CAPET sciences industrielles de l'ingénieur troisième concours 2020, épreuve écriteSujet et rapport du jury
Troisième concours du Capet section sciences industrielles de l'ingénieur - Sujet de l'épreuve écrite de la session 2020
- Résistance des matériaux (poinçonnement, flexion, déformation)
- Mécanique (principe fondamental de la statique et de la dynamique, torseurs)
- Motorisation et dimensionnement d'une batterie
- Algorithmique (algorigramme)
- Ingénierie pédagogique (séquence, démarche de projet, démarche expérimentale)

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
Présentation du sujet
DifficileAnalyse et exploitation pédagogique d'un système de préparation de commandes robotisé (Skypod)Afficher ou masquer la section
Présentation du sujet
DifficileLe sujet étudie un système de préparation de commandes pour le e-commerce composé de robots (Skypod) circulant dans des racks de stockage. Il comporte six parties techniques indépendantes couvrant les différentes spécialités des sciences industrielles, puis une partie pédagogique demandant de construire une séquence d'enseignement à partir de l'étude technique.
- 1Partie 1 : implantation du rackVérifier la résistance au poinçonnement du dallage en béton sous l'effet de la charge des poteaux du rack.
- 2Partie 2 : ascension du robotChoisir la motorisation permettant le déplacement vertical du robot dans le rack.
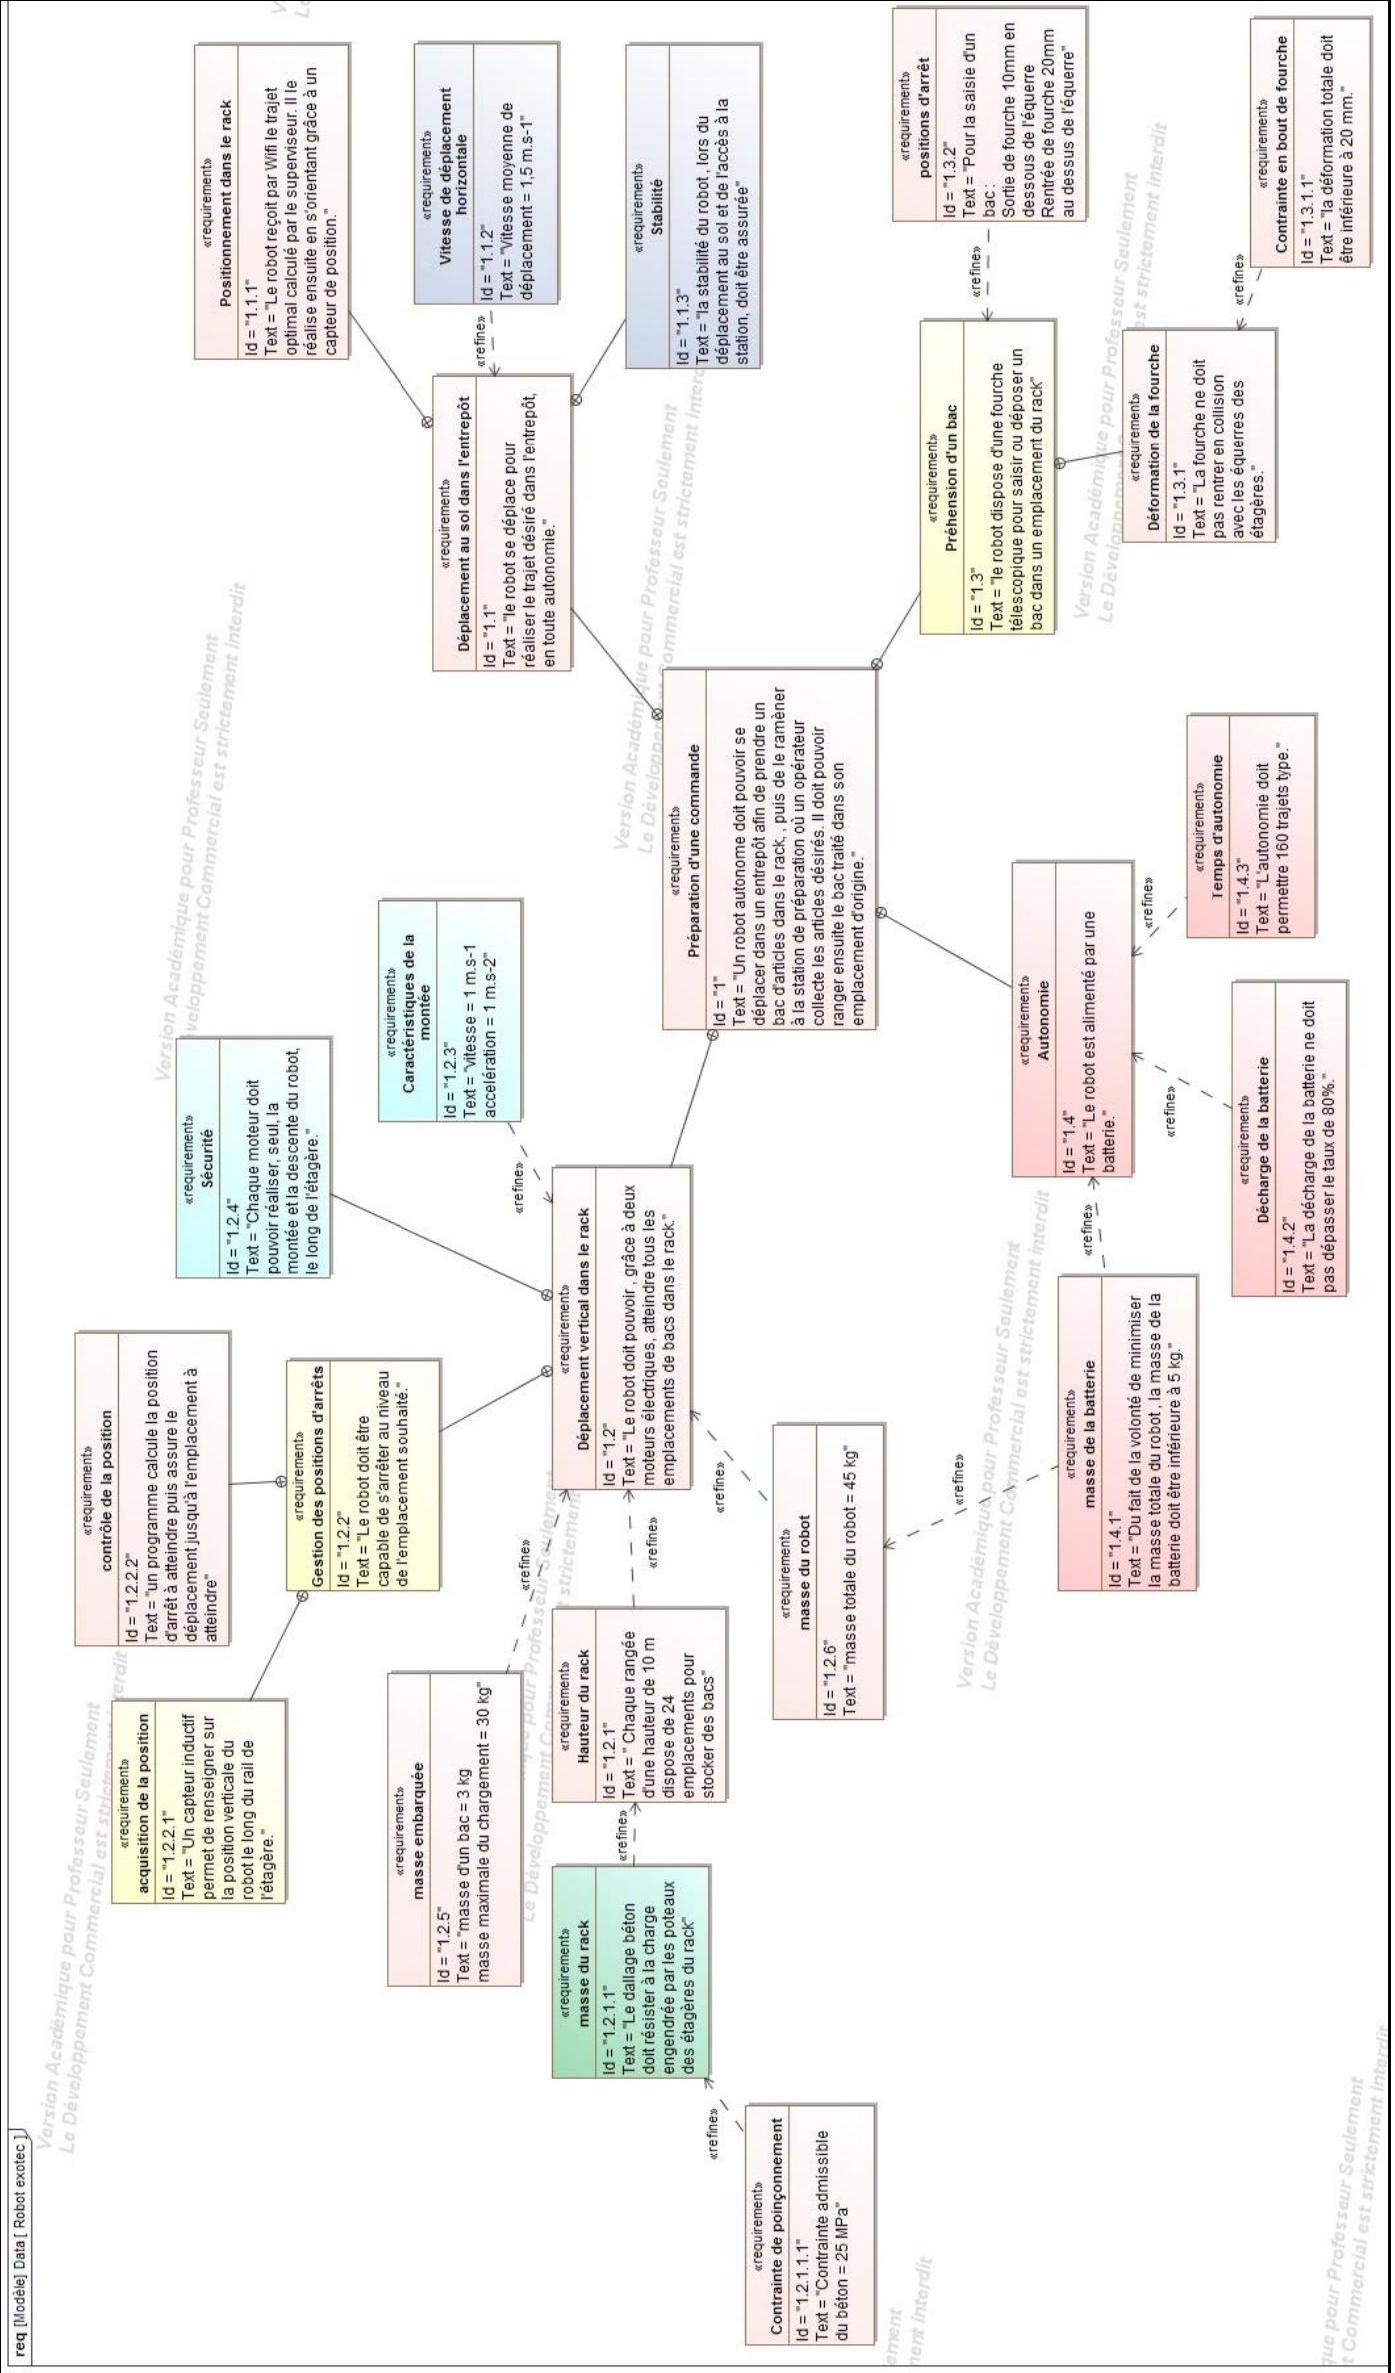
- 3Partie 3 : positionnement du robot sur l'axe verticalVérifier que le robot peut s'arrêter verticalement dans la position voulue pour saisir les bacs, à l'aide d'un algorigramme.
- 4Partie 4 : caractéristiques de la batterie pour une autonomie optimaleCalculer la capacité de batterie nécessaire pour que le robot effectue 160 trajets types.
- 5Partie 5 : stabilité du robot lors des déplacements au solVérifier la répartition de la charge sur les quatre roues du robot par un inventaire des actions mécaniques et des torseurs.
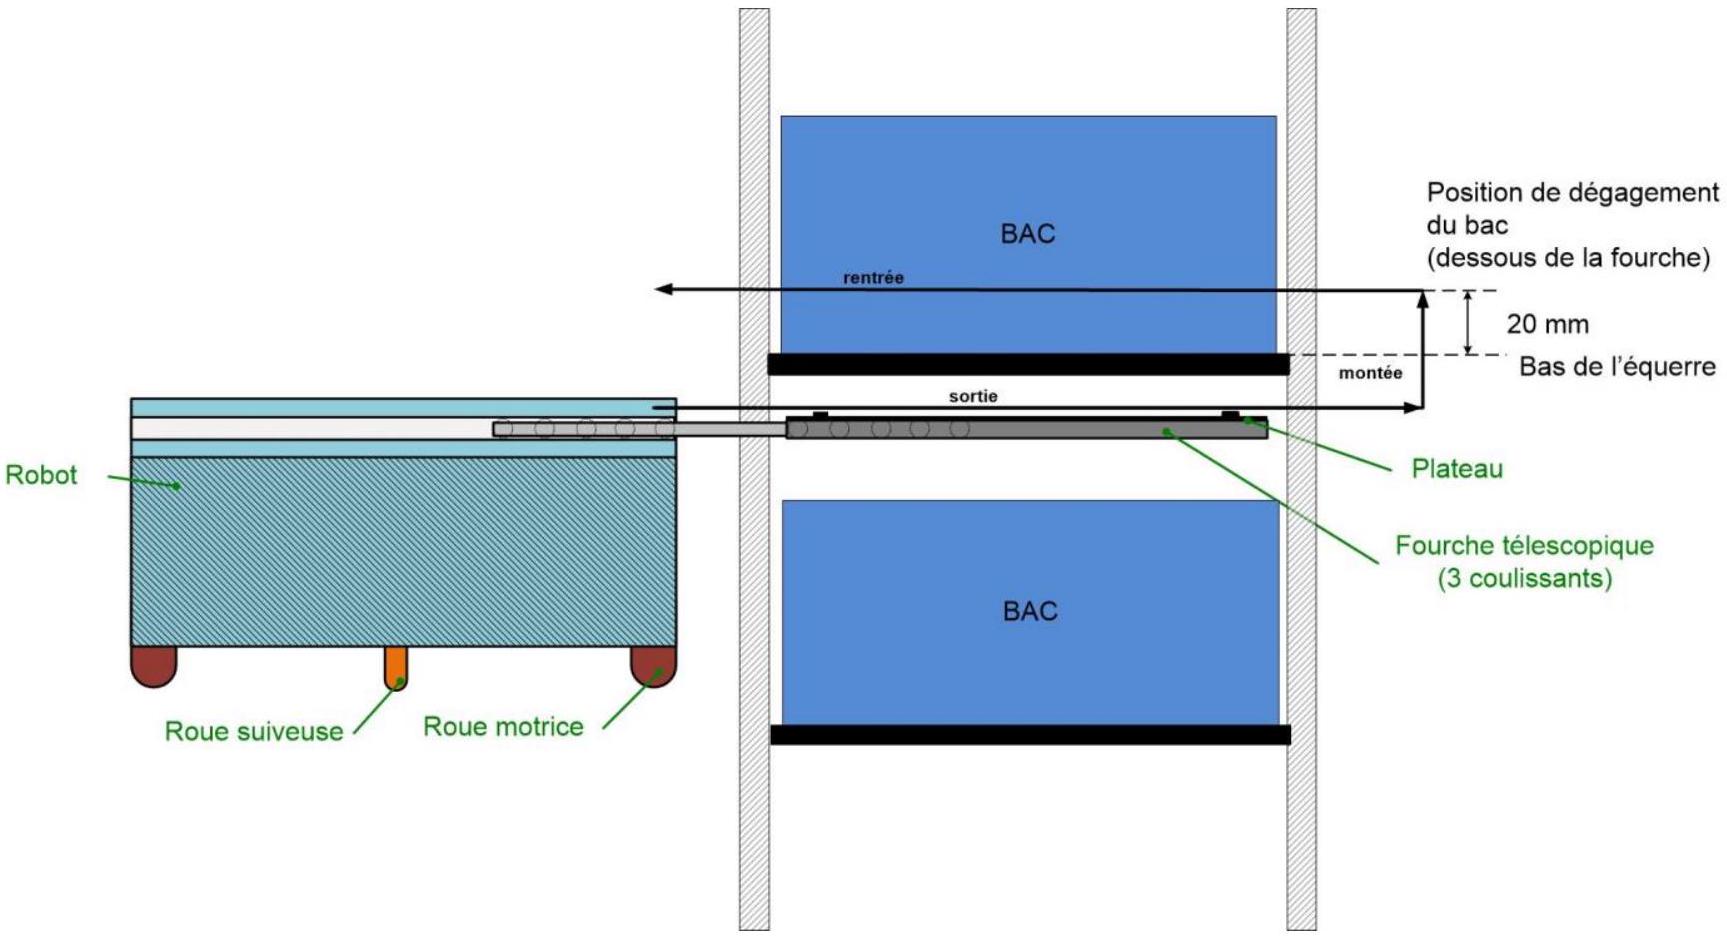
- 6Partie 6 : déformation de la fourcheVérifier la déformation totale en bout de fourche télescopique pour éviter la collision avec les étagères.
- 7Partie 7 : exploitation pédagogiqueStructurer une séquence pédagogique, proposer une situation déclenchante et une activité expérimentale en lien avec l'étude technique.
Difficile. La moyenne des 113 copies évaluées est de 7,1/20 avec un écart-type de 3,23, le jury notant que l'application des principes de base au système proposé n'est souvent pas aboutie.
L'épreuve en chiffres
Moyenne 7,1 / 20 · écart-type 3,23 · 113 copies · où vous situez-vous ?Afficher ou masquer la section
L'épreuve en chiffres
- Moyenne
- 7,1/ 20
- Écart-type
- 3,23
- Copies
- 113
Votre note sur 20 à ce sujet, en conditions de concours.
Source : rapport du jury. Notes publiées par le concours (après harmonisation le cas échéant). Courbe : estimation par une loi normale.
Ce qu'a observé le jury
4 erreurs relevéesMasse donnée au lieu du poids · PFS confondu avec PFD · Lecture erronée d'une donnée numériqueAfficher ou masquer la section
Ce qu'a observé le jury
4 erreurs relevéesLe sujet propose un questionnement transversal sur les différents champs des sciences industrielles de l'ingénieur. Beaucoup de candidats se sont préparés pour cette session, les formules et principes de base étant connus, mais leur application au système proposé n'est souvent pas aboutie.
Les erreurs les plus sanctionnées
- 1Masse donnée au lieu du poidsPartie 1
De trop nombreux candidats donnent la masse en kg alors que l'on demande le poids en N, et très peu évoquent l'accélération comme facteur de modification de la pression.
- 2PFS confondu avec PFDPartie 2
La plupart des candidats perçoivent les principes à utiliser mais confondent le principe fondamental de la statique et le principe fondamental de la dynamique.
- 3Lecture erronée d'une donnée numériquePartie 6
De nombreux candidats lisent 1 mm au lieu de 0,1 mm dans l'énoncé de la partie sur la déformation de la fourche.
- 4Inventaire des actions mécaniques incorrectPartie 5
Le jury constate un inventaire des actions mécaniques extérieures très souvent incorrect et un manque de rigueur dans l'écriture des torseurs.
Ce qui a été bien réussi
- La plupart des candidats ont bien répondu à la première partie sur l'implantation du rack.
- L'analyse géométrique du positionnement du robot est assez bien traitée par de nombreux candidats.
- Les candidats se sont mieux préparés à lire et compléter un algorigramme pour cette session que pour les précédentes.
Conseils du jury
- Toujours présenter les résultats sous forme littérale avant l'application numérique, avec un nombre de chiffres significatifs cohérent.
- Soigner la qualité graphique des schémas explicatifs, essentielle en situation d'enseignement.
- Justifier systématiquement les conclusions de chaque partie par une comparaison chiffrée au cahier des charges.
- Acquérir des connaissances transversales dans les quatre spécialités des sciences industrielles plutôt que de se concentrer sur sa seule option.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Description
Sujet officiel CAPET troisième concours en sciences industrielles de l'ingénieur, session 2020.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
CAPET
CONCOURS EXTERNE
TROISIEME CONCOURS ET CAFEP CORRESPONDANT
Section : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR Option : INGÉNIERIE DES CONSTRUCTIONS
Option : INGÉNIERIE ÉLECTRIQUE
Option : INGÉNIERIE INFORMATIQUE
Option : INGÉNIERIE MÉCANIQUE
ANALYSE ET EXPLOITATION PÉDAGOGIQUE D'UN SYSTEME PLURITECHNIQUE
INFORMATION AUX CANDIDATS
Concours externe du CAPET de l'enseignement public :
- -option : Ingénierie des constructions
| Concours | Section/option | Epreuve | Matière | |
 |
 |
 |
 |
|
| - option : Ingénierie électrique | ||||
Concours |
Section/option |
 |
 |
|
| - option : Ingénierie informatique | ||||
Concours |
Section/option |
 |
 |
|
| - option : Ingénierie mécanique | ||||
Concours |
Section/option |
 |
 |
|
- -Concours externe du CAFEP/CAPET de l'enseignement privé :
- -option : Ingénierie des constructions Concours Section/option Section/option Epreuve Matière
E D F 1/4 1 1 E 1 0 1 7 8 0 9 - -option : Ingénierie électrique Concours Section/option Section/option Epreuve Matière
E D 1 4 1 2 E 1 0 1 7/8/09 - -option : Ingénierie informatique Concours Section/option Epreuve Matière
1 4 1 3 E 1 0 1 7/8/0/9 - -option : Ingénierie mécanique Concours Section/option Section/option Epreuve Matière
E D F 1/4/1/4/E 1 0 1 78109
- -
- -Troisième concours externe du CAPET de l'enseignement public :
- -option : Ingénierie des constructions
- Concours Section/option Epreuve Matière
E D ✓ 1|4|1|1|E1 0 1 7/8/0/9 - -option : Ingénierie électrique Concours Section/option Epreuve Matière 1/4/1/2/E
1 0 1 7/8/0/9 - -option : Ingénierie informatique Concours Section/option Epreuve Matière 1/4/13/0
1 0 1 7/8/09 - -option : Ingénierie mécanique Concours Section/option Epreuve Matière 1/4/1/4 E
1 0 1 78109
SYSTÈME DE PRÉPARATION DE COMMANDE
I. Mise en situation
1.1 Le contexte général
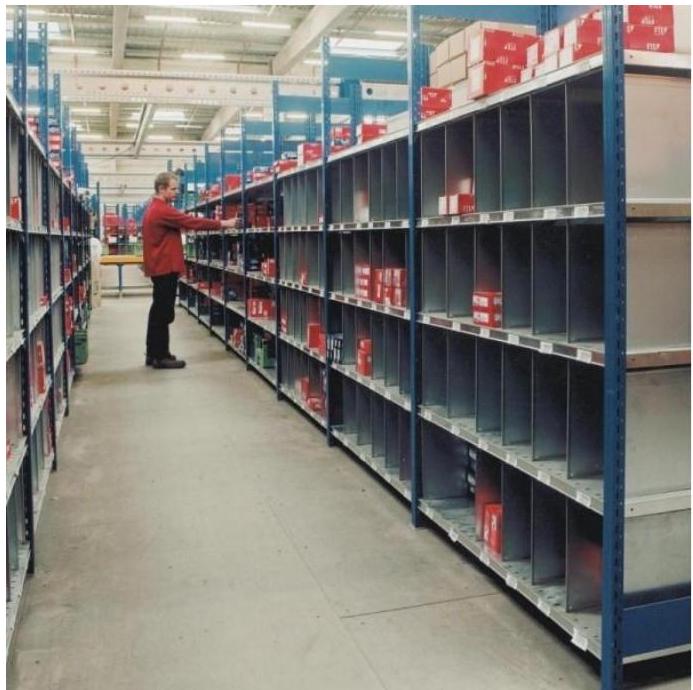
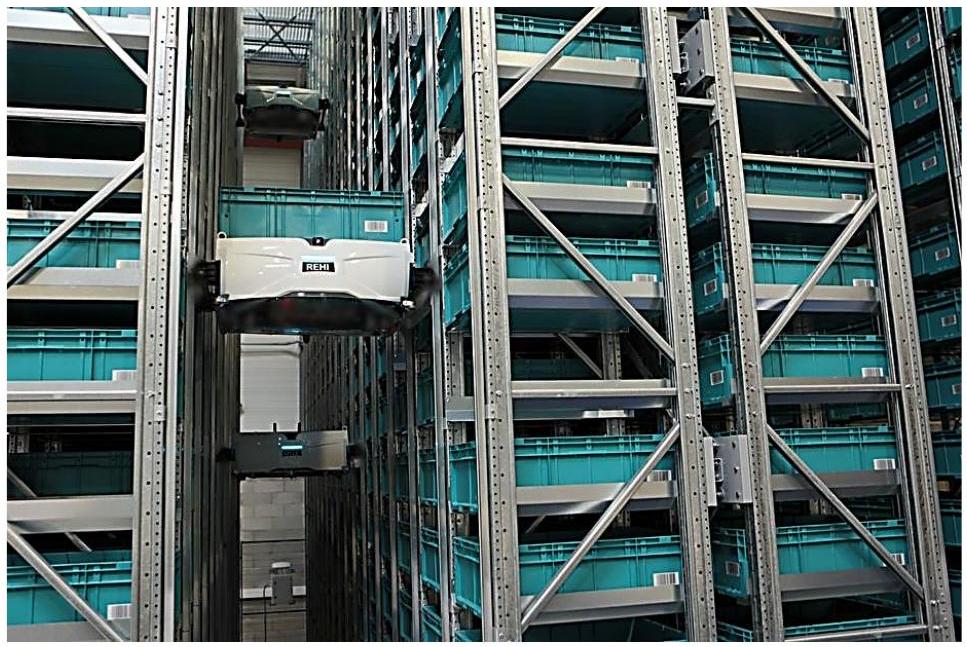
Après la commande d'un article sur un site de e-commerce, un opérateur doit ensuite la préparer, en collectant les produits, pour réaliser le colis client. Cet opérateur met les produits collectés dans des rayonnages, dans un chariot, avant de les apporter à la ligne de mise sous emballage. L'opérateur n'est capable d'attraper que des articles situés à 1,80 m tout au plus (voir Figure 1) et peut parcourir jusqu'à 15 kilomètres en une journée tout en poussant un chariot.
1.2 La solution Exotec
Le système s'adapte à l'alimentaire (sec et frais) et au non-alimentaire, comme le textile.
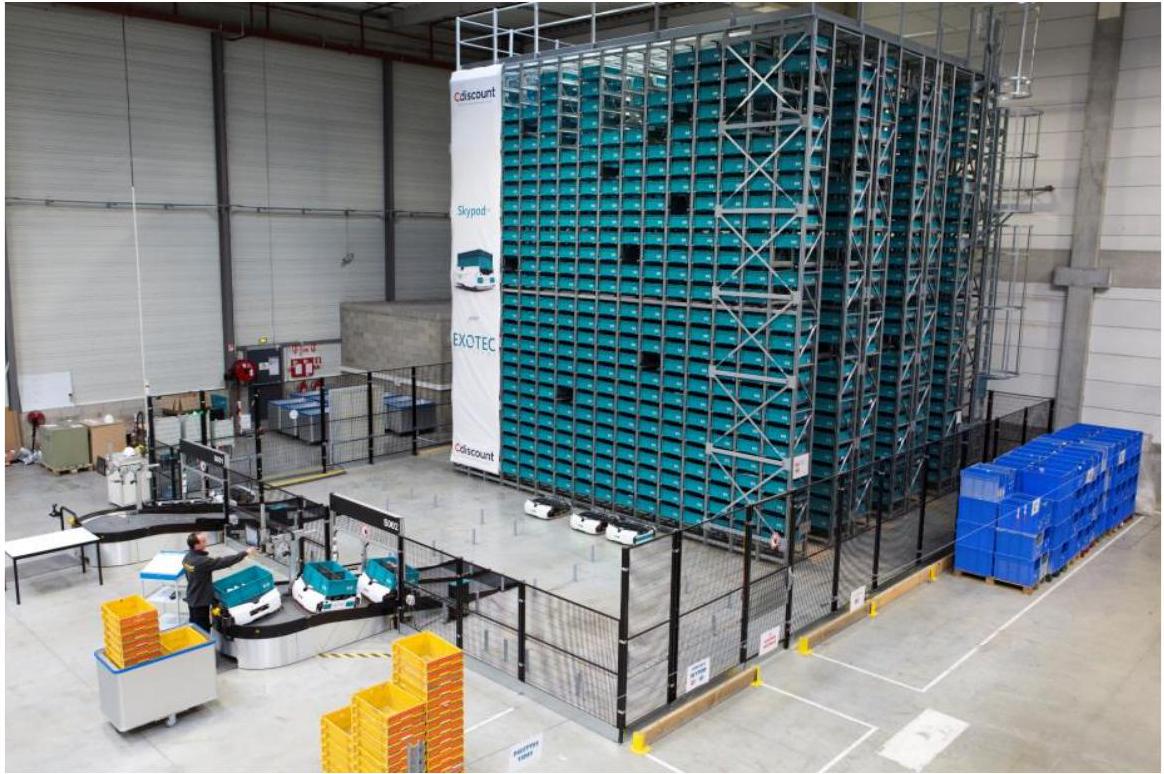
L'entreprise Exotec garantit une évolutivité de la solution avec la possibilité d'augmenter facilement la flotte de robots, le nombre d'étagères ou encore le nombre de stations de préparation, en fonction du volume d'activité.
1.3 La présentation de l'installation
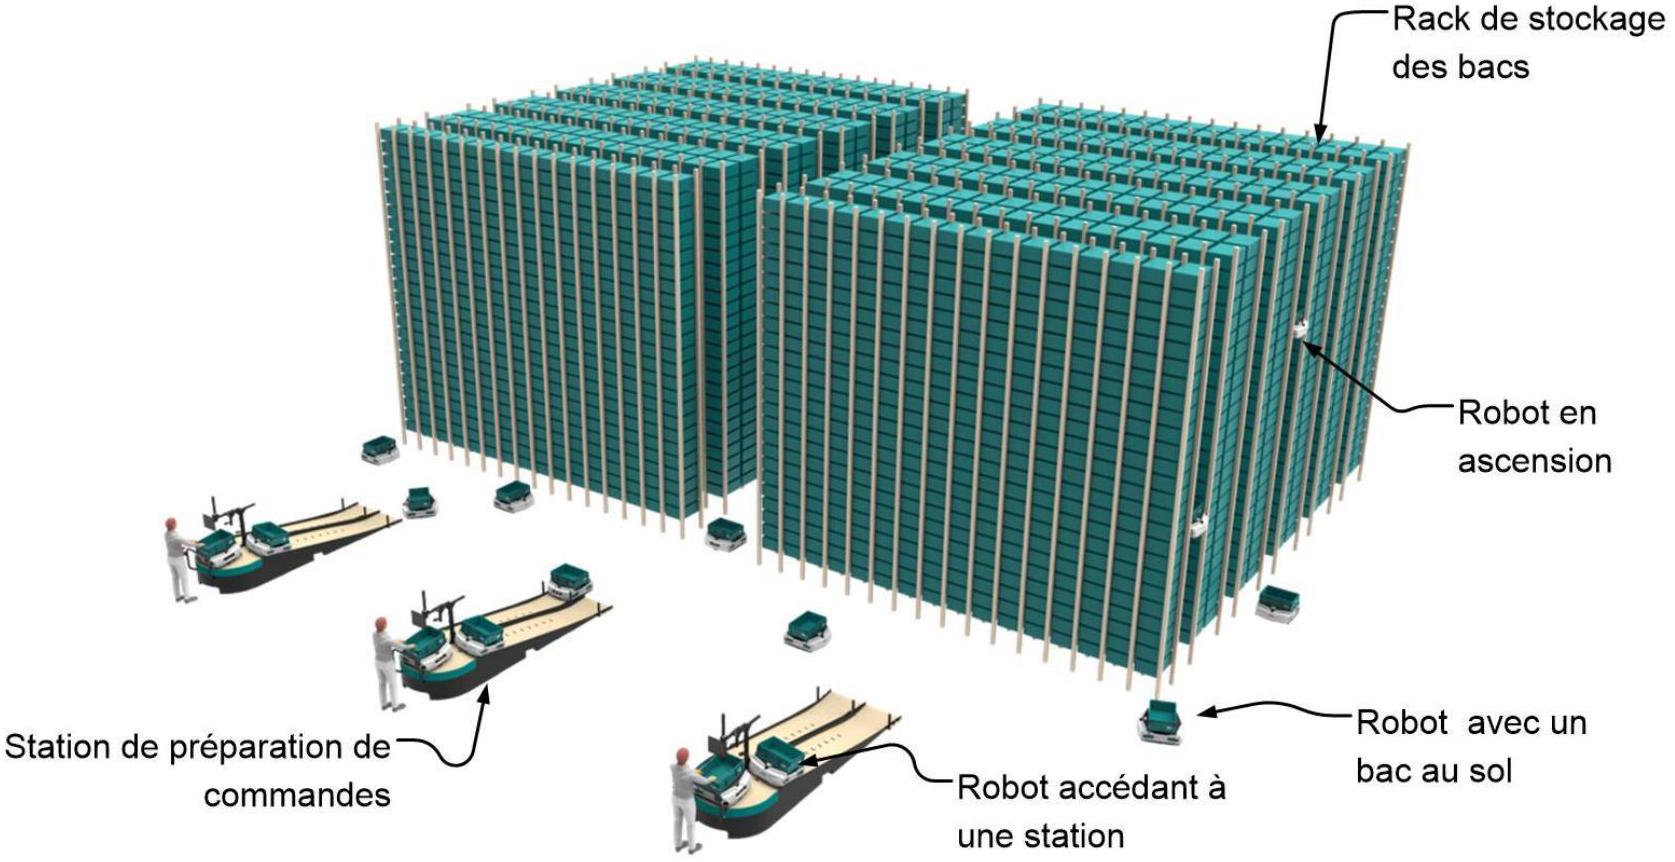
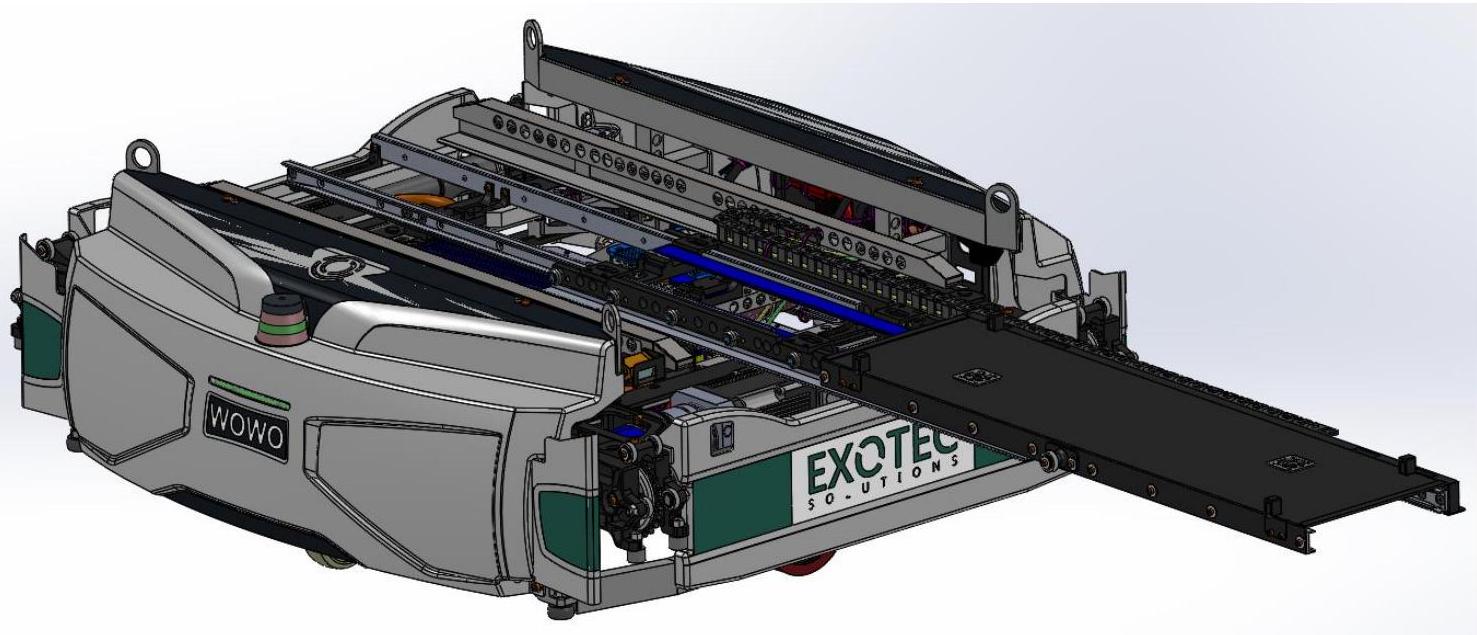
Affecté à cet ordre, le Skypod se déplace de manière autonome pour aller chercher le bac correspondant à une vitesse atteignant 4 mètres par seconde, se repérant grâce à des lasers. Puis il s'agrippe et s'élève le long des rails verticaux des étagères. Une fois arrivé à destination, il soulève le bac qui contient le produit désiré, avec son plateau télescopique (appelé fourche) et le rapporte ensuite vers la station de préparation de commande, où l'opérateur saisit manuellement le nombre d'articles souhaités. Chaque bac contient jusqu'à 30 kilogrammes d'articles stockés. Les trajets sont optimisés par intelligence artificielle, c'est-à-dire un algorithme complexe qui optimise les trajets, depuis un ordinateur central pouvant contrôler jusqu'à 1000 robots.
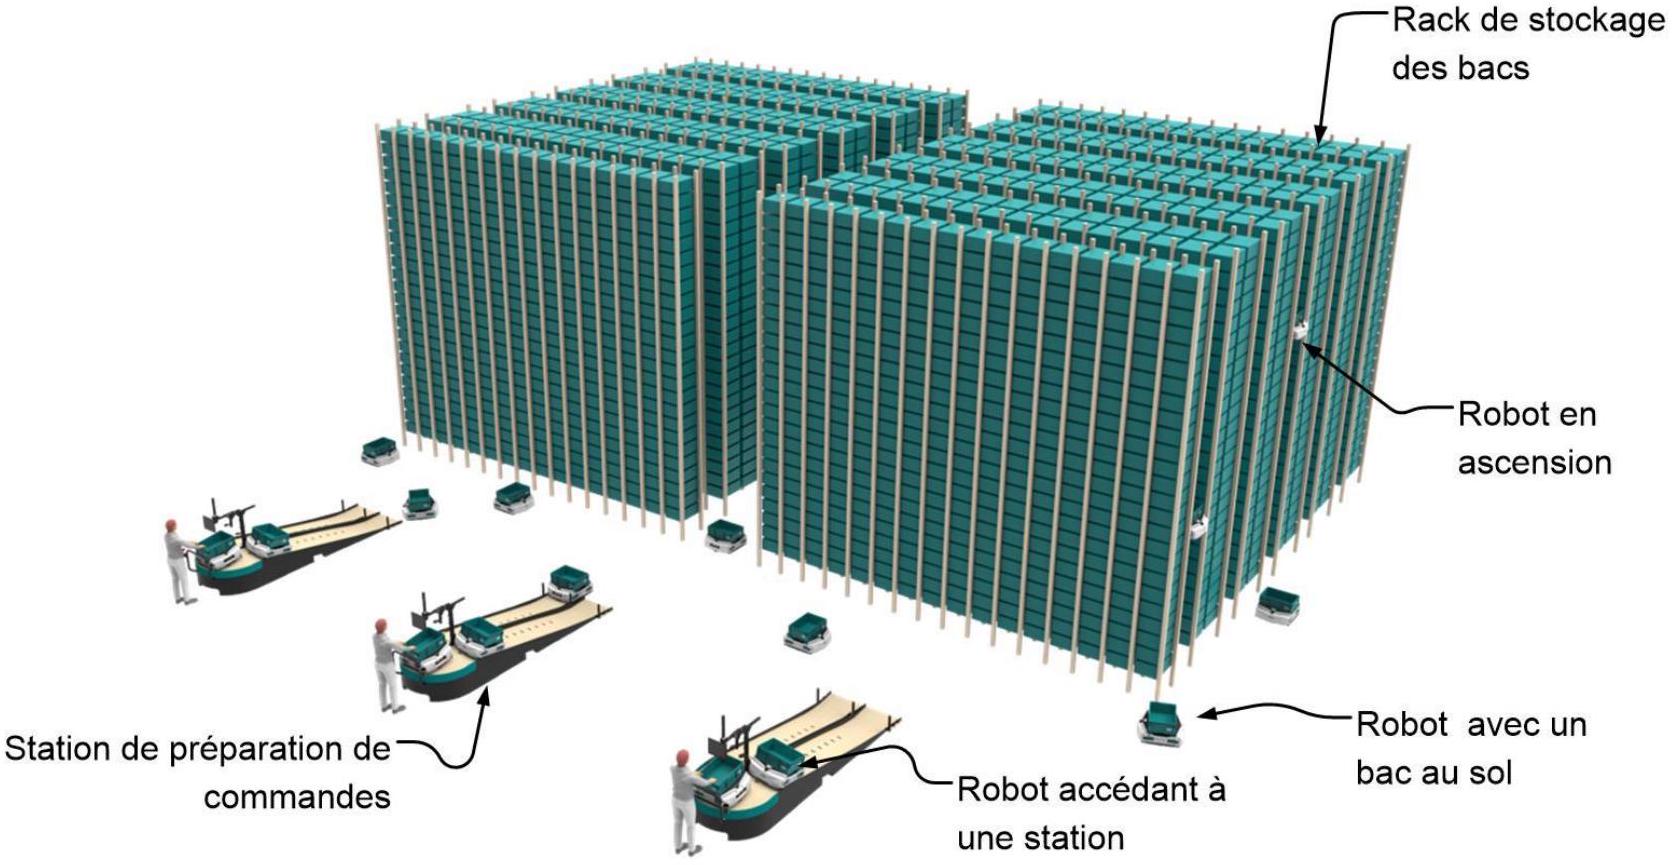
1.4 Le robot Skypod
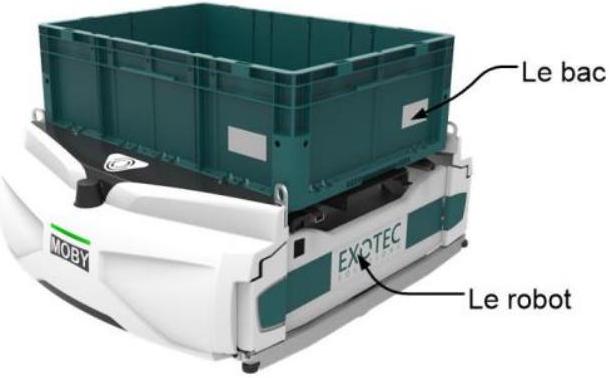
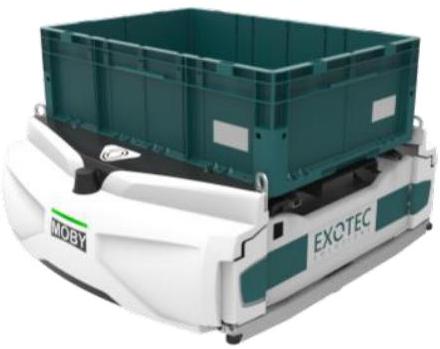
- -deux roues motrices et deux roues omnidirectionnelles (déplacement horizontal et accès à la station de préparation de commande) ;
- -un capteur laser (position dans son environnement) ;
- -deux bras motorisés rétractables s'agrippant aux rails des étagères (déplacement vertical) ;
- -une fourche télescopique (voir Figure 5) permettant de saisir et déposer un bac dans l'étagère (picking de bac) ;
- -une commande embarquée en dialogue avec la supervision (pilotage des mouvements du robot et réception des missions à accomplir) ;
- -une batterie (alimentation autonome en énergie).
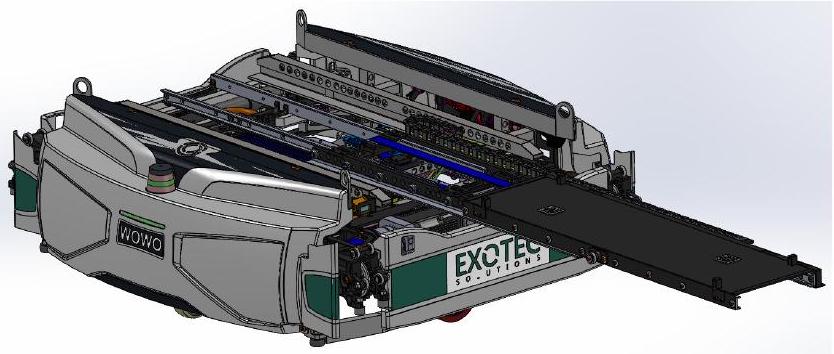
1.5 Les problématiques du sujet
- -vérifier la possibilité d'implantation du rack de stockage dans l'entrepôt existant ;
- -assurer l'ascension du robot dans le rack ;
- -assurer le positionnement vertical du robot ;
- -choisir la batterie permettant une autonomie suffisante du robot ;
- -vérifier la stabilité du robot lors de ses déplacements au sol ;
- -vérifier que la fourche télescopique permet l'extraction des bacs.
Il est fortement recommandé de formuler explicitement sur la copie, toutes les hypothèses jugées utiles.
II. Implantation du rack
On souhaite vérifier que ce dallage ne sera pas poinçonné (non-déformation du dallage) sous l'effet du poids d'une étagère. La contrainte admissible du dallage est
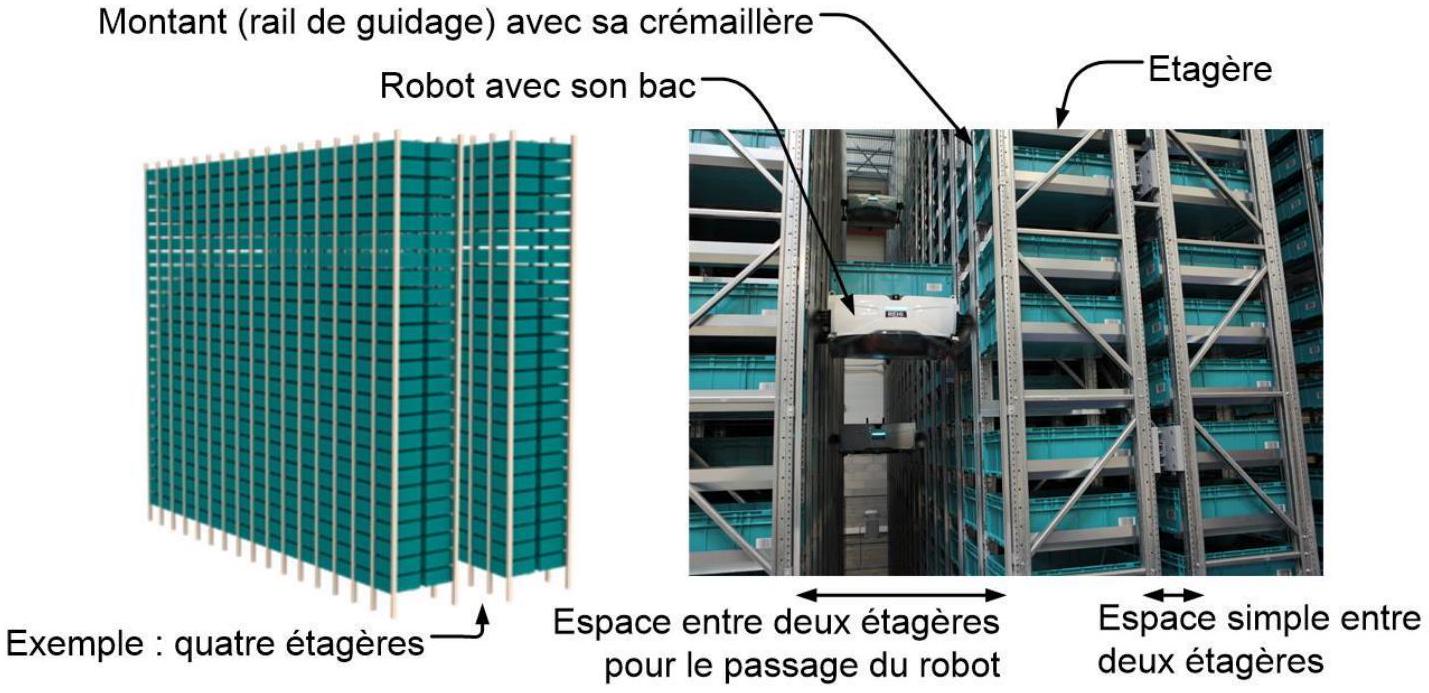
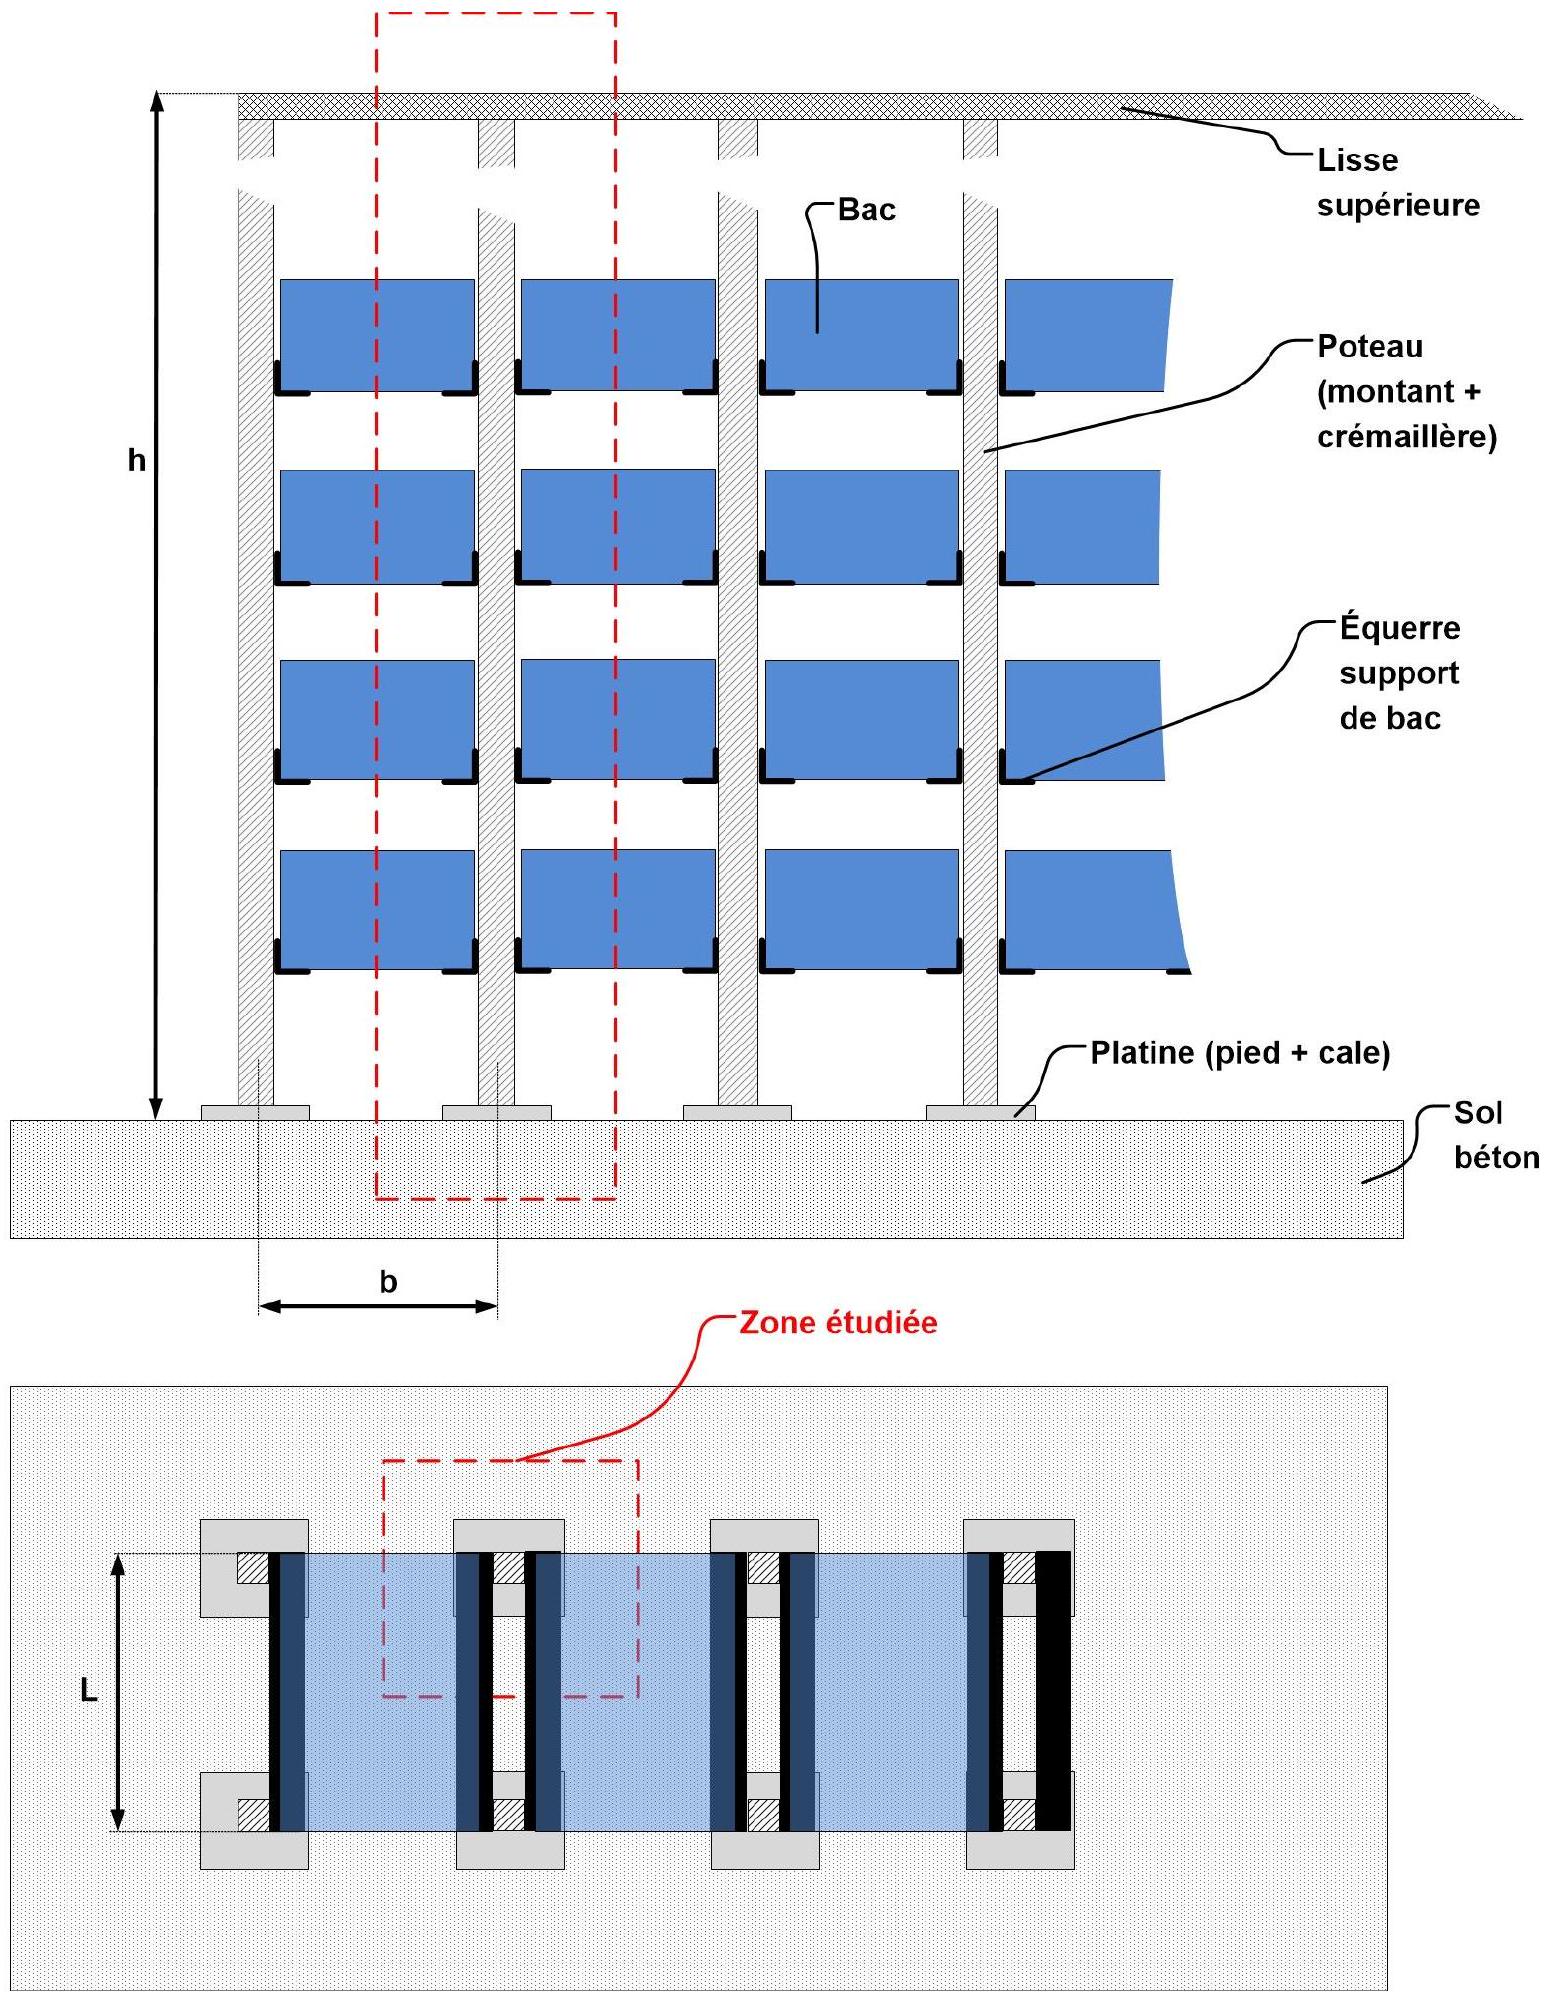
- -la charge totale (bac et charge embarquée) est symétrique et uniformément répartie ;
- -seuls les efforts verticaux seront pris en compte ;
- -seuls les éléments porteurs représentés sur la Figure 7 sont pris en compte (dans un souci de clarté, les lisses intermédiaires ne sont pas représentées) ;
- -l'accélération de la pesanteur est notée
g = 9, 81 m ⋅ s^(− 2) ;
- -les données de modélisation d'une étagère sont précisées dans le tableau cidessous.
| Désignation | Quantité | Longueur utile | Masse |
| Poteau | |||
| Montant (rail de guidage) | 1 |
|
2,97 kg le mètre linéaire |
| Crémaillère | 1 |
|
|
| Platine | |||
| Pied ancrage au sol (acier) |
|
négligée | |
| Plaque de calage | négligée | ||
| Traverses | |||
| Equerre |
|
1,28 kg le mètre linéaire | |
| Lisse | 1 tous les 3,5 mètres + 1 en bas + 1 en haut |
|
0,53 kg le mètre linéaire |
| Accessoires | |||
| Visserie, entretoise, ... | 1 | 1 kg par poteau | |
| Charge d'exploitation | |||
| Bac | 24 | 600 mm × 400 mm × 320 mm | 3 kg |
| Charge maxi embarquée par bac | 1 | 30 kg | |
Question 3 . Calculer la pression exercée par une platine sur le sol. Conclure quant à la résistance du dallage.
III. Ascension du robot
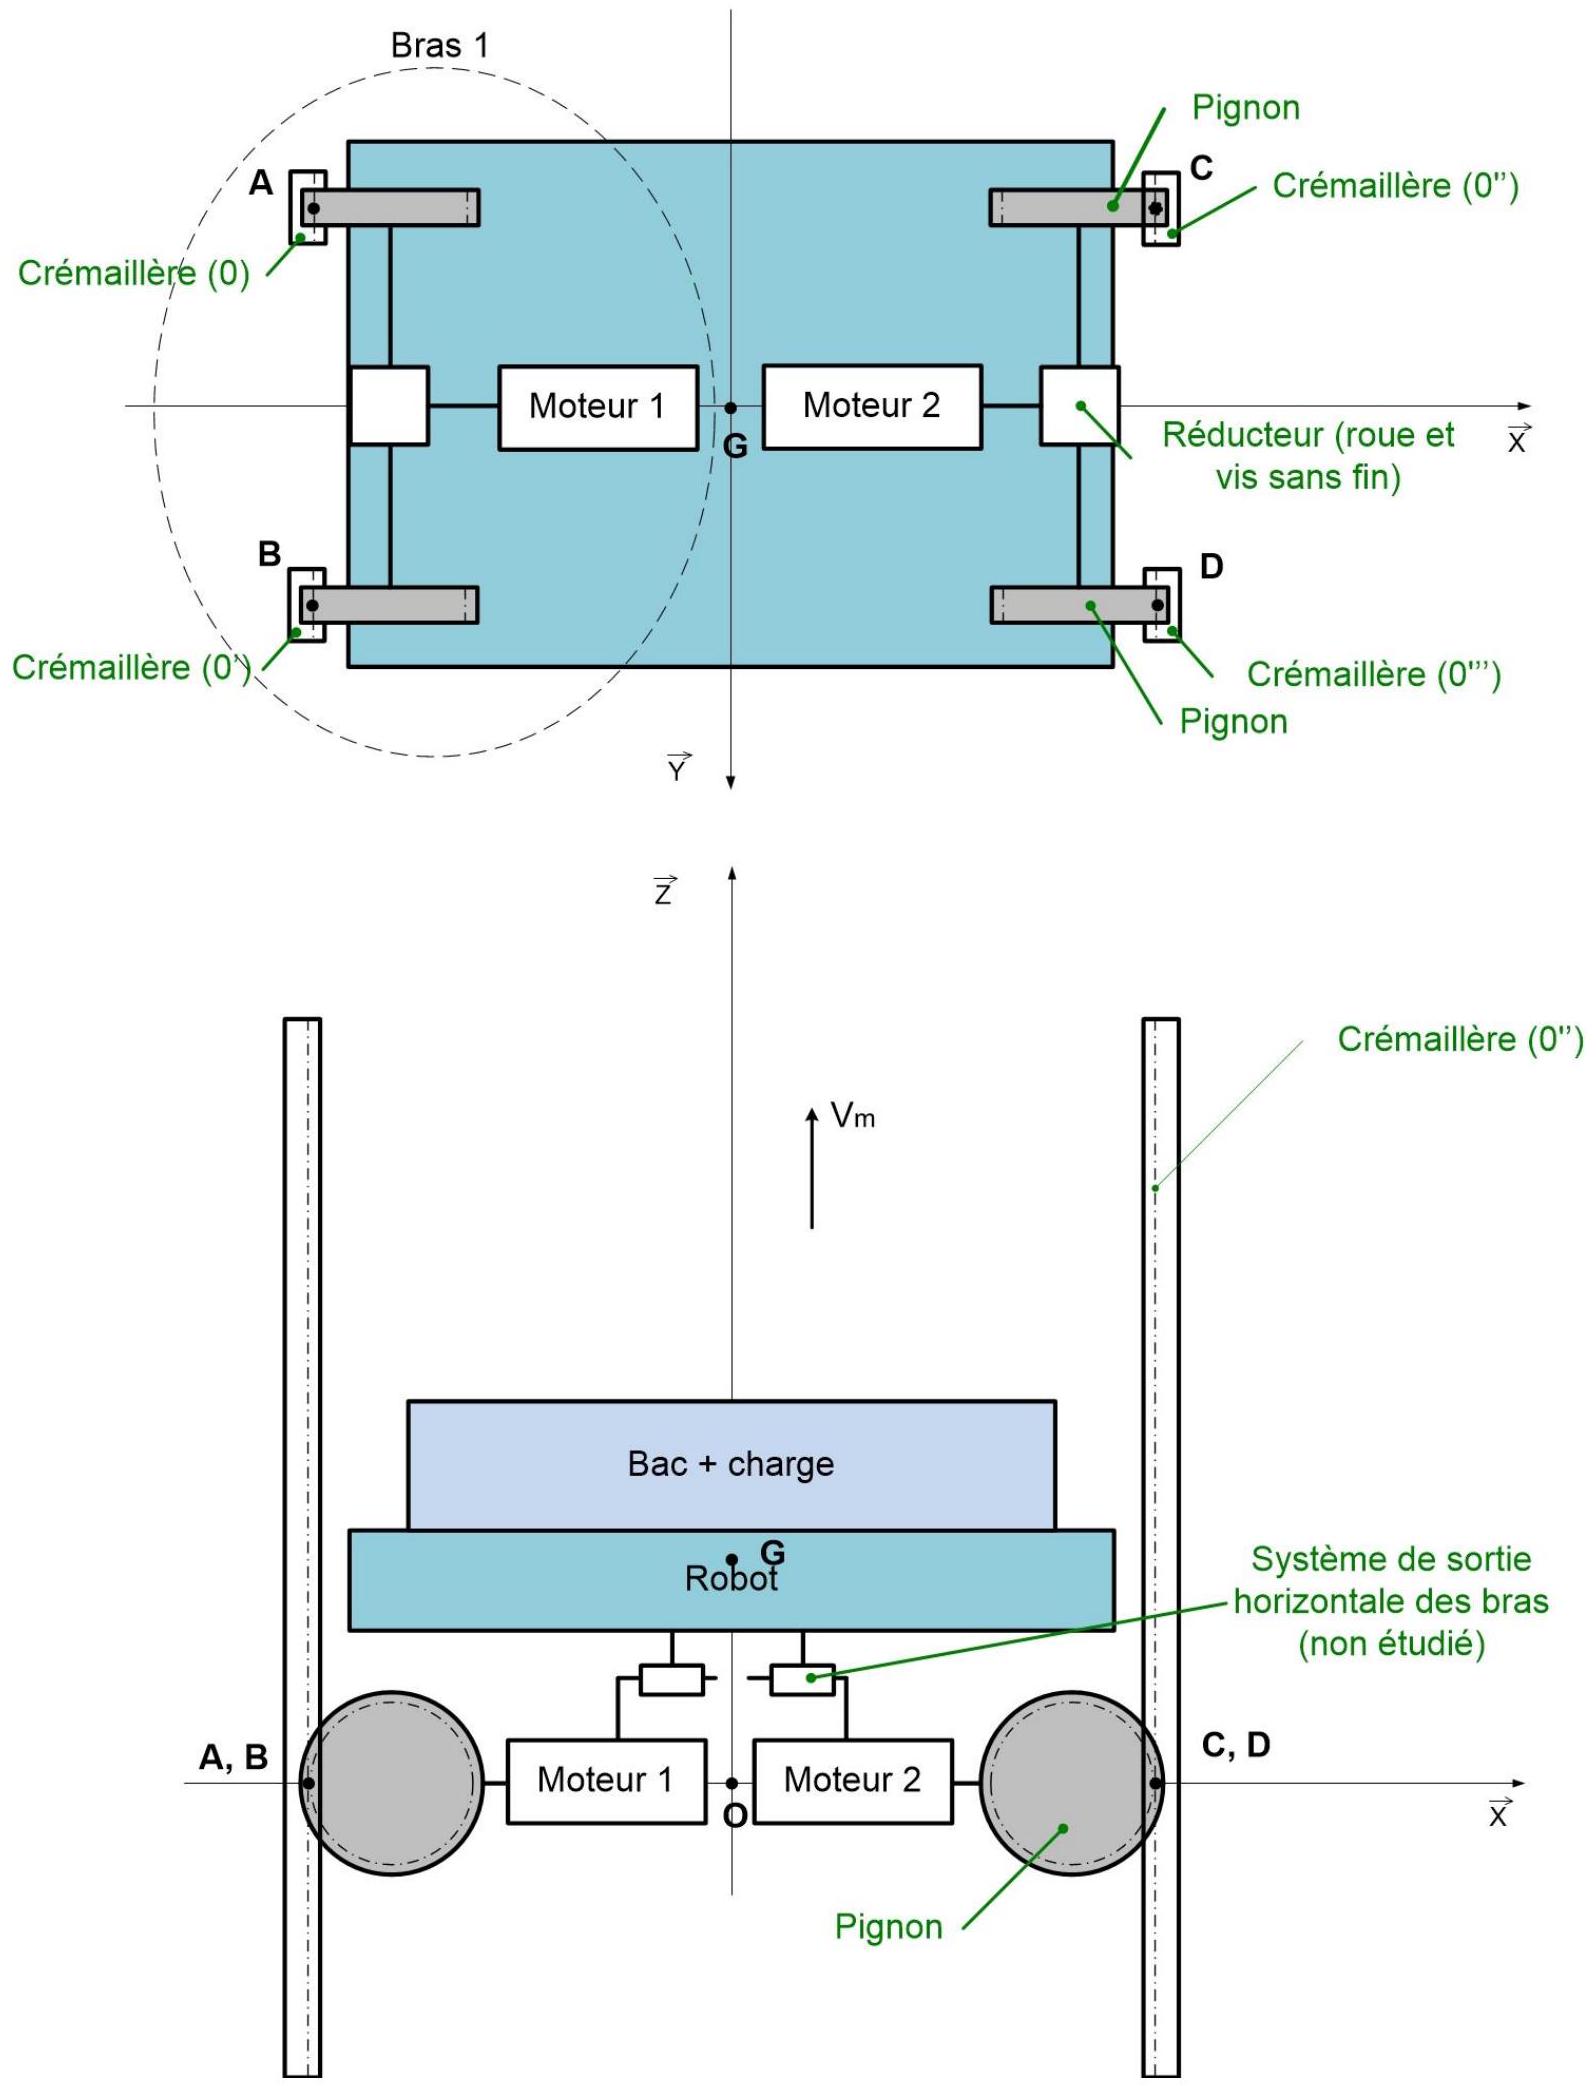
sort ses deux bras, s'agrippe aux rails puis monte jusqu'à l'emplacement désiré grâce à un système pignon /crémaillère à denture droite (voir Figure 8).
- -le repère
R_0(O, x→, y→, z→) est supposé galiléen ; - -les liaisons sont considérées comme parfaites ;
- -masse totale du robot
M_r = 45 kg ; - -masse d'un bac
M_b = 3 kg ; - -masse maximale de la charge embarquée
M_c = 30 kg ; - -poids total de l'ensemble (1) (robot + bac + charge). Sa résultante est appliquée au centre de gravité G de l'ensemble (1) ;
- -accélération de la pesanteur
g = 9, 81 m ⋅ s^(− 2) etg→ = − gz→ ; - -caractéristiques du pignon, module
m = 3, 18 - nombre de dentsZ = 24 , - angle de pressionα = 20^∘ ; - -les quatre crémaillères sont notées (0), (0'), (0"), (0"') ;
- -rendement global de la transmission :
η = 0, 8 ; - -les deux bras sont identiques et symétriques ;
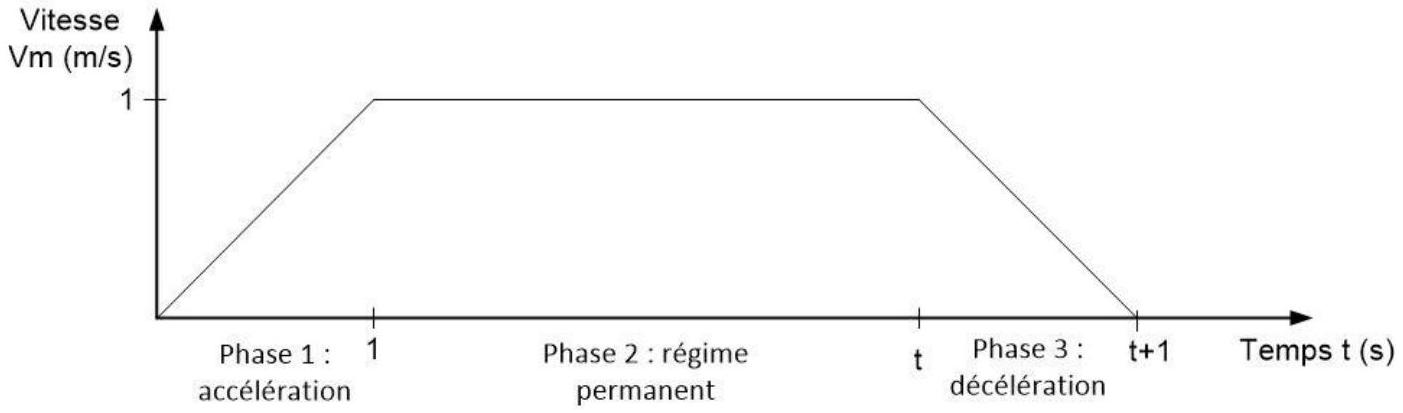
- -accélération à la montée
a_m = 1 m ⋅ s^(− 2) ; - -vitesse linéaire maximale lors de l'ascension
V_m = 1 m ⋅ s^(− 1) .
Question 8 . À partir du document annexe DA2, choisir et justifier le moteur répondant à cette exigence de puissance.
IV. Positionnement du robot sur l'axe vertical
Pour saisir un bac, le robot doit être positionné avec précision avant déploiement de la fourche (voir Figure 10igure 10 et
Le robot se positionne de sorte que la fourche soit 10 mm en-dessous de l'équerre sur laquelle repose le bac à retirer.
La fourche se déploie, le robot monte de 30 mm.
La fourche se rétracte avec le bac. Le robot redescend.
- -caractéristiques du pignon, module
m = 3, 18 - nombre de dentsZ = 24 - angle de pressionα = 20^∘ ; - -i - indice de l'emplacement du bac à saisir (étage à atteindre) ;
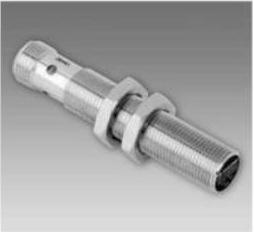
- -capteur inductif, logique positive (PNP), noyable, raccordement par câble ;
- -fréquence de rotation du pignon
N = 240tr ⋅ min^(− 1) ; - -la hauteur de sortie de la fourche His se trouve 10 mm en-dessous de Hi ;
- -un signal de sortie commande la marche du moteur ;
- -le sens de rotation du moteur vaut 1 pour la montée et 0 pour la descente ;
- -les différentes vitesses de déplacement, phases d'accélération et de décélération, ne seront pas prises en compte dans cette partie.
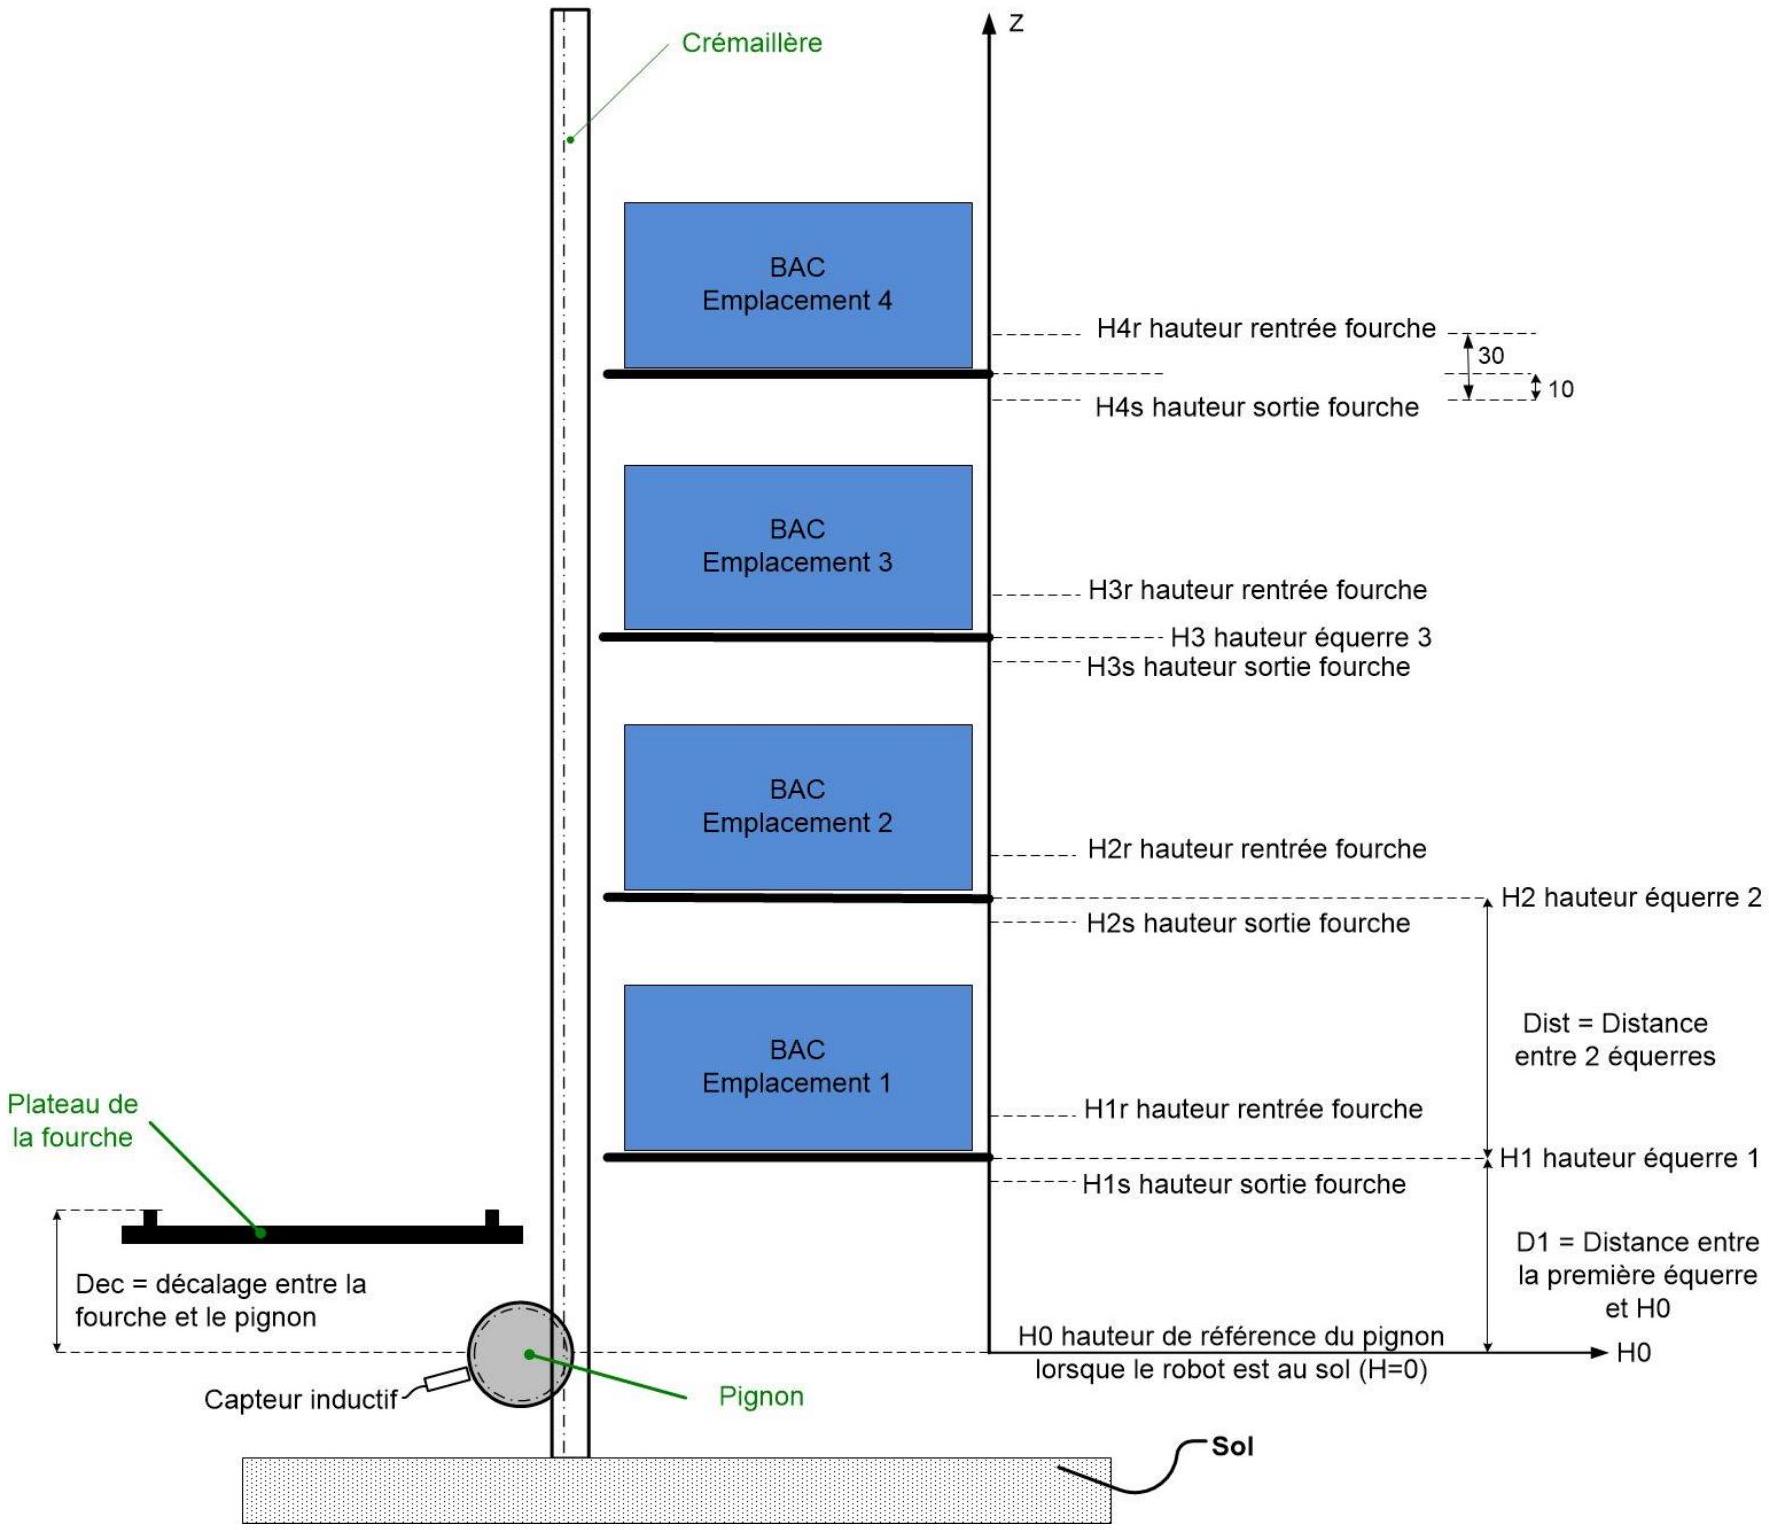
Question 10 . Déterminer la hauteur de la traverse Hi en fonction de D1, Dist et i. Puis déterminer la hauteur Hf que doit atteindre le pignon pour positionner la fourche à His.
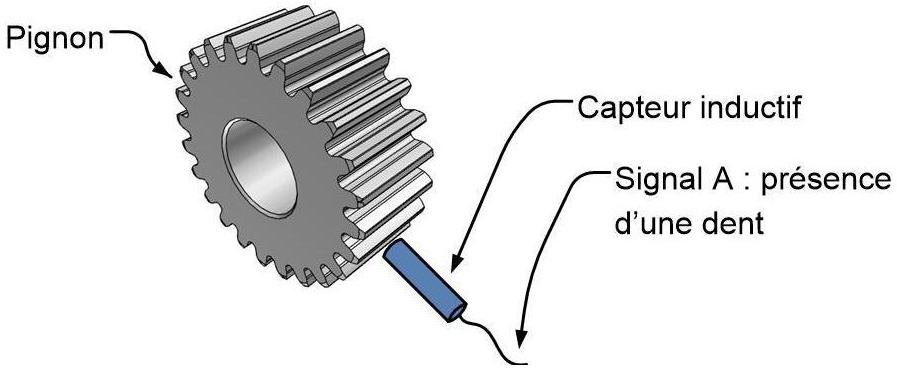
Un capteur inductif est placé devant la denture (voir
Figure 11 et Figure 12) et génère un signal A qui permet de détecter la présence d'une dent.
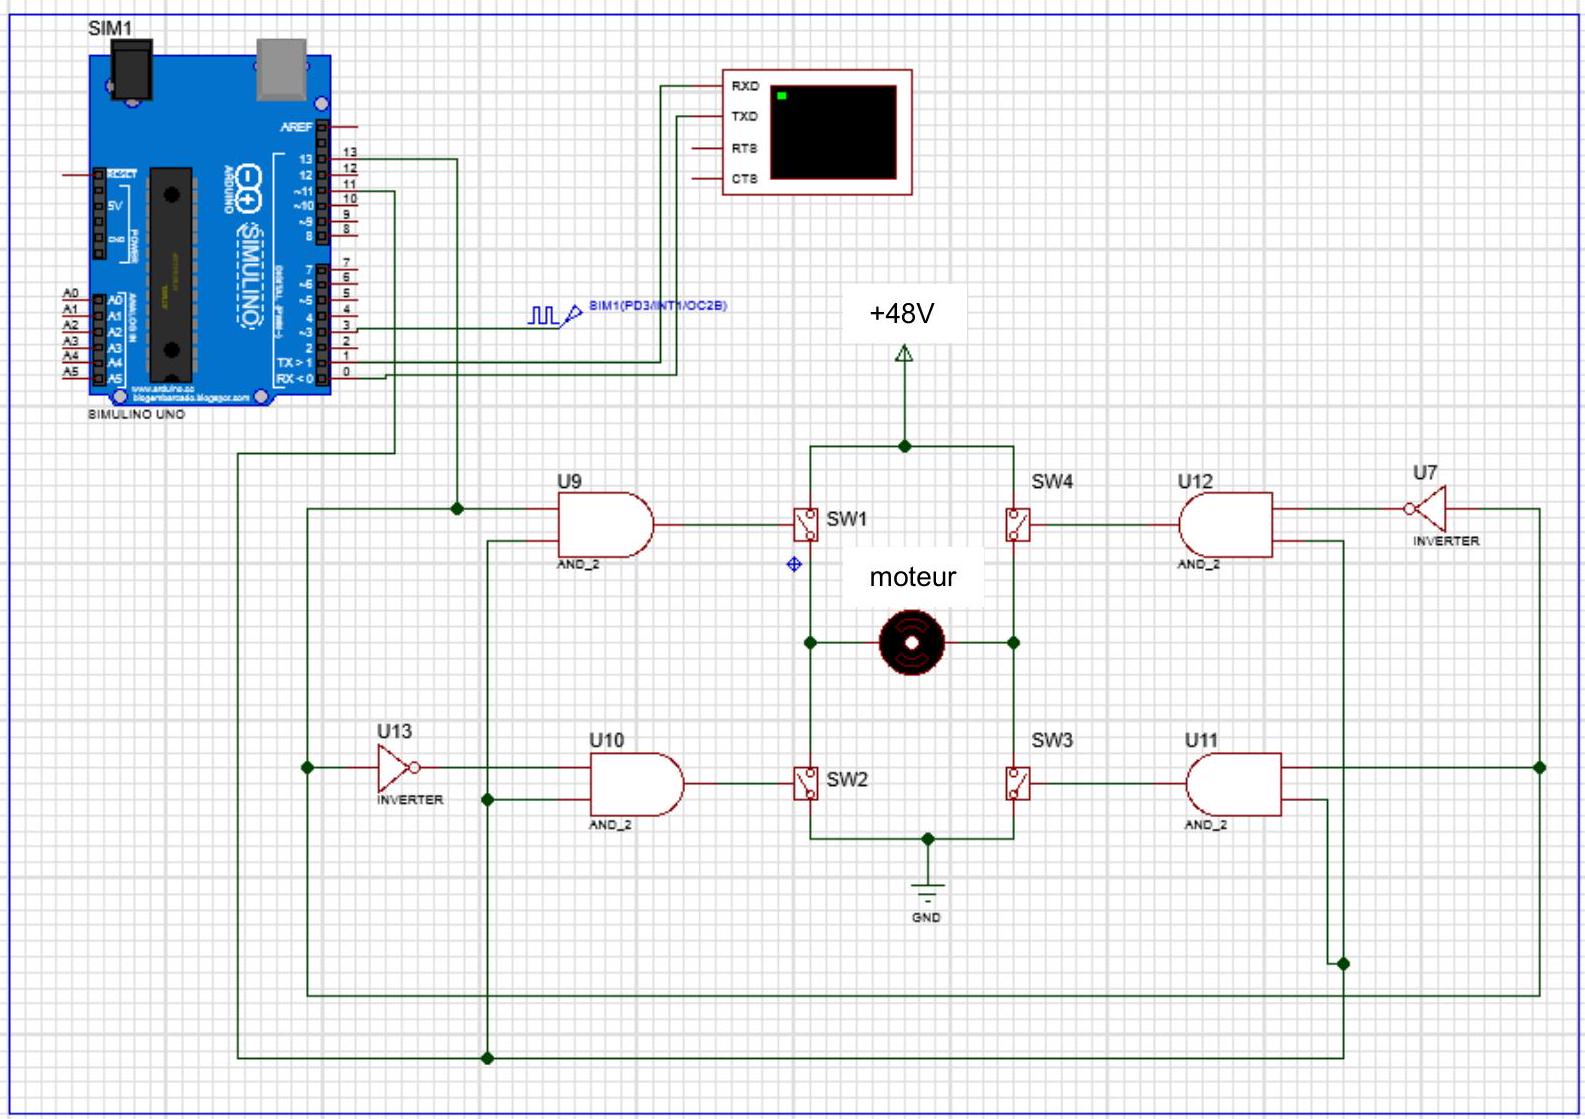
| Variables algorigramme | Affectation Arduino |
| i | etage |
| Hf | hauteur |
| C0 | compteur |
| moteur | EnMotPin (marche) SensMotPin (sens) |
| A | Captind |
| Nf | ... |
| … |
V. Caractéristiques de la batterie pour une autonomie optimale
Figure 14).
Pour cette étude, les données et hypothèses retenues sont les suivantes :
- -batterie Li ion de 48 V continu ;
- -taux de décharge = 80 % ;
- -consommation électrique des composants électroniques (carte de commande, capteur de position, WIFI ...) Ig = 1 A pendant la durée du trajet type ;
- -accélération de la pesanteur
g = 9, 81 m ⋅ s^(− 2) ; - -phases d'accélération négligées lors des déplacements du robot ;
- -frottements négligés lors de la descente.
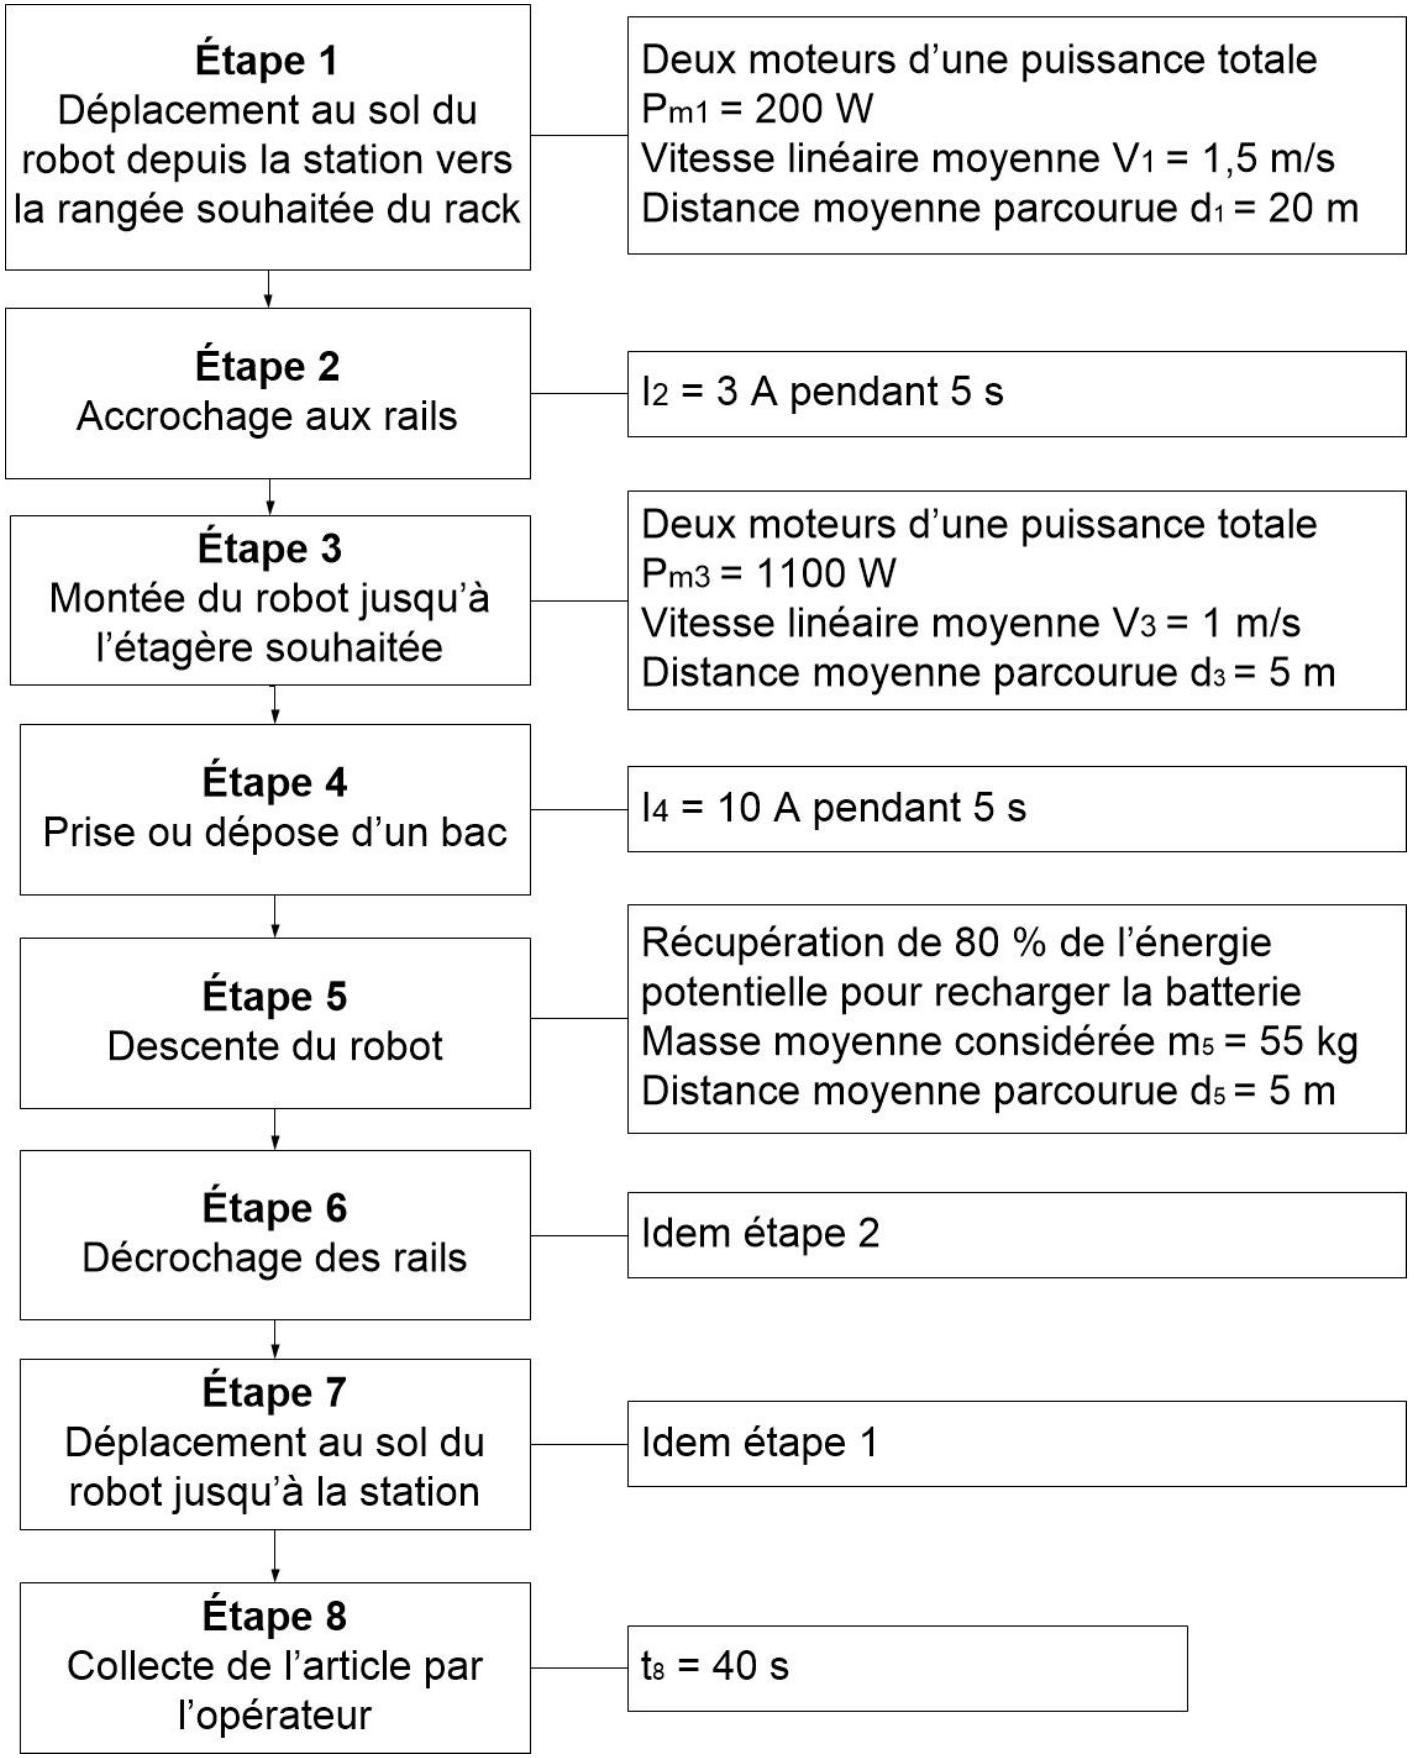
Question 18 . Calculer le temps total trajet d'un trajet type.
Question 19 . Calculer l'énergie consommée
- -
U = 3, 7 V ; - -
C = 5, 2 A ⋅ h ; - -
M_c = 0, 092Kg .
VI. Stabilité du robot lors des déplacements au sol
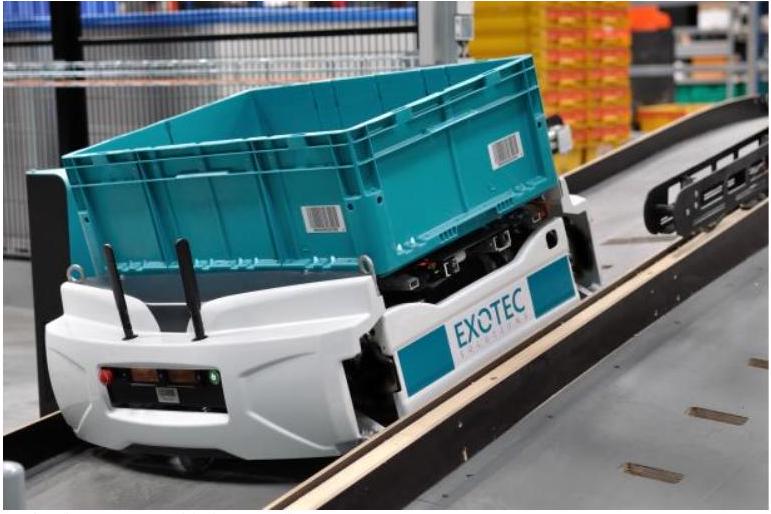
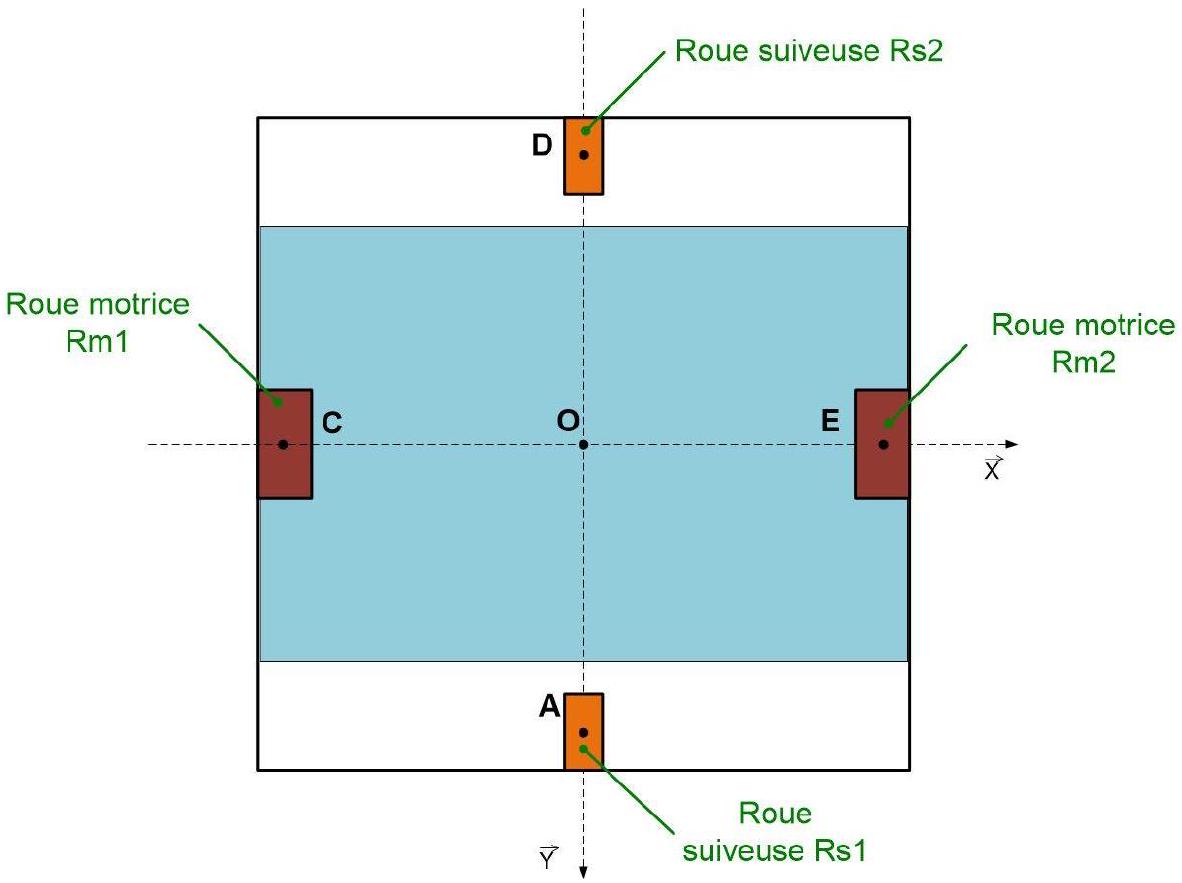
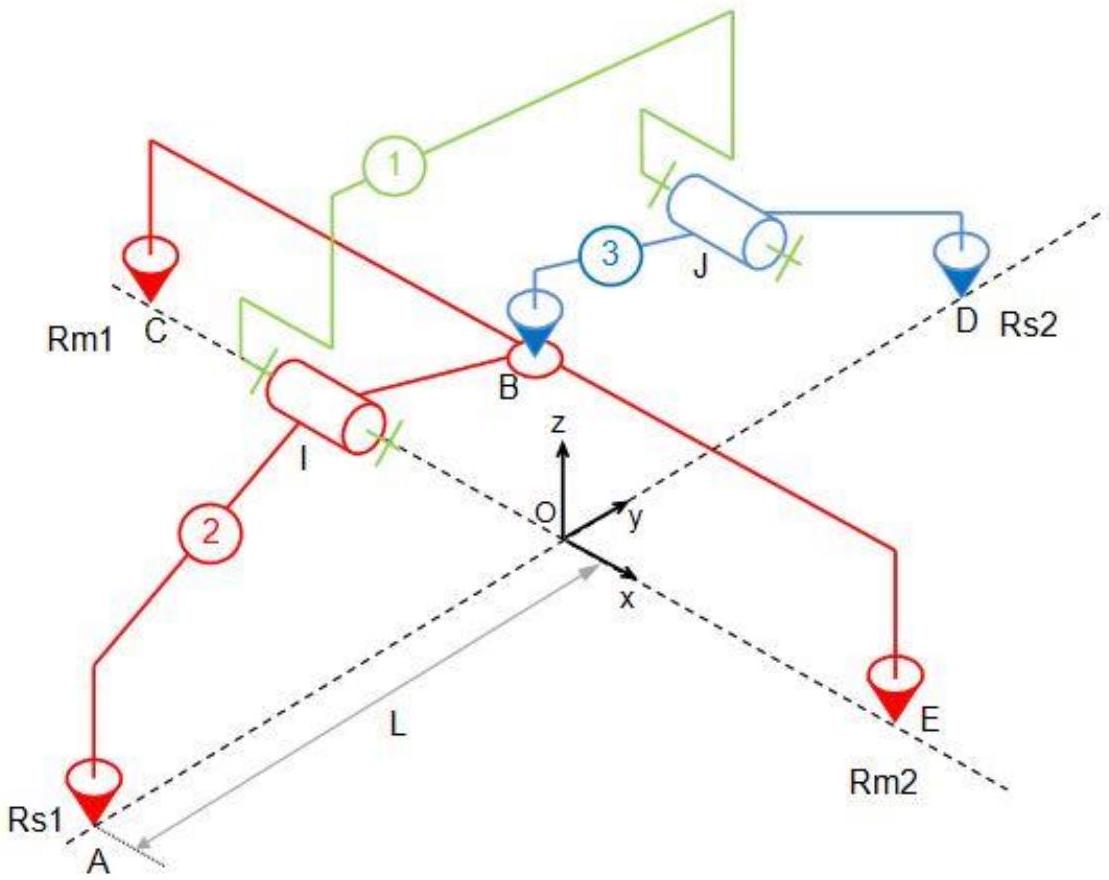
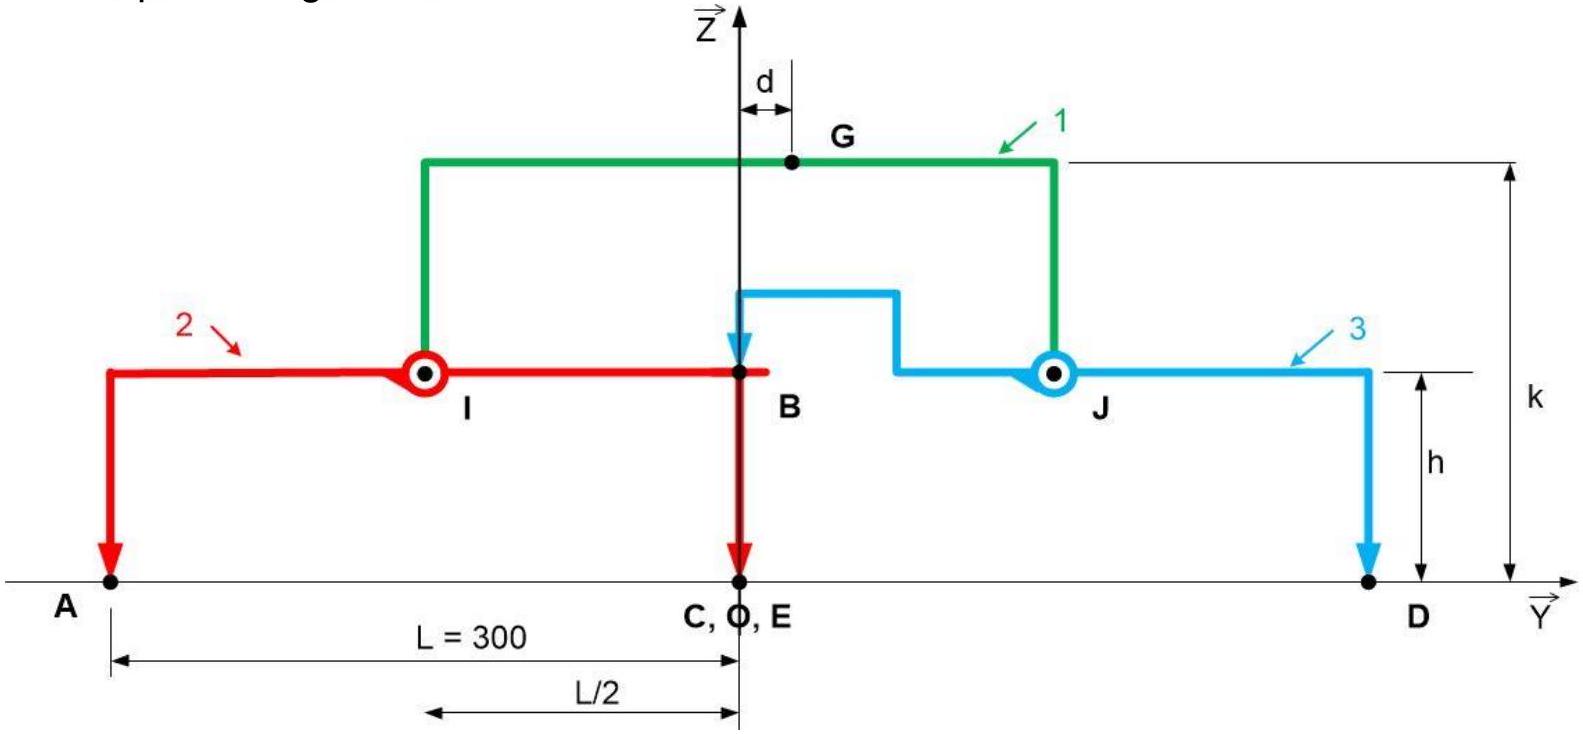
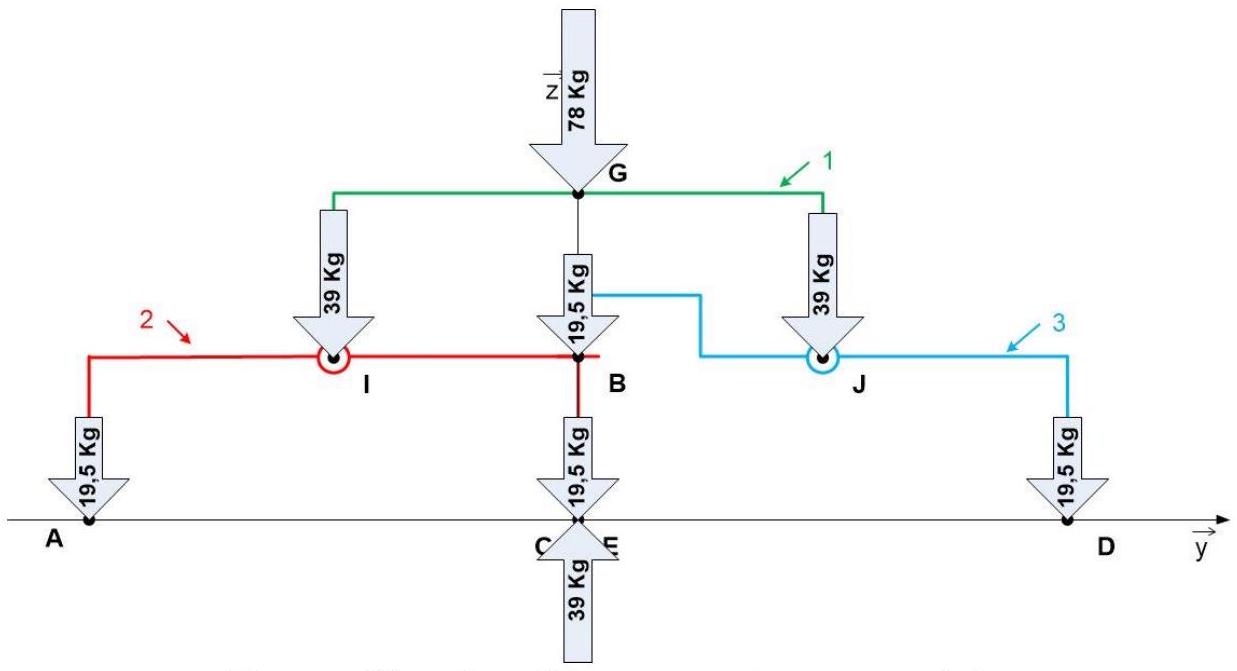
- -le repère
R_0(O, x→, y→, z→) est supposé galiléen ; - -les liaisons sont considérées comme parfaites ;
- -masse totale de l'ensemble (robot, bac et chargement)
m = 78 kg ; - -accélération de la pesanteur
g = 9, 81 m ⋅ s^(− 2) etg→ = − gz→ .
A - On isole 1
B - On isole 3
C - On isole 2
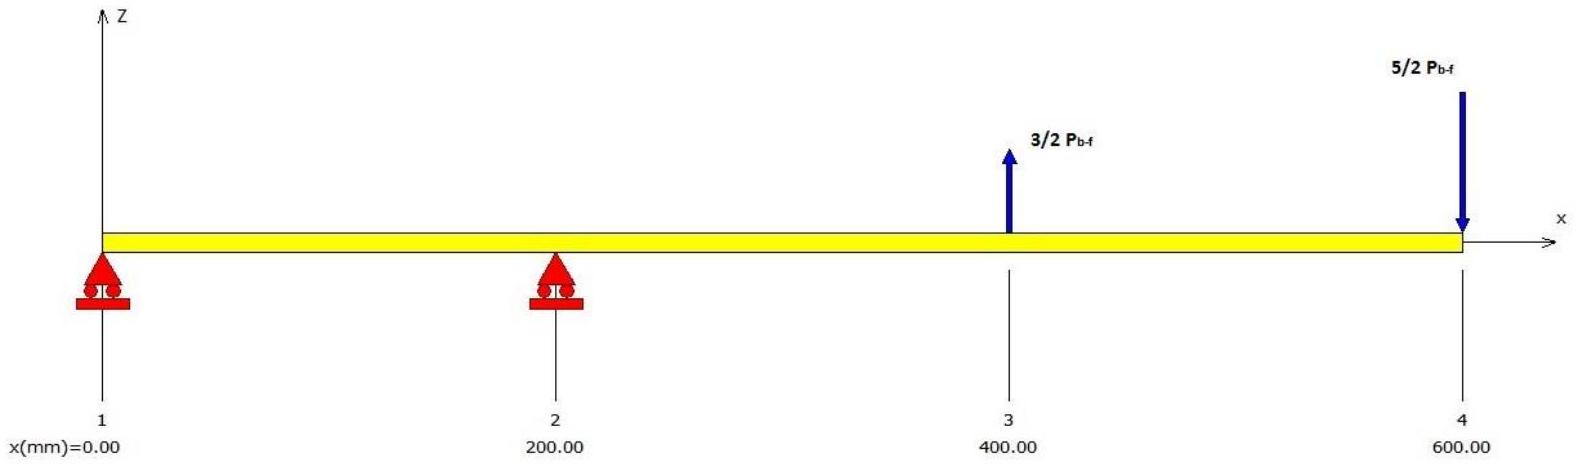
VII. Déformation de la fourche
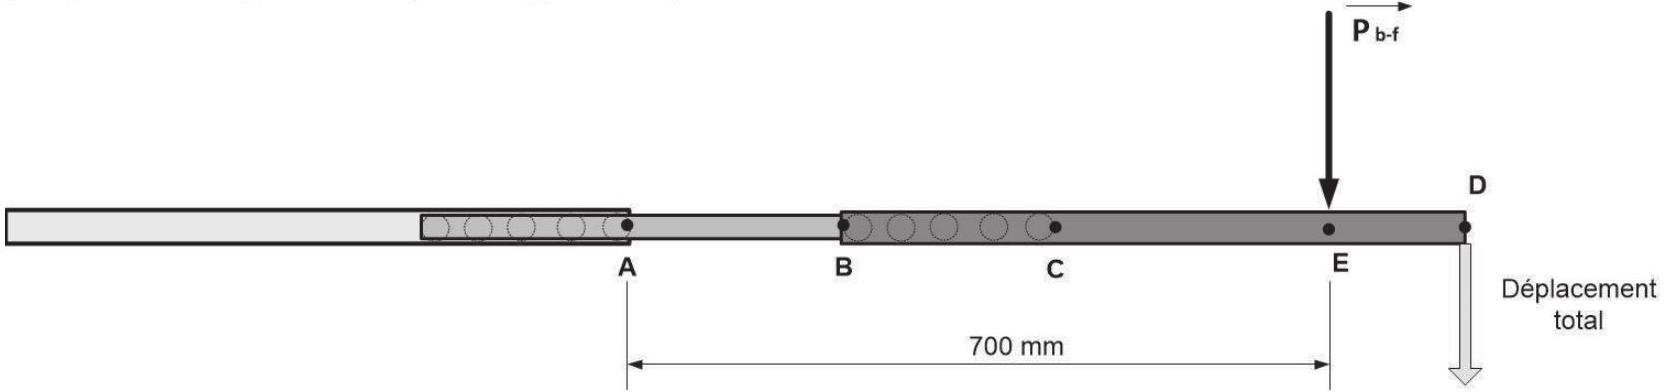
Lors de la sortie d'un bac du stock, une fois le robot arrivé en position de prise, la fourche (voir Figure 10) sort entre le bac inférieur et le bac à extraire, monte de 30 mm puis revient dans sa position initiale (voir Figure 20).
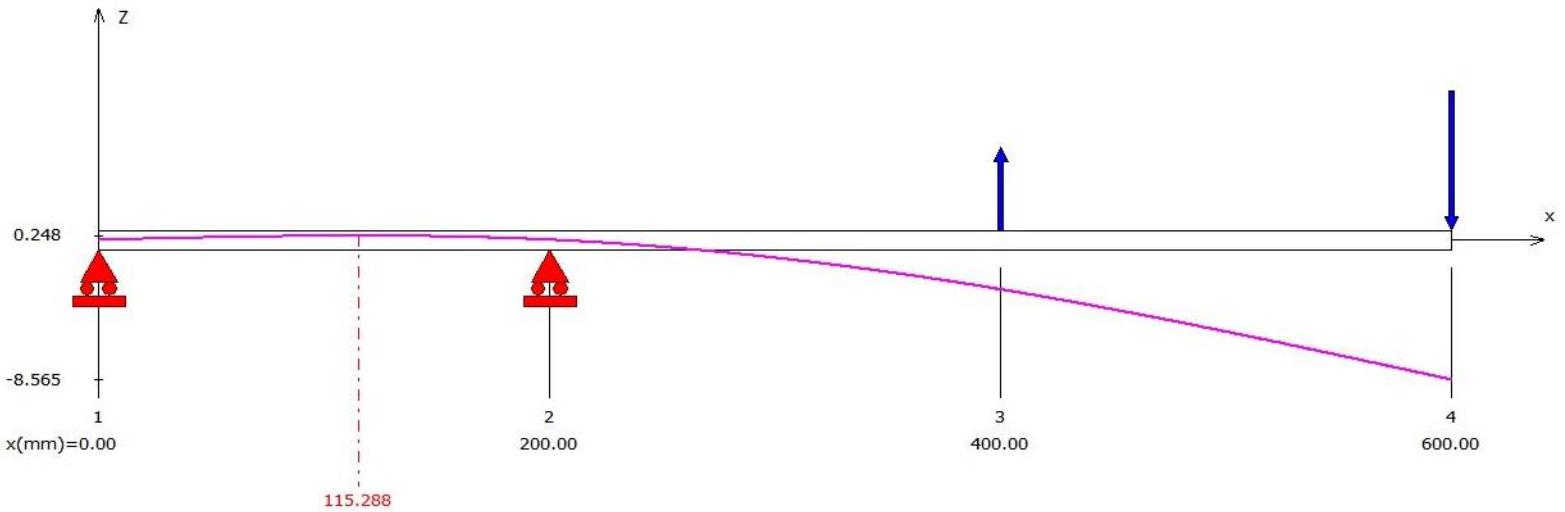
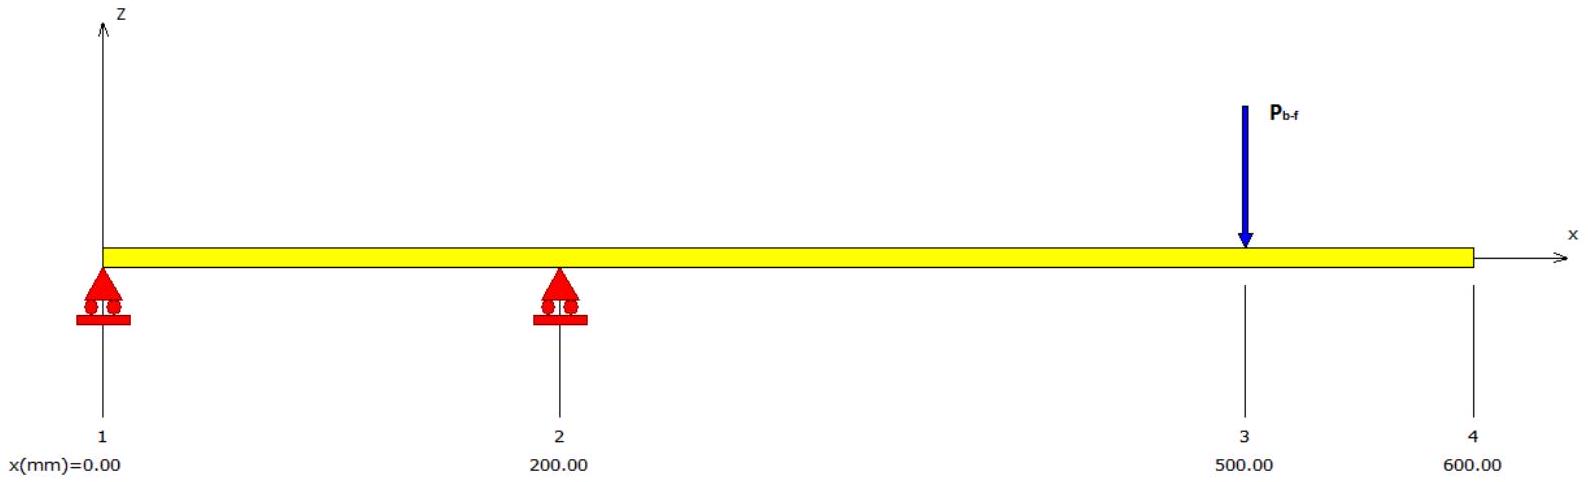
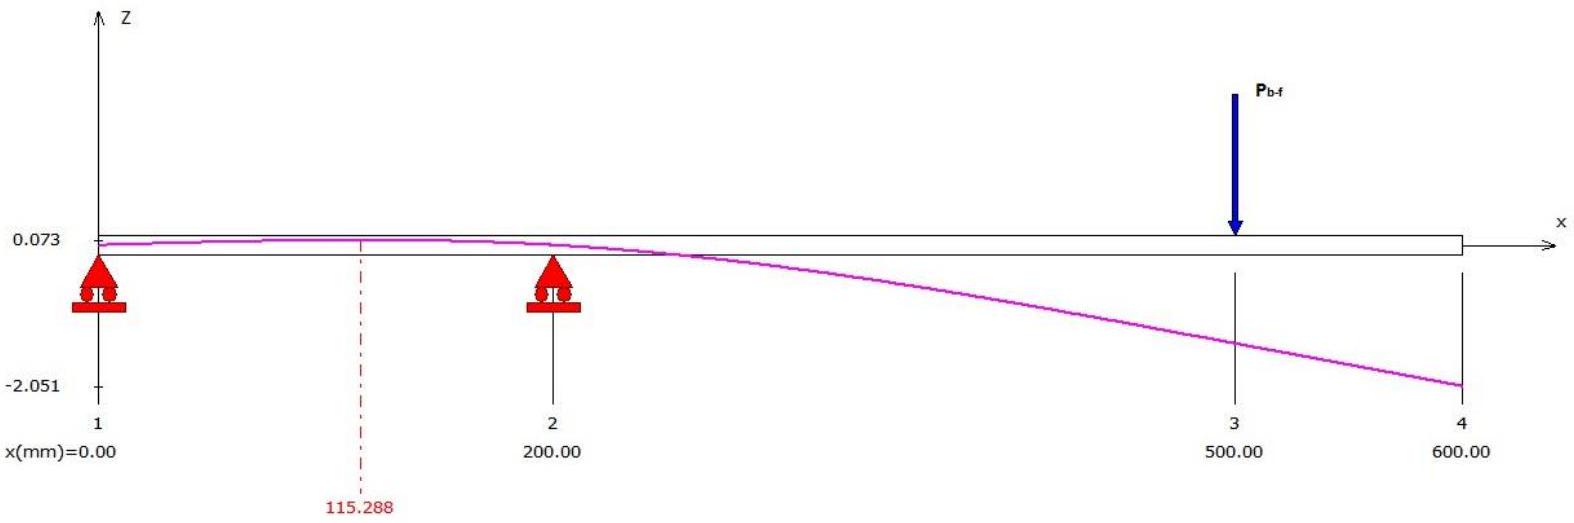
La déformation totale à l'extrémité de la fourche ne doit pas dépasser 20 mm pour assurer le retrait du bac et éviter toute collision avec l'étagère lors de l'extraction (rentrée de la fourche télescopique).
Cette exigence s'applique également lors du dépôt d'un bac dans le stock.
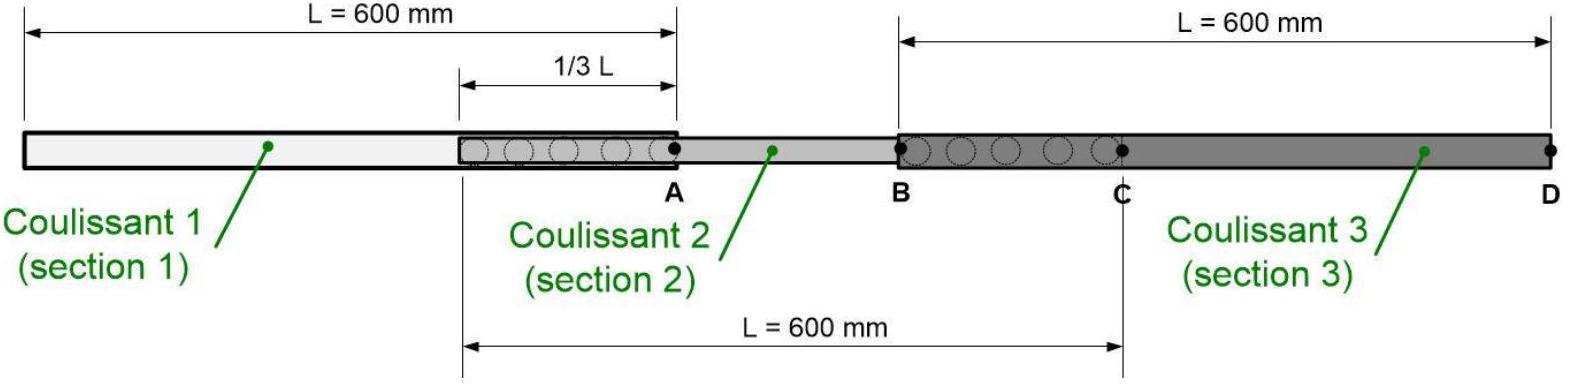
- -masse du bac chargé = 33 kg ;
- -masse propre d'une glissière (avec un demi plateau) = 1 kg ;
- -module d'Young E = 74000 MPa (alliage d'aluminium 2017A)
- -le plateau ne se déforme pas ;
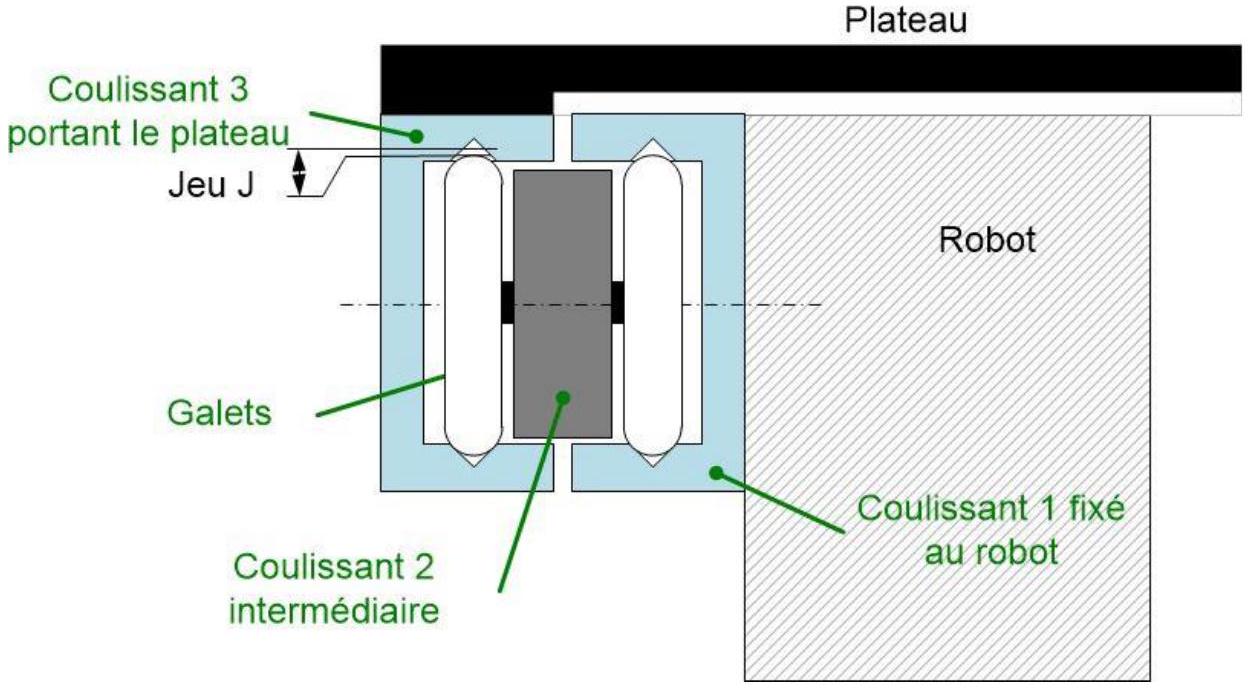
- -le coulissant 1 est monté encastré sur le robot, il est donc indéformable ;
- -tous les coulissants ont une longueur L ;
- -les sections 1 et 3 de forme en U sont identiques ;
- -la section 2 est rectangulaire ;
- -la course de sortie d'un coulissant est égale à 2/3 de la longueur L ;
- -dans le cas d'une charge centrée, chaque glissière supporte 50% de la charge totale ;
- -dans le cas d'une charge non centrée, une glissière peut supporter jusqu'à 65 % de la charge totale ;
- -le plan
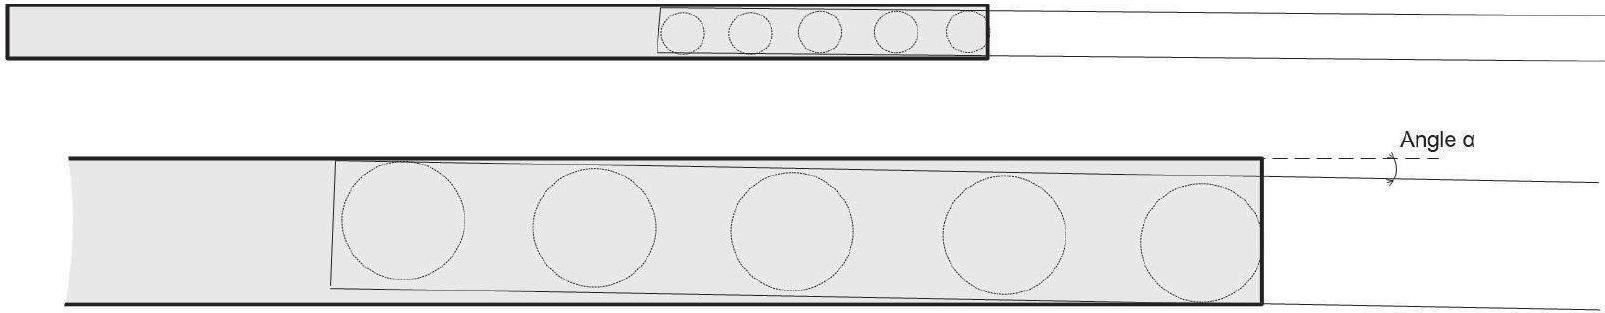
(O, x→, z→) est plan de symétrie du système ; - -le jeu entre deux coulissants est égal à 0,1 mm (voir Figure 22 et Figure 23).
VIII. Conclusion et synthèse
IX. Partie pédagogique
Préparation d'une séquence pédagogique
Mise en œuvre d'une séquence pédagogique
Mise en contexte :
- -le laboratoire de technologie est organisé en 8 îlots pédagogiques disposant chacun d'un ordinateur avec les principaux outils bureautiques et de création 3D ;
- -chaque îlot dispose d'un robot programmable avec un jeu de capteurs (capteur de ligne, capteur ultrasons, capteur infra rouge) ;
- -dans le FabLab commun aux deux laboratoires de l'établissement les outils de prototypage classiques sont disponibles (imprimante 3D, plieuse, machine d'usinage pour matériau tendre) ;
- -la séance dure 55 min - l'effectif est de 26 élèves.
Démarches pédagogiques
« Des particularités pédagogiques perdurent : un équilibre entre abstraction et concrétisation, analyse et action, théorie et confrontation avec le réel, indispensable à toute une catégorie d'élèves qui repoussent le choix d'une formation
professionnelle, mais qui sont davantage sensibles à des approches concrètes. À partir de produits réels et contemporains, les modalités d'enseignement privilégient les démarches actives : activités pratiques d'expérimentation, de simulation et d'analyse de produits réels et actuels, ainsi que le projet. Ce dernier, qui permet de synthétiser les activités et de favoriser la collaboration entre élèves, n'est pas seulement support à des situations d'application, mais constitue tout d'abord un temps d'apprentissage. (...). Pour les élèves, le projet, dans le cadre de ce programme, est un élément essentiel aux démarches d'investigation et de résolution de problème. Il conforte l'acquisition du corpus de connaissances générales et techniques, indispensable à la poursuite d'études notamment. »
Composantes essentielles du projet, les démarches d'investigation et de résolution de problème doivent être mobilisées dans les activités proposées aux élèves dans les enseignements de sciences de l'ingénieur en STI2D mais également en Technologie au collège et dans l'enseignement de spécialité de sciences de l'ingénieur de la série générale.
Dans la séance envisagée, les connaissances travaillées sont en lien avec l'approche comportementale des produits et en particulier le comportement mécanique des produits.
3 - Approche comportementale des produits
3-2 - Comportement mécanique des produits
| 3.2.3.1 | Résistance à la rupture, résistance à la déformation. Résistance des matériaux : hypothèses et modèle poutre ; notion de contrainte normale ; pour une sollicitation de traction simple, notion de déformation et loi de Hooke ; module d'Young ; limite élastique ; sollicitation simple de type traction, compression, flexion simple. Simulations par éléments finis. |
06 - Préparer une simulation et exploiter les résultats pour prédire un fonctionnement, valider une performance ou une solution
| CO6.3 | Evaluer un écart entre le comportement du réel et les résultats fournis par le modèle en fonction des paramètres proposés, conclure sur la validité du modèle |
Documents annexes
| Type | Bobinage B (48VDC) | Longueur K | ||||
| Couple nominal | Vitesse nominale | Courant nominal | Vitesse maximale | |||
|
|
nnom | Inom |
|
sans | avec | |
| @48VDC | frein | frein | ||||
| [Nm] | [t/min] | [Arms] | [t/min] | [mm] | [mm] | |
| LT037-1-B | 0.10 | 4000 | 2.10 | 9430 | 81 | 111 |
| LT037-2-B | 0.20 | 4000 | 3.20 | 7410 | 96 | 126 |
| LT037-3-B | 0.29 | 4000 | 3.80 | 6200 | 111 | 141 |
| LT055-1-B | 0.19 | 3000 | 3.20 | 7530 | 98 | 131 |
| LT055-2-B | 0.38 | 3000 | 4.30 | 5310 | 113 | 146 |
| LT055-3-B | 0.57 | 3000 | 6.20 | 5170 | 128 | 161 |
| LT055-4-B | 0.76 | 3000 | 6.90 | 4280 | 143 | 176 |
| LT088-1-B | 0.60 | 3000 | 7.00 | 5370 | 109 | 142 |
| LT088-2-B | 1.15 | 3000 | 9.90 | 3980 | 127 | 160 |
| LT088-3-B | 2.20 | 3000 | 14.50 | 3410 | 163 | 196 |
| LT088-4-B | 2.50 | 3000 | 22.40 | 4240 | 181 | 214 |
| LT098-1-B | 2.30 | 3000 | 18.40 | 3660 | 146 | 178 |
| LT098-2-B | 4.60 | 3000 | 34.00 | 3480 | 176 | 208 |
| LN055-1-B | 0.26 | 3000 | 3.50 | 6520 | 67 | 105 |
| LN055-2-B | 0.51 | 3000 | 6.00 | 5930 | 82 | 120 |
| LN055-3-B | 0.71 | 3000 | 7.70 | 5390 | 97 | 135 |
| LN055-4-B | 0.91 | 3000 | 7.30 | 4180 | 112 | 150 |
| LN086-1-B | 1.13 | 3000 | 12.90 | 5450 | 82 | 120 |
| IMT 12-4 | |
| Capteur inductif | |
 |
C€ (12):  |
| Distance de détection | Modèle | Sortie de commutation | Fréquence de commutation f (ti/tp 1:1) | Type de raccordement | Réf. produit | N° article | ||||||||||||||||||||||
| 4 mm |
|
|
|
IMT 12-4B-PS-L4 | ||||||||||||||||||||||||
| 4 mm | IMT 12-4B-NS-L4 | |||||||||||||||||||||||||||
| 4 mm | IMT 12-4B-PS-K3 | |||||||||||||||||||||||||||
| 4 mm | IMT 12-4B-NS-K3 | |||||||||||||||||||||||||||
| 4 mm | PNP | IMT 12-4B-PS-L4 IMT 12-4B-NS-L4 IMT 12-4B-PS-K3 IMT 12-4B-NS-K3 IMT 12-4N-PS-L4 IMT 12-4N-NS-L4 IMT 12-4N-PS-K3 IMT 12-4N-NS-K3 | 697-01050 697-01051 697-01048 697-01049 697-01023 697-01022 697-01021 697-01020 | |||||||||||||||||||||||||
| 4 mm | NPN | |||||||||||||||||||||||||||
| 4 mm | PNP | IMT 12-4N-PS-K3 | ||||||||||||||||||||||||||
| 4 mm | NPN | IMT 12-4N-NS-K3 |
- -void setup() (configuration-préparation)
- -void loop() (exécution)
- -== (équivalent à)
- -!= (différent de)
- -< (inférieur à)
- -> (supérieur à)
- -<= (inférieur ou égal à)
- ->= (supérieur ou égal à)
- -&& (et)
- -|| (ou)
- -! (et pas)
- -// (commentaire simple ligne)
- -/* */ (commentaire multi-lignes)
- -char (variable 'caractère')
- -int (variable 'nombre entier')
- -long (variable 'nombre entier de grande taille')
- -string (variable 'chaine de caractères')
- -array (tableau de variables)
- -byte (variable 'octet')
- -HIGH (état 1)
- -LOW (état 0)
- -INPUT (configuré en entrée)
- -OUTPUT (configuré en sortie)
- -pinMode(broche, état) (configuration des broches)
- -digitalWrite(broche, état) (écrire un état sur une broche num)
- -digitalRead(broche) (lire un état sur une broche num)
- -delay(ms) (attente, en millisecondes)
- -delayMicroseconds(us) (attente, en microsecondes)
- -Serial.begin(speed) (configuration de la vitesse de communication Série)
- -Serial.available() (indique le nombre de caractères disponibles dans la zone tampon Série)
- -Serial.read() (lit les données Série)
- -Serial.print(data) (transmission des données Série)
- -Serial.println(data) (transmission des données Série suivie d'un retour à la ligne)
- -if (si...)
- -if...else (si...alors...)
- -for (pour...)
- -switch case (dans le cas où...)
- -while (pendant que ...)
| Boucle while | Exemple |
| while (/condition à tester/) { // instructions } | int compteur = 0 ; while (compteur != 5) { Compteur++ ; } |
| Structure if ... else | Exemple |
| if (/condition à tester/) { // instructions A } else { // instructions B } | if (temperature >= 70) { //Danger! Shut down the system } else { //Safe! Continue usual tasks... } |
Lorsque l'on programme une carte Arduino, on va écrire notre programme dans des fonctions. Une fonction est un programme qui permet de réaliser une tâche bien précise.
On ne peut pas écrire un programme sans mettre de fonctions à l'intérieur ! On est obligé d'utiliser la fonction setup () et loop () (même si on ne met rien dedans).
Une fonction de type void ne retourne pas de valeur, c'est donc une procédure.
| Fonction VOID | Exemple |
| void nom_de_la_fonction() { // instruction } |
Seules les broches 2 et 3 sont utilisés pour les interruptions.
attachInterrupt (interruption, fonction, mode) ;
Active la lecture d'une broche attachée à une interruption.
Paramètres
interruption : numéro de l'interruption (type int)
fonction: fonction à appeler quand l'interruption survient; la fonction doit recevoir
aucun paramètres et ne renvoie rien. Cette fonction est également appelée une
routine de service d'interruption (ou ISR).
mode : définit la façon dont l'interruption externe doit être prise en compte. Quatre
constantes ont des valeurs prédéfinies valables :
- -LOW : pour déclenchement de l'interruption lorsque la broche est au niveau BAS
- -CHANGE : pour déclenchement de l'interruption lorsque la broche change d'état BAS/HAUT
- -RISING : pour déclenchement de l'interruption lorsque la broche passe de l'état BAS vers HAUT (front montant)
- -FALLING : pour déclenchement de l'interruption lorsque la broche passe de l'état HAUT vers l'état BAS (front descendant)
const byte ledPin = 13;
const byte interruptPin = 2;
volatile byte state = LOW;
void setup() {
    pinMode(ledPin, OUTPUT);
    pinMode(interruptPin, INPUT);
    attachInterrupt(digitalPinToInterrupt(interruptPin), inter, CHANGE);
}
void loop() {
    digitalWrite(ledPin, state);
}
void inter() {
    state = !state;
}
detachInterrupt(digitalPinToInterrupt(pin));
Désactive la lecture d'une broche attachée à une interruption
Active les interruptions dans le programme principal.
Les interruptions permettent à certaines tâches importantes de se produire en arrière-plan et sont activées par défaut. Sans cela la communication entrante peut être ignorée.
Étude du coulissant 2
| Cycle 4 - S5 | FICHE PÉDAGOGIQUE DE SÉQUENCE Pôle des Sciences et de la Technologie au collège | Academie De x | ||||||||
| Theme de sequence Se déplacer sur terre, air, mer | Problematique Comment rendre un véhicule autonome ? | |||||||||
| Objet ou systeme technique Robot Mbot suiveur de ligne | Positionnement sur le cycle Debut de cycle Fin de cycle
|
|||||||||
| Compétences Travaillées (CT) | Compétences associées (CA) | Connaissances (CO) | ||
| CT2.5 Imaginer des solutions en réponse au besoin. | DIC1.5 Imaginer des solutions pour produire des objets et des éléments de programmes informatiques en réponse au besoin. | Design. Innovation et créativité. Veille. Représentation de solutions (croquis, schémas, algorithmes). Réalité augmentée. Objets connectés. | ||
| CT2.4 Associer des solutions techniques à des fonctions. | MSOST.1.2 Associer des solutions techniques à des fonctions. | Analyse fonctionnelle systémique | ||
| CT3.1 Exprimer sa pensée à l'aide d'outils de description adaptés : croquis, schémas, graphes, diagrammes, tableaux (représentations non normées). | OTSCIS.2.1 Exprimer sa pensée à l'aide d'outils de description adaptés : croquis, schémas, graphes, diagrammes, tableaux. | Croquis à main levée. Différents schémas. Carte heuristique. Notion d'algorithme. | ||
| CT2.6 Réaliser de manière collaborative, le prototype de tout ou partie d'un objet pour valider une solution. | DIC.2.1 Réaliser, de manière collaborative, le prototype d'un objet pour valider une solution. MSOST.1.1 : Respecter une procédure de travail garantissant un résultat en respectant les règles de sécurité et d'utilisation des outils mis à disposition. |
|
| Prérequis des élèves |
| Connaissance des outils d'analyse systémique du besoin. |
| Présentation de la séquence |
| Cette séquence a pour objectif la recherche et la formalisation d'une solution technique qui doit contribuer à rendre autonome un robot convoyeur dans une infrastructure existante. La solution technique envisagée est prototypée avec un outil de simulation puis réalisée en réponse aux critères de performance du cahier des charges construit par les élèves en fonction du besoin du client. Besoin : le client souhaite équiper le robot convoyeur de détecteurs pour intégrer ultérieurement dans le programme un protocole d'évitement d'obstacle. |
| Situation déclenchante | Éléments de la synthèse |
| Objet de la question 32 | Le cahier des charges Les outils d'analyse systémique - Diagramme FAST Les outils de prototypage |
| Liens avec les autres disciplines, EPI ou parcours (C4) | Modalités d'évaluation |
| ASSR2, Sciences physiques, EPI, Parcours éducatif de santé | Formative : être capable de compléter le diagramme FAST Sommative : savoir caractériser un outil de prototypage - par formage, enlèvement ou ajout de matière. |
| Déroulement de la séquence | |||||
| Questionnement | Démarche Pédagogique | Activités | Ressources Matériels | Conclusion - Bilan | |
| Séance 1 | Quelles solutions techniques peut-on mettre en œuvre pour éviter un obstacle ? | Investigation | Rechercher de solutions techniques existantes. Analyser une partie du fonctionnement d'un véhicule autonome. | Pré-requis : classe inversée avec parcours numérique sur ENT. Postes informatiques. Documents ressources. | Proposition de solutions techniques en réponse à un besoin |
| Séance 2 | Comment concevoir la solution technique ? | Résolution de problème | Compléter un cahier des charges à partir des mesures effectuées. Réaliser un croquis. | Postes informatiques. Documents ressources. Outils de mesure (pieds à coulisse, réglet...) | Croquis |
| Séance 3 | Comment modéliser et réaliser le prototype de la solution retenue ? | Objet de la question 34 | |||
| Commentaires : Cette séquence peut se poursuivre par une séquence consacrée à la modification du programme du véhicule autonome pour prendre en compte les capteurs ajoutés. | |||||
Document annexe DA7 : Pratiques enseignantes
Garantir des objectifs ambitieux communs à tous
La différenciation pédagogique ne signifie pas la différenciation des objectifs pédagogiques qui conduit à un creusement des inégalités scolaires. Ainsi, l'entraînement des élèves sur des tâches à automatiser est nécessaire mais ne doit pas faire perdre de vue les habiletés de plus haut niveau pour tous les élèves. Une baisse du niveau d'exigence est contre-productive pour la réussite des élèves. Il s'agit alors de proposer une palette diversifiée de manières d'arriver au résultat, sans pour autant abaisser le niveau des tâches demandées.
Prendre en compte la diversité des élèves dans les situations collectives
La différenciation ne signifie pas la fin de l'enseignement en classe entière. La conduite de séances collectives n'est pas contradictoire avec la prise en compte des singularités des élèves. Ainsi, en classe entière, les enseignants peuvent récolter les différentes méthodes proposées par les élèves, de la plus simple à la plus complexe, et les exposer à la classe. Chaque élève peut repérer où il en est et identifier des méthodes plus expertes proches de la sienne.
Faire expliciter par les élèves ce que l'on attend d'eux
Les élèves doivent être amenés, régulièrement, à expliciter leur cheminement, pour rendre objectif ce qu'ils ont appris, en utilisant un langage adapté. Leur enseignant doit les accompagner dans cette phase. Cela suppose qu'il fasse des retours précis à chaque élève sur ses progrès et sur les nouveaux objectifs qui lui sont fixés.
Pratiquer l'auto-évaluation pour responsabiliser davantage les élèves
Les enseignants doivent permettre aux élèves de formuler eux-mêmes les critères de réussite des tâches qu'ils ont à accomplir. Il s'agit de construire, avec les élèves, une grille progressive et claire des buts visés. Cela leur donne un appui pour repérer ce qui est essentiel et accroît leur sentiment de compétence.
Varier les situations d'apprentissage
Les apprentissages doivent s'appuyer sur un ensemble cohérent de situations de classe variées, toutes nécessaires (phase d'entraînement, phase de résolution de problèmes, phase de bilan...). La recherche montre que les approches laissant trop de liberté aux élèves ne sont pas les plus efficaces notamment pour les élèves qui rencontrent le plus de difficultés scolaires.
Agencer les différentes phases d'apprentissage
Les enseignants doivent penser que la différenciation peut intervenir à plusieurs moments d'une séquence pédagogique avec des intentions variées.
- -Avant l'enseignement : réactiver les connaissances, identifier la nature de ce qui est déjà appris ou encore fragile pour chaque élève, préparer la tâche en fournissant des clés d'accès vers ce qui suit ;
- -Pendant l'enseignement : soutenir l'apprentissage, aménager la tâche en la rendant accessible, évaluer le cheminement cognitif de chaque élève via une analyse de ses acquis et de ses erreurs ; s'arrêter pour formaliser et structurer progressivement ce qui est acquis ;
- -Après l'enseignement : exercer, revoir ce qui n'a pas été compris, vérifier l'autonomie acquise par l'élève sur les objets d'apprentissage.
La recherche a montré que les élèves qui réussissent adoptent une variété de postures dans leurs apprentissages, et notamment, pour les plus avancés, des postures réflexives et créatives. Pour arriver à ce résultat, les enseignants doivent euxmêmes adopter une variété de postures d'enseignement : posture de contrôle (cadrage d'une situation), posture d'accompagnement (aide ponctuelle, individuelle ou collective) ... En faisant varier leurs propres postures, les enseignants encouragent les élèves à recourir, eux aussi, à une large palette de postures.
Eviter les difficultés liées au travail à la maison
Le travail individuel des élèves, réalisé à la maison, ne doit pas comporter de difficultés majeures mais se concentrer sur le renforcement de ce que les élèves savent déjà. Les devoirs donnés aux élèves doivent être à leur portée.
Dispositifs dans la classe
La différenciation pédagogique peut passer par une réorganisation de la classe. Les dispositifs proposés aux élèves doivent être variés et souples. Ils doivent favoriser les interactions entre l'enseignant et ses élèves d'une part, et entre les élèves d'autre part. Ils peuvent aussi s'appuyer sur la présence de deux enseignants intervenant ensemble ou séparément dans la même classe.
Se libérer, ponctuellement, de la gestion collective de la classe
Les travaux de groupes et/ou les travaux individuels permettent à l'enseignant de se libérer momentanément de la gestion collective de la classe et d'être plus disponible pour accompagner un ou quelques élèves.
Faire coopérer les élèves efficacement
La recherche montre qu'un travail dans un groupe est bénéfique à chacun de ses membres, uniquement s'il respecte certaines conditions. Ainsi, pour qu'un travail coopératif existe, la tâche réalisée par les élèves doit résulter d'un apport de chaque individu dans le collectif, dans le cadre d'une organisation structurée (explicitation des rôles de chacun), avec des responsabilités partagées.
Organiser un tutorat entre élèves
L'intervention d'un élève tuteur, moins formelle que celle de l'enseignant, est un moyen de répondre aux obstacles rencontrés par un élève tutoré. La recherche montre que, pour que cela bénéficie à tous, les tuteurs doivent bénéficier d'une préparation pour accompagner efficacement les turorés. Les tuteurs tirent systématiquement bénéfice de ce dispositif car ils se voient offrir des occasions d'explicitation et de consolidation des savoirs et savoir-faire qu'ils maîtrisent.
Regrouper temporairement des élèves autour d'un même besoin
La recherche montre que composer un groupe réduit d'élèves sur un temps spécifique est bénéfique aux apprentissages, uniquement si certaines conditions sont réunies. Ainsi, les enseignants peuvent constituer des groupes autour d'un même besoin, reposant sur l'évaluation préalable (pas forcément écrite) d'une compétence précise. Le groupement doit être flexible et réévalué en fonction des progrès des élèves, pour éviter la démotivation et la stigmatisation. Les temps en groupe homogène peuvent être réguliers mais doivent rester nettement inférieurs au temps en groupe/classe hétérogène.
Documents réponses
Tous les documents réponses sont à rendre, même non complétés.
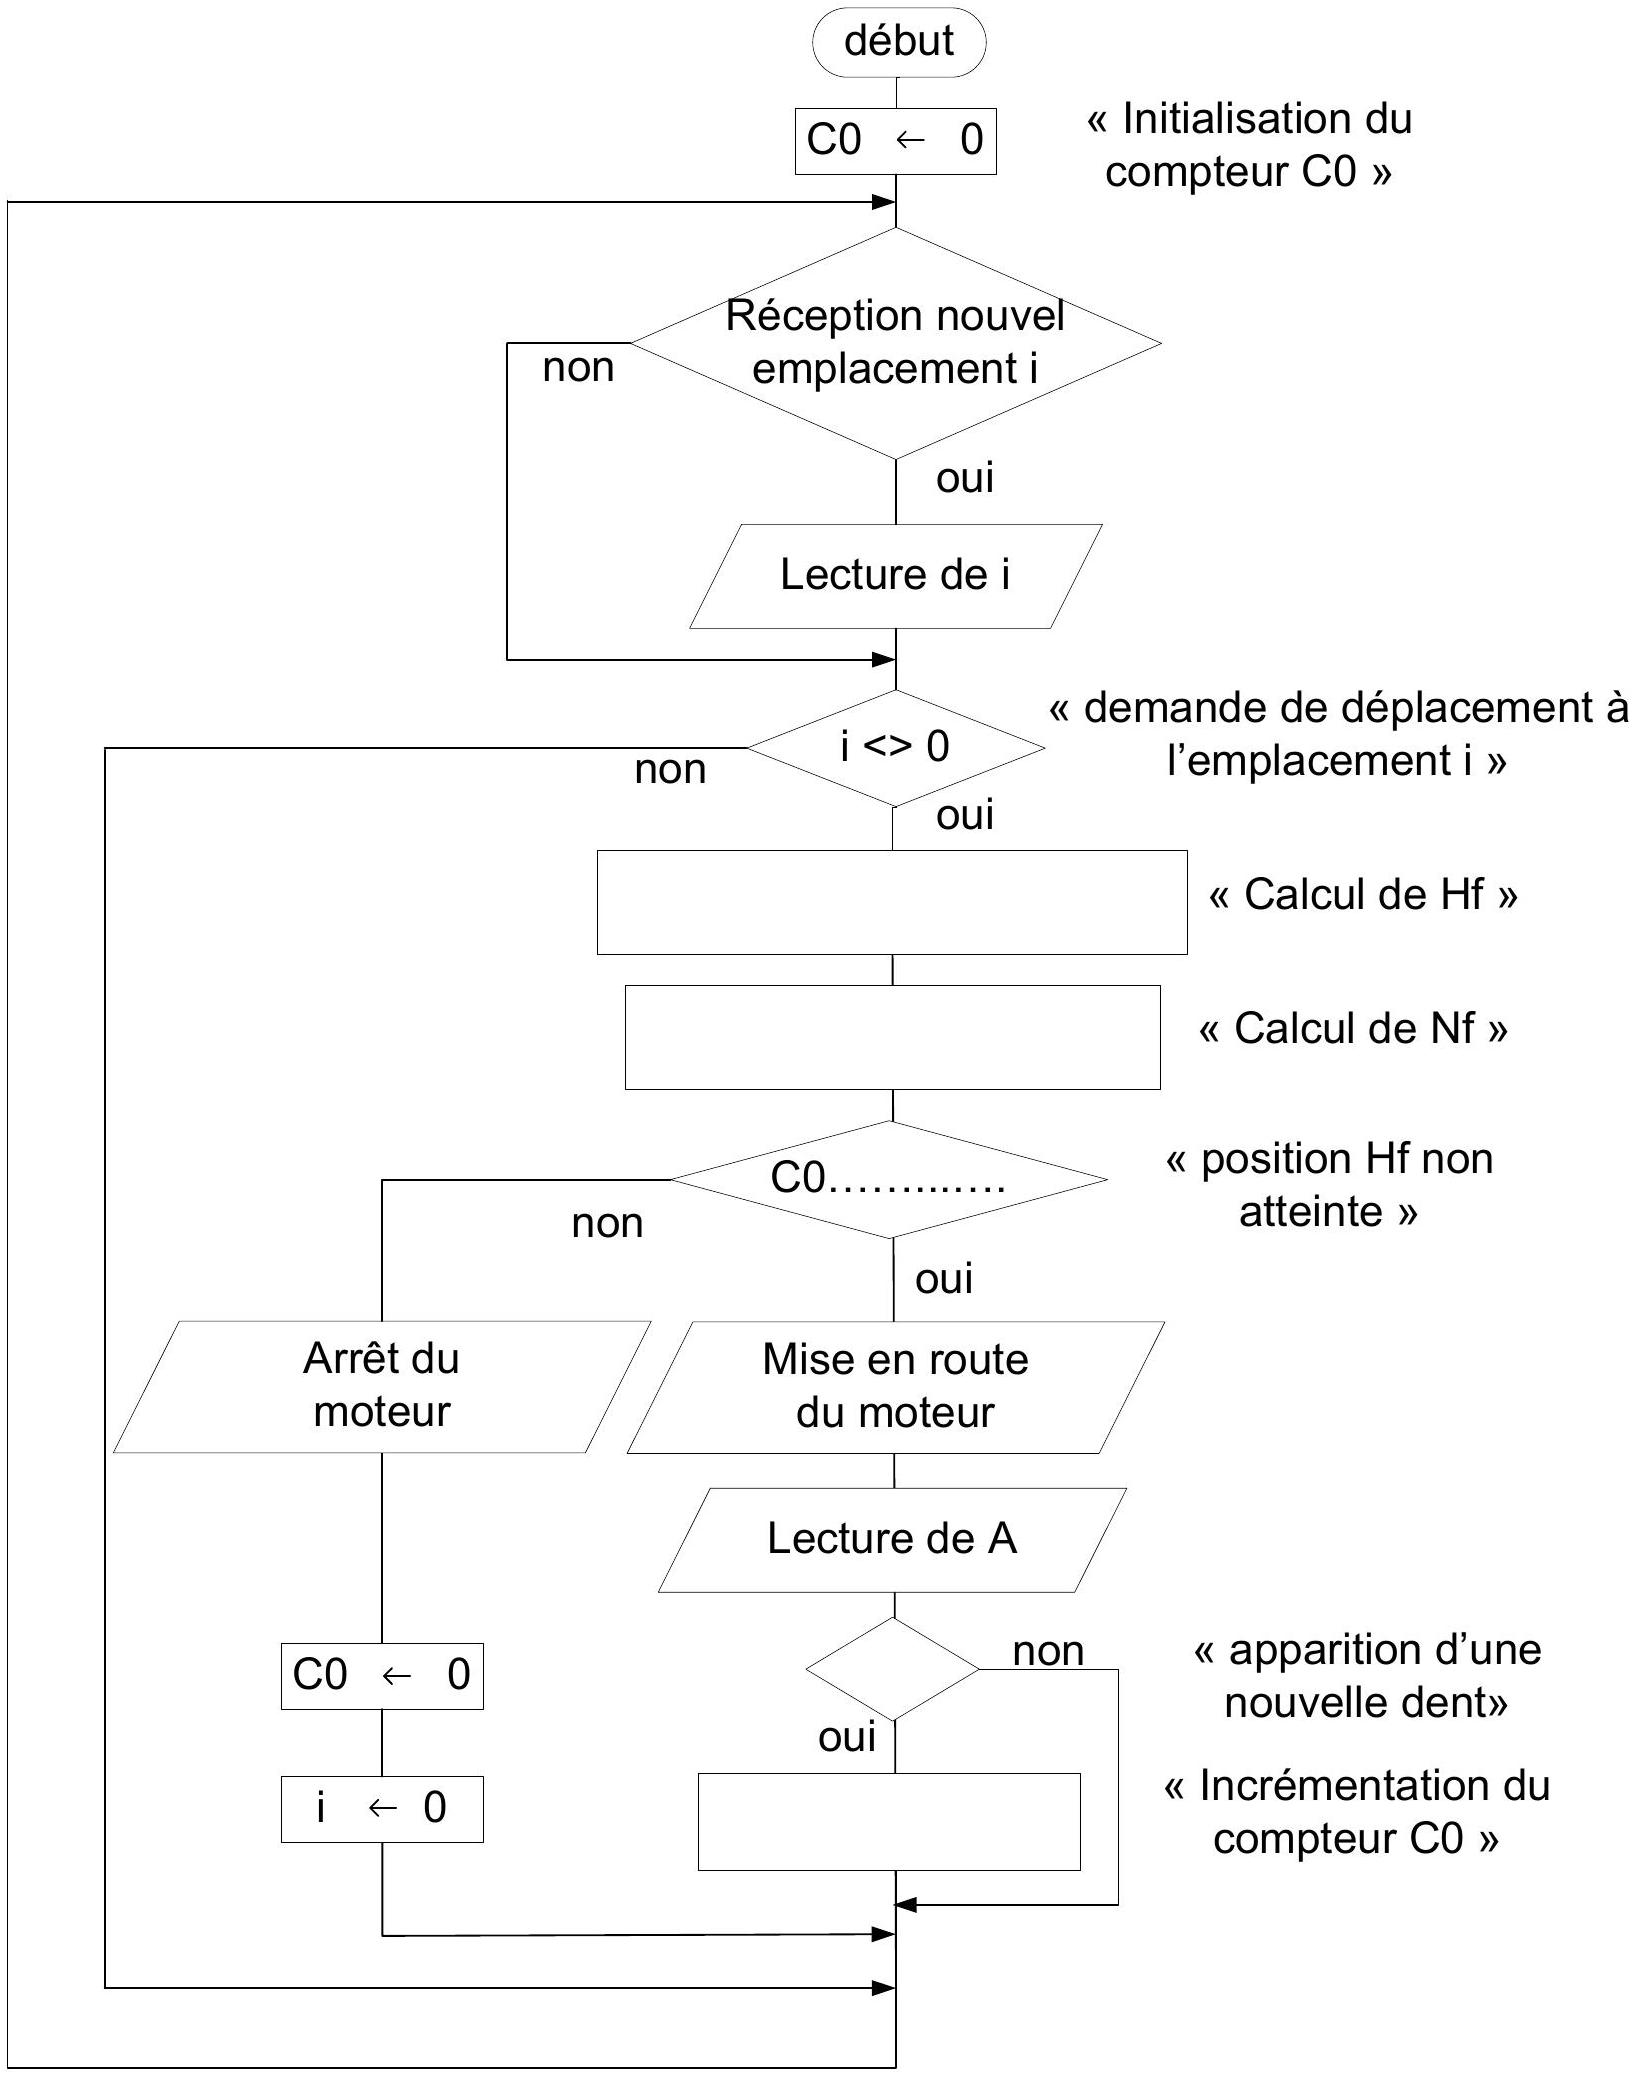
Document réponse DR2 - programme position_arret (...... zone à compléter)
// déclaration des constante et variables
const byte captind = 3; // le capteur inductif est sur la broche 3
const byte EnMotPin = 11;
const byte SensMotPin = 13;
int compteur = 0;
int etage = 0;
int hauteur = 0;
.................
// Initialisation - configuration des entrées et sorties
void setup()
{
    pinMode(captind, INPUT); // le capteur inductif est une Entrée
    pinMode(EnMotPin, OUTPUT);
    pinMode(SensMotPin, OUTPUT);
    Serial.begin(9600);
    interrupts(); // valide les interruptions
    }
// définition de la fonction inter appelée lors de l'interruption
// qui réalise le comptage des impulsions du capteur inductif
void inter()
{
    (..................
    Serial.println(compteur);
}
// fonction loop - boucle sans fin - Corps du programme
void loop()
{
    // lecture de l'étage à atteindre saisi au clavier à l'aide de l'interface écran
    while (Serial.available() > 0)
    {
        etage = Serial.parseInt();
        delay(20); //pour rester dans la boucle entre chaque caractère
    }
    // déplacement jusqu'à l'étage souhaité
Tous les documents réponses sont à rendre, même non complétés.
| Situation déclenchante | |
| Déroulement de la phase d'appropriation (Durée 5 à 10 minutes) | |
| Questionnement | Quelles solutions techniques peut-on mettre en œuvre pour éviter un obstacle ? |
| Compétence Travaillée |
| Action | ||
| Action 1 | Description Description succincte de l'action retenue | |
| Action | ||
| Action 2 | Description Description succincte de l'action retenue |
Tous les documents réponses sont à rendre, même non complétés.
Question 34
| Déroulement de la séquence | |||||
| Questionnement | Démarche Pédagogique | Activités | Ressources Matériels | Conclusion - Bilan | |
| Séance 1 | Quelles solutions techniques peut-on mettre en œuvre pour éviter un obstacle ? | Investigation | Rechercher de solutions techniques existantes. Analyser une partie du fonctionnement d'un véhicule autonome. | Pré-requis : classe inversée avec parcours numérique ELEA Postes informatiques Documents ressources | Proposition de solutions techniques en réponse à un besoin |
| Séance 2 | Comment concevoir la solution technique ? | Résolution de problème | Compléter un cahier des charges à partir des mesures effectuées. Réaliser un croquis. | Postes informatiques Documents ressources Outils de mesure (pieds à coulisse, réglet...) | Croquis |
| Séance 3 | Comment modéliser et réaliser le prototype de a solution retenue? | ||||
| Commentaires : Cette séquence peut se poursuivre par une séquence consacrée à la modification du programme du véhicule autonome pour prendre en compte les capteurs ajoutés. | |||||
Question 35
| Démarche d'investigation | Démarche de résolution de problème | |
| Objectif de la démarche | ||
| Activités induites | ||
| Support d'activité Préciser en quelques mots ce qui caractérise le support d'activité. |
| Questionnement | Démarche | Description de l'activité | Ressources |
| La déformation totale en bout de fourche télescopique estelle conforme à l'exigence du cahier des charges ? | |||
| Connaissances travaillées | |||
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve écrite du troisième concours CAPET SI 2020 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve écrite du troisième concours CAPET SI 2020 ?
Le sujet porte sur la résistance des matériaux, la mécanique (statique et dynamique), le dimensionnement d'une batterie, l'algorithmique et l'ingénierie pédagogique, à travers l'étude d'un système robotisé de préparation de commandes.
Quelle est la moyenne de l'épreuve écrite du troisième concours CAPET SI 2020 ?
La moyenne des 113 copies évaluées était de 7,1/20 avec un écart-type de 3,23.
L'épreuve écrite du troisième concours CAPET SI 2020 est-elle difficile ?
Le jury la juge exigeante par son caractère transversal : les principes de base sont connus mais leur application concrète au système étudié est souvent inaboutie.
Quelles erreurs le jury a-t-il le plus relevées sur cette épreuve du CAPET SI 2020 ?
Le jury signale une confusion entre masse et poids, une confusion entre PFS et PFD, une lecture erronée d'une donnée numérique, et un inventaire des actions mécaniques souvent incorrect.
Pas de description pour le moment