CAPET informatique externe 2021, épreuve 2, option ingénierie informatiqueSujet et rapport du jury
Capet externe section sciences industrielles de l'ingénieur option ingénierie informatique - Sujet de la deuxième épreuve écrite de la session 2021
- Acquisition de données (CAN, EEPROM)
- Programmation orientée objet (classes, héritage, composition)
- Réseaux (UDP, Modbus/TCP-IP)
- Adressage IP et VLAN

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
Présentation du sujet
Simulateur d'interventions héliportées : instrumentation, projection 3D, tableau de bord et réseauAfficher ou masquer la section
Présentation du sujet
L'épreuve écrite disciplinaire appliquée s'appuie sur un simulateur d'interventions héliportées développé pour la Sécurité Civile, construit à partir d'une cellule réelle d'hélicoptère. Le sujet aborde l'impact socio-économique du simulateur, l'instrumentation des commandes de vol, la conception d'un système de projection 3D, la reconstitution du tableau de bord en programmation orientée objet, puis l'architecture réseau du système.
- 1Partie 1 : impact socio-économiqueComparaison entre évacuation terrestre et héliportée, calcul de durée de formation et intérêt du simulateur.
- 2Partie 2 : instrumentation des commandes de volÉtude des commandes de vol, mise en place de capteurs, acquisition par convertisseur analogique-numérique et stockage en EEPROM.
- 3Partie 3 : conception du système de projection 3DDimensionnement de l'écran de projection et des projecteurs vidéo, résolution angulaire de l'œil.
- 4Partie 4 : reconstitution du tableau de bordDessin des instruments en programmation orientée objet, animation par datagrammes UDP et gestion des éléments actifs en Modbus.
- 5Partie 5 : architecture réseau du systèmeAdressage IP, découpage en sous-réseaux (VLSM), VLAN et zone démilitarisée (DMZ).
Ce qu'a observé le jury
5 erreurs relevéesCourse du potentiomètre non trouvée dans la documentation · Notions de base sur le CAN non maîtrisées · Diagrammes de séquence peu tentésAfficher ou masquer la section
Ce qu'a observé le jury
5 erreurs relevéesLe sujet aborde les principaux champs de compétence de l'ingénierie informatique : analyse, composants, acquisition de données, programmation et réseaux. Le taux de traitement des parties diminue nettement en fin de sujet, notamment sur la gestion des éléments actifs en Modbus, traitée par seulement 35 % des candidats, alors que les questions restaient simples pour qui consultait attentivement la documentation fournie.
Les erreurs les plus sanctionnées
- 1Course du potentiomètre non trouvée dans la documentationPartie 2.2
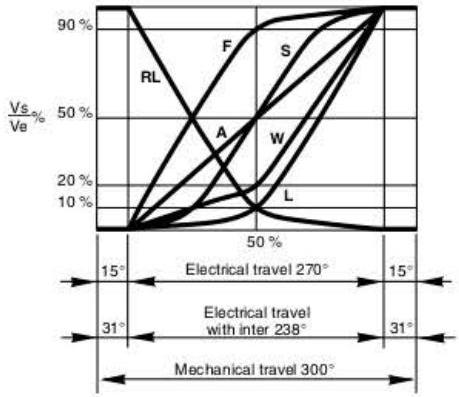
Beaucoup de candidats ne trouvent pas la course du potentiomètre indiquée dans la documentation constructeur, ni ne savent qu'il faut n'en considérer que 90 % pour laisser une marge d'erreur.
« beaucoup de candidats ne trouve pas la course du potentiomètre indiquée dans la »
- 2Notions de base sur le CAN non maîtriséesPartie 2.3
Les notions de résolution, d'étendue de mesure et de pleine échelle d'un convertisseur analogique-numérique ne sont pas maîtrisées par les candidats.
« Les notions de résolution, d’étendue de mesure et de pleine échelle d’un CAN ne sont pas maitrisées. »
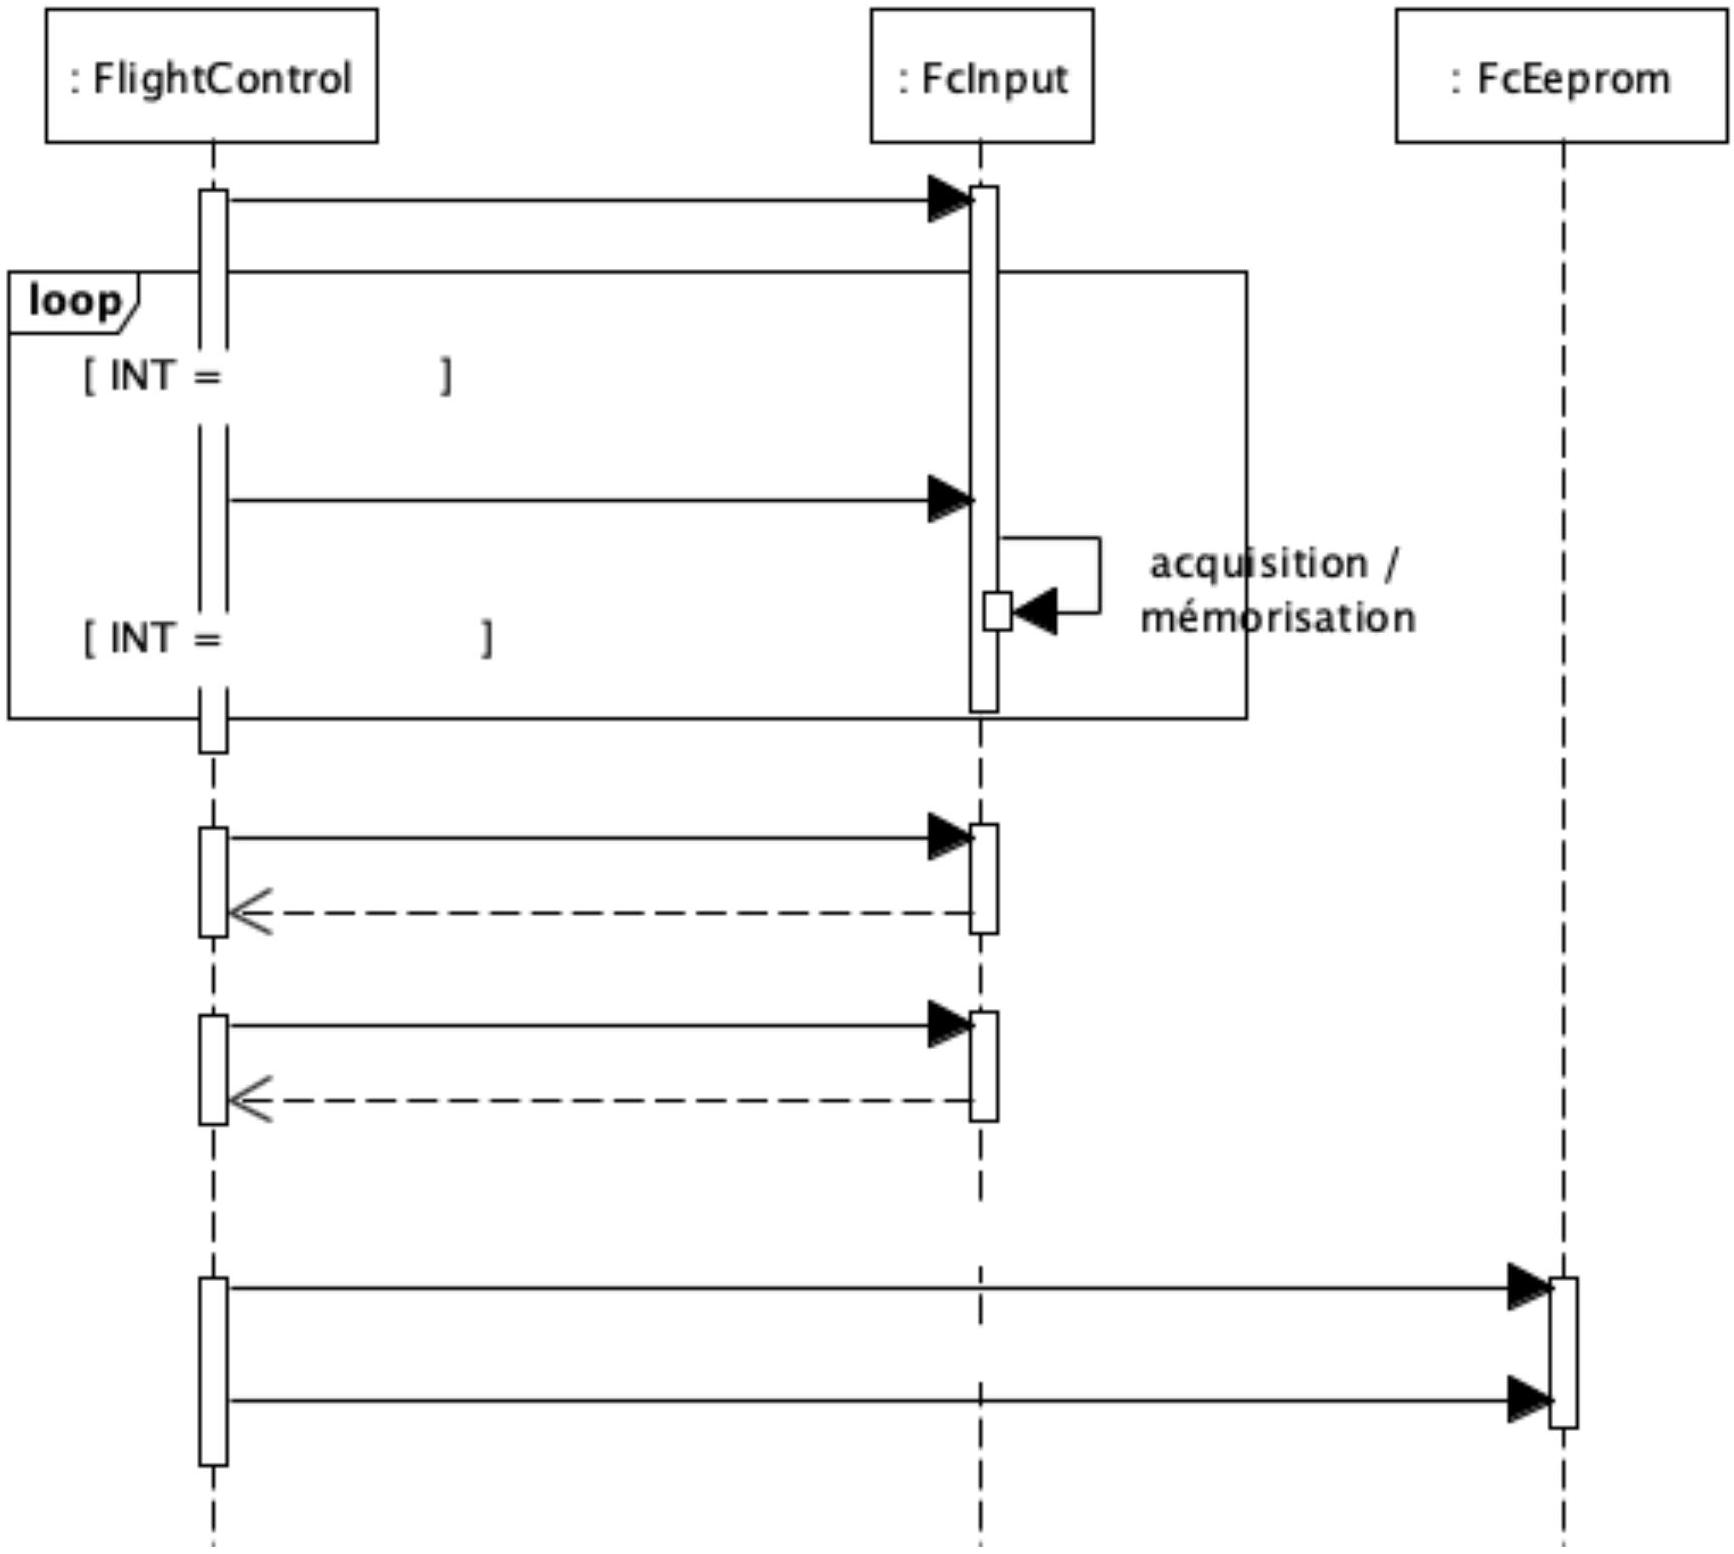
- 3Diagrammes de séquence peu tentésPartie 2.4
Peu de candidats ont tenté de répondre aux questions sur la lecture et la finalisation de diagrammes de séquence, alors qu'un peu de logique suffisait.
« peu de candidats ont tenter de répondre alors »
- 4Partie de programmation orientée objet largement délaisséePartie 4.1
De nombreux candidats n'ont même pas tenté d'aborder la partie sur le dessin des instruments, ou se sont arrêtés après la définition de la première classe demandée.
« Force est de constater que de nombreux candidats n’ont même pas tenté d’aborder cette partie »
- 5Réponses aberrantes sur des calculs simples
Le jury a constaté un nombre surprenant de réponses erronées, voire aberrantes, lors de l'application de formules simples de calcul.
« Le jury a constaté un nombre surprenant de réponses erronées, voire aberrantes »
Ce qui a été bien réussi
- La partie 1 sur l'impact socio-économique a été bien traitée par la quasi-totalité des candidats (99 %).
- Les questions de réseau local, plutôt traditionnelles (CIDR, adressage IP), ont été majoritairement bien traitées par les candidats, sauf en ce qui concerne le VLSM.
Conseils du jury
- Faire une lecture rapide mais complète du sujet, annexes comprises, dès sa réception.
- Consulter attentivement les documentations techniques fournies en annexe, qui donnent souvent directement les éléments de réponse.
- Vérifier l'homogénéité des unités et présenter les résultats sous forme littérale avant l'application numérique.
- Rédiger des conclusions critiques et argumentées plutôt que de se contenter de confirmer le bien-fondé d'une solution sans justification.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Description
Sujet officiel CAPET externe en informatique, session 2021.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
 Sujet proche avec corrigéX ENS Informatique C MPI 2025X-ENS · 2025Corrigé
- Même épreuve, 2020CAPET informatique externe 2020, épreuve 2, option ingénierie informatiqueCAPET · 2020Sujet seul
- Même chapitre : Programmation orientée objet…CAPET informatique externe 2024, épreuve 1, option ingénierie informatiqueCAPET · 2024Sujet seul
 Même année, CAPESCAPES informatique externe 2021, épreuve 1CAPES · 2021Sujet seul
- Même sessionCAPET informatique externe 2021, épreuve 1, option informatique et systèmes d'informationCAPET · 2021Sujet seul
 Sujet proche avec corrigéCentrale Option Informatique MP 2024Centrale · 2024Corrigé
- Même épreuve, 2019CAPET informatique externe 2019, épreuve 2, option ingénierie informatiqueCAPET · 2019Sujet seul
 Même année, AgrégationAgrégation informatique externe 2021, épreuve 2, option ingénierie informatiqueAgrégation · 2021Sujet seul
- Même sessionCAPET biologie externe 2021, épreuve 1, option biochimie-génie biologiqueCAPET · 2021Sujet seul
- Sujet proche avec corrigéCentrale Informatique MPI 2024Centrale · 2024Corrigé
- Même épreuve, 2026CAPET informatique externe 2026, épreuve 2, option ingénierie informatiqueCAPET · 2026Sujet seul
- Même année, AgrégationAgrégation informatique externe 2021, épreuve 3, option ingénierie informatiqueAgrégation · 2021Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
CONCOURS EXTERNE
ET CAFEP CORRESPONDANT
Option : INGÉNIERIE INFORMATIQUE
INFORMATION AUX CANDIDATS
- -Concours externe du CAPET de l'enseignement public :
- -Concours externe du CAFEP/CAPET de l'enseignement privé :

- -Le contexte de l'étude de la page 2 à 3;
- -le travail demandé de la page 3 à 20 ;
- -les documents techniques (DT) de la page 21 à 30 ;
- -les documents réponses (DR) de la page 31 à 36 (les DR portent les numéros des questions auxquelles ils se rapportent).
SIMULATEUR D'INTERVENTIONS HÉLIPORTÉES
Contexte de l'étude
Il peut emporter jusqu'à huit passagers ou 500 kg de fret, avec deux membres d'équipage.
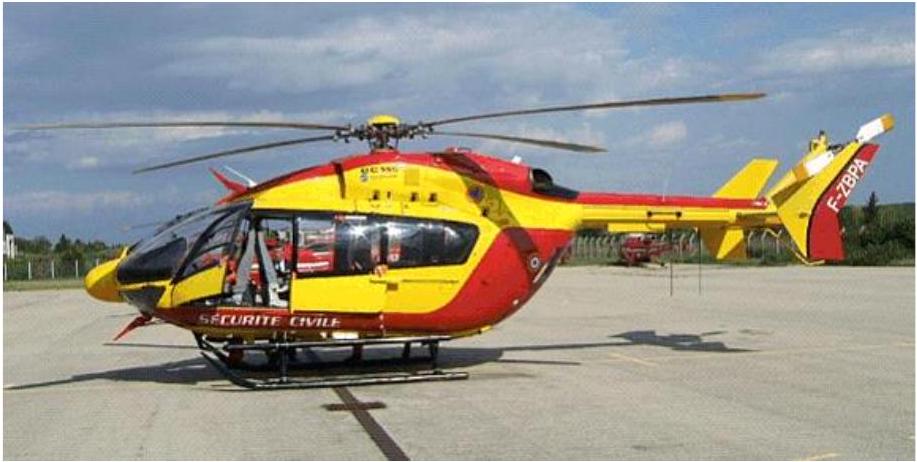
Melun-Villaroche est un point d'ancrage pour intervenir en Seine-et-Marne et en Essonne, mais aussi dans un rayon de 110 km, jusqu'au nord de l'Yonne par exemple ; la machine couvre ainsi 3430 communes et 16 millions d'habitants.

La partie du projet relative aux scénarios n'est cependant pas étudiée ici.
La présente étude concerne dans un premier temps les aspects contextuels du système ; elle se poursuit par l'analyse de certaines des solutions techniques mises en œuvre pour exploiter la cellule d'hélicoptère afin de réaliser le simulateur d'interventions. La dernière partie concerne l'intégration du système dans le centre de formation du SDIS.
- 1.Impact socio-économique lié à l'emploi de l'hélicoptère pour le secours à personnes ;
- 2.Instrumentation des commandes de vol de la cellule ;
- 3.Conception du système de projection 3D ;
- 4.Reconstitution du tableau de bord (instruments de vol) ;
- 5.Architecture réseau du système.
Partie 1 : Impact socio-économique
La solution appliquée consiste en général à utiliser un VSAV (véhicule de secours et d'assistance aux victimes) pour parcourir les 65 km avec une vitesse moyenne de 60 km/h pouvant chuter à moins de 45 km/h suivant les conditions de circulation, même avec un véhicule prioritaire.
Avec un hélicoptère EC145, il faut pour le même trajet compter 56 km à vol d'oiseau, à la vitesse moyenne de 4 km par minute, et ajouter dix minutes pour l'ensemble des phases de décollage et d'atterrissage.
- Q1 - Calculer le bénéfice minimal (en minutes) apporté par la solution héliportée sur le temps d'évacuation Fontainebleau → Paris.
- Q2 - Estimer le coût pour l'évacuation en VSAV à raison d'environ 1000 € la demi-heure ; sans tenir compte du retour du véhicule en Seine-et-Marne.
- Q3 - Calculer le coût de l'intervention en EC145 en comptant une demi-heure préliminaire entre un démarrage à froid de la base Melun et l'arrivée sur site à Fontainebleau ; mais sans tenir compte du retour de la machine à sa base (le départ de Paris pouvant faire partie d'une autre mission...).
- Q4 - Calculer, à partir du taux de charge donné précédemment, la disponibilité théorique hebdomadaire (en heures entières) d'un appareil réel.
- Q5 - Sans le simulateur, calculer le nombre de séances requises pour la formation pratique d'un contingent en fonction de la disponibilité d'un appareil réel (en supposant possible de ne réserver l'appareil qu'une seule fois par semaine et pendant seulement la moitié de sa disponibilité théorique maximale).
- Q6 - Conclure quant à la pertinence de l'utilisation de l'hélicoptère pour l'évacuation de blessés graves.
- Q7 - Conclure quant à l'intérêt du simulateur d'interventions.
Partie 2 : Instrumentation des commandes de vol
2.1. Commandes d'une voilure tournante
L'hélicoptère est cependant de conception plus complexe qu'un avion et représente un système fortement instable couplé avec un temps de réponse relativement long; les machines modernes telles que l'EC 145 disposent d'un calculateur autopilote capable de stabiliser et de contrôler tous les mouvements de l'hélicoptère.

Q9- Indiquer par des croix, pour chaque degré de liberté, la principale commande de vol qui lui est associée (document réponse DR 9).
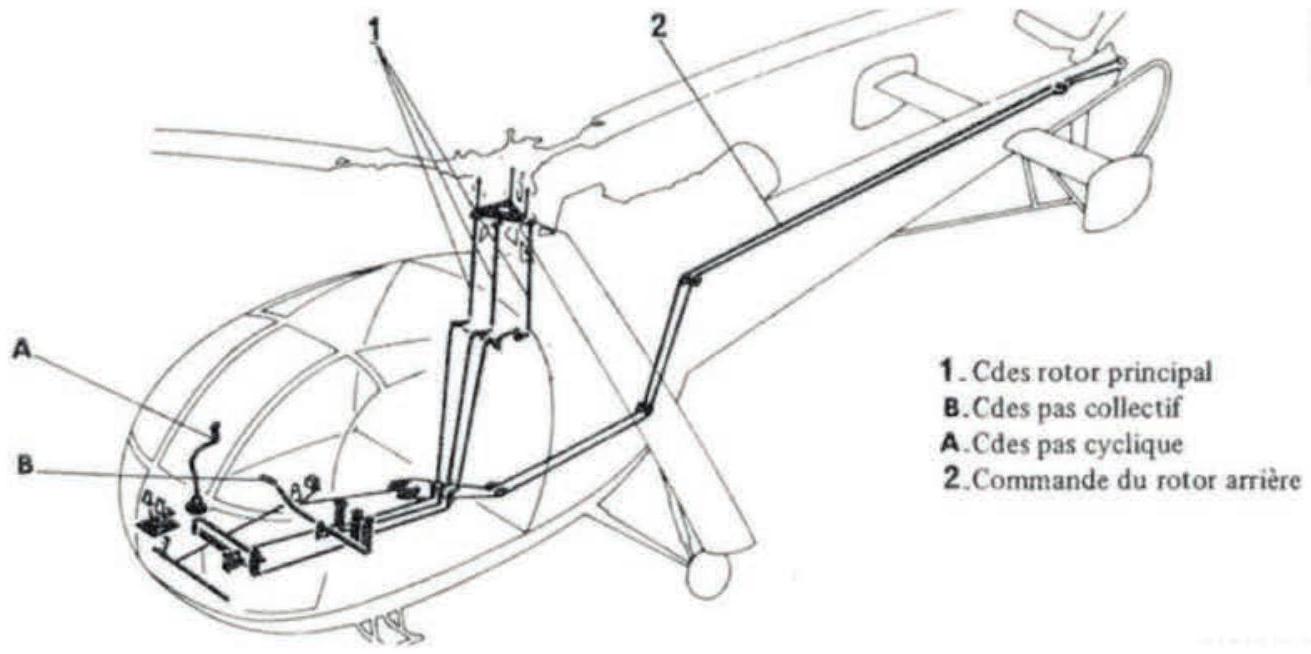
2.2 Mise en place des capteurs

Q12 - En déduire le diamètre minimal de la poulie (mm).
La manipulation du manche induit un léger battement vertical de la bielle horizontale.
Q13 - À quelle distance E minimale de la bielle doit être positionné l'axe de la poulie (lorsque la commande est en position centrale comme sur la figure 5) ?
2.3. Acquisition des grandeurs physiques
Les simulateurs de vol acceptent traditionnellement différents types de manettes de jeux multiaxes en tant qu'actuateurs des commandes de vol des aéronefs ; X-Plane ne faisant pas exception, la solution retenue consiste à transformer les informations des capteurs de manière à ce qu'elles soient reconnues comme issues d'un joystick USB standard compatible HID (Human Interface Device).
HID, ou périphérique d'interface humaine, est un appareil informatique qui interagit directement avec les humains. Il est capable de recevoir des données par le biais d'un périphérique d'entrée et renvoie en retour les informations reçues via un périphérique de sortie (le terme HID fait le plus souvent référence à la spécification USB-HID, mais d'autres protocoles, tels que le Bluetooth peuvent aussi exploiter le profil HID...).
Q14 - L'instrumentation de l'axe 0X avec une alimentation du capteur entre 0 et +5V donne une étendue de mesure EM de
2.4. Traitement logiciel
Q17 - Que signifie le terme EEPROM ? Quelles sont les particularités de ce type de circuit mémoire?
| int EEPROM.length() ; | retourne la taille de l'EEPROM en octets |
| void EEPROM.write(int addr, byte val ) ; | écriture de la valeur val (mot de 8 bits non signé) à l'adresse addr, sans effet si l'adresse est invalide (*) |
| byte EEPROM.read(int addr ) ; | lecture de l'octet à l'adresse addr, retourne 0xff si l'adresse est invalide (*) |
Pour chacun des 4 axes, les valeurs extrêmes (minimale et maximale) lues en sortie des CAN sont mémorisées. La lecture d'une sortie de CAN est réalisée par la fonction :
uint16_t analogRead( int pin ) ; // lecture d'une sortie CAN avec pin = 0..3
typedef unsigned char byte ; // entier non signé 8 bits
typedef unsigned short uint16_t ; // entier non signé 16 bits
class FcEeprom
{
    public :
        void writeMin(int axis, uint16_t value ) { ... }
        void writeMax(int axis, uint16_t value ) { ... }
        uint16_t readMin(int axis ) { ... }
        uint16_t readMax(int axis ) { ... }
} ;
| adresse | n° d'axe | valeur extrême | octet |
| 0 | 0 (tangage) | min | poids faible |
| 1 | poids fort | ||
| 2 | max | poids faible | |
| 3 | poids fort | ||
| 4 | 1 (roulis) | min | poids faible |
| 5 | poids fort | ||
| 6 | max | poids faible | |
| 7 | poids fort | ||
| 8 | 2 (collectif) | min | poids faible |
| 9 | poids fort | ||
| 10 | max | poids faible | |
| 11 | poids fort | ||
| 12 | 3 (lacet) | min | poids faible |
| 13 | poids fort | ||
| 14 | max | poids faible | |
| 15 | poids fort |
class FcInput
{
    public:
        FcInput(int pin, int min = -32768, int max = 32767 ) ;
        void resetRange() { // min/max value resetting
            m_canMin = (uint16_t)CANMAX ; // max. CAN value (0x03FF)
            m_canMax = (uint16_t)CANMIN ; // min. CAN value (0x0000)
        }
        void setRange(uint16_t min, uint16_t max ) { // min/max value setting
            m_canMin = min ;
            m_canMax = max ;
        }
        uint16_t calibrate() { // min/max value updating
            uint16_t v = analogRead( m_pin ) ;
            if ( v < m_canMin ) m_canMin = v ;
            if ( v > m_canMax ) m_canMax = v ;
            return v ;
        }
        uint16_t canMin() const ; // min CAN output registered value
        uint16_t canMax() const ; // max CAN output registered value
        int currentValue() ; // 16 bits signed axis current value
private:
    int m_pin ; // Arduino IO pin number
    int m_min ; // min report value (default -32768)
    int m_max ; // max report value (default +32767)
    uint16_t m_canMin ; // min CAN output value
    uint16_t m_canMax ; // max CAN output value
} ;
Le programme principal flightcontrol.ino implémente les traditionnelles fonctions setup() et loop ( ). La partie globale du code contient les définitions suivantes :
#define NUMAXIS 4
FcInput* axis[NUMAXIS] ;
int axisPin[NUMAXIS] = { 0, 3, 1, 2 } ;
FcEeprom eeprom ;
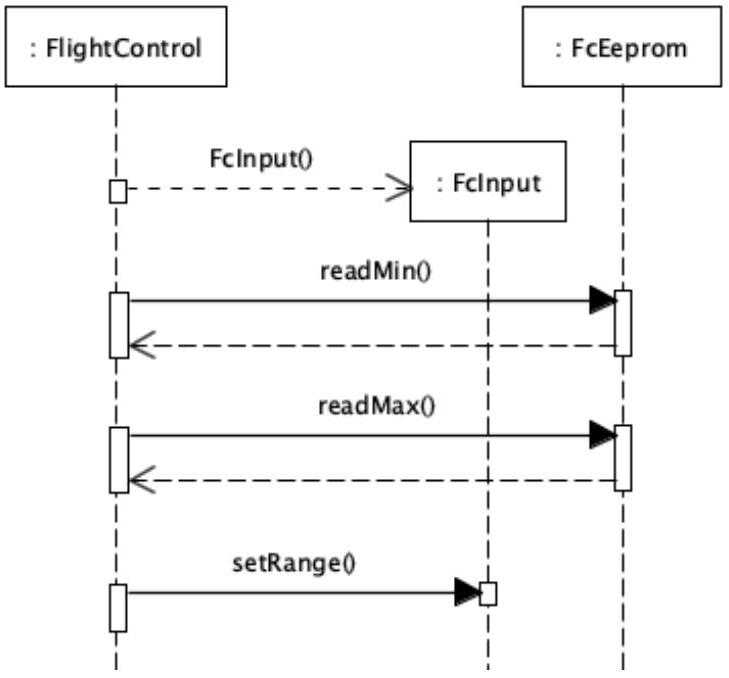
- -Basculer INT en mode Calibrage (position haute) ; le témoin rouge LED1 doit s'allumer ;
- -Attention : les valeurs courantes de configuration sont annulées, le système n'est plus opérationnel ;
- -Manœuvrer les différentes commandes de vol avec leur débattement maximum (jusqu'aux butées mécaniques), le système scrute en continu les positions extrêmes atteintes ;
- -Basculer INT en mode Exploitation ; le témoin LED1 doit s'éteindre. La configuration est enregistrée en mémoire non volatile ; le système est opérationnel.
En mode exploitation, les valeurs retournées sur l'interface USB-HID par la méthode FcInput::currentValue() sont obtenues par calibrate() dans l'intervalle de valeurs canMin() .. canMax (), elles doivent ensuite être extrapolées vers la valeur de sortie.
2.5 Conclusion partielle
Partie 3 : Conception du système de projection 3D
3.1. Écran de projection
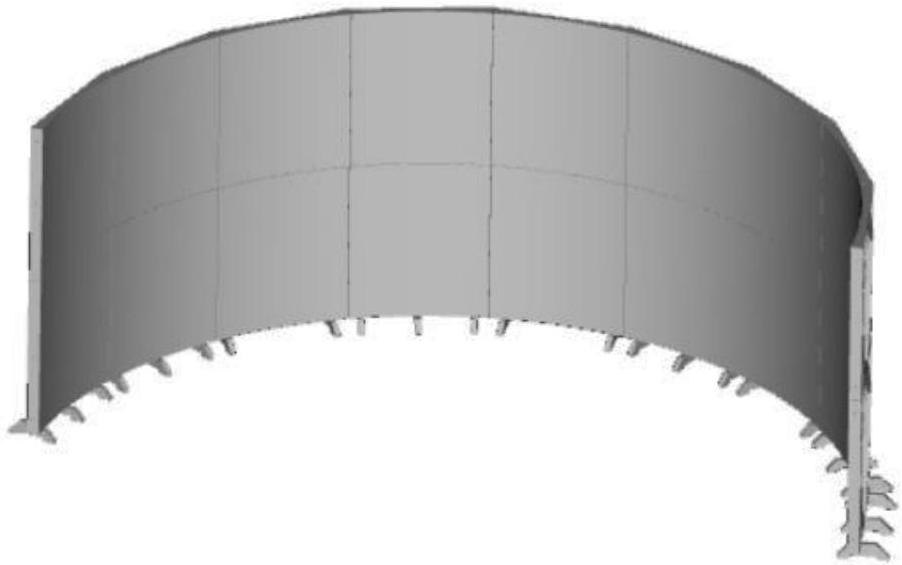
Q28 - Quel est, en m, la longueur de l'arc de l'ensemble (développé horizontal) ?
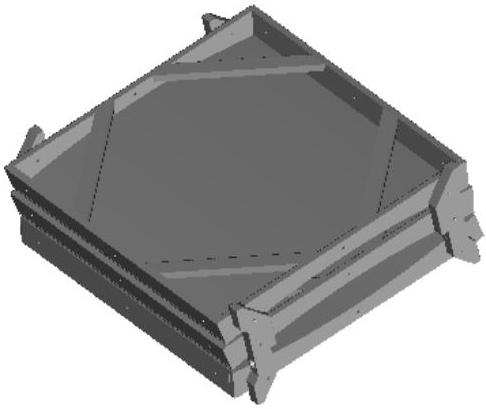
3.2 Projecteurs vidéo
Les vidéoprojecteurs utilisés disposent de connexions VGA et HMDI, ils ont pour principales caractéristiques :
- -Un rapport de projection 0,6:1 ;
- -Une luminosité de 3300 lumens ;
- -Une résolution XGA (cf. DT 3) ;
- -Et un contraste de 15 000:1.
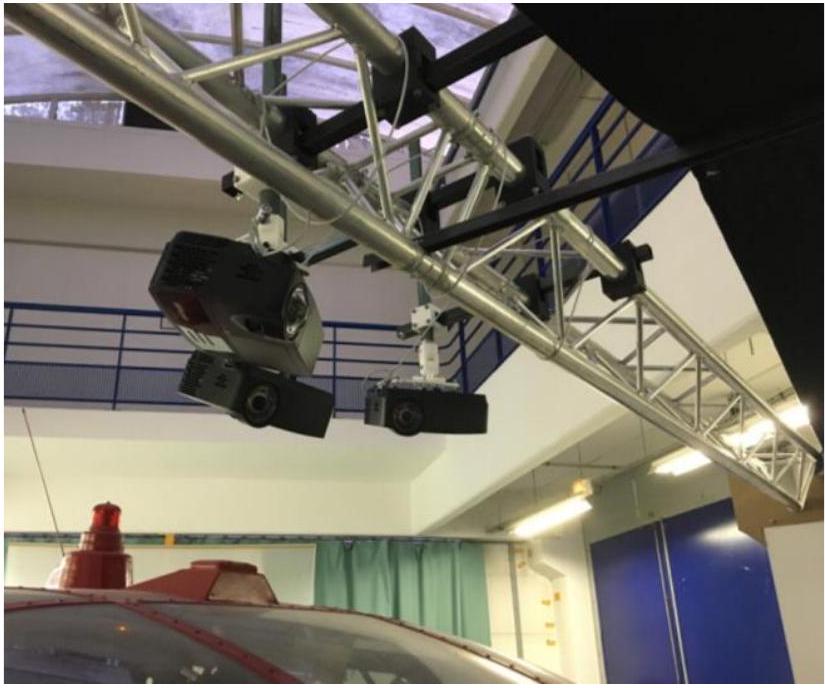
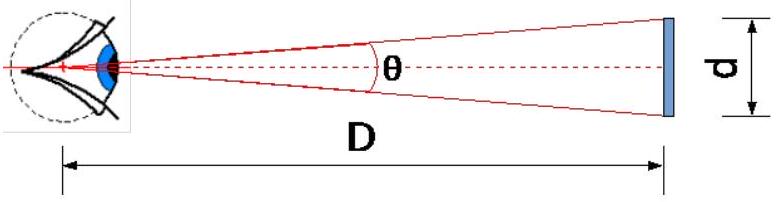
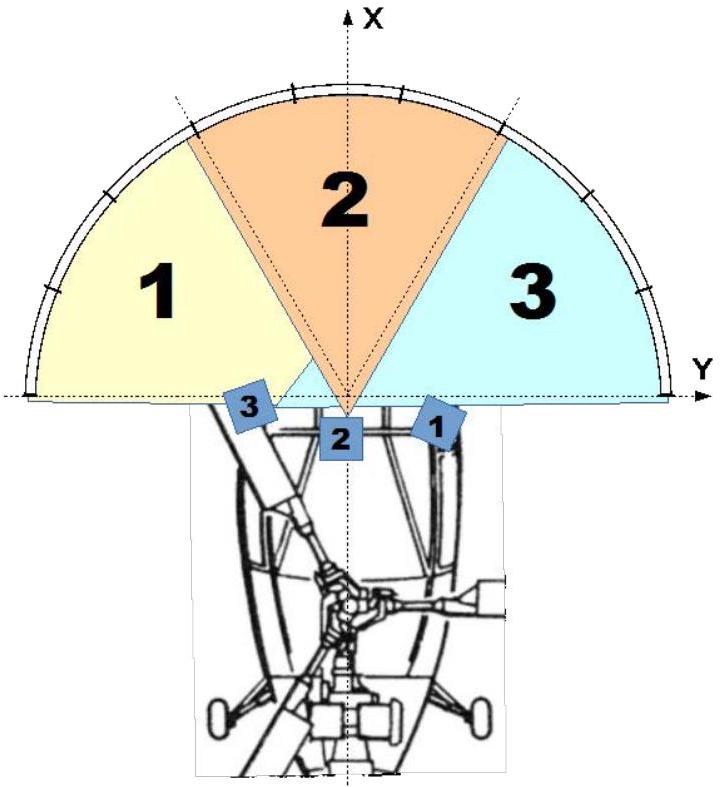
Q31 - Exprimer le résultat obtenu précédemment en ppi (pixel/point par pouce).
3.3. Générateur de scène 3D

Cette machine héberge également le logiciel Immersive Display Pro (produit par Fly Elyse-ng). Le logiciel Immersive Display est utilisé pour le warping qui consiste à déformer et raccorder les parties de la scène 3D fournie par X-Plane, scène répartie sur les 3 vidéo-projecteurs.
L'application SceneEditor, qui permet de créer les scénarios d'intervention, est sur ce même poste.
La figure ci-dessous résume l'architecture générale du système :

Partie 4 : Reconstitution du tableau de bord (instruments de vol)
4.1. Dessin des instruments
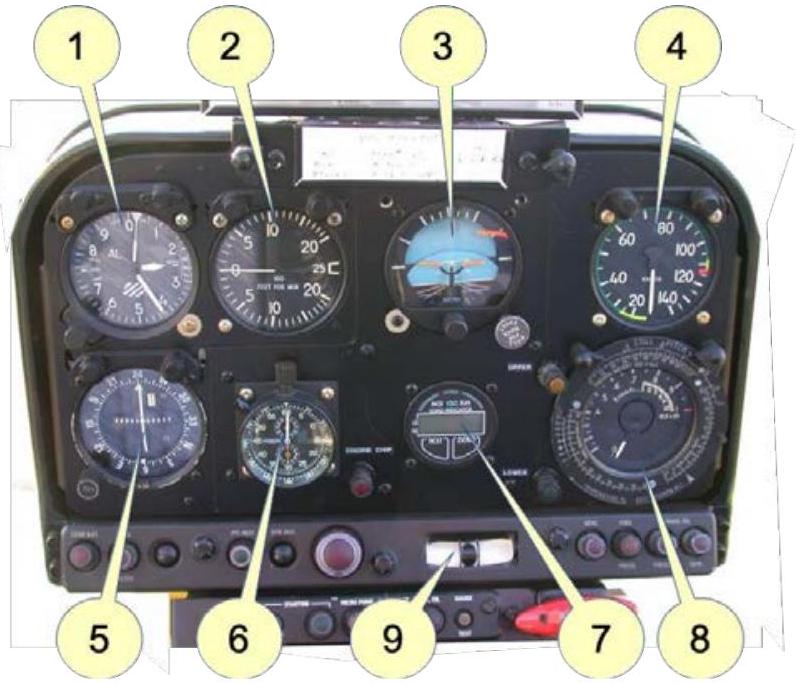
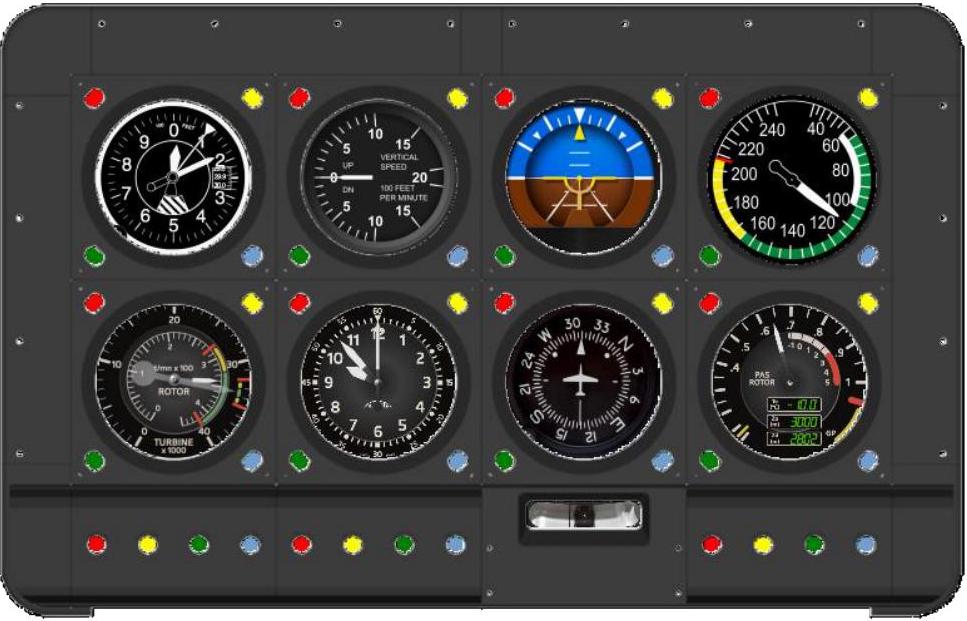
- 1.Indicateur d'altitude (altimètre) ;
- 2.Indicateur de vitesse verticale (variomètre) ;
- 3.Indicateur d'assiette (horizon artificiel) ;
- 4.Indicateur de vitesse (anémomètre) ;
- 7.Conservateur de cap ;
- 9.Indicateur de virage/dérapage (bille).
Ces organes sont symbolisés figure 15 par les pastilles de couleur.
- Q34 - Sur le document réponse DR 34, proposer une définition de la classe QfiAxis (avec constructeur par défaut et sélecteurs inline) en ne retenant pour simplifier que les propriétés 'label' et 'valeur instantanée'.
- Q35 - Sur le document réponse DR 35, développer le modificateur de la valeur instantanée, en tenant compte des limites admissibles.
- Q36 - Sur le document réponse DR 36, écrire une définition de la classe QamFlightInstrument à partir des éléments présentés en annexe DT4, sans les primitives graphiques et avec les mêmes restrictions que précédemment concernant la liste des propriétés retenues pour chaque axe. Toutes les méthodes doivent être externes sauf le constructeur.
- Q37 - Sur le document réponse DR 37, implémenter le modificateur de valeur instantanée de la classe QamFlightInstrument.
- Q38 - Sur le document réponse DR 38, définir la classe QamAirSpeedIndicator.
- Q39 - Implémenter le constructeur de QamAirSpeedIndicator de manière à initialiser l'objet conformément à la figure du document technique DT 4.
- Q40 - Conclure cette partie par un diagramme UML/SysML (document DR 40) montrant les relations entre les classes QWidget, QfiAxis, QamFlightInstrument et QamAirSpeedIndicator ; détailler la classe QfiAxis (avec les mêmes restrictions qu'en Q34).
4.2. Animation des instruments
Un objet de cette classe est une suite de données brutes pouvant être alimentée notamment par les méthodes suivantes :
QByteArray& append(const QByteArray& ba ) ;
QByteArray& append(char ch ) ;
QByteArray& append(int count, char ch ) ;
QByteArray& append(const char* str ) ;
QByteArray& append(const char* str, int len ) ;
QByteArray& append(const QString& str ) ;
QByteArray xplaneRref(const QString& dataref, int freq, int id ) const ;
4.3. Gestion des éléments actifs
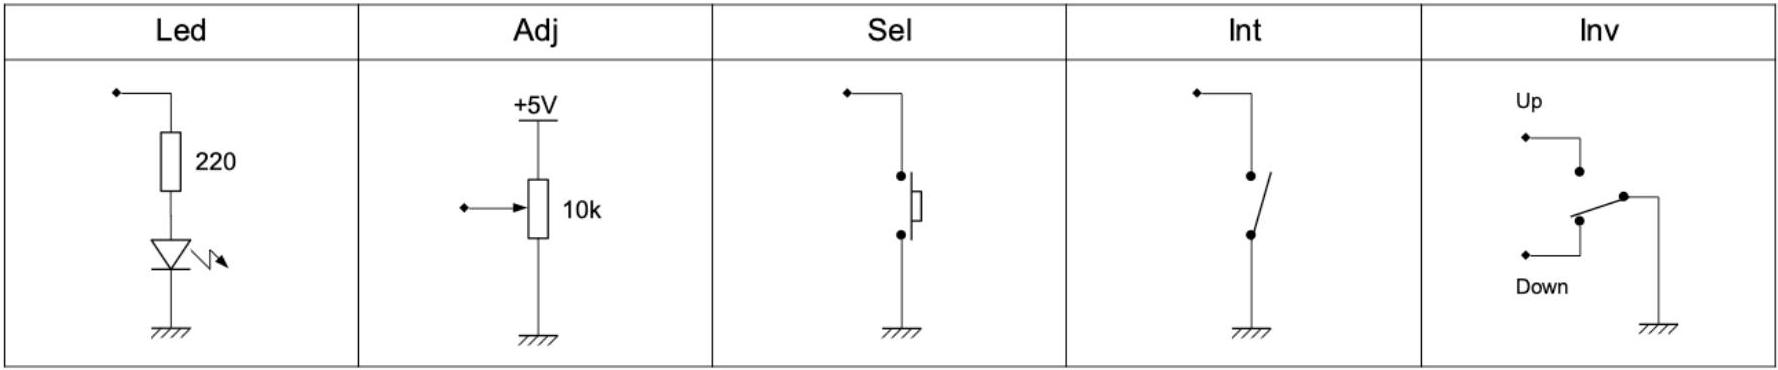


- -un registre 16 bits (input register) par entrée analogique Adj (l'Arduino dispose de CAN 10 bits). L'esclave Modbus présente toujours les grandeurs en 1/1000e (valeur 0...1000) ;
- -un registre 16 bits (holding register) pour les entrées-sorties TOR de chaque module. Chaque emplacement A, B, C et D se voit allouer 4 bits : 2 en tant qu'entrée et 2 en tant que sortie. Cette réserve de 4 combinaisons par entrée ou sortie permet notamment d'envisager 4 états « éteint », « allumé fixe », « clignotant lent » et « clignotant rapide » pour les sorties de type Led.
| STOR = Led | →← | ETOR = Sel | Int | Inv | |||||||||||||
| 15 | 14 | 13 | 12 | 11 | 10 | 9 | 8 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | 0 |
| D | C | B | A | D | C | B | A | ||||||||
0000 90 a2 da 10 6f 31 a8 20 66 30 52 a5 08 00 45 00 ....o1. f0R...E.
0010 00 34 00 00 40 00 40 06 00 00 c0 a8 00 05 c0 a8 .4..@.@.........
0020 00 0a f7 11 01 f6 09 d2 2a 45 8e ae 53 0b 50 18 ........*E..S.P.
0030 ff ff 81 86 00 00 00 02 00 00 00 06 ff 04 00 09 .................
0040 00 01 ..
0000 a8 20 66 30 52 a5 90 a2 da 10 6f 31 08 00 45 00 . f0R.....01..E.
0010 00 33 e7 e1 40 00 80 06 91 83 c0 a8 00 0a c0 a8 .3..@...........
0020 00 05 01 f6 f7 11 8e ae 53 0b 09 d2 2a 51 50 18 ........S...*QP.
0030 08 00 3a 6e 00 00 00 02 00 00 00 05 ff 04 02 02 ..:n.............
0040 dc
0000 90 a2 da 10 6f 31 a8 20 66 30 52 a5 08 00 45 00 ....o1. f0R...E.
0010 00 34 00 00 40 00 40 06 00 00 c0 a8 00 05 c0 a8 .4..@.@.........
0020 00 0a f7 11 01 f6 09 d2 2a 8d 8e ae 53 4d 50 18 ........*...SMP.
0030 ff ff 81 86 00 00 00 08 00 00 00 06 ff 03 00 09 .................
0040 00 01 ..
0000 a8 20 66 30 52 a5 90 a2 da 10 6f 31 08 00 45 00 . f0R.....01..E.
0010 00 33 e7 e7 40 00 80 06 91 7d c0 a8 00 0a c0 a8 .3..@....}......
0020 00 05 01 f6 f7 11 8e ae 53 4d 09 d2 2a 99 50 18 ........SM..*.P.
0030 08 00 15 e0 00 00 00 08 00 00 00 05 ff 03 02 02 .................
0040 00 .
Est-ce un numéro réservé par l'IANA (Internet Assigned Numbers Authority) ? Justifier.
Q48 - En déduire la valeur et/ou l'état des éléments d'E/S entourant l'altimètre.
4.4. Synthèse « cellule pilotable »
Partie 5 : Architecture réseau du système
5.1. Réseau local
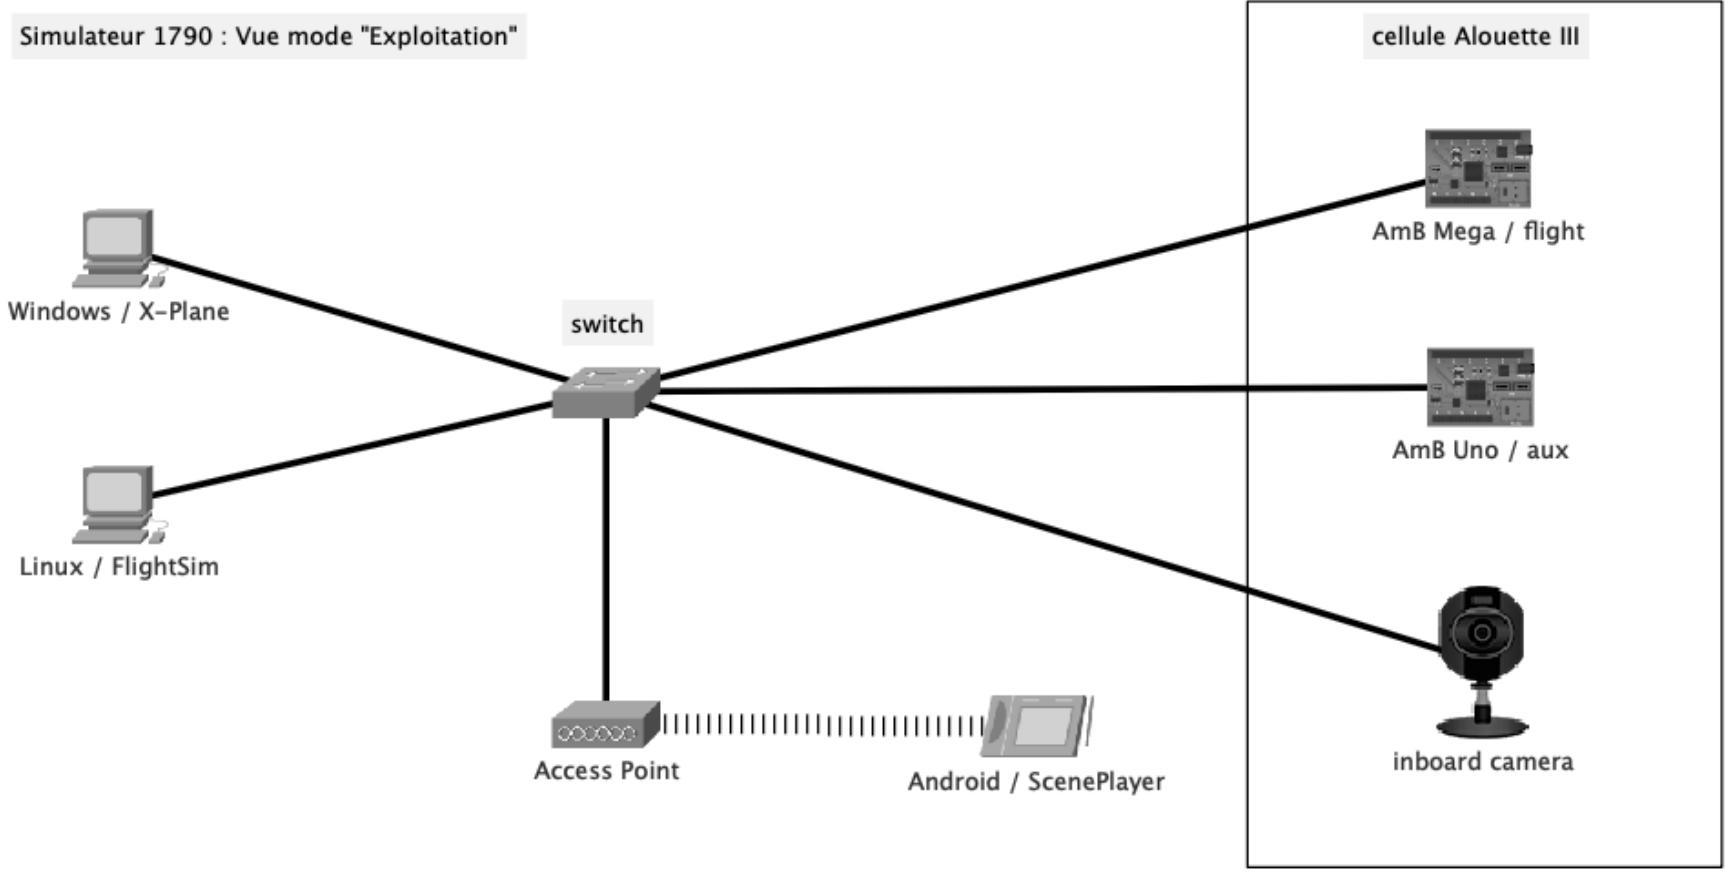
En phase d'exploitation, l'instructeur pilote le scénario d'intervention au moyen d'une tablette Android reliée par wifi (application ScenePlayer). Une caméra IP est par ailleurs installée dans la cellule pour permettre à l'instructeur de voir le comportement des occupants et l'état du tableau de bord principal, ceci soit sur l'écran du poste FlightSim, soit directement sur sa tablette.
- -Poste X-Plane (Windows 7) ;
- -Poste FlightSim (Linux) ;
- -Système embarqué AmB principal (Arduino Mega) ;
- -Système embarqué AmB secondaire (Arduino Uno) ;
- -Caméra IP embarquée ;
- -Borne wifi ;
- -Tablette Android dédiée ;
- -Commutateur réseau.
Q50 - Quel est le masque du réseau LAN-1790 ? Combien d'hôtes accepte-t-il ? Avec quelle plage d'adresses ? Et quelle est son adresse de diffusion ?
- -De 3 autres ateliers pratiques (LAN-TP1, LAN-TP2 et LAN-TP3) nécessitant chacun un maximum de 10 adresses ;
- -Et 2 salles de formations spécialisées (LAN-FS1 et LAN-FS2), équipées chacune de 12 postes informatiques, 1 poste formateur, 1 borne wifi, 1 vidéoprojecteur connecté et une imprimante réseau ; chaque salle de formation devant être susceptible d'accueillir ponctuellement jusqu'à 16 postes mobiles (ordinateurs portables, tablettes...).
Q52 - Comment se nomme la technique qui consiste à répartir des équipements en sousréseaux de tailles variables ?
5.2. Réseau étendu
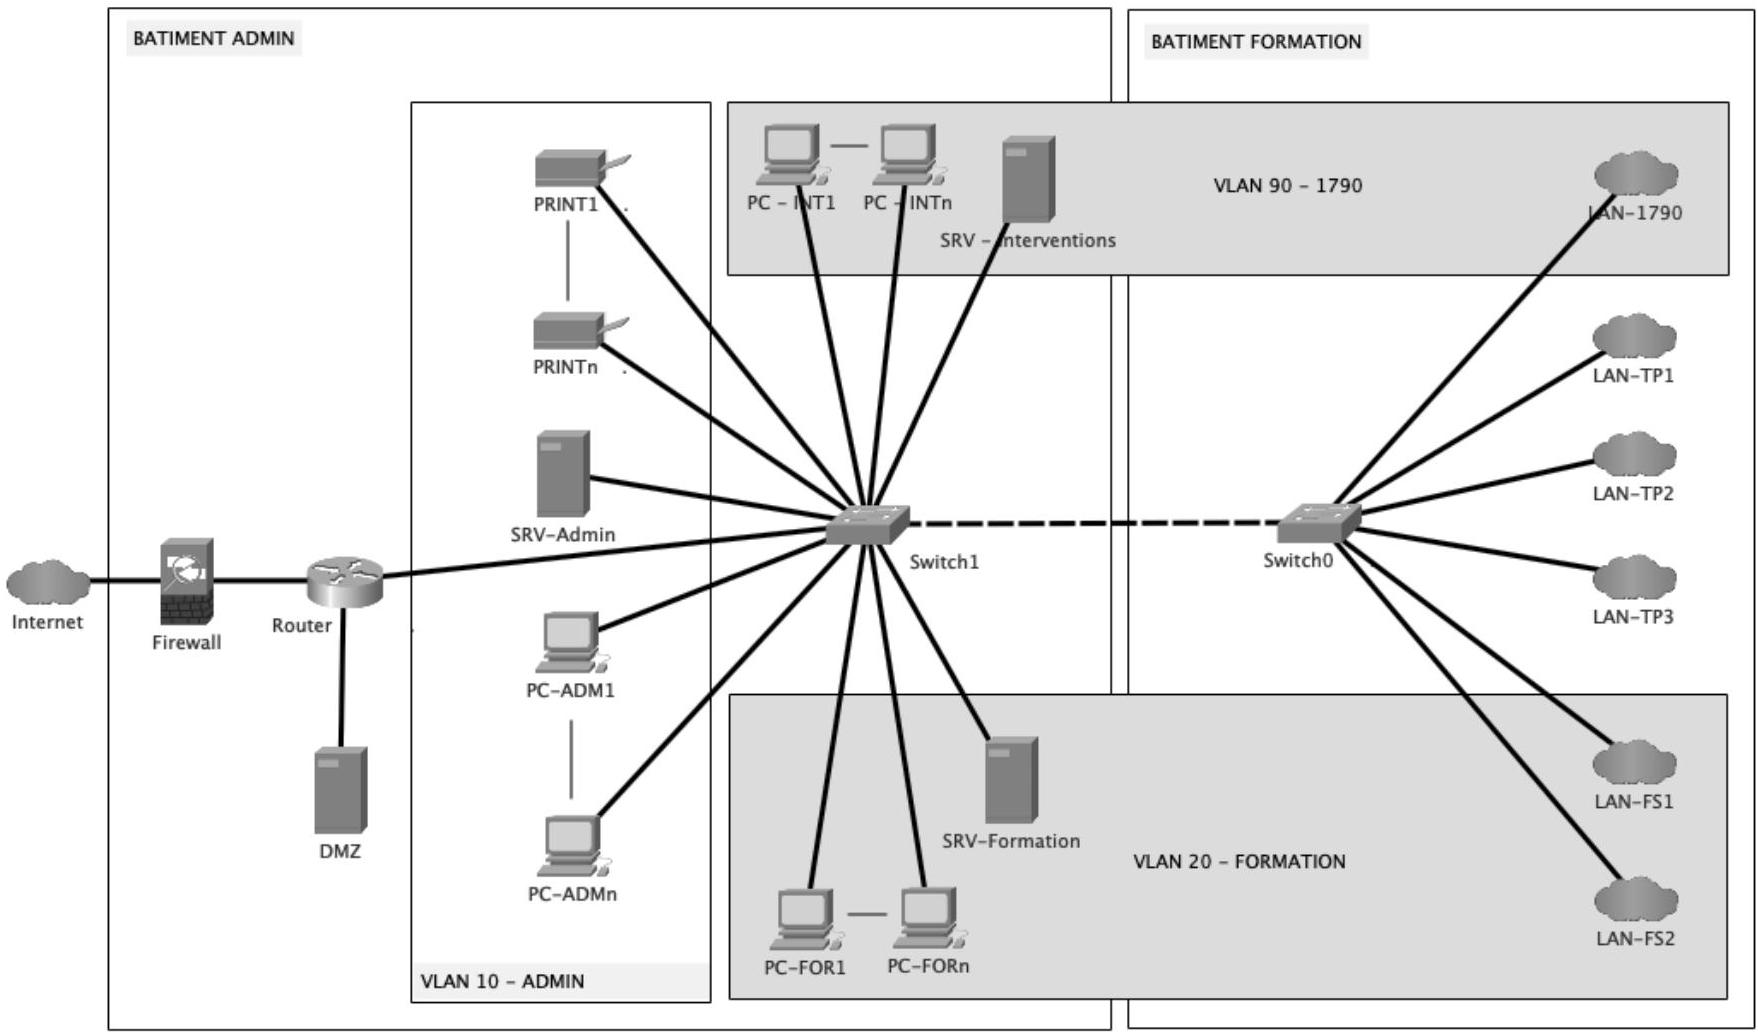
Un «lien marqué » (tagged link) est une interconnexion entre deux commutateurs qui préserve l'appartenance aux VLAN de chaque trame. CISCO et d'autres constructeurs utilisent le terme « lien trunk » (trunk link) pour parler d'un lien marqué.
Plusieurs VLAN peuvent partager un même câble d'interconnexion grâce à un système de marquage des trames (tag) destiné à transporter leur numéro de VLAN (cf. DT 7, protocole IEEE 802.1Q).
DOCUMENTS TECHNIQUES
DT 2 : Documentation VISHAY P11VYS10K (extrait) ..... 23
DT 3 : Tableau des résolutions informatiques standards ..... 24
DT 4 : Classe QamFlightInstrument (Qt/C++) ..... 25
DT 5 : Getting/Sending Data from/to X-Plane (extraits) ..... 26
DT 6 : Fichier CSV de configuration de FlightSim (extrait) ..... 27
DT 7 : Protocoles TCP / IPv4 ..... 28
DT 8 : Modbus over TCP/IP ..... 29
DT 1 : Commandes de vol d'un appareil à voilure tournante
Le « manche à balai » permet de modifier l'assiette de l'appareil en jouant sur l'inclinaison du rotor principal ; cet actionneur nommé « commande de pas cyclique » (ou simplement « cyclique ») autorise donc à lui seul le contrôle de tous les mouvements dans le plan horizontal :
1 - axe de tangage (Ry : pitch) : manche cyclique, débattement longitudinal Tx.
2 - axe de roulis (Rx : roll) : manche cyclique, débattement latéral Ty ;
La commande de pas général, située en général à main gauche, contrôle la pente de déplacement dans le plan vertical, sans modifier l'assiette de l'appareil :
3 - pas général : levier de pas collectif agissant sur le pas des pales du rotor principal.
Le palonnier (constitué de deux pédales en opposition pour pieds gauche et droit) permet de piloter l'orientation du nez de l'appareil :
4 - axe de lacet (Rz : yaw) : palonnier agissant sur le pas du rotor anti-couple (RAC) de queue.
Effets dynamiques
Ces quatre axes de commande ont des effets primaires sur la dynamique de l'aéronef, mais peuvent aussi engendrer des effets secondaires :
| commande de vol | effet primaire | effet secondaire | |||
| 1 | cyclique - longitudinal |
vers l'avant :
vers l'arrière :
|
en vol en palier, en montée ou en descente avec une vitesse supérieure à la VOM (Vitesse Optimale de Montée) :
VOM (Vitesse Optimale de Montée) :
|
||
| 2 | cyclique - latéral |
vers la gauche :
vers la droite :
|
|||
| 3 | collectif |
vers le haut :
vers le bas :
|
|
||
| 4 | palonnier |
appui à gauche :
appui à droite :
|
aucun | ||
Elle a pour but d'adapter constamment la valeur du pas général à l'assiette et à la vitesse pour maintenir une altitude constante (à noter que le pas général est minimal pour la VOM).
- -Si la vitesse est inférieure à la VOM :
- ○Pour augmenter la vitesse, on pousse le manche vers l'avant et on diminue légèrement le pas général ;
- ○Pour diminuer la vitesse, on met le manche en arrière et on diminue momentanément le pas général puis on l'augmente à nouveau.
- -Lorsque la vitesse est supérieure à la VOM :
- -Pour augmenter la vitesse, on pousse le manche en avant et on augmente le pas général ;
- -Pour diminuer la vitesse, on met le manche en arrière et on diminue le pas général.
Les variations du collectif entraînent des variations des couples d'entraînement et de renversement de l'hélicoptère ; par voie de conséquence, ces variations entraînent une rotation autour de l'axe de lacet :
- -Réduction du pas général : on agit sur le palonnier opposé au couple d'entraînement ;
- -Augmentation du pas général : on agit sur le palonnier opposé au couple de renversement.
- -Action sur le palonnier gauche → diminution du pas général ;
- -Action sur le palonnier droit → augmentation du pas général.
DT 2 : Documentation VISHAY P11VYS10K (extrait)
Vishay Sfernice
Modular Potentiometers with Cermet (P11) or Conductive Plastic Elements (PA11)
- -CECC 41300
- -GAM T1
- -P11 version for industrial and military applications
- -PA11 version for professional audio applications
- -Trimmer version T11/TA11 (see document No. 51021)
- -Miniature module size: 12.5 mm square - low current compatibility
- -Five shaft diameters and 12 terminal styles
- -Multiple assemblies - up to seven modules
- -Shaft and panel sealed version
- -Up to twenty-one indent positions
- -Switch modules
- -Concentric shafts
- -Motorized version
- -Custom designs
COMPACT
ROBUST
| ELECTRICAL SPECIFICATIONS | ||
| PA11 | P11 | |
| Resistive Element | Conductive plastic | Cermet |
| Electrical Travel |
|
|
| Resistance Range* |
|
|
| Non Linear Law |
|
|
| Tolerance |
|
± 20 % |
| On request | - | ± 5 % or ± 10 % |
| Power Rating | 0.5 W at + 70 °C | 1 W at
|
| Non linear Laws | 0.25 W at + 70 °C | 0.5 W at + 70 °C |
| Multiple Assemblies | 0.25 W at + 70 °C per module | 0.5 W at + 70 °C per module |
| Temperature Coefficient (Typical) |
|
|
| Limiting Element Voltage | 350 V | 350 V |
| Contact Resistance Variation Linear Law | 1 % | 2 % or
|
| End Resistance (Typical) |
|
|
| Independent Linearity (Typical) Linear Law | ± 5 % |
|
| Insulation Resistance |
|
|
| Dielectric Strength |
|
|
| Attenuation | 90 dB max. and 0.05 dB min. | - |
| Mechanical Rotational Life | 50000 cycles | 50000 cycles |
- Consult Vishay Sfernice for other ohmic values
Mechanical Travel:
Operating Torque, Single and Dual Assemblies:
Three to Seven Modules (per module):
End Stop Torque:
3 mm, 4 mm (1/8") dia. Shafts 6 mm (1/4") dia. Shafts
Tightening Torque:
6 mm, 7 mm (1/4") dia. bushings
10 mm (3/8") dia. bushings
Weight
0.5 to 1.3 Ncm max. (0.7 to 1.8 oz-inch max.)
0.7 to 1.5 Ncm max. (1 to 2.1 oz-inch max.)
0.2 to 0.3 Ncm max. (0.3 to 0.45 oz-inch max.)
25 Ncm max. (2.1 lb-inch max.)
80 Ncm max. (6.8 lb-inch max.)
150 Ncm max. (13 lb-inch max.)
250 Ncm max. (21 lb-inch max.)
7 g to 9 g per module (0.25 to 0.32 oz)
| Sigle | Nom | Définition (pixels) | Format |
| CGA | Color Graphics Adapter |
|
1.5 |
| EGA | Enhanced Graphics Adapter |
|
1.8 |
| VGA | Video Graphic Array |
|
|
| S-VGA | Super-VGA |
|
|
| XGA | eXtra Graphic Array |
|
|
| WXGA | Wide eXtra Graphic Array |
|
1.77 (16/9) |
| XGA+ | eXtra Graphic Array+ |
|
1.5 |
| WXGA+ | Wide eXtra Graphic Array+ |
|
1.6 (16/10) |
| S-XGA | Super-XGA |
|
1.25 |
| HD | HD 720 |
|
16/9 |
| WS-XGA | Wide Super-XGA |
|
1.56 (25/16) |
| S-XGA+ | Super-XGA+ |
|
1.25 |
| WS-XGA+ | Wide Super-XGA+ |
|
1.6 (16/10) |
| U-XGA | Ultra-XGA |
|
1.33 |
| FHD 1080 | Full-HD 1080 |
|
16/9 |
| WU-XGA | Wide U-XGA |
|
1.6 (16/10) |
| QHD | Quad-HD |
|
16/9 |
| Q-XGA | Quad-XGA |
|
1.33 |
| WQ-XGA | Wide Quad-XGA |
|
1.6 (16/10) |
| 4K UHD | 4k - Ultra-HD |
|
16/9 |
DT 4 : Classe QamFlightInstrument (Qt/C++)
- -drawBackground () qui assure le dessin des parties fixes de l'instrument ;
- -drawForeground() qui dessine les parties mobiles.
La classe QamFlightInstrument prend en charge la gestion d'un maximum de 8 grandeurs réelles ; ces grandeurs jouent le rôle de variables d'animation de l'instrument. Le fichier header de la classe contient la ligne suivante :
#define QFI_NUMAXIS 8
- -label : un label d'identification facultatif ;
- -unit : une unité (pourcentage par défaut) ;
- -minimum : une valeur minimale (0.0 par défaut) ;
- -maximum : une valeur maximale (100.0 par défaut) ;
- -lowThreshold : un seuil bas (égal à la valeur minimale par défaut) ;
- -highThreshold : un seuil haut (égal à la valeur maximale par défaut) ;
- -value : et sa valeur instantanée.
float m_maximum ;
float maximum() const { return m_maximum ; }
void setMaximum(float max = 100.0 ) ;
QamFlightInstrument propose des ressources permettant de dessiner rapidement certains éléments graphiques de base :
- -qfiBackground() : un fond de base noir avec anneau effet relief ;
- -qfiAxis() : un axe d'aiguilles repositionnable (par défaut au centre du widget) ;
- -qfiArc() : un arc coloré paramétrable ;
- -qfiMarker () : une graduation de type « rounded rectangle » paramétrable ;
- -qfiNeedle() : une aiguille classique ;
- -qfiText() : une chaine de caractères positionnée par son centre.
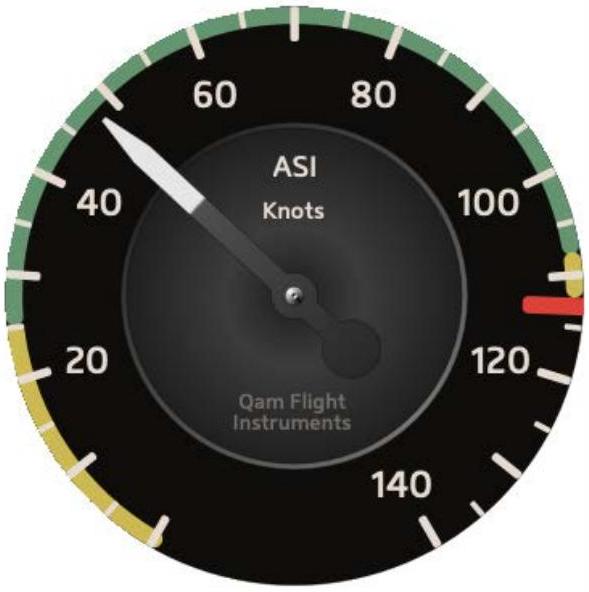
« Air Speed Indicator (ASI) »
classe QamAirSpeedIndicator
grandeur d'animation : axe 0, en noeuds (Knots)
DT 5 : Getting/Sending Data from/to X-Plane (extraits)
- -X-Plane always receives on port 49000.
- -Any strings that you send should be null-terminated!
- -Any time you send or receive a structure, the struct alignment must be 4 bytes, or 8 bytes if the struct has any doubles in it!
- -XCHR (character, in local byte-order for the machine you are on)
- -XINT (4-byte int, in local byte-order for the machine you are on)
- -XFLT (4-byte ints and floats, in local byte-order for the machine you are on)
- -XDOB (double-precision float, in local byte-order for the machine you are on)
- -strDIM is 500
- -vehDIM is 20
- -5-character MESSAGE PROLOGUE (to indicate the type of message). The first 4 chars are the message type, the 5th char is a byte of value zero, to null-term the label
- -and then a DATA INPUT STRUCTURE (containing the message data that you want to send or receive)
Datagram size = 413 byte
| 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | 13 ... 412 | |
| 'R' | 'R' | 'E' | 'F' | 0 | freq | id (int) | DataRef (ASCII string) | padding (0) | ||||||
Where id is the integer code you want X-Plane to send back with the dataref value so you can tell which dataref X-Plane is giving you! (since you are likely to ask for MANY different datarefs!)
Where DataRef is the dataref string that you want X-Plane to send to you!
X-Plane will send the message right back to the IP address and port number you sent the RREF command from.
Datagram size = 13 byte
| 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 |
| 'R' | 'R' | 'E' | 'F' | 0 | id (int) | value (float) | ||||||
Where value is the dataref value, in machine-native floating-point value, even for ints!
So, of course, you can send in all the RREF messages you want, to get all the dataref values back that you want.
Send in a freq of 0 to stop having X-Pane send the dataref values.
With this power, you can send in any floating-point value to any data-ref in the entire sim!
Datagram size = 509 byte
| 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 ... 508 | |
| 'D' | 'R' | 'E' | 'F' | 0 | value (float) | DataRef (ASCII string) | padding (0) | |||
DT 6 : Fichier CSV de configuration de FlightSim (extrait)
# ----------------------------------------------------------------------------
# 0 1 3 4 5 6
# RREF_QFI; instrument_id; axis_id; dataref_path; freq; value_scale; value_offset
# ----------------------------------------------------------------------------
# Les 2 champs 'value_scale' (default 1) et 'value_offset' (default 0) sont
# optionnels. Ils permettent de mettre en place le cas échéant une relation
# linéaire entre la source et la destination : dest = source * scale + offset
# ----------------------------------------------------------------------------
# 1: Altimeter
RREF_QFI; 1; 0; sim/cockpit2/gauges/indicators/altitude_ft_pilot; 10
# 2: VerticalSpeedIndicator
RREF_QFI; 2; 0; sim/cockpit2/gauges/indicators/vvi_fpm_pilot; 10
# 3: ArtificialHorizon
RREF_QFI; 3; 0; sim/cockpit2/gauges/indicators/roll_AHARS_deg_pilot; 20; -1
RREF_QFI; 3; 1; sim/cockpit2/gauges/indicators/pitch_AHARS_deg_pilot; 20
# 4: AirSpeedIndicator
RREF_QFI; 4; 0; sim/cockpit2/gauges/indicators/airspeed_kts_pilot; 15
# 5: OmniBearingIndicator
RREF_QFI; 5; 0; sim/cockpit2/radios/indicators/nav1_hdef_dots_pilot; 5; 4
RREF_QFI; 5; 1; sim/cockpit2/radios/actuators/nav1_obs_deg_mag_pilot; 5
RREF_QFI; 5; 2; sim/cockpit2/radios/indicators/nav1_flag_from_to_pilot; 5
# 6: Chronograph
RREF_QFI; 6; 0; sim/cockpit2/clock_timer/local_time_hours; 1
RREF_QFI; 6; 1; sim/cockpit2/clock_timer/local_time_minutes; 1
# 7: DirectionalGyro
RREF_QFI; 7; 0; sim/cockpit2/gauges/indicators/heading_AHARS_deg_mag; 15
# 8: CollectivePitchIndicator
RREF_QFI; 8; 0; sim/flightmodel/engine/POINT_pitch_deg[0]; 20; 0.1
RREF_QFI; 8; 1; sim/cockpit2/temperature/outside air_temp_degc; 20
RREF_QFI; 8; 2; sim/cockpit2/gauges/indicators/altitude_ft_pilot; 20; 0.3058
# 11: TurnCoordinator
RREF_QFI;11; 0; sim/cockpit2/gauges/indicators/slip_deg; 20; -1
# 21: FuelGauge
RREF_QFI;21; 0; sim/flightmodel/weight/m_fuel[0]; 5; 0.85
# 22: Thermometer
RREF_QFI;22; 0; sim/cockpit2/engine/indicators/EGT_deg_C[0];
# 23: Voltmeter
RREF_QFI;23; 0; sim/cockpit2/electrical/battery_voltage_volts[0]; 5
# 24: OilGauge
RREF_QFI;24; 0; sim/cockpit2/engine/indicators/oil_temperature_deg_C[0]; 5
RREF_QFI;24; 1; sim/cockpit2/engine/indicators/oil_pressure_psi[0]; 5; 0.0689
# 25: Tachymeter
RREF_QFI;25; 0; sim/cockpit2/engine/indicators/engine_speed_rpm[0]; 10; 95.7
RREF_QFI;25; 1; sim/cockpit2/engine/indicators/prop_speed_rpm[0]; 10
# instrument num = 14, freq sum = 232
DT 7 : Protocoles TCP / IPv4
| 31 | 24 | 23 | 16 | 15 | 87 | 0 | ||
| en-tête TCP | Numéro de séquence | |||||||
| Numéro d'acquittement | ||||||||
| Taille de fenêtre | Indicateurs | réservé | Lg. en-tête | |||||
| Pointeur urgent | Somme de contrôle | |||||||
| Options (+ bourrage) | ||||||||
| Données des couches applications (taille variable) | ||||||||
| Indicateurs : | URG = pointeur de données urgente valide ACK = champ d'accusé de réception valide PSH = fonction de livraison sans attente de remplissage des tampons RST = réinitialisation de la connexion SYN = synchronisation des numéros d'ordre FIN = plus d'envoi de données par l'expéditeur |
| 31 | 2423 | 16 | 15 | 87 | 0 | |
| en-tête IPv4 | Longueur du paquet | Type de service | IHL | Version | ||
| Décalage de fragment | Indicateurs | Identification | ||||
| Somme de contrôle | Protocole client | TTL | ||||
| Adresse IP de la source | ||||||
| Adresse IP de la destination | ||||||
| Options (+ bourrage), seulement si IHL > 5 | ||||||
| Données de la couche transport (taille variable) | ||||||
IHL (Internet Header Length) : longueur de l'en-tête, en nombre de mots de 32 bits, minimum = 5
TTL (Time To Live) : durée de vie
Protocole client :
| 64 à 1518 octets | → | ||||||
| 7 octets | 1 | 6 | 6 | 2 | 0 ... 1500 | 0 ... 46 | 4 |
| Préambule | SFD | Adresse de destination | Adresse source | Longueur/ Type | Données | Bourrage | FCS |
| Préambule : | octets 10101010 pour la synchronisation |
| SFD : | Start Frame Delimiter, octet 10101011 |
| Longueur/Type : | si
|
| FCS : | Frame Check Sequence, contient un CRC (Cyclic Redundacy Check) |
| Adresses Ethernet : | MAC (Media Access Control) |
| → | |||||||||
| 7 octets | 1 | 6 | 6 | 2 | 2 | 2 | 0 ... 1500 | 0 ... 46 | 4 |
| Préambule | SFD | Adresse de destination | Adresse source | TPID | TCI | Longueur/ Type | Données | Bourrage | FCS |
| TPID : | indicateur de protocole = 0×8100 | |
| TCI : | PCP (3 bits) CFI (1 bit) VID (12 bits) | Priority Code Point, niveau de priorité niveau 2 Canonical Format Identifier, compatibilité Token Ring, en général à 0 VLAN Identifier, numéro de VLAN, sauf 0 (aucun), 1002... 1005 et 4095. |
DT 8 : Modbus over TCP/IP
Information is stored in the Slave device in four different tables. Two tables store on/off discrete values (coils) and two store numerical values (registers). The coils and registers each have a read-only table and read-write table. Each table has 9999 values. Each coil or contact is 1 bit and assigned a data address between 0000 and 270E. Coil/Register Numbers can be thought of as location names since they do not appear in the actual messages. The Data Addresses are used in the messages. For example, the first Holding Register, number 40001, has the Data Address 0000. The difference between these two values is the offset. Each table has a different offset: 1, 10001, 30001 and 40001.
| Coil/Register Numbers | Data Addresses | Type | Table Name |
| 1-9999 | 0000 to 270E | Read-Write | Discrete Output Coils |
| 10001-19999 | 0000 to 270E | Read-Only | Discrete Input Contacts |
| 30001-39999 | 0000 to 270E | Read-Only | Analog Input Registers |
| 40001-49999 | 0000 to 270E | Read-Write | Analog Output Holding Registers |
This number tells the slave which table to access and whether to read from or write to the table.
| Function Code | Action | Table Name |
| 1 (01 hex) | Read | Discrete Output Coils |
| 5 (05 hex) | Write single | Discrete Output Coil |
| 15 (0F hex) | Write multiple | Discrete Output Coils |
| 2 (02 hex) | Read | Discrete Input Contacts |
| 4 (04 hex) | Read | Analog Input Registers |
| 3 (03 hex) | Read | Analog Output Holding Registers |
| 6 (06 hex) | Write single | Analog Output Holding Register |
| 16 (10 hex) | Write multiple | Analog Output Holding Registers |
MBAP Header
Over IP, a 7-byte header called the MBAP header (Modbus Application Header) is added to the start of the message. This header has the following data:
- -Transaction Identifier: 2 bytes set by the Client to uniquely identify each request. These bytes are echoed by the Server since its responses may not be received in the same order as the requests.
- -Protocol Identifier: 2 bytes set by the Client, always = 0000
- -Length: 2 bytes identifying the number of bytes in the message to follow.
- -Unit Identifier: 1 byte set by the Client and echoed by the Server for identification of a remote slave connected on a serial line or on other buses.
PDU Transaction Formats (registers function code only)
| request | ||||
| 0 | 1 | 2 | 3 | 4 |
| 03 | address | number | ||
| response | ||||
| 0 | 1 | 2 | 3 | ... |
| 03 | N | data (N bytes) | ||
| request | ||||
| 0 | 1 | 2 | 3 | 4 |
| 04 | address | number | ||
| response | ||||
| 0 | 1 | 2 | 3 | ... |
| 04 | N | data (N bytes) | ||
| request | ||||
| 0 | 1 | 2 | 3 | 4 |
| 06 | address | value | ||
response = echo of the request
| request | |||||||
| 0 | 1 | 2 | 3 | 4 | 5 | 6 | … |
| 10 | address | number | N | data | |||
| response | ||||
| 0 | 1 | 2 | 3 | 4 |
| 10 | address | number | ||
Following a request, there are 4 possible outcomes from the slave.
- -The request is successfully processed by the slave and a valid response is sent.
- -The request is not received by the slave therefore no response is sent.
- -The request is received by the slave with a parity, CRC or LRC error. The slave ignores the request and sends no response.
- -The request is received without an error, but cannot be processed by the slave for another reason. The slave replies with an exception response.
DOCUMENTS RÉPONSES
(à rendre avec la copie)
DR 24 ..... 32
DR 34 ..... 33
DR 35 ..... 33
DR 36 ..... 34
DR 37 ..... 34
DR 38 ..... 35
DR 40 ..... 35
DR 41 ..... 35
DR 51 ..... 36
DR 53 ..... 36
DR 59 ..... 36
Tous les documents réponses sont à rendre, même non complétés.
| degré de liberté | cyclique | collectif | palonnier | |
| longitudinal | latéral | |||
| Tx | ||||
| Ty | ||||
| Tz | ||||
| Rx | ||||
| Ry | ||||
| Rz | ||||
#ifndef QFIAXIS_H
#define QFIAXIS_H
class QfiAxis
{
    public :
        // constructeur par défaut
        .......................................................................
        ......................................................................
        // sélecteurs (accesseurs)
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        .......................................................................
        ......................................................................
        // modificateurs (mutateurs)
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        ......................................................................
    private :
        .......................................................................
        .......................................................................
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
} ;
#endif
void QfiAxis::setValue( .............................................)
{
    . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
    .......................................................................
    . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
    . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
    ......................................................................
    .......................................................................
    ......................................................................
}
Tous les documents réponses sont à rendre, même non complétés.
#ifndef QAMFLIGHTINSTRUMENT_H
#define QAMFLIGHTINSTRUMENT_H
#include <QWidget>
#include <qfiaxis.h>
class
{
    public :
        .......................................................................
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        ......................................................................
        .......................................................................
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        ......................................................................
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        ......................................................................
        ......................................................................
        .......................................................................
        . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
        ......................................................................
    protected :
        virtual void drawBackground() ;
        virtual void drawForeground() ;
    private :
        QfiAxis m_axis[....................] ;
} ;
#endif
void QamFlightInstrument::setValue(
    )
{
    . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
    ......................................................................
    . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
    . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
    ......................................................................
    ......................................................................
    ......................................................................
}
#include ................................................................
class
{
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
.............................................................
} ;
#endif
| QWidget |
| QamFlightInstrument |
| QamAirSpeedIndicator |
| +QamAirSpeedIndicator() #drawBackground() #drawForeground() |
| QfiAxis |
QByteArray QamFlightInstrument: xplaneRref( const QString& dataref, int freq, int id ) const
{
QByteArray frame ;
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
. . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . . .
..............................................................
..........................................................
return frame ;
}
Tous les documents réponses sont à rendre, même non complétés.
| Équipements extérieurs | Équipements embarqués | ||
| Poste X-Plane | 192.168. | AmB principal | 192.168. |
| Poste FlightSim | 192.168. | AmB secondaire | 192.168. |
| Borne wifi | 192.168. | Caméra IP | 192.168. |
| Tablette Android | 192.168. | ||
| nom | CIDR | nb. d'hôtes | plage d'adresses des hôtes | |
| LAN-1790 | 192.168.0.0/27 | 192.168.0. | 192.168.0. | |
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| 192.168.0. | 192.168.0. | 192.168.0. | ||
| trafic de... | ... vers | autorisé | interdit |
| réseau externe | DMZ | ||
| réseau externe | réseau interne | ||
| réseau interne | DMZ | ||
| réseau interne | réseau externe | ||
| DMZ | réseau interne | ||
| DMZ | réseau externe |
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve écrite disciplinaire appliquée du CAPET ingénierie informatique 2021 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve écrite disciplinaire appliquée du CAPET ingénierie informatique 2021 ?
Le sujet, basé sur un simulateur d'intervention héliportée, porte sur l'acquisition de données (CAN, EEPROM), la programmation orientée objet, les réseaux (UDP, Modbus) et l'adressage IP avec VLAN et DMZ.
Quelles erreurs le jury a-t-il le plus relevées sur ce sujet du CAPET ingénierie informatique 2021 ?
Le jury relève une méconnaissance des notions de base sur les convertisseurs analogique-numérique, des diagrammes de séquence peu tentés, une partie de programmation orientée objet largement délaissée, et des réponses aberrantes sur des calculs pourtant simples.
Quelle partie du sujet CAPET ingénierie informatique 2021 est la moins bien traitée ?
La partie sur la gestion des éléments actifs en Modbus n'a été traitée que par 35 % des candidats, alors qu'une lecture attentive de la documentation suffisait selon le rapport.
Faut-il bien maîtriser la programmation orientée objet pour ce sujet du CAPET informatique 2021 ?
Oui, la partie 4 sur la reconstitution du tableau de bord repose sur les concepts fondamentaux de la POO (classes, héritage, composition), en C++, Java ou Python.
Pas de description pour le moment