CAPET sciences industrielles de l'ingénieur troisième concours 2022, épreuve écrite, option ingénierie mécaniqueSujet
Troisième concours du Capet section sciences industrielles de l'ingénieur option ingénierie mécanique - Sujet de l'épreuve écrite de la session 2022
Pas encore noté

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
- Rapport du jury : non disponible
Description
Sujet officiel CAPET troisième concours en sciences industrielles de l'ingénieur, session 2022.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
- Même épreuve, 2023CAPET sciences industrielles de l'ingénieur troisième concours 2023, épreuve écrite, option ingénierie mécaniqueCAPET · 2023Sujet seul
- Même sessionCAPET sciences industrielles de l'ingénieur troisième concours 2022, épreuve écrite, option ingénierie des constructionsCAPET · 2022Sujet seul
- Même épreuve, 2024CAPET sciences industrielles de l'ingénieur troisième concours 2024, épreuve écrite, option ingénierie mécaniqueCAPET · 2024Sujet seul
- Même sessionCAPET sciences industrielles de l'ingénieur troisième concours 2022, épreuve écrite, option ingénierie électriqueCAPET · 2022Sujet seul
- Même épreuve, 2025CAPET sciences industrielles de l'ingénieur troisième concours 2025, épreuve écrite, option ingénierie mécaniqueCAPET · 2025Sujet seul
- Même sessionCAPET informatique troisième concours 2022, épreuve écrite, option ingénierie informatiqueCAPET · 2022Sujet seul
- Même épreuve, 2026CAPET sciences industrielles de l'ingénieur troisième concours 2026, épreuve écrite, option ingénierie mécaniqueCAPET · 2026Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.
SESSION 2022
CAPET
CONCOURS EXTERNE ET CAFEP CORRESPONDANT ET TROISIEME CONCOURS
CONCOURS EXTERNE ET CAFEP CORRESPONDANT ET TROISIEME CONCOURS
Section : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR
Option : INGÉNIERIE MÉCANIQUE
Option : INGÉNIERIE MÉCANIQUE
ÉPREUVE ÉCRITE DISCIPLINAIRE
Durée : 5 heures
Calculatrice autorisée selon les modalités de la circulaire du 17 juin 2021 publiée au BOEN du 29 juillet 2021.
L'usage de tout ouvrage de référence, de tout dictionnaire et de tout autre matériel électronique est rigoureusement interdit.
Si vous repérez ce qui vous semble être une erreur d'énoncé, vous devez le signaler très lisiblement sur votre copie, en proposer la correction et poursuivre l'épreuve en conséquence. De même, si cela vous conduit à formuler une ou plusieurs hypothèses, vous devez la (ou les) mentionner explicitement.
NB : Conformément au principe d'anonymat, votre copie ne doit comporter aucun signe distinctif, tel que nom, signature, origine, etc. Si le travail qui vous est demandé consiste notamment en la rédaction d'un projet ou d'une note, vous devrez impérativement vous abstenir de la signer ou de l'identifier.
INFORMATION AUX CANDIDATS
Vous trouverez ci-après les codes nécessaires vous permettant de compléter les rubriques figurant en en-tête de votre copie
Ces codes doivent être reportés sur chacune des copies que vous remettrez.
- -Concours externe du CAPET de l'enseignement public :
- -Concours externe du CAFEP/CAPET de l'enseignement privé :
- -Troisième concours externe du CAPET de l'enseignement public :
Ce sujet comporte trois parties :
- -énoncé → pages 2 à 33 ;
- -annexes →pages 34 à 39 ;
- -document-réponse (à rendre avec la copie) → pages 40 à 41.
Drone gonflable
1 Contexte et présentation du sujet
L'utilisation des drones est aujourd'hui très répandue que ce soit pour des applications professionnelles ou ludiques. Afin d'élargir leur domaine d'application à des fonctions ou des environnements plus exigeants, la société DIODON basée à Toulouse a développé deux modèles innovants de drone gonflable étanche et tout-terrain. Le modèle HP30 (figures 1 et 2) est un micro-drone adapté aux missions de sécurité et d'inspection en environnement maritime ou lacustre. Il constitue le support de cette épreuve.
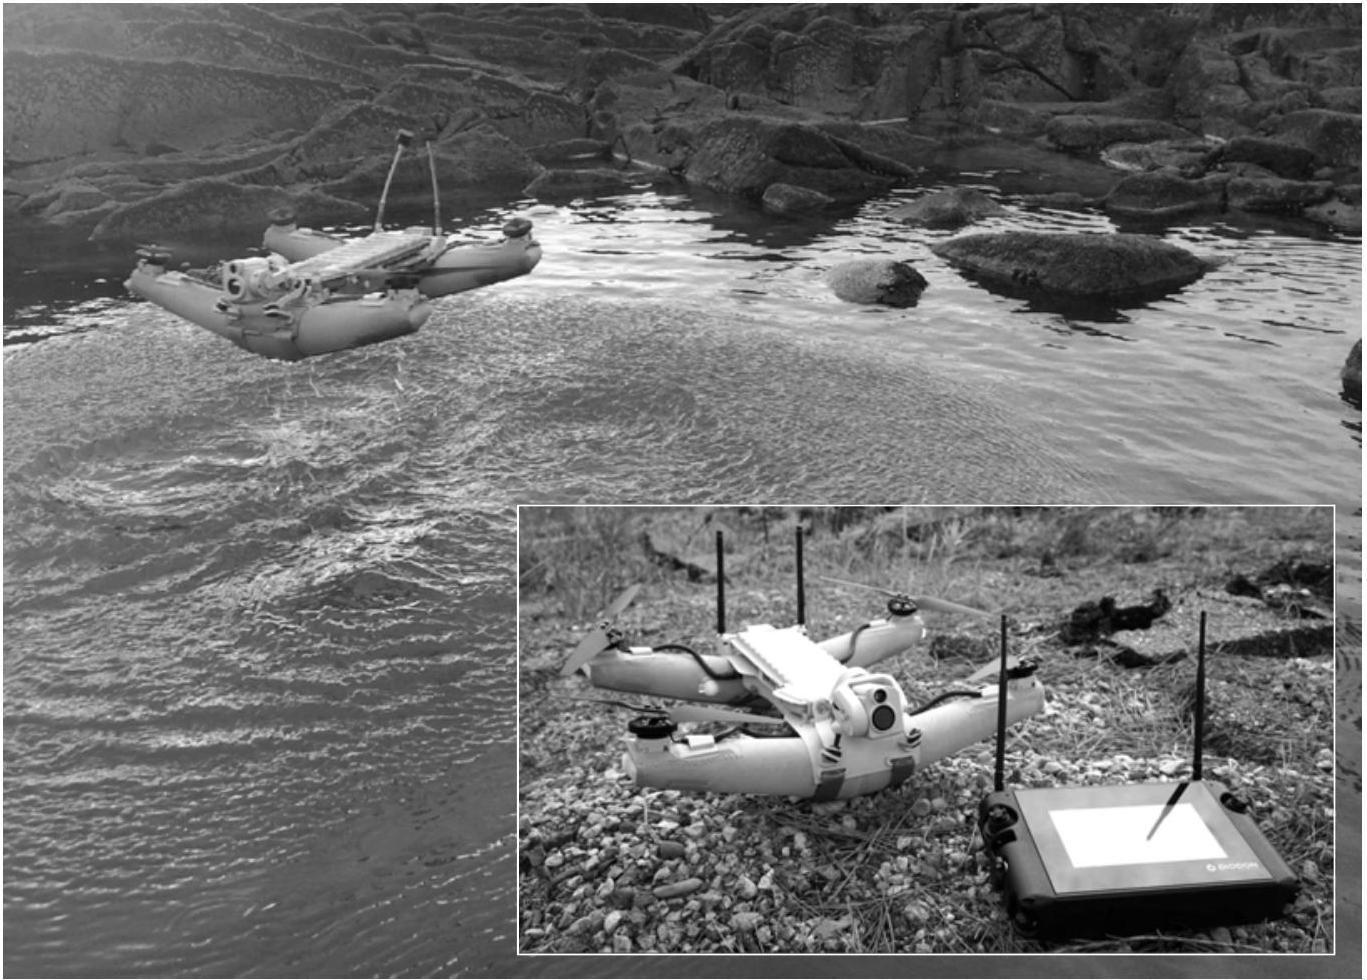
Figure 1 : drone DIODON HP30 et boitier de commande
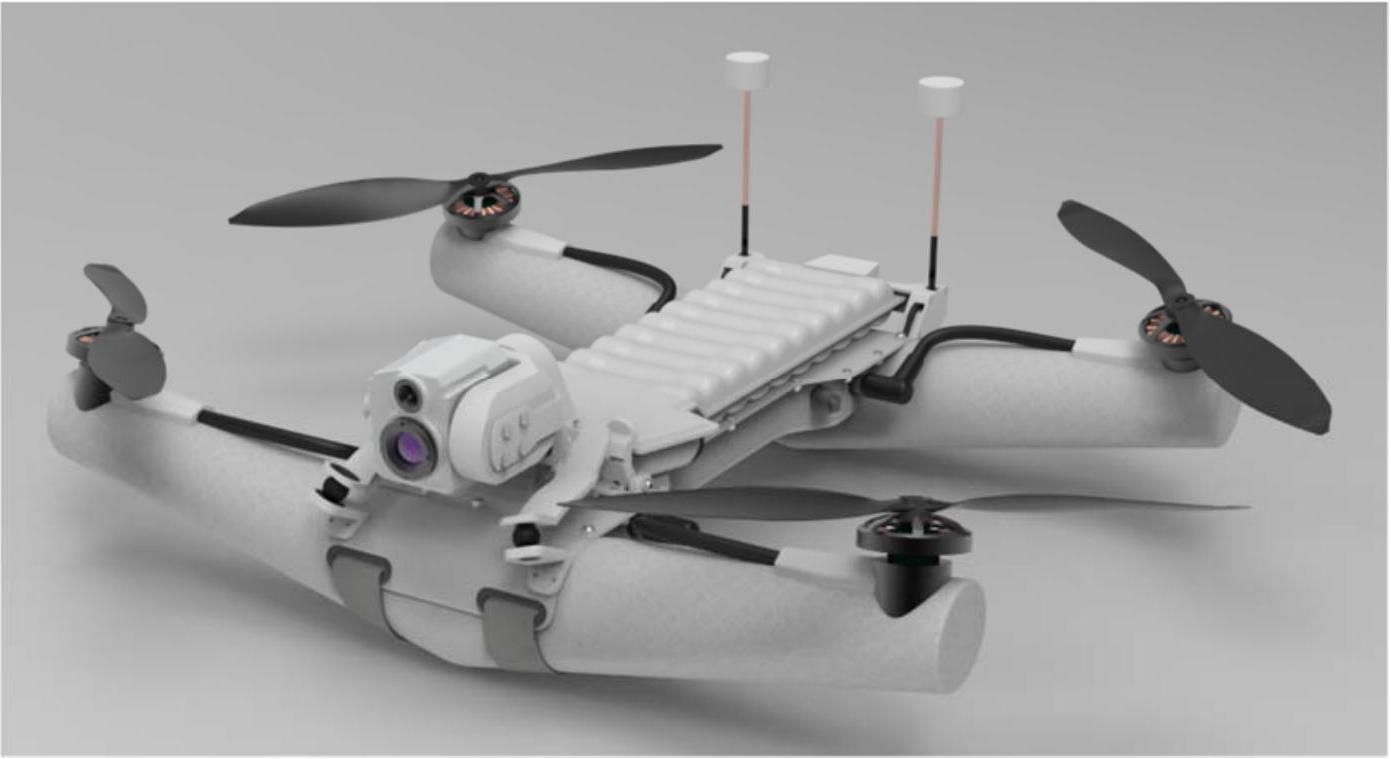
Figure 2 : modèle virtuel du drone DIODON HP30
La composition du DIODON HP30 est décrite dans le diagramme de définition de blocs fourni en annexe A. Sa structure est organisée autour d'un châssis en matériaux composites. La partie centrale de ce dernier, rigide du fait de sa forme en caisson, constitue un compartiment étanche destiné à abriter l'avionique embarquée : unité centrale, altimètre, GPS, baromètre et autopilote. Les deux extrémités du châssis, de formes demi-cylindriques, participent aux liaisons complètes avec les bras gonflables dont le maintien est assuré par bandes Velcro®. Outre leur fonction de flottabilité, ces bras servent également de support aux quatre moteurs électriques - alimentés par la batterie embarquée - actionnant les quatre hélices. Enfin la charge utile, modulable, est constituée le plus souvent d'une caméra stabilisée mécaniquement sur deux axes et offrant des capacités de prises de vue diurne et nocturne.
Les intérêts d'une structure gonflable sur un tel objet technique sont multiples :
- -adaptation à l'environnement aqueux : le drone peut se poser sur l'eau, être brièvement immergé, redécoller à partir d'une surface fluide ;
- -robustesse : la déformation réversible des bras gonflables constitue un atout majeur en cas de choc avec un obstacle ou le sol ;
- -transportabilité : lorsque ses bras sont dégonflés, le drone peut être replié et glissé dans un simple sac à dos.
Dans cette étude, il est proposé :
- -de caractériser, en termes de répartition et de niveau, la masse embarquée du drone pour assurer à la fois l'équilibrage (paragraphe 2.1) et la flottabilité (paragraphe 2.3) ;
- -d'évaluer la poussée nécessaire en vol stationnaire ou en vol de croisière afin de sélectionner un type d'hélice adapté (paragraphe 2.4) ;
- -d'évaluer la puissance motrice nécessaire à l'obtention des performances de vitesse visées (paragraphe 3) ;
- -d'analyser l'influence de la principale innovation du drone - sa structure gonflable - sur sa rigidité, notamment dans des conditions météorologiques dégradées (paragraphe 4) ;
- -d'évaluer la capacité de la batterie nécessaire à l'obtention des performances d'autonomie visées (paragraphe 5).
Chacune des problématiques abordées est associée à un ou plusieurs critères du cahier des charges, lequel est synthétisé dans le diagramme des exigences fourni en annexe B.
2 Évaluation des conditions assurant un niveau minimal de performance
Problématique : on souhaite évaluer la capacité du drone à transporter une masse embarquée en garantissant un niveau minimal de performance. Une analyse préliminaire a permis d'identifier trois conditions dont le respect est essentiel :
- -condition d'équilibrage (paragraphe 2.1): la répartition des masses doit permettre d'uniformiser l'utilisation des quatre moteurs afin de ne pas réduire la longévité de certains d'entre eux ;
- -condition de flottabilité (paragraphe 2.3) : quoique conçu pour évoluer en milieu aqueux, le drone ne doit pas être chargé au point de se retrouver excessivement immergé lorsqu'il est posé sur l'eau ;
- -condition de sustentation (paragraphe 2.4) : quelle que soit son orientation par rapport au sol, le drone doit être capable de produire, à travers ses hélices judicieusement choisies, un effort vertical soutenant son propre poids.
Afin de pouvoir mener l'analyse de ces trois conditions, on aborde l'organisation matérielle du drone en distinguant les deux configurations suivantes.
Configuration 1 : drone à vide (figure 3).
Le drone à vide est constitué d'un ensemble - notéS_1 - comprenant :
Le drone à vide est constitué d'un ensemble - noté
- -le châssis-caisson ;
- -les quatre bras gonflables ;
- -les quatre moteurs ;
- -les quatre hélices.
Il possède alors deux plans de symétrie :
- -le plan frontal dont le vecteur unitaire normal
x⃗_1 correspond à la direction de roulis ; - -le plan sagittal dont le vecteur unitaire normal
y⃗_1 correspond à la direction de tangage.
L'intersection de ces deux plans se fait selon une droite dont le vecteur unitaire directeur
z⃗_1 correspond à la direction de lacet.
L'existence des deux symétries planes implique que le centre de masse du drone à vide - noté
G_1 - est nécessairement localisé sur la droite d'intersection entre le plan sagittal et le plan frontal. Cette droite est équidistante des axes de rotation des hélices, supposés être eux-mêmes de direction
z⃗_1 .
Dans la suite, on désigne par
R_1(G_1, x⃗_1, y⃗_1, z⃗_1) le repère orthonormé direct lié au drone à vide
S_1 .
Configuration 2 : drone équipé (figure 4).
Le drone équipé comprend :
Le drone équipé comprend :
- -l'ensemble
S_1 défini précédemment ; - -l'antenne et son support, désignés par
S_2 ; - -la batterie, désignée par
S_3 ; - -la caméra motorisée et son support amortisseur, désignés par
S_4 .
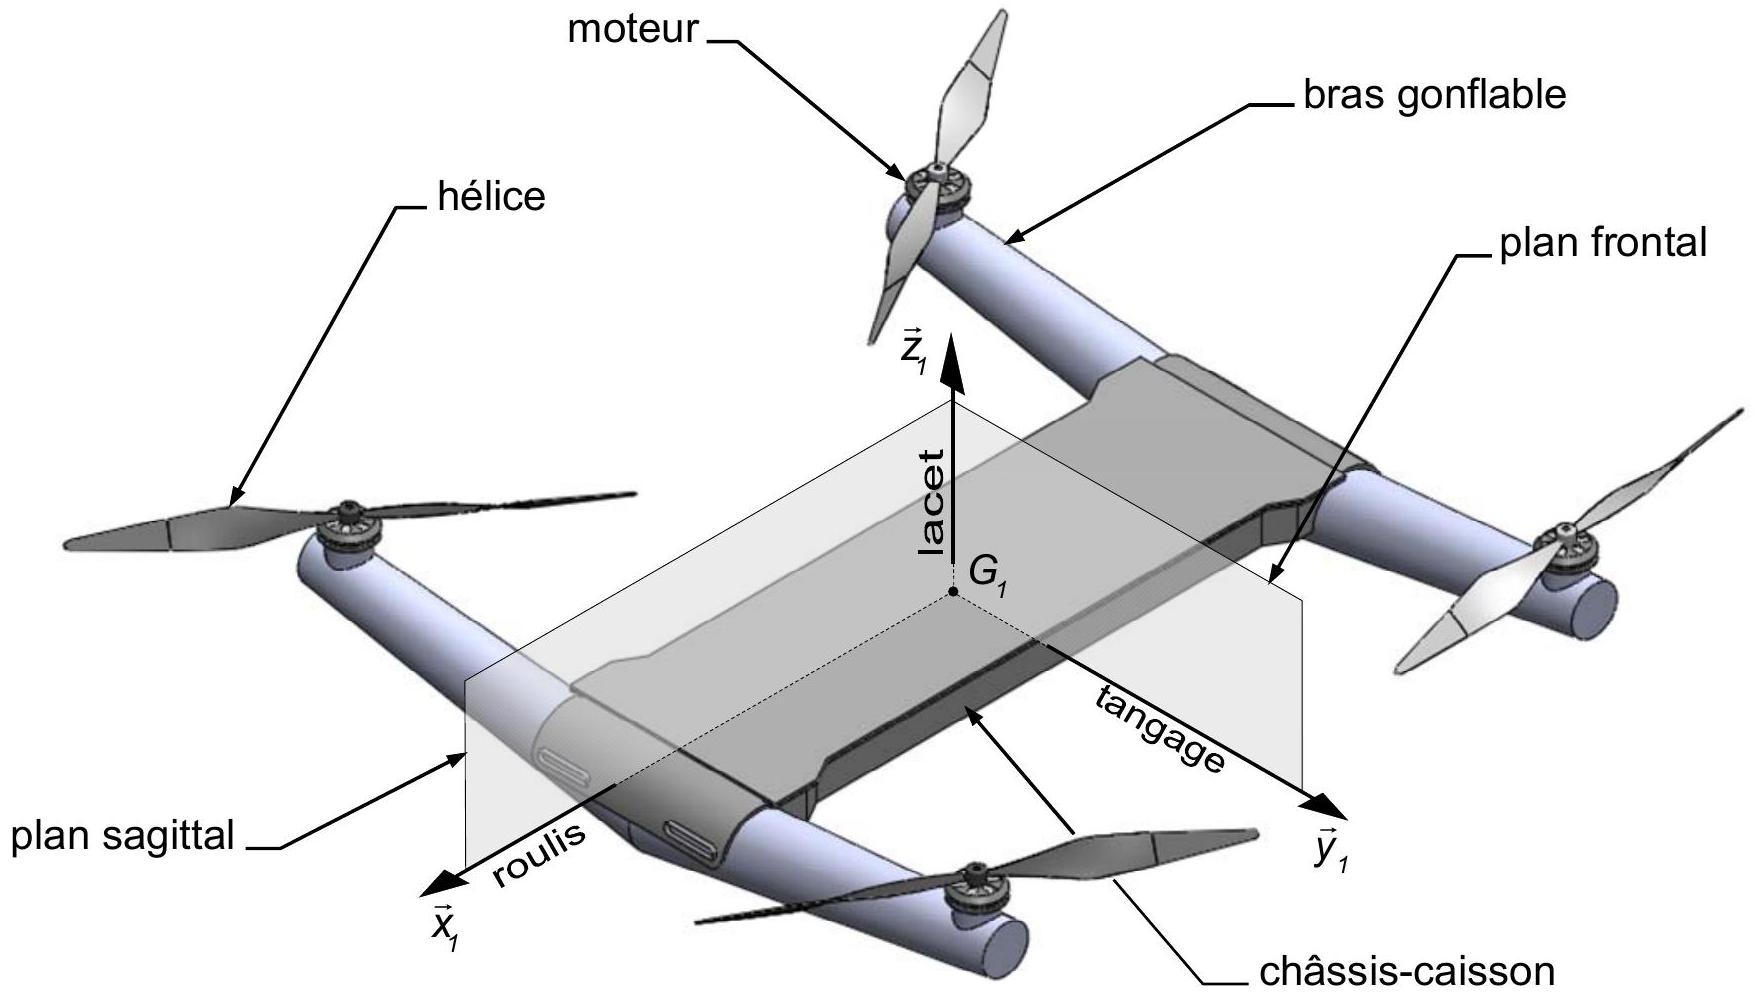
Figure 3 : drone à vide
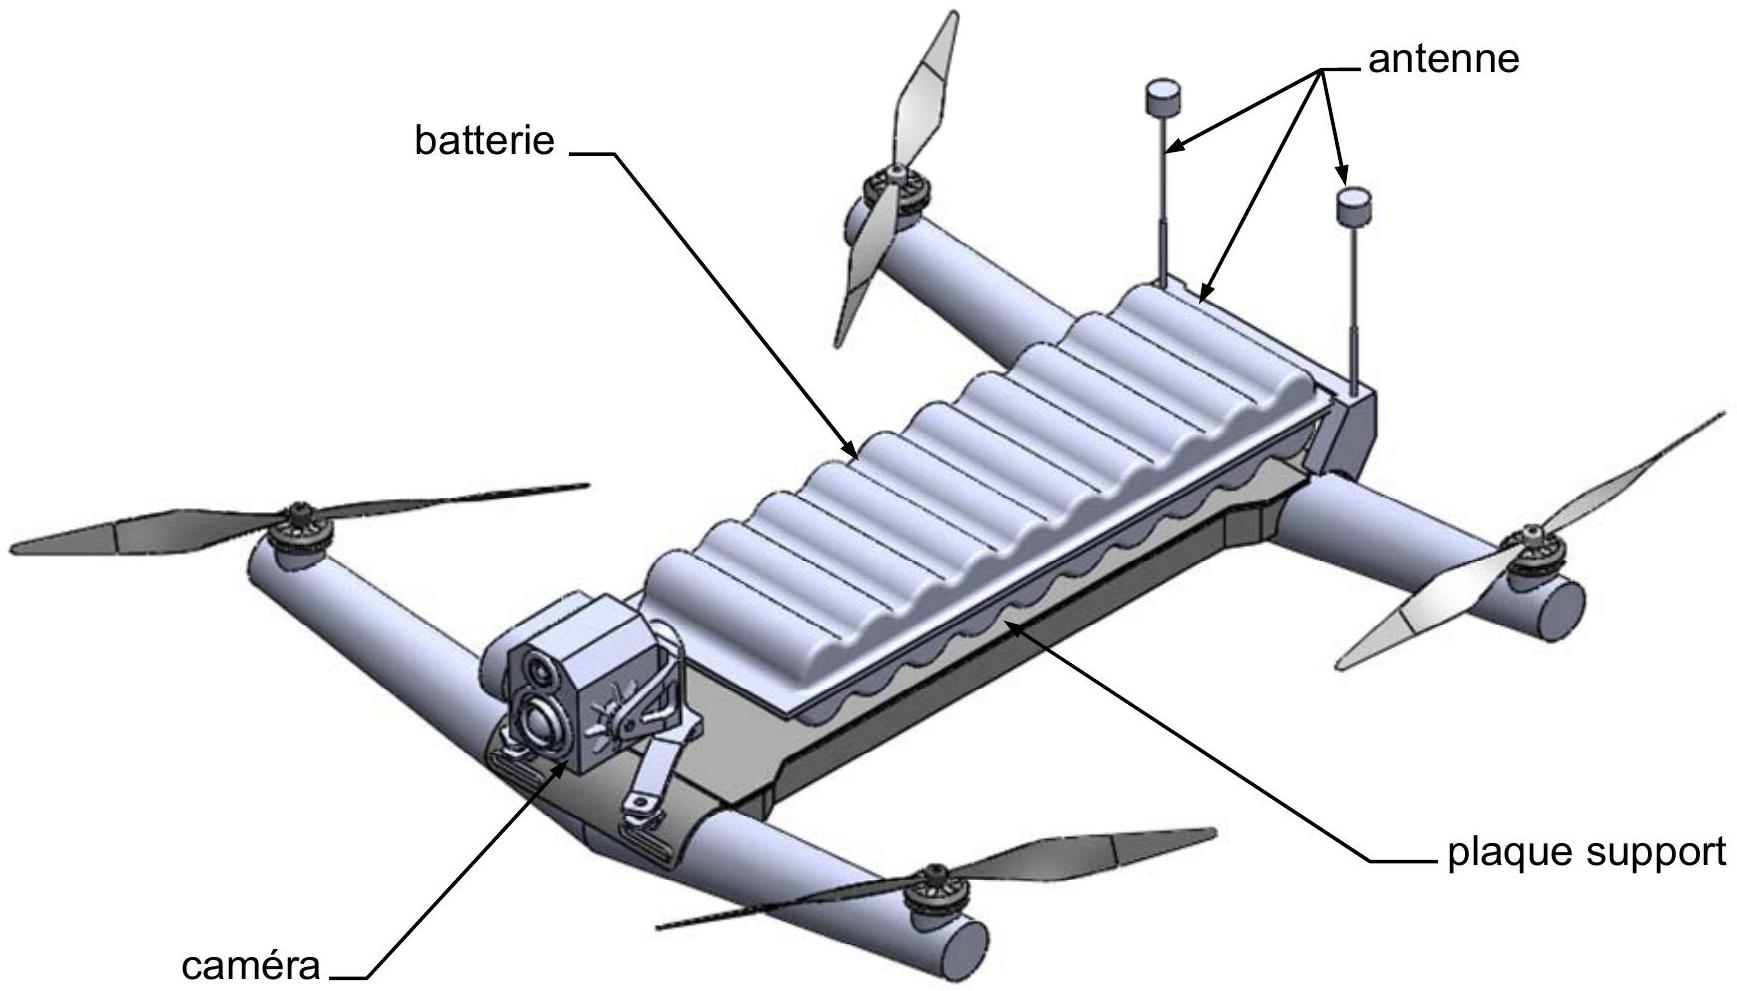
Figure 4 : drone équipé
2.1 Condition d'équilibrage
Comme pour tout appareil volant, la position du centre de masse du drone est une information primordiale. En effet, elle conditionne fortement la stabilité du vol et peut également avoir un impact au niveau de la longévité des moteurs. Elle résulte des influences cumulées des différents sous-ensembles qui composent le drone. Le tableau 1 en définit les données inertielles utiles et suffisantes.
| Masse | Centre de masse | Coordonnées du centre de masse dans le repère
|
|||
| Drone à vide |
|
|
|
|
|
| Antenne |
|
|
|
|
|
| Batterie |
|
|
|
|
|
| Caméra |
|
|
|
|
|
Tableau 1 : données inertielles des sous-ensembles du drone
Question 1 - Déterminer la masse
m_S du drone équipé
S = {S_1, S_2, S_3, S_4} .
On appelleG_s le centre de masse du drone équipé, de coordonnées
(x_s, y_s, z_s) dans le repère
R_1(G_1, x⃗_1, y⃗_1, z⃗_1) associé au drone à vide.
On appelle
Question 2 - Montrer que :
En déduire la valeur numérique de
z_s .
Pour des raisons d'optimisation du champ de vision, il est préférable de positionner la caméra le plus possible sur l'avant du drone. Cette disposition tend fatalement à déséquilibrer le drone et oblige certains moteurs à compenser dès le décollage. Cette compensation entraînant à terme leur usure prématurée, il est vivement souhaitable d'équilibrer le drone. Cela consiste à s'assurer que le centre de masseG_s du drone équipé est localisé sur la droite
(G_1, z⃗_1) , laquelle constitue alors l'axe de lacet du drone équipé.
Pour des raisons d'optimisation du champ de vision, il est préférable de positionner la caméra le plus possible sur l'avant du drone. Cette disposition tend fatalement à déséquilibrer le drone et oblige certains moteurs à compenser dès le décollage. Cette compensation entraînant à terme leur usure prématurée, il est vivement souhaitable d'équilibrer le drone. Cela consiste à s'assurer que le centre de masse
On appelle
x_3^∗ la valeur de la coordonnée
x_3 du centre de masse de la batterie permettant d'assurer la condition d'équilibrage.
Question 3 - Établir l'expression littérale de
x_3^∗ . En déduire la valeur numérique de
x_3^∗ .
On souhaite pouvoir moduler la masse de la charge utile disposée à l'avant du drone (utilisation d'une caméra plus légère ou plus lourde, ajout d'un autre dispositif de mesure, etc.) sans pour autant remettre en cause la condition d'équilibrage. Pour répondre à l'exigence 1.2.1, la solution retenue consiste à doter la liaison entre la batterie et la plaque support (figure 4) - véritable couvercle du châssis-caisson - d'une possibilité de réglage longitudinal, c'est-à-dire dans la direction
x⃗_1 . Ainsi, on dispose d'une variation
δx de la coordonnée
x_3 du centre de masse de la batterie de telle sorte que :
Où
x_3^∗ est la valeur particulière déterminée à la question 3 .
La variationδx étant limitée à une amplitude
Δx , on a :
La variation
avec:
La figure 5 représente la relation entre la variation
δx et la masse de la charge utile
m_4 lorsque la condition d'équilibrage est respectée.
Question 4 - Déterminer l'amplitude
Δm_4 de la variation de masse de la charge utile permettant de respecter l'amplitude
Δx imposée par le cahier des charges. Évaluer le pourcentage de variation autour de la masse initiale de la caméra (tableau 1) et conclure sur la pertinence de la solution d'équilibrage retenue par rapport à l'exigence 1.2.
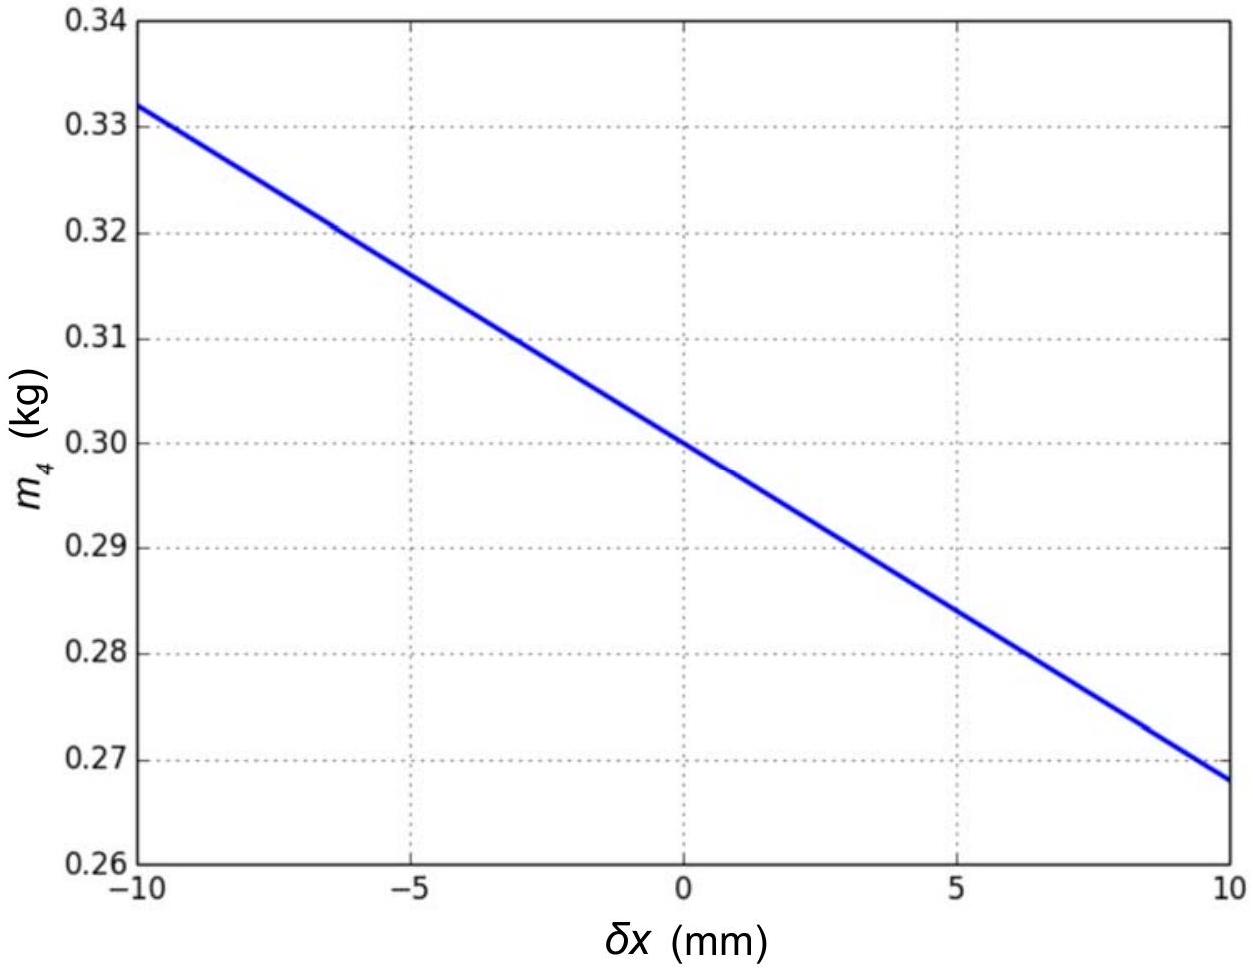
Figure 5 : relation entre la variation
δx et la masse
m_4 sous condition d'équilibrage
2.2 Paramétrage de la position et de l'orientation du drone
Dans ce paragraphe, sans question, on définit les repères et le paramétrage nécessaires pour la suite du problème.
On associe :
- -au sol
S_0 le repère orthonormé directR_0(O_0, x⃗_0, y⃗_0, z⃗_0) oùz⃗_0 est vertical ascendant ; - -au drone équipé
S le repère orthonormé directR_S(G_S, x⃗_S, y⃗_S, z⃗_S) où la baseB_S(x⃗_S, y⃗_S, z⃗_S) est identique à la baseB_1(x⃗_1, y⃗_1, z⃗_1) .
Les repères
R_0 et
R_s sont représentés sur la figure 6 .
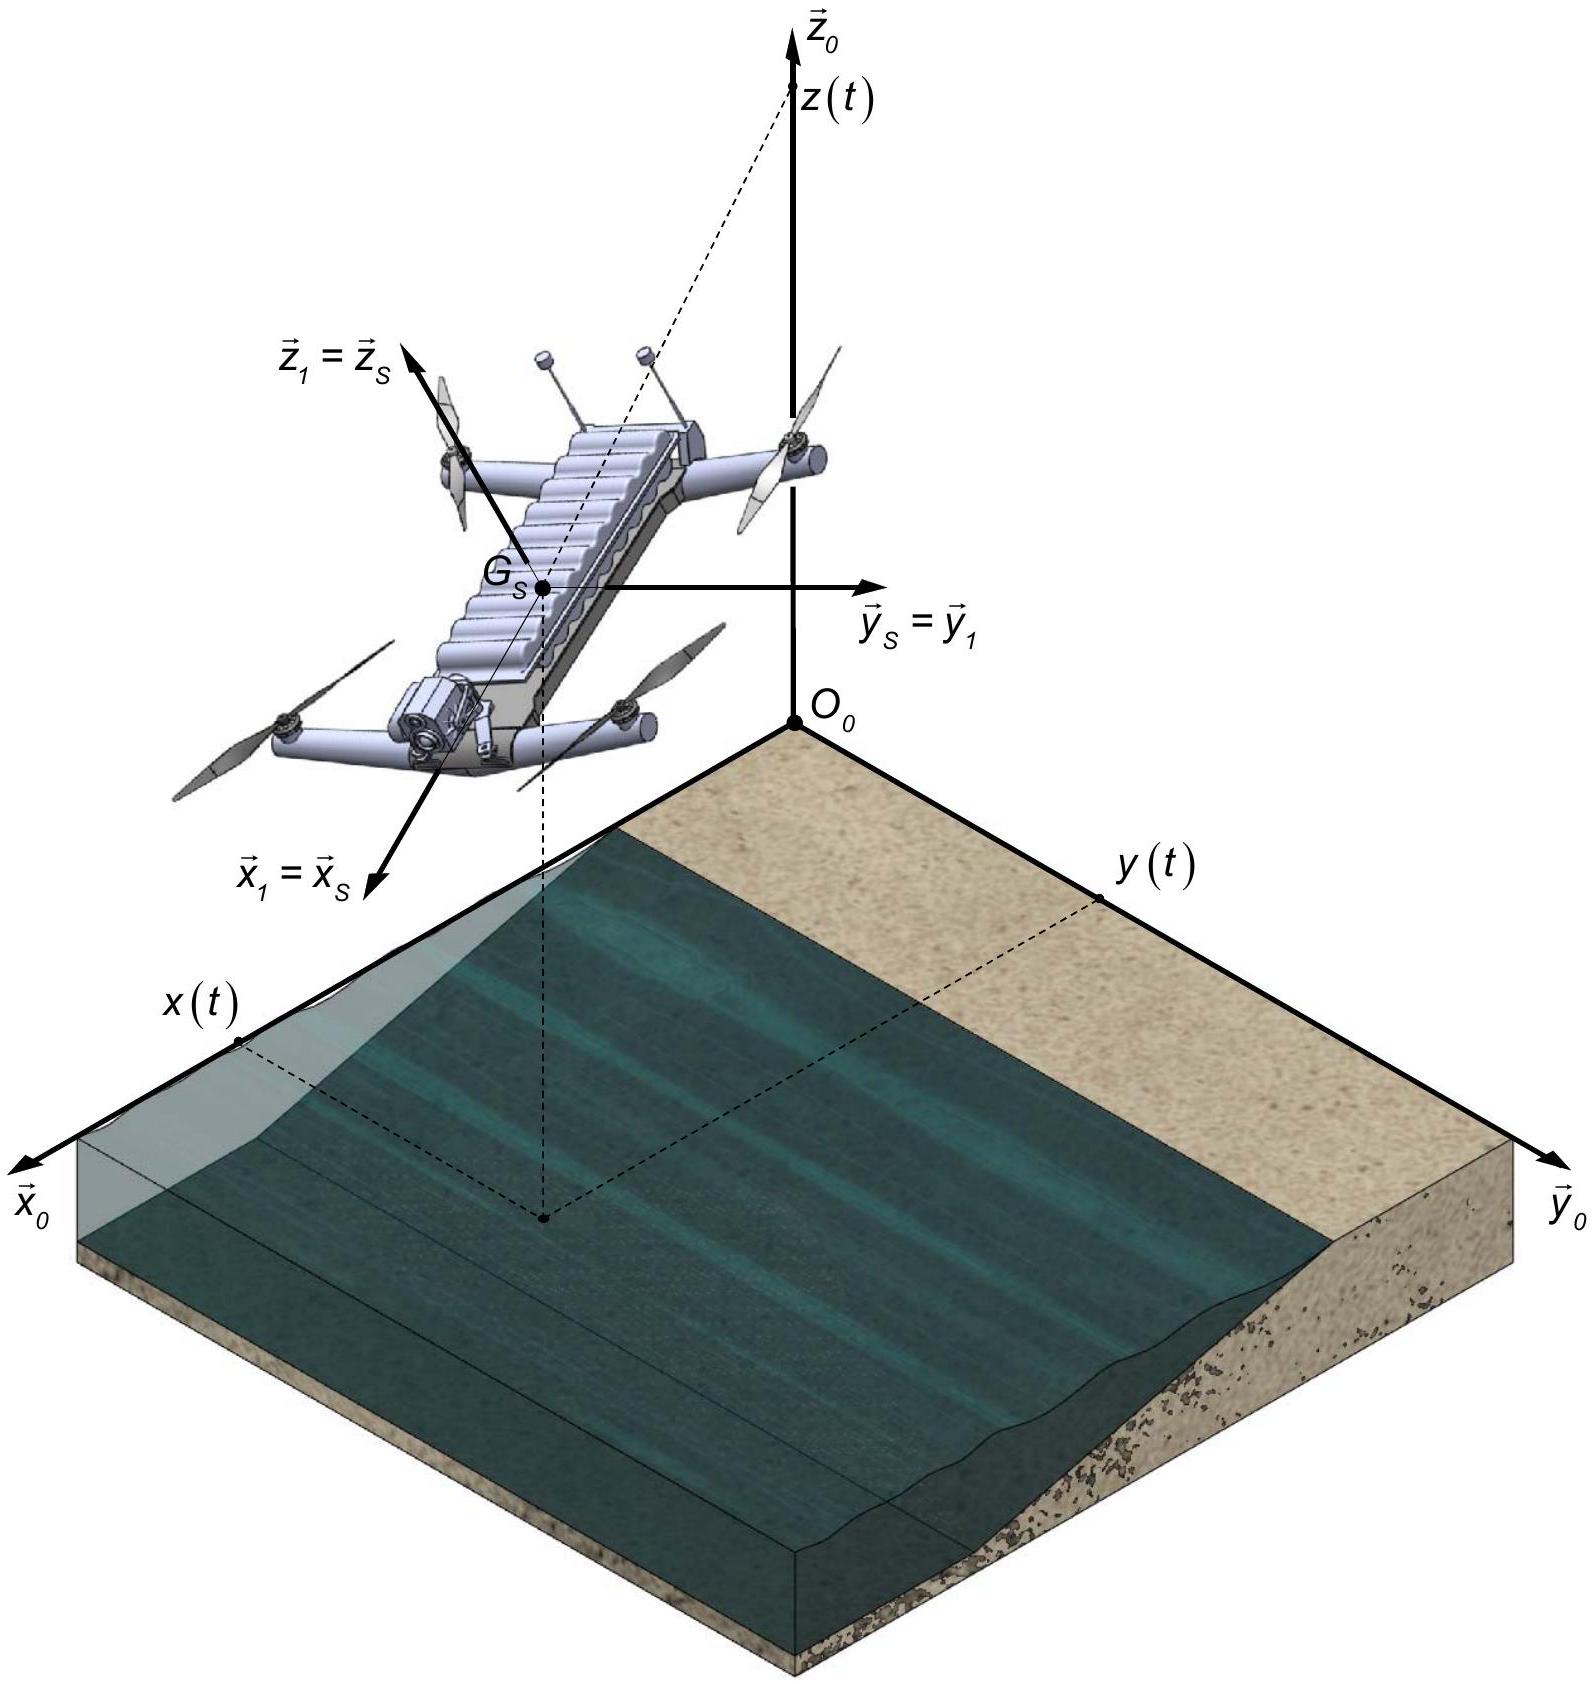
Figure 6 : repères
R_0(O_0, x⃗_0, y⃗_0, z⃗_0) et
R_S(G_S, x⃗_S, y⃗_S, z⃗_S)
On paramètre la position du repère
R_s par rapport au repère
R_0 grâce aux coordonnées cartésiennes du point
G_s dans le repère
R_o (figure 6) :
D'autre part, on paramètre l'orientation de la base
B_s par rapport à la base
B_0 par le biais des angles aéronautiques
(ψ(t), θ(t), φ(t)) - respectivement angle de cap, angle d'assiette et angle de gîte - dont la définition est donnée sur les figures 7, 8 et 9.
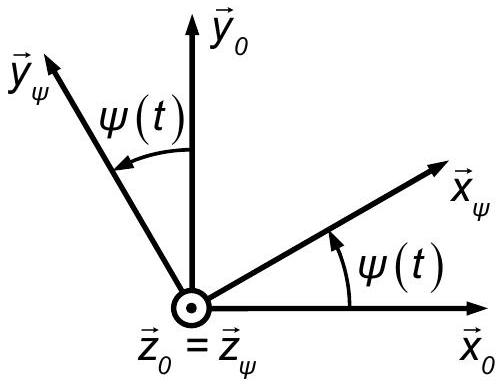
Figure 7 : angle de cap
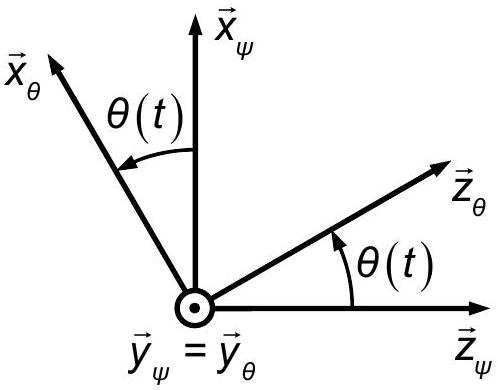
Figure 8 : angle d'assiette
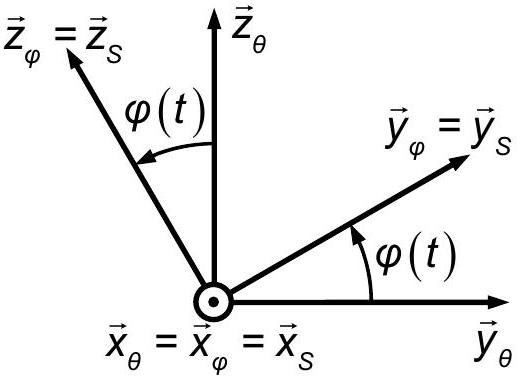
Figure 9 : angle de gîte
Hypothèse 1 : dans tout le problème, le référentiel associé au sol - dont
R_0(O_0, x⃗_0, y⃗_0, z⃗_0) est le repère géométrique - est supposé galiléen.
2.3 Conditions de flottabilité
On souhaite maintenant analyser la flottabilité du drone pour quantifier la charge maximale à ne pas dépasser afin de limiter son enfoncement dans l'eau.
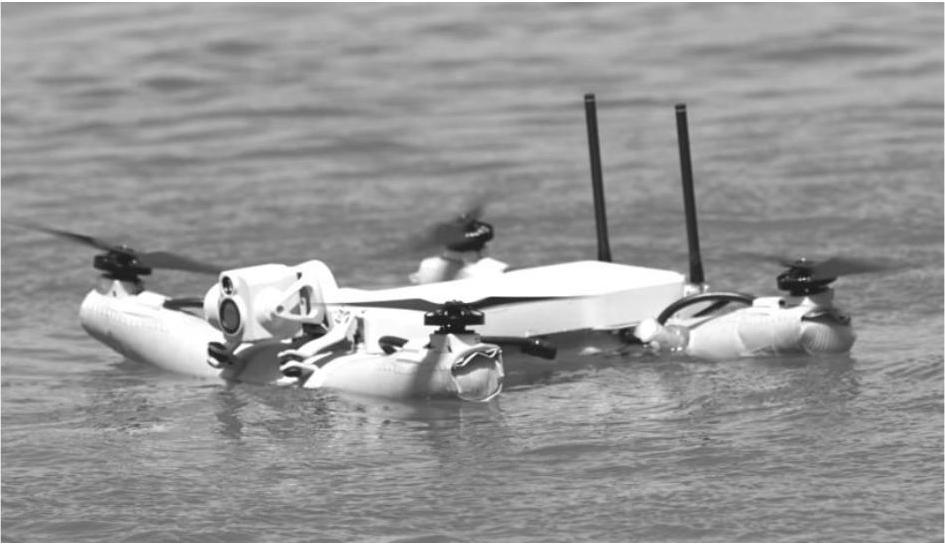
Figure 10 : drone posé sur l'eau
Hypothèse 2 :
- -le drone est posé à la surface de l'eau en position « horizontale » de telle sorte que sa base
B_S(x⃗_S, y⃗_S, z⃗_S) soit confondue avec la base liée au solB_0(x⃗_0, y⃗_0, z⃗_0) (figure 11); - -le volume de drone immergé - noté
V_(im) - est symétrique par rapport au plan sagittal(G_S, x⃗_S, z⃗_S) et au plan frontal(G_S, y⃗_S, z⃗_S) ; - -le drone est en équilibre et n'est soumis qu'à l'action de la pesanteur et celle de l'eau.
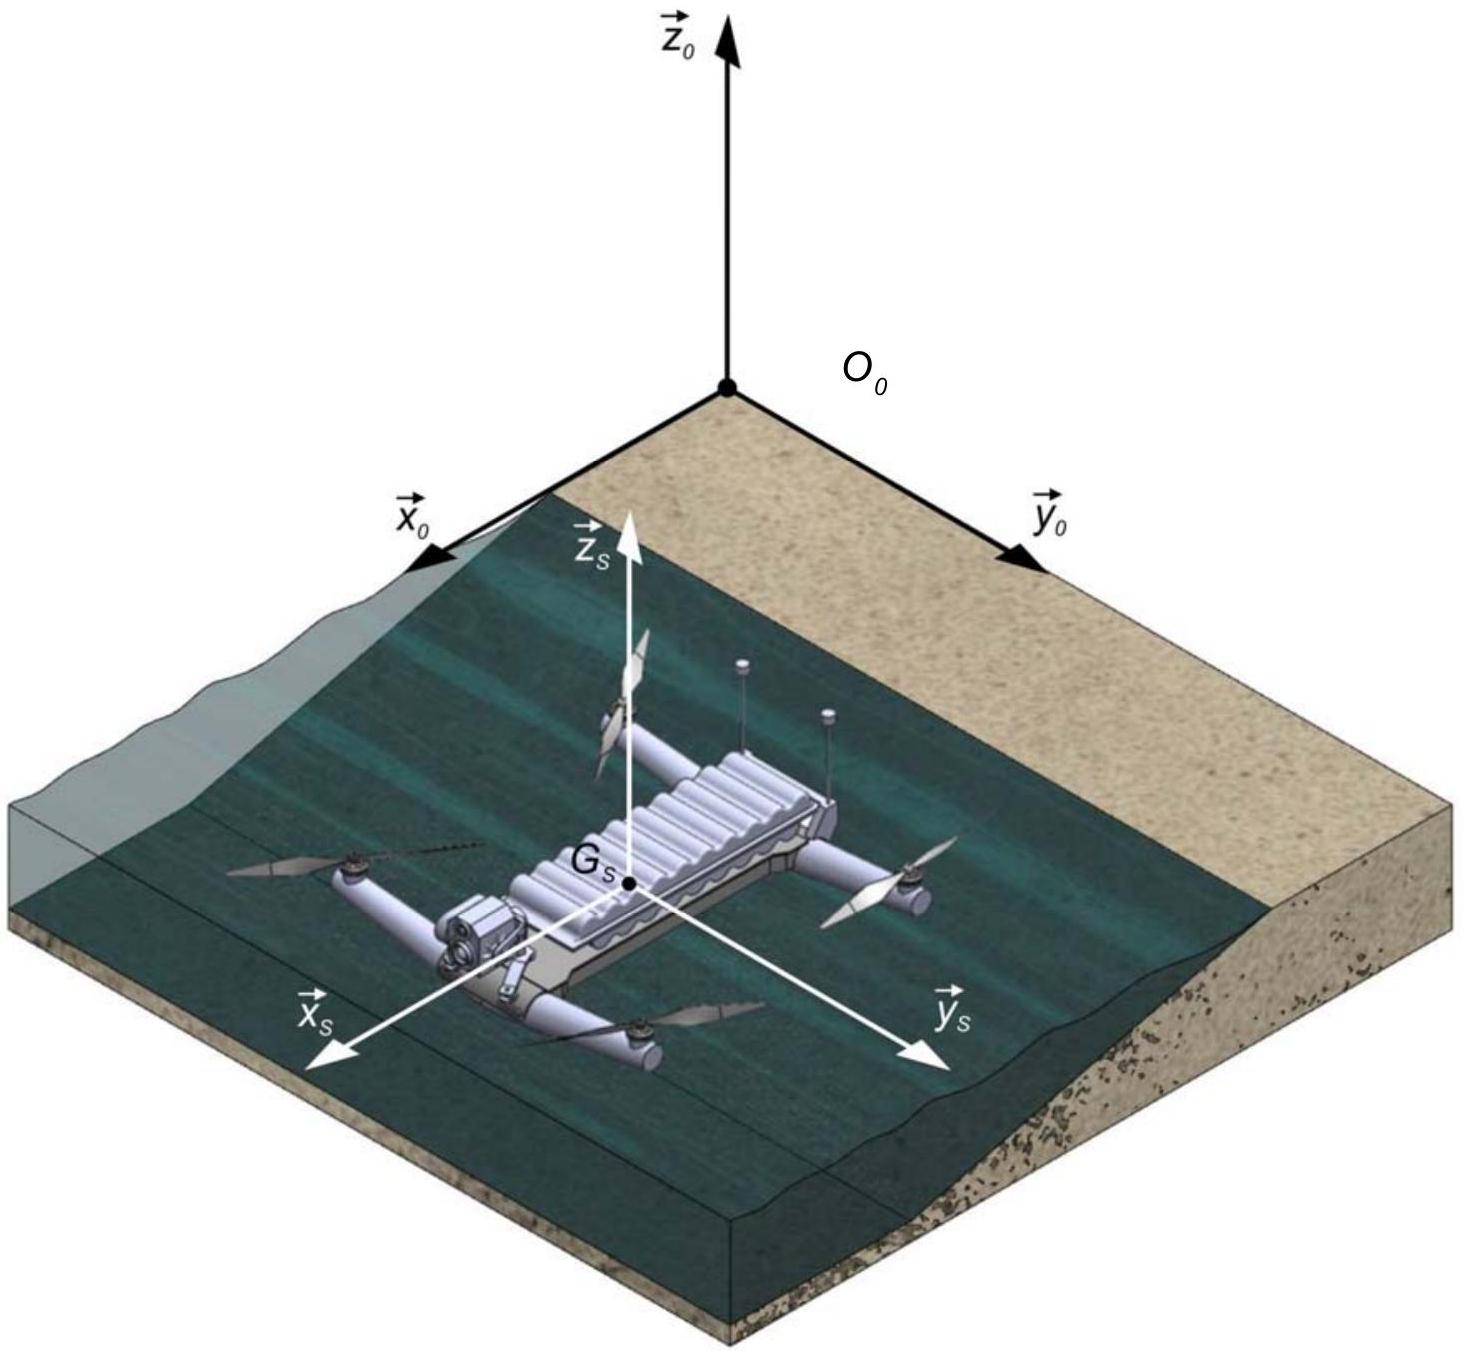
Figure 11 : situation du drone posé sur l'eau avec
B_S = B_0
On rappelle les informations utiles dans le traitement des questions suivantes.
On définit l'accélération de la pesanteur par :
On définit l'accélération de la pesanteur par :
avec
g = 9, 81 m ⋅ s^(− 2) .
Les données inertielles du drone à vide (sans batterie, ni caméra, ni antenne) sont :
Les données inertielles du drone à vide (sans batterie, ni caméra, ni antenne) sont :
- -centre d'inertie confondu avec le centre de masse
G_1 ; - -masse
m_1 = 1, 2 kg .
Les données inertielles du drone équipé et équilibré (avec batterie, caméra et antenne) sont :
- -centre d'inertie confondu avec le centre de masse
G_s tel queG_1 G_s^(→−) = z_s z⃗_s (figure 12); - -masse
m_s (voir question 1).
Enfin, la masse volumique de l'eau, notée
ρ_e dans le cas général, peut adopter la valeur
ρ_(ed) = 985 kg ⋅ m^(− 3) dans le cas de l'eau douce ou
ρ_(es) = 1025 kg ⋅ m^(− 3) dans le cas de l'eau salée.
Le volume de drone immergé
V_(im) dépend de la hauteur immergée
h (figure 12), distance entre le point le plus bas du drone et la ligne de flottaison. Cette relation de dépendance, évaluée à l'aide d'un modèle 3D, est présentée sur la figure 13.
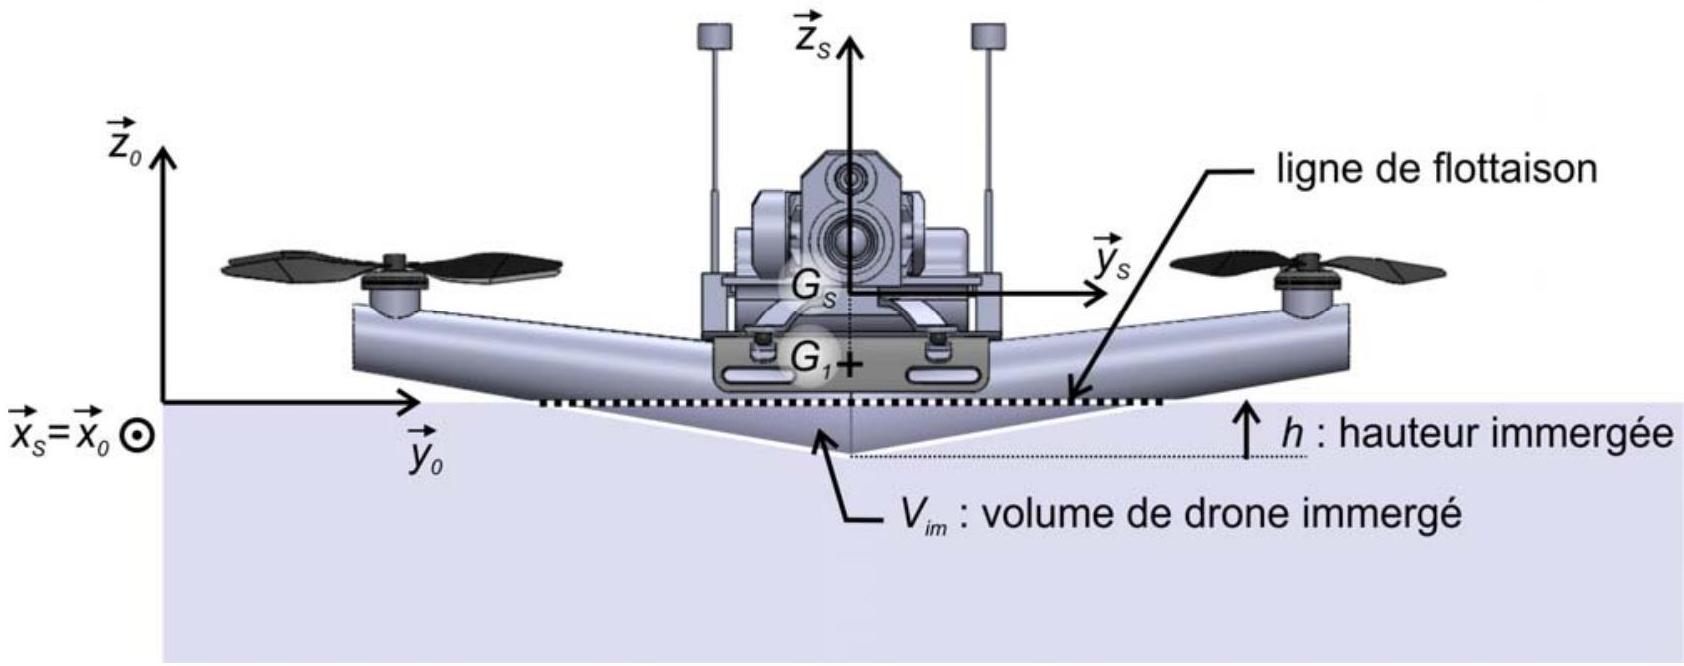
Figure 12 : définition du volume immergé
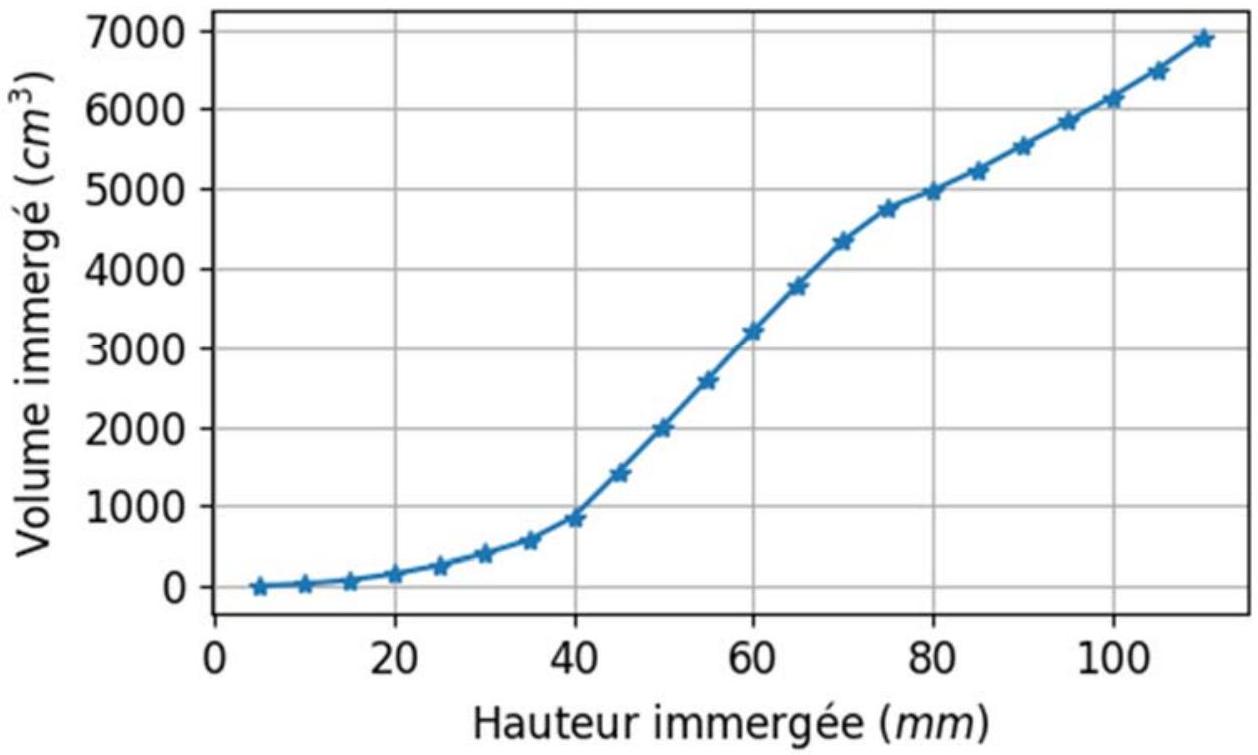
Figure 13 : volume immergé évalué à partir d'un modèle 3D
Les figures 10 et 12 font apparaître la forme en V de la structure gonflable.
Question 5 - Indiquer une raison qui justifie cette forme.
Question 5 - Indiquer une raison qui justifie cette forme.
On définit le torseur de l'action mécanique de l'eau sur le drone :
où
P⃗_A est la poussée d'Archimède et le point
C est le centre de poussée.
Question 6 - Justifier l'expression deP⃗_A :
Question 6 - Justifier l'expression de
Puis montrer que le centre de poussée
C respecte nécessairement la condition «
CG_s^(→−) est colinéaire à
z⃗_S = z⃗_0 ».
Question 7 - À partir de l'expression de
P⃗_A , identifier, parmi les deux situations suivantes, la plus défavorable pour la flottaison :
- -drone posé sur l'eau douce ;
- -drone posé sur l'eau salée.
On justifiera brièvement la réponse.
Dans la suite, on considère le drone posé en équilibre sur un plan d'eau douce.
Question 8 - Par l'intermédiaire du théorème de la résultante statique appliqué au drone à vide et judicieusement projeté, déterminer le volume immergé (figure 12). En déduire la valeur numérique de la hauteur immergée correspondante.
Pour préserver l'intégrité des moteurs, on souhaite éviter que ceux-ci ne soient immergés, même partiellement. Dans le pire des cas, on pourrait tolérer que la ligne de flottaison tangente avec la partie inférieure des moteurs ; cette situation hypothétique correspondrait à une hauteur immergée maximale de 100 mm . Toutefois, pour tenir compte notamment de l'effet de la houle, on choisit de réduire d'un tiers la valeur de la hauteur immergée maximale.
Question 9 - Calculer la valeur numérique de la hauteur immergée maximale effective - notée
h_(max) - garantissant la non immersion des moteurs en toute condition de houle.
Question 10 - Déterminer la valeur numérique de
m_(s max) , masse du drone équipé amenant la hauteur immergée à atteindre sa valeur maximale autorisée.
Question 11 - En déduire, à partir des données du tableau 1 et sachant que seule la charge utile est sujette à variations de masse, la valeur numérique de
m_(4max) , masse maximale autorisée de la charge utile.
Question 12 - Parmi les deux aspects analysés dans le paragraphe 2.1 (équilibrage) et le paragraphe actuel (flottaison), identifier celui qui est prépondérant dans le respect de l'exigence 1.2.
2.4 Condition de sustentation
On souhaite identifier le lien entre la vitesse de rotation des moteurs et la capacité du drone à soutenir sa propre masse en l'air, et ce quelle que soit son orientation par rapport au sol. Menée à terme, cette démarche permet de procéder à une sélection d'hélices compatibles avec l'exigence 1.2.2 du cahier des charges (Annexe B figure 34).
La figure 14 représente le drone en filigrane sur lequel a été superposée une « silhouette filaire » utilisée dans la suite pour la représentation des actions mécaniques. Les principales dimensions de cette silhouette sont :
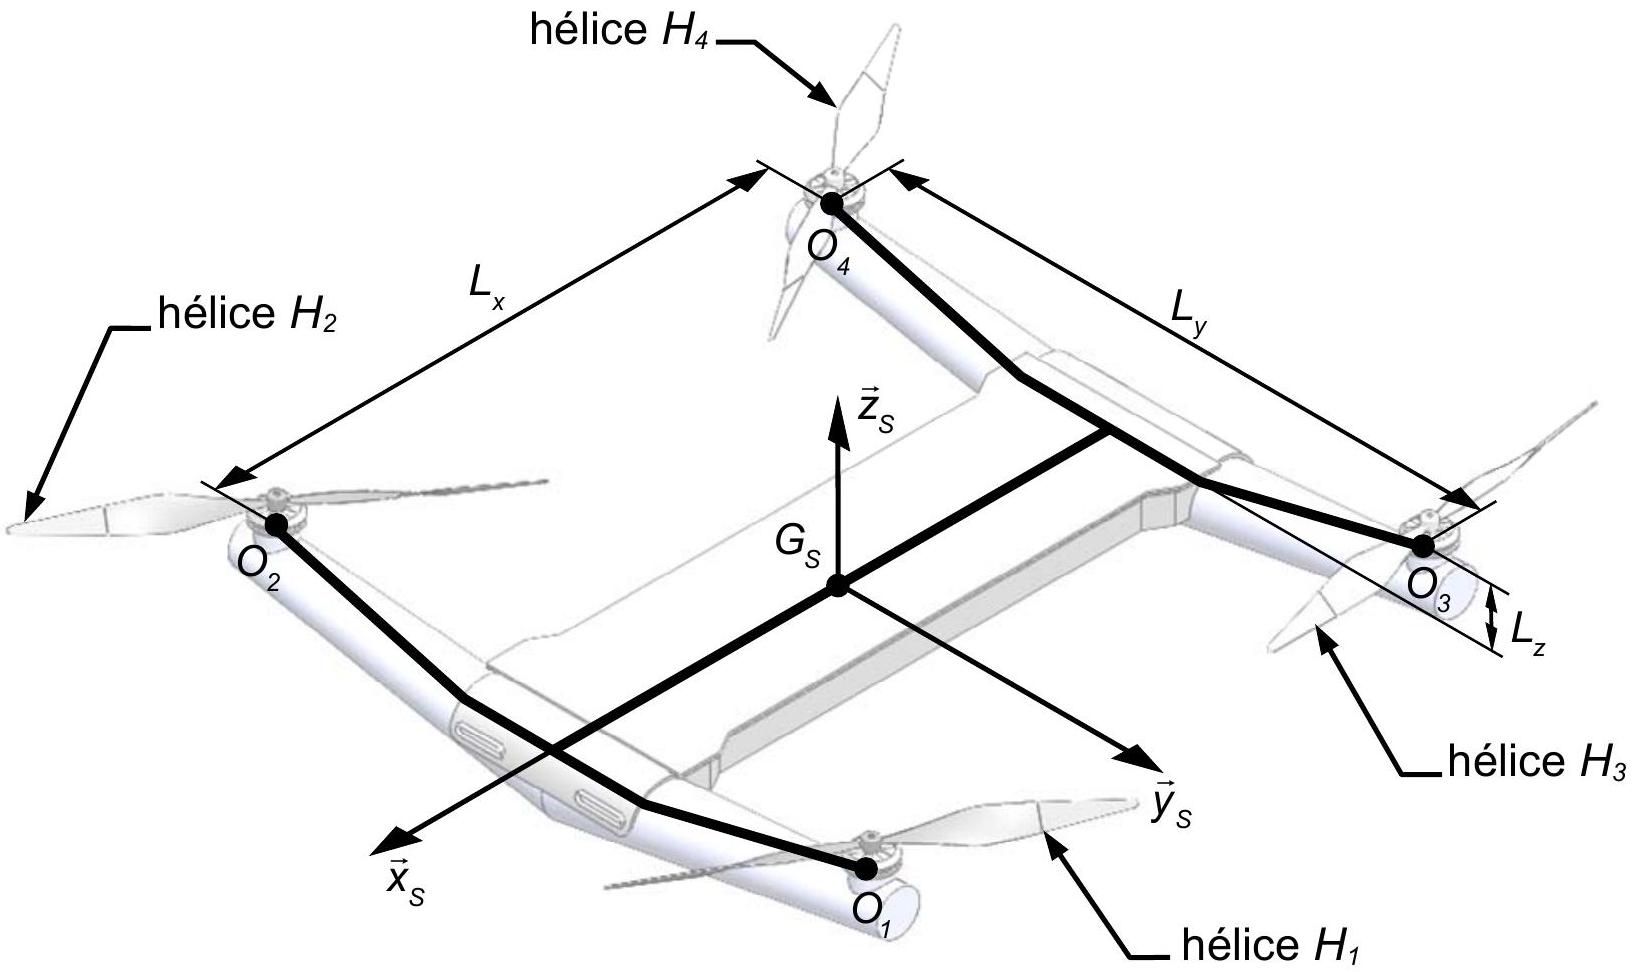
Figure 14 : silhouette filaire du drone et désignation des hélices
À l'hélice
H_k(k ∈ {1, 2, 3, 4}) est associé le repère (
O_k, u⃗_k, v⃗_k, w⃗_k = z⃗_S ) dont :
- -l'origine
O_k est le barycentre de l'hélice ; - -la base
(u⃗_k, v⃗_k, w⃗_k) est orientée par rapport à la baseB_s(x⃗_s, y⃗_s, z⃗_s) par l'intermédiaire de l'angleα_k :
α_k = (x⃗_S, u⃗_k) = (y⃗_S, v⃗_k)
où le vecteuru⃗_k correspond à la direction des pales.
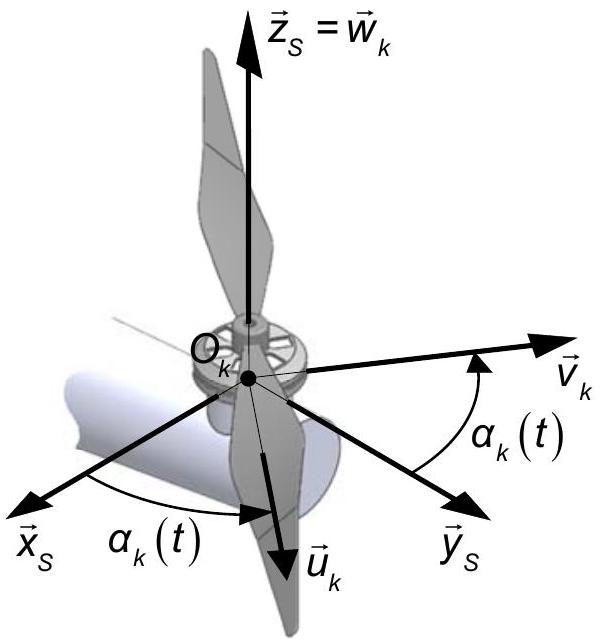
Figure 15 : définition du repère associé à l'hélice
H_k
La vitesse de rotation de l'hélice
H_k par rapport au repère lié au drone est caractérisée par le vecteur :
avec:
Les hélices
H_1 et
H_4 ont un pas à droite ; les hélices
H_2 et
H_3 ont un pas à gauche. Par conséquent :
Le torseur de l'action mécanique exercée par l'air sur l'hélice
H_k est de la forme :
où la composante de résultante
T_k est appelée traction de l'hélice et la composante de moment
C_k est appelée couple aérodynamique. Cette action est représentée dans le cas de l'hélice
H_2 sur la figure 16 ci-après.
Hypothèse 3 : on suppose que la traction et le couple aérodynamique de l'hélice
H_k sont proportionnels au carré de la vitesse de rotation de l'hélice par rapport au drone. Soit :
où les paramètres
K_T et
K_C sont des caractéristiques intrinsèques de l'hélice, fonctions du diamètre et du pas. Le paramètre
ε_k adopte quant à lui la valeur -1 ou +1 en fonction de l'hélice considérée :
Modélisation de l'action motrice de l'air sur le drone
Question 13 - Établir l'expression littérale en
G_s du torseur
{T( Air
→ H_1)} en fonction de
T_1, C_1 et de certains des paramètres géométriques définis sur la figure 14. Par analogie, extrapoler le résultat obtenu aux hélices
H_2, H_3 et
H_4 .
L'action motrice de l'air sur le drone entier résulte de la somme des actions de l'air sur chacune des hélices :
Question 14 - Montrer que le torseur
{T( Air
→ S)} peut être écrit sous la forme :
où on exprimera la composante de résultante
P - appelée poussée - et les composantes de moment
C_R, C_T et
C_L - appelées respectivement couple de roulis, couple de tangage et couple de lacet - en fonction des composantes des torseurs
{T( Air
→ H_k)} et des paramètres géométriques définis sur la figure 14.
Hypothèse 4 : on suppose que les quatre moteurs tournent tous à la même vitesse en valeur absolue.
Soit :
Soit :
avec :
Sur la figure 16, l'action exercée par l'air sur l'hélice
H_2 est représentée au droit du point
O_2 selon la convention suivante :
- -le vecteur simple représente la résultante
R⃗( Air→ H_2) = T_2 z⃗_s ; - -le vecteur double représente le moment
M⃗_(O_2) (Air→ H_2 )= C_2 Σ⃗_S .
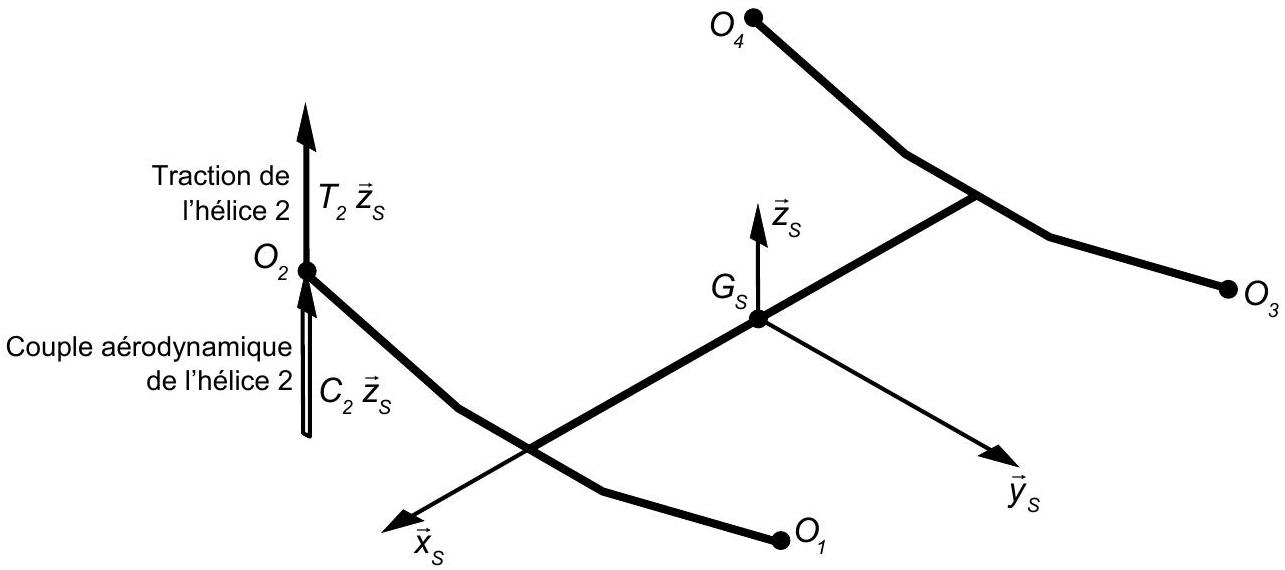
Figure 16 : représentation de l'action mécanique de l'air sur l'hélice
H_2
Question 15 - Compléter la figure 40 du document-réponse - sur laquelle l'action exercée par l'air sur l'hélice
H_2 a été reproduite - en y représentant, selon la convention décrite cidessus, les actions mécaniques exercées par l'air sur les hélices
H_1, H_3 et
H_4 . En déduire les expressions littérales des composantes
P, C_R, C_T et
C_L en fonction de
K_T et
ω_0 .
Hypothèse 5 : on suppose maintenant que les moteurs peuvent tourner à des vitesses différentes les unes des autres.
Question 16 - Compléter la figure 41 du document-réponse en y représentant, selon la convention décrite précédemment, les actions mécaniques exercées par l'air sur les quatre hélices de manière à ce que l'action motrice de l'air sur le drone soit composée, outre de la poussée, de couples de tangage et de roulis tous les deux nuls et d'un couple de lacet strictement positif :
Question 17 - En déduire la nature du mouvement du drone sous le seul effet de cette action mécanique ainsi que les liens entre les différentes vitesses de rotation des hélices permettant d'obtenir ce mouvement.
Dimensionnement des hélices
Hypothèse 6 : on suppose que le drone subit l'action de la pesanteur. Celle-ci est modélisée par le torseur :
avec :
Hypothèse 7 : on suppose que le drone est en vol stationnaire, vol à altitude constante tel que :
Question 18 - Par l'intermédiaire du principe fondamental de la statique appliqué au drone et judicieusement projeté, établir l'expression littérale de la traction de l'hélice notée
T_0 , commune aux quatre hélices (hypothèse 4), permettant d'assurer la pérennité du vol stationnaire (hypothèse 7) dans le cadre de l'hypothèse 6. Déterminer la valeur numérique de
T_0 .
Dans la suite, quelle que soit la valeur numérique trouvée à la question 18, on considère que :
Pour pouvoir se déplacer horizontalement, le drone doit, à l'instar d'un hélicoptère, s'incliner. Ce faisant, il perd en portance et peut, si celle-ci devient accidentellement inférieure au poids, subir un décrochage. Pour prévenir ce risque et, plus largement, permettre au drone de réaliser des manœuvres autres que de simples vols stationnaires, on dimensionne les hélices de telle sorte que leur traction maximale
T_(max) soit nettement supérieure à la valeur
T_0 identifiée précédemment. L'objet des questions suivantes est de déterminer la valeur du coefficient de maximisation
K_(max) tel que :
en fonction de l'inclinaison du drone par rapport au sol, laquelle a une influence majeure sur la vitesse de déplacement du drone (paragraphe 3.3).
Pour caractériser l'inclinaison du drone par rapport au sol, on utilise l'angle
β(t) orienté du vecteur
z⃗_0 vers le vecteur
z⃗_s (figure 17).
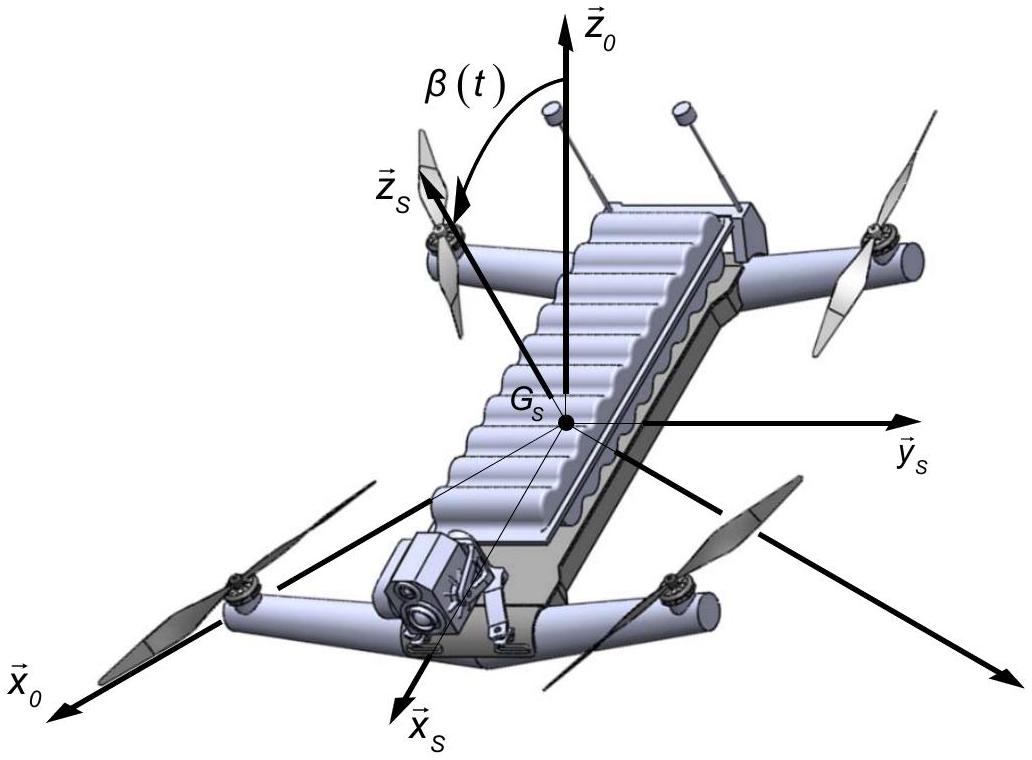
Figure 17 : définition de l'angle d'inclinaison
β
Question 19 - À l'aide des figures 7, 8 et 9 (page 9), montrer que :
Hypothèse 8 : on suppose que le drone, d'orientation quelconque mais figée, est en vol à altitude constante par rapport au sol.
Soit :
Soit :
Question 20 - Par l'intermédiaire du théorème de la résultante dynamique appliqué au drone et judicieusement projeté, montrer que, dans le cadre de l'hypothèse 8, la poussée
P - définie à la question 14 - et l'angle d'inclinaison
β sont liés par la relation :
Question 21 - Déterminer la valeur numérique de la poussée maximale
P_(max) permettant d'atteindre l'inclinaison maximale de 30 degrés (exigence 1.1.2.2). En déduire, dans le cadre de l'hypothèse 4, la valeur numérique du coefficient de maximisation
K_(max) .
La recherche d'un comportement à très hautes performances dynamiques conduit à adopter dans la suite la valeur numérique :
Question 22 - Déterminer la valeur numérique de la traction maximale de l'hélice
T_(max) .
2.5 Choix de l'hélice
La traction maximale souhaitée étant maintenant connue, on souhaite sélectionner une ou plusieurs hélices adaptées à la réalisation de cette performance. Pour ce faire, on s'appuie sur les résultats de tests expérimentaux rassemblés dans la base de données du département Aerospace Engineering de l'UIUC (University of Illinois Urbana-Champaign). Ainsi, il est possible de mener une analyse paramétrique de la loi de traction :
en fonction des deux caractéristiques géométriques principales d'une hélice que sont le diamètre et le pas. Ceux-ci sont habituellement exprimés en pouce
(1 pouce
= 2, 54 cm) . Ainsi, une hélice
10 × 4 possède un diamètre égal à 10 pouces et un pas égal à 4 pouces.
La figure 35 de l'annexe C illustre l'influence du diamètre sur la loi de traction de quatre hélices dont le pas est égal à 4 pouces. A contrario, la figure 36 illustre l'influence du pas sur la loi de traction de quatre hélices dont le diamètre égal à 11 pouces.
Question 23 - Étant donnée l'allure des courbes représentées sur les figures 35 et 36, justifier la forme de la loi de traction fournie dans l'hypothèse 3. Déterminer la valeur en unités SI du coefficient
K_T relatif à l'hélice
12 × 4 .
Question 24 - Pour conclure, parmi les sept hélices dont la loi de traction est représentée sur les figures 35 et 36, identifier, en justifiant, celles qui respectent l'exigence 1.2.2 relative à l'obtention de la traction maximale. Sachant que la stabilité du vol est favorisée par des hélices de grand diamètre, indiquer l'hélice la plus pertinente parmi celles identifiées précédemment.
3 Évaluation de la puissance motrice nécessaire
Problématique : après avoir sélectionné un type d'hélice dans le paragraphe 2, on souhaite maintenant déterminer les caractéristiques d'un type de moteur capable d'entraîner les dites hélices et d'atteindre les performances visées (exigence 1.1.2.1). Pour ce faire, on développe un modèle analytique dont la résolution numérique permet de réaliser des simulations. Les résultats de ces dernières vont permettre d'opter pour un choix éclairé de motorisation.
On rappelle l'existence des deux repères suivants (figure 6) :
- -
R_0(O_0, x⃗_0, y⃗_0, z⃗_0) : repère géométrique du référentiel galiléen associé au solS_0 oùz⃗_0 est vertical ascendant; - -
R_S(G_S, x⃗_S, y⃗_S, z⃗_S) : repère géométrique lié au droneS oùG_S est le centre de masse du drone - assimilé dans la suite au centre d'inertie - etx⃗_S, y⃗_S etz⃗_S sont les vecteurs unitaires respectifs des directions de roulis, de tangage et de lacet.
On rappelle également que la position du point
G_s par rapport au repère
R_0 et l'orientation de la base
B_s par rapport à la base
B_0 sont respectivement paramétrées grâce aux coordonnées cartésiennes du point
G_s dans le repère
R_o (figure 6, page 8):
et aux angles aéronautiques
(ψ(t), θ(t), φ(t)) (voir figures 7, 8 et 9 page 9).
Hypothèse 9 : afin de limiter la complexité des développements demandés par la suite, on réduit l'étude au cas d'un mouvement plan tel que le plan sagittal du drone
(G_S, x⃗_S, z⃗_S) reste confondu avec le plan vertical
(O_0, x⃗_0, z⃗_0) (figure 18).
Par conséquent :
Par conséquent :
Dans ces conditions, seules les variables
x(t), z(t) et
θ(t) évoluent au cours du temps sous l'effet des actions mécaniques extérieures s'exerçant sur le drone : actions motrices de l'air sur le drone à travers les hélices, action de la pesanteur, action du vent, action de l'eau lors d'un amerrissage, etc.
L'ensemble de ces actions est modélisé par le torseur :
L'ensemble de ces actions est modélisé par le torseur :
Dans le cadre de l'hypothèse 9 , on a nécessairement :
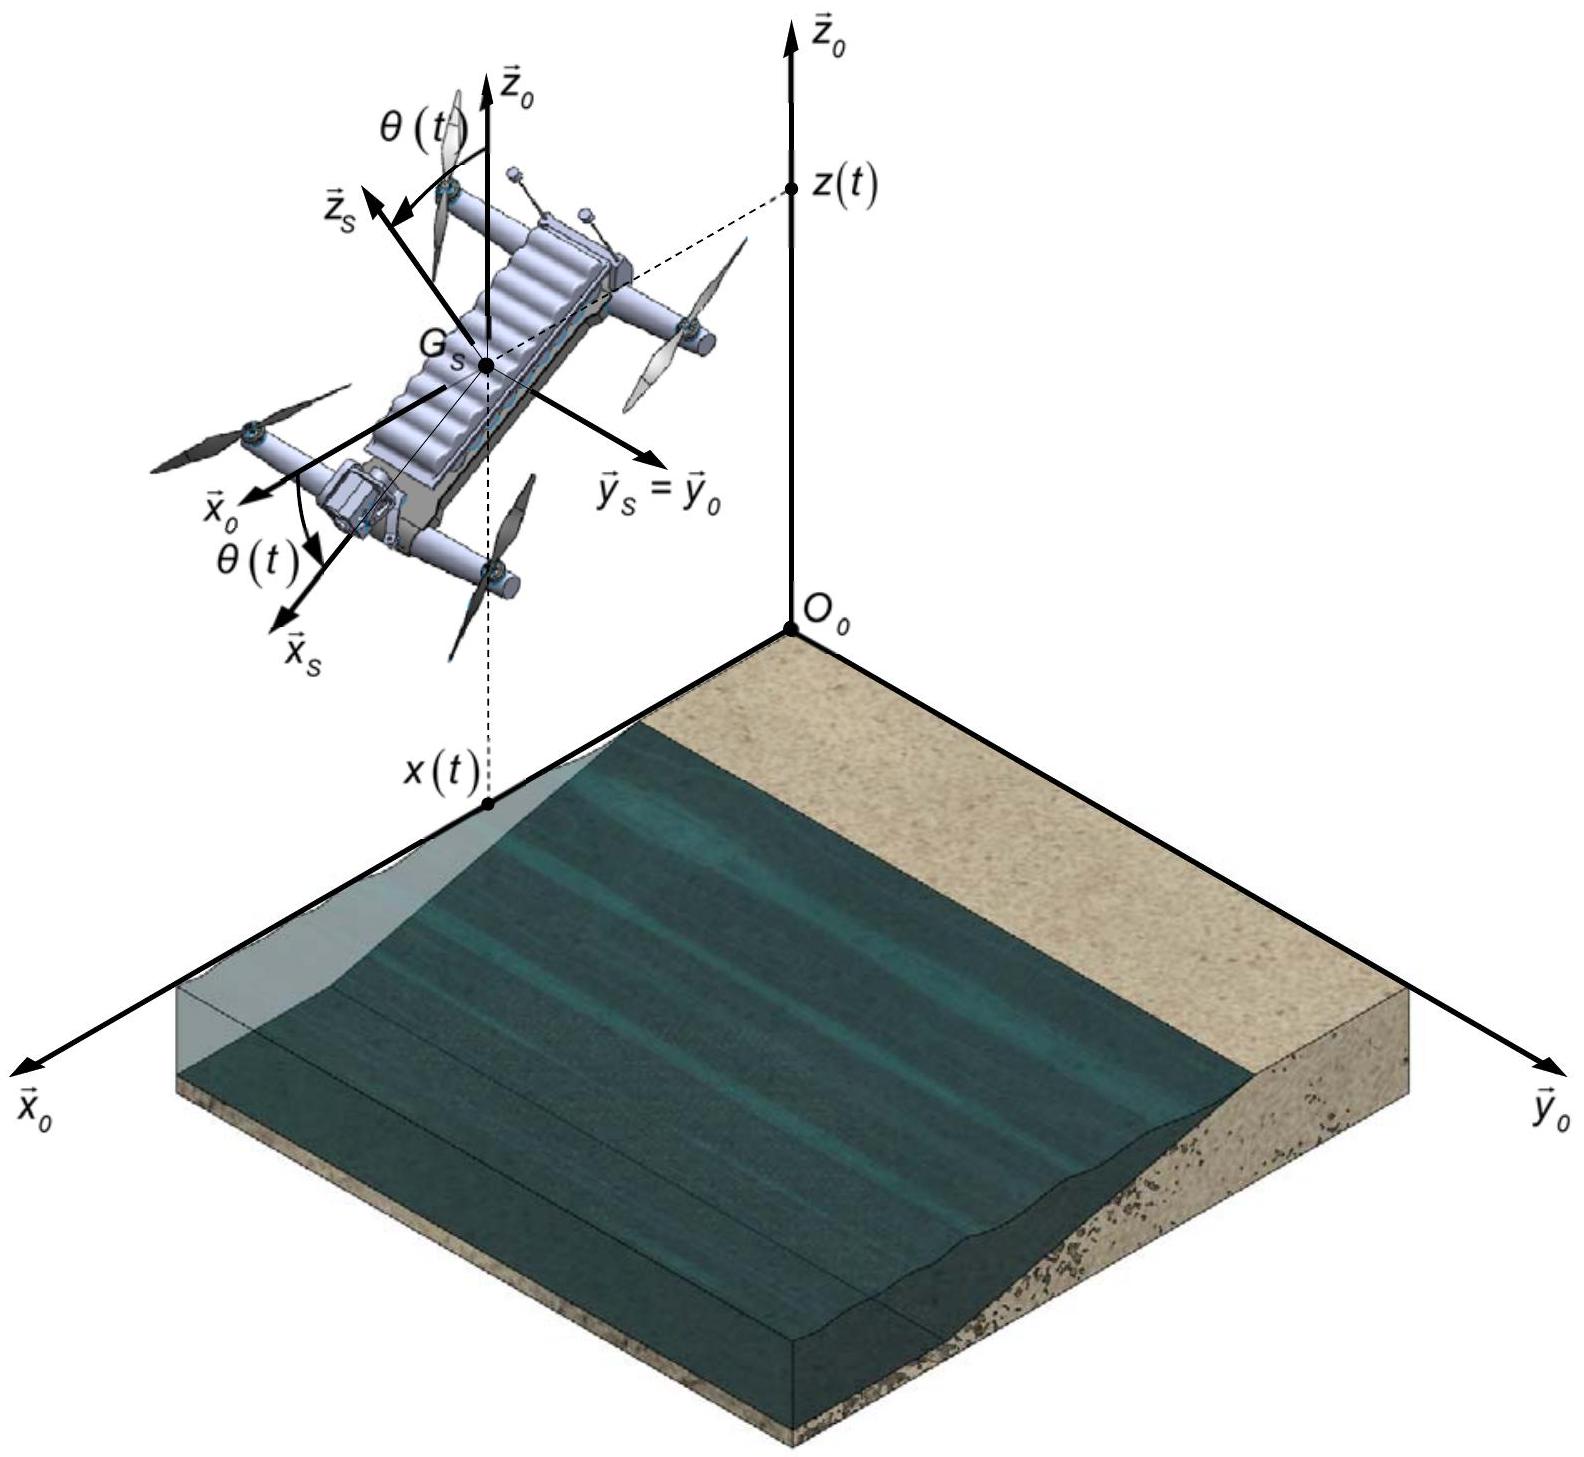
Figure 18 : illustration de l'hypothèse 9
3.1 Modèle dynamique d'orientation
On s'intéresse à la partie du modèle qui régit l'évolution de l'angle d'assiette
θ(t) .
Question 25 - À partir des figures 7, 8 et 9 adaptées à l'hypothèse 9, écrire l'expression littérale du vecteur vitesse instantanée de rotationΩ⃗(B_S/B_0) = Ω⃗(S/R_0) .
Question 25 - À partir des figures 7, 8 et 9 adaptées à l'hypothèse 9, écrire l'expression littérale du vecteur vitesse instantanée de rotation
On définit la matrice d'inertie en
G_s du drone
S par son expression dans la base
B_S(x⃗_S, y⃗_S, z⃗_S) :
Question 26 - Justifier la forme de la matrice
I(G_S, S) .
On donne les valeurs numériques suivantes :
Question 27 - Donner un argument justifiant la valeur relativement faible du produit d'inertie
P_(xz) par rapport aux moments d'inertie
I_x, I_y et
I_z .
Dans la suite, on néglige le produit d'inertie
P_(xz) ; la matrice
I(G_S, S) est donc diagonale.
Question 28 - Établir l'expression littérale, dans la baseB_S(x⃗_S, y⃗_S, z⃗_S) , du vecteur
σ⃗(G_S, S/R_0) , moment cinétique en
G_S du drone
S dans son mouvement par rapport au repère
R_0 .
Question 28 - Établir l'expression littérale, dans la base
Question 29 - En déduire l'expression littérale, dans la base
B_s(x⃗_s, y⃗_s, z⃗_s) , du vecteur
δ⃗(G_S, S/R_0) , moment dynamique en
G_S du drone
S dans son mouvement par rapport au repère
R_0 .
Hypothèse 10 : on suppose que le drone n'est soumis qu'à l'action de la pesanteur et à l'action aérodynamique motrice induite par la rotation des hélices. Le torseur de cette action, simplifié dans le cadre de l'hypothèse 9, prend la forme suivante :
Question 30 - Par l'intermédiaire du théorème du moment dynamique appliqué au drone et judicieusement projeté, établir l'équation différentielle régissant l'évolution de l'angle
θ(t) . On justifiera le choix du point d'écriture du théorème.
On introduit la variable
ω_θ telle que :
Question 31 - Montrer que le modèle qui régit conjointement l'évolution des variables
θ(t) et
ω_θ(t) peut être organisé sous la forme du schéma de la figure 19 dans lequel le bloc 1 correspond à la relation
ω˙_θ = f(C_T) à expliciter. Le contenu des deux blocs d'intégration relève des méthodes de résolution numérique et n'est pas abordé dans le cadre de ce sujet.
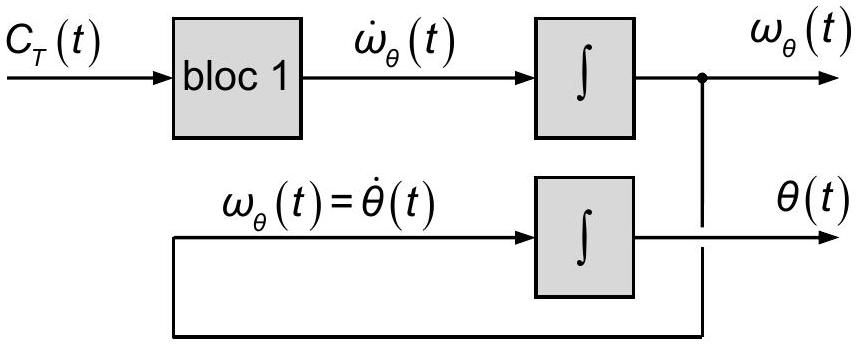
Figure 19 : modèle dynamique d'orientation
3.2 Modèle dynamique de translation
On s'intéresse maintenant à la partie du modèle qui régit l'évolution des variables linéaires
x(t) et
z(t) .
Question 32 - Établir les expressions littérales, dans la base
B_0(x⃗_0, y⃗_0, z⃗_0) , du vecteur vitesse
V⃗(G_s/R_0) et du vecteur accélération
Γ⃗(G_s/R_0) .
On suppose toujours être dans le cadre de l'hypothèse 10.
Question 33 - Établir l'expression littérale de la résultante des actions extérieures subies par le droneR⃗(S¯ → S) .
Question 33 - Établir l'expression littérale de la résultante des actions extérieures subies par le drone
Question 34 - Par l'intermédiaire du théorème de la résultante dynamique appliqué au drone et judicieusement projeté, établir les équations différentielles qui régissent les évolutions des variables
x(t) et
z(t) .
On introduit les variables
v_x et
v_z telles que:
Question 35 - Montrer que le modèle qui régit conjointement l'évolution des variables
x(t) ,
z(t), v_x(t) et
v_z(t) peut être organisé sous la forme du schéma de la figure 20 dans lequel les blocs 2 et 3 correspondent respectivement aux relations
v˙_x = f(P, θ) et
v˙_z = f(P, g, θ) à expliciter. L'angle d'assiette
θ(t) , dont l'évolution est régie par le modèle dynamique d'orientation (paragraphe 3.1), est ici considéré comme une entrée.
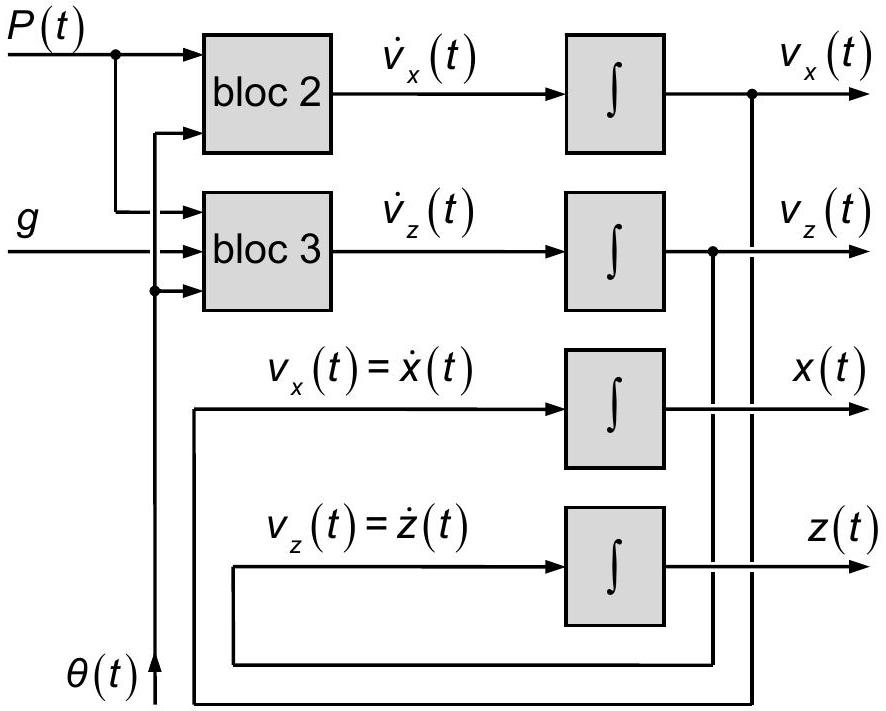
Figure 20 : modèle dynamique de translation
3.3 Simulation et dimensionnement de la motorisation
L'association des modèles dynamiques de translation et d'orientation, simplifiés dans le cadre de l'hypothèse 9, puis leur extrapolation hors du cadre de cette hypothèse simplificatrice, conduisent au modèle global représenté sur la figure 21. Celui-ci permet de simuler le comportement du drone dans le cas le plus général : mouvements et actions extérieures quelconques. Tel qu'il est représenté, il s'agit d'un modèle d'état : il décrit, à travers un système différentiel du
1^(er) ordre, l'évolution du vecteur d'état, objet qui regroupe les six variables de position/orientation
(x, y, z, ψ, θ, φ) et les six variables cinématiques
(v_x, v_y, v_z, ω_ψ, ω_θ, ω_φ) . Ce formatage est indispensable à la mise en œuvre des méthodes de résolution fondées sur les schémas numériques d'intégration (Euler, etc.) et, au-delà, à la synthèse des lois de commande.
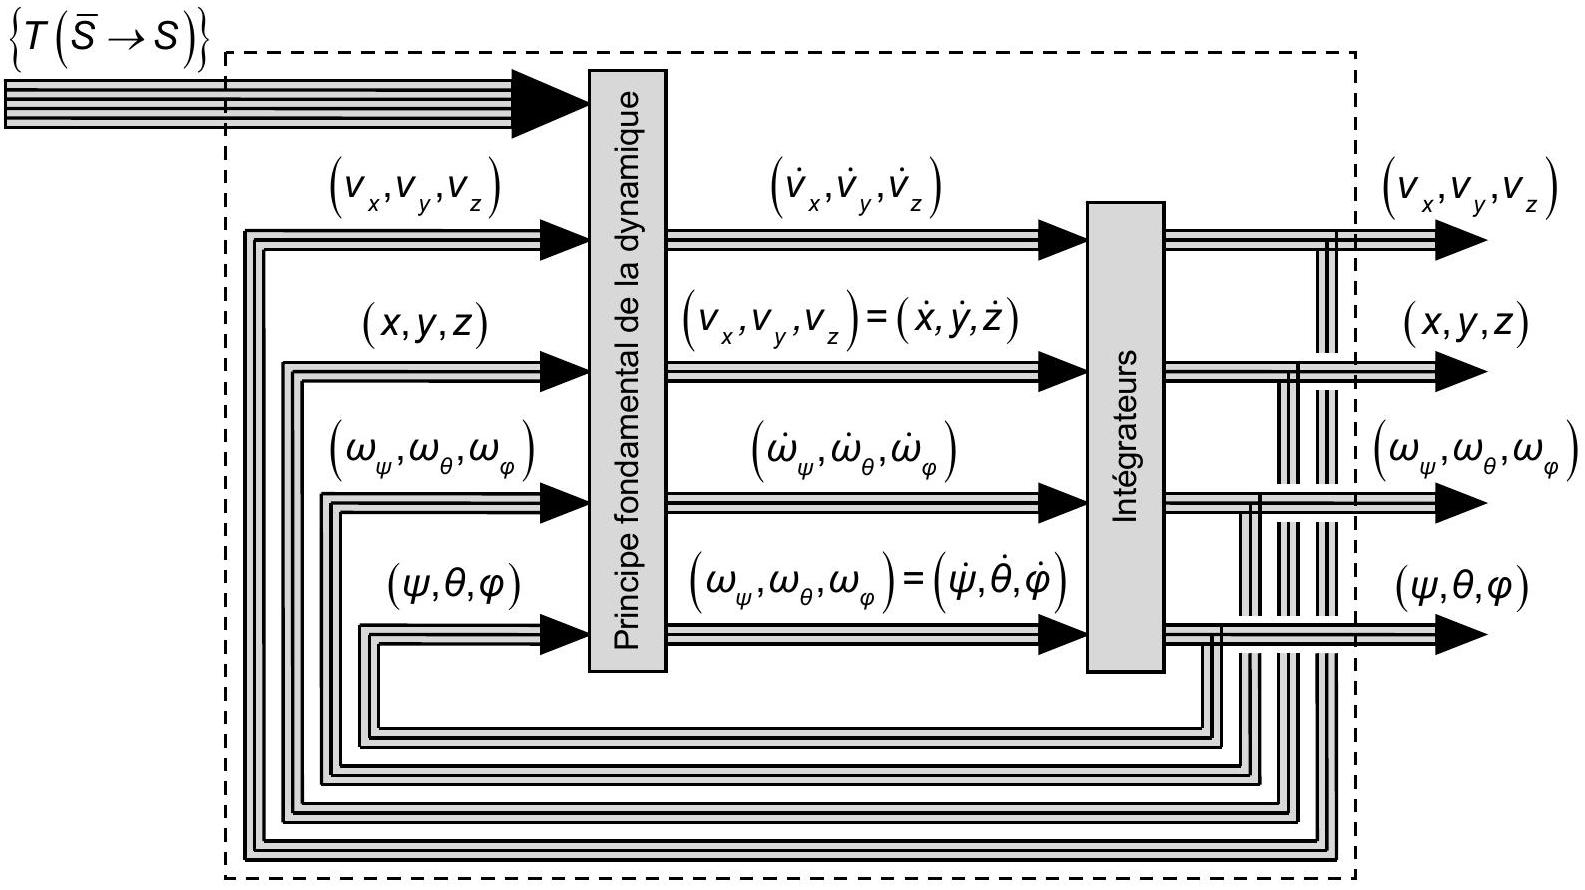
Figure 21 : modèle global du drone
On se propose maintenant d'utiliser ce modèle pour évaluer les efforts de propulsion requis afin d'atteindre la performance de vitesse visée (exigence 1.1.2.1) et, de là, en déduire la motorisation adéquate.
Hypothèse 11 : on suppose qu'en plus de l'action de la pesanteur et de l'action motrice induite par la rotation des hélices, le drone subit une action aérodynamique liée à son mouvement relatif par rapport à l'air ambiant. Cette action, illustrée sur la figure 22, est modélisée par le torseur suivant :
où les composantes
R_T et
R_D correspondent respectivement à la trainée et la déportance. Leurs expressions, non essentielles dans cette partie, ne sont pas fournies.
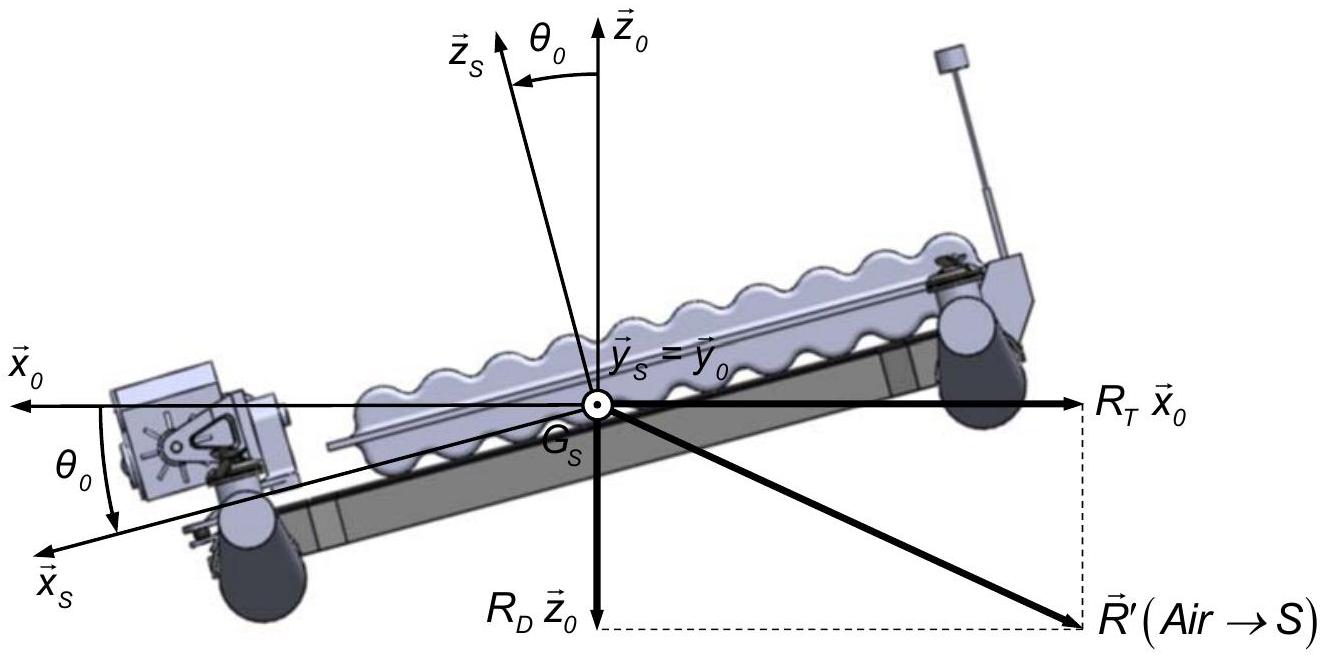
Figure 22 : trainée et déportance
On suppose que les hélices sont de type
12 × 4 .
On envisage d'identifier les conditions d'existence d'un vol de croisière : vol rectiligne uniforme à altitude constante respectant les hypothèses 4 et 9 . Un tel vol est caractérisé par deux constantesv_0 > 0 et
θ_0 ∈ [0^∘, 30^∘[ telles que :
On envisage d'identifier les conditions d'existence d'un vol de croisière : vol rectiligne uniforme à altitude constante respectant les hypothèses 4 et 9 . Un tel vol est caractérisé par deux constantes
Une première simulation est réalisée dans les conditions suivantes :
- -angle d'assiette :
θ_0 = + 10^∘ ; - -vitesse de rotation des hélices et moteurs :
ω_0 = ω_1 = − ω_2 = − ω_3 = ω_4 = 6000tr ⋅ min^(− 1) ; - -durée de simulation : 10 secondes.
Les évolutions de
x(t) et
z(t) issues de cette simulation sont données sur la figure 23 .
Question 36 - Les conditions de cette première simulation permettent-elles d'obtenir un vol de croisière ? Justifier.
Question 36 - Les conditions de cette première simulation permettent-elles d'obtenir un vol de croisière ? Justifier.
On procède à une seconde simulation dont les conditions sont :
- -angle d'assiette :
θ_0 = + 10^∘ ; - -vitesse de rotation des hélices et moteurs :
ω_0 = ω_1 = − ω_2 = − ω_3 = ω_4 = 6288tr ⋅ min^(− 1) ; - -durée de simulation : 100 secondes.
Les évolutions de
x(t) et
z(t) issues de cette simulation sont données sur la figure 24 .
Question 37 - Identifier la distance parcourue par le drone sur la durée de simulation. En déduire la vitessev_0 en
km ⋅ h^(− 1) avec laquelle a été réalisé le parcours.
Question 37 - Identifier la distance parcourue par le drone sur la durée de simulation. En déduire la vitesse
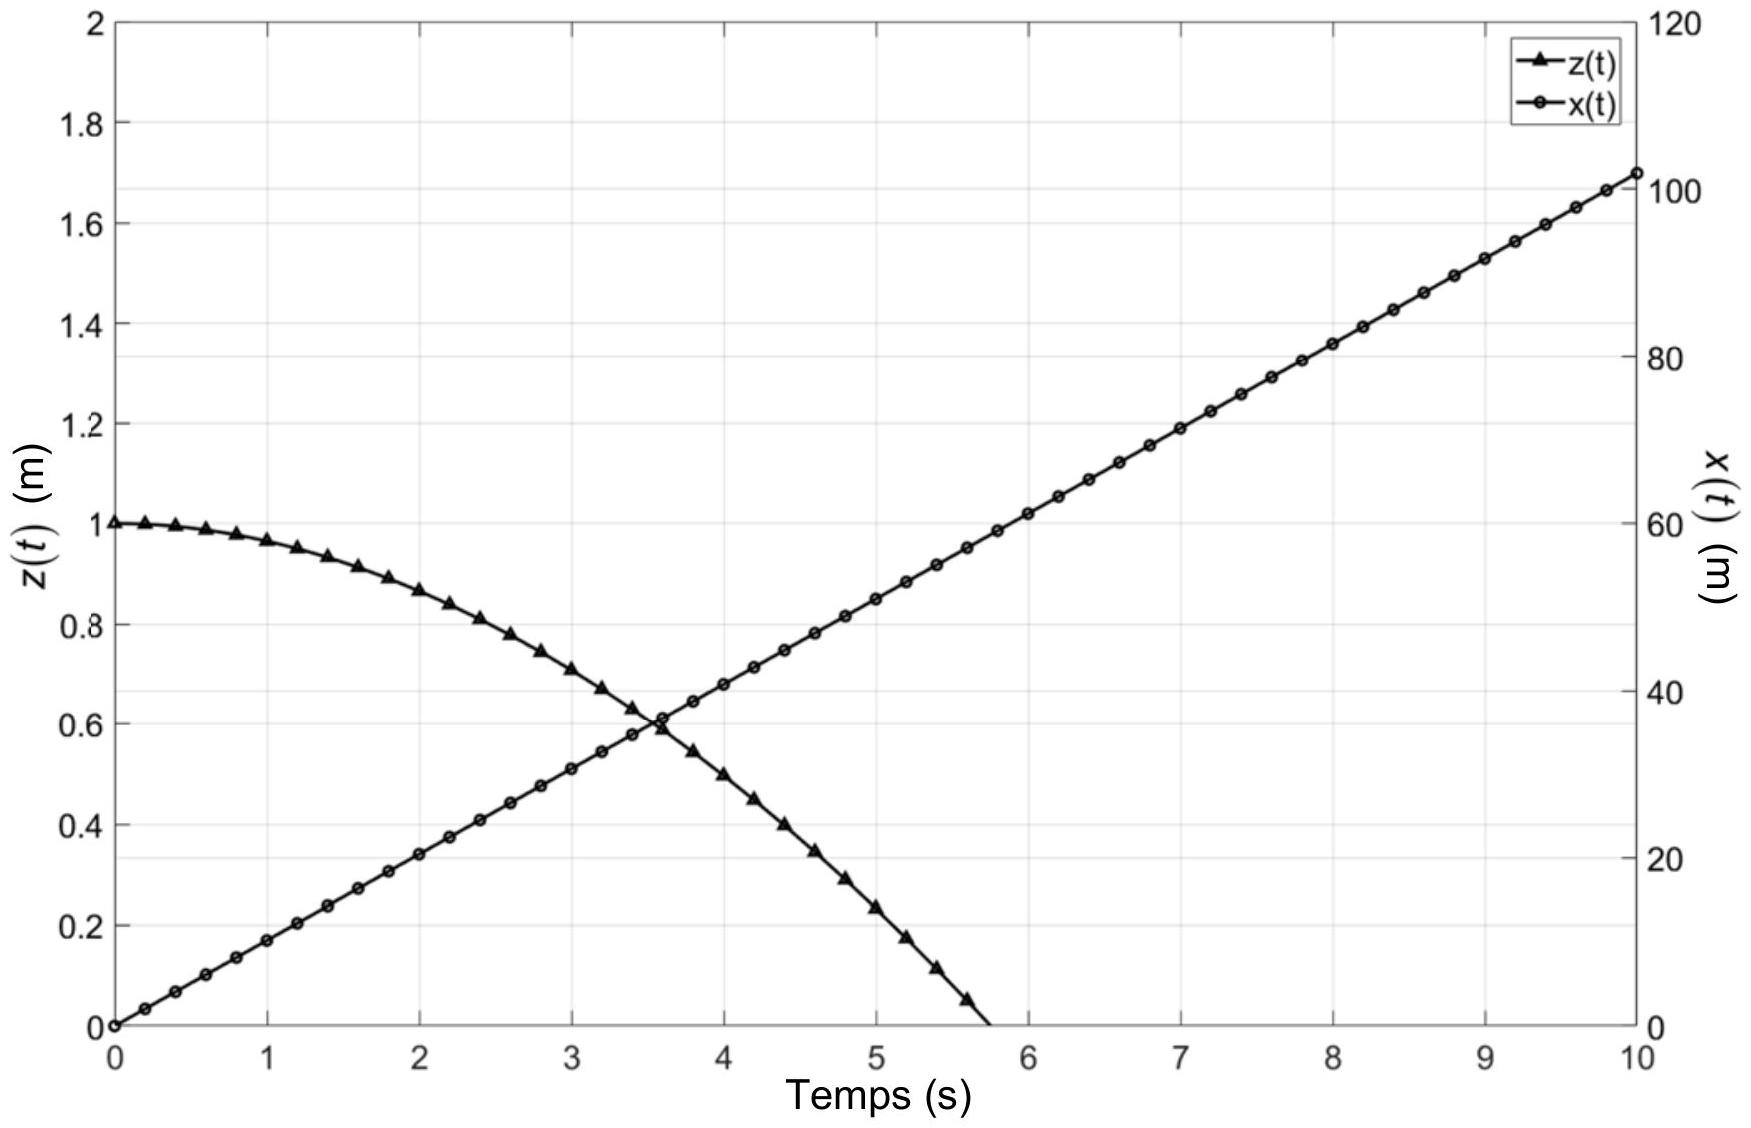
Figure 23 : évolutions de
x(t) et
z(t) issues de la première simulation (
ω_0 = 6000tr ⋅ min^(− 1) )
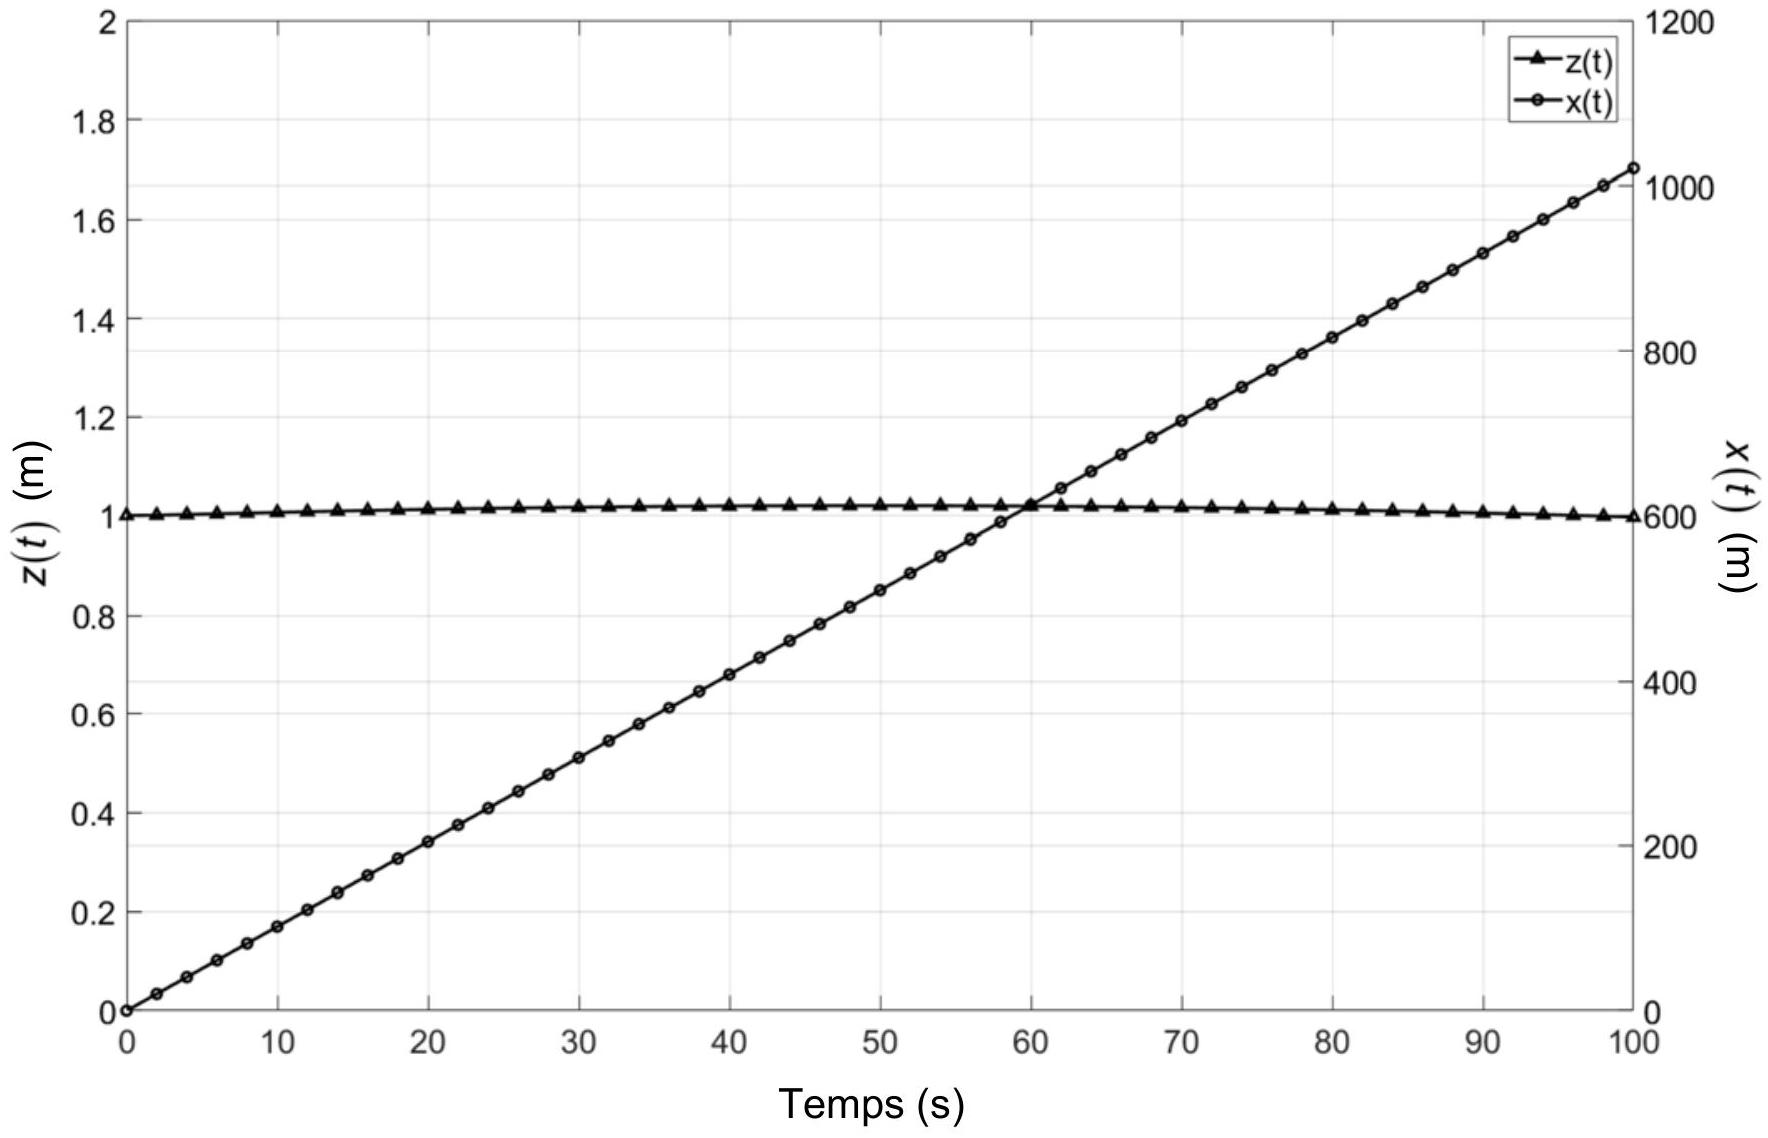
Figure 24 : évolutions de
x(t) et
z(t) issues de la seconde simulation (
ω_0 = 6288tr ⋅ min^(− 1) )
L'utilisation du modèle numérique dans le cadre d'une démarche essai-erreur analogue à celle menée dans les questions 36 et 37 permet d'identifier les conditions d'existence d'un vol de croisière. Ces conditions se traduisent par deux relations :
dont les courbes représentatives sont données sur la figure 25 .
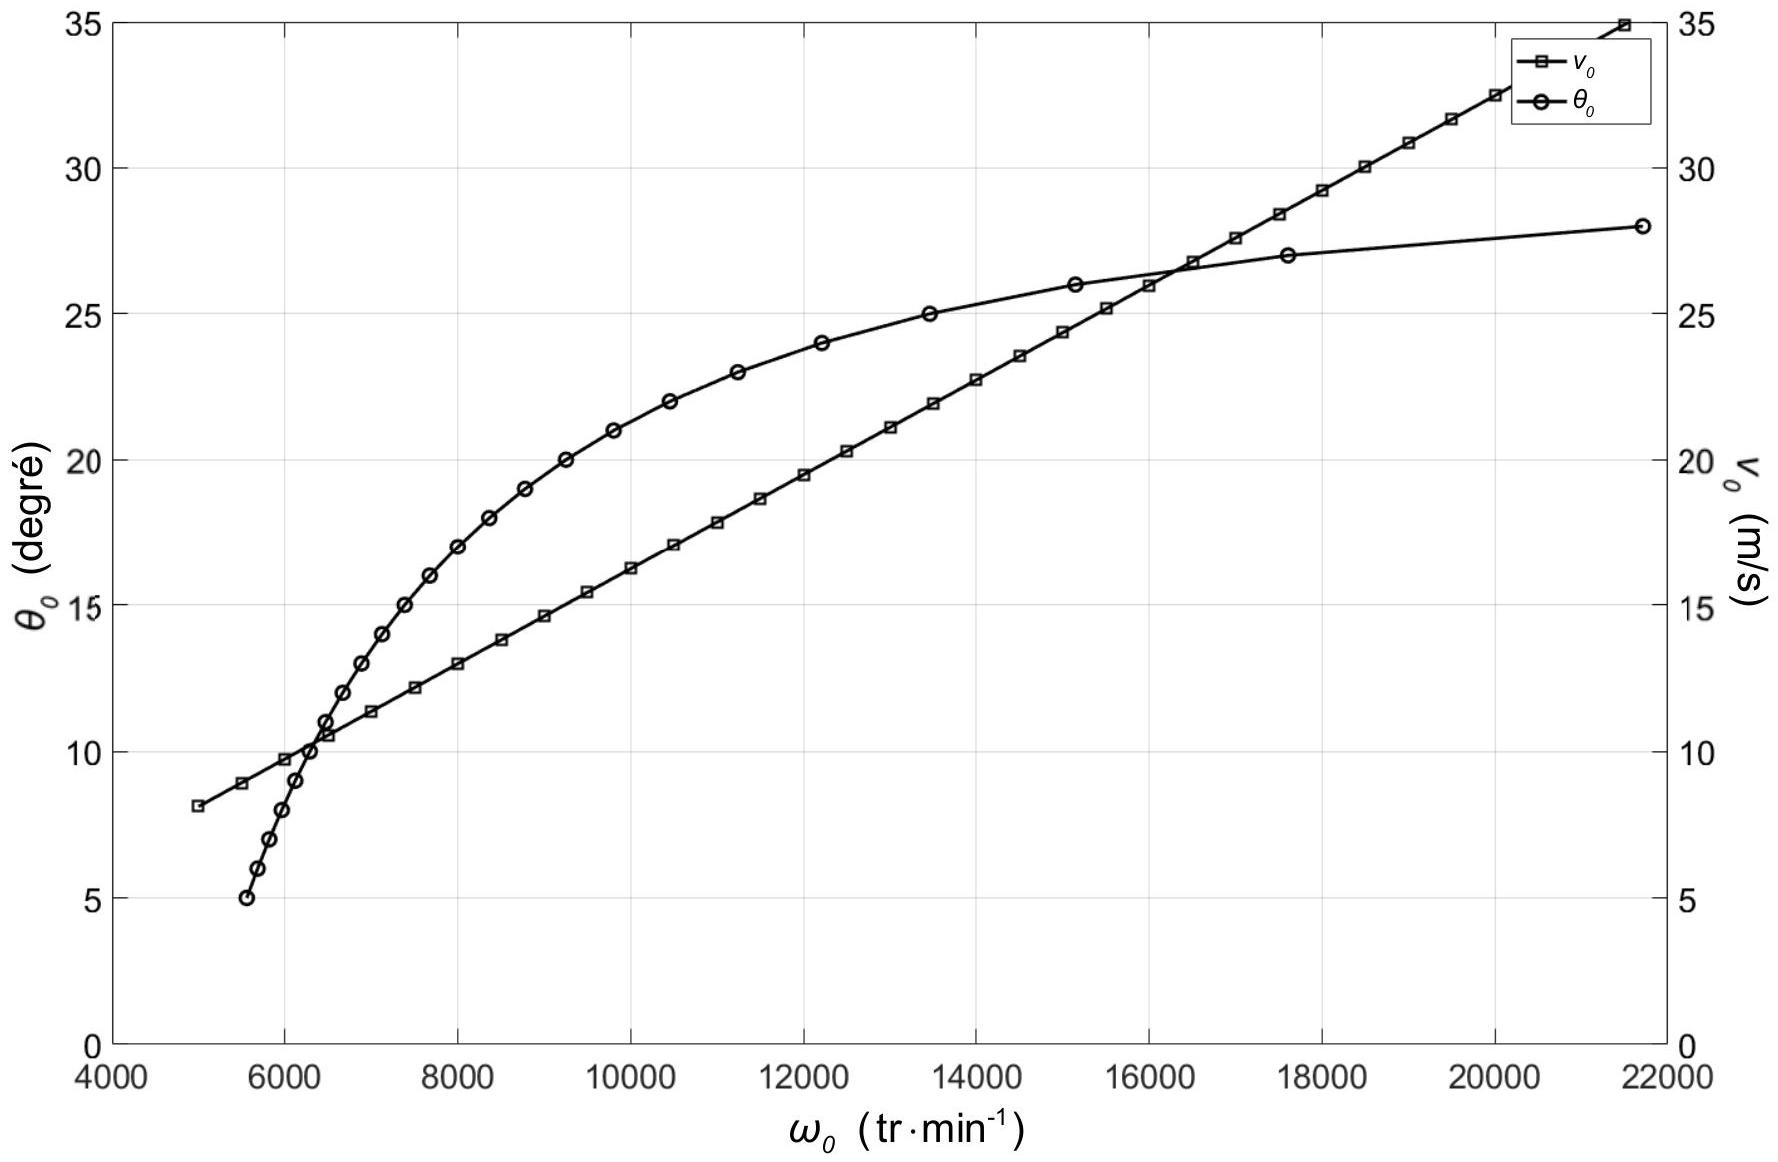
Figure 25 : conditions d'existence d'un vol en régime de croisière
On souhaite évaluer la motorisation nécessaire pour assurer le vol de croisière dit nominal, c'est-à-dire à la vitesse :
Dans cette situation, les paramètres
θ_0 et
ω_0 adoptent les valeurs
θ_0^∗ et
ω_0^∗ .
Question 38 - À l'aide des courbes de la figure 25, identifier la valeur numérique deω_0^∗ (en tr/min) correspondant au vol de croisière nominal. En déduire la valeur numérique de
θ_0^∗ (en degré).
Question 38 - À l'aide des courbes de la figure 25, identifier la valeur numérique de
On définit le moment en
O_k du moteur
M_k sur l'hélice
H_k par :
où on rappelle que :
On admet qu'en régime de croisière, le couple moteur nécessaire pour entretenir la vitesse de rotation d'une hélice est identique au couple aérodynamique exercé par l'air sur l'hélice. Ce dernier peut être identifié à partir de la base de données du département Aerospace Engineering de l'UIUC. Ainsi la figure 26 représente l'évolution du couple aérodynamique d'une hélice
12 × 4 en fonction de sa vitesse de rotation dans le cas du vol de croisière nominal.
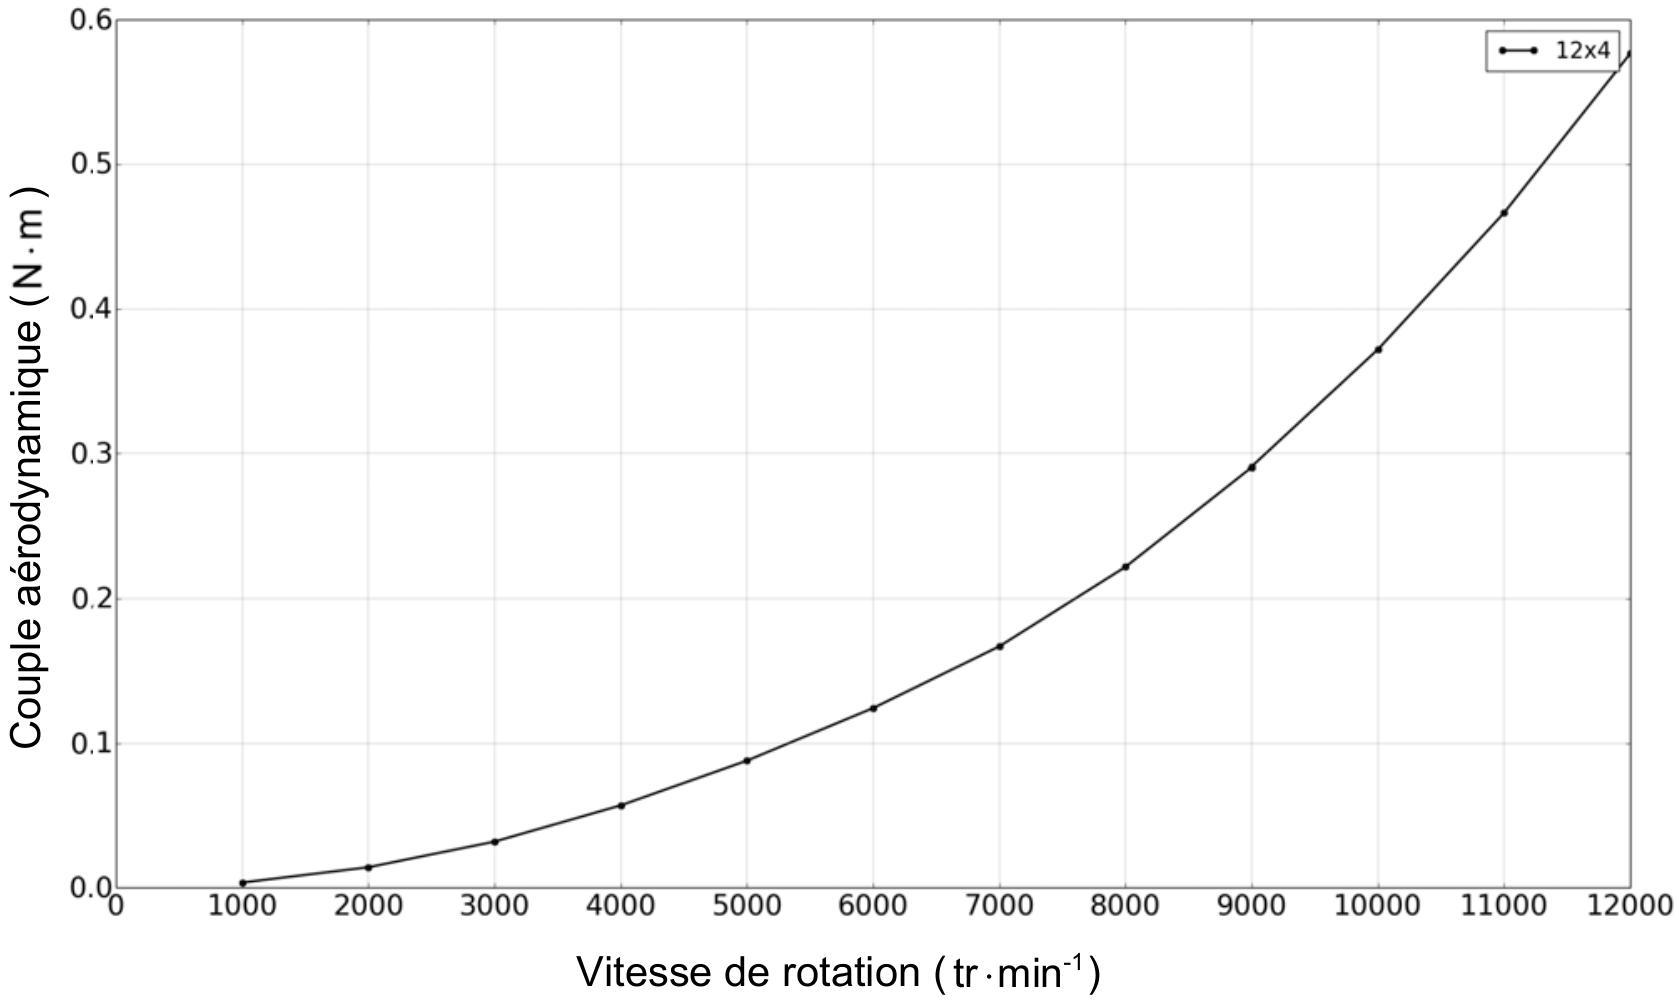
Figure 26 : couple aérodynamique d'une hélice
12 × 4 (source UIUC)
Question 39 - À l'aide de la courbe de la figure 26, et en supposant
ω_0^∗ = 10000tr ⋅ min^(− 1) , déterminer la valeur du couple
C_m^∗ exercé par le moteur sur l'hélice en vol de croisière nominal. En déduire la valeur numérique de la puissance de l'action du moteur
M_k sur l'hélice
H_k relativement au drone, notée
P(M_k → H_k/R_S) , en vol de croisière nominal.
3.4 Choix du moteur
On suppose que le rendement du moteur est :
Question 40 - Calculer la puissance électrique
P_e^∗ nécessaire en entrée d'un moteur pour maintenir le vol de croisière nominal.
On souhaite sélectionner un moteur électrique de type brushless (figure 37) apte à répondre aux besoins de puissance identifiés pour le vol de croisière nominal. Pour ce faire, on donne un extrait de catalogue (annexe D).
Question 41 - Parmi les moteurs apparaissant dans le tableau 2, désigner par son numéro de référence celui de masse minimale permettant de fournir la puissance requise pour assurer la pérennité du vol de croisière nominal.
4 Évaluation de la rigidité de la structure gonflable
Problématique : on souhaite déterminer les pressions minimale et maximale au niveau des bras gonflables pour répondre à l'exigence 1.1.4 du cahier des charges tout en respectant la limite d'élasticité du tissu et justifier le choix de la forme conique choisie pour les bras.
L'utilisation d'une structure constituée de quatre bras gonflables offre de nombreux avantages : facilité de transport du drone, rapidité de déploiement, légèreté, flottabilité, etc. Mais cette technologie présente aussi des inconvénients dont la nécessité d'un gonflage minimal permettant d'assurer la rigidité de l'enveloppe faite de tissu souple et étanche. En effet, la pression doit être suffisante afin d'éviter que les bras ne plient en cours de vol. Par ailleurs, elle est limitée par la résistance mécanique du tissu composite formant l'enveloppe.
Hypothèse 12 :
- -le drone est en position horizontale de telle sorte que la direction de son axe de lacet
z⃗_s coïncide avec la direction verticale ascendantez⃗_0 (figure 27) ; - -chaque bras est soumis uniquement à l'action du vent suivant
− x⃗_s ; - -le poids propre d'un bras et celui du moteur associé sont négligés.
On rappelle que
R_S(G_S, x⃗_S, y⃗_S, z⃗_S) est le repère lié au drone dont l'origine
G_S est le centre de masse et
x⃗_s, y⃗_s et
z⃗_s sont respectivement les vecteurs unitaires des directions de roulis, de tangage et de lacet.
On considère le bras avant gauche auquel on associe le repère (
O, x⃗, y⃗, z⃗ ) (figure 27). L'origine
O est l'intersection de la ligne moyenne du bras avec le plan sagittal du drone et la base
(x⃗, y⃗, z⃗) , définie en cohérence avec les notations usuelles de la résistance des matériaux, est telle que :
- -le vecteur
x⃗ est le vecteur unitaire directeur de la ligne moyenne du bras ; - -le vecteur
y⃗ est le vecteur unitaire de la direction du vent ; on a doncy⃗ = − x⃗_S .
On assimile le bras à une poutre encastrée en
O dans le corps du drone et on désigne par
G le centre de la section courante.
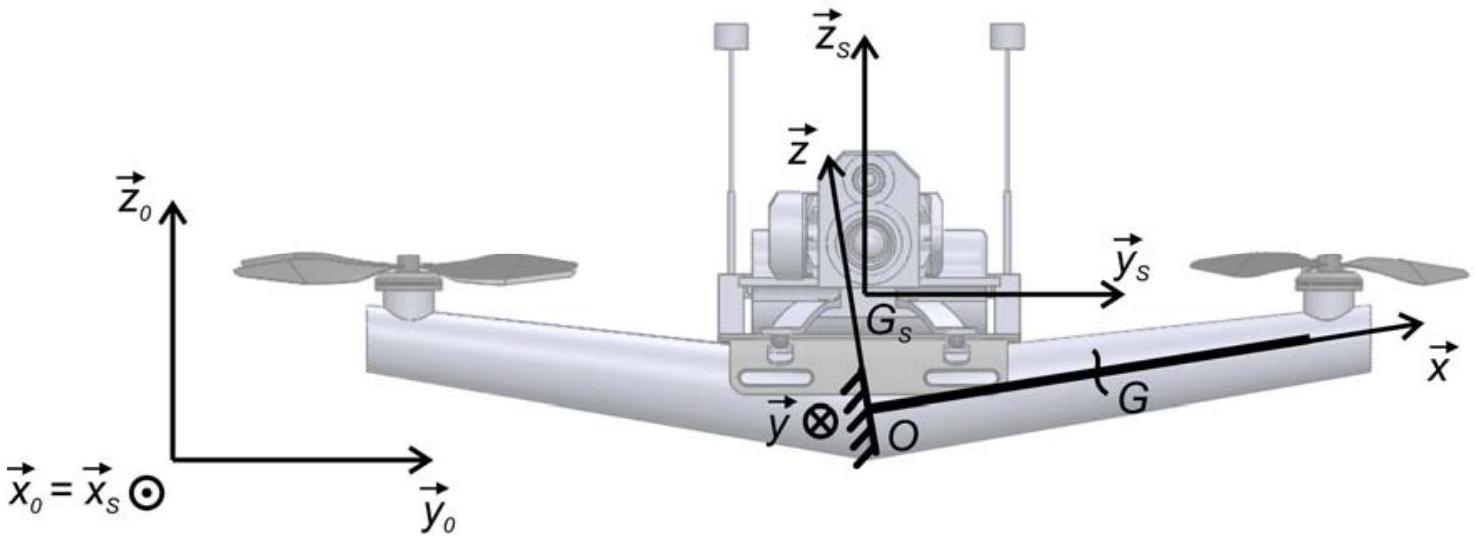
Figure 27 : repère local (
O, x⃗, y⃗, z⃗ ) lié au bras avant gauche
Pour cette étude préliminaire, chaque bras est modélisé par une poutre cylindrique tubulaire de longueur
L , de rayon extérieur
R et d'épaisseur e (figure 28).
La poutre est supposée encastrée à une extrémité avec le corps du drone et libre à l'autre extrémité.
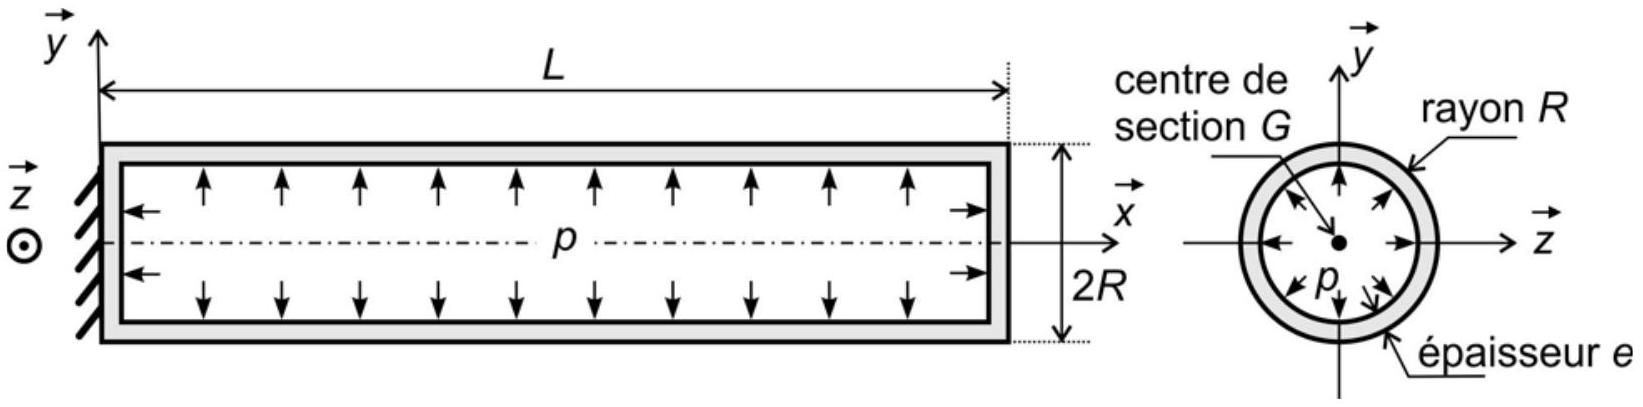
Figure 28 : géométrie du modèle simplifié
Les données relatives au bras sont les suivantes :
- -longueur
L = 275 mm ; - -rayon extérieur de la section tubulaire cylindrique
R = 25 mm .
Les données relatives au tissu composite sont les suivantes :
- -limite d'élasticité
R_e = 219MPa ; - -module d'Young du tissu
E = 35MPa ; - -épaisseur
e = 250μ m .
On désigne par
p la pression de gonflage.
Enfin, l'expression du moment quadratique pour une section circulaire pleine de rayonR est fournie en annexe E.
Enfin, l'expression du moment quadratique pour une section circulaire pleine de rayon
Question 42 - Déterminer l'expression du moment quadratique par rapport aux axes (
G, y⃗ ) et
(G, z⃗) d'une section tubulaire de rayon
R et d'épaisseur e (figure 28, schéma de droite).
4.1 Vérification de la résistance à la précontrainte du tissu enveloppe
La mise sous pression induit un état de précontrainte initial caractérisé par les contraintes normale
σ_N^0 et tangentielle
σ_T^0 représentées sur la figure 29 et définies respectivement par :
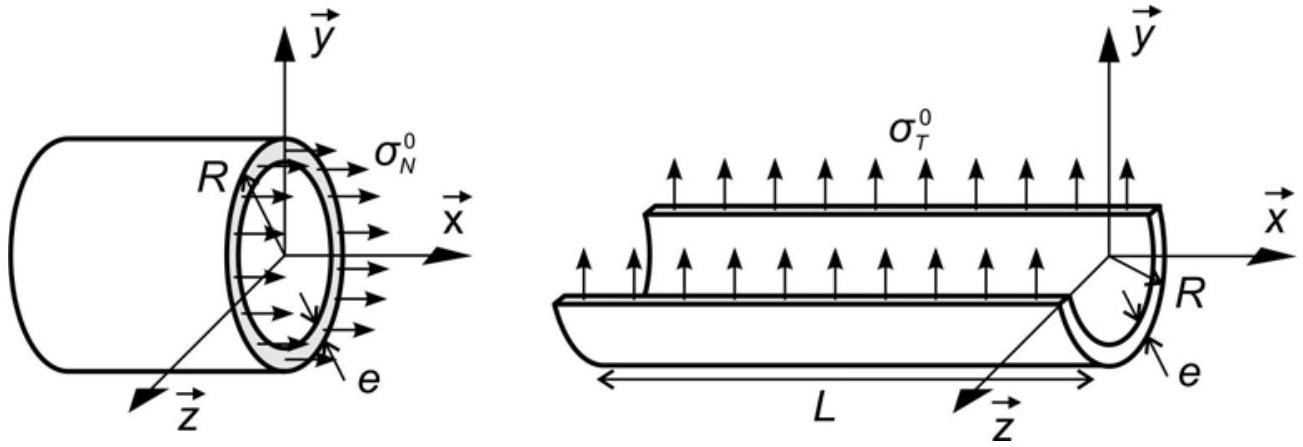
Figure 29 : répartition des contraintes dans la poutre gonflée sans chargement extérieur
Question 43 - Après avoir identifié la contrainte prépondérante parmi
σ_N^0 et
σ_T^0 , calculer la valeur numérique de la pression maximale applicable à la poutre pour ne pas dépasser la limite d'élasticité du tissu. Conclure quant au respect de l'exigence 1.1.4.
4.2 Vérification du non-plissement des bras gonflables
Les structures gonflables sont sujettes à un phénomène de plissement (figure 30) à éviter impérativement en cours de vol. Ce phénomène non-linéaire apparaît lorsque la contrainte normale totale
σ_N dans le tissu - qui résulte de la somme de la précontrainte normale due au gonflage
σ_N^o et de la contrainte normale due aux sollicitations extérieures
σ_N^(ext) - s'annule :
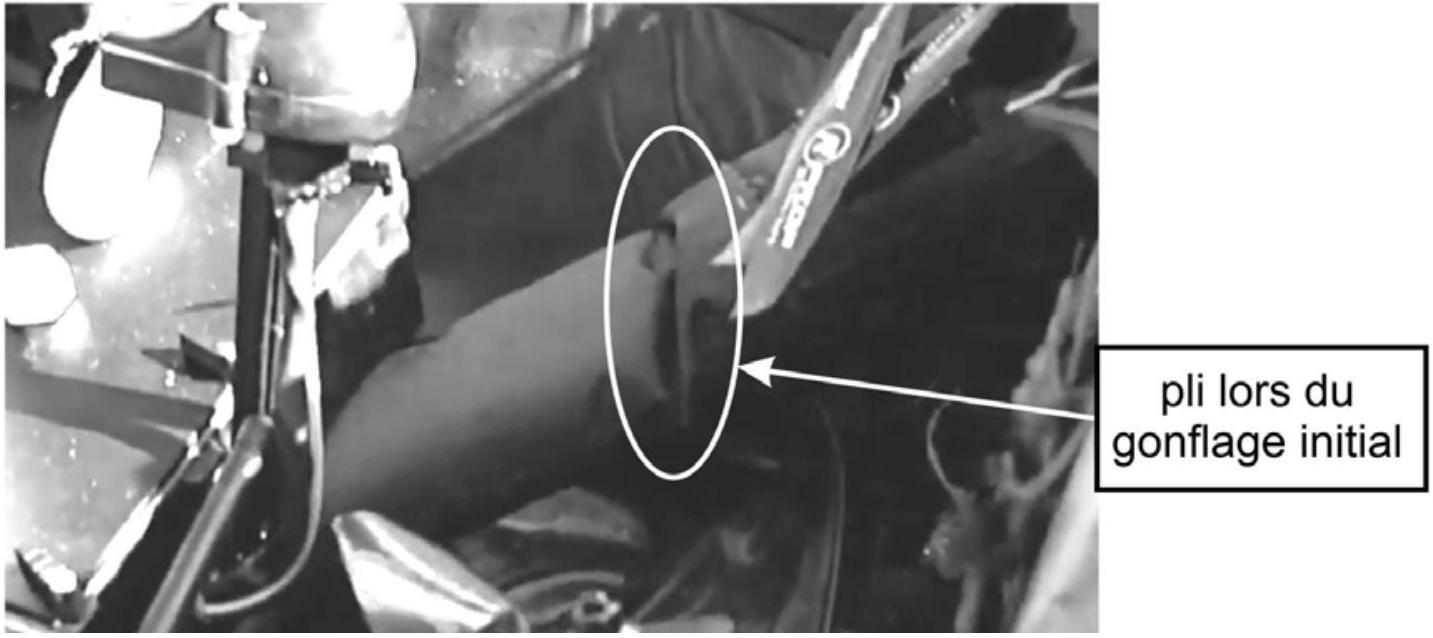
Figure 30 : photo d'un bras en présence de pli
Lors de son déplacement le drone doit supporter l'effet du vent sur les bras gonflables. Le cas le plus critique est celui du déplacement horizontal du drone à sa vitesse maximale de
60 km ⋅ h^(− 1) face au vent maximal de 25 nœuds soit
46, 3 km ⋅ h^(− 1) imposé dans le cahier des charges.
Contrainte normale due aux effets aérodynamiques
Le modèle retenu pour l'action du vent est une répartition linéique de force homogène le long de la poutre (figure 31). Ainsi, la force élémentaire du vent sur un élément de poutre de longueur
dx est :
où
ρ_a = 1, 22 kg ⋅ m^(− 3) est la masse volumique de l'air,
C_y = 0, 7 le coefficient de trainée de la poutre cylindrique,
v = 60 + 46, 3 km ⋅ h^(− 1) la vitesse du vent relatif et
2Rdx = dS est la surface projetée de l'élément de poutre de longueur
dx .
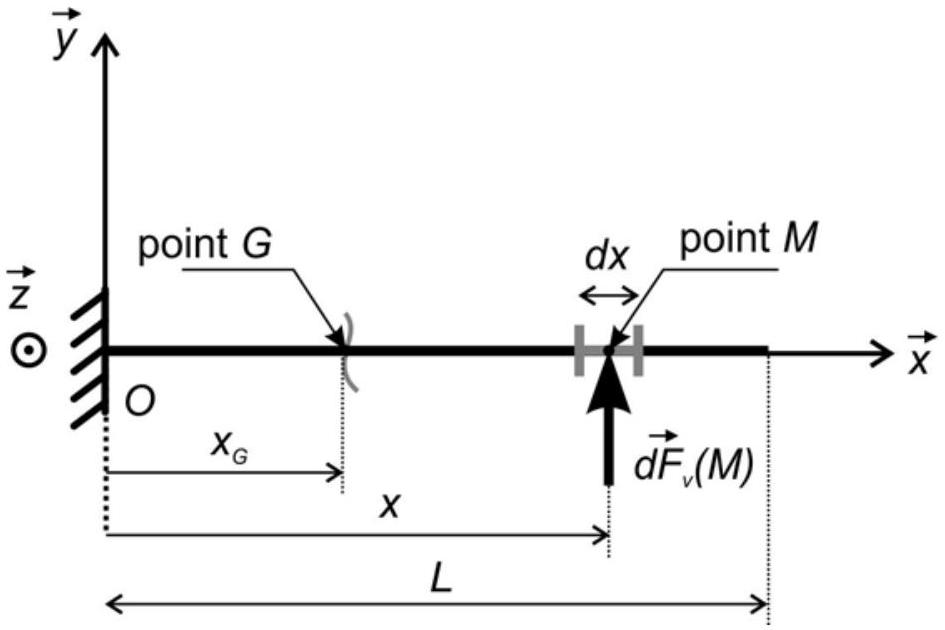
Figure 31 : modèle de poutre du bras sous l'action du vent
Question 44 - Montrer que le torseur des actions mécaniques de cohésion le long de la poutre soumise à l'action du vent s'écrit :
où
G est le centre de surface de la section d'abscisse
x_G .
ExprimerT_y(x_G) et
M_(fz)(x_G) en fonction de
ρ_a, C_y, v, R, L et
x_G .
Question 45 - Identifier à quel(s) type(s) de sollicitation(s) est soumise la poutre.
Question 46 - Identifier l'abscissex_G de la poutre pour laquelle le moment de flexion est maximal. En déduire que l'expression du moment de flexion maximal sous l'action du vent est :
Exprimer
Question 45 - Identifier à quel(s) type(s) de sollicitation(s) est soumise la poutre.
Question 46 - Identifier l'abscisse
Question 47 - Conclure sur l'intérêt de la forme conique des bras gonflables choisie par le constructeur.
L'expression de la contrainte normale est fournie en annexe E.
Question 48 - Le moment de flexionM_(fz)(x_G) le long de la poutre étant positif, compléter la figure 42 du document-réponse - sur laquelle apparaît déjà la répartition de la précontrainte normale due au gonflage
σ_N^o - en y représentant l'allure de la répartition de contrainte normale due à l'action du vent
σ_N^(ext) dans la section courante d'abscisse
x_G .
Question 48 - Le moment de flexion
Superposition des effets de gonflage et aérodynamiques
Question 49 - Montrer que l'annulation de la contrainte normale
σ_N = σ_N^0 + σ_N^(ext) - synonyme de l'apparition d'un pli - peut survenir au point de la section tel que
y = R . Exprimer la valeur de la contrainte normale
σ_N^(ext) en ce point en fonction du moment fléchissant
M_(fz)(x_G) du moment quadratique
I_(Gz) et du rayon
R .
Question 50 - À partir de l'expression de
σ_N^(ext) pour
y = R , déduire que le moment fléchissant à la limite du plissement s'exprime par :
où
p est la pression de gonflage, e l'épaisseur du tissu,
I_(Gz) le moment quadratique par rapport à l'axe
(G, z⃗) .
4.3 Choix de la pression minimale
La figure 32 représente le résultat d'une simulation donnant le moment de flexion limite
M_(flim) au-delà duquel apparaît un plissement des bras gonflables en fonction de la pression de gonflage. La valeur du moment de flexion maximal sous l'action du vent
M_(fz vent max) est également représentée.
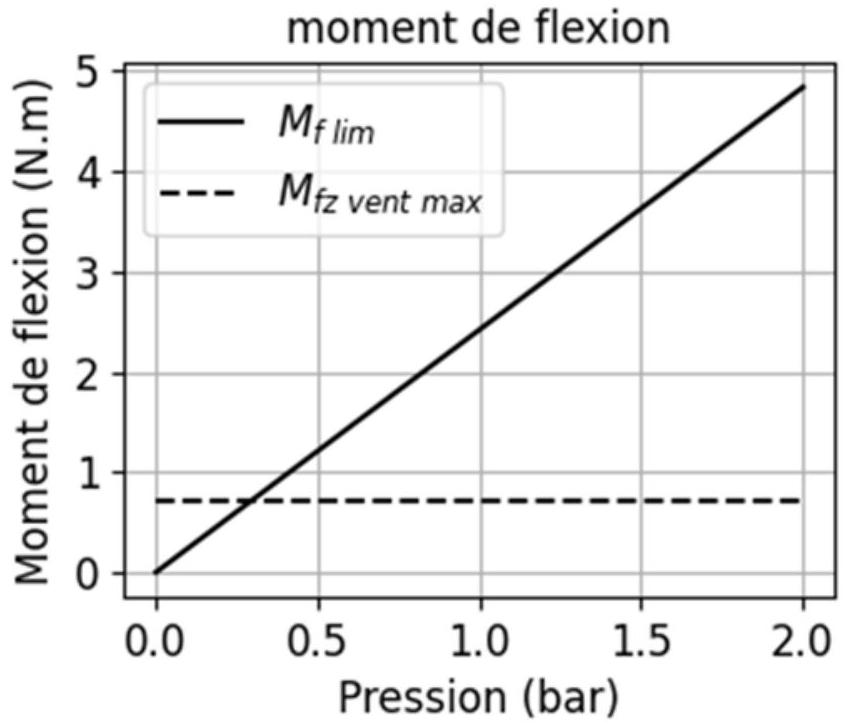
Figure 32 : moment
M_(flim) en fonction de la pression de gonflage
Question 51 - Indiquer la pression minimale permettant d'éviter le plissement des bras gonflables en vol. Conclure sur le respect de l'exigence 1.1.4 du cahier des charges pour la sollicitation étudiée.
5 Évaluation de la capacité de la batterie
Problématique : après avoir sélectionné un type de moteur dans le paragraphe 3.4, on souhaite maintenant dimensionner la batterie pour assurer une alimentation suffisante des moteurs lors de phase de forte sollicitation (exigence 1.1.3) mais également assurer une autonomie suffisante lors d'un vol de croisière nominal.
On suppose que le modèle de moteur sélectionné est celui de référence AT2826 (tableau 2 de l'annexe D). L'une des principales caractéristiques d'un moteur électrique de type brushless est celle qui quantifie la proportionnalité entre la vitesse de rotation de l'arbre moteur exprimée en tr/min et la tension d'alimentation exprimée en V :
Question 52 - Identifier la valeur du paramètre
K_V du modèle de moteur sélectionné.
On souhaite dimensionner la batterie adaptée à l'alimentation de ce type de moteur de manière à atteindre certaines des performances visées. On doit en particulier définir :
On souhaite dimensionner la batterie adaptée à l'alimentation de ce type de moteur de manière à atteindre certaines des performances visées. On doit en particulier définir :
- -la tension maximale délivrée
U_b exprimée en V ; - -la capacité
C_b de la batterie exprimée en A.h.
Question 53 - Déterminer la tension
U_b permettant aux moteurs d'atteindre ponctuellement leur vitesse de rotation maximale :
Question 54 - Sachant que la batterie est constituée d'accumulateurs élémentaires associés en série, chacun délivrant une tension de
U_(acc) = 3, 7 V , déterminer le nombre
N nécessaire d'accumulateurs pour produire la tension
U_b .
Question 55 - Déterminer la capacité de la batterie
C_b permettant au drone de réaliser pendant une durée de 5 minutes un vol de croisière nominal pour lequel la vitesse de rotation des hélices et la puissance électrique requise sont respectivement :
Un extrait de la plaquette de présentation du drone est fourni en annexe F. Il mentionne l'autonomie du drone en vol stationnaire.
Question 56 - En s'inspirant du cheminement adopté dans les paragraphes 2.5, 3.3 et 5, expliquer en moins de cinquante mots la démarche qui permettrait d'évaluer la performance d'autonomie en vol stationnaire.
Annexe A - Diagramme de définition de blocs
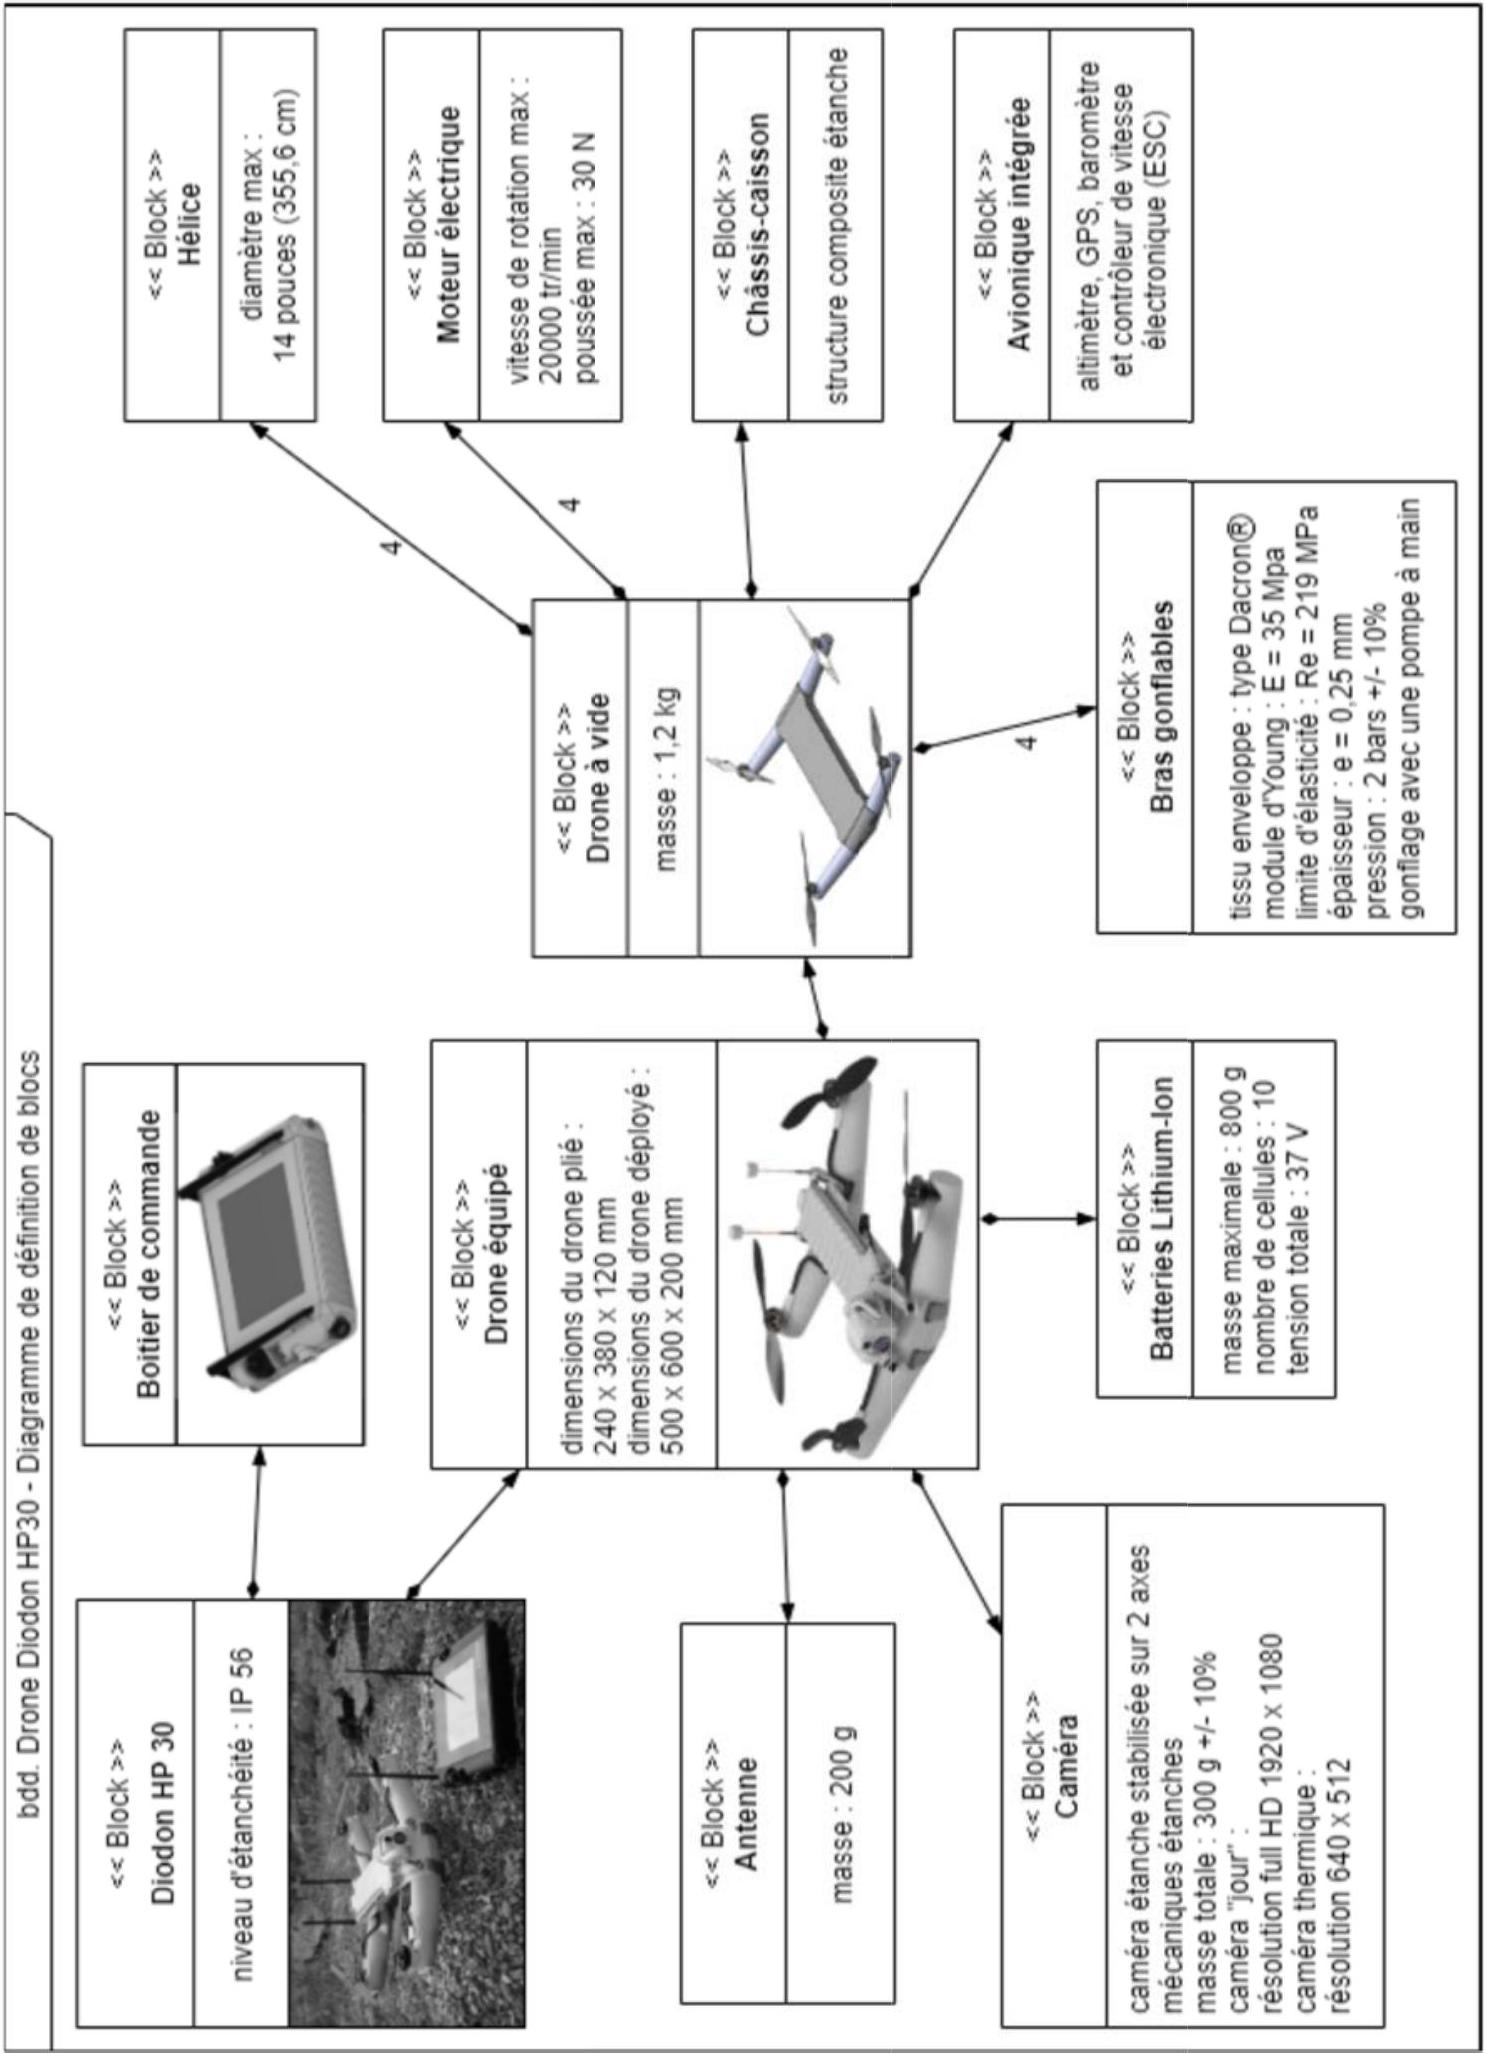
Figure 33 : diagramme de définition de blocs du DIODON HP30
Annexe B - Diagramme des exigences
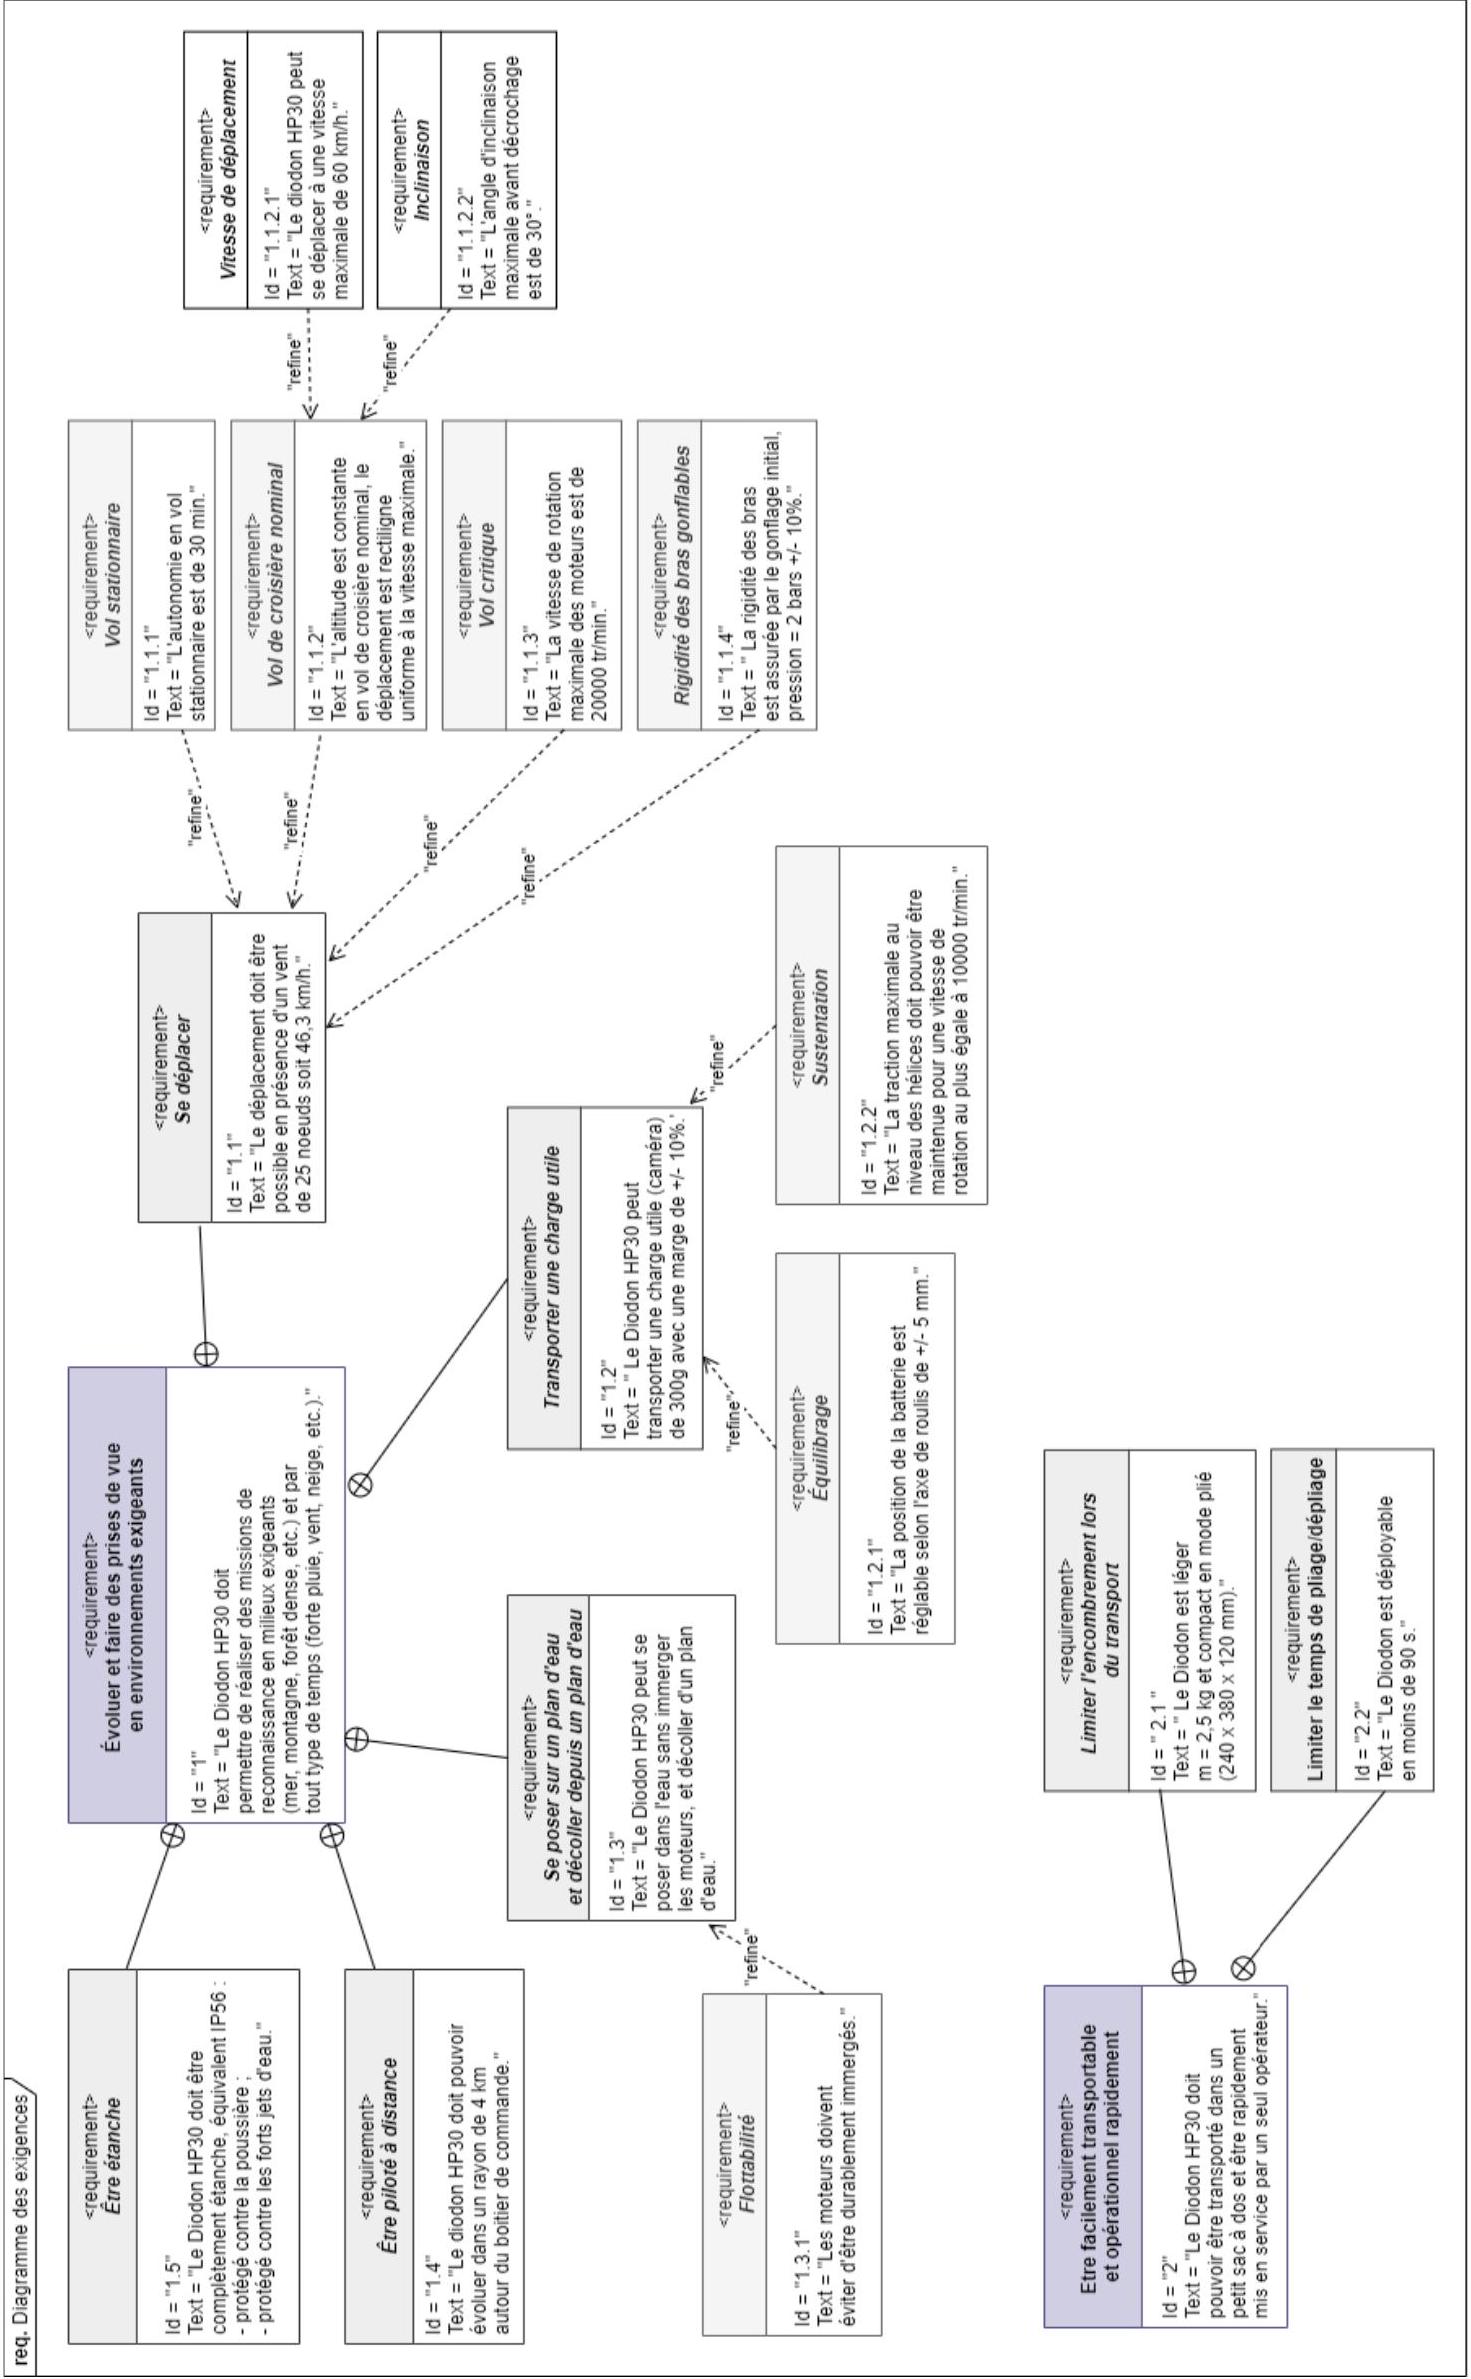
Figure 34 : diagramme des exigences partiel du DIODON HP30
Annexe C - Loi de traction d'hélices
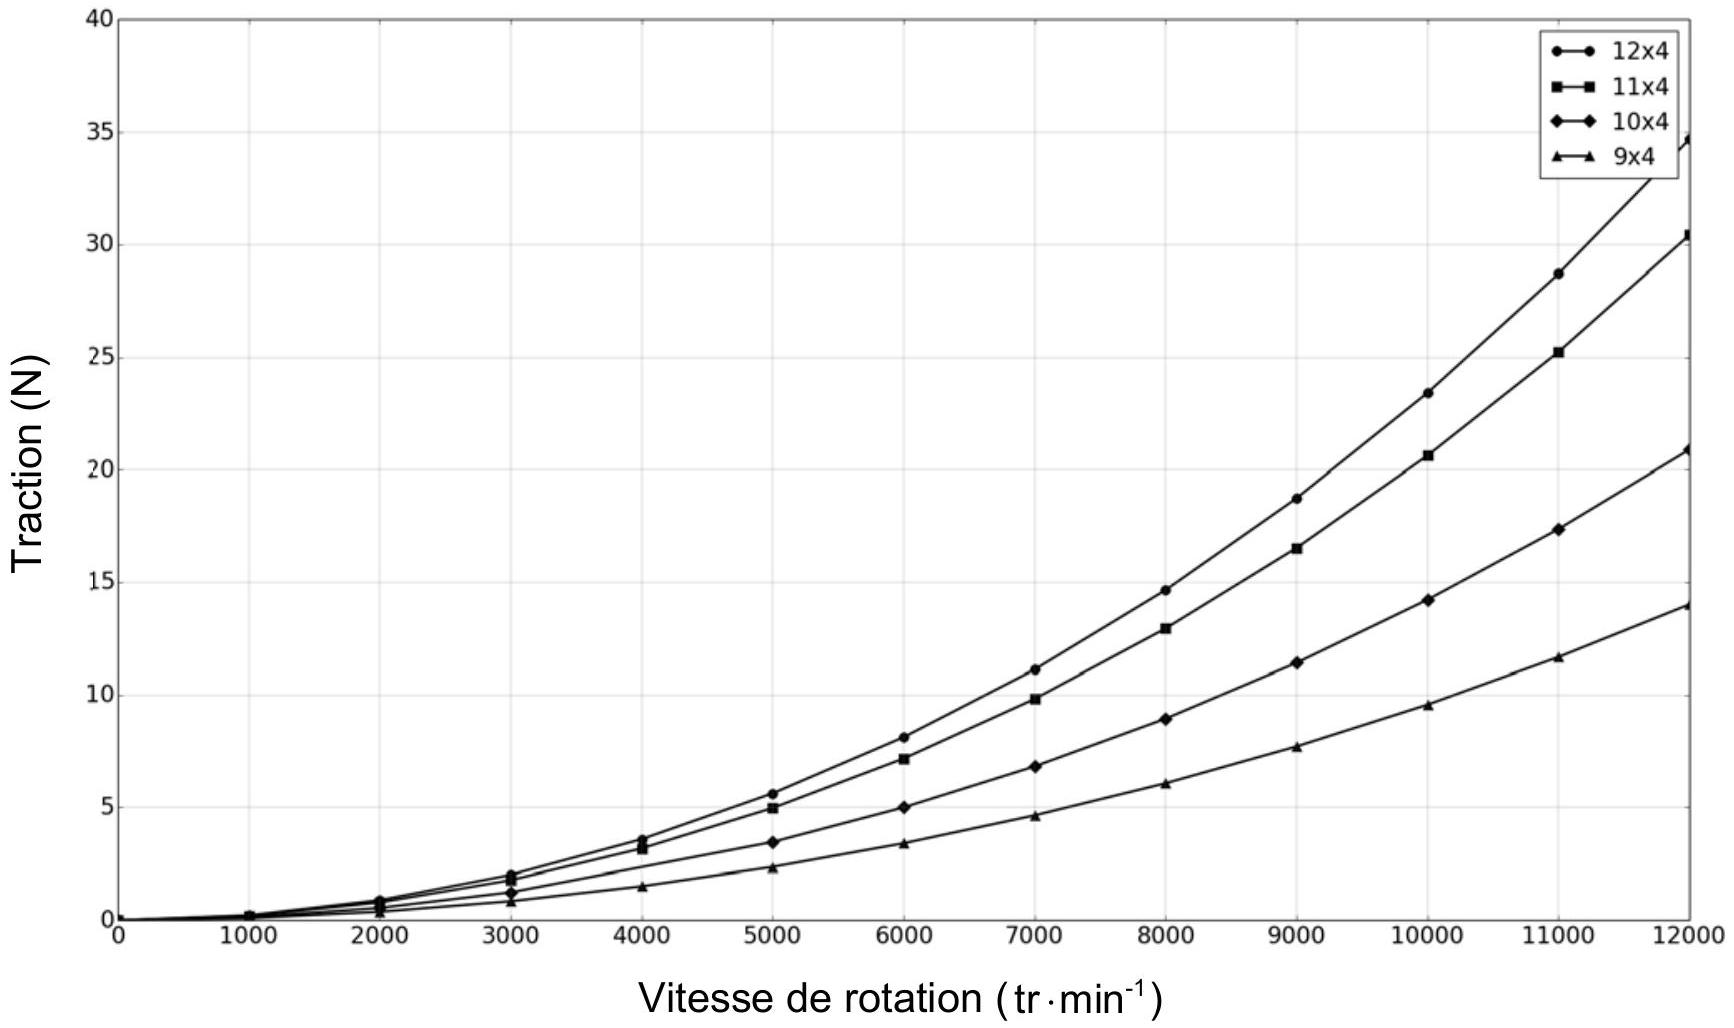
Figure 35 : influence du diamètre sur la loi de traction (source UIUC)
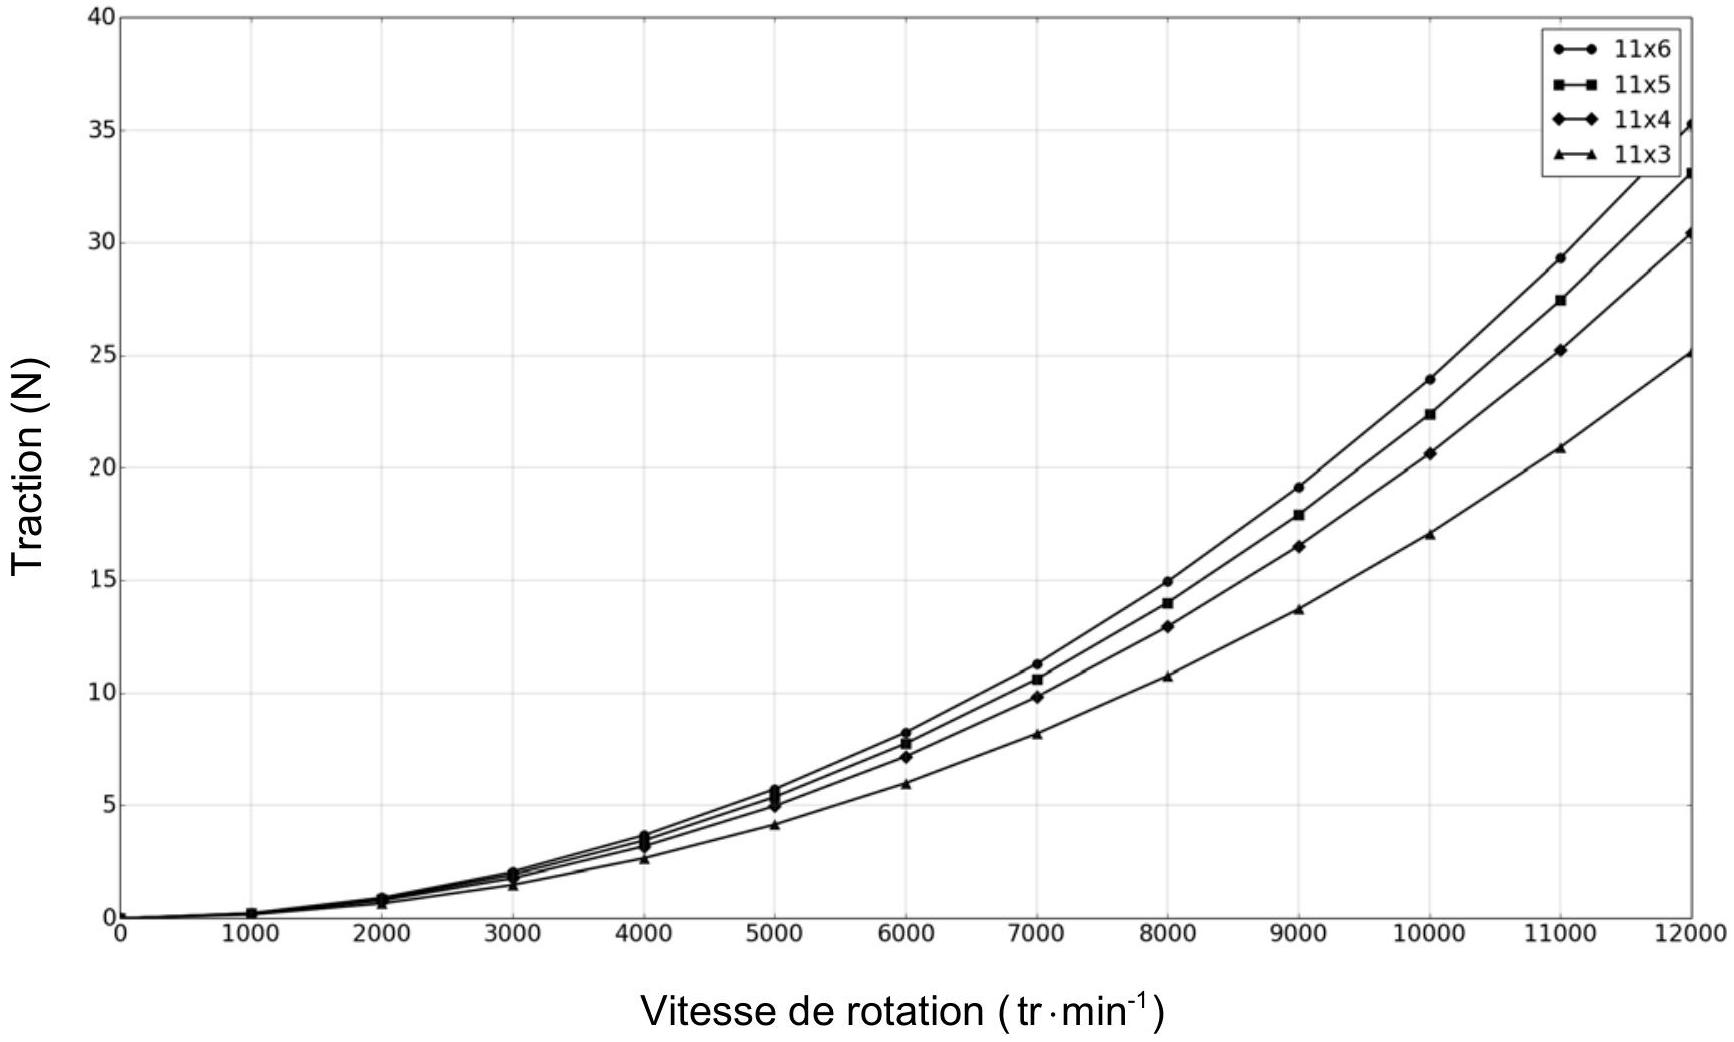
Figure 36 : influence du pas sur la loi de traction (source UIUC)
Annexe D - Données techniques du moteur sélectionné
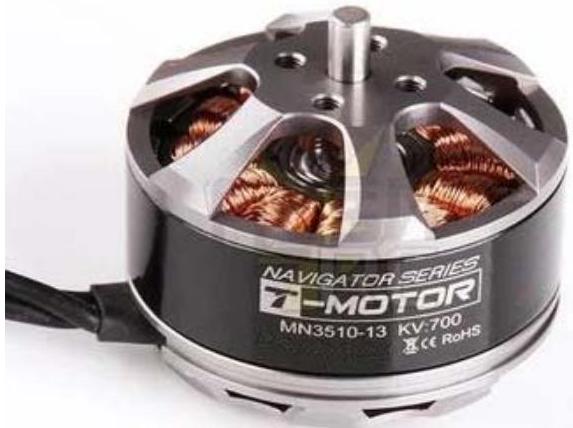
Figure 37 : moteur brusless sélectionné (source
T -Motor)
| Ref | |||||||||||
| (KV) | Dia | Length | Dia | Dimension | ( g) | Cells | Current | Current | (watt) | (KG) | |
| (mm) | (mm) | (mm) | (DiaxLen) | (LiPo) | [A] | (15s)[A] | (15s) | ||||
| AT2216 | 1250 | 22 | 16 | 3 |
|
68 | 2-4S | 27 | 40 | 450 | 1.2-1.5 |
| AT2814 | 1000 | 28 | 14 | 4 |
|
103 | 3-6S | 40 | 60 | 700 | 2-2.3 |
| AT2820 | 830 | 28 | 20 | 5 |
|
132 | 3-6S | 43 | 70 | 800 | 2.8-3.0 |
| AT2826 | 550 | 28 | 26 | 5 |
|
169 | 6-10S | 48 | 75 | 1000 | 3.2-3.5 |
| AT2828 | 900 | 28 | 26 | 5 |
|
167 | 3-6S | 53 | 75 | 880 | 3.2-3.5 |
| AT3520 | 730 | 35 | 20 | 5 |
|
206 | 3-6S | 60 | 85 | 1200 | 3.8-4.2 |
| AT3522 | 880 | 35 | 20 | 5 |
|
207 | 3-6S | 60 | 85 | 1300 | 3.8-4.2 |
| AT3530 | 570 | 35 | 30 | 6 |
|
288 | 3-6S | 65 | 90 | 1800 | 4.5-4.8 |
| AT3540 | 700 | 35 | 30 | 6 |
|
289 | 3-6S | 70 | 90 | 1900 | 4.5-4.8 |
| AT4120 | 550 | 41 | 20 | 6 |
|
286 | 4-8S | 70 | 90 | 2100 | 4.8-5 |
| AT4130 | 275 | 41 | 30 | 6 |
|
387 | 6-10S | 75 | 95 | 2800 | 5.5-6.3 |
| AT5330 | 190 | 53 | 30 | 8 |
|
635 | 6-12S | 80 | 120 | 4500 | 8.0-10.0 |
| AT2202 | 2300 | 22 | 2 | 3 |
|
14 | 1S-3S | 6 | 11 | 90 |
|
| AT2204 | 1850 | 22 | 4 | 3 |
|
20 | 1S-3S | 7 | 14 | 120 | 320-350G |
| AT2206 | 1500 | 22 | 6 | 3 |
|
25 | 1S-3S | 10 | 20 | 200 | 400-500G |
Tableau 2 : caractéristiques des versions du moteur sélectionné (source
T -Motor)
Annexe E - Formulaire de résistance des matériaux
Moment quadratique par rapport aux axes (
G, y⃗ ) et (
G, z⃗ ) pour une section circulaire de rayon
R : I_(Gy) = I_(Gz) = (πR^4)/4
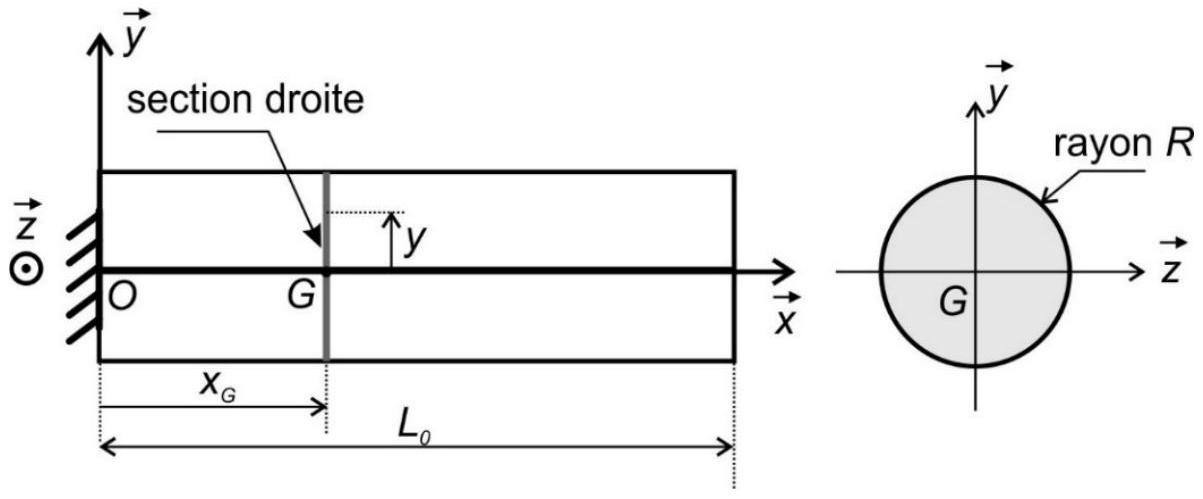
Figure 38 : paramétrage de la poutre et géométrie de la section circulaire
| Relations entre contraintes et efforts intérieurs | Relations entre contraintes et déformations | Relations entre déplacements et efforts | |
| Traction pure |
|
|
|
| Cisaillement pur |
|
|
|
| Flexion simple |
|
|
|
Tableau 3 : formules fondamentales de résistance des matériaux
| Notation | Signification | Unité |
|
|
effort normal | N |
|
|
effort tranchant | N |
|
|
section |
|
|
|
moment de flexion |
|
|
|
position du point M considéré dans la section droite | mm |
|
|
moment quadratique |
|
|
|
contrainte normale | MPa |
|
|
module d'Young | MPa |
|
|
déformation | |
|
|
contrainte de cisaillement | MPa |
|
|
module de cisaillement | MPa |
|
|
angle de cisaillement | |
|
|
allongement | mm |
|
|
longueur initiale | mm |
Tableau 4 : nomenclature du formulaire de résistance des matériaux
Annexe F - Plaquette de présentation du drone DIODON HP30
CARACTÉRISTIQUES TECHNIQUES
RAYON D'ACTION
4 kilomètres
4 kilomètres
AUTONOMIE
30 minutes
30 minutes
ETANCHE
Equivalent IP56
Equivalent IP56
CAPTEUR EO/IR STABILISE
EO: 1920×1080 / IR: 640×512
EO: 1920×1080 / IR: 640×512
RÉSISTANT AU VENT
25 nœuds
25 nœuds
| CARACTÉRISTIQUES | DONNÉES | UNITÉS | ||
| Dimensions plié |
|
mm | ||
| Dimensions déplié |
|
mm | ||
| Masse au décollage | 2500 | g | ||
| Autonomie (en vol stationnaire) | 30 | min | ||
| Batterie | Lithium-Ion | 10S | ||
| Rayon d'action (Line Of Sight) | 4 | km | ||
| Temps de déploiement | <90 | S | ||
| Etanchéité | 56 | Equivalent IP | ||
| Vitesse maximale | 60 | km/h | ||
| Lien | Numérique | |||
| Avionique intégrée | Altimètre, GPS, Baromètre, Autopilote | |||
| Charge utile stabilisée sur 2 axes mécaniques étanches |
|
Figure 39 : extrait de la plaquette de présentation du drone DIODON HP30
Tous les documents réponses sont à rendre, même non complétés.
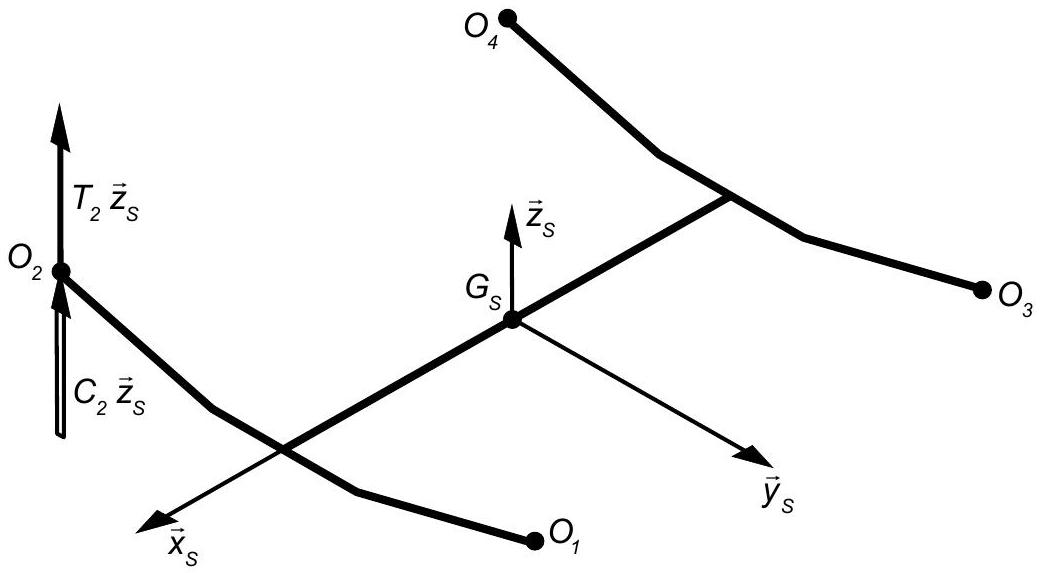
Figure 40 : réponse à la question 15
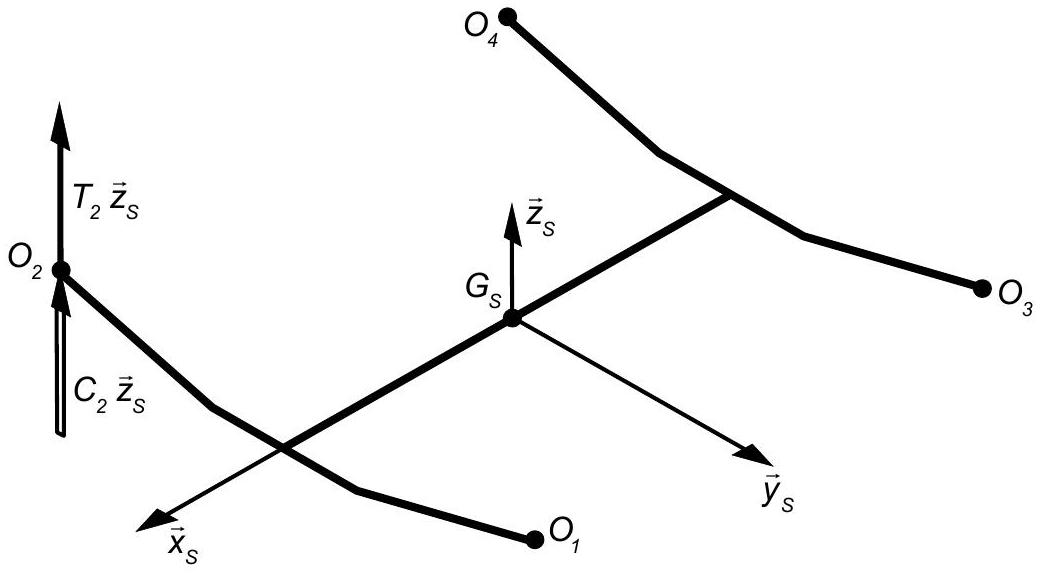
Figure 41 : réponse à la question 16
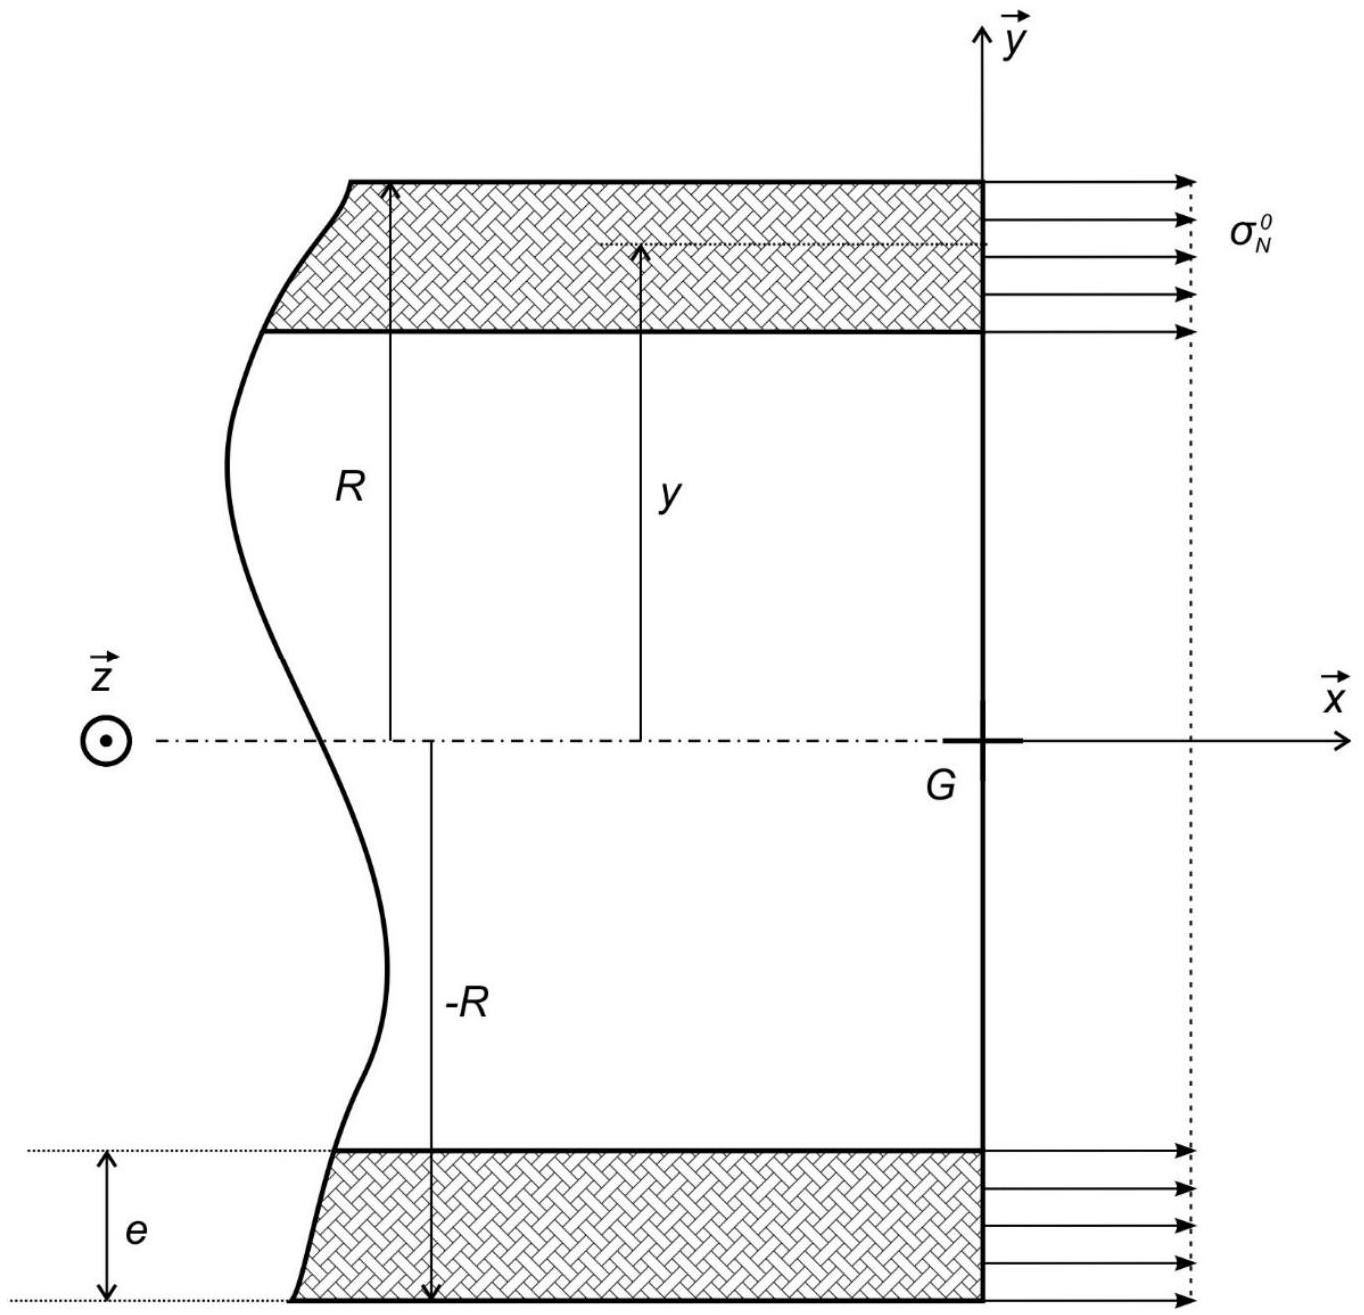
Figure 42 : réponse à la question 48
Pas de description pour le moment