Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 1Sujet
Agrégation externe section sciences industrielles de l'ingénieur - Sujet de la première épreuve écrite de la session 2026
- Mécanique des fluides : portance et traînée
- Résistance des matériaux : flexion et compression
- Machine asynchrone
- Variateur de fréquence
- Protocoles de communication série
- Asservissement

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
- Rapport du jury : pas encore publié
Présentation du sujet
Analyse pluritechnologique d'un porte-conteneurs à propulsion vélique par ailes rigidesAfficher ou masquer la section
Présentation du sujet
Le sujet étudie le porte-conteneurs Meltem, équipé d'ailes rigides destinées à réduire sa consommation de fioul. Il évalue d'abord la pertinence énergétique de ces ailes, puis dimensionne le mât qui les supporte, les motoréducteurs de pivotement et leur commande, le contrôle de position par accéléromètres et enfin le mécanisme de déploiement des ailes, avant une synthèse globale.
- 1Partie 1 : pertinence de l'usage d'ailes rigidesCalcul de la force propulsive générée par le vent apparent et comparaison énergétique avec les moteurs thermiques du navire.
- 2Partie 2 : prédimensionnement du mât de l'aileVérification par la résistance des matériaux d'un profilé creux soumis à la flexion et à la compression sous l'effort du vent.
- 3Partie 3 : moteurs de pivotement des ailesChoix d'un motoréducteur asynchrone, estimation de sa consommation et étude de son modèle électrique équivalent.
- 4Partie 4 : contrôle de la position des ailesAcquisition de la direction du vent par accéléromètres communiquant en protocole SPI.
- 5Partie 5 : déploiement et inversion des ailesÉtude du mécanisme permettant de plier et d'inverser les ailes.
- 6Partie 6 : synthèseBilan global de l'étude pluritechnologique menée sur le système.
Description
Sujet officiel Agrégation externe en sciences industrielles de l'ingénieur, session 2026.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
- Même épreuve, 2025Agrégation sciences industrielles de l'ingénieur externe 2025, épreuve 1Agrégation · 2025Sujet seul
- Même chapitre : Mécanique des fluides : portance… (+1)Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie des constructionsAgrégation · 2026Sujet seul
 Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2026, épreuve 1, option ingénierie mécaniqueCAPET · 2026Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie électriqueAgrégation · 2026Sujet seul
- Même épreuve, 2024Agrégation sciences industrielles de l'ingénieur externe 2024, épreuve 1Agrégation · 2024Sujet seul
- Même chapitre : Mécanique des fluides : portance… (+1)Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie mécaniqueAgrégation · 2026Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2026, épreuve 1, option ingénierie électriqueCAPET · 2026Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2026, épreuve 3, option ingénierie des constructionsAgrégation · 2026Sujet seul
- Même épreuve, 2023Agrégation sciences industrielles de l'ingénieur externe 2023, épreuve 1Agrégation · 2023Sujet seul
- Même chapitre : Résistance des matériaux… (+1)CAPET sciences industrielles de l'ingénieur externe 2026, épreuve 1, option ingénierie des constructionsCAPET · 2026Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie des constructionsCAPET · 2026Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2026, épreuve 3, option ingénierie électriqueAgrégation · 2026Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
AGREGATION
CONCOURS EXTERNE
Section : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR
ANALYSE ET EXPLOITATION PÉDAGOGIQUE D'UN SYSTÈME PLURITECHNOLOGIQUE
L'usage de tout ouvrage de référence, de tout dictionnaire et de tout autre matériel électronique est rigoureusement interdit.
Le fait de rendre une copie blanche est éliminatoire
INFORMATION AUX CANDIDATS
Définition de l'épreuve
Conseils aux candidats
- -de rédiger les réponses aux différentes parties sur des feuilles de copie séparées et clairement repérées ;
- -de numéroter chaque feuille de copie et indiquer le numéro de la question traitée ;
- -de rendre tous les documents réponses, même non complétés ;
- -d'utiliser exclusivement les notations indiquées dans le sujet lors de la rédaction des réponses ;
- -de justifier clairement les réponses ;
- -d'encadrer ou souligner les résultats ;
- -de présenter lisiblement les applications numériques, sans omettre les unités, après avoir explicité les expressions littérales des calculs ;
- -de formuler les hypothèses nécessaires à la résolution des problèmes posés si celles-ci ne sont pas indiquées dans le sujet.
Organisation du sujet
- -l'énoncé du sujet commençant par la mise en situation et comportant 71 questions ;
- -le dossier technique comportant 3 documents techniques : DT1 à DT3 ;
- -le dossier réponse comportant 4 documents réponse : DR1 à DR4.
Recommandations
- -Partie 1 : Pertinence de l'usage d'ailes rigides
- -Partie 2 : Prédimensionnement du mât de l'aile
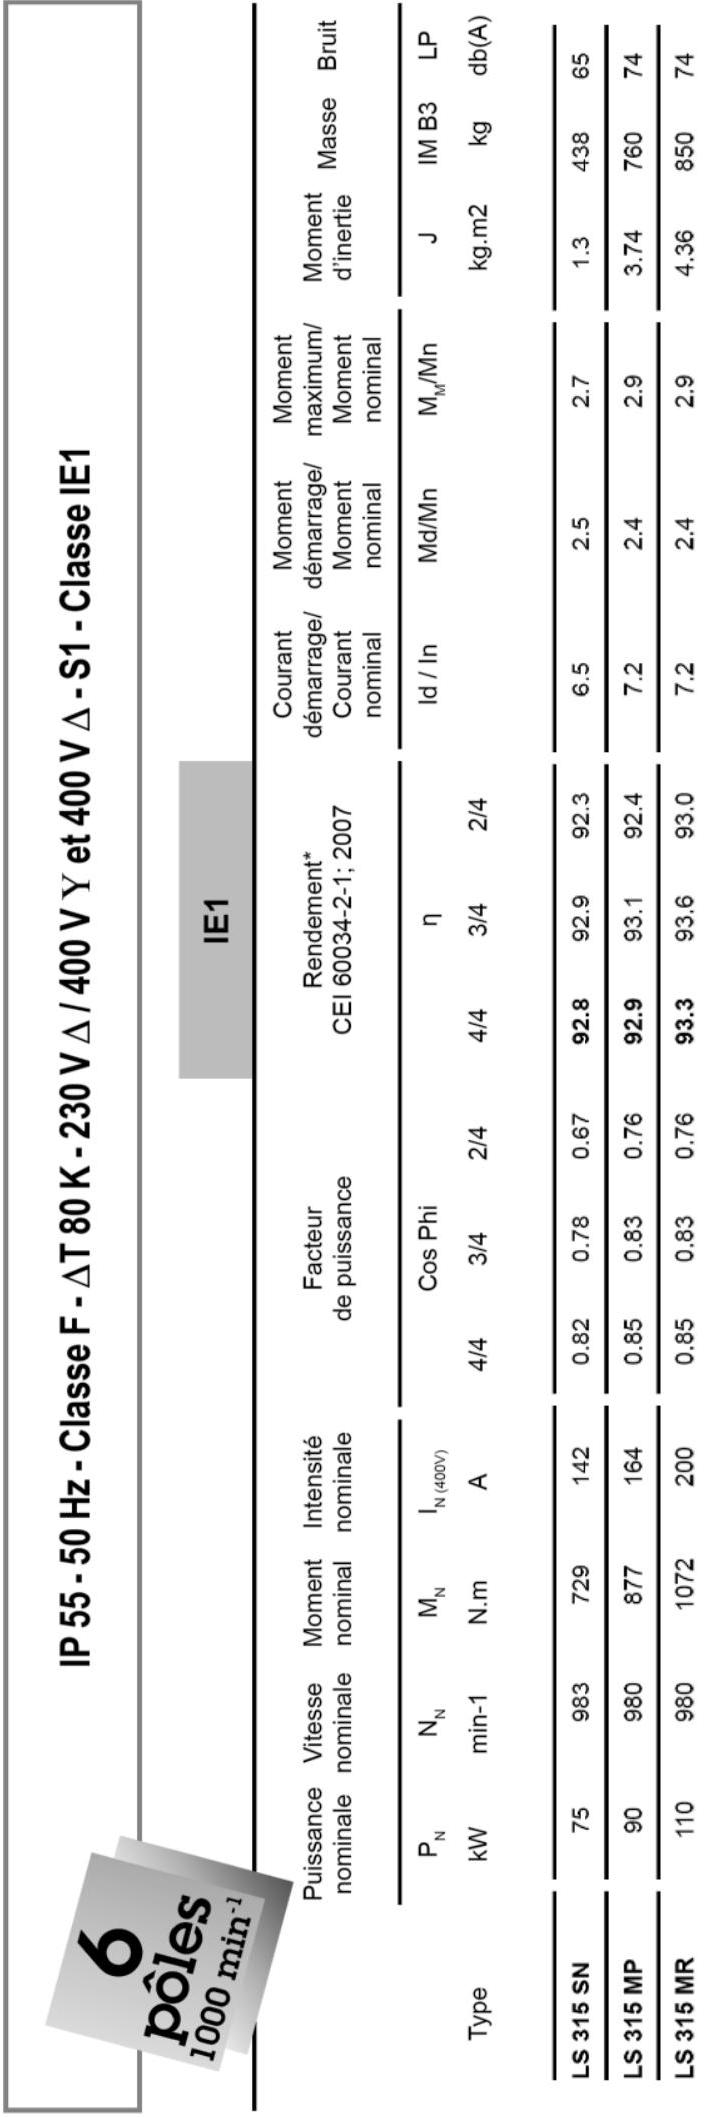
- -Partie 3 : Dimensionnement, consommation et commande des moteurs de pivotement des ailes
- -Partie 4 : Contrôle de la position des ailes
- -Partie 5 : Déploiement et inversion des ailes
- -Partie 6 : Synthèse.
Le porte-conteneurs Meltem
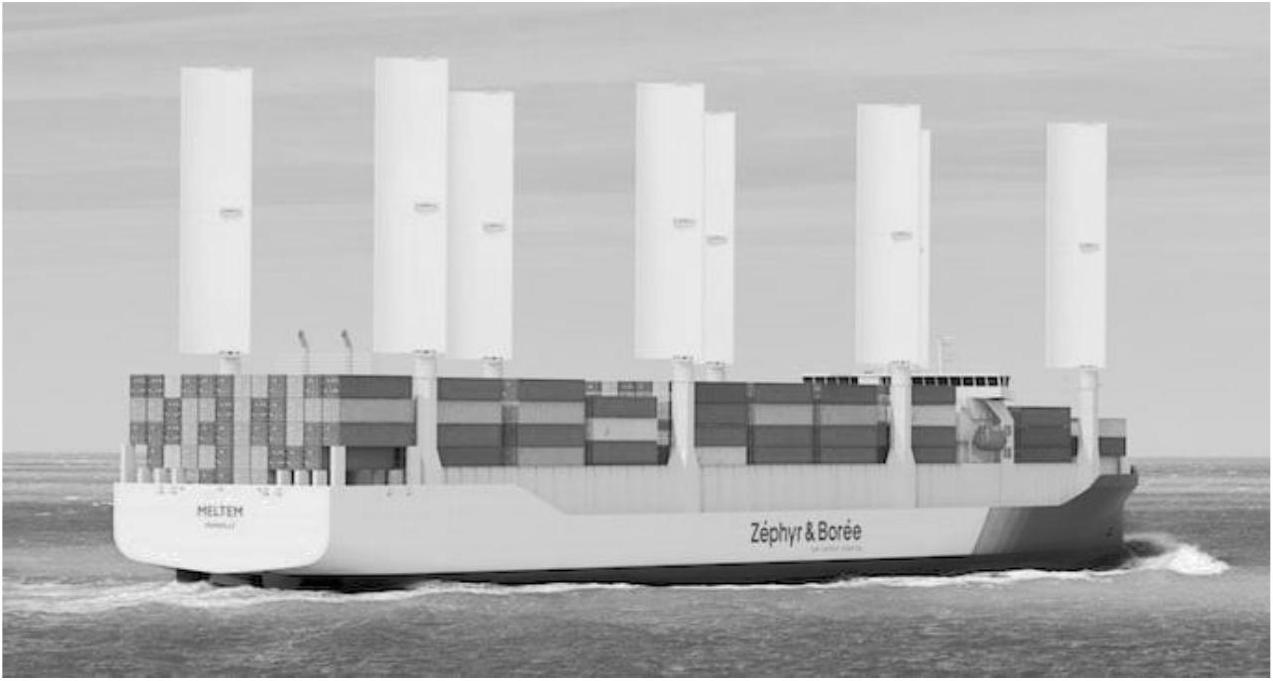
Source : lemarin.ouest-France.fr
Partie 1 : Pertinence de l'usage d'ailes rigides
Correspondance des vitesses : 1 nœud
- -la vitesse du vent réel est
V_R = 40 km ⋅ h^(− 1) ; - -le vent vitesse du bateau est
V_V = 12 nœuds. Le vent vitesse est le vent créé par le bateau lorsqu'il avance. Il est toujours dans l'axe du bateau et s'oppose au sens de déplacement du bateau ; - -la densité de l'air à
10^∘C estρ = 1, 23 kg ⋅ m^(− 3) ; - -la surface de référence de l'aile :
S = 350 m^2 ; - -le trajet Le Havre - New York correspond à une distance
D = 3130 nautiques soitD = 5800 km ; - -2 moteurs thermiques de 4800 kW.
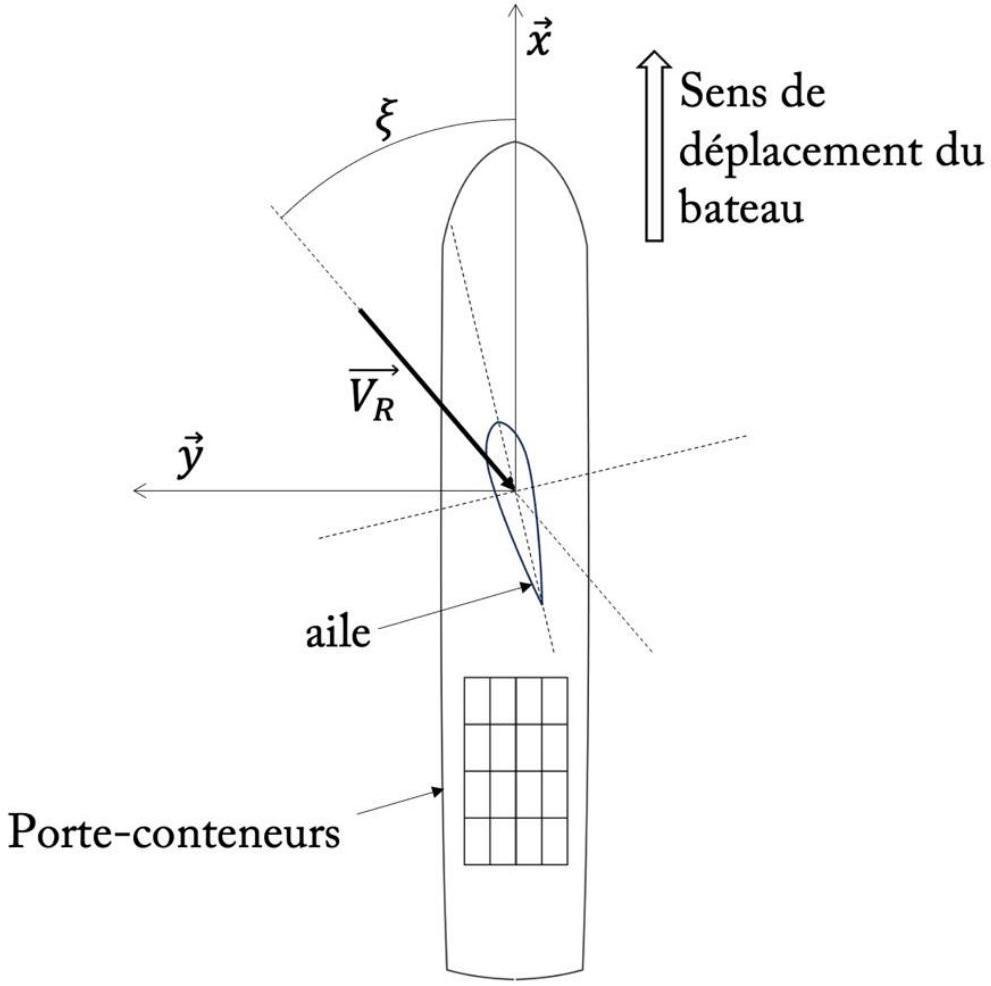
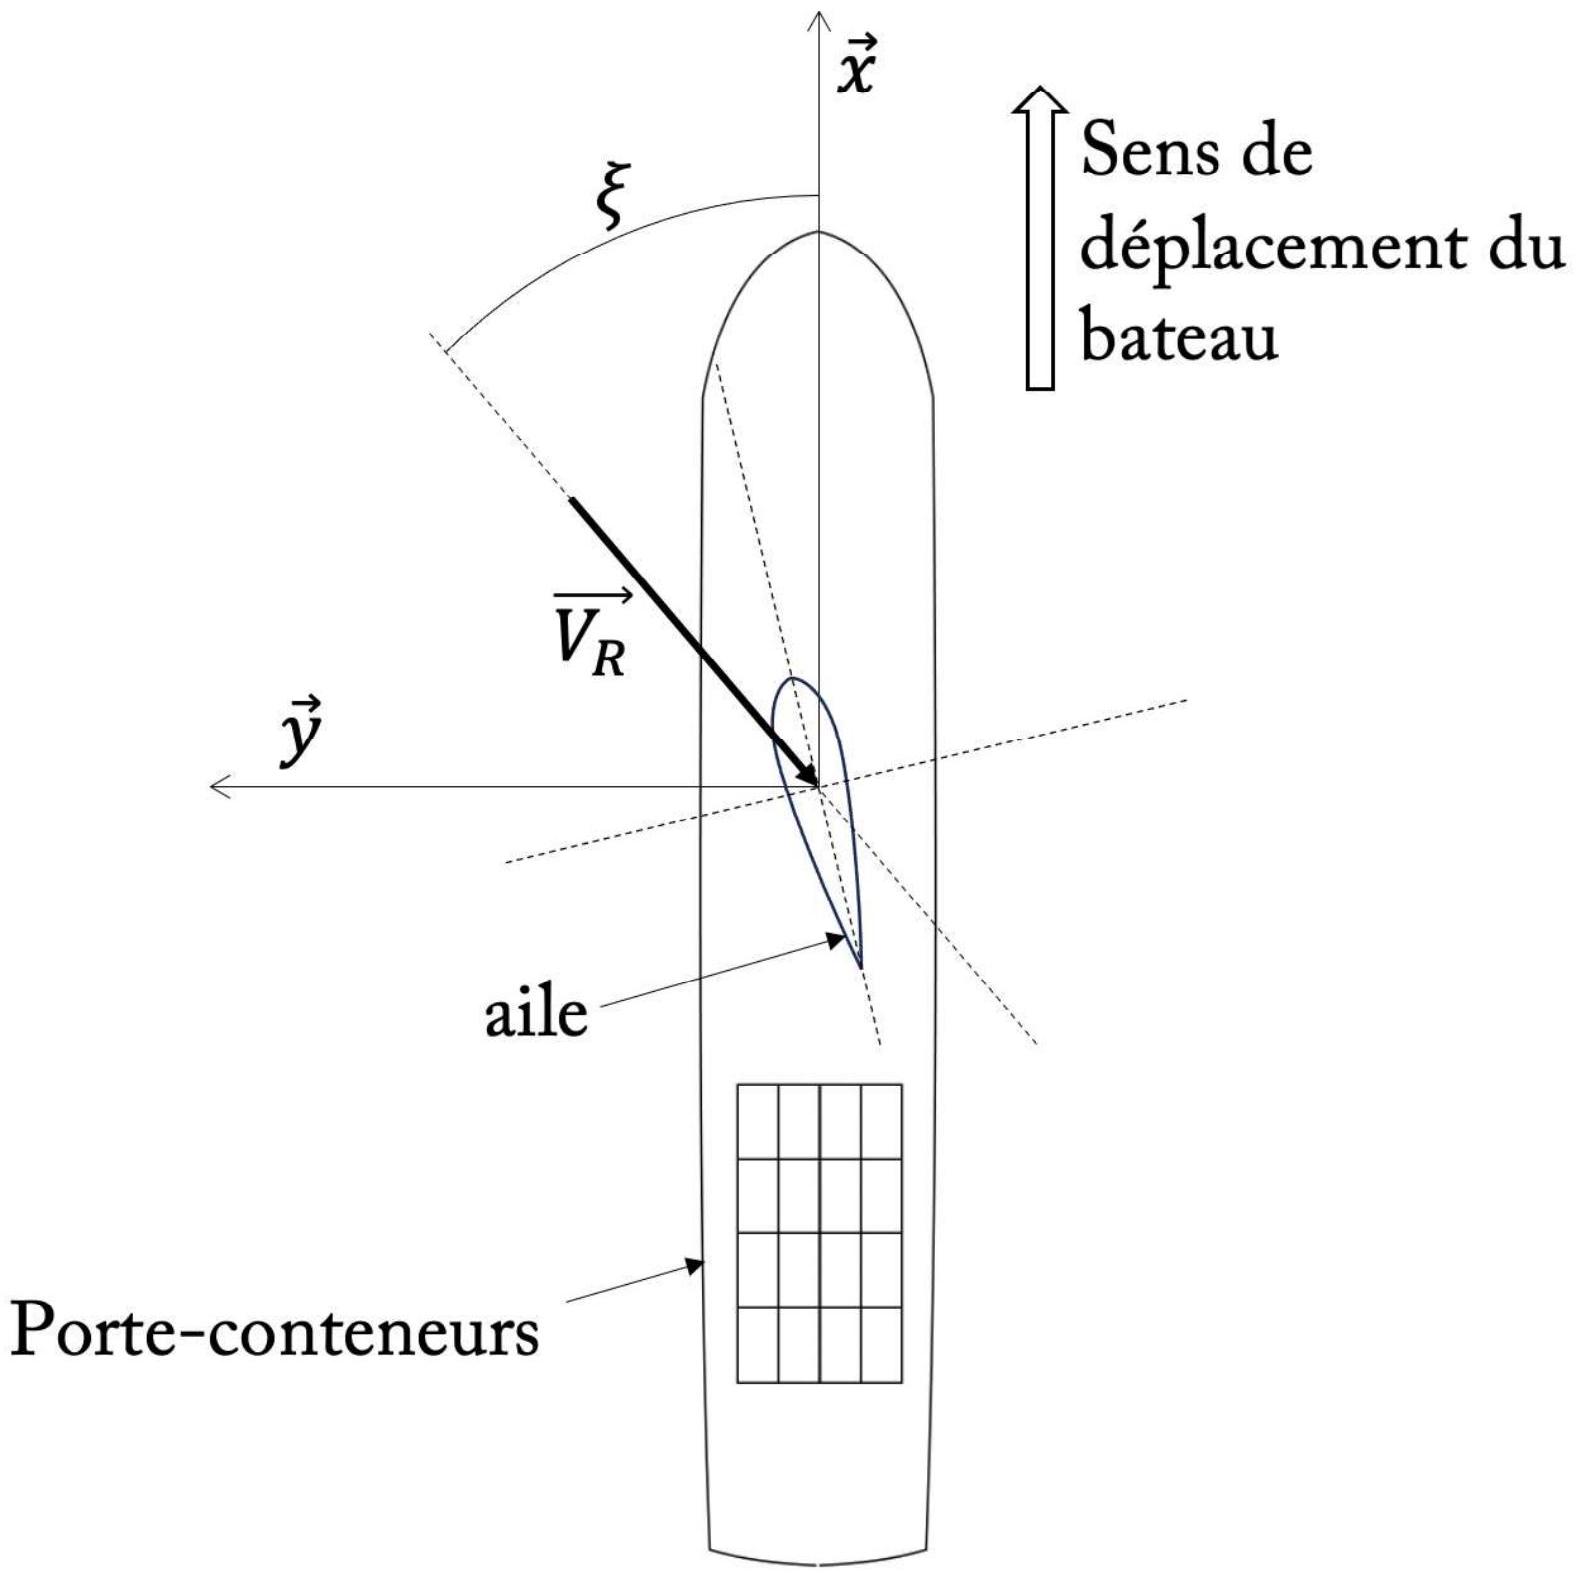
- Q1.Le vecteur vent réel
V_R^(→−) étant donné sur le document réponse DR1 pour une valeur d'inclinaisonξ de 40°, tracer sur la figure, à l'échelle1 cm = 10 km ⋅ h^(− 1) , le vecteur vent vitesse du bateauV_V^(→−) et en déduire le vecteur vent apparentV_A^(→−) défini comme la somme vectorielle du vent réel et du vent vitesse. Tracerγ , l'angle de vent apparent, correspondant à l'angle entre la direction du vent apparent et l'axe du bateau tel queγ ∈ [0; π/2] . - Q2.Déterminer l'expression littérale de
γ etV_A en fonction deV_R, ξ etV_V (V_A, V_R etV_V étant respectivement les normes deV_A^(→−), V_R^(→−) etV_V^(→−) ).
- Q3.Tracer sur le document réponse DR1, en respectant les proportions indiquées, la portance
F_L^(→−) et la trainéeF_D^(→−) générée par l'aile pour le vent apparentV_A^(→−) .
- Q4.À partir de la construction précédente, exprimer
F_x en fonction deF_L etF_D , respectivement la norme deF_L^(→−) etF_D^(→−) , etγ .
Les expressions de la portance
Q5. Exprimer
- Q6.Déterminer l'expression de
α maximisant la force propulsiveF_x en fonction dea, c etγ , puis en fonction dea, c, V_R, ξ etV_V .
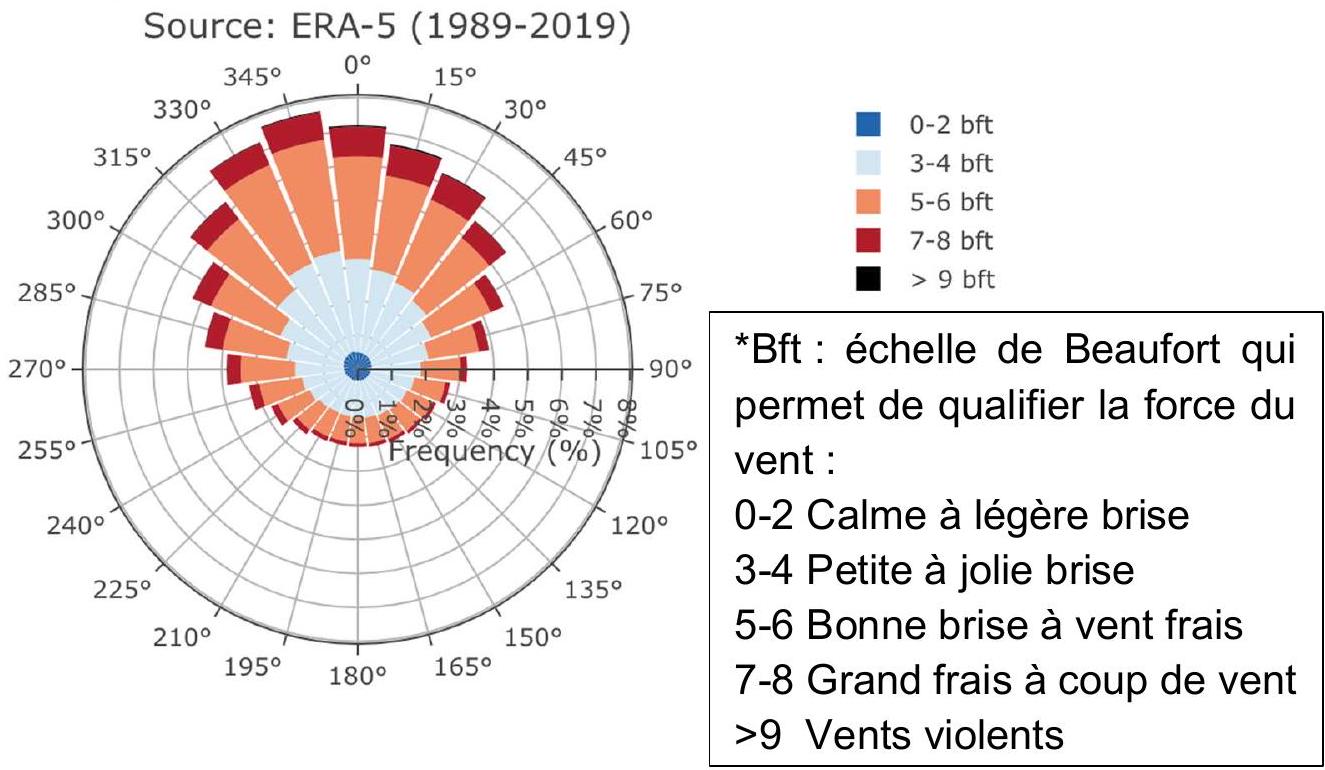
- Q7.À l'aide de la figure 3, donner la plage de variation de
ξ pour une fréquence d'occurrence supérieure à 5% sur le trajet Le Havre-New-York. En déduire la plage de variation de l'angleα permettant de maximiser la force propulsive sur ce trajet. Expliquer l'intérêt de connaitre la plage de variation de cet angle sur le dimensionnement du système de transmission.
- Q8.Exprimer
P_(Prop) la puissance moyenne propulsive pour 8 ailes en fonction deF_x etV_V . Faire l'application numérique.
- Q9.En déduire
E_1 , l'énergie moyenne en kWh générée par les 8 ailes sur un trajet Le Havre - New York. - Q10.Déterminer l'énergie moyenne consommée
E_2 en kWh par les deux moteurs thermiques en absence d'ailes.
La masse des 8 ailes est considérée comme négligeable par rapport à la masse du porteconteneurs et de son chargement. La consommation des moteurs de pilotage des ailes et son déploiement, est également négligeable par rapport à la puissance vélique générée.
Partie 2 : Prédimensionnement du mât de l'aile
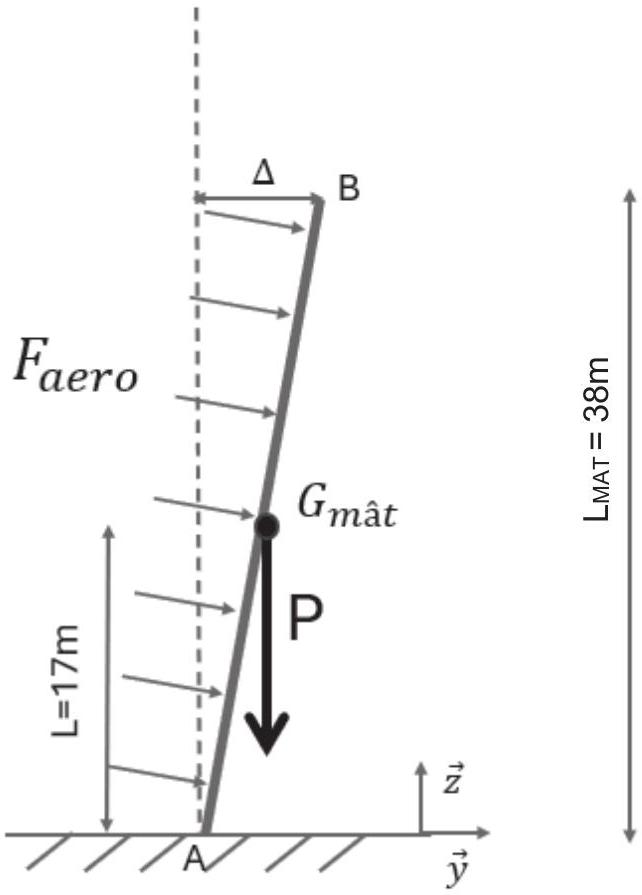
Le système représenté en figure 4 est modélisé par le schéma mécanique illustré figure 5 dans le plan
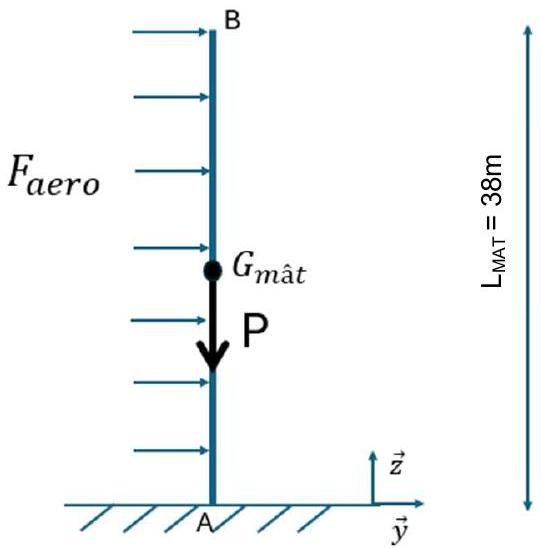
- -les hypothèses de la résistance des matériaux sont vérifiées ;
- -l'acier utilisé est du S355, de module d'Young
E = 210GPa ; - -l'aile, le mât et les équipements représentent une masse
M = 50 tonnes ; - -l'accélération de pesanteur est
g = 9, 81 m ⋅ s^(− 2) ; - -les poids des équipements et de l'aile sont modélisés par une charge ponctuelle appliquée au centre de gravité du mât
G_(mât) , notée P exprimée en kN ; - -les coordonnées du centre de gravité
G_(mât) de l'aile sont :AG_(mât)^(→−) = z_(G mât) ⋅ z⃗ avecz_(Gmât) = 17 m ; - -la liaison avec le piédestal en A est une liaison encastrement parfaite ;
- -l'extrémité B du mât est libre ;
- -la force exercée par le vent
F_(aéro) est répartie de manière homogène sur l'aile. Elle est modélisée par une charge linéique exprimée enkN ⋅ m^(− 1) . La pression aérodynamique associée, exprimée enN ⋅ m^(− 2) est définie comme suit :
P_(aéro) = 1/2 ⋅ C_D ⋅ ρ ⋅ V_i^2
et àP_(atm) ;
V_i = 70 m ⋅ s^(− 1) vitesse de vent extrême moyenne s'appliquant sur la voile en cas de défaillance du système de sécurité. - -la surface projetée de pénétration dans l'air de la voile : 2,2 m de largeur par 38 m de hauteur.
- Q14.Indiquer à quels types de sollicitation mécanique est soumis le mât pliable de la voile dans la configuration illustrée figure 5.
- Q15.À partir des données, calculer la valeur de chacune des charges s'appliquant sur le système (un coefficient de sécurité de 35% est appliqué sur la charge permanente
G et un coefficient de sécurité de 50% est appliqué sur la charge linéique de vent, notée dans la suiteW ). - Q16.Déterminer les éléments du torseur de cohésion du mât. Tracer leur diagramme respectif.
- Q17.En déduire la valeur des efforts à reprendre au niveau du système de fermeture de repliement de voile situé à 18 m du pied. Ces efforts sont intéressants à connaître dans le cas du dimensionnement de cette liaison (non étudié ici).
- Q19.Vérifier la section choisie vis-à-vis de la compression seule. Indiquer quelle instabilité pourrait également être vérifiée.
- Q20.Vérifier les caractéristiques de la section choisie permettant de vérifier le critère de dimensionnement énoncé précédemment.
- -la pression du vent s'applique toujours perpendiculairement à la surface de l'aile, l'angle d'inclinaison étant faible ;
- -la longueur de la poutre déformée est prise égale à la longueur non déformée.
- Q22.Justifier, à partir du modèle proposé figure 6, les deux hypothèses établies précédemment.
- Q23.Déterminer l'équation du moment fléchissant
M_(fx)(z) et donner sa valeur maximale. - Q24.Calculer l'écart relatif sur le moment fléchissant entre le modèle déformé (figure 6) et non déformé (figure 5). Conclure.
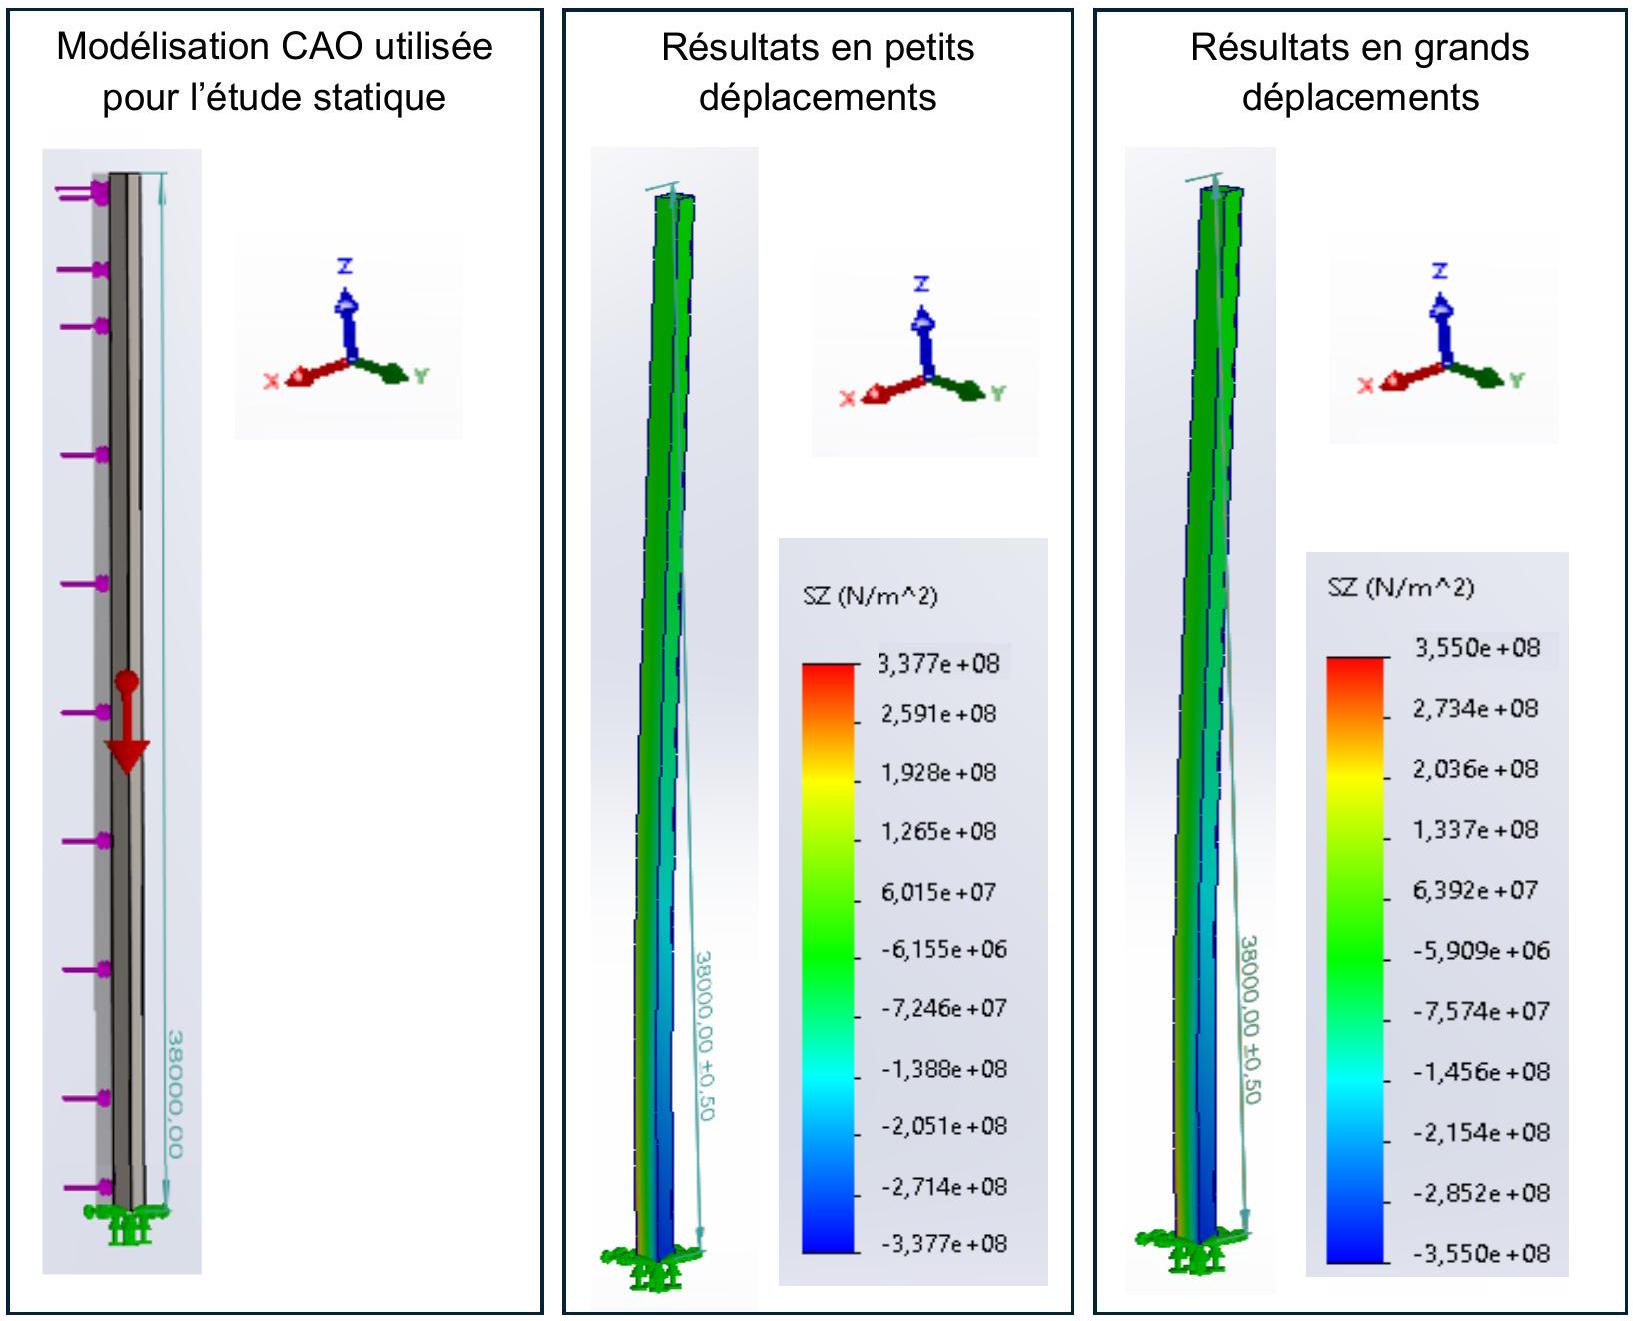
- Q25.À l'aide du document technique DT1, comparer les résultats obtenus en grands et petits déplacements. Conclure sur les dimensions du profilé carré choisi.
Partie 3 : Dimensionnement, consommation et commande des moteurs de pivotement des ailes
3.1 Détermination du couple moteur nécessaire
Dans cet objectif, des simulations aérodynamiques ont été réalisées pour une vitesse de vent apparent de
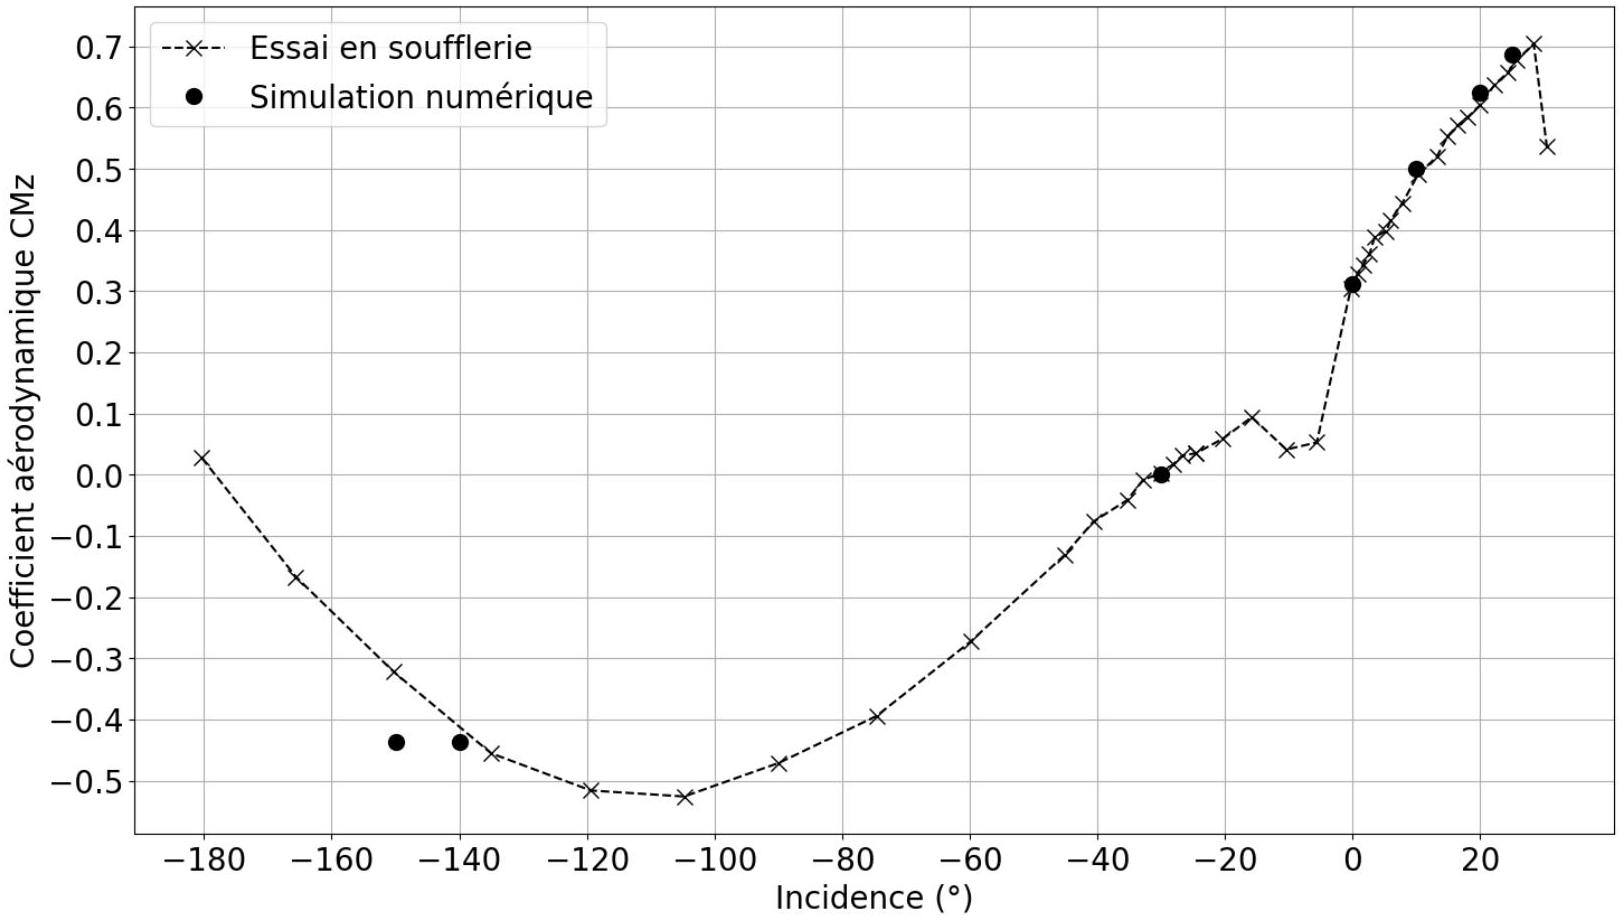
- Q26.À l'aide de la figure 7, déterminer la valeur absolue maximum du coefficient aérodynamique
C_(Mz) et l'angle d'incidence associé. - Q27.Indiquer pourquoi seulement 9 simulations ont été réalisées contre une quarantaine d'expérimentations. Préciser l'intérêt de la simulation.
- -la masse volumique de l'air
ρ = 1, 23 kg ⋅ m^(− 3) ; - -la surface de référence
S = 350 m^2 pour le modèle réel (et non le modèle1/20^e ); - -la longueur de référence
L = 10 m la corde de l'aile - -la vitesse de vent apparent
V_A = 32 m ⋅ s^(− 1) .
Un réducteur non réversible de rapport 1/1200 est proposé, induisant un couple de pertes par frottement sec évalué à 10 N⋅m au niveau de l'arbre moteur.
3.2 Choix du motoréducteur
En prenant en compte les résultats précédents et les coefficients imposés par le constructeur, le couple nécessaire maximum au niveau de l'arbre moteur est supposé de
Q30. À l'aide du document technique DT2, choisir un moteur asynchrone adapté.
3.3 Stratégie de limitation de surintensité
- Q31.À l'aide du document technique DT2, déterminer le courant
I_d nécessaire au démarrage d'un moteur puis celuiI_(d8) pour le démarrage simultané des 8 voiles en supposant des moteurs identiques et en phase. Proposer une solution permettant de limiter l'appel du courant lié au démarrage des 8 moteurs.
3.4 Estimation de la consommation d'un moteur de pivotement
À partir des données météorologiques, les constructeurs évaluent qu'il est nécessaire de faire varier l'angle d'incidence de 3° chaque minute. La loi de commande de démarrage, représentée sur la figure 8, permet au moteur d'atteindre la vitesse nominale
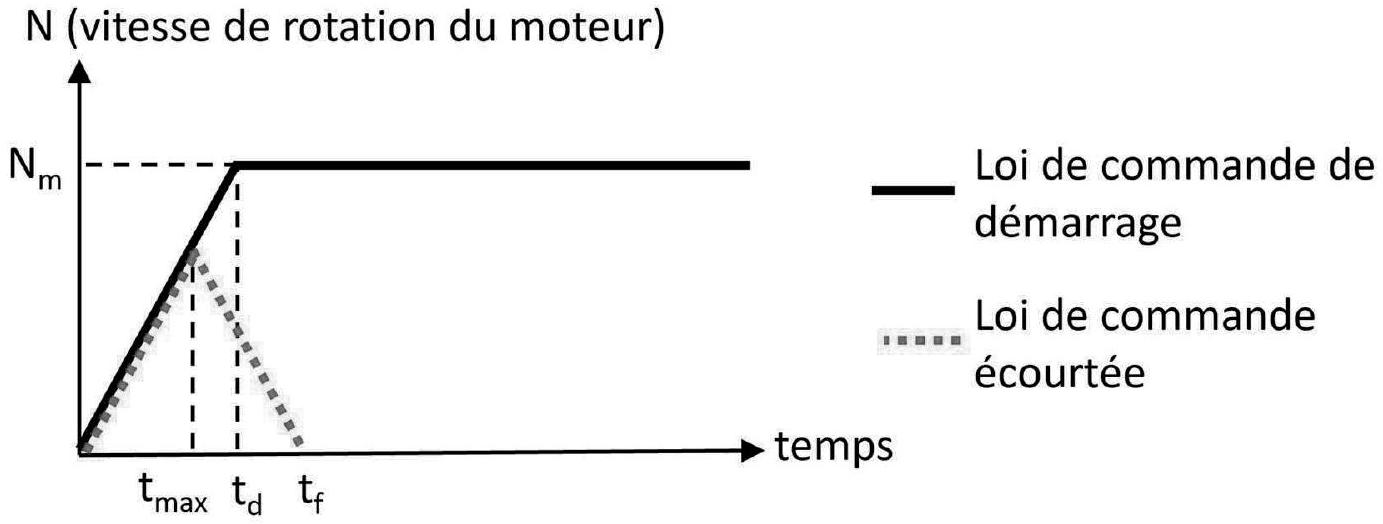
- Q32.Calculer numériquement l'accélération
θ¨_m de cette loi de commande en degrés par seconde. Après avoir déterminé la variation angulaire de l'arbre moteurΔθ_m pour que l'aile tourne de3^∘ , en déduire le tempst_f pour réaliser ce mouvement avec la loi de commande écourtée.
- Q33.Justifier l'hypothèse de fonctionnement du moteur en démarrage et freinage uniquement. En faisant l'hypothèse que la puissance consommée lors de ce mouvement est égale à 3 fois la puissance nominale du moteur, déterminer la puissance moyenne consommée par le moteur pour un cycle de mouvement de 5 s suivi d'un temps d'arrêt de 55 s. Conclure en comparant le résultat à la puissance des deux moteurs de propulsion de 4800 kW.
3.5. Étude de l'association machine-convertisseur
Les notations suivantes sont utilisées :
- -
Ω_S = (ω_S)/p est la vitesse de synchronisme de la machine ; - -
R_S est la résistance des enroulements statoriques ; - -
R_R est la résistance équivalente de l'induit ; - -
Ψ_–_S etΨ_R sont respectivement les flux magnétiques dans les circuits inducteurs et induits ; - -
E_S_– = − jω_S ψ_S_– est la force électromotrice au stator, etE_R_– est celle au rotor.
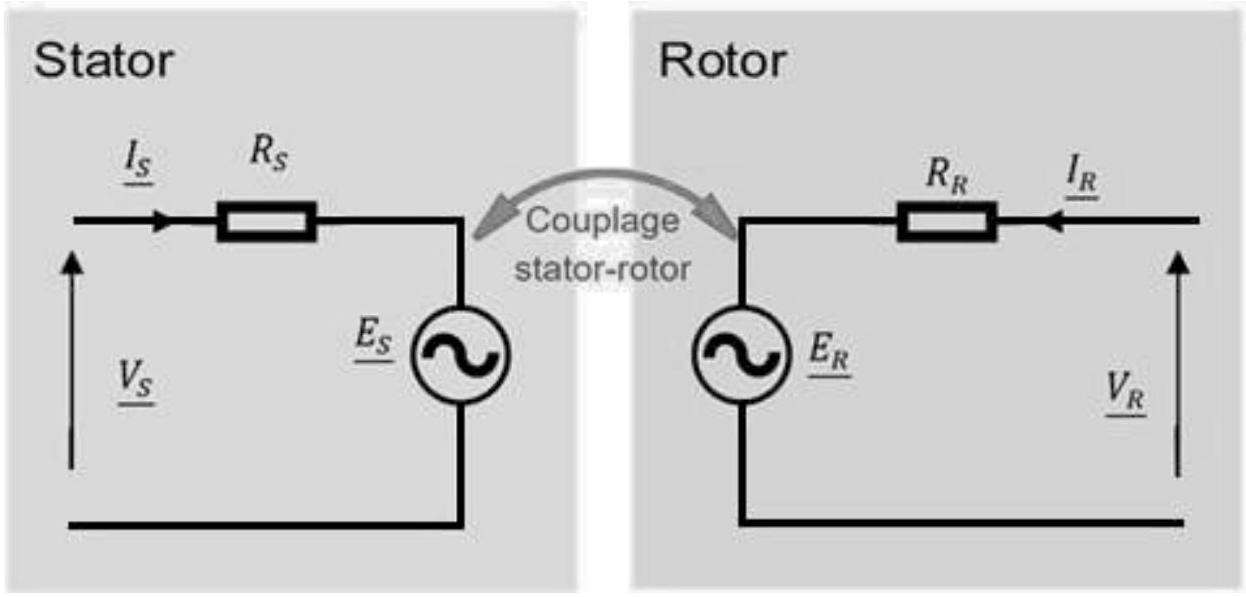
Le glissement de la machine est défini par :
Q36. À l'aide du document technique DT2, calculer le glissement nominal
Le rotor est en court-circuit. Les pertes Joule dans le stator et les pertes mécaniques sont supposées négligeables, et il n'y a pas de fuite du champ magnétique (donc
Q39. Exprimer
Q41. Au regard de cette équation et de la question Q33, justifier le choix d'une commande « U/f constant ». En déduire le type de convertisseur statique nécessaire pour réaliser cette commande.
Partie 4 : Contrôle de la position des ailes
4.1 Acquisition de la direction du vent
Parmi les capteurs adaptés à cette application, l'ADXL345 se distingue par sa capacité à mesurer des accélérations jusqu'à
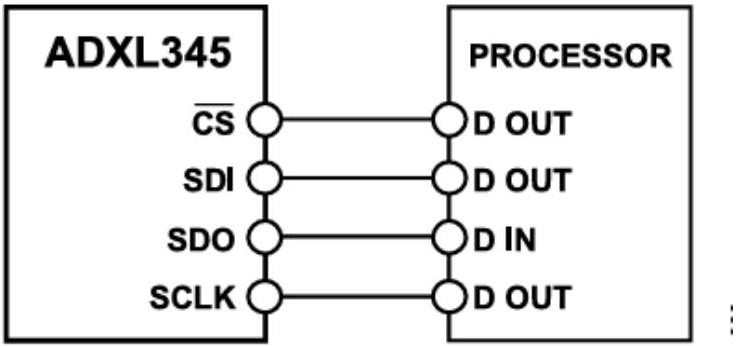
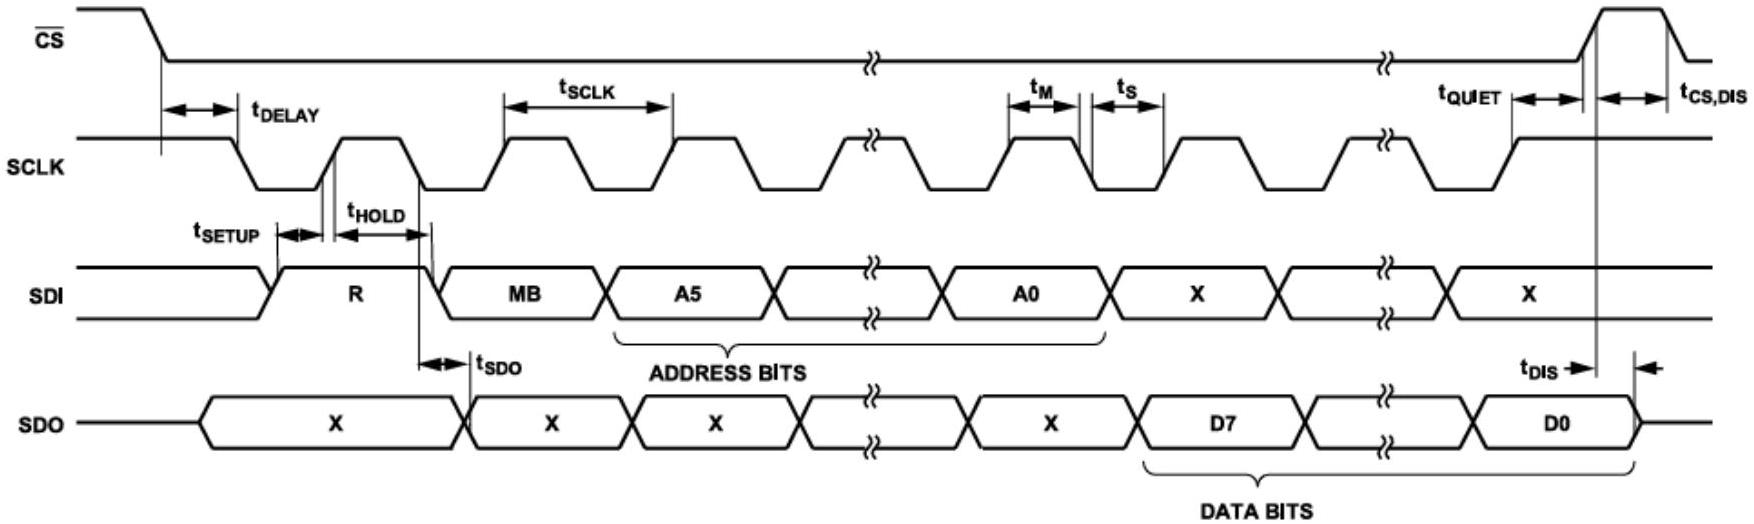
| Address | |||||
| Hex | Dec | Name | Type | Reset Value | Description |
| 0x00 | 0 | DEVID | R | 11100101 | Device ID |
| 0x01 to 0x1C | 1 to 28 | Reserved | Reserved ; do not access | ||
|
|
29 | THRESH_TAP |
|
00000000 | Tap threshold |
|
|
30 | OFSX |
|
00000000 | X-axis offset |
| 0x1F | 31 | OFSY |
|
00000000 | Y-axis offset |
|
|
32 | OFSZ |
|
00000000 | Z-axis offset |
|
|
33 | DUR | R/W | 00000000 | Tap duration |
|
|
34 | Latent |
|
00000000 | Tap latency |
|
|
35 | Window |
|
00000000 | Tap window |
|
|
36 | THRESH_ACT |
|
00000000 | Activity threshold |
|
|
37 | THRESH_INACT | R/W | 00000000 | Inactivity threshold |
|
|
38 | TIME_INACT |
|
00000000 | Inactivity time |
|
|
39 | ACT_INACT_CTL |
|
00000000 | Axis enable control for activity/inactivity detection |
|
|
40 | THRESH_FF |
|
00000000 | Free-fall threshold |
|
|
41 | TIME_FF |
|
00000000 | Free-fall time |
|
|
42 | TAP_AXES |
|
00000000 | Axis control for single tap/double tap |
|
|
43 | ACT_TAP_STATUS | R | 00000000 | Source of single tap/double tap |
| 0x2C | 44 | BW_RATE |
|
00001010 | Data rate and power mode control |
|
|
45 | POWER_CTL |
|
00000000 | Power-saving features control |
|
|
46 | INT_ENABLE |
|
00000000 | Interrupt enable control |
| 0x2F | 47 | INT_MAP |
|
00000000 | Interrupt mapping control |
|
|
48 | INT_SOURCE | R | 00000010 | Source of interrupts |
|
|
49 | DATA_FORMAT | R/W | 00000000 | Data format control |
| 0x32 | 50 | DATAX0 | R | 00000000 | X-Axis Data 0 |
|
|
51 | DATAX1 | R | 00000000 | X-Axis Data 1 |
|
|
52 | DATAY0 | R | 00000000 | Y-Axis Data 0 |
| 0x35 | 53 | DATAY1 | R | 00000000 | Y-Axis Data 1 |
|
|
54 | DATAZO | R | 00000000 | Z-Axis Data 0 |
|
|
55 | DATAZ1 | R | 00000000 | Z-Axis Data 1 |
|
|
56 | FIFO_CTL |
|
00000000 | FIFO control |
|
|
57 | FIFO_STATUS | R | 00000000 | FIFO status |
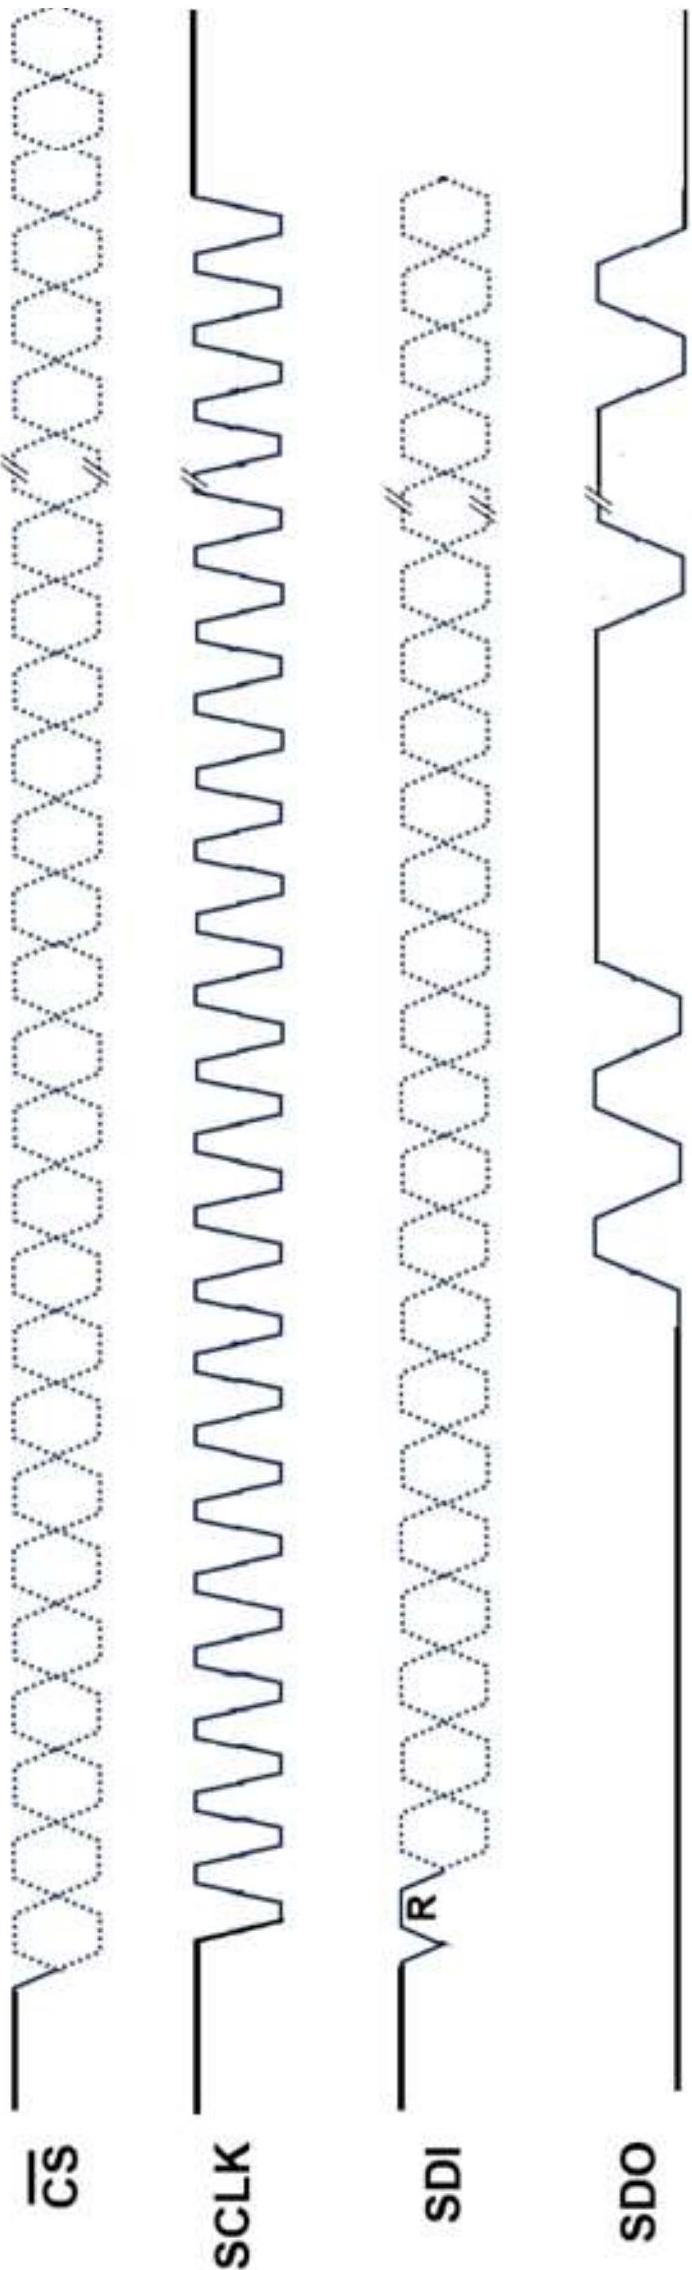
Une trame en lecture est partiellement donnée sur le document réponse DR2.
Q43. Compléter sur le document réponse DR2 les lignes
Q44. En analysant la trame du document réponse DR2, indiquer la valeur mesurée sur la donnée 0 de l'axe X (X-Axis Data 0). Le résultat est attendu en binaire et en décimal.
4.2 Contrôle de l'orientation des ailes
Les fonctions suivantes sont pré-implémentées en Python :
- -mesure_force() qui renvoie la norme de la force exercée par le vent sur l'aile, calculée à partir des mesures des capteurs ADXL345 ;
- -mesure_theta() qui mesure la position angulaire réelle de l'aile par rapport au bateau, en degrés ;
- -consigne_position(theta) qui envoie la consigne theta, exprimée en degrés, à la structure d'asservissement du moteur de l'aile (étudiée dans la sous-partie suivante).
- -étape 1 : mesurer la position angulaire réelle de l'aile
θ et la force du ventF . - -étape 2 : ajuster effectivement l'orientation de l'aile avec une consigne de
θ + δθ . - -étape 3 : mesurer la nouvelle force induite par le vent
F^′ . - -étape 4 : si
F^′ < F , changer l'orientation de l'aile.
def gradient_ascent(force, theta, eta):
    consigne_position(theta)
    sleep(60)
    theta_prime = mesure_theta()
    force_prime = mesure_force()
    # Estimation du gradient
    gradient = ... # à compléter
    # Mise à jour de l'angle
    theta = theta + eta * gradient
    return force_prime, theta
# initialisation
force = mesure_force()
theta = mesure_theta() + 3 # perturbation initiale
eta = 0.5 # paramètre d'apprentissage, constant
while True:
    force, theta = gradient_ascent(force, theta, eta)
- Q47.Donner l'expression approchée du gradient
∇F de la force en fonction de la force induiteF et de l'angleθ , et de la force induiteF^′ et de l'angleθ^′ après le délaiΔt . En déduire l'instruction à écrire ligne 8 du code. - Q48.En justifiant, discuter si l'algorithme de montée de gradient permet de lever les limitations de l'algorithme P&O identifiées à la question Q46. Conclure.
- Q49.Présenter succinctement les avantages et inconvénients de l'approche par apprentissage automatique basée sur un unique accéléromètre centralisé, comparée à l'approche précédente utilisant un capteur sur chaque aile avec un algorithme d'optimisation directe.
4.3 Asservissement en vitesse du moteur
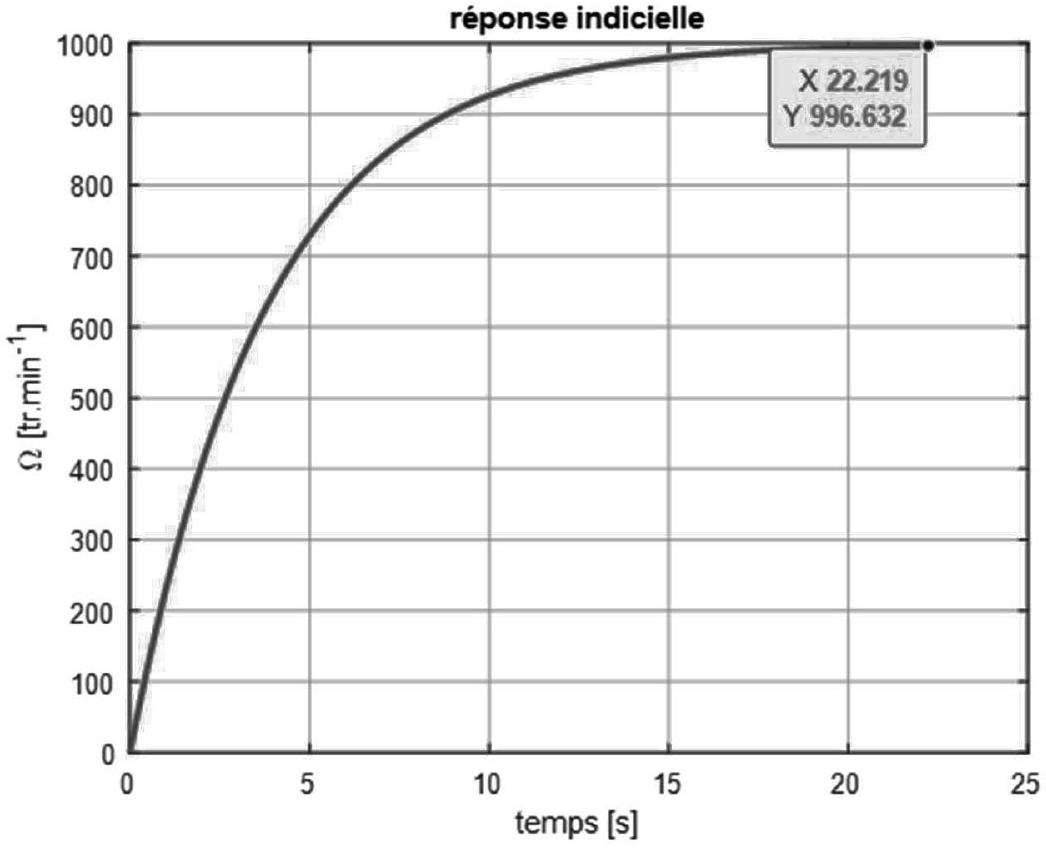
En appliquant le théorème du moment dynamique, l'équation liant la vitesse angulaire
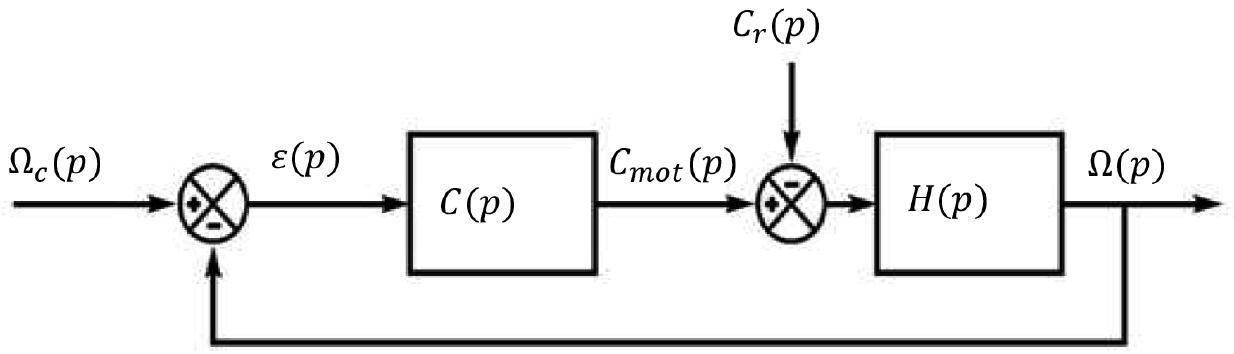
Le protocole expérimental précédent a permis de déterminer l'amplitude du couple résistant correspondant seulement aux frottements secs :
Un correcteur de type proportionnel intégral (PI) est choisi. Sa fonction de transfert est :
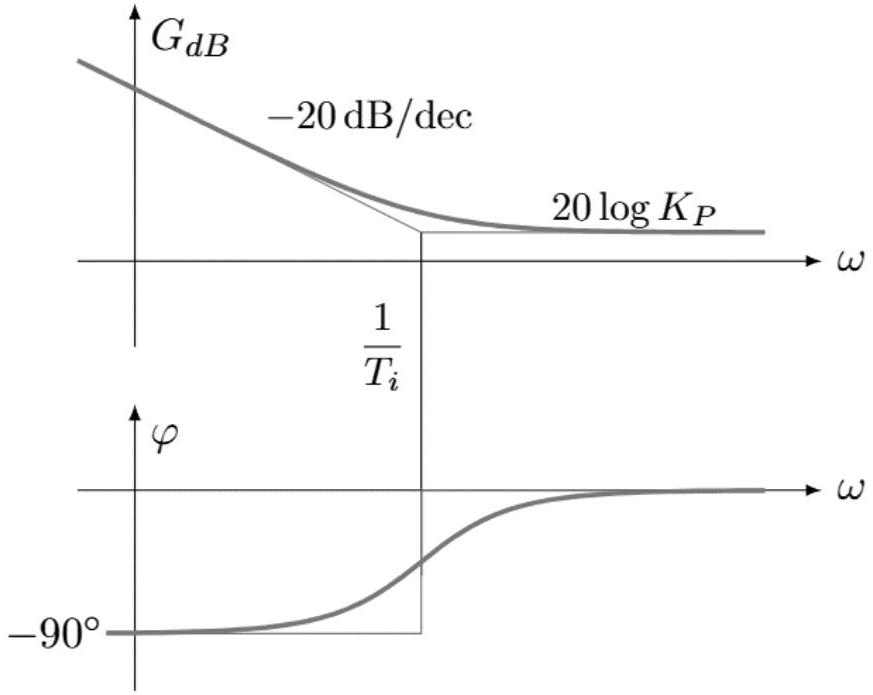
L'objectif est d'obtenir, en boucle fermée, une dynamique deux fois plus rapide que celle observée en boucle ouverte.
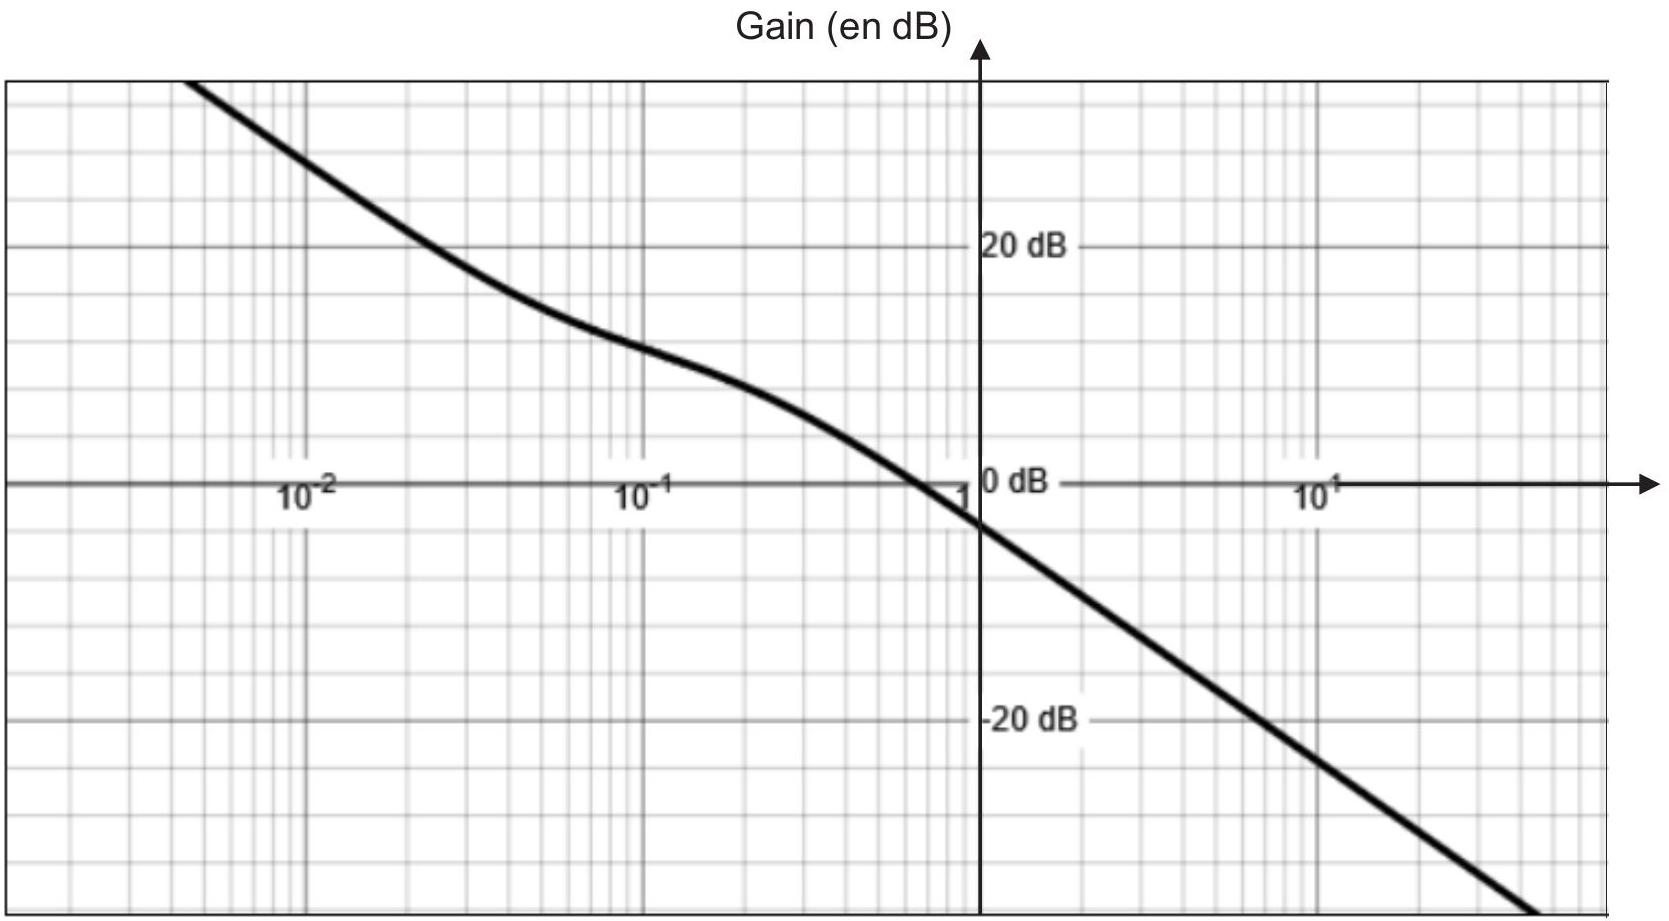
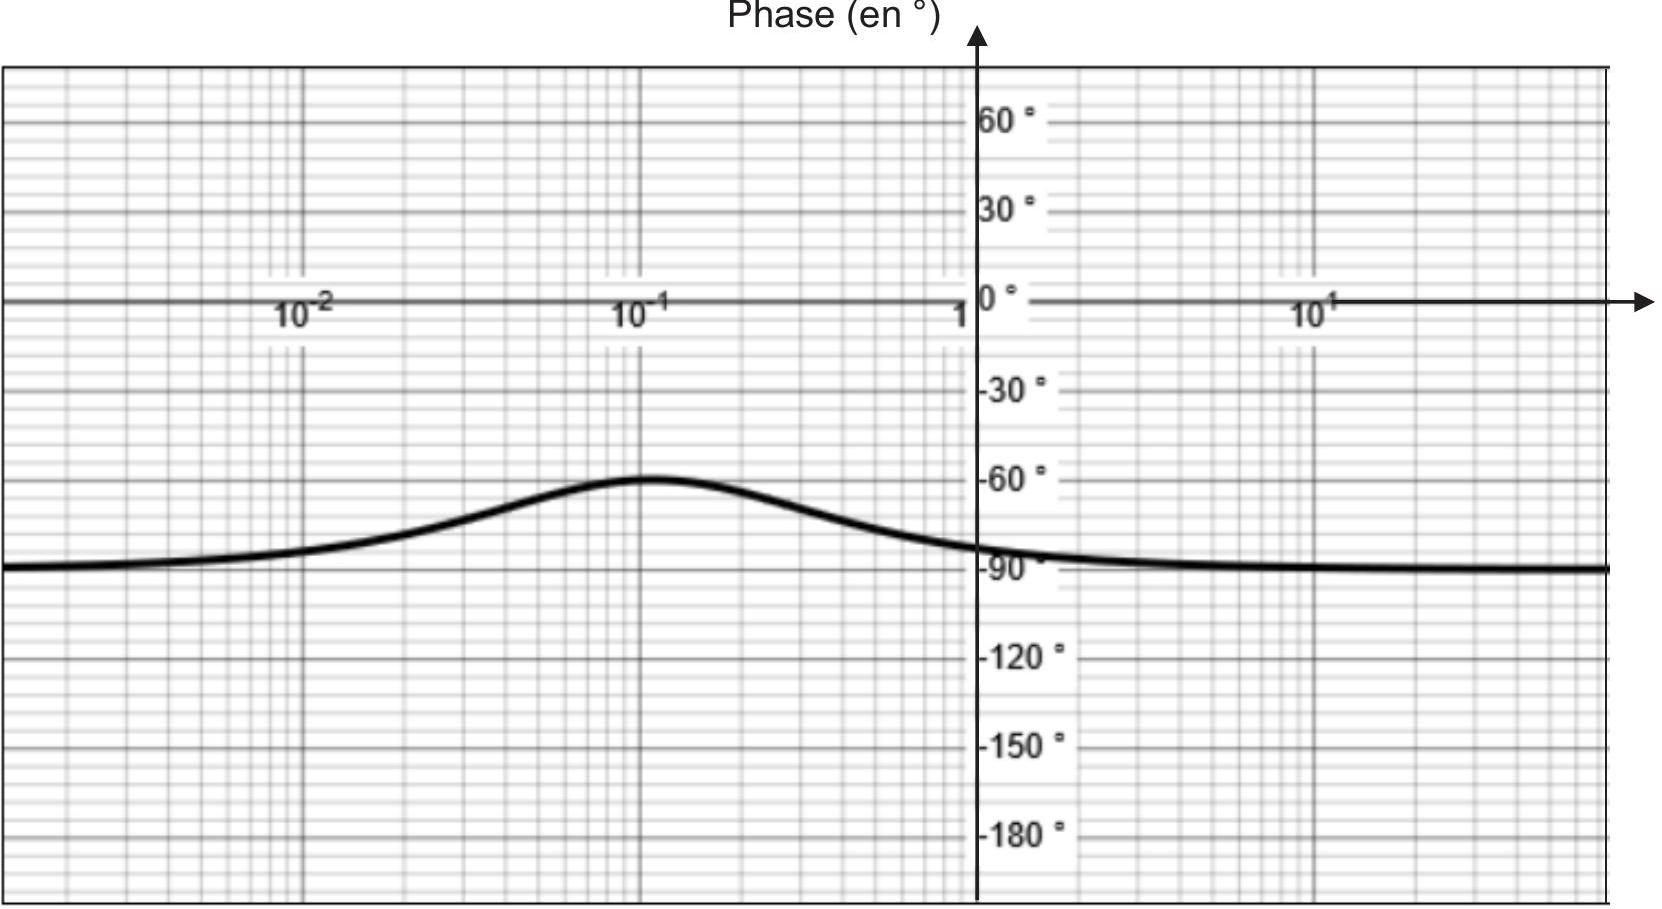
Le diagramme de Bode asymptotique en gain et en phase de la fonction de transfert en boucle ouverte corrigée
Q56. Déterminer les marges de stabilité du système corrigé.
Q57. Faire une synthèse sur les performances du système corrigé.
Partie 5 : Déploiement et inversion des ailes
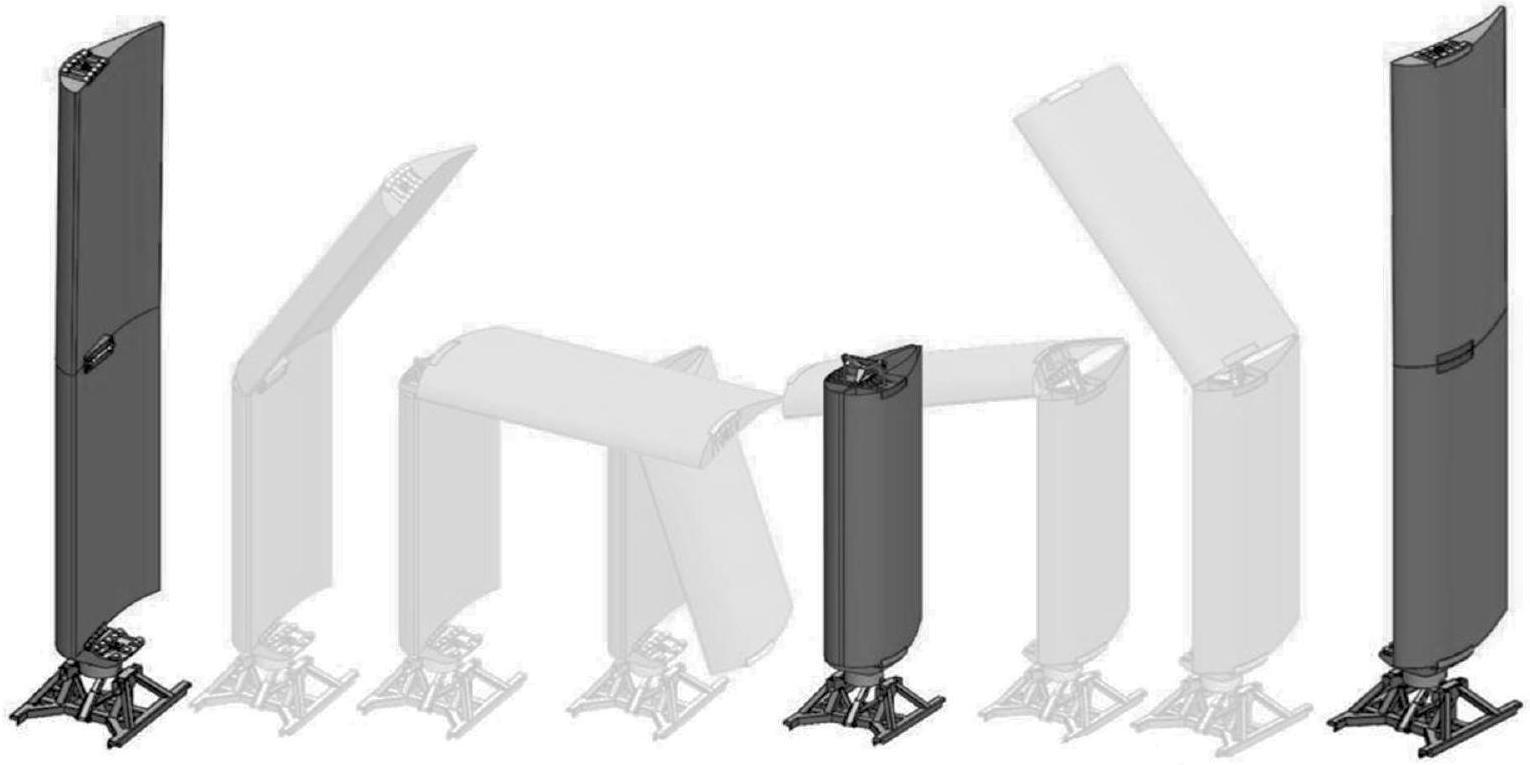
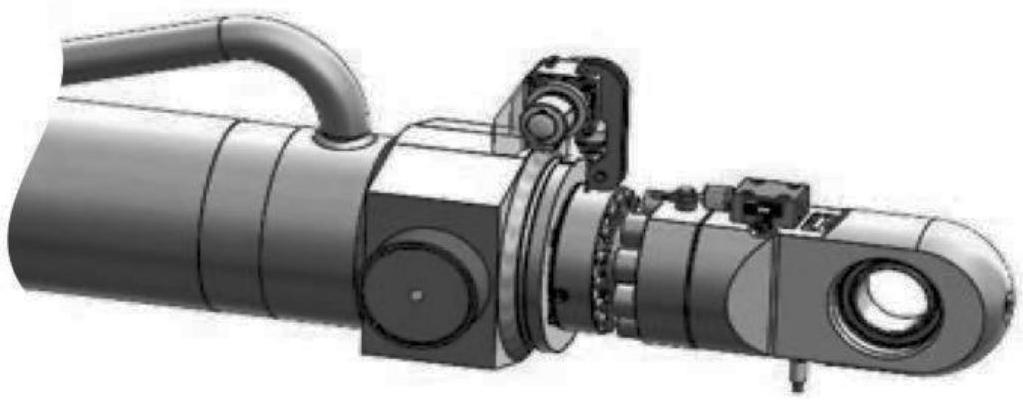
La technologie mise en place sur le bateau prévoit un système de déploiement et d'inversion (voir figure 16) permettant aux ailes asymétriques d'utiliser les vents de bâbord et tribord. L'aile est composée de deux parties dont une est fixe sur un piédestal en pivot d'axe vertical par rapport à la carène du bateau. La deuxième, en pivot par rapport à la première, est mue grâce à deux vérins identiques dont la description est donnée sur le document technique DT3.
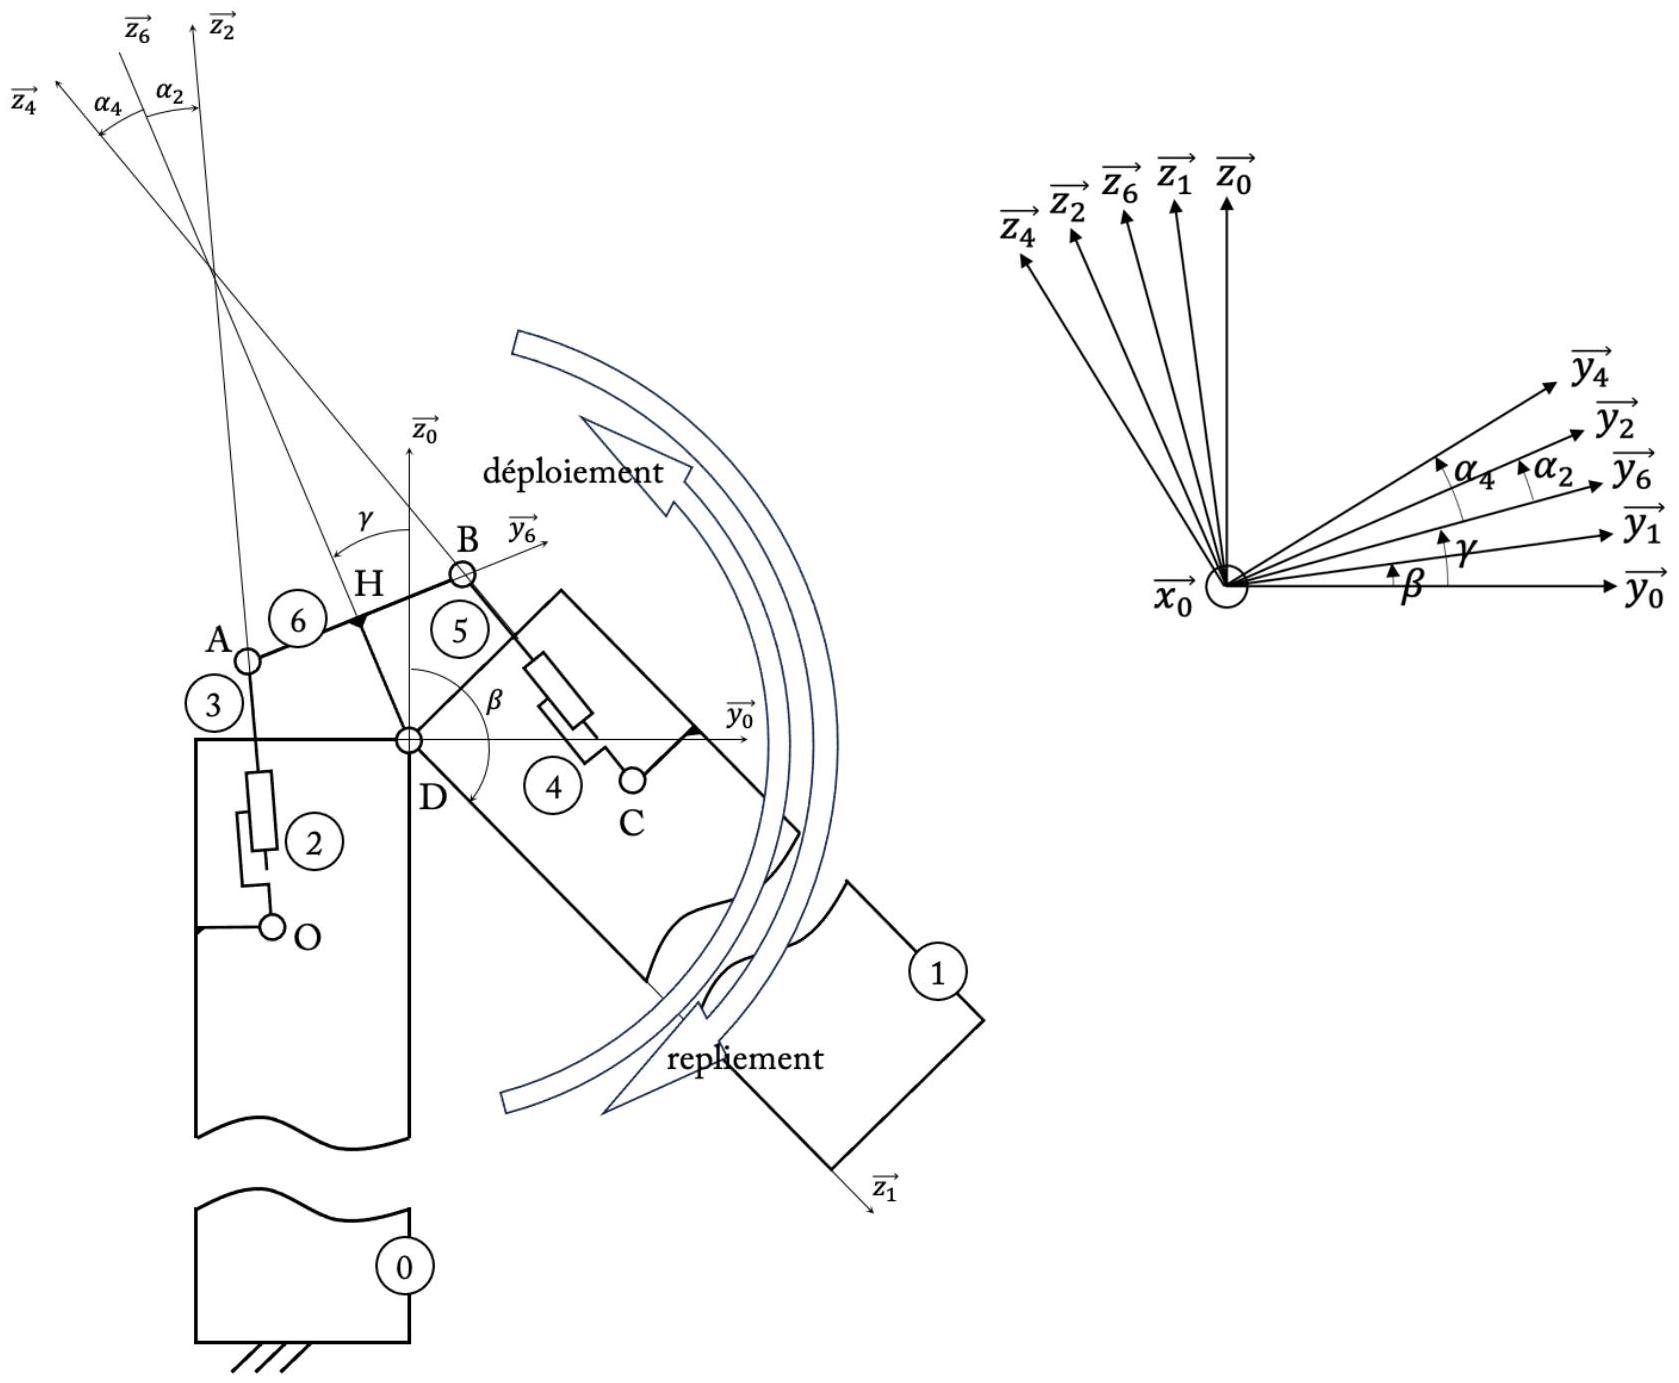
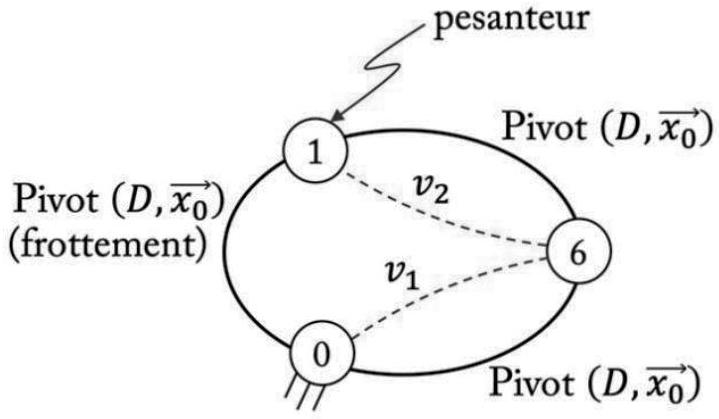
Le système de déploiement est constitué d'un triangle (6), en liaison pivot d'axe
- -à la demi-aile fixe (0) est noté
R_0 = (O, x_0^(→−), y_0^(→−), z_0^(→−)) . Il est considéré comme galiléen ; - -à la demi-aile mobile (1) est noté
R_1 = (D, x_0^(→−), y_1^(→−), z_1^(→−)) ; - -au triangle (6) est noté
R_6 = (D, x_0^(→−), y_6^(→−), z_6^(→−)) ; - -au corps de vérin (2) est noté
R_2 = (O, x_0^(→−), y_2^(→−), z_2^(→−)) ; - -à la tige de vérin (3) est noté
R_3 = (A, x_0^(→−), y_2^(→−), z_2^(→−)) ; - -au corps de vérin (4) est noté
R_4 = (C, x_0^(→−), y_4^(→−), z_4^(→−)) ; - -à la tige de vérin (5) est noté
R_5 = (B, x_0^(→−), y_4^(→−), z_4^(→−)) .
| Longueurs |
|
|
|
|
|
|
| Valeurs (mm) | 2340 | 1583 | 1380 | 1662 | 1106 | 8100 |
Effort exercé de 0 sur 6 par le vérin
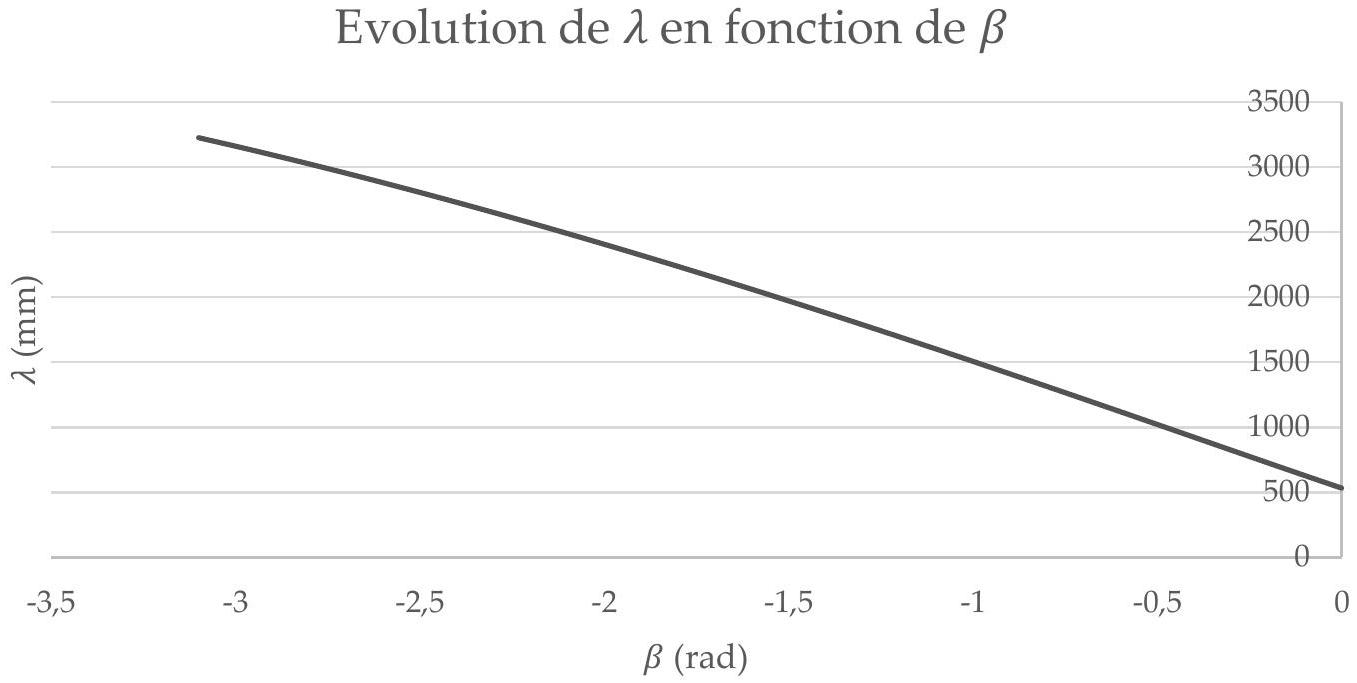
- Q59.À partir de la figure 19, mesurer la course des vérins. Justifier le choix de vérin fait par le concepteur du point de vue de ce critère à partir du document technique DT3.
Q60. Déduire de la figure 19 les coefficients
- Q62.Exprimer l'énergie cinétique
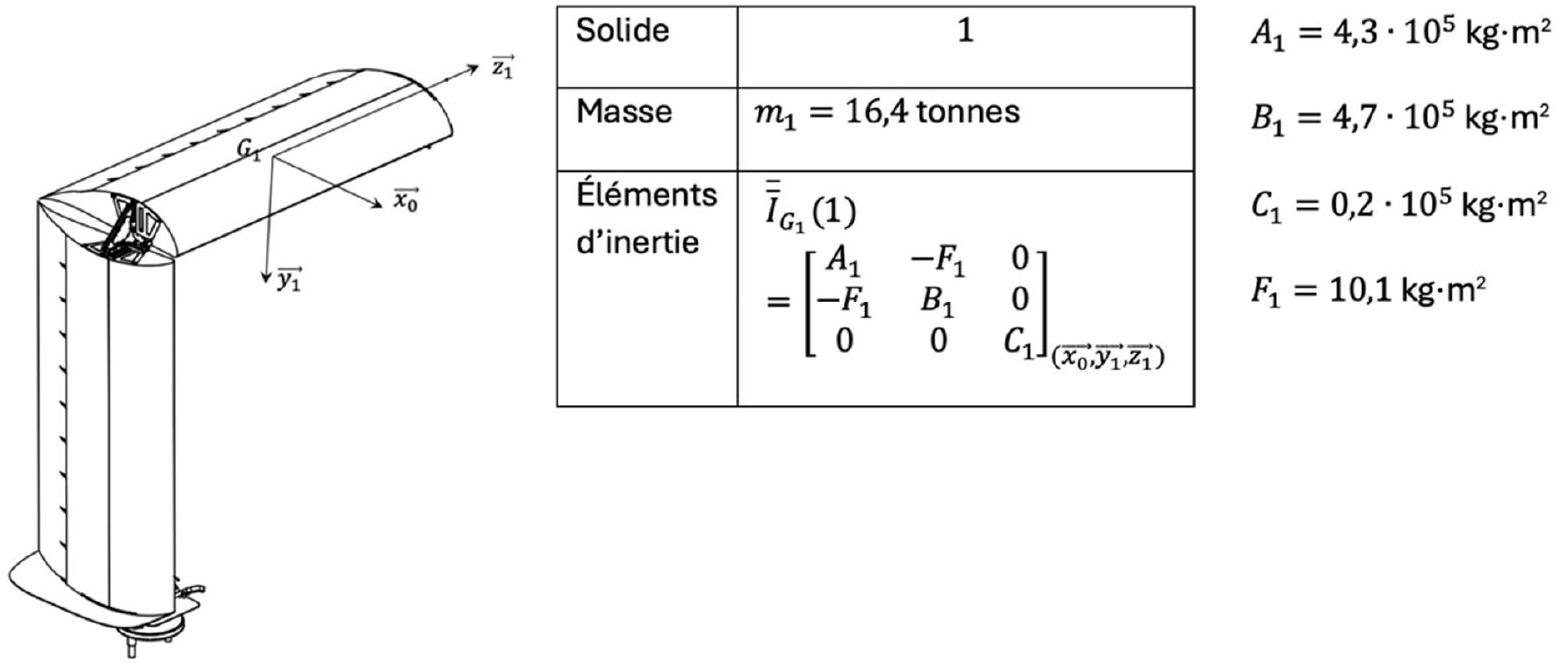
E_(c, Σ/0) de l'ensembleΣ en fonction deλ(t) . En déduire l'inertie équivalenteJ_(eq) ramenée à la rotation de l'aile 1 par rapport à l'aile 0 . Faire l'application numérique. - Q63.Exprimer la puissance galiléenne des actions extérieures et intérieures à l'ensemble
Σ en fonction deβ˙ . - Q64.Appliquer le théorème de l'énergie cinétique à l'ensemble
Σ . En déduire l'expression de la pressionp dans les vérins en fonction deβ et de ses dérivées.
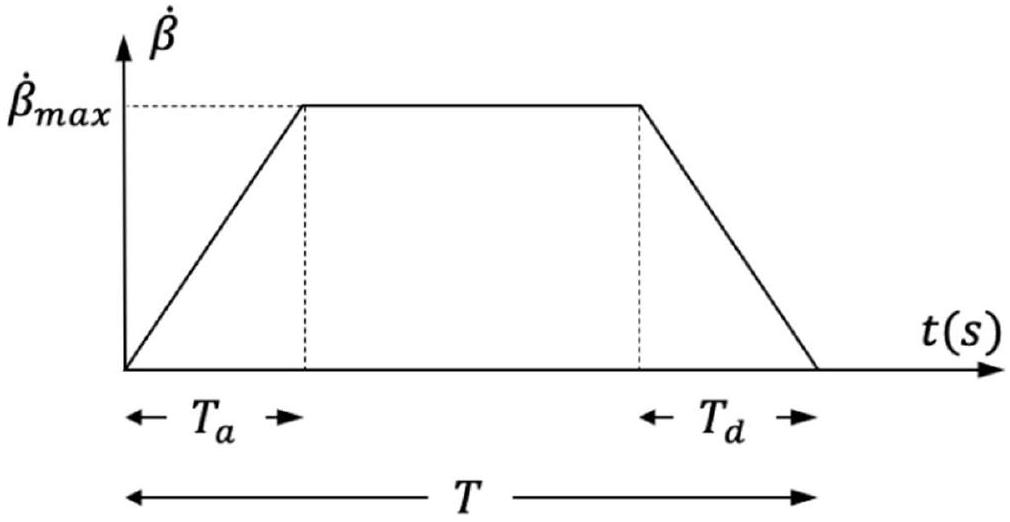
- Q65.Expliquer l'avantage d'une loi en trapèze (figure 20) pour le pilotage de l'aile du point de vue des effets dynamiques. Calculer
β˙_(max) , en considérant l'accélération angulaire choisie.
- Q66.Considérant que le cas d'étude est la phase de déploiement, indiquer si le vérin
v_1 est utilisé en sortie ou en rentrée de tige. En déduire, à partir du document technique DT3, la surface utileS (sur laquelle s'applique la pression) des vérins.
- Q67.Calculer
β(T_a) . En déduire l'expression simplifiée de l'expression dep obtenue à la question Q64 et celle dep_(max _a cc) , la pression maximale dans les vérins pendant la phase d'accélération.
- Q68.Déterminer, pour
β = − π/2 , l'expression dep_(max _c st) , la pression maximale dans les vérins pendant la phase à vitesse de déploiement constante. Faire l'application numérique. - Q69.Conclure sur le choix du vérin à partir du document technique DT3.
- Q70.Sachant que la puissance utile du vérin choisi est de 5 kW, calculer l'énergie nécessaire en kWh pour les 8 vérins utilisés 20 fois sur un trajet.
Partie 6 : Synthèse
Les études précédemment menées ont permis d'estimer les différentes puissances mises en jeu pour une utilisation optimale des ailes. Les résultats obtenus pour un trajet le Havre - New York sont résumés ci-dessous :
- -consommation optimisée avec l'algorithme d'apprentissage automatique des moteurs de pivotement : 500 kWh ;
- -consommation du système hydraulique complet de déploiement des ailes, avec prise en compte des différents rendements : 120 kWh ;
- -consommation de l'informatique embarquée pour la gestion des ailes : 50 kWh ;
- -énergie économisée grâce aux 8 ailes rigides : 85000 kWh.
- Q71.Conclure sur la pertinence du système au regard des différents résultats énoncés précédemment.
Moteurs asynchrones triphasés fermés LS
Sélection
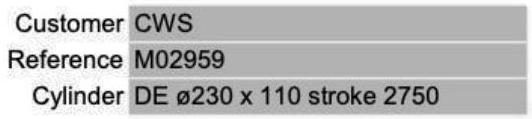
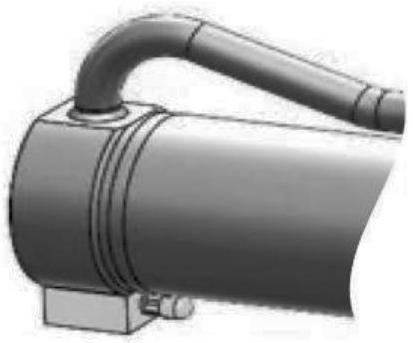
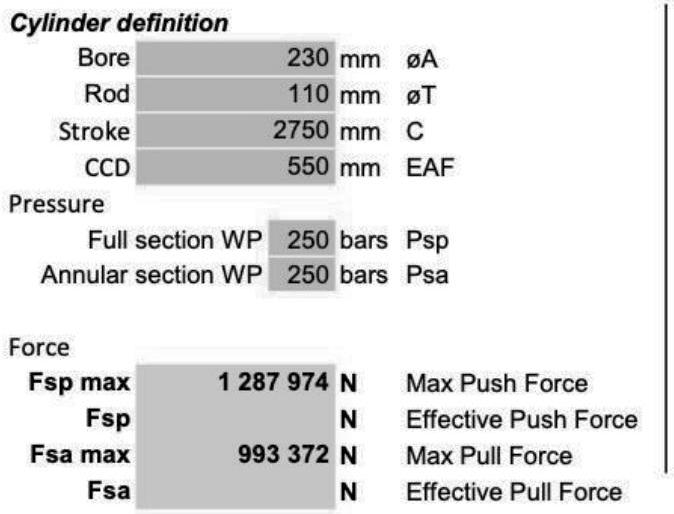
Document technique DT3 - Description des vérins
| Rev | Date | Visa | Update |
| A | 22/07/24 | ACO | Creation (from French version) |
- -Bore : chambre
- -Rod : tige
- -Stroke : course
- -Pressure : pression
NE RIEN ECRIRE DANS CE CADRE
def PO(force, d_theta):
    theta = ...
    consigne_position(... )
    sleep(10) # attendre 10 secondes
    force_prime = ...
    if force_prime < force :
            ...
        ...
    return force_prime, d_theta
# initialisation
force = ...
d_theta = 3
while True:
    ...
NE RIEN ECRIRE DANS CE CADRE
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve 1 de sciences industrielles de l'agrégation externe 2026 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve 1 de sciences industrielles de l'agrégation externe 2026 ?
Le sujet mobilise l'aérodynamique, la résistance des matériaux, la machine asynchrone associée à son variateur, et l'acquisition de données par un capteur SPI.
Le sujet est-il commun à toutes les options de sciences industrielles ?
Oui, l'épreuve est commune aux quatre options mécanique, électrique, constructions et informatique, tous les candidats composant sur le même sujet.
Les six parties du sujet sont-elles indépendantes ?
Les parties sont indépendantes entre elles, même s'il est recommandé de les traiter dans l'ordre proposé par l'énoncé.
Sur quel système technique porte l'étude ?
L'étude porte sur le porte-conteneurs Meltem, équipé de quatre paires d'ailes rigides orientables destinées à réduire sa consommation de fioul et ses émissions de CO2.
Pas de description pour le moment