Agrégation sciences industrielles de l'ingénieur externe 2025, épreuve 2, option ingénierie mécaniqueSujet et rapport du jury
Agrégation externe section sciences industrielles de l'ingénieur option sii et ingénierie mécanique - Sujet de la seconde épreuve écrite de la session 2025
- Statique plane des mécanismes (PFS)
- Pression de contact
- Statique spatiale et centre de gravité
- Résistance des matériaux : flexion et flèche
- Dynamique des solides indéformables
- Asservissement et réglage de correcteur

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
Présentation du sujet
DifficileModélisation d'une plateforme de rééducation vestibulaire (Multitest Balance Control)Afficher ou masquer la section
Présentation du sujet
DifficileLe sujet étudie la plateforme Multitest Balance Control, utilisée pour des bilans et exercices de rééducation vestibulaire. Après une partie introductive non évaluée, il enchaîne sept parties indépendantes portant sur la statique du plateau, la commande des vérins, la résistance des matériaux, la dynamique du système et son asservissement, avant une synthèse finale.
- 1Partie 2 : étude de statique en 2D et de pression de contactDétermination de l'effort dans le vérin d'un mécanisme 4 barres pour maintenir le plateau stable, puis calcul de la pression de matage au contact sphère-plan.
- 2Partie 3 : loi de commande des vérinsÉtude de l'équilibre du plateau sous l'action de ressorts, du patient et des vérins verticaux, puis calcul de la pression d'alimentation dans le cas le plus défavorable.
- 3Partie 4 : étude de statique en 3DDétermination de la position du centre de gravité du patient à partir des efforts mesurés par trois capteurs, pour vérifier sa stabilité.
- 4Partie 5 : étude de résistance des matériauxTorseur de cohésion, diagrammes du moment fléchissant et de l'effort tranchant du support de levage, critère de résistance et calcul de flèche.
- 5Partie 6 : modélisation dynamiqueÉquation de mouvement du système pour reproduire les sensations vestibulaires ressenties lors d'un trajet en transport en commun.
- 6Partie 7 : mise en place d'un asservissement du systèmeConstruction d'un modèle d'asservissement et réglage d'un correcteur pour reproduire les sensations vestibulaires d'un voyage en métro.
- 7Partie 8 : synthèseAnalyse critique des études menées et pistes pour valider entièrement le cahier des charges du système.
Difficile. La moyenne des 194 copies évaluées n'est que de 8/20, avec un écart-type de 3,01/20 (meilleure note 16,25/20, note la plus basse 0,87/20), et seules les cinq premières des sept parties ont été traitées par la majorité des candidats.
L'épreuve en chiffres
Moyenne 8 / 20 · écart-type 3,01 · 194 copies · où vous situez-vous ?Afficher ou masquer la section
L'épreuve en chiffres
- Moyenne
- 8/ 20
- Écart-type
- 3,01
- Copies
- 194
Votre note sur 20 à ce sujet, en conditions de concours.
Source : rapport du jury. Notes publiées par le concours (après harmonisation le cas échéant). Courbe : estimation par une loi normale.
Ce qu'a observé le jury
6 erreurs relevéesDémarche de statique 2D insuffisamment rigoureuse · Ordres de grandeur des déformations non maîtrisés · Erreurs de calcul en résistance des matériauxAfficher ou masquer la section
Ce qu'a observé le jury
6 erreurs relevéesLe sujet, progressif et composé de parties indépendantes, a permis à environ 90 % des candidats de traiter les cinq premières parties, les deux dernières étant moins abordées. Le jury constate que la différence entre candidats tient surtout à leur rigueur et à leur maîtrise des outils de modélisation, et que les copies sont globalement soignées malgré des marges de progression en rédaction et en qualité des schémas.
Les erreurs les plus sanctionnées
- 1Démarche de statique 2D insuffisamment rigoureusePartie 2
La quasi-totalité des candidats aborde cette partie mais peu parviennent au résultat final, faute de rigueur dans l'ordre des isolements, le bilan des actions mécaniques et l'écriture du PFS.
« peu sont arrivés au résultat littéral et numérique final par manque de rigueur sur la démarche »
- 2Ordres de grandeur des déformations non maîtrisésPartie 2
Le jury relève des erreurs de conversion d'unités et constate que des résultats aberrants ne sont pas remis en question par les candidats.
« Le jury note que les ordres de grandeur des déformations ne sont pas connus »
- 3Erreurs de calcul en résistance des matériauxPartie 5
De nombreuses erreurs de calcul conduisent à des conclusions tirées de résultats irréalistes sur la flèche du support de levage.
« Le jury déplore de nombreuses erreurs de calcul dans cette partie, ainsi que des conclusions à partir des résultats irréalistes »
- 4Modélisation dynamique rarement maîtriséePartie 6
Cette partie exigeante, qui nécessite des compétences avancées en mécanique des solides indéformables, est globalement abordée mais rarement bien maîtrisée.
« Elle a été globalement bien abordée mais rarement bien maîtrisée »
- 5Asservissement peu abordé et peu réussiPartie 7
Cette partie sur le réglage du correcteur est moins traitée et, dans l'ensemble, moins réussie que les précédentes.
« Cette partie a été moins abordée que les précédentes et, dans l'ensemble, moins réussie »
- 6Synthèse réduite à une simple liste d'activitésPartie 8
Le jury attendait une véritable analyse du travail accompli et non un simple inventaire des études réalisées.
« L'objectif n'était pas de dresser une simple liste des activités réalisées, mais de proposer une véritable analyse du travail accompli »
Ce qui a été bien réussi
- La partie 3 sur la loi de commande des vérins a été correctement traitée par un grand nombre de candidats.
- La partie 4 d'étude de statique en 3D a été bien réussie par les candidats qui l'ont traitée.
- Les candidats ayant traité la partie 8 de synthèse ont, dans l'ensemble, démontré de solides capacités d'analyse.
Conseils du jury
- Structurer rigoureusement une étude de statique : ordre des isolements, bilan des actions mécaniques puis écriture du PFS.
- Toujours confronter un résultat numérique à un ordre de grandeur physique raisonnable avant de le valider.
- Ne pas négliger les questions de synthèse, qui doivent relier les modélisations réalisées aux exigences du cahier des charges.
- Explorer un maximum de parties du sujet plutôt que de se concentrer uniquement sur les premières.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Description
Sujet officiel Agrégation externe en sciences industrielles de l'ingénieur, session 2025.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
- Même épreuve, 2026Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie mécaniqueAgrégation · 2026Sujet seul
- Même chapitre : Dynamique des solides… (+1)Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 3, option ingénierie mécaniqueAgrégation · 2026Sujet seul
 Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie mécaniqueCAPET · 2025Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2025, épreuve 1Agrégation · 2025Sujet seul
- Même épreuve, 2024Agrégation sciences industrielles de l'ingénieur externe 2024, épreuve 2, option ingénierie mécaniqueAgrégation · 2024Sujet seul
- Même chapitre : Résistance des matériaux…Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 1Agrégation · 2026Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie électriqueCAPET · 2025Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2025, épreuve 2, option ingénierie des constructionsAgrégation · 2025Sujet seul
- Même épreuve, 2023Agrégation sciences industrielles de l'ingénieur externe 2023, épreuve 2, option ingénierie mécaniqueAgrégation · 2023Sujet seul
- Même chapitre : Résistance des matériaux…Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie des constructionsAgrégation · 2026Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie des constructionsCAPET · 2025Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2025, épreuve 2, option ingénierie électriqueAgrégation · 2025Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
CONCOURS EXTERNE
Option : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR ET INGÉNIERIE MÉCANIQUE
Le fait de rendre une copie blanche est éliminatoire
INFORMATION AUX CANDIDATS
Modélisation d'une plate-forme de rééducation vestibulaire
- Contexte
a. Présentation générale
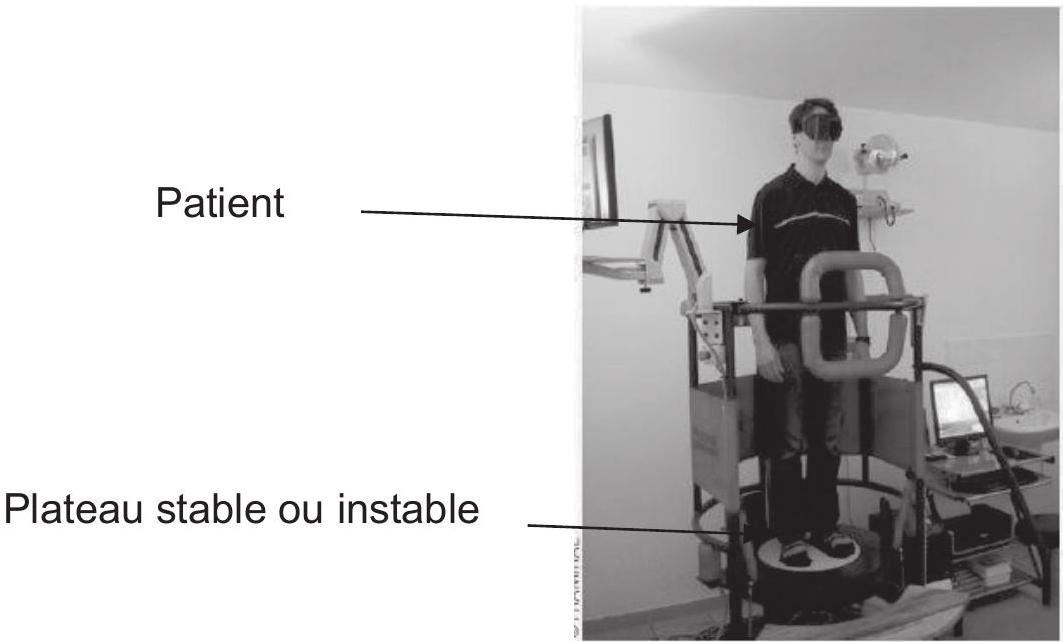

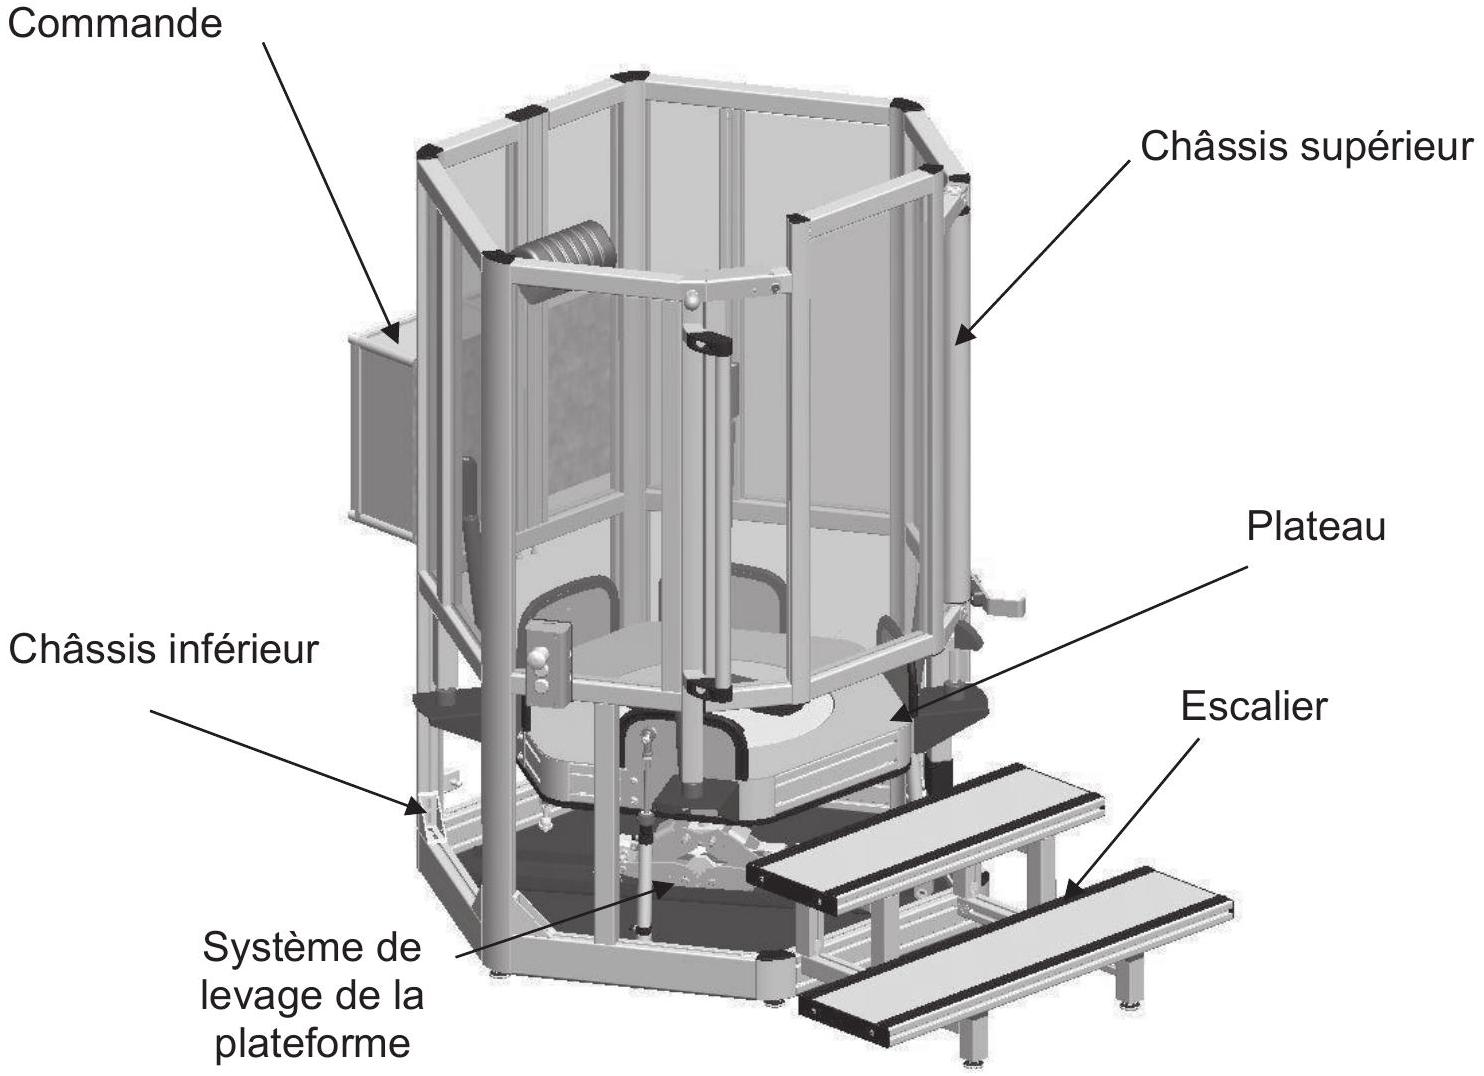
- d.Présentation des problématiques et de l'objectif général du sujet
- -Maintenir le plateau en position haute stable sans détérioration du système (exigence 1.3.1, Partie 2).
- -Atteindre toutes les positions verticales du plateau quel que soit le poids du patient (Exigence 1.5 : Partie 3). La pression pneumatique des vérins verticaux sera notamment étudiée.
- -Acquérir les mesures du test de stabilité (Exigence 1.2 : Partie 4).
- -Vérifier le dimensionnement du support du vérin électrique (Exigence 1.3.1 : Partie 5).
- -Mettre en œuvre un test de reproduction des sensations vestibulaires ressenties dans les transports en commun (Exigence 1.4.1.2). Pour cela on conduira :
- ○une étude dynamique pour prévoir le comportement mécanique de la plate-forme capable de restituer les sensations dans les transports en commun (Partie 6) ;
- ○une étude de l'asservissement du système pour contrôler la dynamique de la plateforme dans le cadre de cet essai (Partie 7).
- -Synthétiser les résultats pour conclure vis-à-vis des différentes études menées (Partie 8).
2. Immobilisation du plateau
- a.Présentation globale du système de levage (exigence 1.3.1)
Lors de la mise en position haute, le plateau soulevé par un vérin électrique vient en butée sur quatre plots antivibratoires appelés silent blocs (Figure 4).
- -Vérification du dimensionnement du vérin électrique.
- -Vérification du dimensionnement de la liaison entre le système de levage et le plateau.


- -
y_(min) : le plateau touche les silent blocs et ceux-ci ne sont pas comprimés. - -
y_(max) : le plateau comprime les silent blocs au maximum.
- -On note
B_i les bases(x→_i, y→_i, z→_i) attachées aux solides i aveci ∈ [1, 2, 3, 4, 5] etB_0 = B_3, B_1 = B_2, B_4 = B_5 ; - -Le paramétrage angulaire est :
(x_0^(→−), x_2^(→−)) = (y_0^(→−), y_2^(→−)) = θ(t); (x_0^(→−), x_4^(→−)) = (y_0^(→−), y_4^(→−)) = α(t) . - -Le paramétrage dimensionnel est:
AB^(→−) = L_1.x_1^(→−); OC^(→−) = L_2.x_2^(→−); OA^(→−) = L_3.y_0^(→−); CB^(→−) = L_3.y_0^(→−); CF^(→−) = H.y_0^(→−); ED^(→−) = λ.y_4^(→−); OE^(→−) = L_0.x_0^(→−); DC^(→−) = a.x_0^(→−) − b.y_0^(→−) ; aveca = 25 mm; b = 130 mm; Lo = 736 mm; H = 200 mm; y_(min) = 330 mm ;L_1 = L_2 = 304 mm; L_3 = 80 mm - -La longueur limite supérieure du vérin est de
λ_(lim) = 560 mm . - -Le problème est considéré comme plan. Les poids propres des solides du système de levage sont négligés devant les efforts mis en jeu. La masse du plateau est de
M = 50, 7 kg . On néglige l'action des ressorts verticaux (non représentés sur le schéma cinématique Figure 5). - -L'accélération de la pesanteur est
g = 9, 81 m ⋅ s^(− 2) .
- b.Modélisation des actions mécaniques nécessaires au dimensionnement du vérin
- Objectif de l'étude : déterminer l'action mécanique que doit fournir le vérin au système "quatre barres" dans le cas le plus défavorable (exigence 1.3.1).
Réaliser le graphe des liaisons du système de levage seul, c'est à dire sans le contact avec le plateau.
Indiquer, sans calcul, le mouvement du solide 3 par rapport au bâti 0.
Question 3
Déterminer les coordonnées
Déterminer littéralement et numériquement la valeur de
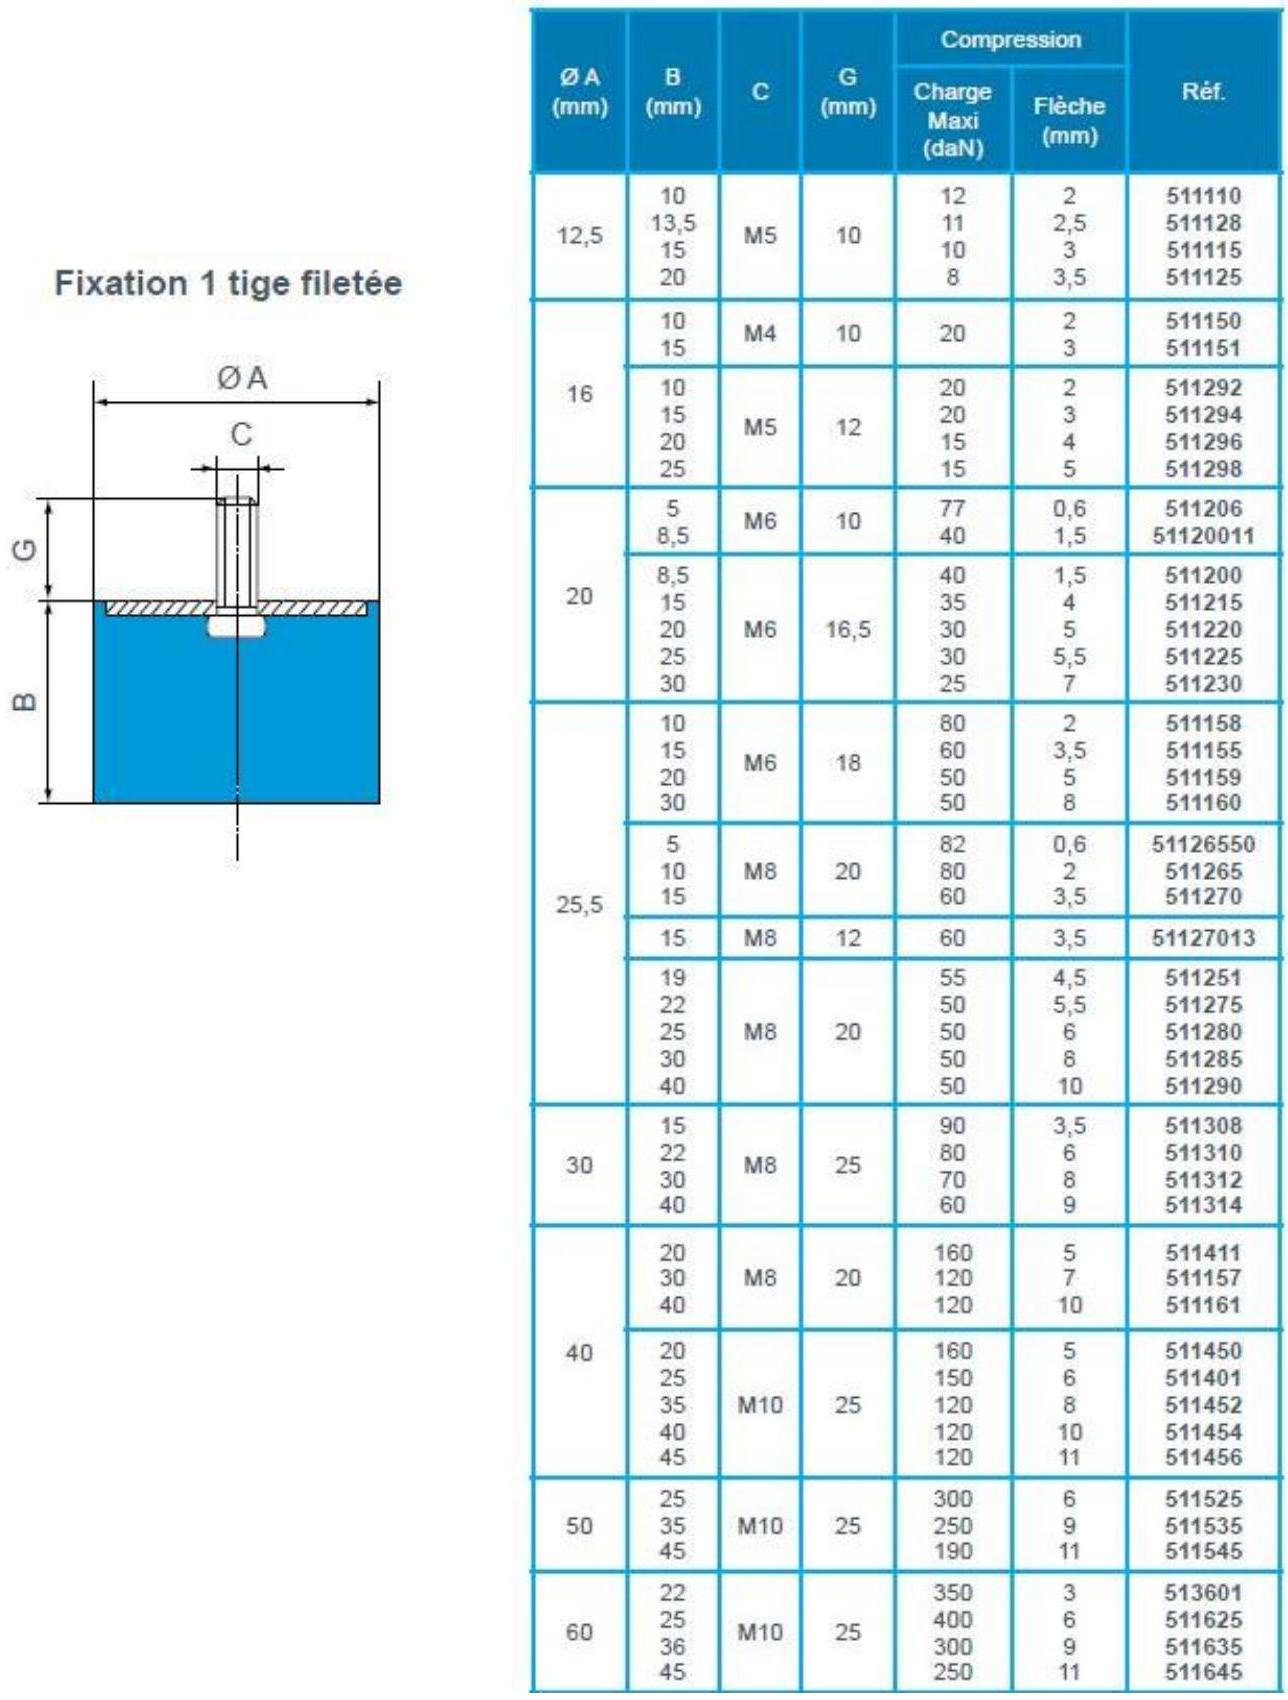
À partir de la documentation technique des silent blocs fournie en annexe a, déterminer l'écrasement (ou flèche) maximal admissible d'un silent bloc référencé 511157. En déduire la valeur numérique de ymax.
Calculer la valeur numérique de l'angle
Question 7
Exprimer la loi entrée-sortie entre les paramètres
Question 8
Déterminer la longueur du vérin
Calculer la résultante de l'action mécanique globale maximale créée par l'ensemble des quatre silent blocs dont les caractéristiques techniques sont fournies en annexe a. Cette résultante est appelée Fsb.
Proposer, sans faire les calculs, une stratégie d'isolement permettant de calculer l'effort généré par le vérin lorsque le solide 6 est en contact avec le plateau.
Question 11
- c.Dimensionnement du contact entre le système de levage et le plateau
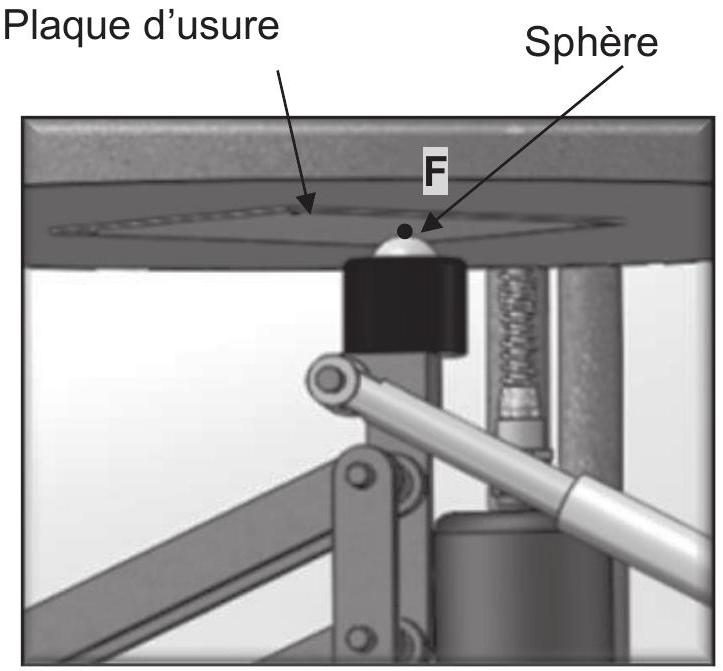
Déterminer la pression maximale de contact au niveau de la liaison sphère-plan au point F (Figure 6). La théorie de Hertz sur les contacts est rappelée dans la documentation technique en annexe b. Conclure quant à l'exigence de non matage.
la sphère et la plaque d'usure sont en acier EN 100 Cr 6
- -Module de Young
E = 200GPa - -Coefficient de poisson
v = 0, 3 - -Limite élastique
Re = 300MPa - -Diamètre de la sphère
D = 40 mm

3. Réglage du plateau en position instable

- -Étape 1 : les vérins verticaux ne sont pas alimentés.
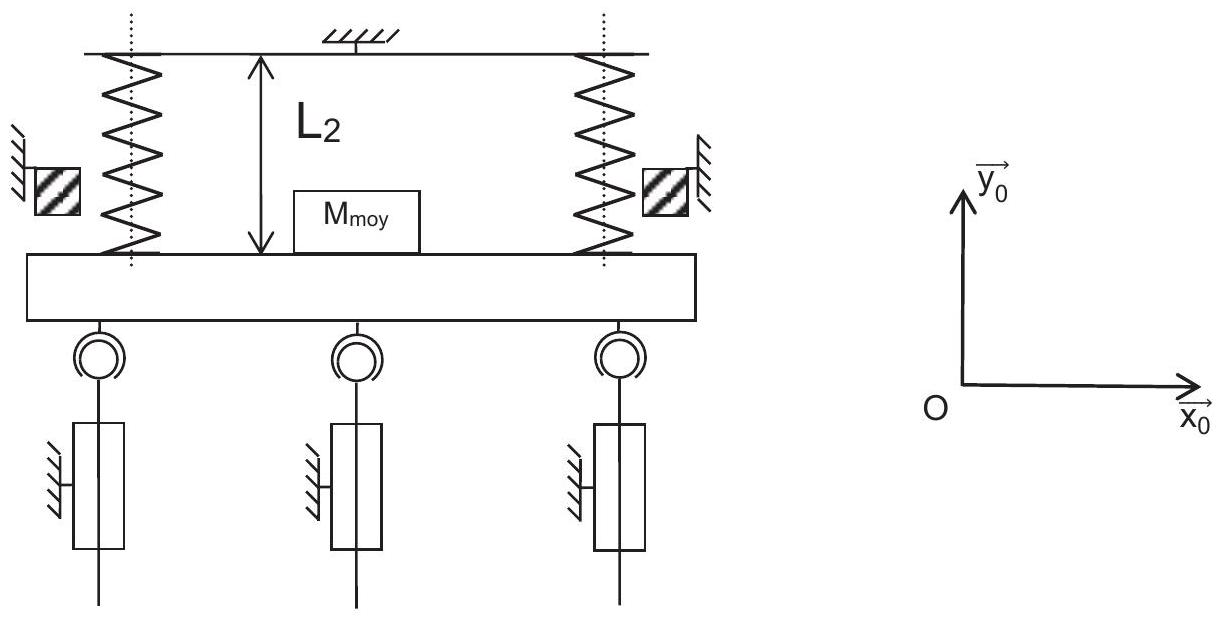
Sous l'effet des quatre ressorts verticaux, le plateau se positionne en contact avec les quatre silent blocs. C'est la position initiale, modélisée sur la Figure 9. - -Étape 2 : les vérins verticaux sont alimentés.
Le plateau est chargé d'une masseM_(moy) représentant la masse moyenne d'un patient, les tiges des vérins doivent être sorties à mi-course notéeC_(moy) . C'est la position moyenne, modélisée sur la Figure 10. - -Étape 3 : les vérins verticaux sont alimentés.
Le plateau est chargé d'un patient de poidsP_(patient) quelconque. Les tiges des vérins doivent être sorties grâce à une pression définie. C'est la position quelconque, modélisée sur la Figure 11.
Les questions 13 et 14 portent sur l'étape 1

- -ressort : raideur
k = 2, 04 N ⋅ mm^(− 1) ; longueur à videL_0 = 290 mm ; - -masse du plateau
m_(plateau) = 50, 7 kg ; - -la répartition des masses est homogène ;
- -les silent blocs n'étant pas écrasés ne génèrent pas d'effort.
Déterminer l'effort
Déterminer la longueur du ressort
Les questions 15 et 16 portent sur l'étape 2.
Données et hypothèses :
- -masse moyenne d'un patient
M_(moy) = 70 kg ; - -le plateau est suspendu aux quatre ressorts verticaux ;
- -les tiges sont sorties à mi-course
C_(moy) = 60 mm .
Question 15
Question 16
Les questions 17 à 20 portent sur l'étape 3.

Question 17
Question 18
Question 19
Question 20
- -Diamètre du piston
D = 25 mm , diamètre de la tiged = 10 mm . - -On appliquera un taux de charge tc égal à 80%. On rappelle que le taux de charge, en pourcentage, est le rapport entre la charge réelle à déplacer par le vérin et l'effort disponible en bout de tige.
4. Test de stabilité
- -la position de la projection du centre de gravité G du patient dans le plan
(x→, y→) ; - -la surface maximale dans laquelle cette projection se déplace ;
- -la longueur de la trajectoire de cette projection, appelée statokinesigramme (espèce de pelote visible sur la Figure 12).
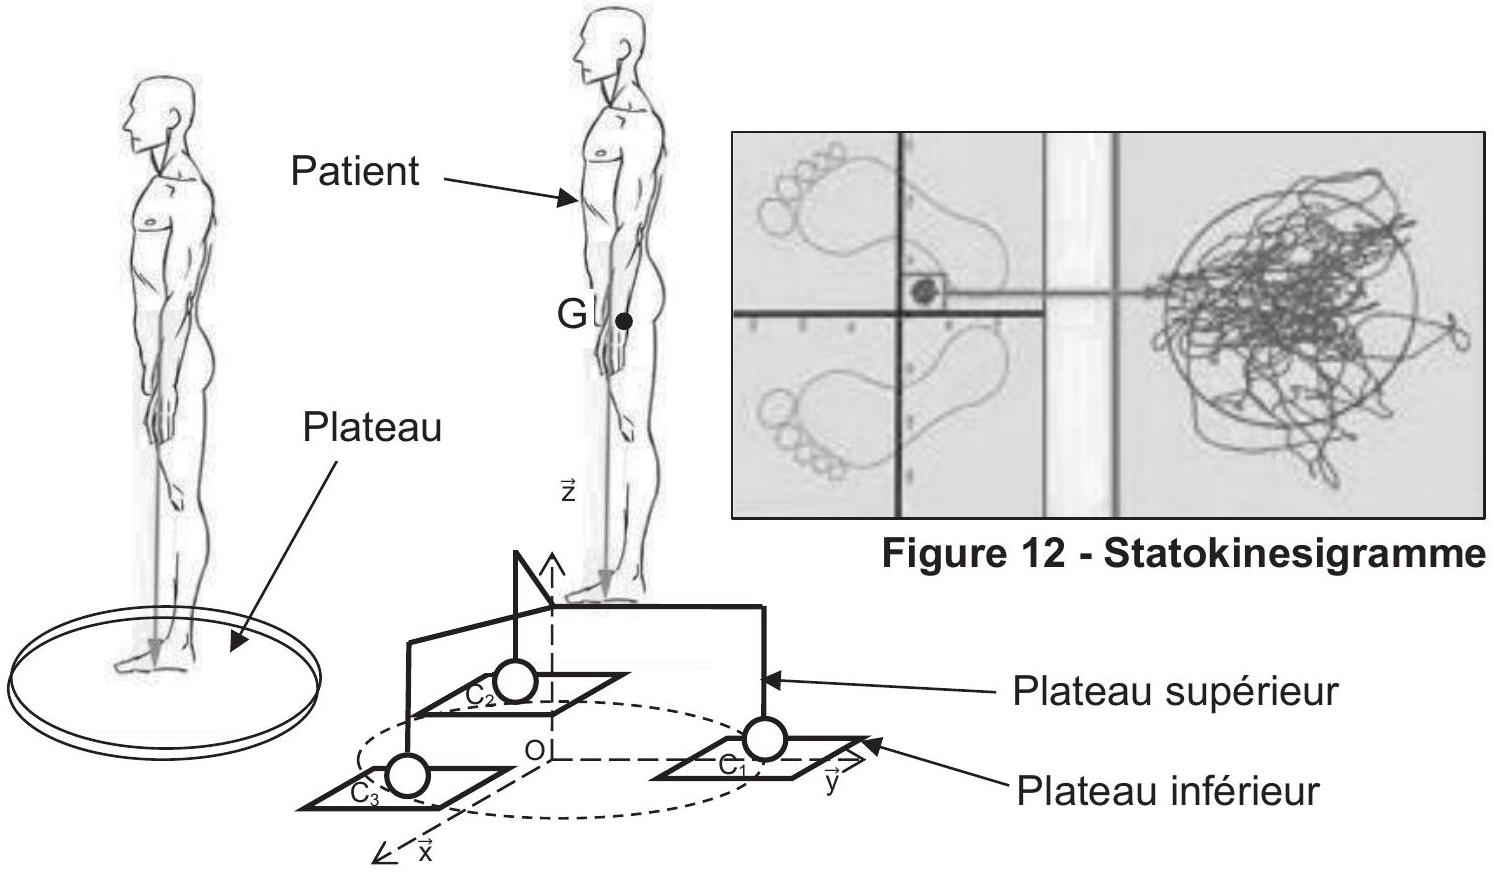

- -Le plateau inférieur est immobile par rapport au châssis.
- -Les liaisons sont supposées parfaites.
- -Les actions mécaniques sont exprimées sous la forme suivante, en un point quelconque Di :
{T_(solide 1 → solide 2)}_(D_i) = {D⃗_i; M⃗_(D_i)}_(D_i) = {X_i x⃗ + Y_i y⃗ + Z_i z⃗; L_i x⃗ + M_i y⃗ + N_i z⃗}_(D_i), i ∈ [1, 2, 3] - -
{T_(pesanteur → patient)}_G = {P⃗_(pa); 0→}}}{{_G ,G étant le centre de gravité du patient. - -
{T_(pesanteur → plateau supérieur)}_O = {P⃗_(ps); 0→}}}{{_O , O étant le centre de gravité du plateau supérieur. - -Les points
C_1, C_2 etC_3 sont disposés sur un rayon R de 200 mm à120^∘ comme indiqué sur la Figure 14. - -Les coordonnées du centre de gravité du patient sont notées :
OG^(→−) = X_G X⃗ + Y_G Y⃗ + Z_G Z⃗
Exprimer dans la base (
À partir de l'écriture des équations d'équilibre du système {patient+plateau supérieur}, déterminer les coordonnées
Question 23
5. Étude du support du vérin

- -Unités N et mm.
- -Le support est assimilé à une poutre [OA] de section pleine rectangulaire qui présente les caractéristiques suivantes :
- -longueur :
OA = L = 250 mm ; - -section rectangulaire :
a × b, a = 40mm, b = 10mm ; - -matériau de la poutre : acier S355, limite à la rupture
Rr = 490MPa et module de YoungE = 210000MPa .
- -longueur :
- -On considère que la languette (située au-dessus) AB est rigide, on étudie donc uniquement la déformation de la poutre [OA],
AB = e = 33 mm ; - -Le support est encastré en O. Les actions mécaniques exercées par le vérin sur le support sont appliquées au point B et modélisées par le torseur :
{T_(vérin → support)}_B = {R⃗ = Tx⃗ + Py⃗; M⃗_B = Cx⃗ + Mz⃗}_B
avecT = − 4000 N, P = − 200 N, C = − 14000 N ⋅ mm; M = 24000 N ⋅ mm . - -Le poids du support est négligé.
En fonction des données du problème, exprimer le torseur des actions mécaniques exercées par le vérin sur le support au point A.
Déterminer l'expression du torseur des actions mécaniques de cohésion en tout point G(x) de la fibre moyenne du support. Nommer les sollicitations que subit le support.
Tracer à main levée l'évolution des composantes de l'effort tranchant
Dans la section la plus sollicitée, calculer la contrainte normale maximale, nommée
Déterminer l'équation de la déformée due à la flexion simple et en déduire la flèche f en A.
Conclure sur le respect de l'exigence 1.3.1.
Question 30
Proposer une modification du prototype du support afin de respecter l'exigence 1.3.1.
6. Modélisation dynamique
a. Présentation du test
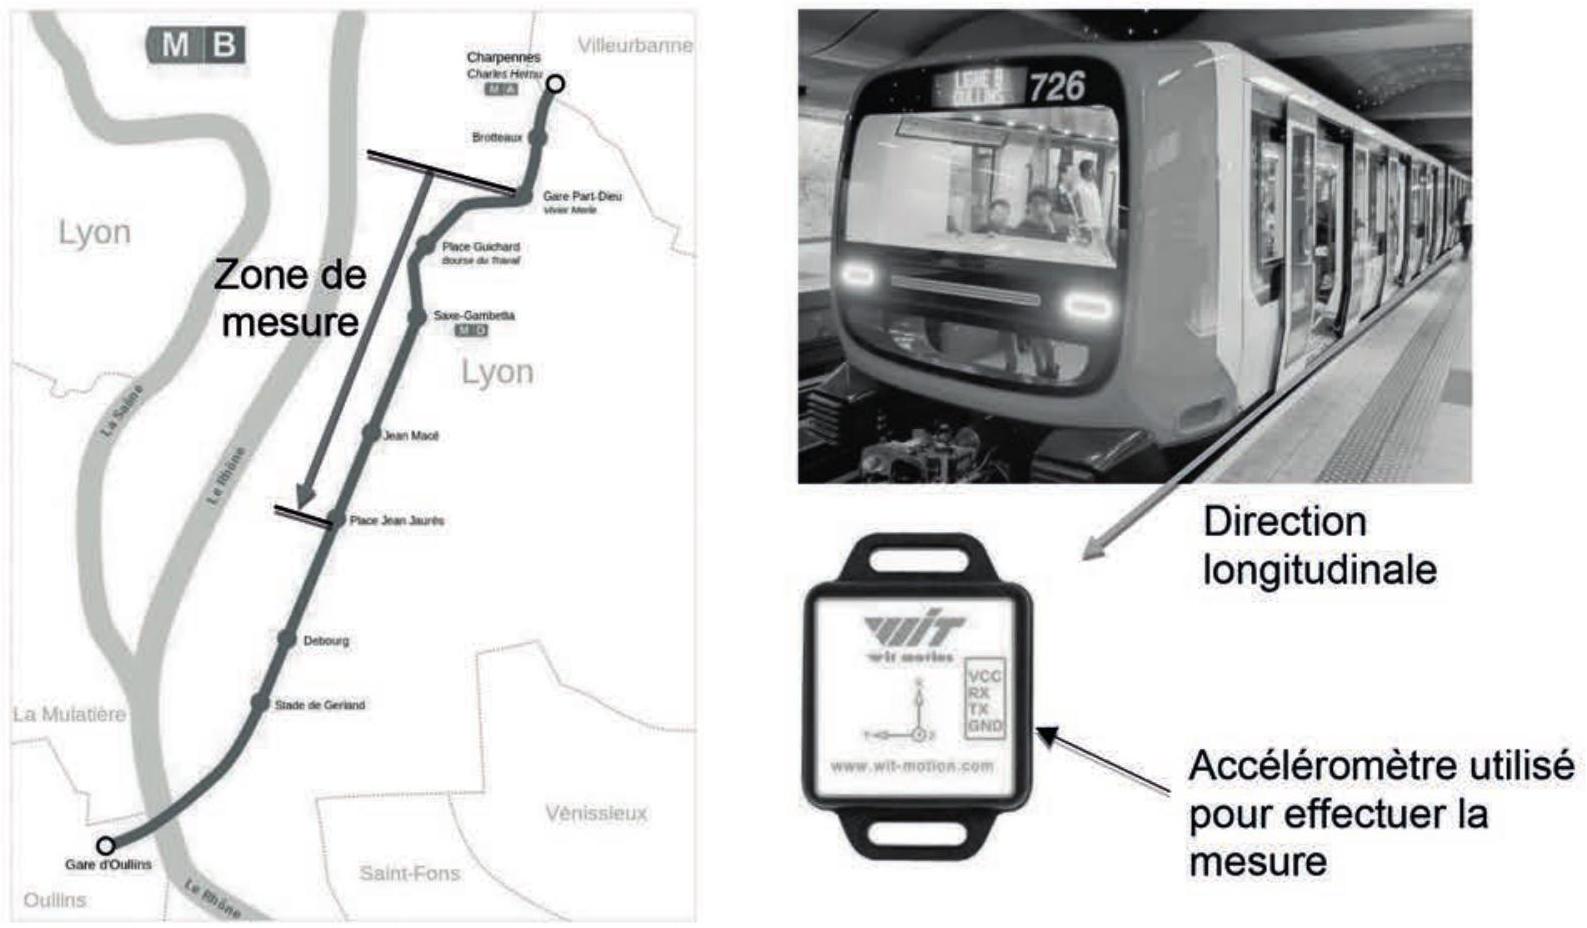

Question 31
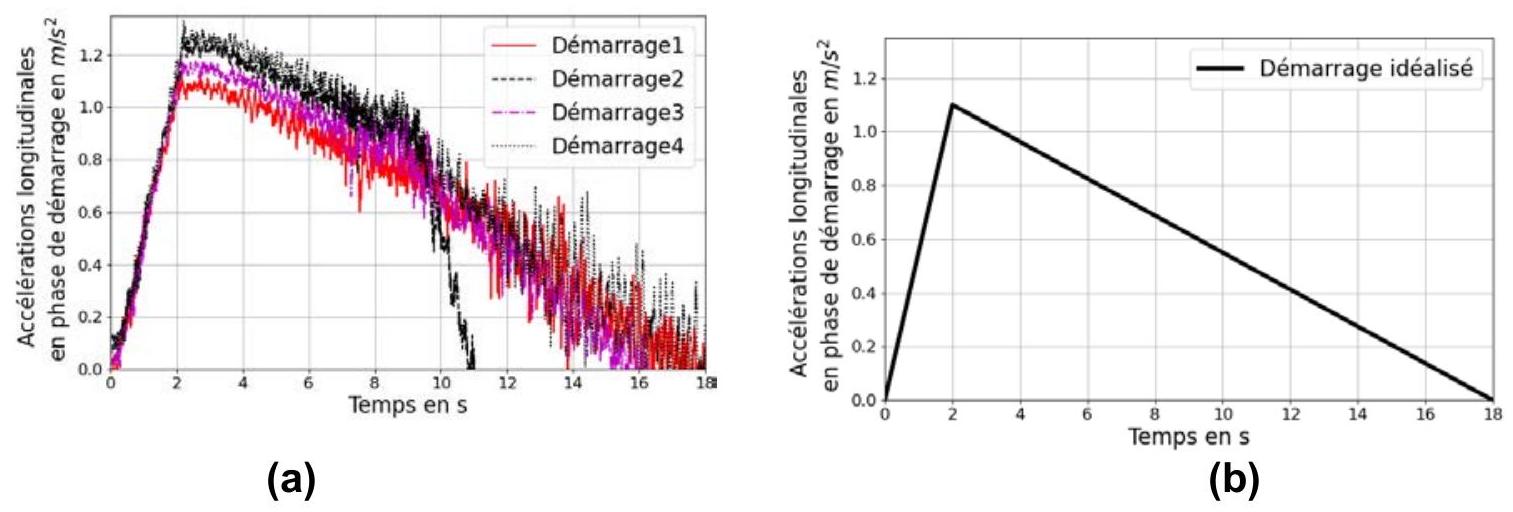
Question 32
On note :
- -le repère
R_1(O, x→_1, y_1^(→−), z_0→ = z_1→) associé à l'ensemble S1 = {Plateforme+patient}. - -
θ(t) = θ_(10)(t) = (x→_0, x→_1) = (y→_0, y→_1) - -le vecteur position
OO_1^(→−) = X_1 x→_1 + Y_1 y→_1 - -avec
X_1 = 0, 1 m etY_1 = 1, 8 m

Question 33
Question 34
À partir des résultats des deux questions précédentes, exprimer l'angle d'inclinaison de la plateforme
Comparer l'influence sur l'accélération ressentie de ces deux termes.
Conclure sur la méthode retenue pour piloter la plateforme afin d'assurer une restitution des sensations de démarrage du métro. Proposer une expression de
- b.Analyse de l'architecture de la plate-forme pour le test de démarrage de métro
- Objectif : à l'aide de l'analyse de l'architecture de la plateforme d'essai, formuler des hypothèses pour l'étude dynamique.
La plateforme est composée de trois vérins pneumatiques dits « verticaux » et de deux vérins pneumatiques dits « horizontaux ». À noter que les trois vérins « verticaux » sont en fait quasi verticaux car la distance entre les points d'accroche à la plate-forme est légèrement plus petite que celle entre les points d'accroche au bâti.
Après une phase de mise en position avec le système de levage étudié par ailleurs (partie 2), et une fois le patient sur la plate-forme, les trois vérins verticaux sont alimentés à pression constante pour les maintenir à mi-course.
Les vérins horizontaux sont alors pilotés pour imposer un mouvement à la plateforme permettant de solliciter le système vestibulaire du patient.
Le patient doit alors chercher à maintenir la position de son centre de gravité la plus constante possible sur la plateforme. La projection du centre de gravité du patient est alors mesurée par le dispositif présenté dans la partie 4.
Une centrale inertielle, composée d'un accéléromètre et d'un gyromètre, permet de mesurer le comportement mécanique de la plateforme.
Les vérins sont pilotés par des servo-distributeurs et sont régulés en pression.
Quatre ressorts sont présents et sont reliés d'une part au bâti et d'autre part à la plateforme.
Un groupe pneumatique permet d'alimenter le système.

Question 38
Question 39
Question 40
c. Modélisation cinématique du tangage de la plateforme
- -du bâti
S_0 avec pour repère associéR_0(A, x→_0, y→_0, z→_0) supposé galiléen ;
- -de la plateforme
S_1 avec une charge embarquée de repère associéR_1(B, x→_1, y→_1, z→_0 = z→_1) ;
on noteθ_(10) = (x⃗_0, x⃗_1) = (y⃗_0, y⃗_1) ; - -du vérin vertical
S_2 d'inertie négligeable composé du corpsS_2^a et de la tigeS_2^b de repère associéR_2(A, x→_2, y→_2, z→_0 = z→_2) ,
on noteθ_(20) = (x⃗_0, x⃗_2) = (y⃗_0, y⃗_2) ; - -du vérin horizontal
S_3 composé du corpsS_3^a et de la tigeS_3^b de repère associéR_3(E, x→_3, y→_3, z→_0 = z→_3) ,
on noteθ_(30) = (x⃗_0, x⃗_3) = (y⃗_0, y⃗_3) ; - -du vérin vertical
S_4 composé du corpsS_4^a et de la tigeS_4^b de repère associéR_4(D, x→_4, y→_4, z→_0 = z→_4) ;
on noteθ_(40) = (x⃗_0, x⃗_4) = (y⃗_0, y⃗_4) .

Traduire la fermeture géométrique A-B-C-D-A et la projeter dans le repère
On souhaite exprimer les paramètres
Question 42
Question 43

d. Modélisation dynamique du tangage de la plateforme
- -Le référentiel
R_0(A, x→_0, y→_0, z→_0) est supposé galiléen. - -On note
g→ = − g ⋅ y→_0 l'accélération de la pesanteur avecg = 9, 81 m ⋅ s^(− 2) - -On considère l'ensemble
S_1 = { plateforme (a) + masse(b)} = S_(1a) + S_(1 b) qui a une masse notéem_1 = m_(1a) + m_(1 b) , un centre d'inertieG_1 , un repère associéR_1(G_1, x→_1, y→_1, z→_1) et une matrice d'inertie :
I(G_1, S_1) = (A_1, − F_1, − E_1; − F_1, B_1, − D_1; − E_1, − D_1, C_1)_(x⃗_1, y⃗_1, z⃗_1).

- -Les autres grandeurs de géométrie de masse sont définies en annexe c Figures 31 et 32.
- -Quatre ressorts sont présents entre la plateforme
S_1 et le bâtiS_0 .
Proposer une simplification des opérateurs d'inertie
Déterminer l'expression de l'opérateur d'inertie
En déduire l'expression de
En considérant le mouvement de tangage seul, déterminer les torseurs cinématique et cinétique en
Question 48
Question 49

On rappelle la raideur et la longueur à vide de chacun des 4 ressorts (Figure 24).
- -
k = 2, 04 N ⋅ mm^(− 1) - -
L_0 = 290 mm
Question 50
Question 51
Question 52
Question 53
L'action mécanique du corps du vérin horizontal
Question 54
Question 55
7. Mise en place d'un asservissement du système
- a.Analyse et modélisation du comportement dynamique de la plateforme

Question 56
Question 57
À l'aide de la Figure 25 et des courbes des Figures 34 et 35 en annexe d, déterminer les valeurs de K, a 1 et a 2.
Question 58
b. Modélisation de la structure d'asservissement
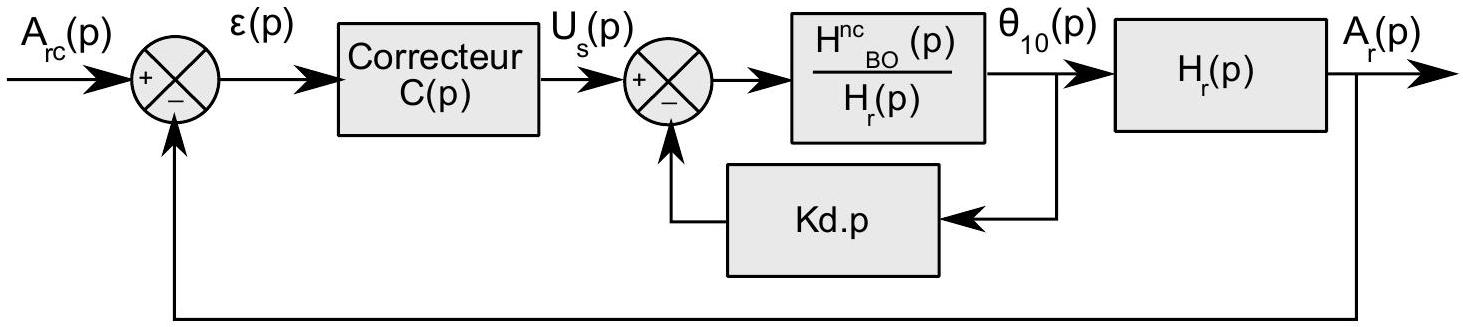
Dans cette partie, on supposera que la fonction de transfert reliant

- -La grandeur asservie est l'accélération ressentie
a_r(t) (transformée de LaplaceA_r(p) ) qui correspond au terme dû à la pesanteur définie dans la partie 6.a) avec la relation suivante :a_r(t) = − g→ ⋅ x→_1 . - -L'accélération ressentie de consigne est notée
A_(rc)(p) dans le domaine de Laplace. - -L'accélération ressentie de consigne est convertie en une tension de consigne noté
U_c(p) dans le domaine de Laplace via un adaptateur de fonction de transfertHa(p) . Le gain associé est notéKa.(Ha(p) = Ka) - -L'angle d'orientation de la plateforme en tangage (noté
θ_(10)(p) dans le domaine de Laplace) est mesuré par une centrale inertielle et traduit la mesure d'angle par une tension notéeU_m(p) dans le domaine de Laplace. Le capteur délivre une tension de 5 V pour360^∘ de variation angulaire et est représenté par le capteur de fonction de transfertH_(capt)(p) , dont le gain associé est notéK_(capt) .(H_(capt)(p) = K_(capt)) - -Les tensions
U_c(p) etU_m(p) sont alors comparées pour donner l'écartε(p) qui est ensuite traité par le correcteur de fonction de transfert C(p). - -Le correcteur délivre alors une tension de commande au servo-distributeur noté
U_s(p) . - -Cette tension est alors convertie en pression dans le vérin horizontal (noté
P_h(p) et définie dans la partie 6.d). On supposera ici que la relation entre la tension d'alimentation du servo-distributeur(U_s(p)) et la pressionP_h(p) est linéaire, 10V correspondant à 2,5 bar. On note le gain associé àH_s(p)K_s.(H_s(p) = K_s)
Calculer les gains
Exprimer la fonction de transfert
En déduire l'expression de la fonction de transfert du gain d'adaptation
Question 60

c. Conception du correcteur du système pour optimiser les performances
| Exigence | Critère d'appréciation | Niveau |
| Id = « 1.4.1.2 » Reproduction des sensations vestibulaires | Précision statique | <10% |
| Précision dynamique (erreur de traînage) |
|
|
| Bande passante |
|
|
| Stabilité Marge de gain |
|
|
| Stabilité Marge de phase | >45° |
Question 61
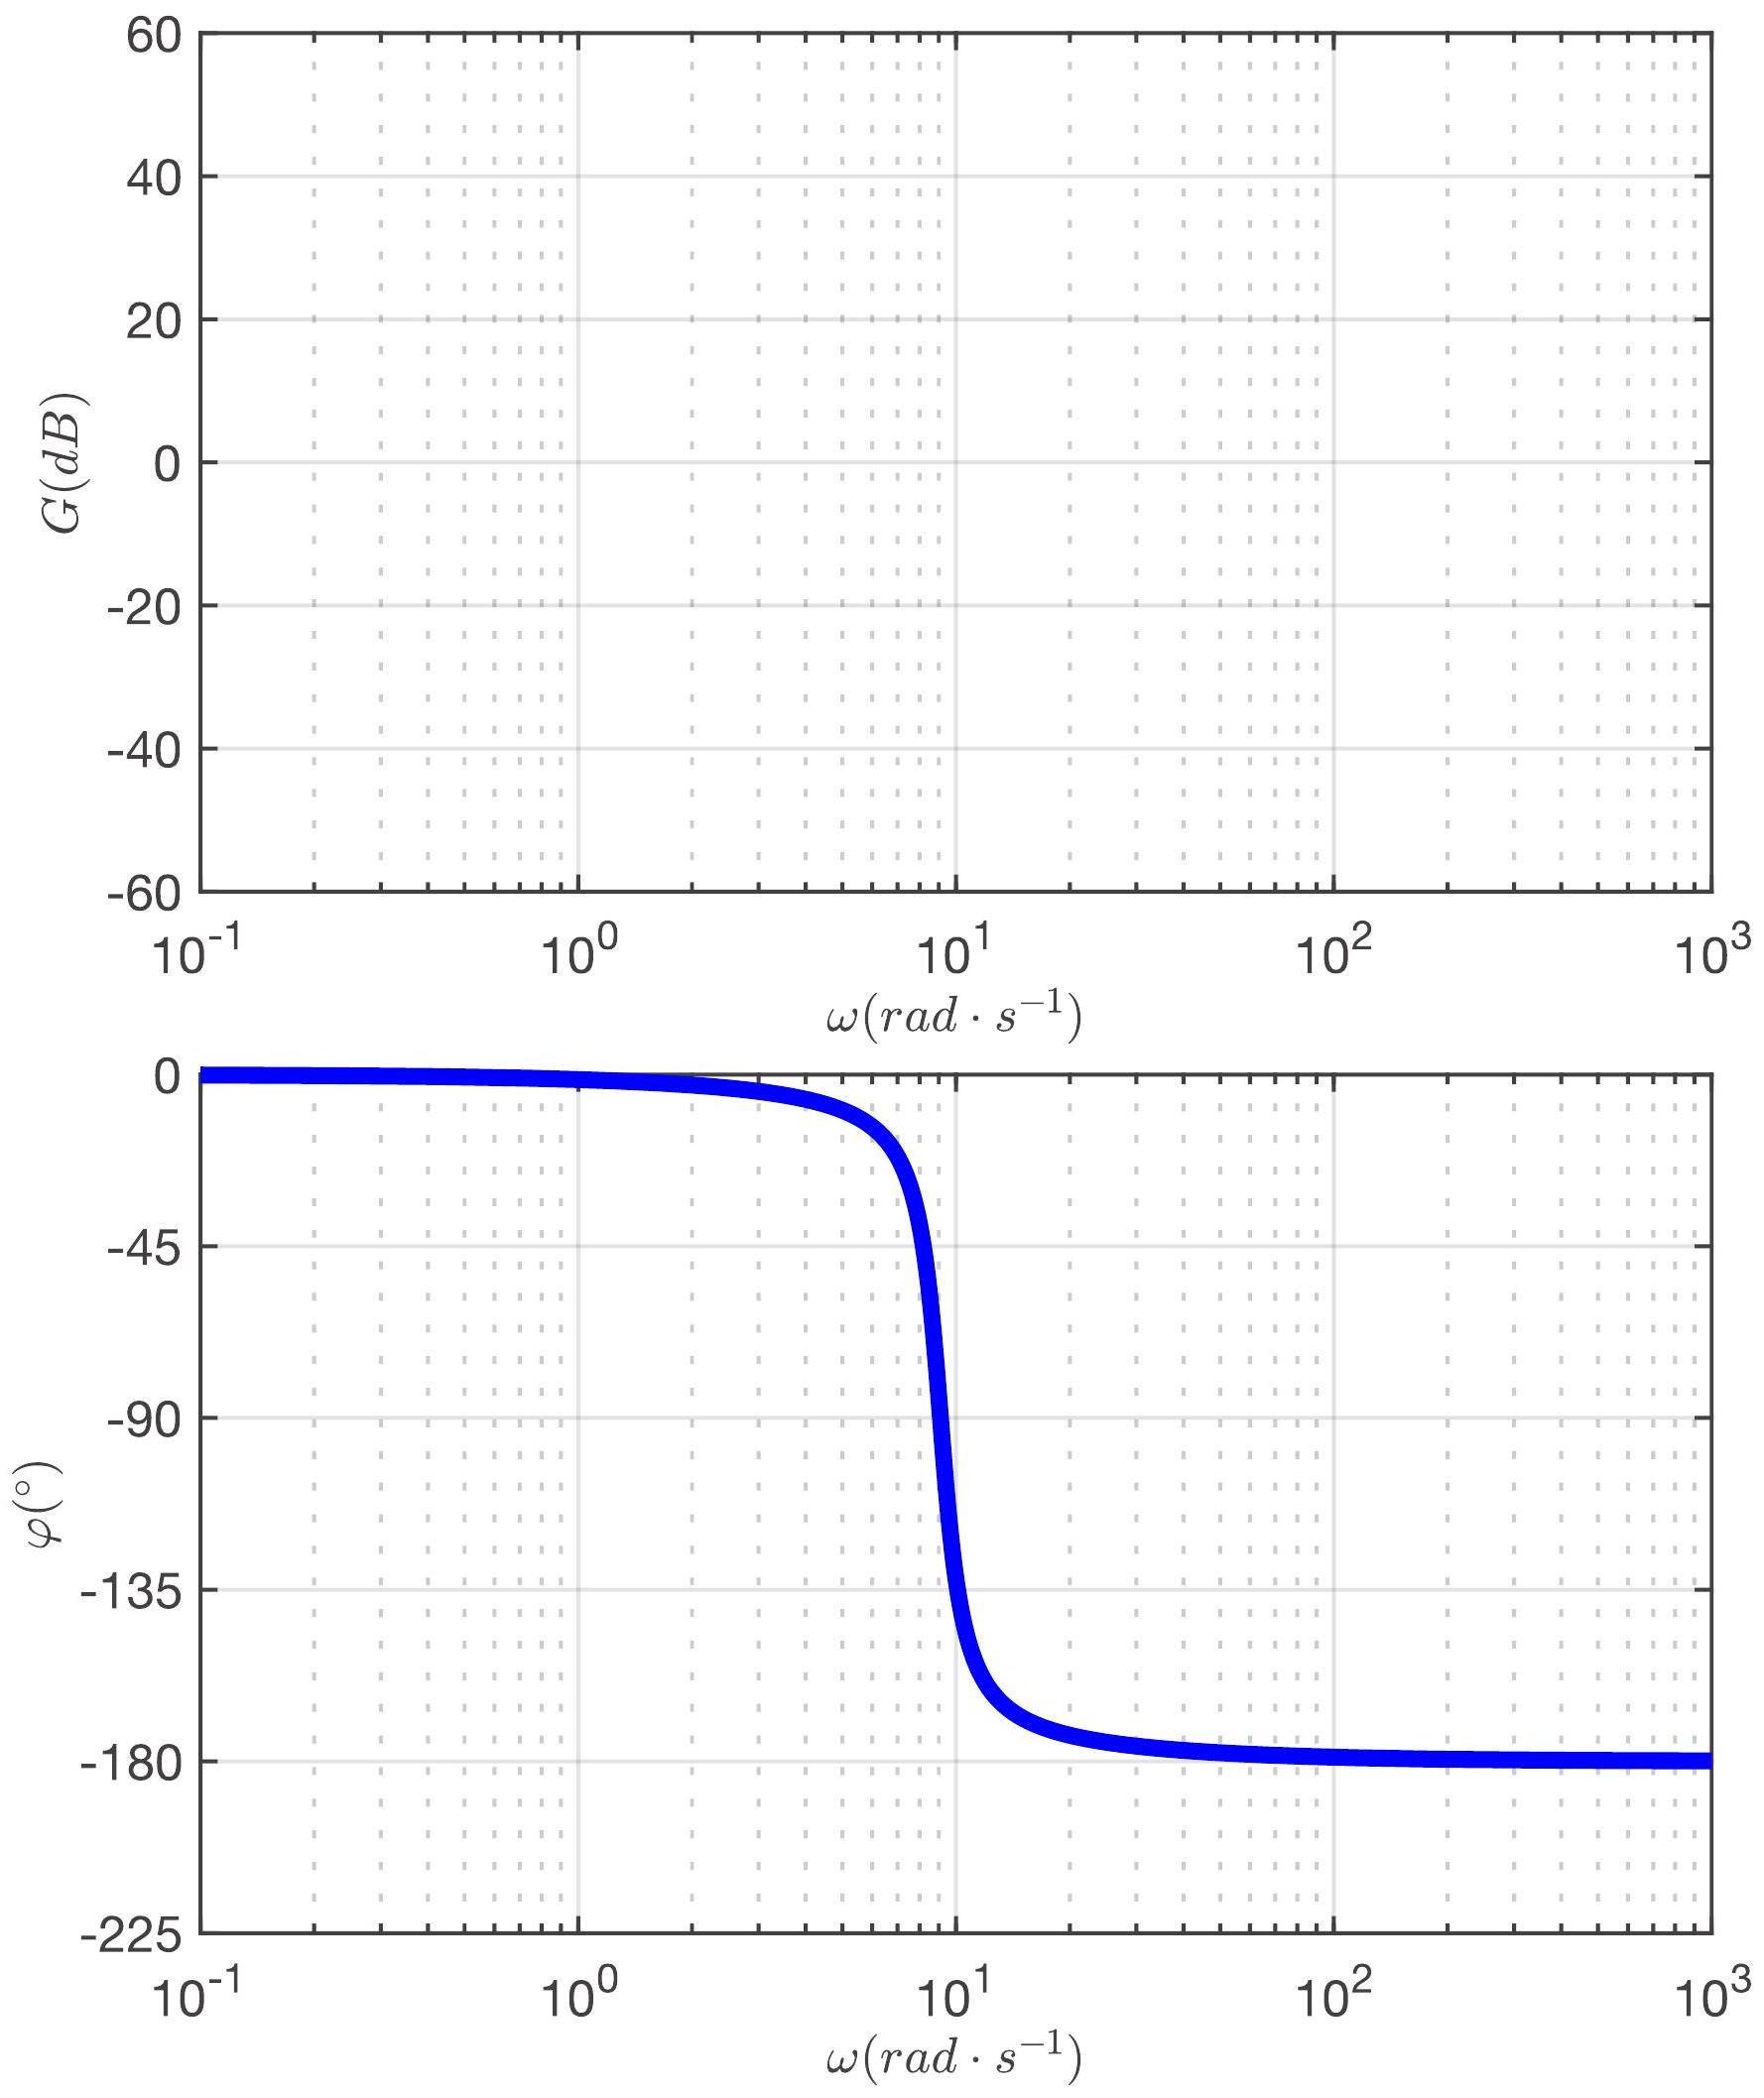
On donne le tracé du diagramme de Bode réel en phase, proposer une allure la plus précise possible du diagramme réel en gain et conclure quant aux critères de stabilité. Conclure également sur le respect du critère de précision dynamique.
Exprimer la nouvelle fonction de transfert en boucle ouverte
Rechercher une condition sur
Représenter, sur le document réponse 3, l'allure du diagramme de Bode réel et asymptotique obtenu (sachant que l'on donne le tracé du diagramme de Bode réel en phase).
Conclure quant au respect des exigences de stabilité.
Évaluer alors la capacité de la structure d'asservissement à respecter le cahier des charges.
En s'appuyant sur le diagramme de Bode du document réponse 3 proposer un réglage des paramètres
8. Synthèse des résultats
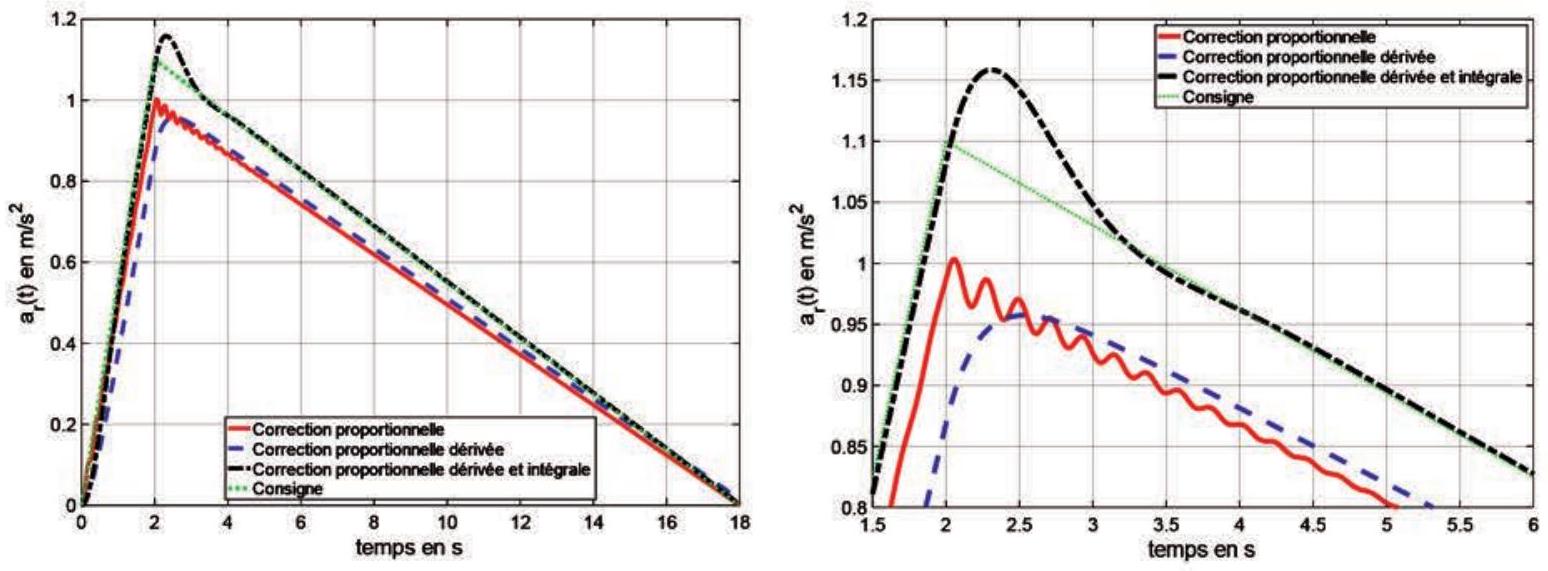
Conclure quant à la capacité du système à obtenir des résultats conformes au cahier des charges.
En s'appuyant sur les Figures 32 et 33 données en annexes c, proposer une démarche pour modéliser plus précisément l'asservissement de la plateforme en conditions réelles.
Conclure sur le travail mené dans les différentes parties de ce sujet vis-à-vis du respect des différentes exigences présentées sur la Figure 2 et proposer d'autres études pouvant être menées afin de vérifier totalement ces dernières.
DOCUMENTATION TECHNIQUE
Annexe a. Silent Bloc
| Contact ponctuel | Contact linéique | |||||||||
| Types de contacts | Solides quelconques |
Sphère/sphère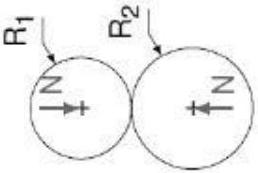 |
Sphère/plan |
Cylindre/cylindre |
Cylindre/plan |
|||||
| Surface de contact | Forme | Ellipse (a, b)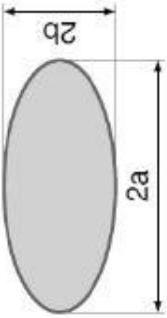 |
Cercle (a) |
Cercle (a)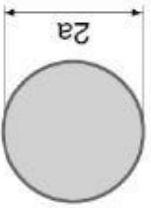 |
|
|
||||
| Dimensions |
|
|
|
|
|
|||||
| Rapprochement
|
|
|
|
|
||||||
| Pression max
|
|
|
|
|
|
|||||
| Profondeur pour
|
Fonction de l'excentration de l'ellipse |
|
|
|
|
|||||


- -
R_1(H, x→_1, y→_1, z→_1) le repère associé à la plateformeS_1 . - -
S_(1a) , la plateforme seule :- ○de masse
m_(1a) = 57 kg - -de centre d'inertie
G_(1a) tel queBG^(→−)_(1a) = x_(G1a)x→_1 + y_(G1a)y→_1 - -
(x_(G1a); y_(G1a)) = (380 mm; − 100 mm)
- ○de masse
- ○Matrice d'inertie notée
I(G_(1a), S_(1a)) = (A_(1a), − F_(1a), − E_(1a); − F_(1a), B_(1a), − D_(1a); − E_(1a), − D_(1a), C_(1a))_(x⃗_1, y⃗_1, z⃗_1)
- ○Matrice d'inertie notée
- -
S_(1 b) , l'ensemble des masses additionnelles supposé comme étant un cylindre de révolution homogène de rayonR = 150 mm et de hauteurH = 18 mm :- ○de masse
m_(1 b) = 60 kg - ○de centre d'inertie
G_(1 b) tel queBG^(→−)_(1 b) = x_(G1 b)x→_1 + y_(G1 b)y→_1 - -
(x_(G1 b); y_(G1 b)) = (410 mm; 11 mm) - ○matrice d'inertie notée
I(G_(1b), S_(1b)) = (A_(1b), − F_(1b), − E_(1b); − F_(1b), B_(1b), − D_(1b); − E_(1b), − D_(1b), C_(1b))_(x⃗_1, y⃗_1, z⃗_1)
- ○de masse

On supposera également que


Q38 Chaîne fonctionnelle
Document réponse 1


Q61 Diagrammes de Bode

- *avec:
k_i = (1 − ν_i^2)/(πE_i)
Questions fréquentes
4 questionsLe sujet agrégation externe ingénierie mécanique 2025 épreuve 2 porte-t-il sur une plateforme médicale ?Afficher ou masquer la section
Questions fréquentes
4 questionsLe sujet agrégation externe ingénierie mécanique 2025 épreuve 2 porte-t-il sur une plateforme médicale ?
Oui, il modélise la plateforme Multitest Balance Control utilisée pour les bilans et la rééducation des troubles vestibulaires.
Ce sujet d'agrégation externe SII ingénierie mécanique 2025 est-il difficile ?
Oui, la moyenne des 194 copies évaluées n'est que de 8/20 avec un écart-type de 3,01/20, et seules les cinq premières parties sur sept ont été traitées par la majorité des candidats.
Quelles erreurs le jury a-t-il le plus relevées sur ce sujet agrégation ingénierie mécanique 2025 ?
Un manque de rigueur dans les études de statique, des ordres de grandeur des déformations mal maîtrisés, de nombreuses erreurs de calcul en résistance des matériaux et une modélisation dynamique rarement bien maîtrisée.
Faut-il bien connaître l'asservissement pour ce sujet agrégation ingénierie mécanique 2025 ?
Oui, la partie 7 porte sur le réglage d'un correcteur, mais le jury note que cette partie a été moins abordée et moins réussie que les précédentes.
Pas de description pour le moment