WikiPrépaLivrets

CAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie mécaniqueSujet et rapport du jury

Capet externe section sciences industrielles de l'ingénieur option ingénierie mécanique - Sujet de la première épreuve écrite de la session 2025

Pas encore noté
  • Cinématique et fermeture géométrique
  • Hyperstatisme et liaisons normalisées
  • Dynamique et théorème de l'énergie cinétique
  • Résistance des matériaux
  • Comportement séquentiel et automatisme

Téléchargements

  • Corrigé : pas encore disponible

Présentation du sujet

Difficile
Poste de découpe pour matériaux fragiles : étude d'une cisaille
Afficher ou masquer la section

Le sujet étudie une cisaille (CNT4) qui découpe des bandes en pièces au sein d'une unité de production, à travers six parties indépendantes et une synthèse. Il porte successivement sur les phases de fonctionnement, le comportement séquentiel de la commande, la cinématique et l'orientation des lames, la dynamique de leur fermeture, puis l'impact d'une évolution du cahier des charges sur l'effort de coupe.

  1. 1Partie 1 : identification des phases de fonctionnementIdentifier les différentes phases du cycle de fonctionnement de la cisaille.
  2. 2Partie 2 : étude du comportement séquentiel de la partie commandeAnalyser le comportement séquentiel de la commande pour assurer la cadence de coupe du cahier des charges.
  3. 3Partie 3 : étude de la cinématique des lamesVérifier l'aptitude de la chaîne cinématique à satisfaire l'amplitude de déplacement vertical exigée.
  4. 4Partie 4 : étude du mécanisme d'orientation de la lame supérieureVérifier l'aptitude de la chaîne cinématique de coupe à satisfaire le mouvement exigé de la lame supérieure.
  5. 5Partie 5 : étude dynamique du mécanisme de fermeture des lamesVérifier l'aptitude du servomoteur à assurer la fermeture des lames à la cadence souhaitée, puis à une cadence augmentée.
  6. 6Partie 6 : impact de l'évolution du cahier des charges sur l'effort de coupeVérifier que la cisaille existante peut supporter une augmentation de l'effort de coupe lors d'un changement de matériau.
  7. 7Partie 7 : synthèseSynthèse globale de l'étude du système.

Difficile. La moyenne des candidats CAPET public n'est que de 9,11/20 (écart type 4,51), et le jury estime que 59 % des candidats ont un niveau insuffisant.

L'épreuve en chiffres

Moyenne 9,11 / 20 · écart-type 4,51 · 68 copies · où vous situez-vous ?
Afficher ou masquer la section
Moyenne
9,11/ 20
Écart-type
4,51
Copies
68
moyenne 9,1105101520
Deux tiers des copies environ (moyenne ± écart-type)

Votre note sur 20 à ce sujet, en conditions de concours.

Source : rapport du jury. Notes publiées par le concours (après harmonisation le cas échéant). Courbe : estimation par une loi normale.

Ce qu'a observé le jury

6 erreurs relevées
Manque de maîtrise des bases scientifiques et technologiques · Fermeture géométrique mal maîtrisée · Hyperstatisme et liaisons normalisées mal maîtrisés
Afficher ou masquer la section

Le sujet a été traité dans sa globalité, mais avec une réussite très inégale selon les parties (de 99 % à 10 % de candidats traitant chaque partie). L'analyse des copies distingue 7 % de candidats à niveau correct à satisfaisant, 34 % à niveau moyen à fragile, et 59 % à niveau insuffisant, avec des lacunes importantes sur les notions de base.

Les erreurs les plus sanctionnées

  1. 1
    Manque de maîtrise des bases scientifiques et technologiques

    La majorité des candidats manque de maîtrise de la technologie des solutions constructives ainsi que des bases scientifiques du spécialiste en mécanique.

    « La majorité des candidats manquent de maîtrise de la technologie des solutions constructives ainsi que des bases scientifiques du spécialiste en mécanique »
  2. 2
    Fermeture géométrique mal maîtrisée

    Le jury déplore un manque de rigueur dans la manipulation des outils mathématiques permettant de traduire une fermeture géométrique, et des résultats incohérents comme une égalité entre un scalaire et un vecteur.

    « un manque de rigueur dans la manipulation des outils mathématiques permettant de traduire une fermeture géométrique »
  3. 3
    Hyperstatisme et liaisons normalisées mal maîtrisés

    Le calcul et l'interprétation d'un degré d'hyperstatisme, ainsi que la désignation des liaisons normalisées, restent des lacunes certaines pour de nombreux candidats.

    « des lacunes certaines sur les outils et connaissances (désignation des liaisons normalisées, calcul et »
  4. 4
    Théorèmes de mécanique générale mal appliqués

    Les candidats montrent des lacunes dans la connaissance et l'application des théorèmes de la mécanique générale, avec des bilans d'actions mécaniques incomplets et une méconnaissance du théorème de l'énergie cinétique.

    « des lacunes dans la connaissance et l'application des théorèmes de la mécanique générale »
  5. 5
    Notions de résistance des matériaux insuffisantes

    La partie sur l'évolution du cahier des charges met en évidence de grosses lacunes sur les notions de résistance des matériaux et les méthodes de résolution graphique d'un problème de statique.

    « lacunes sur les notions de résistance des matériaux et hypothèses associées ainsi que sur les méthodes de résolutions graphiques d'un problème de statique »
  6. 6
    Résultats donnés sans explication

    Les réponses qui se limitent à l'écriture du résultat, sans expliciter la méthode utilisée, ne sont pas valorisées par le jury.

    « Les réponses qui se limitent à l'écriture du résultat sans explication ne sont pas valorisées »

Ce qui a été bien réussi

  • La partie 1, sur les phases de fonctionnement de la cisaille, a été correctement traitée par une grande majorité des candidats.
  • La partie 2, sur le comportement séquentiel de la commande, a été correctement traitée par la moitié des candidats.
  • 7 % des candidats montrent une maîtrise globale du programme, malgré parfois quelques lacunes.

Conseils du jury

  • Soigner la présentation de la copie, l'orthographe, la précision des réponses et la qualité de la rédaction.
  • Mettre en valeur les résultats, par exemple en les encadrant.
  • Vérifier systématiquement l'homogénéité des relations et des résultats proposés.
  • Mener les raisonnements de façon lisible et explicite en faisant ressortir la méthode utilisée.
  • Gérer le temps de composition afin de répartir ses efforts sur l'intégralité du sujet.

Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.

Description

Sujet officiel CAPET externe en sciences industrielles de l'ingénieur, session 2025.

Ces sujets peuvent vous intéresser

Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.

Lecture du sujet en ligne

L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.
Afficher ou masquer la section
SESSION 2025
CAPET
CONCOURS EXTERNE ET CAFEP CORRESPONDANT ET TROISIEME CONCOURS
Section : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR
Option : INGÉNIERIE MÉCANIQUE
ÉPREUVE ÉCRITE DISCIPLINAIRE
Durée : 5 heures
Calculatrice autorisée selon les modalités de la circulaire du 17 juin 2021 publiée au BOEN du 29 juillet 2021.
L'usage de tout ouvrage de référence, de tout dictionnaire et de tout autre matériel électronique est rigoureusement interdit.
Il appartient au candidat de vérifier qu'il a reçu un sujet complet et correspondant à l'épreuve à laquelle il se présente.
Si vous repérez ce qui vous semble être une erreur d'énoncé, vous devez le signaler très lisiblement sur votre copie, en proposer la correction et poursuivre l'épreuve en conséquence. De même, si cela vous conduit à formuler une ou plusieurs hypothèses, vous devez la (ou les) mentionner explicitement.
NB : Conformément au principe d'anonymat, votre copie ne doit comporter aucun signe distinctif, tel que nom, signature, origine, etc. Si le travail qui vous est demandé consiste notamment en la rédaction d'un projet ou d'une note, vous devrez impérativement vous abstenir de la signer ou de l'identifier.
Le fait de rendre une copie blanche est éliminatoire.

INFORMATION AUX CANDIDATS

Vous trouverez ci-après les codes nécessaires vous permettant de compléter les rubriques figurant en en-tête de votre copie
Ces codes doivent être reportés sur chacune des copies que vous remettrez.
  • -Concours externe du CAPET de l'enseignement public :
  • -Concours externe du CAFEP/CAPET de l'enseignement privé :
  • -Troisième concours externe du CAPET de l'enseignement public :
POSTE DE DÉCOUPE POUR MATÉRIAUX FRAGILES

Présentation du support d'étude
1.1. Mise en situation
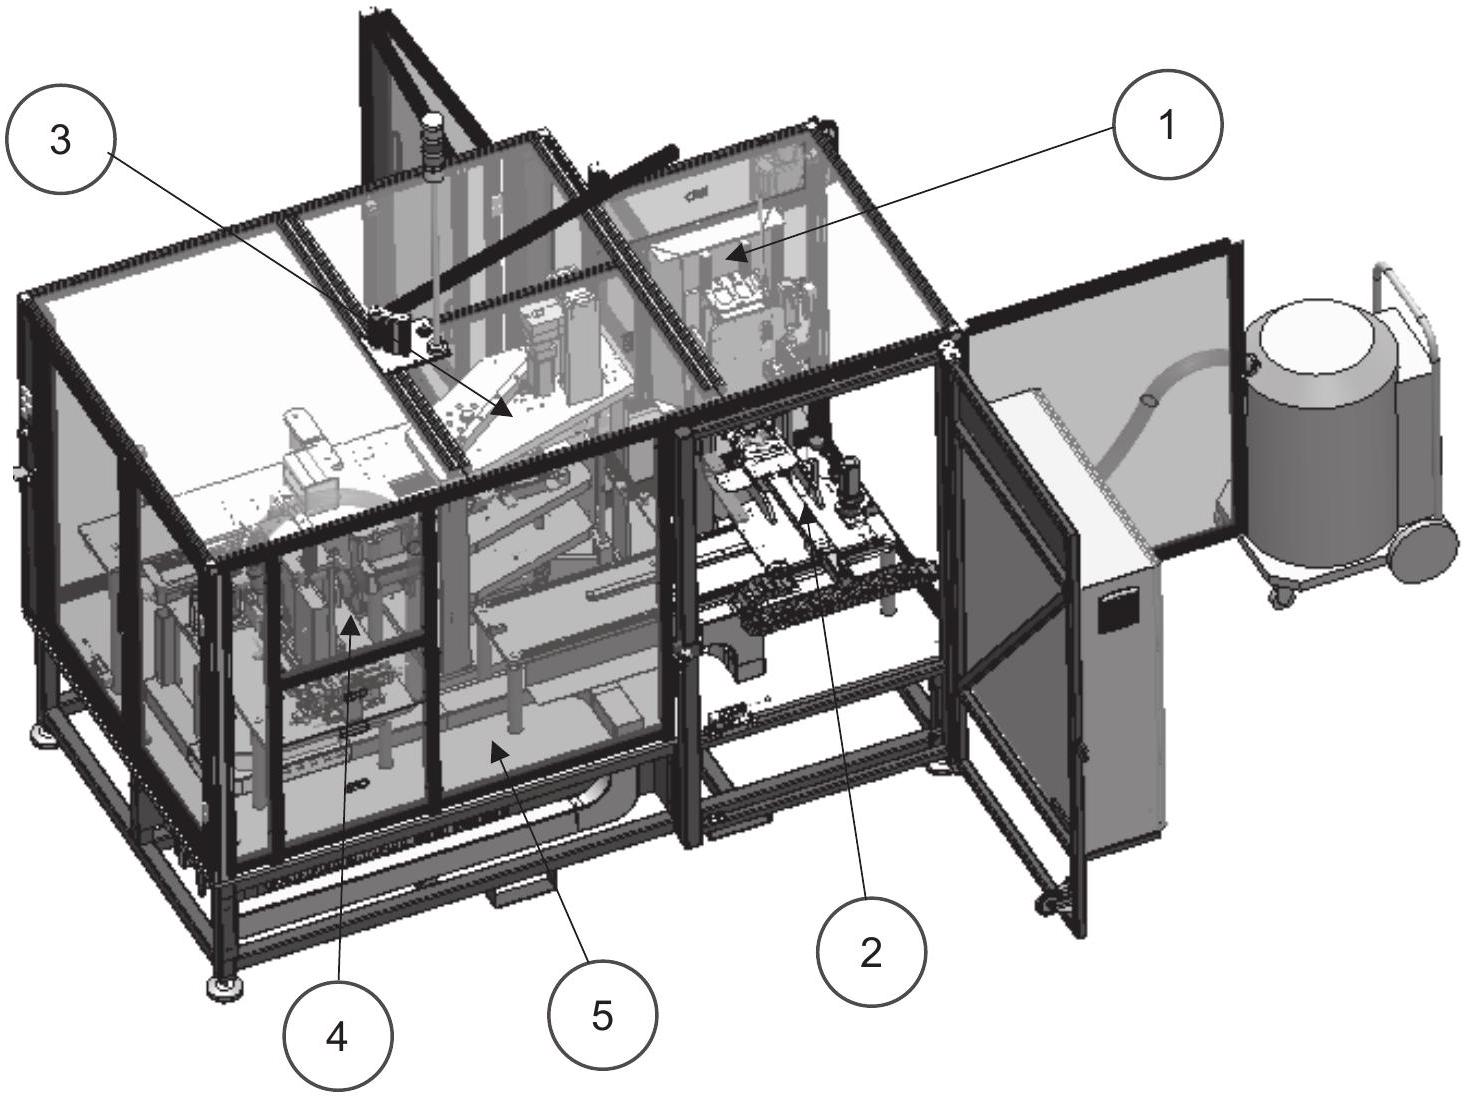
Le poste de découpe étudié dans ce sujet s'insère dans une unité de production (Figure 0) dont le but est de réaliser la mise en forme de pièces à partir de plaques. Cette unité de production doit permettre de découper chacune des plaques en huit bandes puis chacune des bandes en cinq pièces (Figure 1).
Figure 0 : Unité de production
Cette unité de production est constituée de 5 ensembles (Figure 0) :
  • -un magasin de stockage des plaques (1) ;
  • -un convoyeur de transfert (2) ;
  • -deux postes de découpe (Figure 1) :
    • ○poste 1 : découpe des plaques en bandes (3) ;
    • ○poste 2 : découpe des bandes en pièces (4) ;
  • -un dispositif d'évacuation des pièces (5).
L'étude portera sur le poste 2 : découpe des bandes en pièces.
Cette découpe est réalisée par la cisaille CNT4.
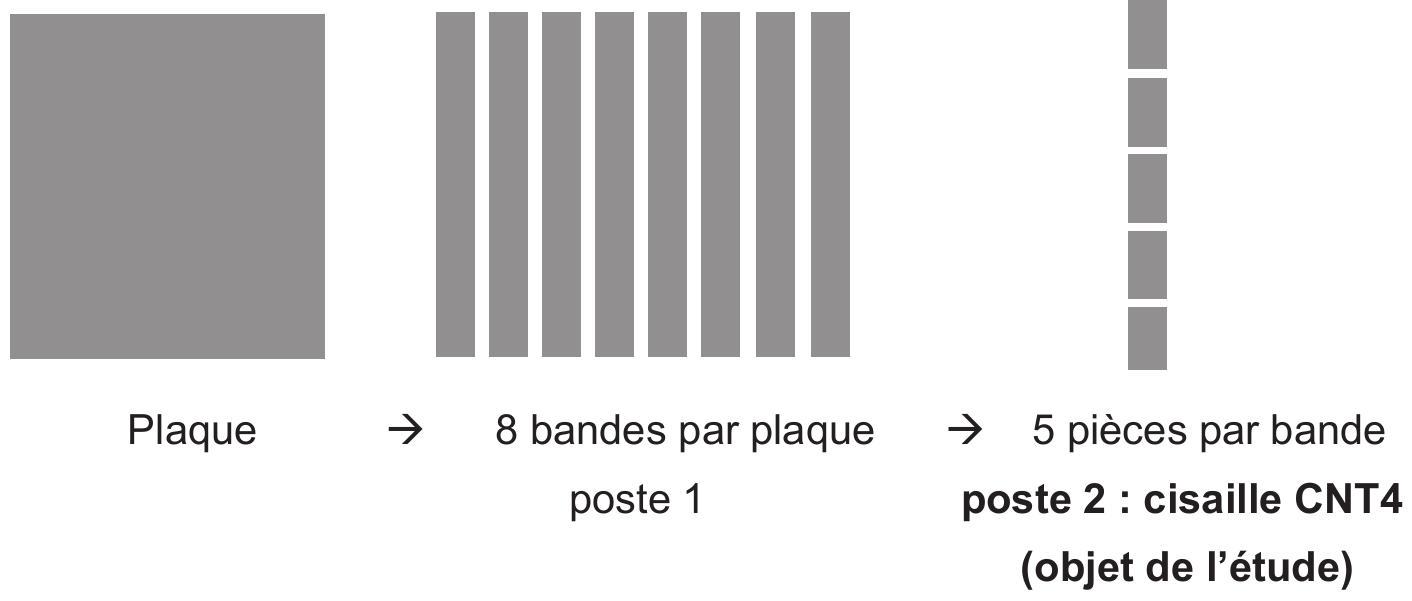
Figure 1 : Découpage des plaques
1.2. Descriptions fonctionnelle et structurelle de la cisaille CNT4
L'Annexe A présente le diagramme de définition de blocs détaillant les éléments structurels de la cisaille.
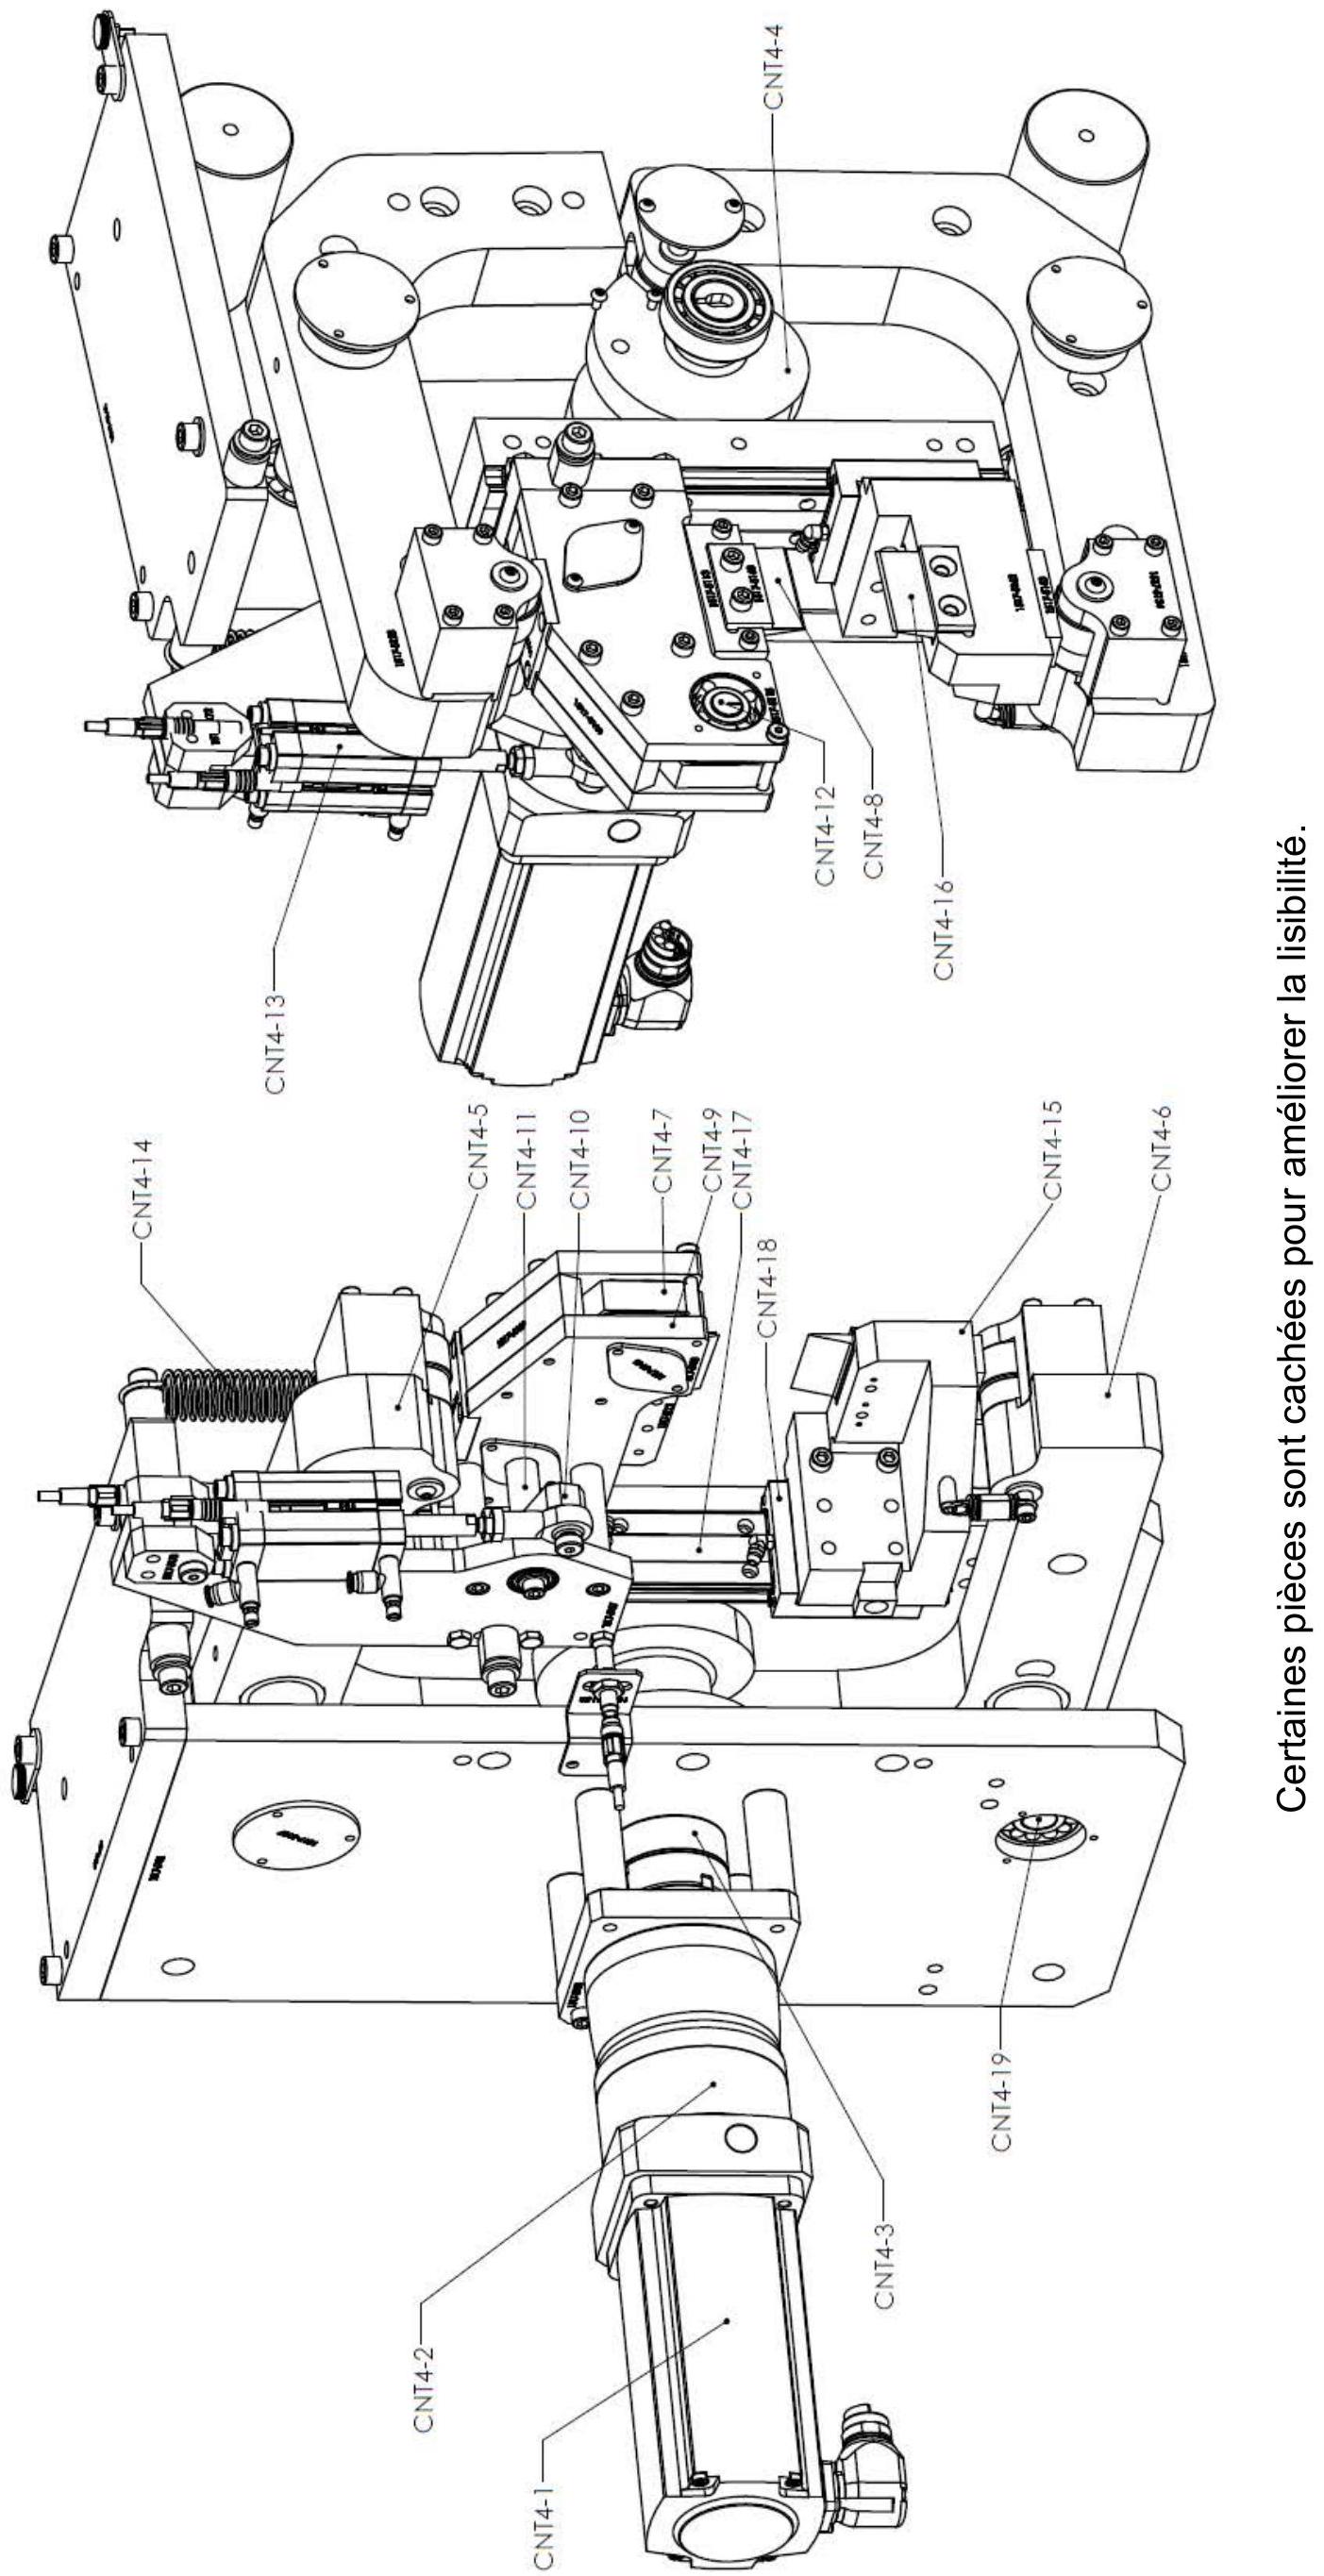
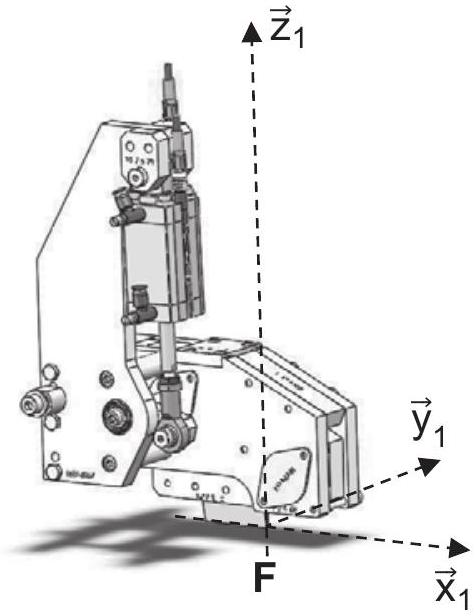
L'Annexe B (2 pages) présente le modèle 3D de la cisaille mettant en évidence les éléments structurels principaux du diagramme de définition de blocs ainsi que la nomenclature associée.
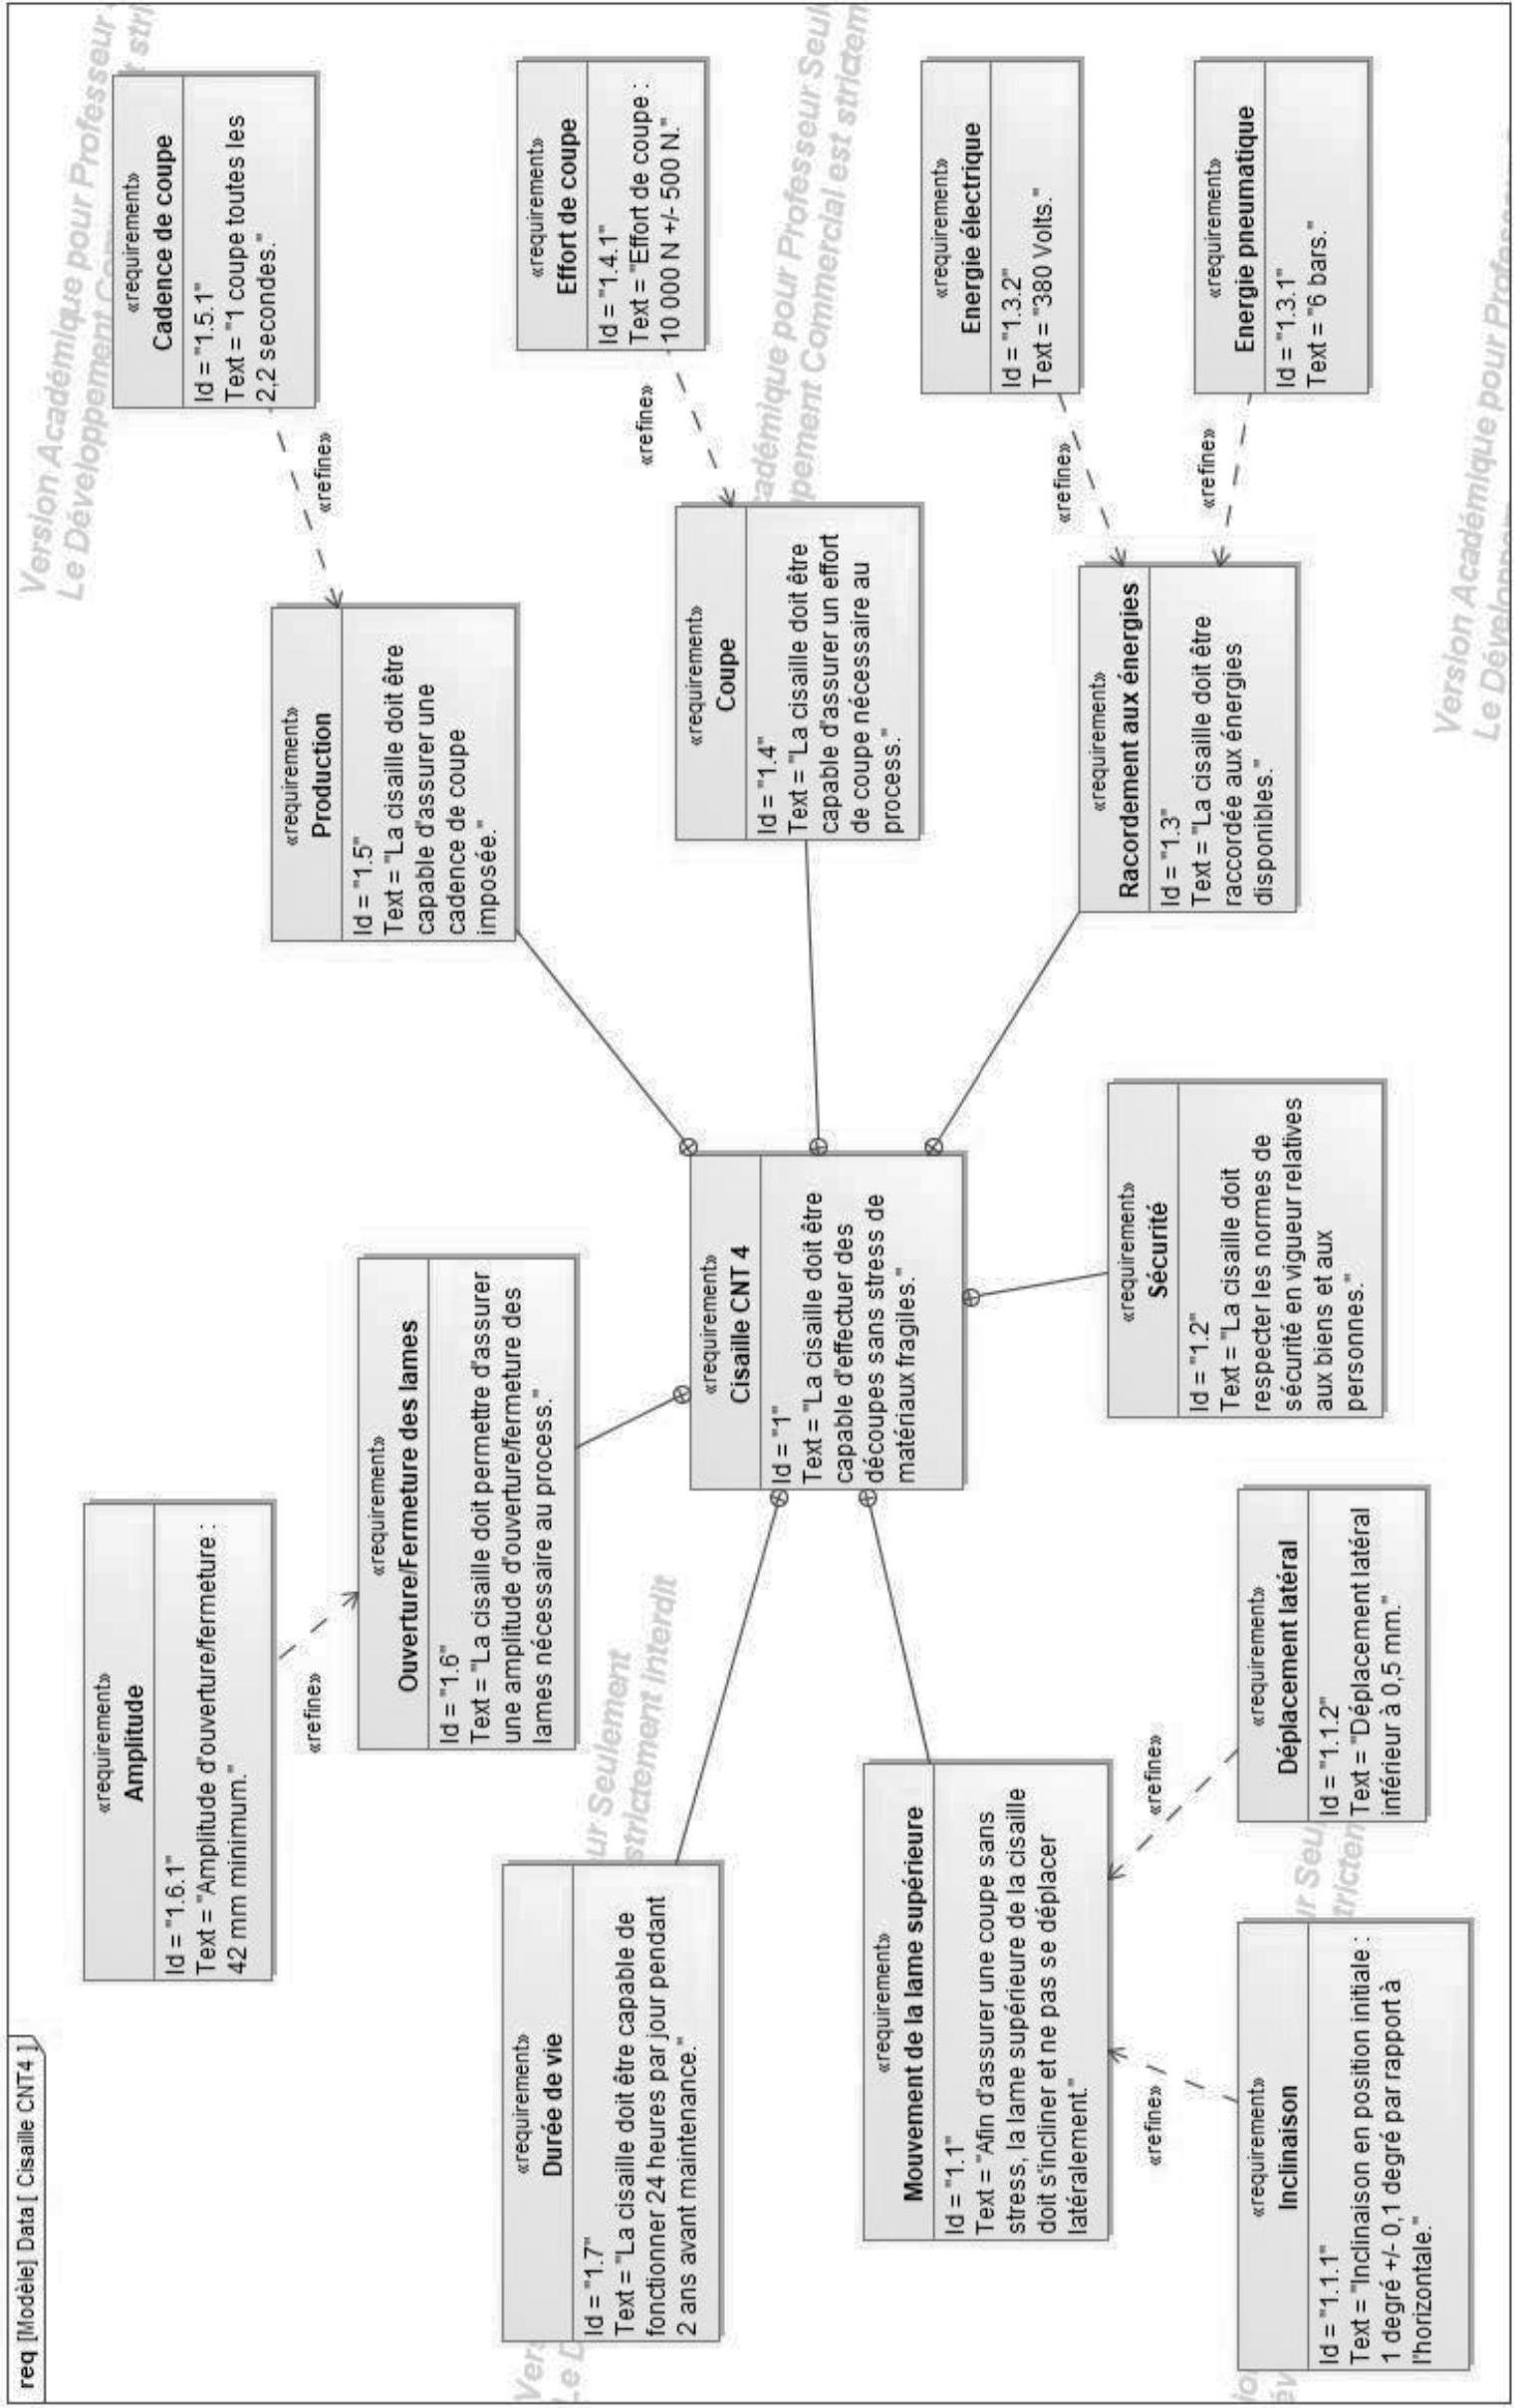
L'Annexe C présente un extrait du diagramme des exigences.
1.3. Cycle de fonctionnement de la cisaille CNT4
L'obtention des pièces finales à partir des bandes s'effectue en 4 étapes (Figure 2) :
  • -étape 1 : positionnement de la bande sous la cisaille CNT4 ;
  • -étape 2 : fermeture des porte-lames ;
  • -étape 3 : découpe de la bande ;
  • -étape 4 : ouverture des porte-lames et évacuation de la pièce.
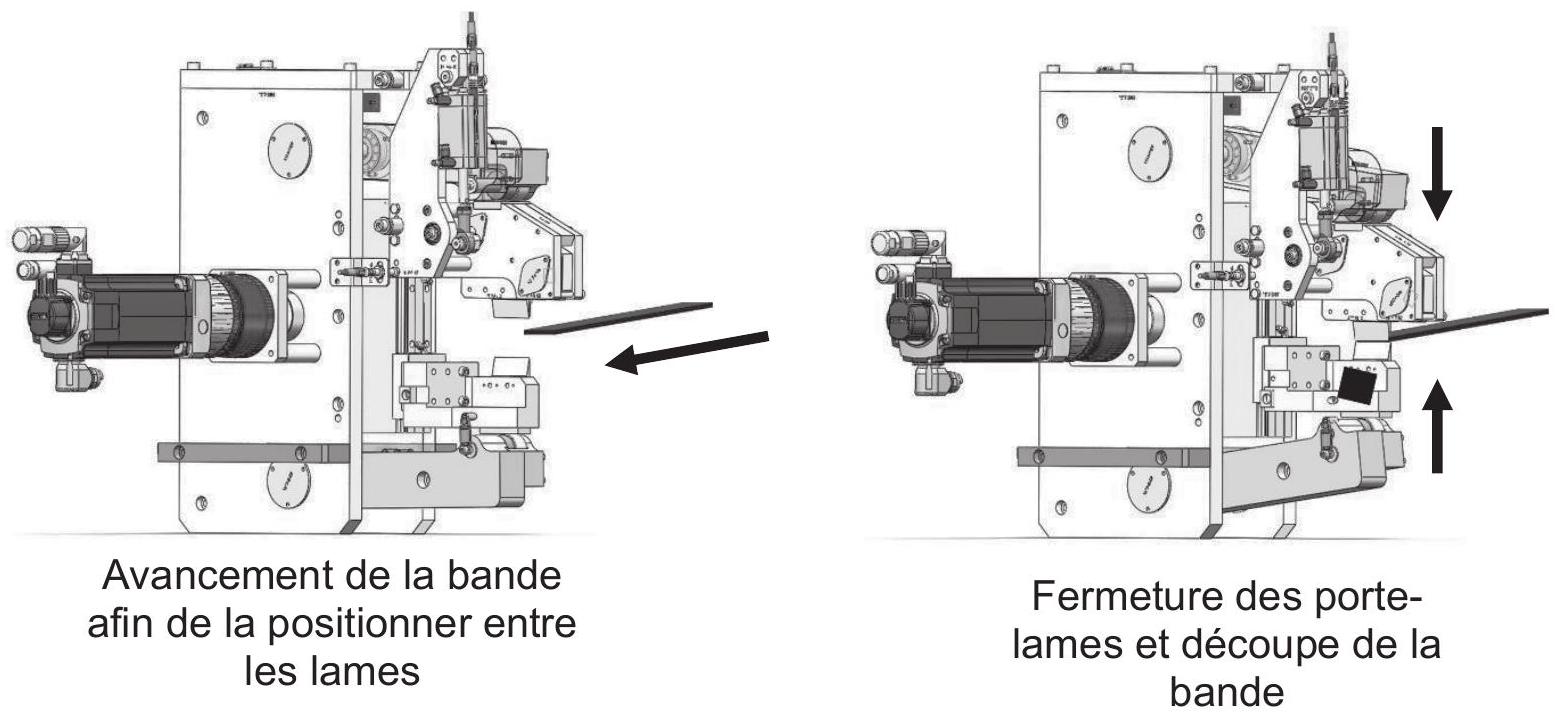
Ce cycle s'exécute alors quatre fois par bande à découper.
Figure 2 : Cycle de fonctionnement (étapes 1, 2 et 3)

1.4. Principe de fonctionnement

Le diagramme de définition de blocs (Annexe A) met en évidence deux chaînes fonctionnelles : la première permet d'assurer le déplacement vertical des deux porte-lames (sous-système de déplacement vertical) et la seconde permet d'assurer la découpe de la bande afin d'obtenir les cinq pièces (sous-système de coupe).
Lors des étapes 2 et 4, l'ensemble servomoteur / réducteur / accouplement entraîne en rotation l'arbre à cames (Annexe B). Le levier supérieur (respectivement, le levier inférieur) permet de transmettre et adapter ce mouvement de rotation en mouvement de translation verticale de l'ensemble porte-lame supérieur (respectivement, du porte-lame inférieur). Durant ces étapes, la tige du vérin est sortie.
Lors de l'étape 3, l'ensemble levier excentrique / excentrique menant / excentrique mené / plaque progressive permet de transmettre et adapter le mouvement de translation de la tige du vérin en mouvement désiré de la lame afin de réaliser la coupe de la bande. La rentrée de tige du vérin permet d'assurer le mouvement de coupe. Durant cette étape l'arbre à cames est immobile.
Les différentes parties abordées dans ce sujet visent à :
  • -partie 1 : identifier les différentes phases du cycle de fonctionnement ;
  • -partie 2 : analyser le comportement séquentiel de la partie commande afin d'assurer la cadence de coupe (exigence Id 1.5.1) ;
  • -partie 3 : vérifier l'aptitude de la chaîne cinématique de translation des porte-lames à satisfaire l'exigence d'amplitude de déplacement vertical (exigence Id 1.6.1) ;
  • -partie 4 : vérifier l'aptitude de la chaîne cinématique de coupe à satisfaire l'exigence de mouvement de la lame supérieure (exigences Id 1.1.1 et Id 1.1.2) ;
  • -partie 5 : vérifier l'aptitude du servomoteur à assurer le mouvement de fermeture des lames à la cadence souhaitée (exigence ld 1.5.1) puis à supporter une augmentation de cadence (évolution de l'exigence Id 1.5.1);
  • -partie 6 : vérifier que le système existant puisse supporter une augmentation d'effort de coupe (évolution de l'exigence ld 1.4.1) ;
  • -partie 7 : synthèse.
Les parties sont indépendantes et peuvent être traitées dans un ordre quelconque.
II est cependant conseillé de commencer par traiter la partie 1 afin de s'approprier le support d'étude.

Partie 1 : Identification des phases de fonctionnement

Objectif : Identifier les différentes phases du cycle de fonctionnement de la cisaille.
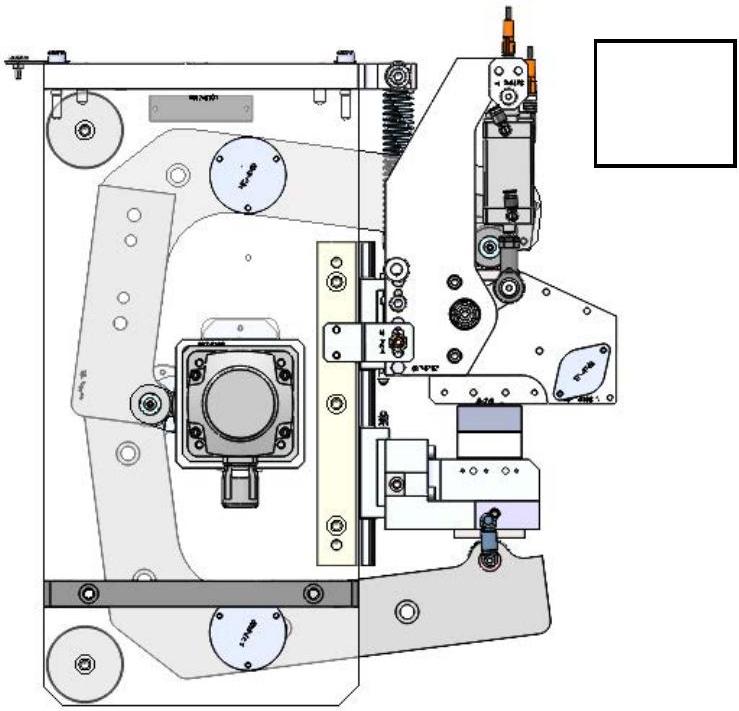
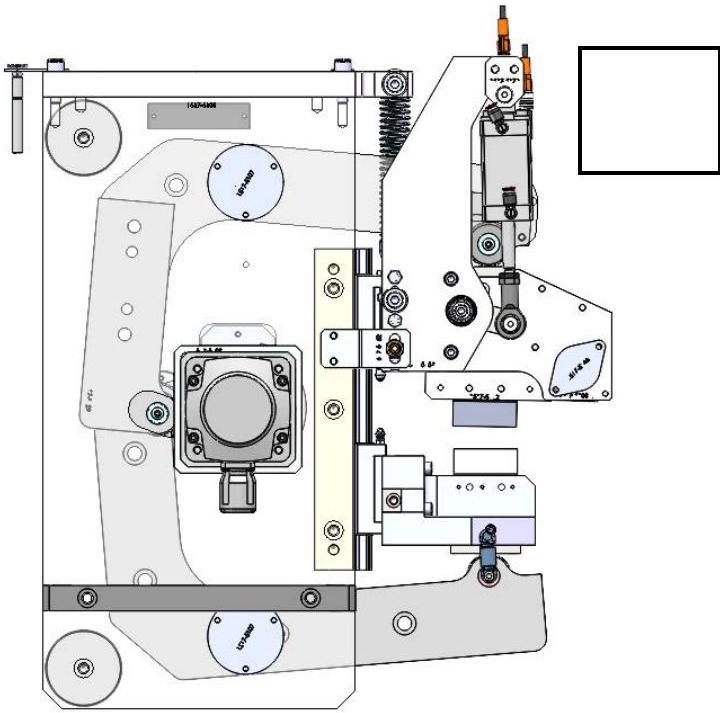
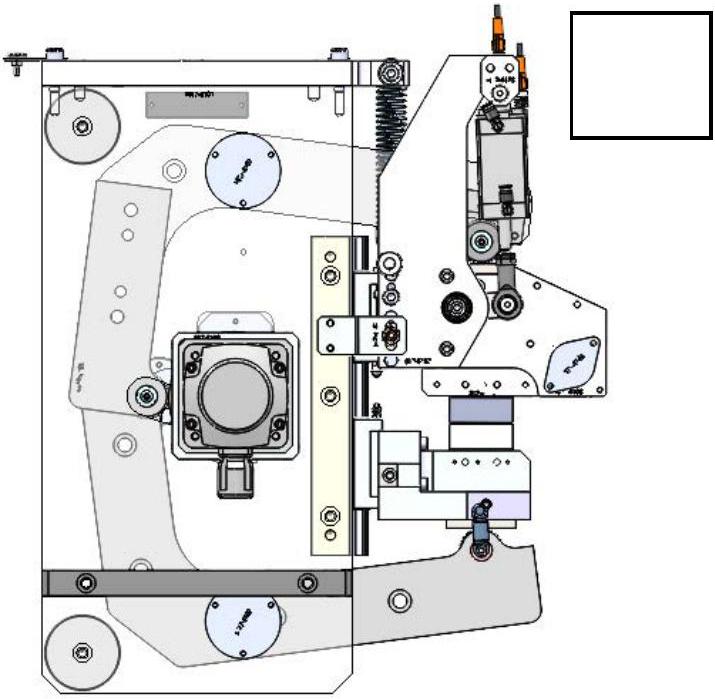
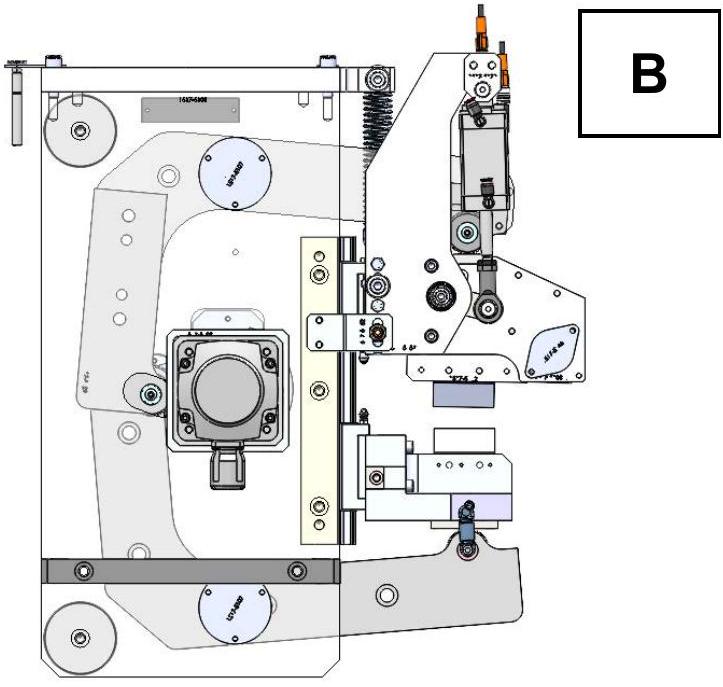
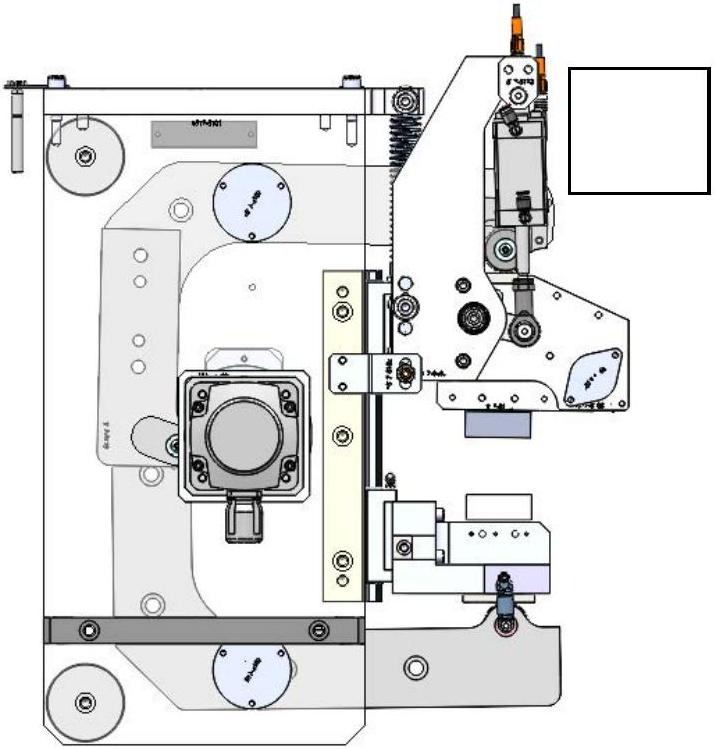
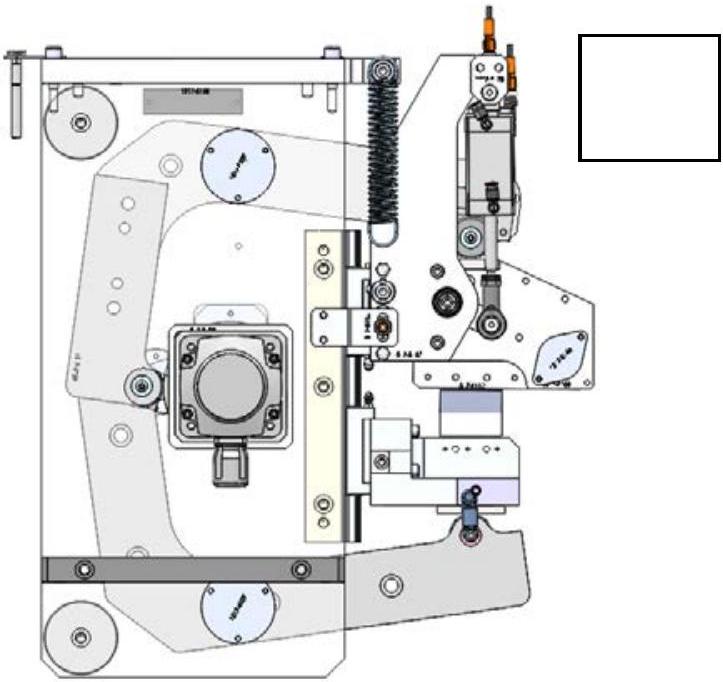
Question 1 : À partir de la description du cycle et du principe de fonctionnement de la cisaille, compléter le document réponse DR1 en identifiant les phases de fonctionnement suivantes :
  • -A : porte-lames complètement ouverts ;
  • -B : porte-lames durant la phase de fermeture : déjà renseignée sur le DR1 ;
  • -C : porte-lames fermés, début de la coupe ;
  • -D : porte-lames fermés, phase de coupe ;
  • -E : porte-lames fermés, fin de coupe ;
  • -F : porte-lames durant la phase d'ouverture.

Partie 2 : Comportement séquentiel de la partie commande

Objectif : Analyser le comportement séquentiel de la partie commande afin d'assurer la cadence de coupe (exigence Id 1.5.1).
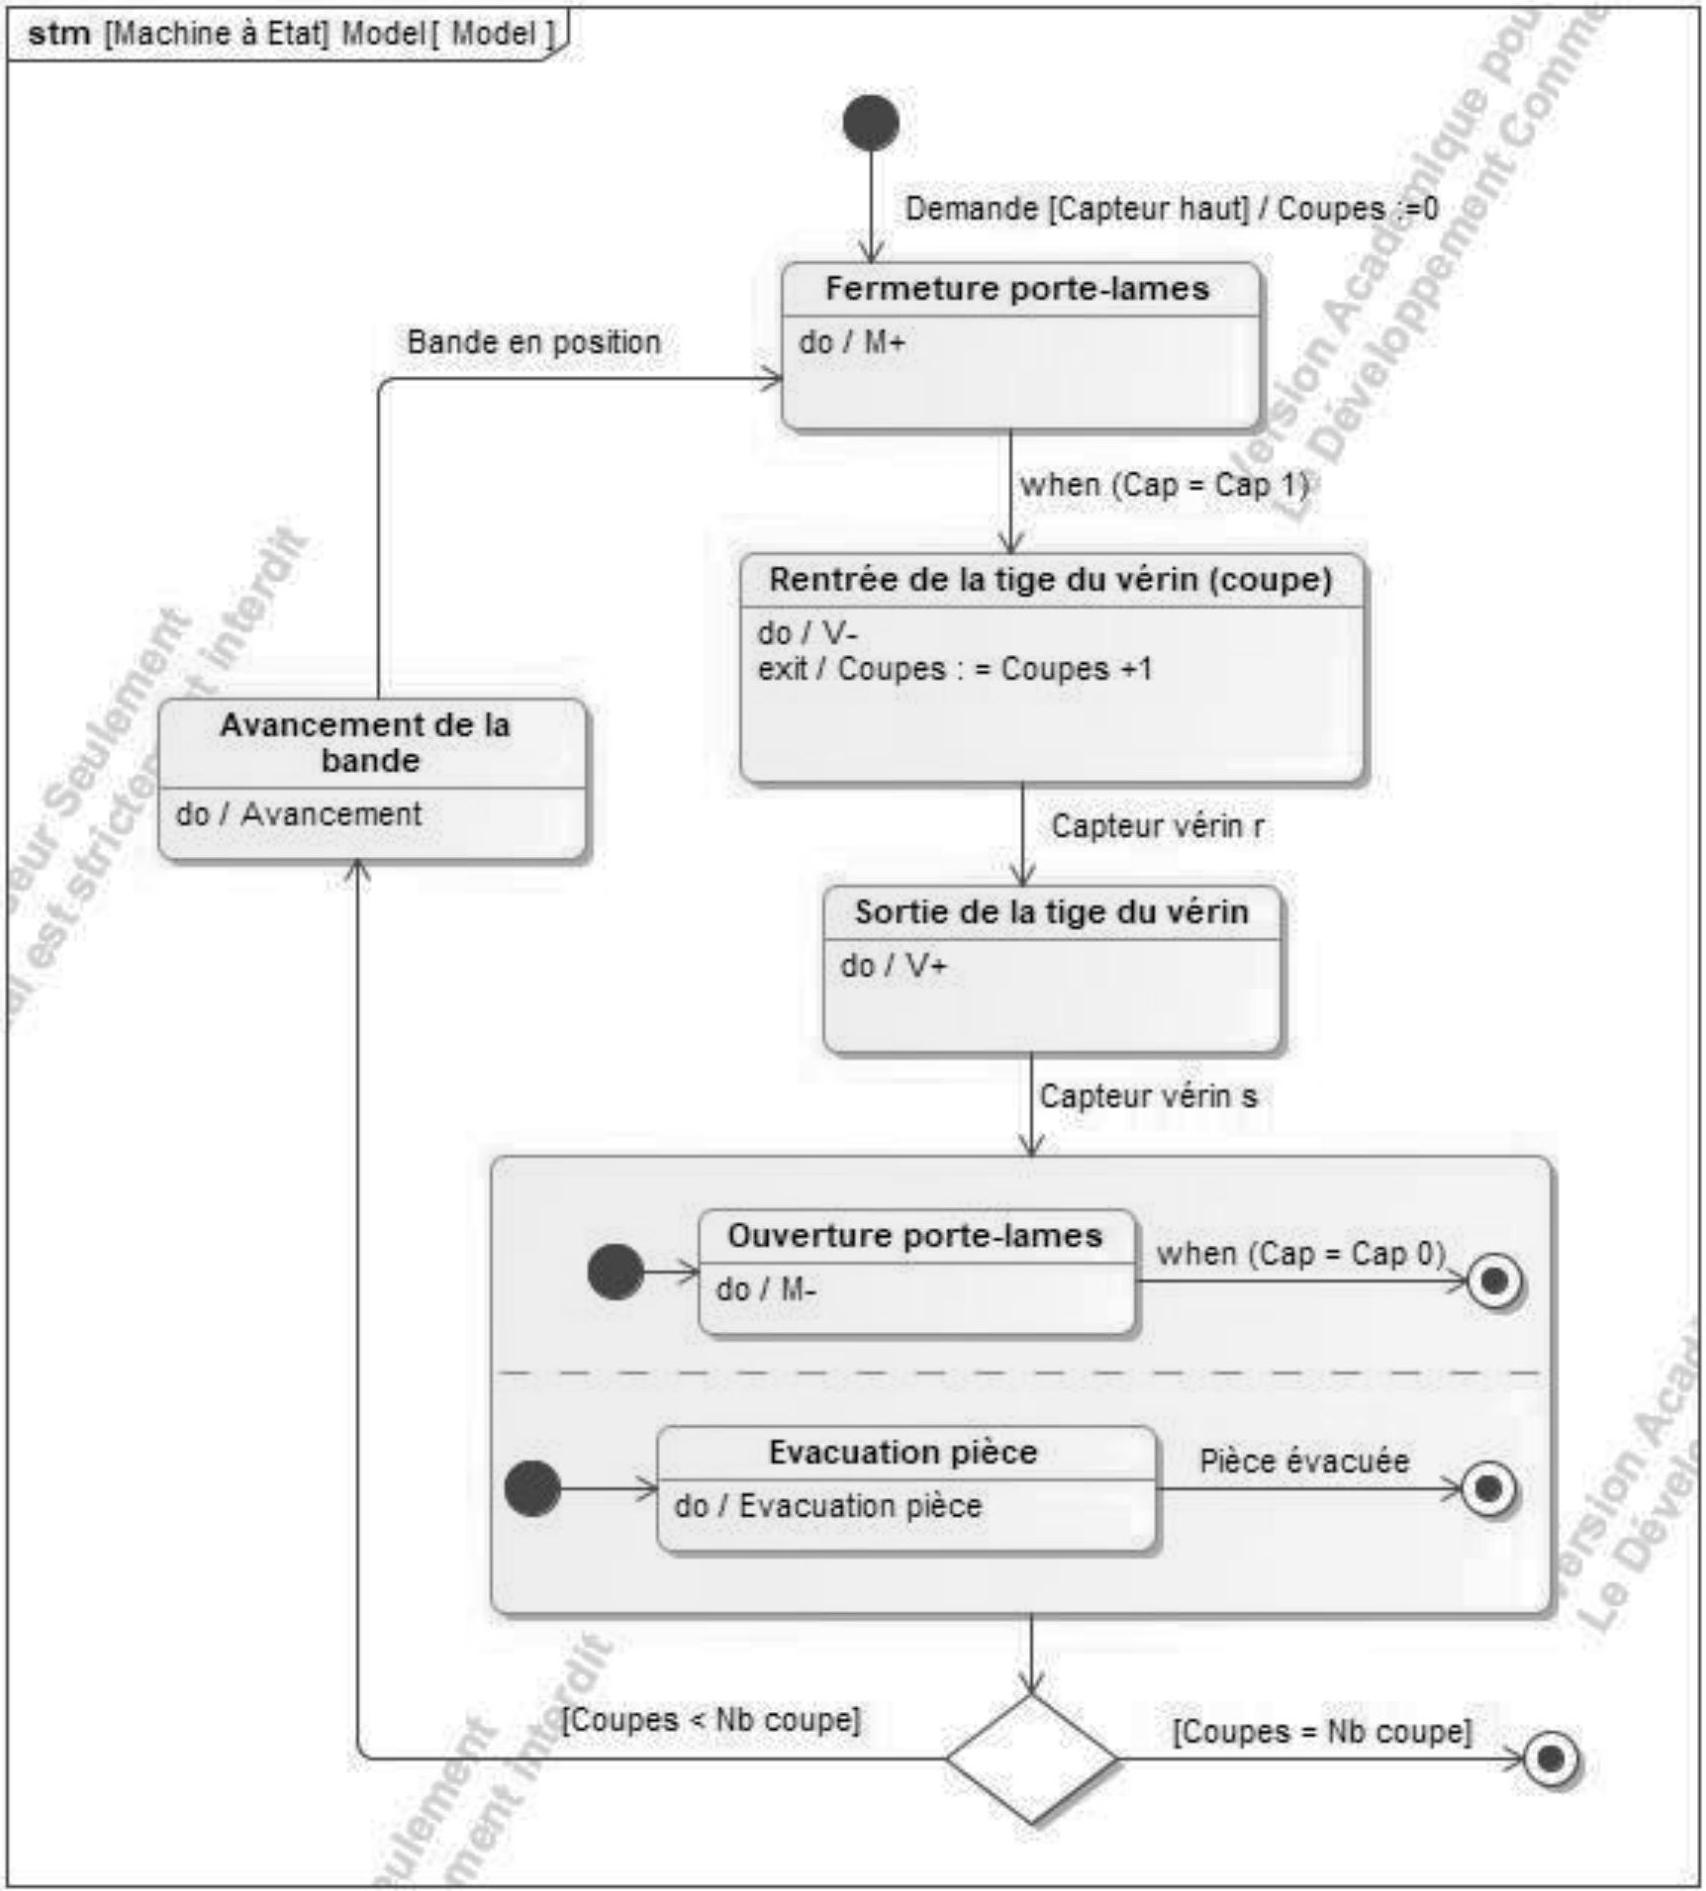
Le diagramme d'états simplifié relatif aux opérations de coupe de la cisaille est fourni en Annexe D.
Les entrées, les sorties et les variables associées sont mentionnées ci-dessous :
Entrées Nature
Cap 0 Valeur numérique du codeur absolu correspondant à la position porte-lames ouverts
Cap 1 Valeur numérique du codeur absolu correspondant à la position porte-lames fermés
Capteur vérin s Évènement : la tige du vérin arrive en position sortie
Capteur vérin r Évènement : la tige du vérin arrive en position rentrée
Demande Évènement : demande de départ de coupe
Bande en position Évènement : la bande est positionnée
Pièce évacuée Évènement : la pièce est évacuée
Capteur haut Booléen : vrai quand le porte-lame supérieur est en position haute
Sorties
M+ : rotation du servomoteur correspondant à la fermeture des porte-lames
M- : rotation du servomoteur correspondant à l'ouverture des porte-lames
V - : rentrée de la tige du vérin (correspond à la coupe)
V+ : sortie de la tige du vérin
Avancement : avancement de la bande afin de la positionner
Évacuation pièce : évacuation de la pièce
Variables
Nb coupe : nombre de coupes à effectuer sur la bande
Coupes : nombre de coupes effectivement réalisées sur la bande
Cap : valeur numérique renvoyée par le codeur absolu
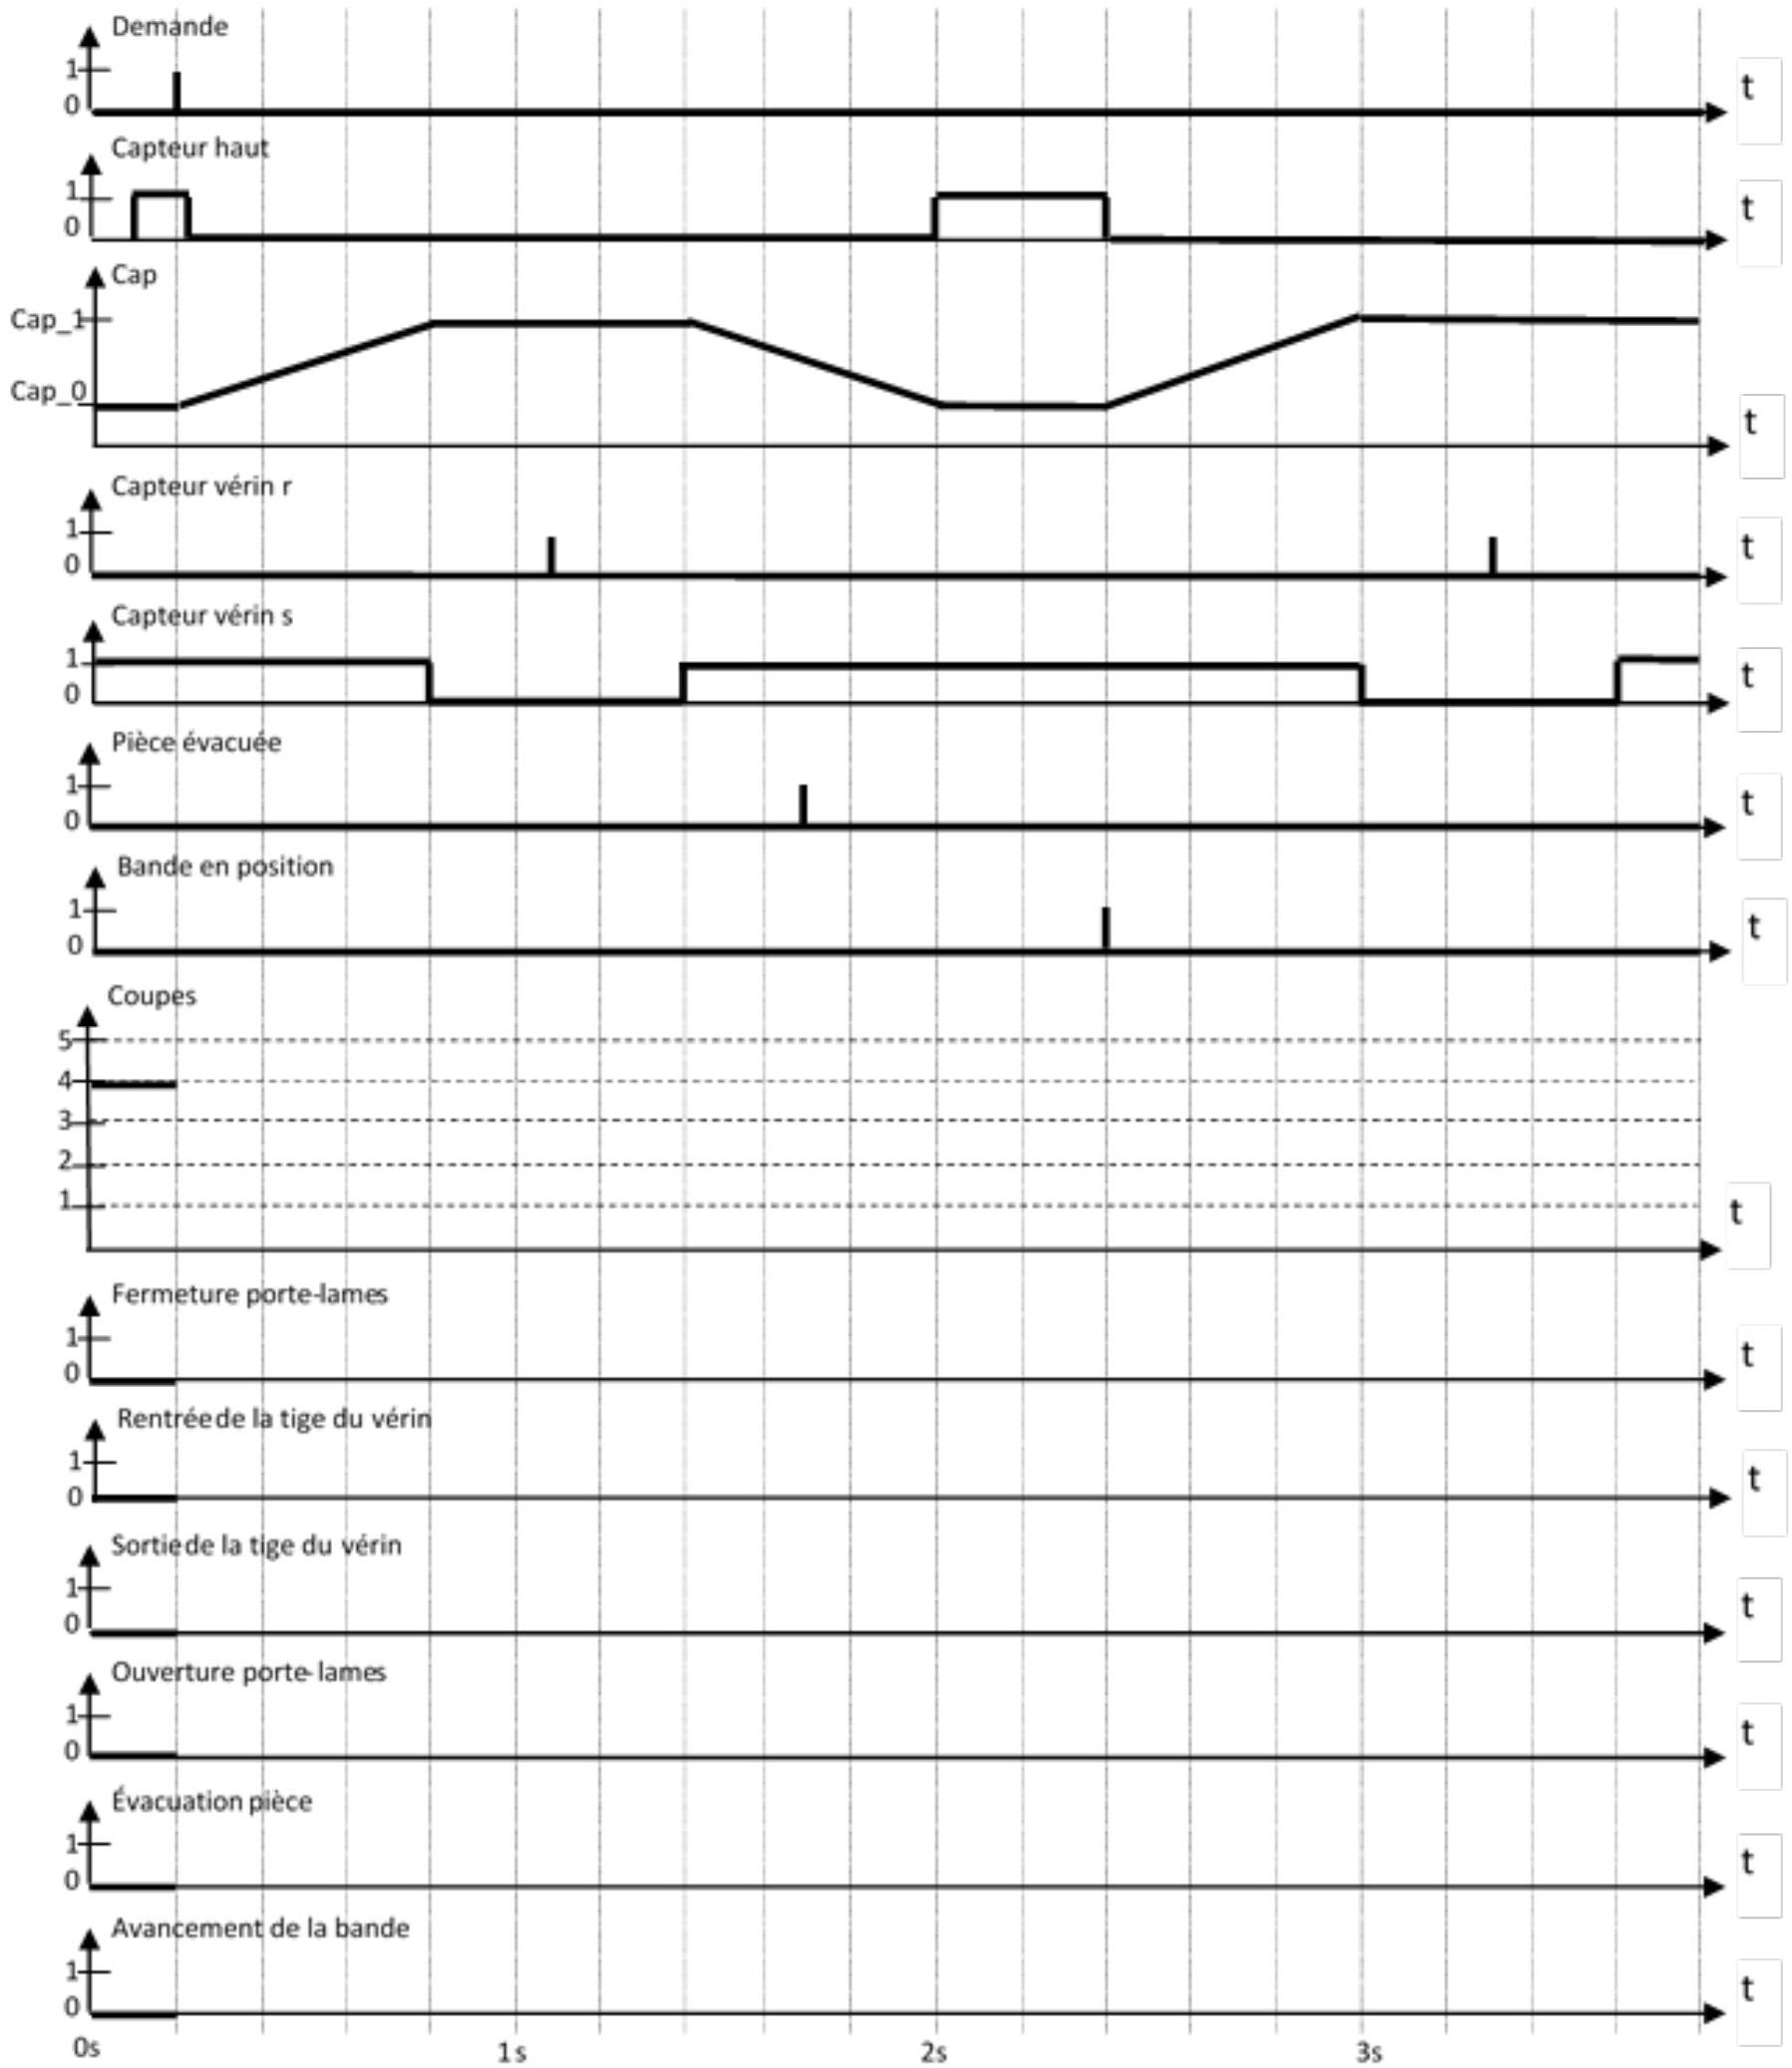
On se place dans la situation suivante : à t = 0 s, le pseudo état initial est activé, les porte-lames sont ouverts, la tige vérin est sortie et la variable Nb coupe vaut 4 .
Question 2 : Sur le document réponse DR2 compléter les chronogrammes correspondant à l'activation (1) ou à la désactivation (0) des différents états ainsi que l'évolution de la variable « Coupes ».
Question 3 : À partir de la question précédente, compléter le tableau du document réponse DR2 en déterminant le temps nécessaire pour les opérations suivantes :
  • - 𝔱_1 : temps de fermeture des porte-lames ;
  • - t_2 : temps d'ouverture des porte-lames ;
  • - t_3 : temps de rentrée de la tige du vérin ;
  • -ta temps de sortie de la tige du vérin ;
  • - t_5 : temps entre le début de la 1^(ere) coupe et le début de la deuxième coupe ;
  • -t͡ : temps entre 2 activations de l'état « fermeture porte-lames ».
Question 4 : Conclure sur l'aptitude de la partie commande à satisfaire l'exigence ld 1.5.1 relative à la cadence de coupe.

Partie 3 : Étude de la cinématique des lames

Objectif : Vérifier l'aptitude de la chaîne cinématique de translation des porte-lames à satisfaire l'exigence d'amplitude de déplacement vertical (exigence Id 1.6.1).
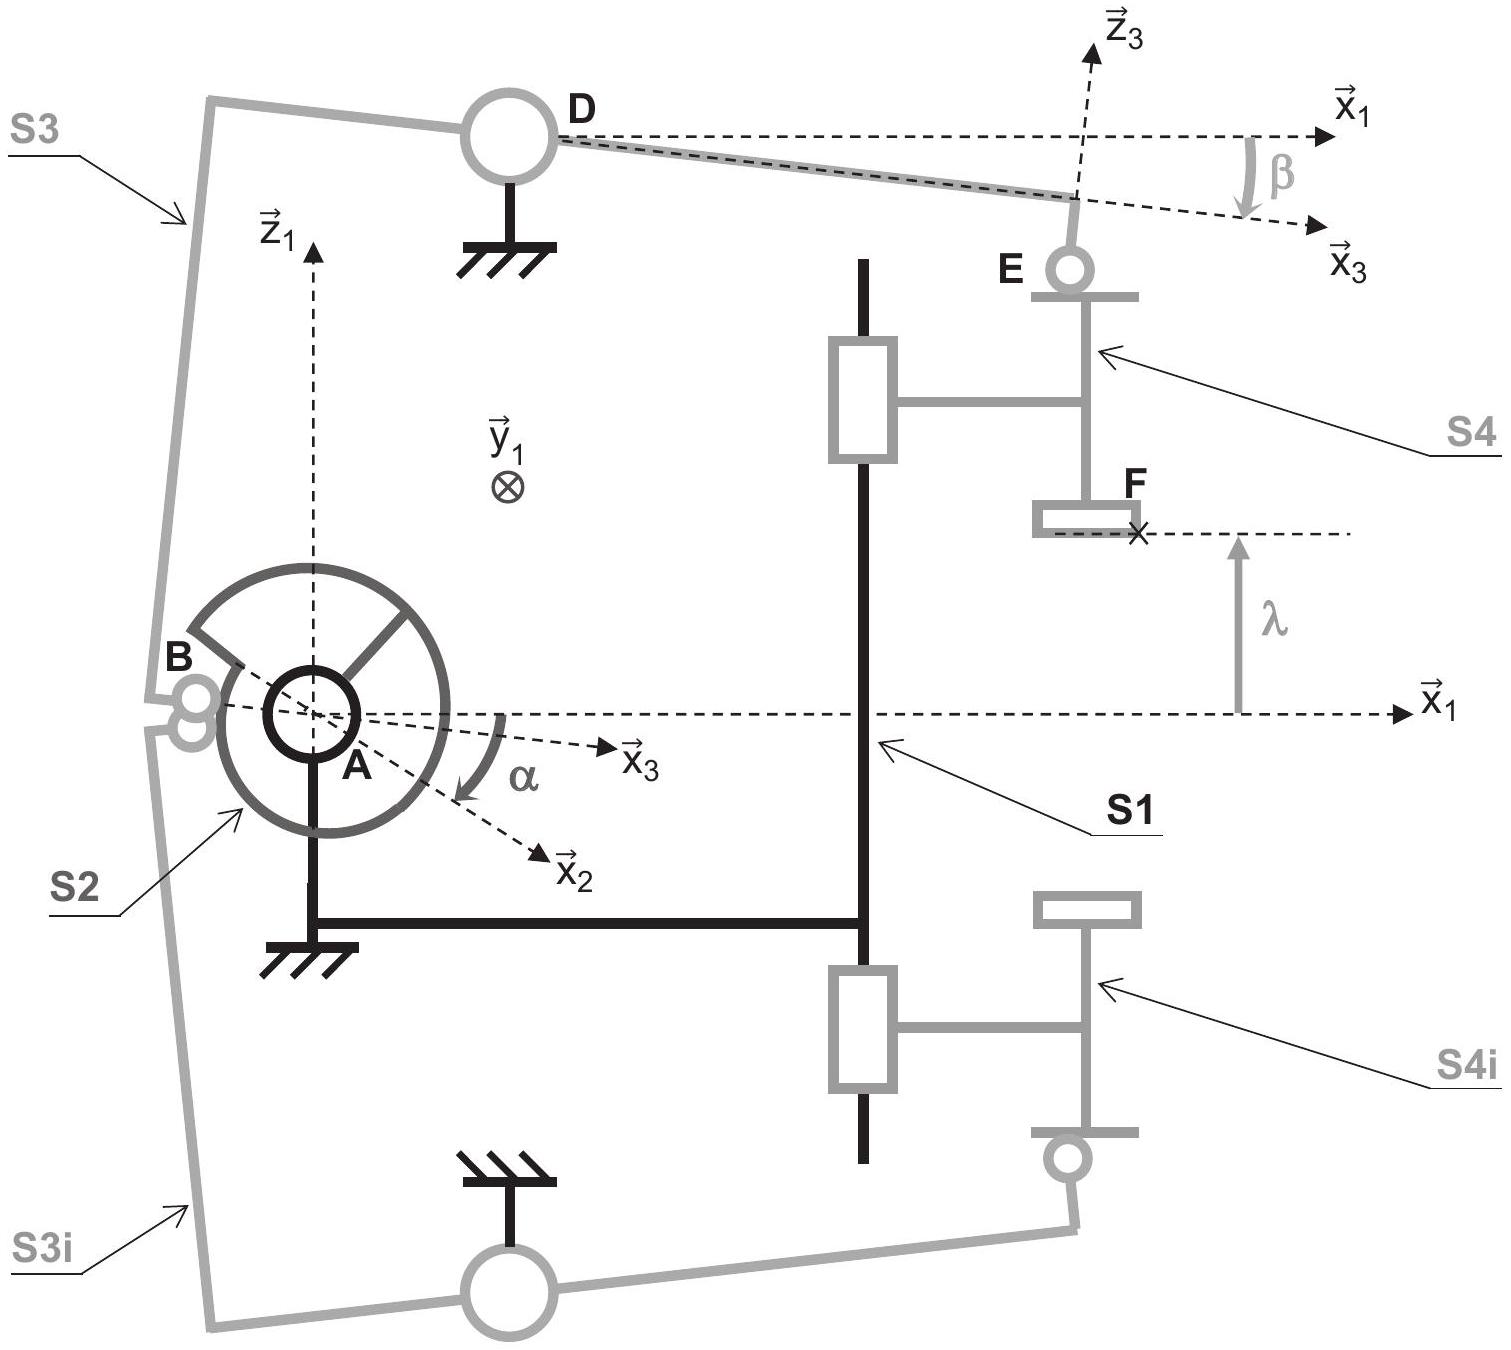
Pour cette partie, on retient la modélisation cinématique fournie en Annexe E qui représente le mécanisme de mise en mouvement de l'ensemble porte-lame supérieur.
Géométrie de l'arbre à cames :
L'arbre à cames, solide S2, est mis en mouvement de rotation par le servomoteur.
Le levier supérieur, solide S3 est en contact (point B) avec la came « avant » et le levier inférieur, avec la came « arrière ».
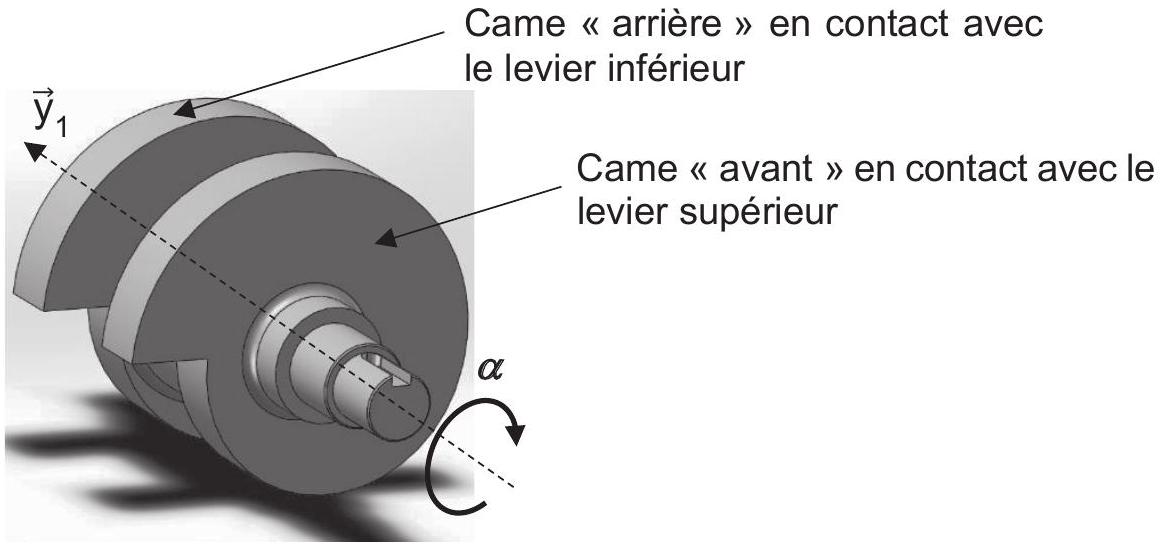
Figure 3 : Arbre à cames
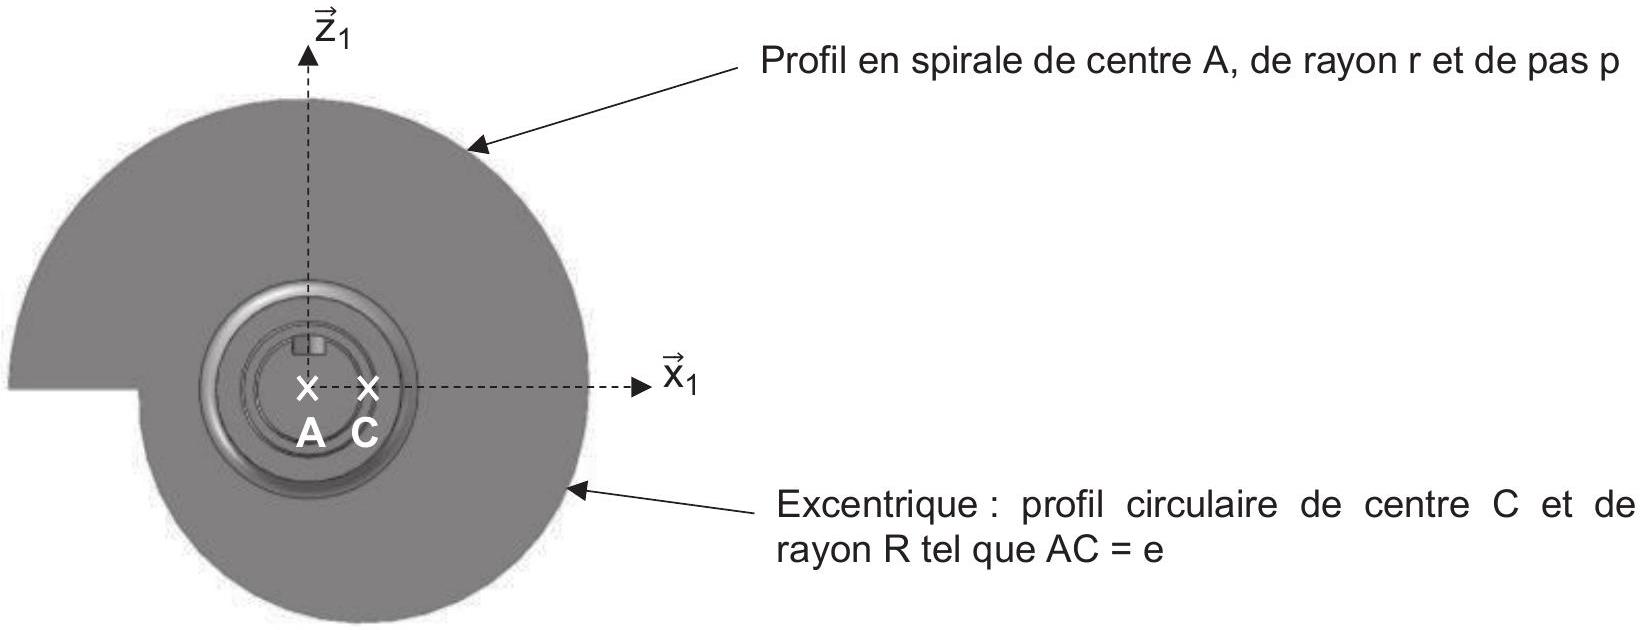
Les deux cames sont identiques et leur géométrie est la suivante :
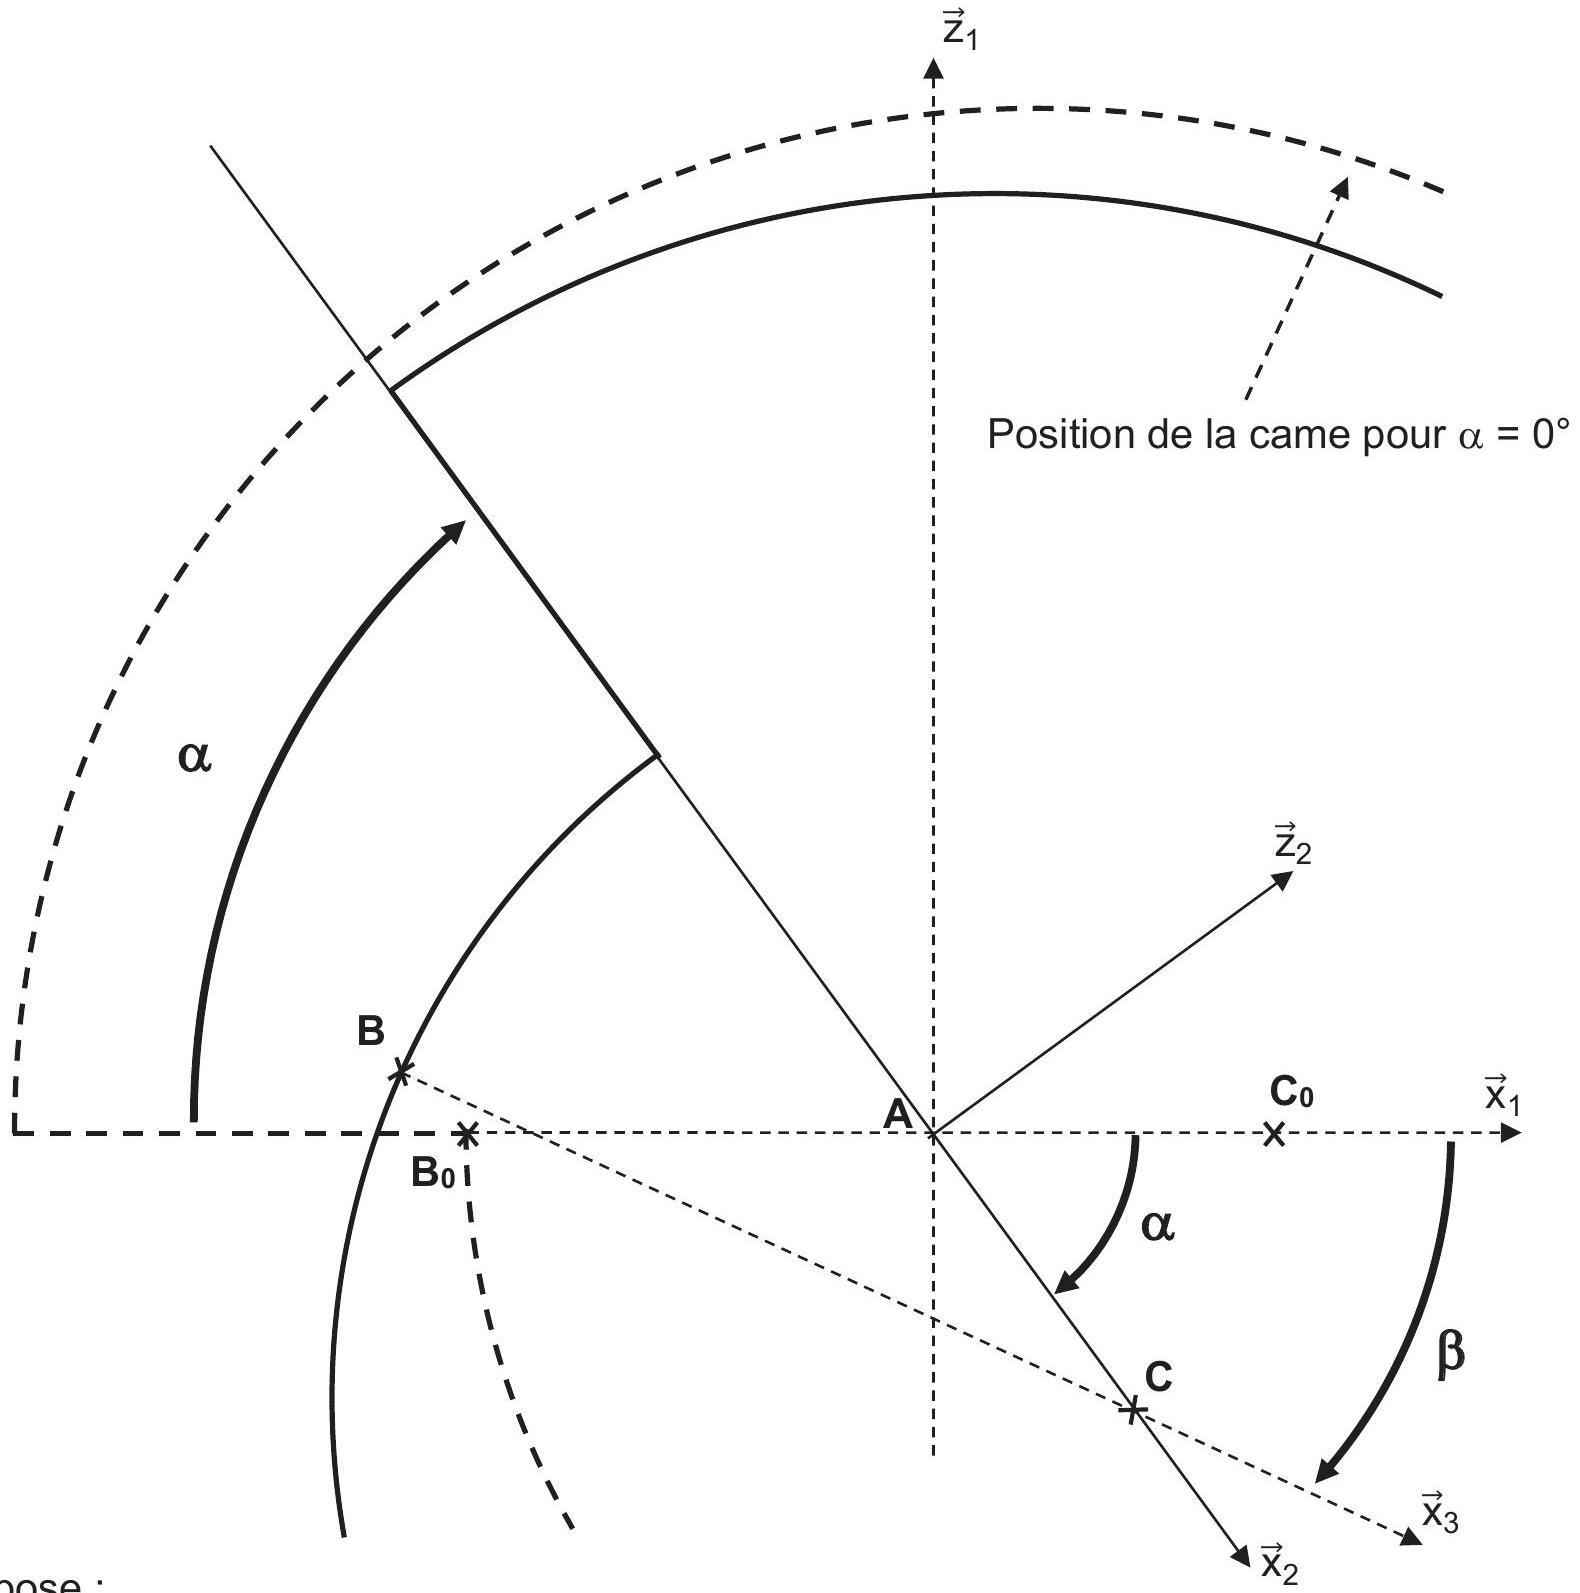
Figure 4 : Géométrie de l'arbre à cames (en position α = 0^∘, x→_1 = x→_2 )
Le mouvement de fermeture des lames se décompose alors en deux phases :
  • -phase de déplacement rapide : les leviers sont en contact avec les cames sur le profil circulaire. Cette phase est telle que 35^∘ < α ≤ 180^∘;
  • -phase de déplacement lent : les leviers sont en contact avec les cames sur le profil en spirale. Cette phase est telle que 180^∘ < α ≤ 340^∘.
À l'issue de ces deux phases, les lames sont en contact avec la bande à découper et le mouvement de coupe est alors assuré par le sous-système de coupe.
Une fois la pièce découpée, le sous-système de coupe revient en position initiale et les lames s'ouvrent en inversant le sens de rotation de l'arbre à cames. Le mouvement d'ouverture débute donc par la phase de déplacement lent et s'achève par la phase de déplacement rapide.
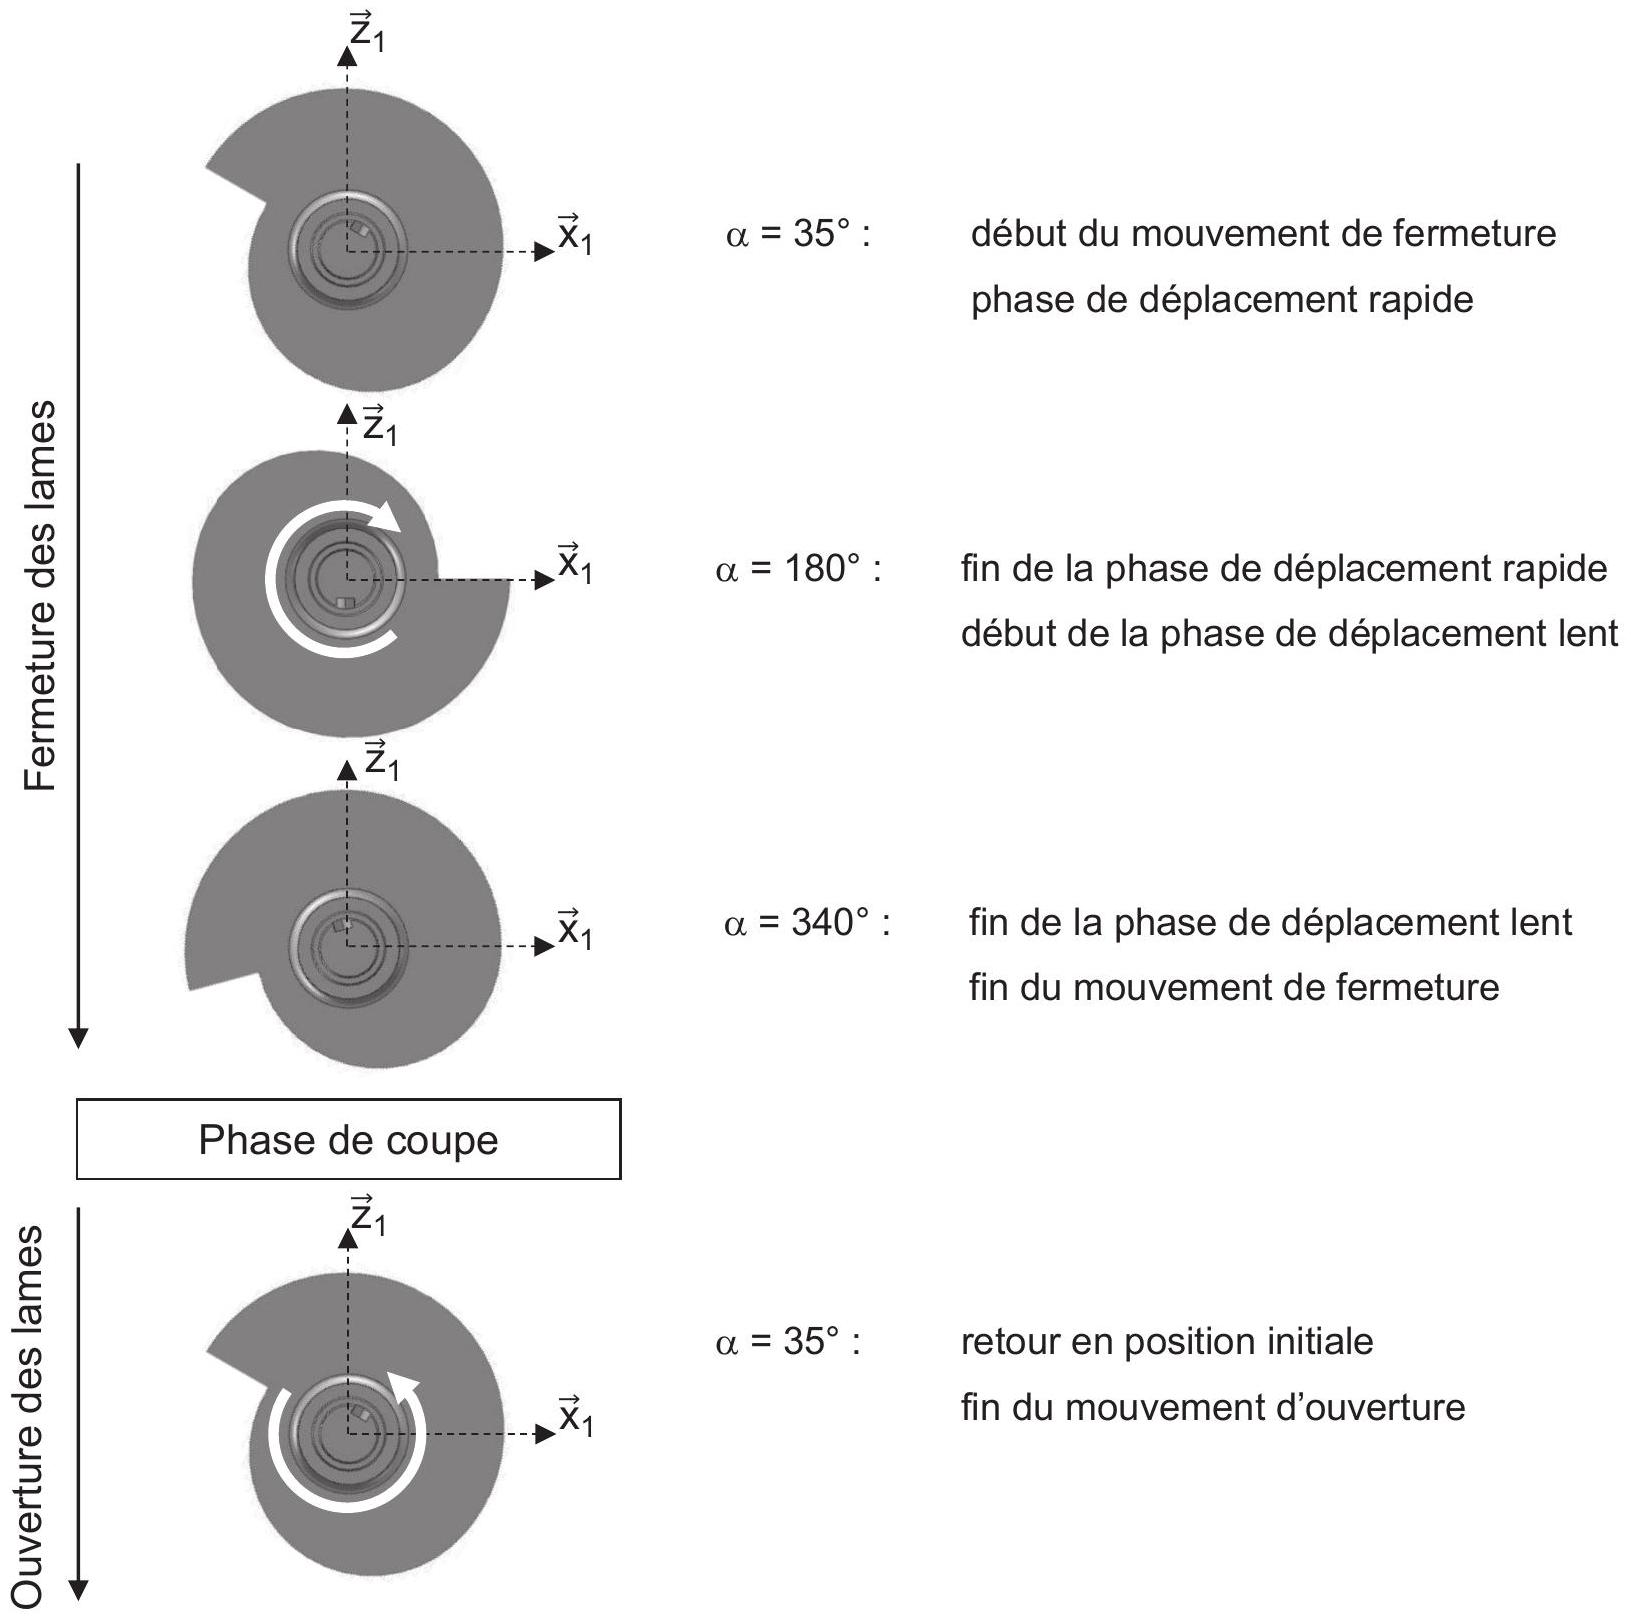
La Figure 5 met en évidence les différentes positions particulières de l'arbre à cames.
Figure 5 : Positions particulières de l'arbre à cames
Le paramétrage géométrique du contact entre la came avant et le levier supérieur est fourni en Annexe F.
On s'intéresse dans un premier temps à la phase de déplacement rapide du mouvement de fermeture des porte-lames.
Question 5 : En écrivant la fermeture géométrique associée à la chaîne fermée de solides (S1)-(S2)-(S3)-(S1), exprimer la relation vectorielle entre les vecteurs AC^(→−), CB^(→−), BD^(→−) et DA^(→−).
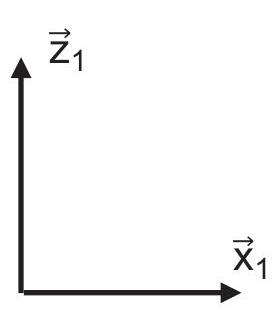
Question 6 : À partir des figures planes de changement de base de l'Annexe E, exprimer les vecteurs x→_2, x→_3, z→_2 et z→_3 dans la base b_1.
Question 7 : Montrer que la projection sur x→_1 et z→_1 de la relation vectorielle établie à la question 5 permet d'obtenir le système de deux équations scalaires de la forme suivante :
{A ⋅ cosβ + B ⋅ sinβ = L_1 − e ⋅ cosα; − A ⋅ sinβ + B ⋅ cosβ = L_2 + e ⋅ sinα
Exprimer A et B en fonction des dimensions a, b et R .
La résolution du système d'équations précédent permet d'exprimer β, position angulaire du levier supérieur, en fonction de α, position angulaire de l'arbre à cames :
β = π − tan^(− 1)(B/A) − cos^(− 1)((L_1 − e ⋅ cosα)/(√(A^2 + B^2)))
Question 8 : En écrivant la fermeture géométrique associée à la chaîne fermée de solides (S1)-(S3)-(S4)-(S1), exprimer λ, écartement de la lame supérieure, en fonction de β, position angulaire du levier supérieur, et des dimensions L_2, c, d et f.
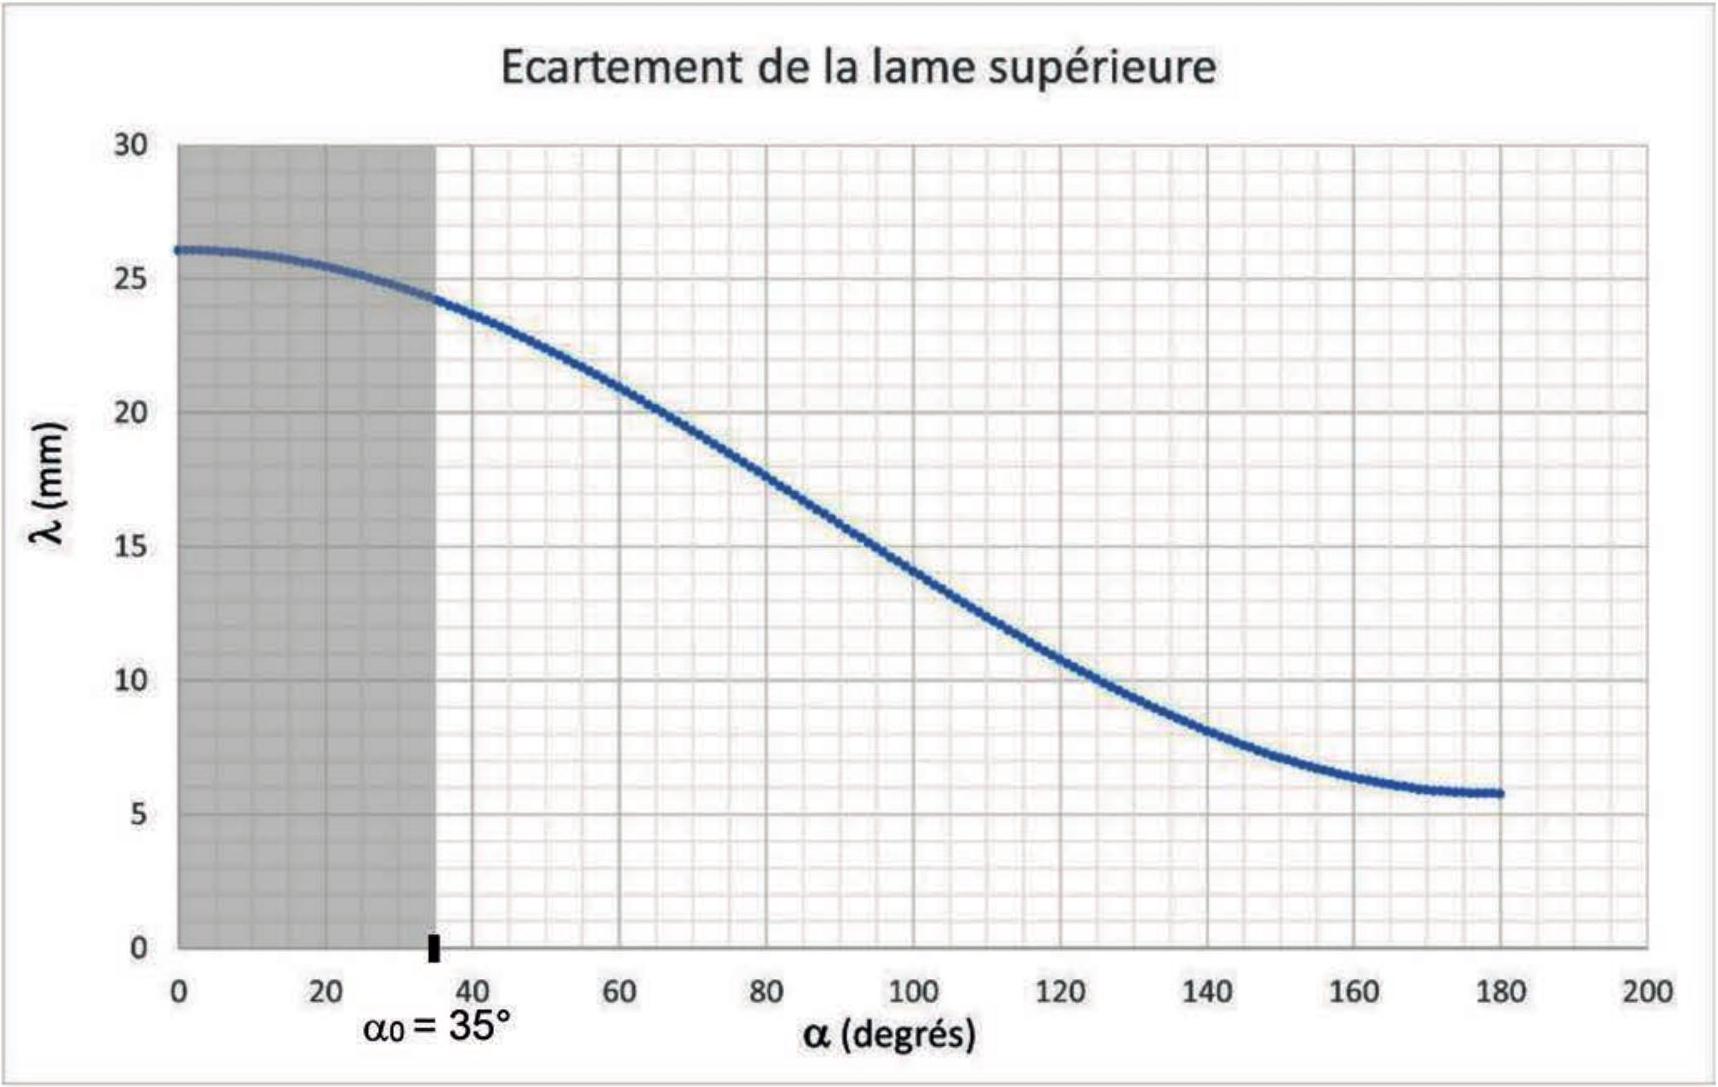
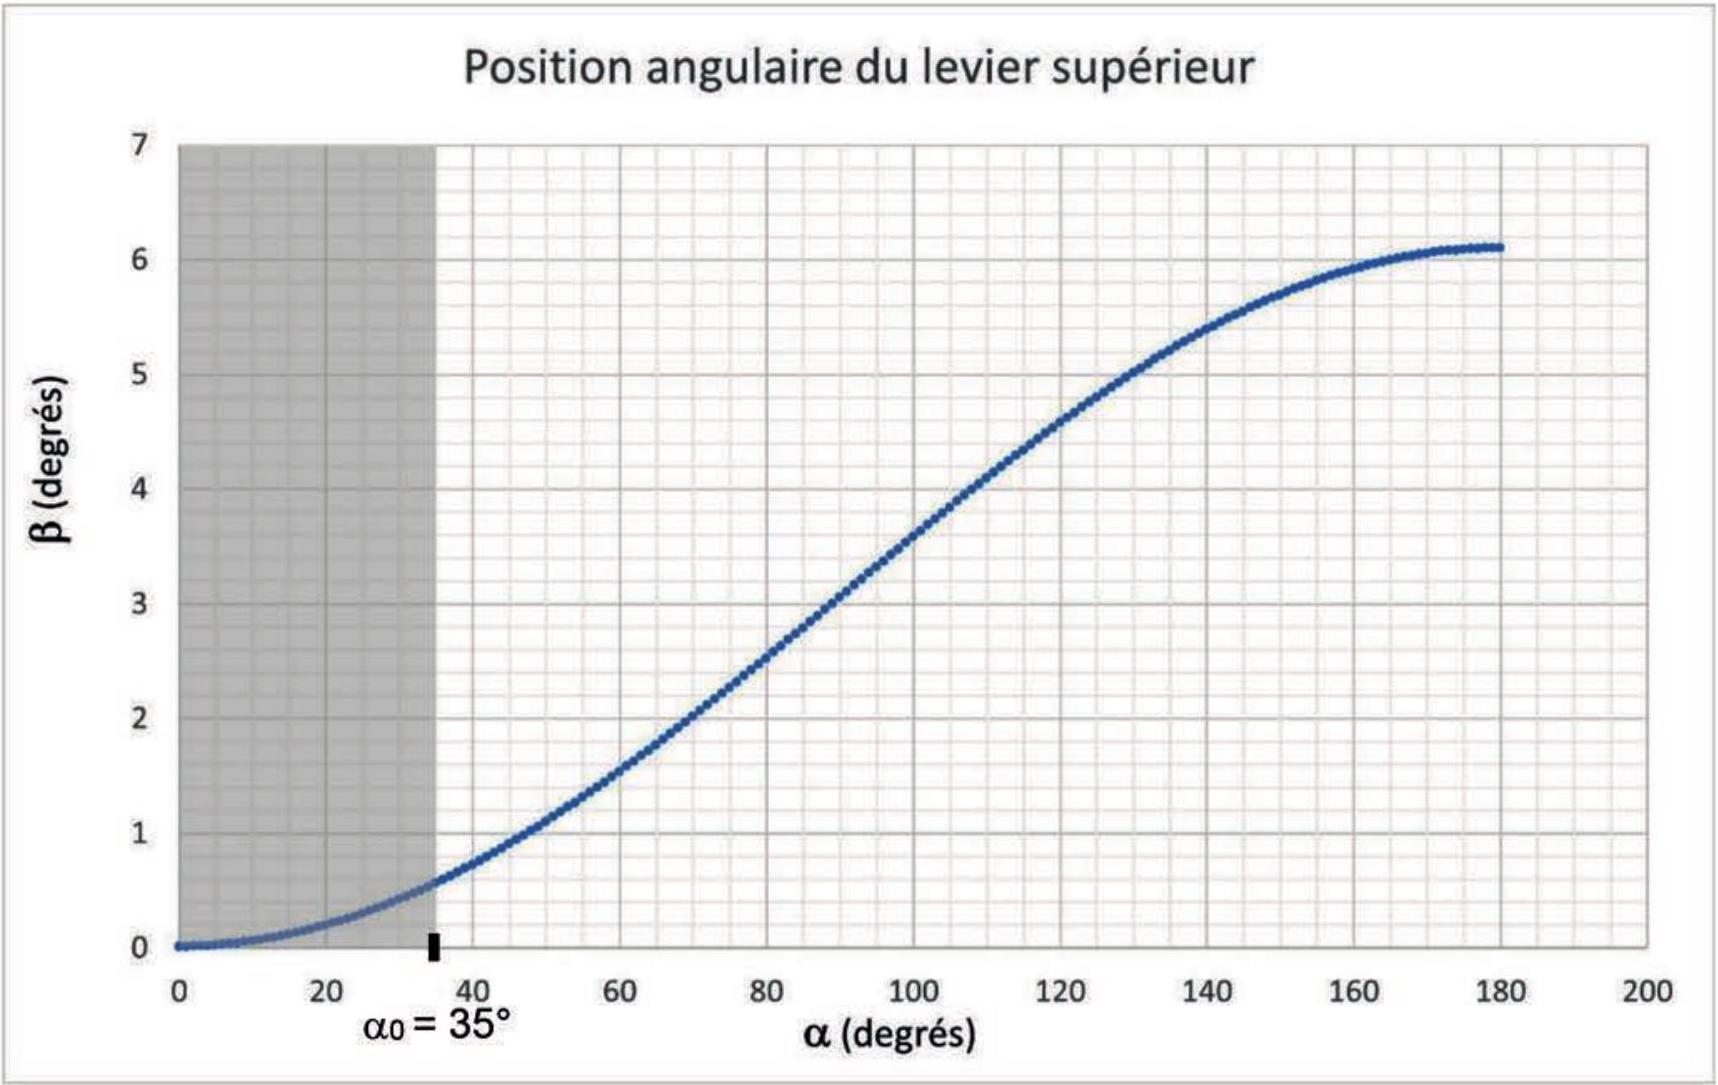
Les figures des documents réponses DR3 et DR4 synthétisent l'étude menée et montrent l'évolution de l'écartement de la lame supérieure (DR3) et de la position angulaire du levier supérieur (DR4) en fonction de la position angulaire de l'arbre à cames.
Question 9 : À partir du document réponse DR3, déterminer la course notée C_R de la lame supérieure lors de la phase de déplacement rapide.
Une étude similaire lors de la phase de déplacement lent (180^∘ < α ≤ 340^∘) permet de conclure sur la course de la lame supérieure : C_L = 3, 5 mm.
Par symétrie, la course de la lame inférieure est identique à celle de la lame supérieure. On note C_T = C_R + C_L la course totale du porte-lame supérieur lors de la phase de fermeture.
Question 10 : Calculer C_T et conclure sur l'aptitude de cette chaîne cinématique à satisfaire l'exigence ld 1.6.1 du cahier des charges.

Partie 4 : Analyse du mécanisme d'orientation de la lame supérieure
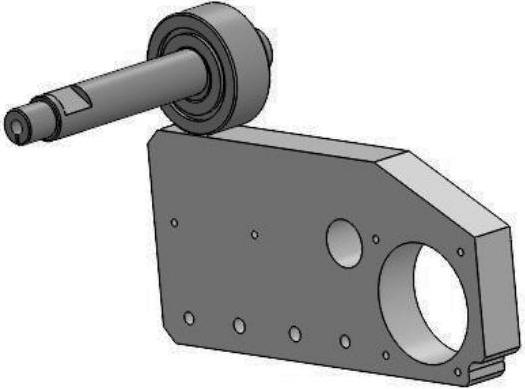
Objectif global : Vérifier les exigences Id 1.1.1 et Id 1.1.2 relatives aux mouvements de la lame supérieure lors de la phase de coupe.
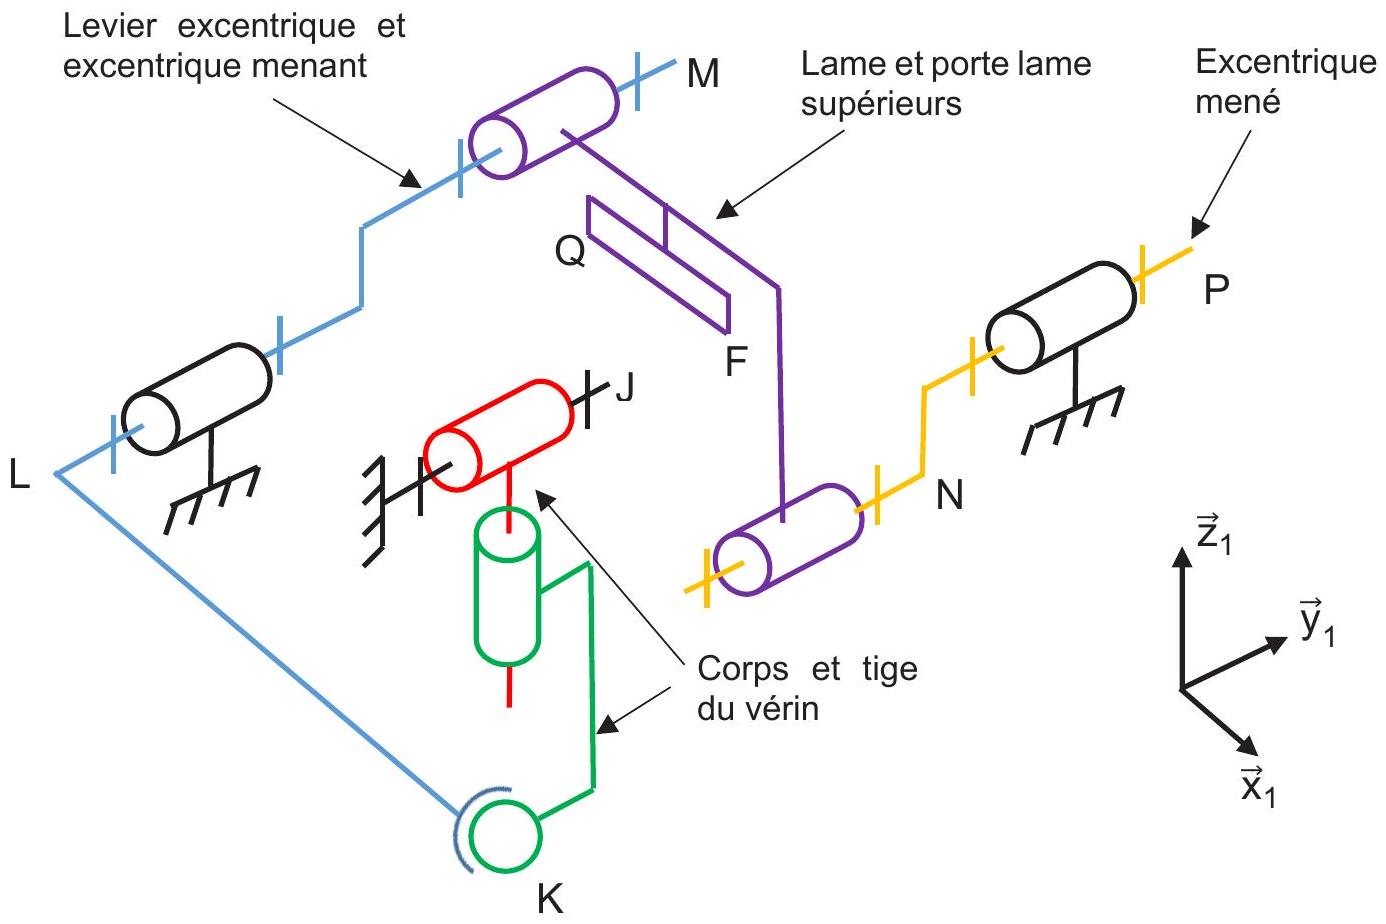
On donne sur l'Annexe G le schéma cinématique du mécanisme d'orientation de la lame supérieure.
Sous-objectif 1 : Déterminer les contraintes géométriques associées au mécanisme d'orientation de la lame supérieure.
Question 11 : À partir du schéma cinématique de l'Annexe G, établir le graphe des liaisons du mécanisme. On précisera clairement le nom et la ou les caractéristiques géométriques des liaisons (par exemple liaison glissière de direction Z→ ).
Question 12 : Déterminer le degré d'hyperstatisme du mécanisme ainsi modélisé. Détailler la réponse en précisant selon la méthode retenue : le nombre d'équations (cinématiques ou statiques), le nombre d'inconnues (cinématiques ou statiques) et le nombre de mobilités (utiles et internes) en expliquant à quel(s) mouvement(s) et à quelle(s) pièce(s) ces mobilités sont associées.
Question 13 : Énoncer les avantages et les inconvénients d'un modèle hyperstatique. Justifier par rapport au mécanisme ainsi modélisé le degré d'hyperstatisme.
Question 14 : Donner rapidement, si elles existent, la ou les contraintes géométriques à imposer au mécanisme.
Sous-objectif 2 : Justifier la solution retenue pour la liaison entre l'excentrique menant et le porte lame.
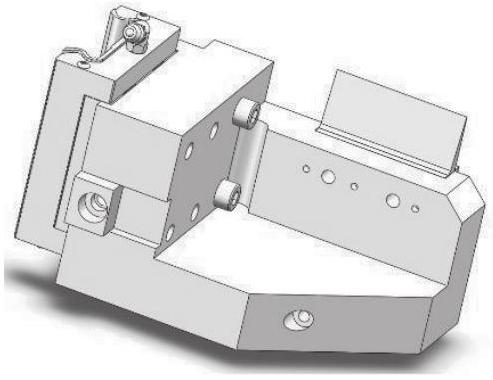
Sur un premier prototype la liaison entre l'excentrique menant et la plaque progressive était réalisée comme indiqué sur la Figure 6. La solution finalement retenue par le constructeur est celle indiquée sur la Figure 7.
Figure 6 : Solution sur le premier prototype Figure 7 : Solution retenue
Question 15 : En quelques mots indiquer pourquoi la solution initiale (Figure 6) pour la liaison entre l'excentrique menant et la plaque progressive n'a pas été retenue.
Sous-objectif 3 : Justifier la solution retenue pour la liaison entre le levier excentrique et l'excentrique menant.
Le levier excentrique et l'excentrique menant sont en liaison encastrement.
Sur le premier prototype la liaison entre le levier excentrique et l'excentrique menant était réalisée par frettage comme indiqué sur la Figure 8. La solution finalement retenue par le constructeur est celle indiquée sur la Figure 9.
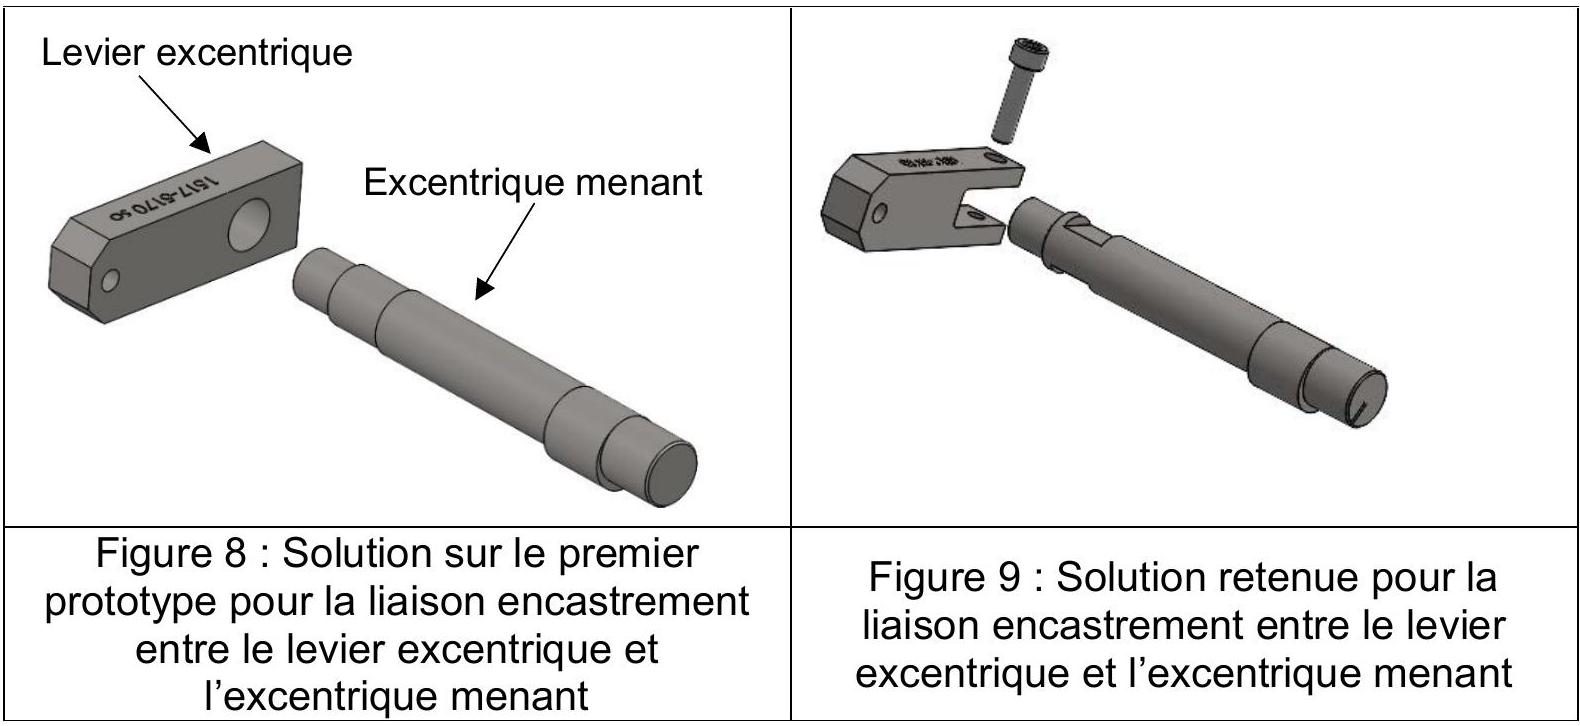
Question 16 : Proposer un ajustement entre le levier excentrique et l'excentrique menant permettant de satisfaire la solution de la Figure 8.
Question 17 : Expliquer en quelques mots pourquoi la solution de la Figure 8 n'a pas été retenue par le constructeur.
Question 18 : Pour la solution de la Figure 9, identifier le ou les éléments de mise en position et le ou les éléments de maintien en position.
Sous-objectif 4 : Validation de la cinématique retenue pour le mouvement de la lame supérieure.
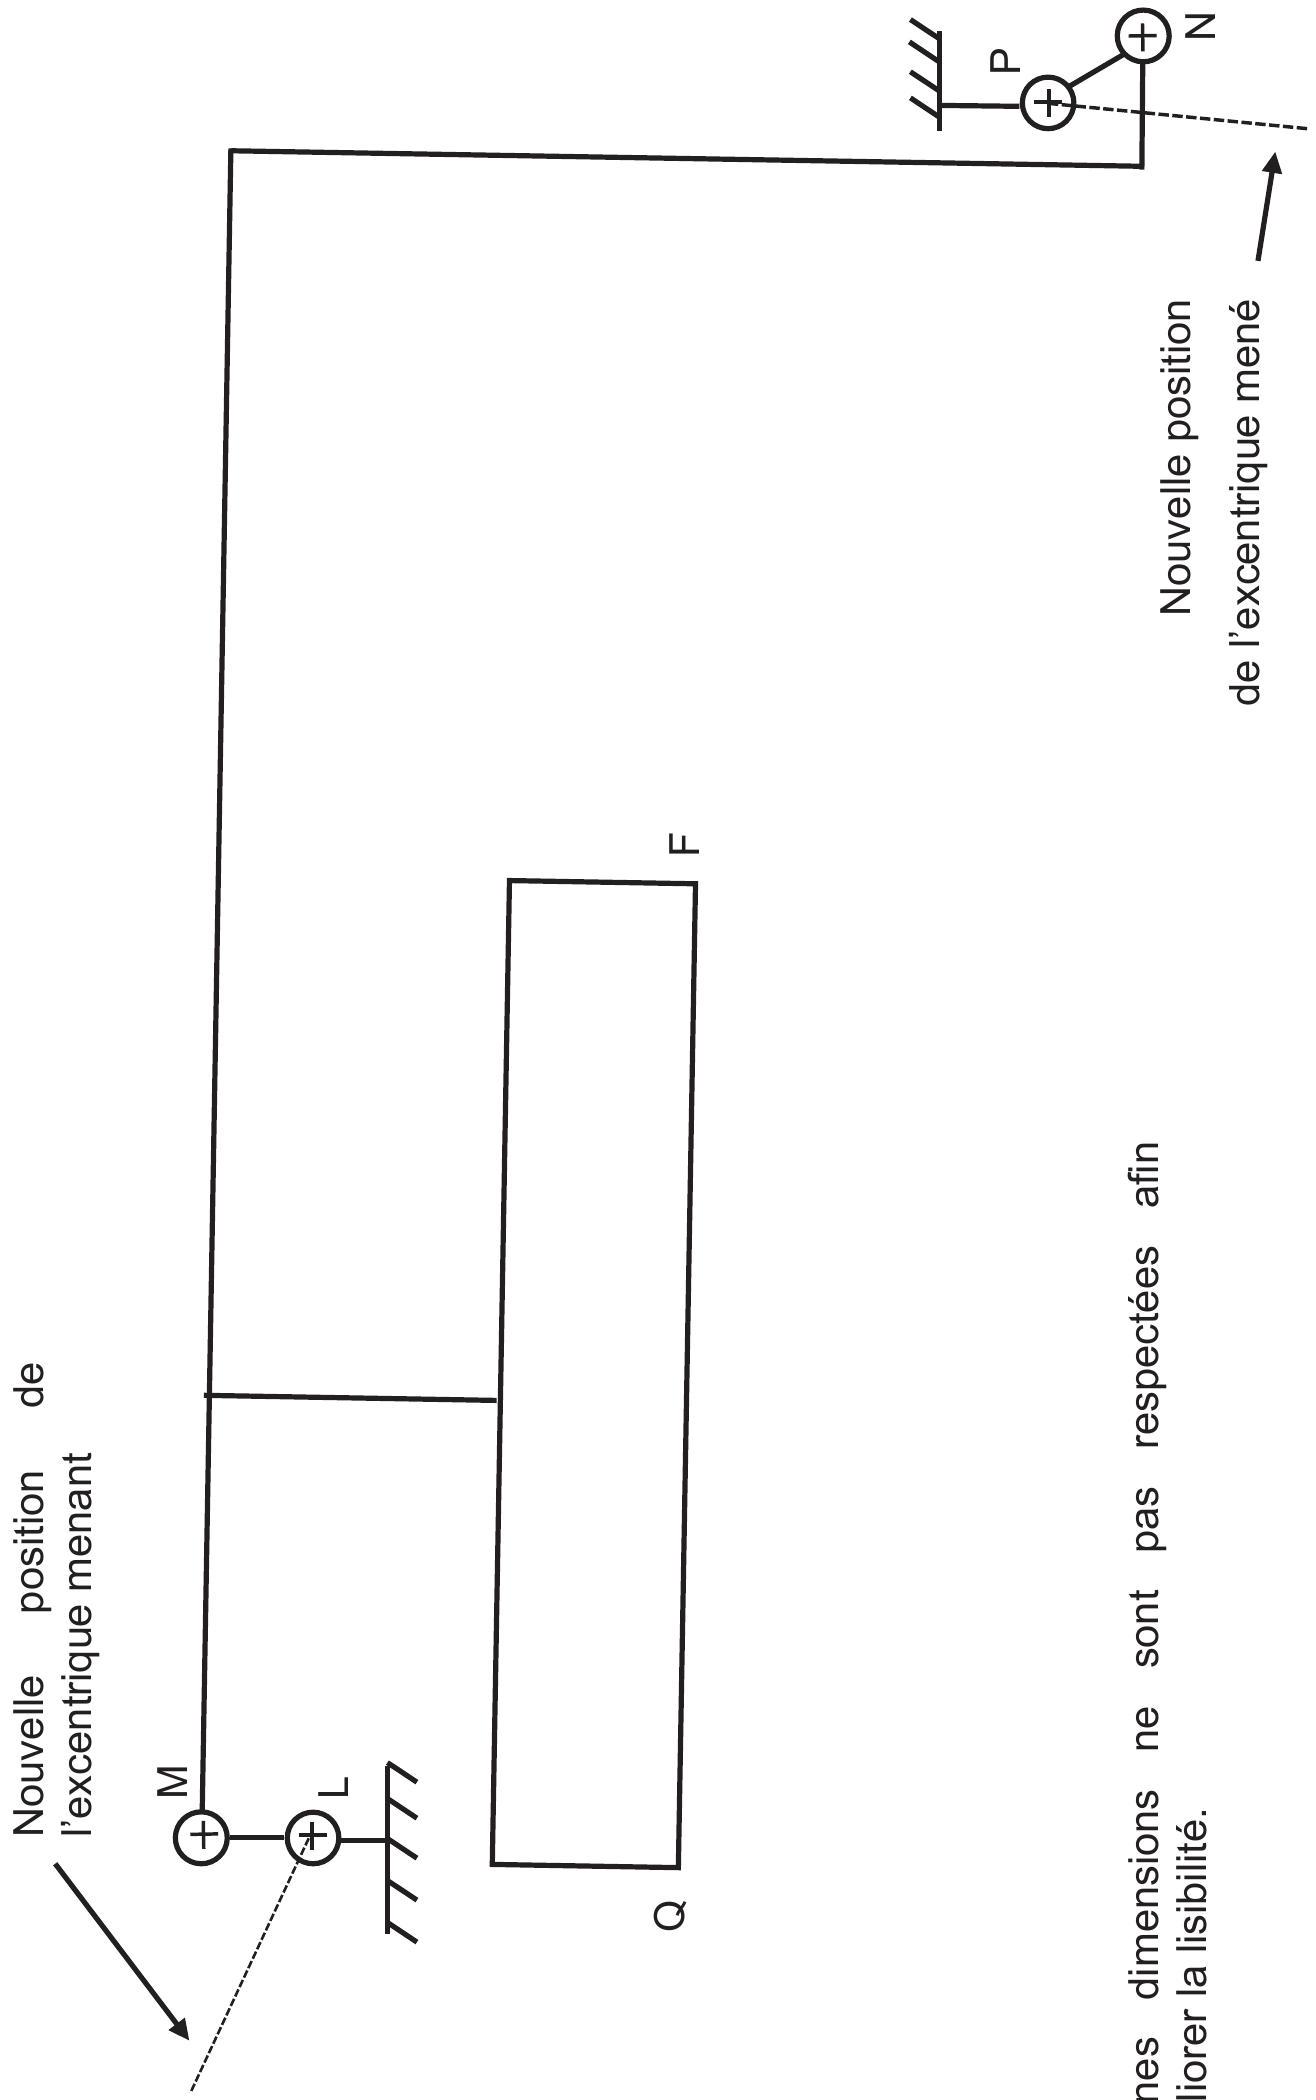
Sur le document réponse DR5 figure le schéma cinématique partiel du guidage de la lame supérieure dans la position « tige du vérin sortie » ce qui correspond à la lame supérieure en position initiale.
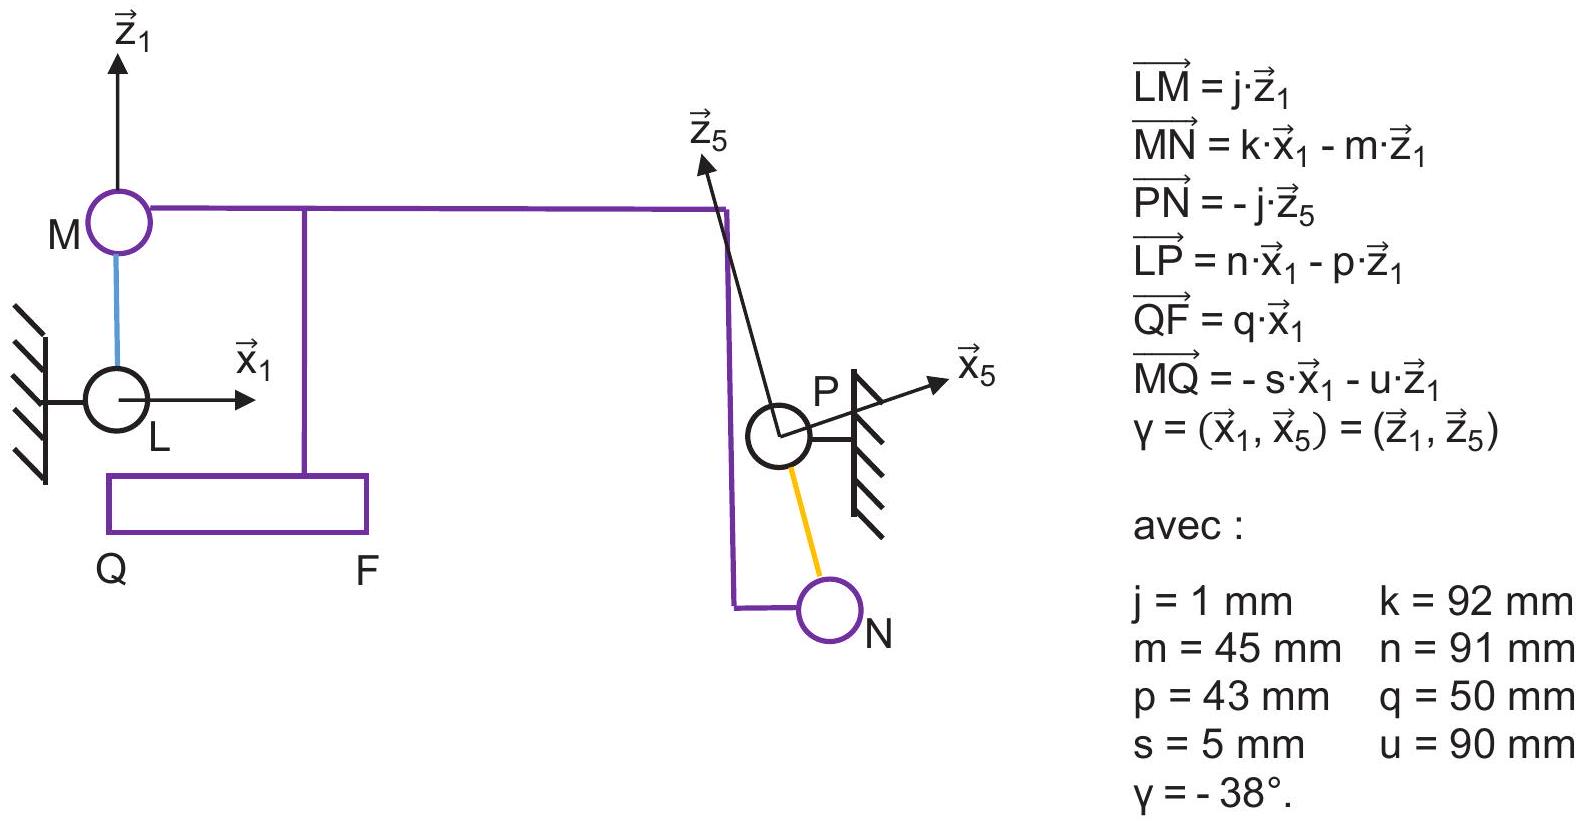
Question 19 : Pour la nouvelle position de l'excentrique menant, tracer sur le document réponse DR5 la nouvelle position du mécanisme (on fera clairement apparaitre les nouvelles positions des points M, N, Q et F). Conclure sur la nature du mouvement de la lame.
On donne en Annexe I la documentation technique du vérin.
Sur le document réponse DR6, figure le mécanisme d'orientation de la lame supérieure dans la position « tige du vérin sortie ».
Question 20 : Sur le document réponse DR6, déterminer graphiquement, lorsque le vérin passe de la position « tige du vérin sortie » à la position « tige du vérin rentrée », I'amplitude angulaire du mouvement du levier excentrique (on fera clairement apparaître toutes les constructions graphiques et on notera le résultat sur le document réponse DR6).
Une simulation numérique a permis d'obtenir les éléments suivants relatifs au mouvement de la lame supérieure lorsque le levier excentrique passe de sa position initiale (tige du vérin sortie) à sa position finale (tige du vérin rentrée).
Position initiale du point Q suivant z→_1 : − 66, 87 mm
Position initiale du point F suivant z→_1 : − 67, 69 mm
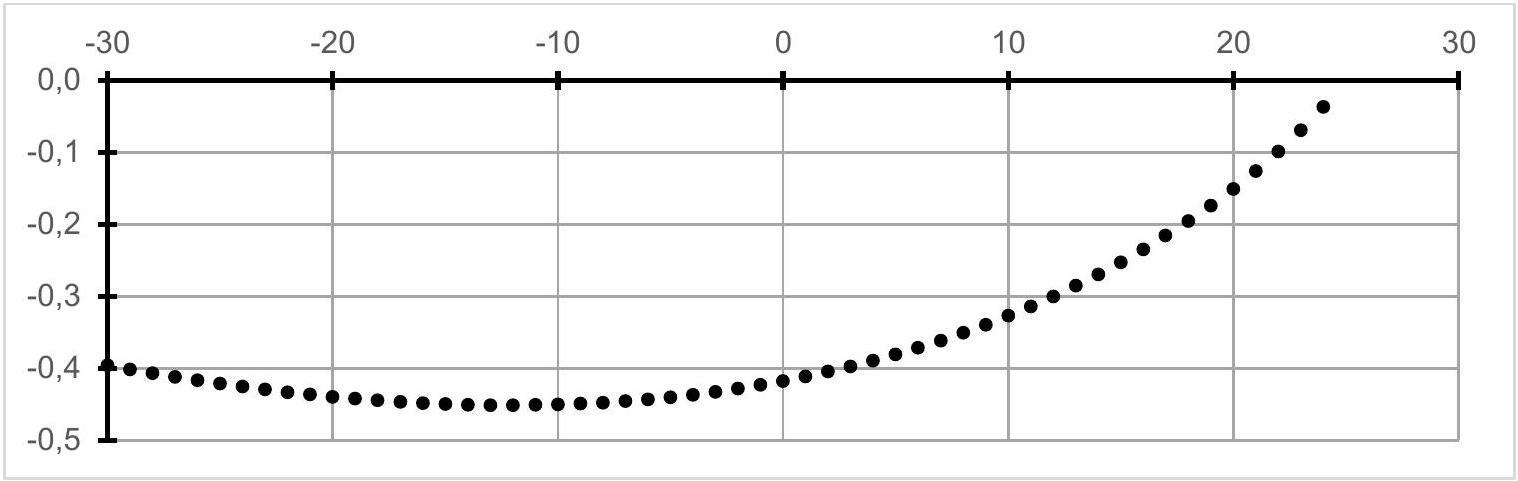
Figure 10 : Déplacement latéral en mm du point Q en fonction de l'angle du levier en degré par rapport à l'horizontal
Figure 11 : Déplacement latéral en mm du point F en fonction de l'angle du levier en degré par rapport à l'horizontal
Question 21 : Sachant que la lame mesure 50 mm (distance entre les points Q et F sur l'Annexe G), conclure vis-à-vis des exigences ld 1.1.1 et ld 1.1.2.
Partie 5 : Détermination du couple du servomoteur pour assurer la fermeture des porte-lames
Objectif global : Vérifier l'aptitude du servomoteur à assurer le mouvement de fermeture des lames à la cadence souhaitée.
L'Annexe J présente la modélisation retenue pour cette partie.
Le torseur des actions mécaniques transmissibles par la liaison entre le solide i et le solide j exprimé au point P dans la base bo sera noté {T_(i → j)} = {X_(ij), L_(ij); Y_(ij), M_(ij); Z_(ij), N_(ij)}}}{{_(b_0).
On note x˙(t) = x˙ = (dx(t))/(dt) la dérivée de la variable x(t) par rapport au temps.
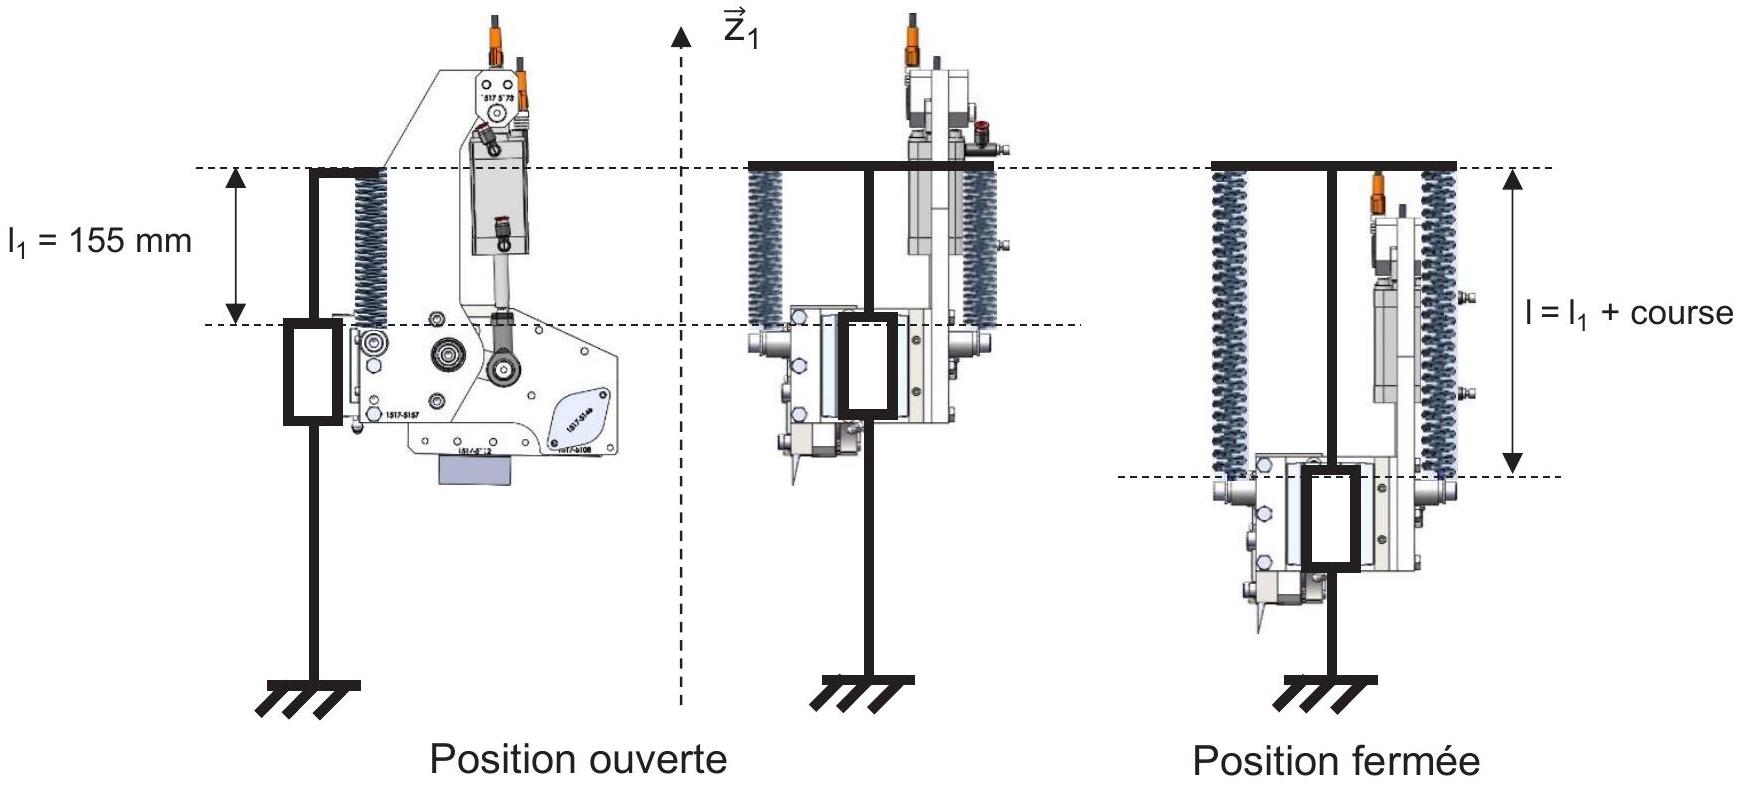
Sous-objectif 1 : Vérifier le dimensionnement des ressorts de rappel du porte-lame supérieur.
Les deux ressorts de rappel doivent permettre d'assurer la remontée de l'ensemble portelame supérieur lors de la phase d'ouverture des lames.
Figure 12 : Ensemble porte-lame / ressorts de rappel (le levier supérieur et la bande à découper ne sont pas représentés)
L'effort exercé par chaque ressort sur le porte-lame supérieur est noté : F→_(res → S4) = k ⋅ ΔL ⋅ Z→_1 où k est la raideur en N ⋅ m^(− 1) et ΔL l'allongement en mètre du ressort.
La longueur à vide du ressort est notée l_0 avec l_0 = 130 mm.
La masse du porte-lame supérieur est notée m_4 avec m_4 = 4, 5 kg.
L'accélération de la pesanteur est notée g avec g = 9, 81 m ⋅ s^(− 2).
Question 22 : Faire le bilan des actions mécaniques extérieures auxquelles est soumis l'ensemble porte-lame supérieur durant la phase d'ouverture des lames. Les différentes actions mécaniques seront notées sous forme de torseurs.
Par la suite, en position haute, l'action mécanique du levier supérieur sur le porte-lame est négligée devant les autres actions mécaniques.
Question 23 : À l'aide du théorème de la résultante statique appliqué à l'ensemble portelame supérieur en projection sur z→_1 lorsque celui-ci est à l'équilibre en position haute, exprimer la raideur k des ressorts en fonction de m_4, Δ L et g.
Les deux ressorts sont identiques et on donne k = 1 N ⋅ mm^(− 1).
Question 24 : Conclure sur l'aptitude des ressorts à assurer l'équilibre en position haute de l'ensemble porte-lame supérieur.
On note F_(max) l'effort équivalent maximal des deux ressorts sur l'ensemble porte-lame supérieur lorsque celui-ci est en position basse.
Question 25 : Calculer F_(max) afin de satisfaire l'exigence ld 1.6.1.
Sous-objectif 2 : Vérifier l'aptitude du servomoteur à assurer le mouvement de fermeture des lames.
On isole l'ensemble Σ constitué de l'arbre à cames, des leviers supérieur et inférieur, de l'ensemble porte-lame supérieur, du porte-lame inférieur, de l'accouplement, du réducteur et de l'arbre moteur (Annexes B et J).
Question 26 : Exprimer les hypothèses justifiant la forme des matrices d'inertie de l'arbre à cames et du levier supérieur données en Annexe J.
Question 27 : Exprimer l'énergie cinétique galiléenne E_(2/1) de l'arbre à cames en fonction de B_2 et de α˙.
Question 28 : Exprimer l'énergie cinétique galiléenne Ec_(3/1) du levier supérieur en fonction de B_3 et de β˙.
Question 29 : Exprimer l'énergie cinétique galiléenne Ec_(4/1) de l'ensemble porte-lame supérieur en fonction de m_4 et de λ˙.
Une simulation numérique a permis de mettre en évidence que la puissance maximale fournie par le servomoteur était atteinte pour la position α_(pic) = 65^∘.
Question 30 : En linéarisant λ = f(α) (document réponse DR3) autour de la position α_(pic), mettre en évidence qu'il est possible d'exprimer λ˙ sous la forme λ˙ = K_λ ⋅ α˙. Déterminer alors graphiquement la valeur numérique de K_λ. On laissera apparaître les constructions utiles sur le document réponse DR3.
Question 31 : En linéarisant β = f(α) (document réponse DR4) autour de la position α_(pic), mettre en évidence qu'il est possible d'exprimer β˙ sous la forme β˙ = K_β ⋅ α˙. Déterminer alors graphiquement la valeur numérique de K_β. On laissera apparaître les constructions utiles sur le document réponse DR4.
Le rapport de transmission du réducteur est noté K_(red) = (d˙)/(ω_m) = 1/(40) où ω_m est la vitesse de rotation du servomoteur.
Question 32 : Exprimer alors l'énergie cinétique galiléenne Ec_(2/1) de l'arbre à cames sous la forme Ec_(2/1) = 1/2 ⋅ J_2 ⋅ ω_m^2 où J_2 est l'inertie équivalente de l'arbre à cames ramenée sur l'arbre moteur. Exprimer J_2 en fonction de B_2 et K_(red).
Question 33 : De même, exprimer l'inertie équivalente J_(34) de l'ensemble {S3 + S4} ramenée sur l'arbre moteur. Exprimer J_(34) en fonction de B_3, m_4, K_β, K_λ et K_(red).
Une étude similaire sur l'ensemble {S3i + S4i} a permis de montrer que son inertie équivalente ramenée sur l'arbre moteur est : J_(34i) = 0, 75 ⋅ J_(34).
L'inertie de l'ensemble réducteur+accouplement ramenée sur l'arbre moteur est donnée : J_(RA) = 1 × 10^(− 4) kg ⋅ m^2.
L'Annexe K donne les caractéristiques du servomoteur.
Question 34 : Calculer J mra, l'inertie de l'ensemble servomoteur+réducteur+accouplement ramenée sur l'arbre moteur.
L'énergie cinétique galiléenne E_(Σ/1) de l'ensemble Σ est notée : Ec_(Σ/1) = 1/2 ⋅ J_(eq) ⋅ ω_m^2.
Question 35 : Exprimer J_(eq) en fonction de J_2, J_(34) et J_(MRA).
Pour la suite, on donne J_(eq) = 2, 6 × 10^(− 4) kg ⋅ m^2 et on fera les hypothèses suivantes :
  • -les puissances extérieures à prendre en compte pour le dimensionnement du servomoteur sont celles développées par les actions mécaniques suivantes :
    • ○l'action mécanique des ressorts sur l'ensemble porte-lame supérieur (la résultante de l'action mécanique des ressorts étant considérée constante et égale à F_(max) tout au long de la phase de fermeture des lames) :
      {T_(res → S 4)} = {_F F_(max) ⋅ z⃗_1; 0→} avec F_(max) = 100 N;
    • ○l'action mécanique de la pesanteur sur le porte-lame inférieur :
      {T_(pes → s 4i)} = _(G_(4i)){− m_(4i) ⋅ g ⋅ z→_1; 0→}}}{{;
    • ○le couple moteur sur l'arbre moteur :
      {T_(mot → arbre)} = ∑_A{0→; C_m ⋅ y⃗_1};
  • -toutes les liaisons sont supposées parfaites et sans frottements.
Question 36 : Exprimer la puissance développée par l'action mécanique des ressorts sur l'ensemble porte-lame supérieur en fonction de F_(max), K_λ, K_(red) et ω_m.
Question 37 : Exprimer la puissance développée par l'action mécanique de la pesanteur sur l'ensemble porte-lame inférieur en fonction de m_(4i), g, K_λ, K_(red) et ω_m.
Question 38 : Exprimer la puissance développée par le couple moteur sur l'arbre du moteur en fonction de C_m et ω_m.
Question 39 : En appliquant le théorème de l'énergie cinétique à l'ensemble Σ, exprimer C_m en fonction de F_(max), m_(4i), g, K_λ, K_(red), Jeq et ω˙_m.
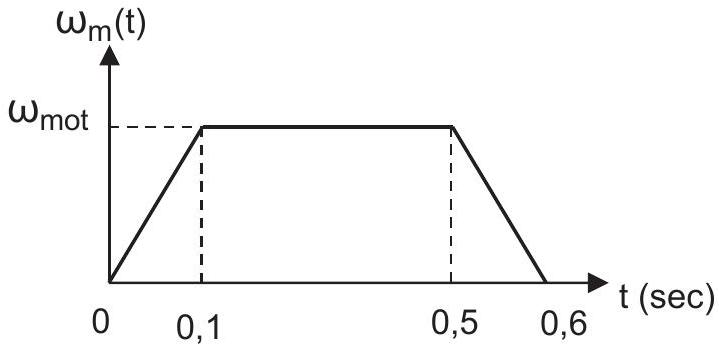
On donne le profil de vitesse du servomoteur sur la figure ci-dessous :
Figure 13 : Profil de vitesse du servomoteur
La position α_(pic) est atteinte à la fin de la phase de mouvement uniformément accéléré du servomoteur.
La vitesse de rotation du servomoteur durant la phase de mouvement uniforme est ω_(mot) = 4000tr ⋅ min^(− 1).
Question 40 : Calculer ω˙_m pour la position α_(pic).
Question 41 : Calculer alors C_m et à l'aide de l'Annexe K, conclure sur l'aptitude du servomoteur à assurer le mouvement de fermeture des lames.
Sous-objectif 3 : Vérifier l'aptitude du servomoteur à assurer le mouvement de fermeture des lames dans le cas d'une augmentation de la cadence.
Dans l'optique d'augmenter la cadence de production, on souhaite diviser par deux les temps d'accélération et de décélération du servomoteur tout en maintenant la vitesse de rotation en régime établi à ω_(mot) = 4000tr ⋅ min^(− 1).
Question 42 : Calculer la durée, notée d_c, de la phase de déplacement à vitesse constante ω_(mot) afin que l'angle total parcouru par le servomoteur reste inchangé et calculer l'augmentation de cadence engendrée.
Question 43 : Après avoir calculé la nouvelle accélération angulaire ω˙_m et en supposant que K_β et K_λ restent inchangés, conclure sur l'aptitude du moteur à assurer le mouvement de fermeture des lames dans l'optique de cette augmentation de cadence.
Partie 6 : Prise en compte de l'évolution du cahier des charges vis-à-vis de l'effort de coupe
Objectifs :
  • -Vérifier qu'une augmentation de l'effort de coupe est possible avec le vérin actuel ;
  • -Vérifier que les sollicitations auxquelles est alors soumis l'axe du levier inférieur sont admissibles.
Sous objectif 1 : Détermination analytique de l'effort à fournir par le vérin pour la position initiale.
On fait les hypothèses suivantes :
  • -on se place dans le cas d'une modélisation plane de plan (Q, x→_1, z→_1);
  • -on néglige l'action de pesanteur devant les autres actions mécaniques ainsi que les frottements ;
  • -on se place dans la position initiale qui correspond à la tige du vérin sortie et on considère que la lame supérieure est à l'équilibre en position horizontale (voir schéma cinématique et paramétrage associé sur les Annexes G et H) ;
  • -l'action mécanique due à l'effort de coupe est modélisée par une force au point F :
    {T_(eff → lame)} = ∫_F F_(coupe) ⋅ Z⃗_1} avec F_(coupe) = 12000 N.
Question 44 : Montrer que l'action mécanique de l'excentrique mené sur l'ensemble lame supérieure est une force dont la droite d'action est ( N, Z→_5 ).
Pour la suite, on note :
  • -l'action mécanique de l'excentrique mené sur la lame supérieure :
    {T_(mené → lame)} = ∫_N F_(mené →lame) ⋅ Z⃗_5; 0→}}}{{;
  • -l'action mécanique de l'excentrique menant sur la lame supérieure :
    {T_(menant → lame)} = {_M F_x ⋅ x⃗_1 + F_z ⋅ z⃗_1; 0→}.
Question 45 : Déterminer l'expression littérale de F_x en fonction de F_(coupe) et des grandeurs dimensionnelles.
Question 46 : Déterminer l'expression littérale du couple au niveau de la liaison pivot entre le bâti et l'excentrique menant, en fonction de F_(coupe) et des grandeurs dimensionnelles. Faire l'application numérique.
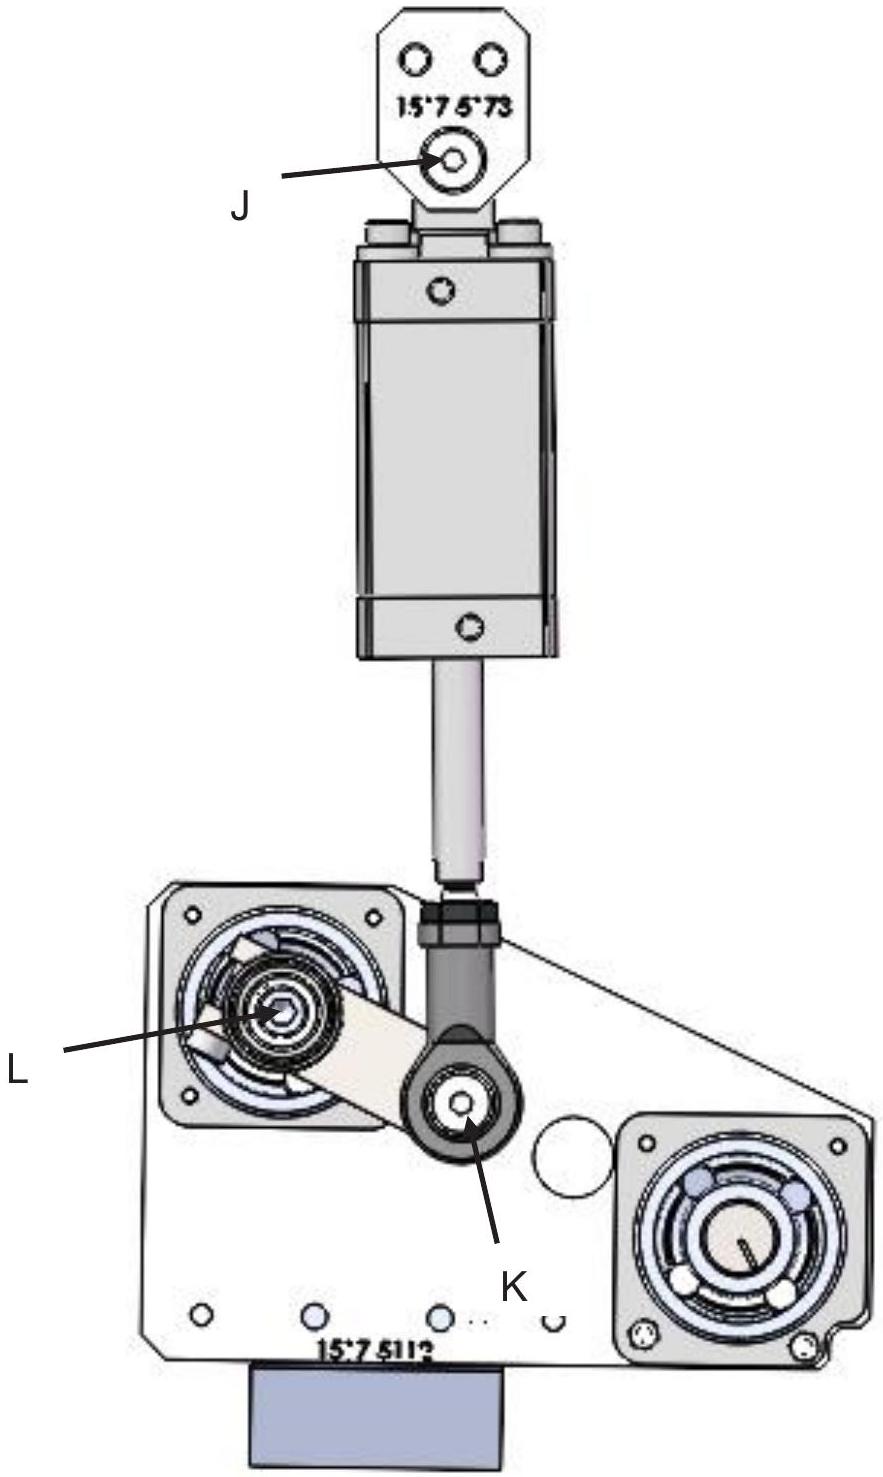
Question 47 : Calculer l'effort que le vérin doit fournir (on pourra utiliser le document réponse DR6 pour mesurer la ou les dimensions nécessaires).
Sous objectif 2 : Validation du vérin.
Lors de la coupe, l'effort de coupe sur la lame n'est pas constant et le point de contact lame / bande à découper se déplace le long de la lame sur une distance de 40 mm.
Les résultats d'une simulation numérique prenant en compte ces éléments figurent cidessous.
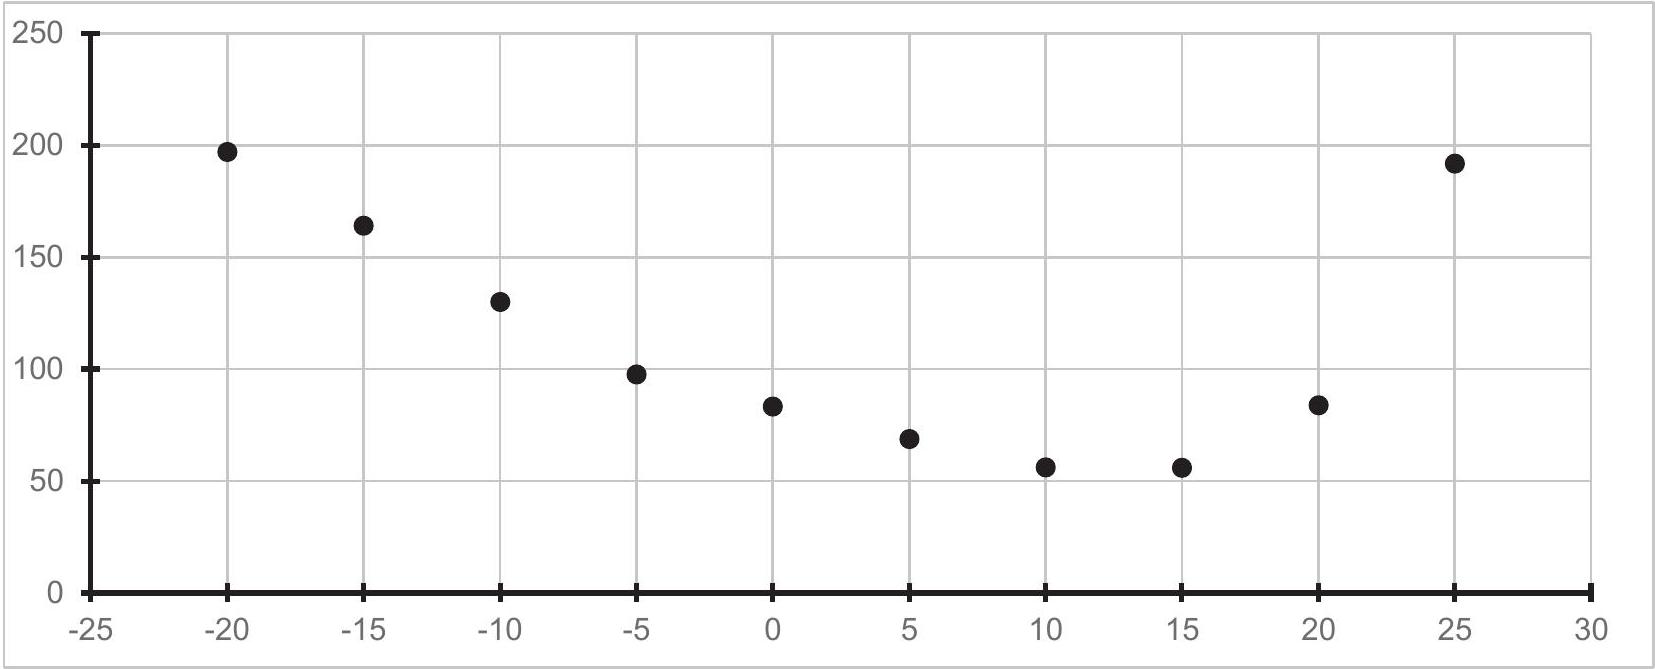
Figure 14 : Effort du vérin en Newton en fonction de l'angle du levier en degré par rapport à l'horizontale
Le constructeur souhaite conserver un taux de charge de 0,8 par rapport aux capacités du vérin.
Question 48 : À partir des caractéristiques du vérin données en Annexe I, conclure sur les capacités du vérin vis-à-vis de l'évolution du cahier des charges.
Sous objectif 3 : Vérifier la résistance mécanique de l'axe du levier inférieur vis-à-vis de l'évolution du cahier des charges.
La Figure 15 montre les solides en contact avec le levier inférieur :
Figure 15 : Solides en contact avec le levier inférieur
Dans toute cette partie, on néglige l'action de la pesanteur devant les autres actions mécaniques ainsi que les frottements.
On fait l'hypothèse, dans un premier temps, que l'on peut considérer le problème comme mécaniquement plan dans le plan (O, x→_1, z→_1).
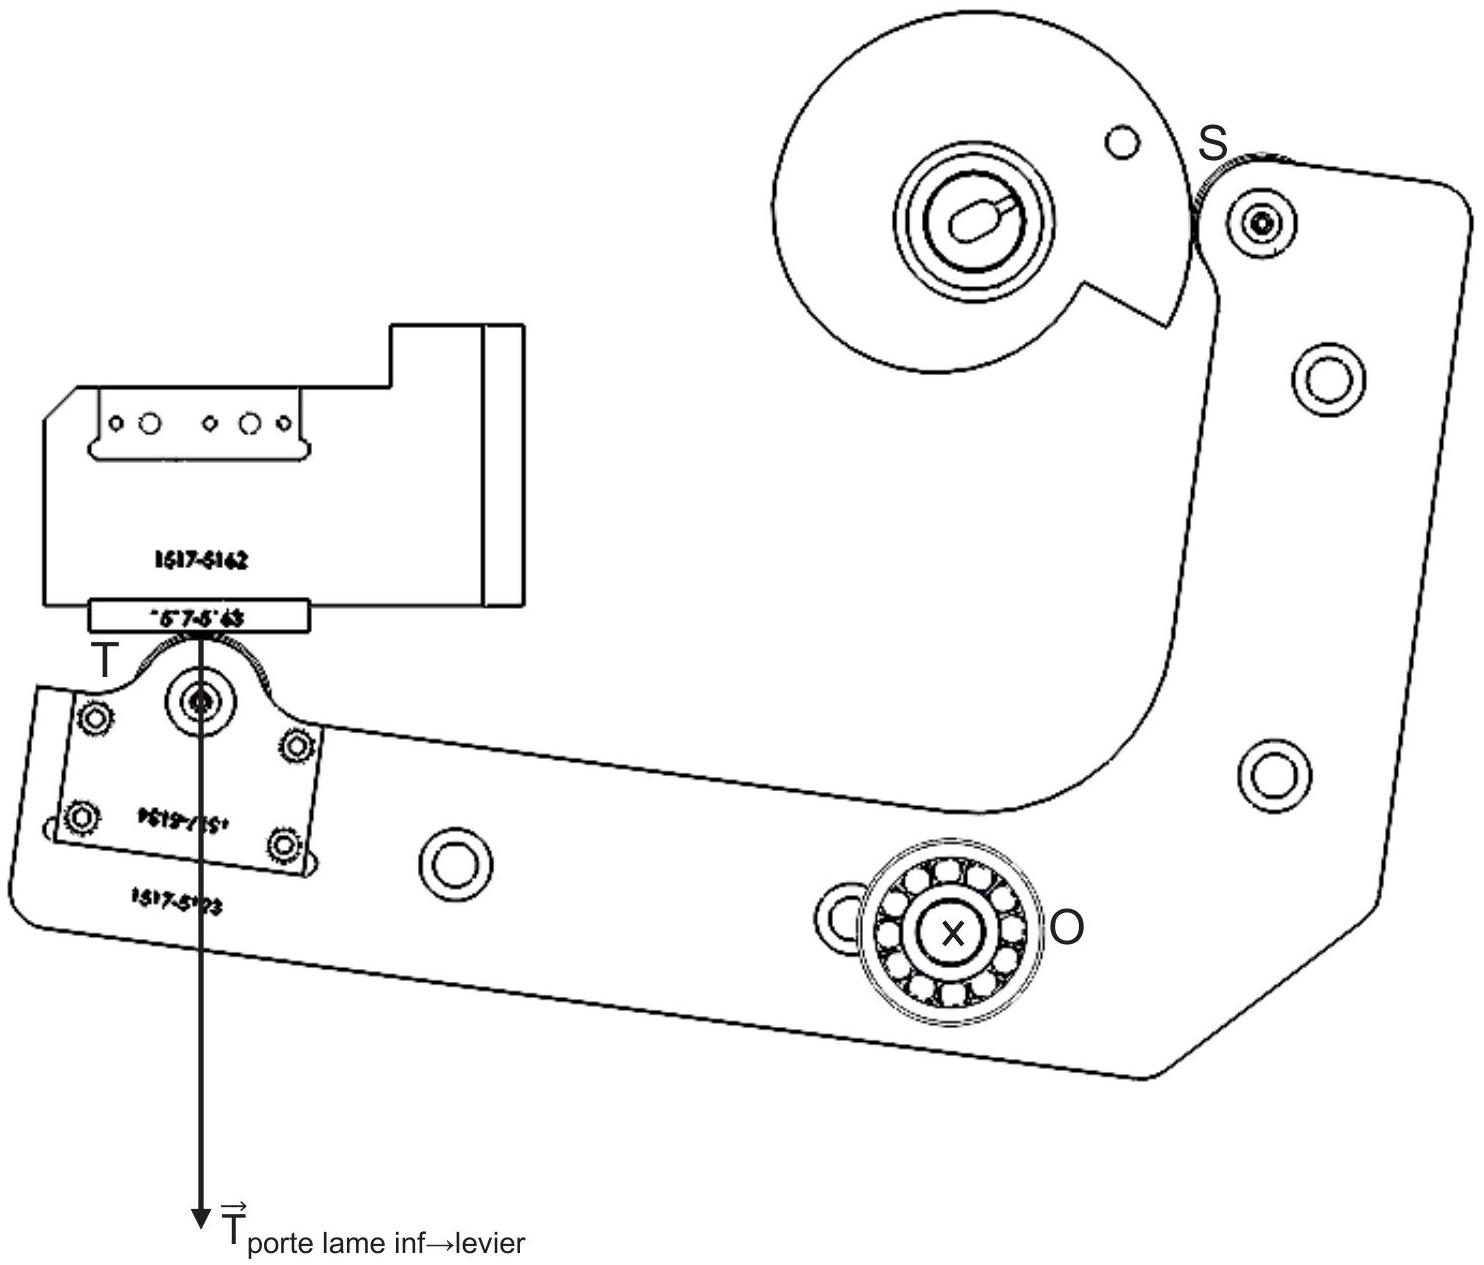
Dans ce cas le bilan des actions mécaniques extérieures s'exerçant sur le levier inférieur est le suivant (voir Figure 15 et document réponse DR7) :
  • -action de l'axe du levier sur le levier inférieur, force dont le point O est un point de la droite d'action ;
  • -action de l'arbre à cames sur le levier inférieur, force dont le point S est un point de la droite d'action ;
  • -action du porte lame inférieur sur le levier inférieur, force connue en T.
Question 49 : Sur le document réponse DR7, pour la position donnée, représenter la direction de la force de l'arbre à cames sur l'ensemble levier inférieur.
Question 50 : Sur le document réponse DR7, déterminer graphiquement la force de l'axe du levier sur le levier inférieur (on laissera apparaitre les différents tracés sur le document réponse DR7 et on indiquera la valeur de la norme ‖F⃗_(axe → levier)‖ de cette force).
Question 51: Expliquer en quelques mots pourquoi, l'hypothèse d'un problème mécaniquement plan est discutable.
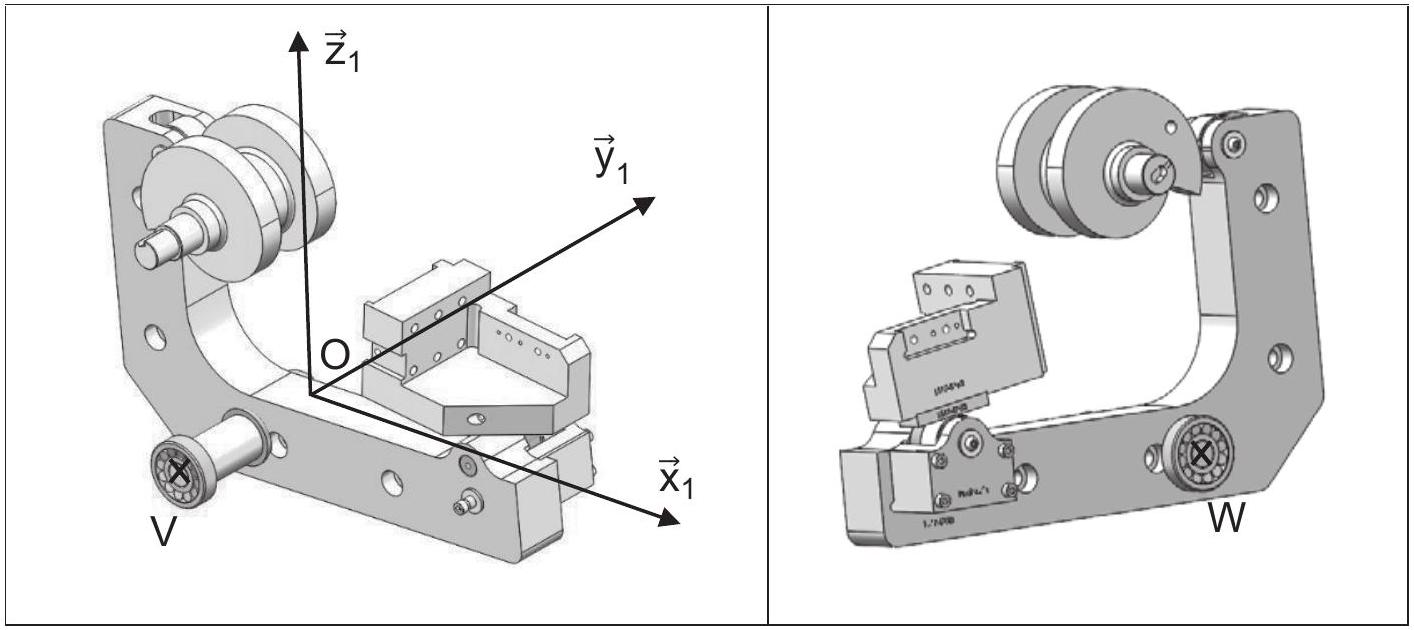
La Figure 16 montre la géométrie de l'axe du levier inférieur :
Figure 16 : Géométrie de l'axe du levier inférieur
Le matériau de l'axe du levier inférieur est de l'acier 40NiCrMo7 dont les principales caractéristiques mécaniques sont :
Limite élastique Module de cisaillement Coefficient de Poisson Masse volumique Module d'Young
850 MPa 80 GPa 0,28 7850 kg ⋅ m^(− 3) 210000 MPa
Question 52 : Les hypothèses de la théorie des poutres concernant la forme et le matériau de l'axe du levier inférieur sont-elles vérifiées ? On attend un rapide énoncé des différentes hypothèses et leur vérification.
Pour la suite, on suppose que les hypothèses de la théorie des poutres sont vérifiées et on modélise l'axe du levier inférieur par un cylindre de section circulaire constante de diamètre 24 mm.
La liaison entre l'axe du levier inférieur et le bâti est réalisée par deux roulements.
On donne ci-dessous le schéma cinématique et le paramétrage associés à cette liaison :
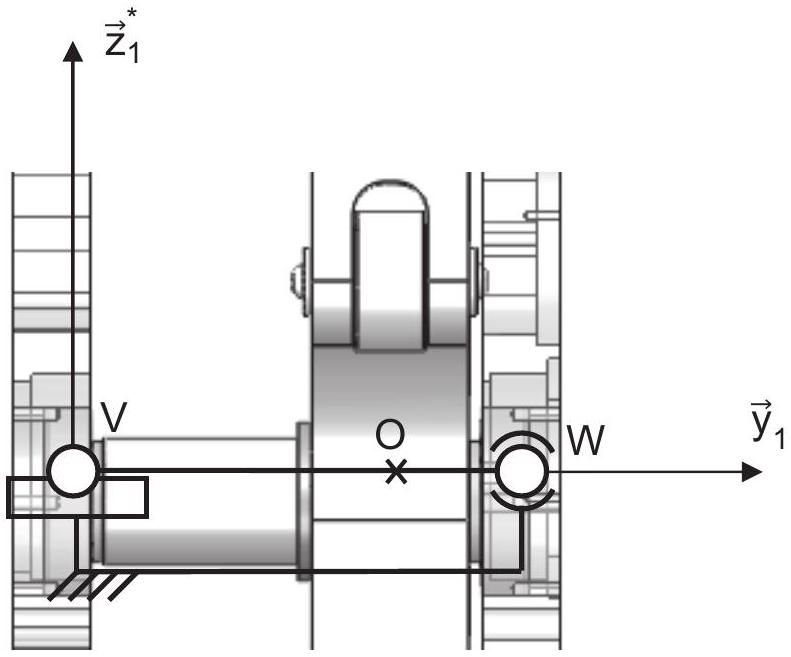
Figure 17 : Schéma cinématique et paramétrage associé de la liaison entre l'axe du levier inférieur et le bâti
VO^(→−) = v ⋅ y→_1, avec v = 80 mm; VW^(→−) = w ⋅ y→_1, avec w = 108 mm
Question 53 : Exprimer la forme des torseurs d'actions mécaniques transmissibles par les liaisons aux points V et W dans la base (x→_1^∗, y→_1, z→_1^∗).
Une étude, non détaillée ici, a permis d'évaluer, dans le cas le plus défavorable, l'action mécanique du levier inférieur sur l'axe du levier sans prendre en compte l'hypothèse du problème plan :
{T_(lev → axe)} = {F⃗_(lev) = − F_(lev) ⋅ z⃗→_1^∗; L→_(lev) = − L_(lev) ⋅ x→_1}}}{{ avec F_(lev) = 18000 N et L_(lev) = 300 N ⋅ m.
Question 54 : Déterminer littéralement les actions mécaniques de liaisons aux points V et W, en fonction de F_(lev), L_(lev) et des grandeurs dimensionnelles v et w .
Question 55 : Exprimer le torseur de cohésion dans les tronçons (VO) et (OW) en fonction de v, w, F_(lev,) Lev.
Question 56 : Pour chaque tronçon, donner la nature de la ou des sollicitations.
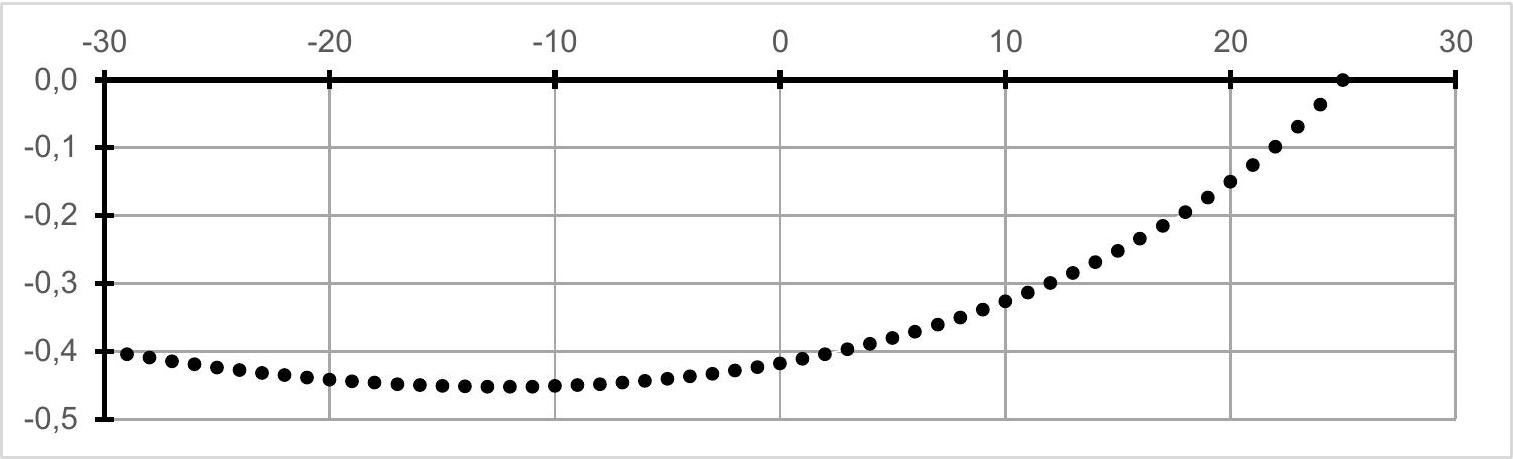
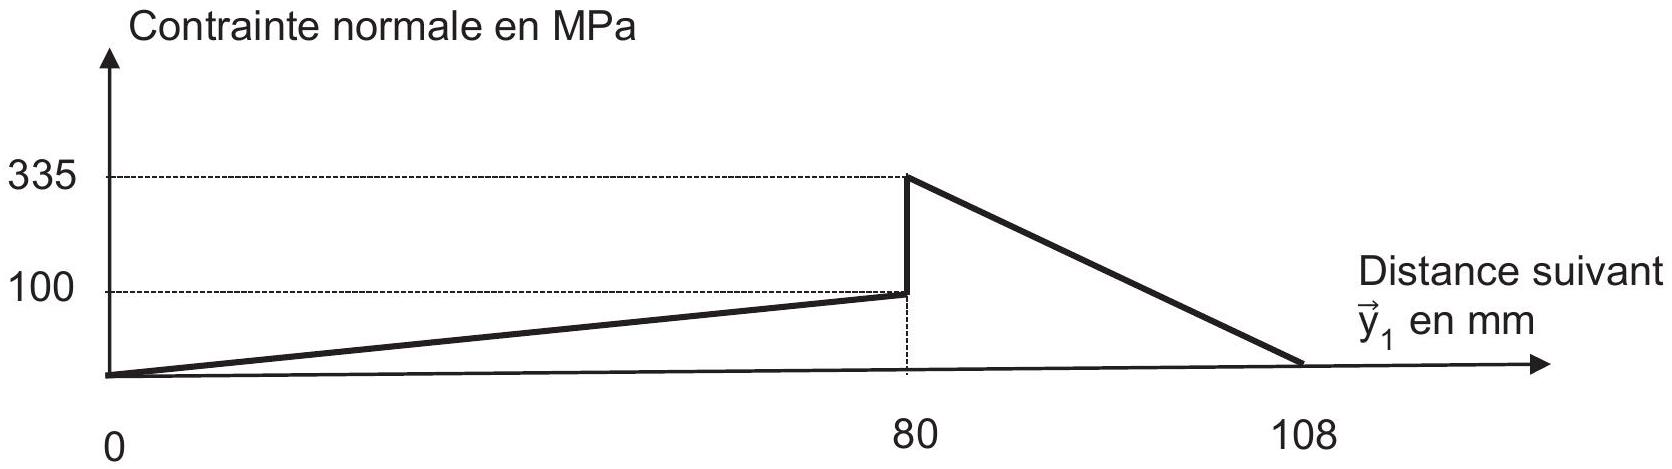
On donne ci-dessous l'évolution de la contrainte normale dans la fibre inférieure de l'axe du levier inférieur :
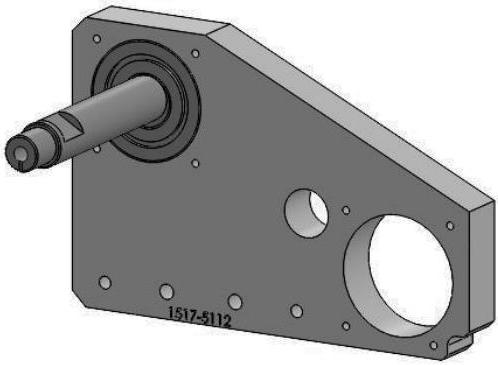
Figure 18 : Contrainte normale en MPa dans la fibre inférieure
Question 57 : En faisant l'hypothèse que la contrainte normale est prépondérante devant la contrainte tangentielle, conclure sur la résistance mécanique de l'axe du levier inférieur pour l'évolution du cahier des charges.

Partie 7 : Synthèse

Question 58 : Au regard de l'étude menée, faire une synthèse, sous forme de tableau, sur la validation ou non de chaque exigence vérifiée sur l'existant (parties 1 à 5) et sur l'évolution du cahier des charges (fin de partie 5 et partie 6).
Par l'analyse de l'écart entre les performances simulées et les performances visées, discuter sur les éventuelles dispositions / choix technologiques à entreprendre.

Annexe A - Description structurelle de la cisaille CNT4 : Diagramme de définition de blocs
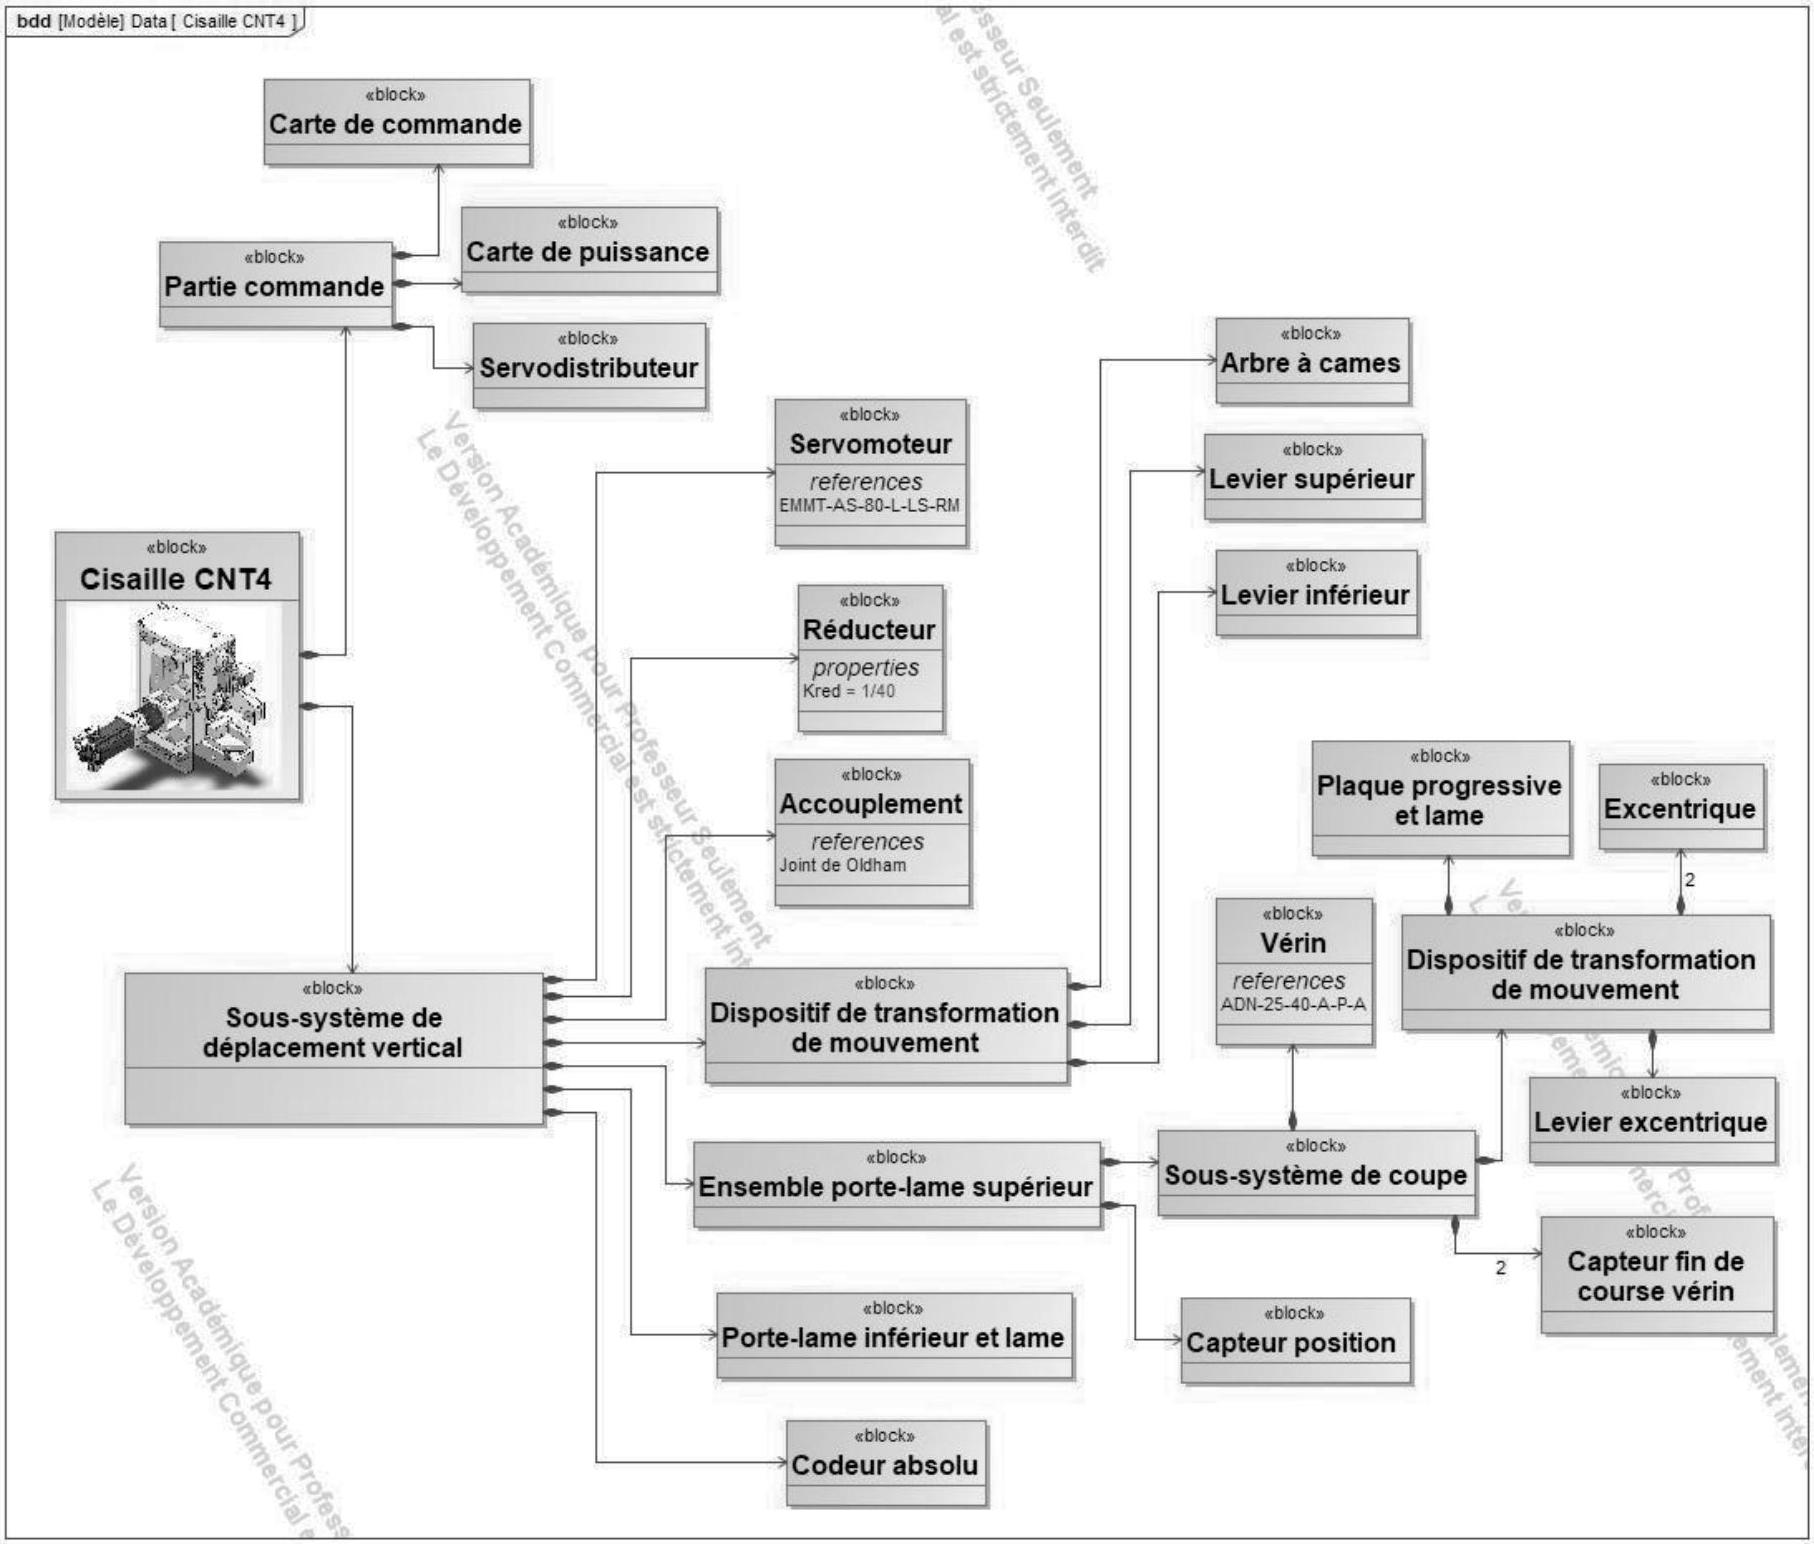
Annexe B - Description structurelle de la cisaille CNT4 : Modèle 3D
Annexe B - Description structurelle de la cisaille CNT4 : Nomenclature
Repère Nb Description Matière Observation
CNT4-19 1 Axe levier inférieur 40 NiCrMo 7 Trempé
CNT4-18 1 Patin de guidage inférieur
CNT4-17 1 Rail de guidage
CNT4-16 1 Lame inférieure
CNT4-15 1 Porte-lame inférieur AlZnMgCu1.5
CNT4-14 2 Ressort de rappel
CNT4-13 1 Vérin FESTO ADN-25-40-A-P-A
CNT4-12 1 Excentrique mené
CNT4-11 1 Excentrique menant
CNT4-10 1 Levier excentrique
CNT4-9 1 Plaque support vérin
CNT4-8 1 Lame supérieure
CNT4-7 1 Plaque progressive
CNT4-6 1 Levier inférieur
CNT4-5 1 Levier supérieur
CNT4-4 1 Arbre à cames
CNT4-3 1 Accouplement
CNT4-2 1 Réducteur
CNT4-1 1 Servomoteur FESTO EMMT-AS-80-L-LS-RM

Annexe C - Description fonctionnelle de la cisaille CNT4 : Diagramme des exigences partiel
Annexe D - Diagramme d'états simplifié

Annexe E - Modélisation cinématique de la translation de l'ensemble porte-lame supérieur
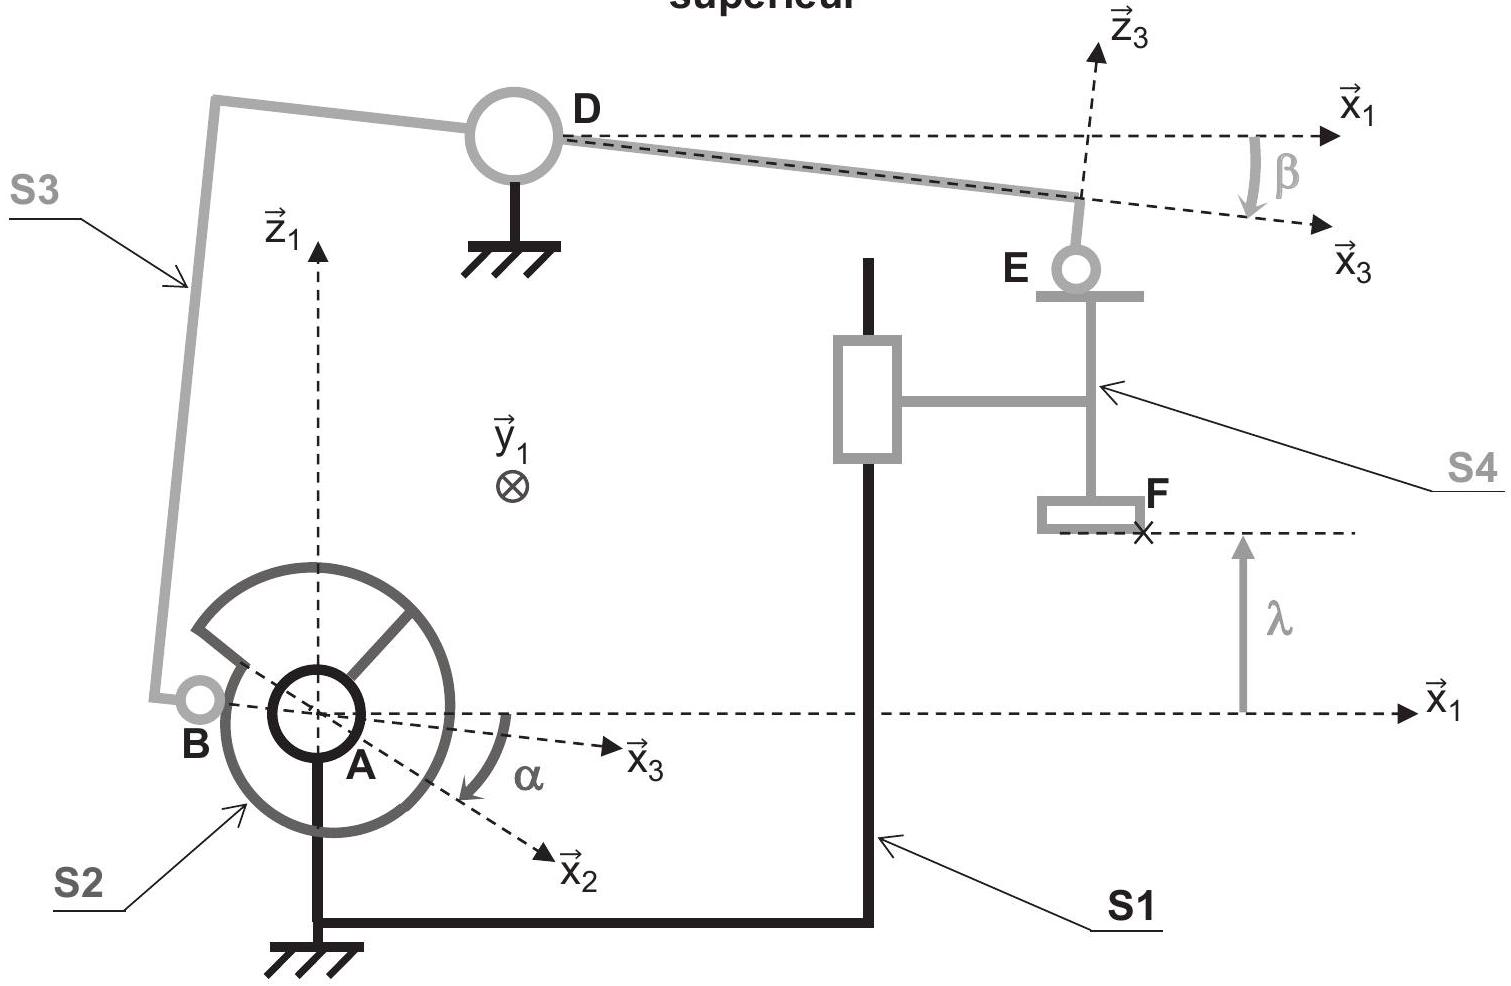
Données : on définit les bases b_i = (x→_i, y→_i, z→_i)
S1 : le bâti, supposé fixe, de repère associé R_1(A, x→_1, y→_1, z→_1).
S2 : l'arbre à cames, de repère associé R_2(A, x→_2, y→_2, z→_2) en liaison pivot d'axe (A, y→_1) avec le bâti tel que α(t) = (x⃗_1, x⃗_2) = (z⃗_1, z⃗_2).
S3 : le levier supérieur, de repère associé R_3(D, x→_3, y→_3, z→_3) en liaison pivot d'axe (D, y→_1) avec le bâti tel que β(t) = (x→_1, x→_3) = (z→_1, z→_3).
Le contact entre le levier supérieur et l'arbre à cames est modélisé par une liaison sphère plan en B de normale x⃗_3, voir détail en Annexe F.
S4 : l'ensemble porte-lame supérieur de repère associé R_4(F, x→_1, y→_1, z→_1) en liaison glissière de direction z→_1 avec le bâti tel que λ(t) = AF^(→−) ⋅ z→_1.
Le contact entre l'ensemble porte-lame supérieur et le levier supérieur est modélisé par une liaison sphère plan en E de normale Z→_1.
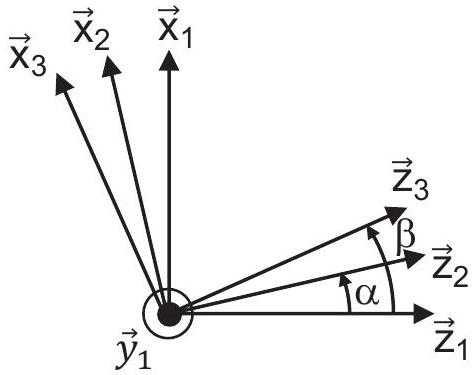
On pose :
AD^(→−) = L_1 ⋅ x→_1 + L_2 ⋅ z→_1, AF^(→−) = L_3 ⋅ x→_1 + λ ⋅ z→_1, BD^(→−) = a ⋅ x→_3 + b ⋅ z→_3; DE^(→−) = c ⋅ x→_3 − d ⋅ z→_3, EF^(→−) = μ ⋅ x→_1 − f ⋅ z→_1 (μ = 0 pour α = 0^∘)
où L1, L2, L3, a, b, c, d et f sont des longueurs constantes et λ (écartement de la lame supérieure) et μ sont des longueurs variables.
Figures planes de changement de base 26/38

Annexe F - Paramétrage du contact came avant/levier supérieur

Lors de la phase de rapprochement rapide des lames, le point B de contact entre la came avant et le levier supérieur se déplace sur un demi-cercle de centre C et de rayon R.
B_0 et C_0 correspondent aux positions des points B et C pour α = 0^∘.
On pose :
AC^(→−) = e ⋅ x→_2 BC^(→−) = R ⋅ x→_3
où e, excentration de la partie inférieure de la came et R son rayon sont des longueurs constantes.
Annexe G - Schéma cinématique du mécanisme d'orientation de la lame supérieure
Annexe H - Schéma cinématique et paramétrage associé pour le mécanisme de coupe en position initiale

Annexe I - Vérin compact ADN-25-40-A-P-A
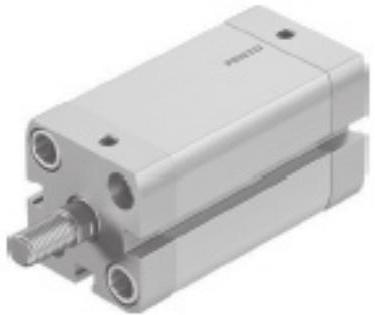
Caractéristique Valeur
Course 40 mm
Diamètre du piston 25 mm
Diamètre de la tige 10 mm
Filetage de la tige du piston M8
Fluide de service Air comprimé
Pression de service 0,06 MPa à 1 MPa
Pression de service 0,6 bar à 10 bars
Mode de fonctionnement Double effet
Raccord pneumatique M5
Source FESTO
Annexe J - Modélisation pour l'étude dynamique
Hypothèses : toutes les liaisons sont supposées parfaites.
Données: on définit les bases b_i = (x→_i, y→_i, z→_i)
S1 : le bâti, supposé fixe, de repère associé R_1(A, x→_1, y→_1, z→_1).
S2 : l'arbre à cames, de repère associé R_2(A, x→_2, y→_2, z→_2).
Masse : m_2
Centre d'inertie supposé en A.
Matrice d'inertie :
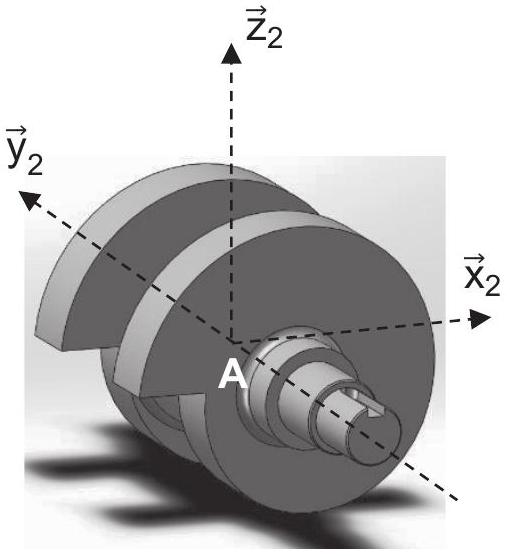
I_A(S2) = (A_2, 0, 0; 0, B_2, 0; 0, 0, A_2)_(b_2)
S3 : le levier supérieur, de repère associé R_3(D, x→_3, y→_3, z→_3).
Masse : m_3
Centre d'inertie supposé en D.
Matrice d'inertie :
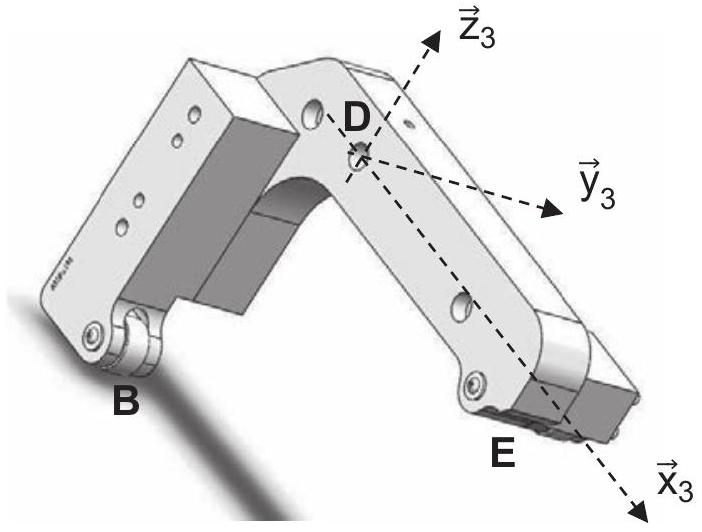
I_D(S3) = _D(A_3, 0, − E_3; 0, B_3, 0; − E_3, 0, C_3)_(b_3)
S3i : le levier inférieur, identique au levier supérieur
S4 : l'ensemble porte-lame supérieur de repère associé R_4(F, x→_1, y→_1, z→_1).
Masse : m_4 = 4, 5 kg.
Centre d'inertie noté G_4.
S4i : l'ensemble porte-lame inférieur
Masse : m_(4i) = 1, 2 kg.
Centre d'inertie noté G_(4i).

Annexe K - Servomoteur EMMT-AS-80-L-LS-RM
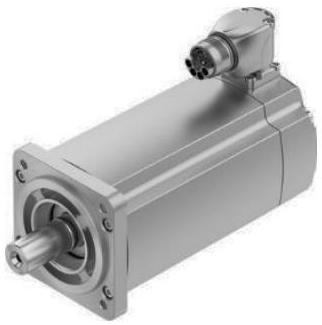
Caractéristique Valeur
Conforme à la norme CEI 60034
Position de montage Indifférente
Degré de protection IP40
Durée de vie du palier en conditions nominales 20000 h
Couple nominal 2, 9 N ⋅ m
Régime nominal 3000tr ⋅ min^(− 1)
Vitesse de rotation maximale 6400tr ⋅ min^(− 1)
Puissance nominale du moteur 910 W
Courant d'arrêt permanent 6, 7 A
Courant nominal du moteur 5, 5 A
Courant de pointe 27, 3 A
Inertie totale du servomoteur 1, 5 kg ⋅ cm^2
Masse du produit 3290 g
Indicateur de position du rotor Codeur absolu, multi tours
Indicateur de position du rotor de nombre absolu de tours détectables 4096
Indicateur de position du rotor, valeurs de position par tour 524288
Résolution d'indicateur de position du rotor 19 bit
Source FESTO
NE RIEN ECRIRE DANS CE CADRE

Document réponse DR1

Document réponse DR2
t_1 t_2 t_3 t_4 t_5 t_6
NE RIEN ECRIRE DANS CE CADRE
Document réponse DR3
Document réponse DR4

Document réponse DR5


NE RIEN ECRIRE DANS CE CADRE

Echelle des dimensions 1 : 2
Valeur de l'amplitude angulaire du mouvement du levier :
□

Document réponse DR7

Echelle des dimensions 1 : 2
Echelle pour la représentation des forces : 1 cm pour 2000 N
‖F→_(axe → levier)‖ =

Questions fréquentes

4 questions
Sur quels chapitres porte l'épreuve écrite disciplinaire du CAPET ingénierie mécanique 2025 ?
Afficher ou masquer la section

Sur quels chapitres porte l'épreuve écrite disciplinaire du CAPET ingénierie mécanique 2025 ?

Le sujet, sur une cisaille de découpe, mobilise la cinématique, l'hyperstatisme, la dynamique (théorème de l'énergie cinétique) et la résistance des matériaux.

Quelles erreurs le jury a-t-il le plus relevées sur cette épreuve du CAPET ingénierie mécanique 2025 ?

Un manque de rigueur dans la fermeture géométrique, des lacunes sur l'hyperstatisme et les liaisons normalisées, et une mauvaise application des théorèmes de mécanique générale.

Quelle était la moyenne à l'épreuve écrite disciplinaire du CAPET ingénierie mécanique 2025 ?

Pour les 68 copies du concours public, la moyenne était de 9,11 sur 20, avec un écart type de 4,51 et une meilleure note de 19,2 sur 20.

Cette épreuve du CAPET ingénierie mécanique est-elle difficile ?

Oui, le jury estime que 59 % des candidats ont un niveau insuffisant, avec des lacunes importantes sur les notions de base de mécanique.

Pas de description pour le moment