Agrégation sciences industrielles de l'ingénieur externe 2025, épreuve 3, option ingénierie mécaniqueSujet et rapport du jury
Agrégation externe section sciences industrielles de l'ingénieur option sii et ingénierie mécanique - Sujet de la troisième épreuve écrite de la session 2025
- Hyperstatisme et torseur de cohésion
- Dynamique du solide et équations du mouvement
- Tolérancement et spécifications géométriques
- Dimensionnement de liaisons mécaniques
- Procédés de soudage et gammes de fabrication
- Démarche d'optimisation de paramètres

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
Présentation du sujet
DifficileAnalyse du procédé d'enroulage de profilés en caoutchouc pour la fabrication de pneumatiquesAfficher ou masquer la section
Présentation du sujet
DifficileLe sujet porte sur une ligne d'enroulage en continu de profilés en caoutchouc destinés à la fabrication de pneumatiques. Il s'articule en deux grandes parties : la première analyse la fonction « découper le profilé » (résistance des matériaux, motorisation, sécurité, tolérancement, gamme de fabrication), la seconde la fonction « enrouler la bande » (dimensionnement de liaisons, conception et optimisation d'un arbre), suivies d'une question de synthèse.
- 1Partie I.1 à I.3 : analyse de la découpe et motorisation de la lameHyperstatisme et sollicitations de la structure, équation du mouvement du rotor de coupe, sécurité des utilisateurs.
- 2Partie I.4 et I.5 : tolérancement et gamme de fabrication du rotor de coupeSpécifications géométriques et chaîne de cotes, puis proposition d'une gamme de fabrication cohérente.
- 3Partie II.1 à II.4 : dimensionnement des liaisons d'enroulageTension minimale à appliquer à la bande, non-déformation du produit, dimensionnement des liaisons tambour/bobine et tambour/arbre.
- 4Partie II.5 à II.7 : conception et optimisation de l'arbreProcédé d'obtention d'une pièce mécano-soudée, optimisation de paramètres, conception du guidage en rotation et du joint tournant.
- 5Partie III : question de synthèseSynthèse globale de l'étude de conception.
Difficile. Sur 191 copies évaluées, la moyenne n'est que de 8/20 avec un écart-type de 3,13, et la meilleure note plafonne à 17,07/20.
L'épreuve en chiffres
Moyenne 8 / 20 · écart-type 3,13 · 191 copies · où vous situez-vous ?Afficher ou masquer la section
L'épreuve en chiffres
- Moyenne
- 8/ 20
- Écart-type
- 3,13
- Copies
- 191
Votre note sur 20 à ce sujet, en conditions de concours.
Source : rapport du jury. Notes publiées par le concours (après harmonisation le cas échéant). Courbe : estimation par une loi normale.
Ce qu'a observé le jury
6 erreurs relevéesLien non fait entre hyperstatisme et contraintes géométriques · Expression du torseur de cohésion mal maîtrisée · Maîtrise insuffisante des algorithmes de calcul numériqueAfficher ou masquer la section
Ce qu'a observé le jury
6 erreurs relevéesLe jury encourage les candidats à s'intéresser à toutes les parties du sujet plutôt que de se limiter aux parties scientifiques ou technologiques, ce choix altérant fortement la note finale. Il constate un manque de rigueur récurrent dans la mise en œuvre des fondamentaux de mécanique générale, y compris sur des copies par ailleurs de bon niveau.
Les erreurs les plus sanctionnées
- 1Lien non fait entre hyperstatisme et contraintes géométriquesQ1
De nombreux candidats identifient le bon degré d'hyperstatisme du modèle mais n'en déduisent pas les contraintes géométriques à imposer qui en découlent.
« Beaucoup de candidats ont identifié le bon degré d'hyperstatisme du modèle mais ne font pas le lien entre un degré d'hyperstatisme et les contraintes géométriques »
- 2Expression du torseur de cohésion mal maîtriséeQ5
Certains candidats ignorent que l'expression des composantes d'un torseur de cohésion dépend du tronçon où se situe la coupure.
« Certains candidats ne savent pas que l'expression des composantes d'un torseur de cohésion dépend du tronçon où se situe la coupure »
- 3Maîtrise insuffisante des algorithmes de calcul numériqueQ19, Q20
La résolution d'équations différentielles non linéaires nécessite une bonne maîtrise des algorithmes de calcul numérique, qui fait souvent défaut.
« des algorithmes de calcul numérique sont indispensables pour résoudre des équations différentielles non linéaires »
- 4Moment d'inertie oublié dans une étude statique
De nombreux candidats justifient une étude statique en analysant une accélération angulaire sans prendre en compte le moment d'inertie du solide en rotation.
« Beaucoup de candidats justifient une étude statique en analysant une accélération angulaire sans prendre en compte le moment d'inertie d'un solide pourtant très important »
- 5Choix de procédé de soudage non justifié
Les candidats proposent le plus souvent un procédé de soudage (TIG, MIG, MAG, par friction) sans justifier ce choix ni son adéquation avec la matière à assembler.
« Les candidats proposent le plus souvent des procédés sans justifier leur choix »
- 6Manque de rigueur sur les fondamentaux de mécanique générale
Les choix d'isolement et les bilans d'actions mécaniques ou de puissance manquent généralement de rigueur, empêchant tout développement menant à une conclusion exploitable.
« les choix d'isolements et les bilans d'actions mécaniques ou de puissance manquent généralement de rigueur »
Ce qui a été bien réussi
- Les premières questions, très simples, ont été abordées par une grande majorité de candidats et n'ont globalement pas posé de difficultés.
- Le calcul du raccourcissement de l'entretoise a été bien traité par les candidats connaissant la loi de Hooke.
- Le jury a apprécié les argumentations basées sur des analyses quantitatives dont les valeurs étaient justifiées, plutôt que des analyses non justifiées ou qualitatives.
Conseils du jury
- S'intéresser à toutes les parties du sujet pour montrer une maîtrise de l'ensemble des domaines de l'ingénierie mécanique.
- Soigner la présentation des copies, respecter les notations imposées et exprimer les résultats numériques avec l'unité idoine.
- Lire attentivement le sujet dans son ensemble avec un esprit de synthèse avant de composer.
- Ne pas se cantonner aux développements calculatoires : interpréter, hiérarchiser et critiquer les résultats et les ordres de grandeur.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Description
Sujet officiel Agrégation externe en sciences industrielles de l'ingénieur, session 2025.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
- Même épreuve, 2026Agrégation sciences industrielles de l'ingénieur externe 2026, épreuve 3, option ingénierie mécaniqueAgrégation · 2026Sujet seul
 Même chapitre : Dynamique du solide et équations…CAPET sciences industrielles de l'ingénieur externe 2026, épreuve 2, option ingénierie électriqueCAPET · 2026Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie mécaniqueCAPET · 2025Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2025, épreuve 1Agrégation · 2025Sujet seul
- Même épreuve, 2024Agrégation sciences industrielles de l'ingénieur externe 2024, épreuve 3, option ingénierie mécaniqueAgrégation · 2024Sujet seul
- Même chapitre : Dynamique du solide et équations…Agrégation sciences industrielles de l'ingénieur externe 2025, épreuve 2, option ingénierie mécaniqueAgrégation · 2025Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie électriqueCAPET · 2025Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2025, épreuve 2, option ingénierie des constructionsAgrégation · 2025Sujet seul
- Même épreuve, 2023Agrégation sciences industrielles de l'ingénieur externe 2023, épreuve 3, option ingénierie mécaniqueAgrégation · 2023Sujet seul
- Même année, CAPETCAPET sciences industrielles de l'ingénieur externe 2025, épreuve 1, option ingénierie des constructionsCAPET · 2025Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur externe 2025, épreuve 2, option ingénierie électriqueAgrégation · 2025Sujet seul
- Même épreuve, 2022Agrégation sciences industrielles de l'ingénieur externe 2022, épreuve 3, option ingénierie mécaniqueAgrégation · 2022Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
CONCOURS EXTERNE
Option : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR ET INGÉNIERIE MÉCANIQUE
Le fait de rendre une copie blanche est éliminatoire
INFORMATION AUX CANDIDATS
ANALYSE DU PROCÉDÉ D'ENROULAGE DE PROFILÉS EN CAOUTCHOUC
Contexte de l'étude
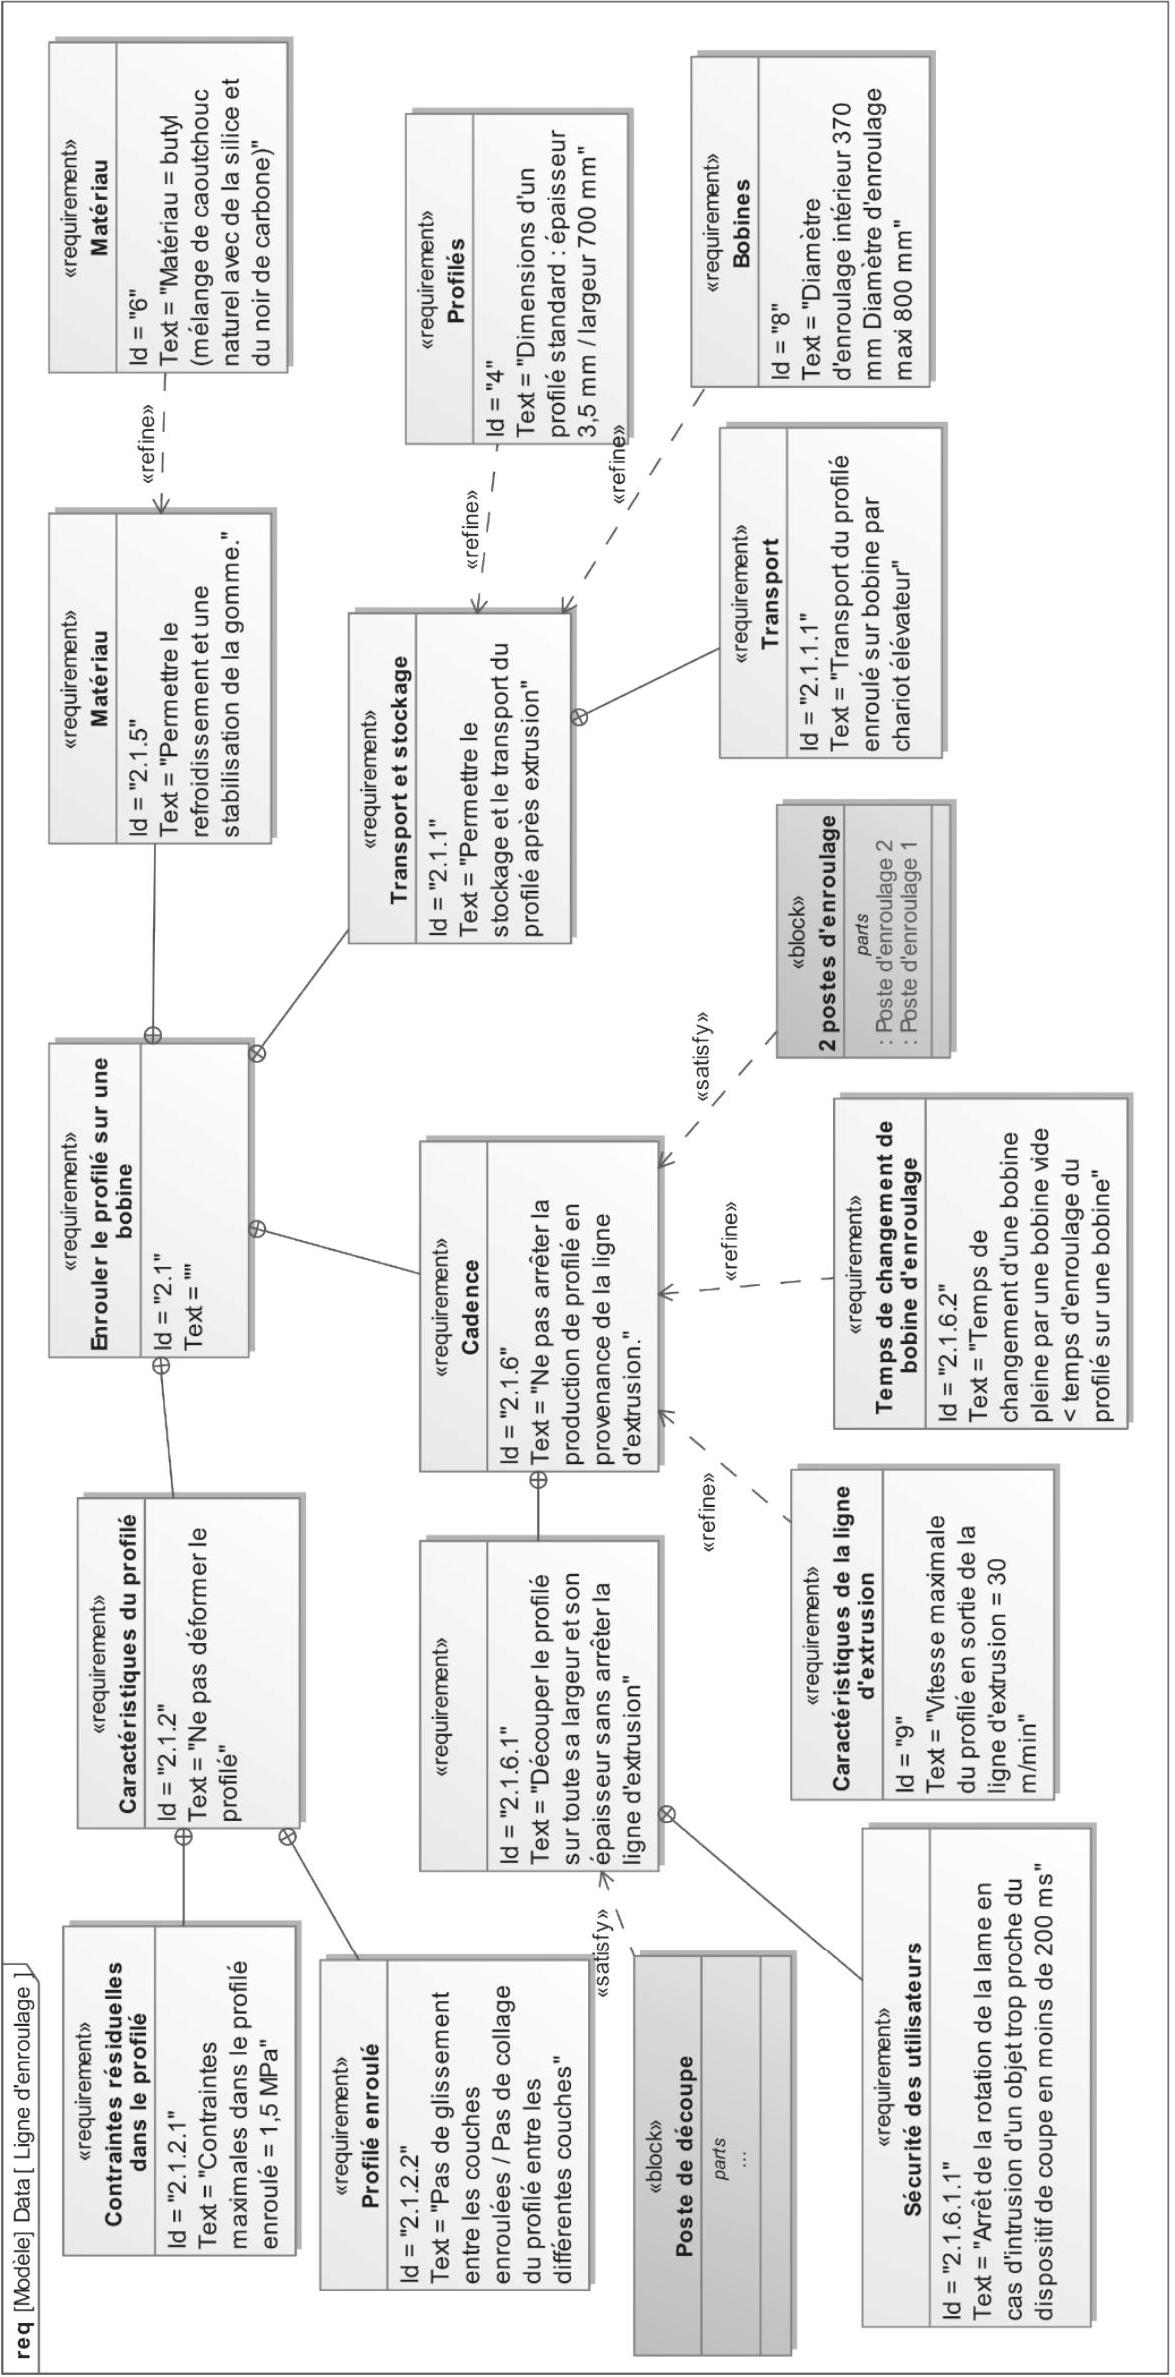
Ces profilés, extrudés en continu, sont constitués d'un mélange de caoutchouc naturel avec de la silice et de noir de carbone, communément appelé « butyl ».
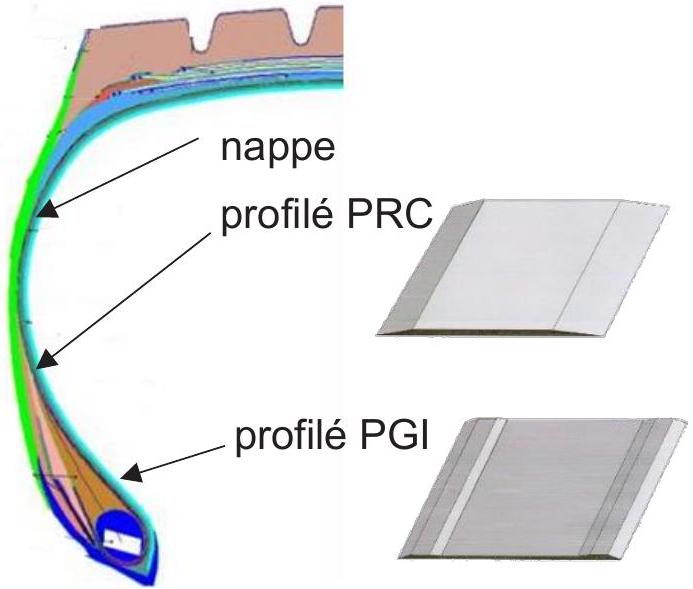
- -un refroidissement et une stabilisation de la gomme ;
- -le transport et le stockage des profilés ;
- -la préservation des caractéristiques géométriques des profilés.
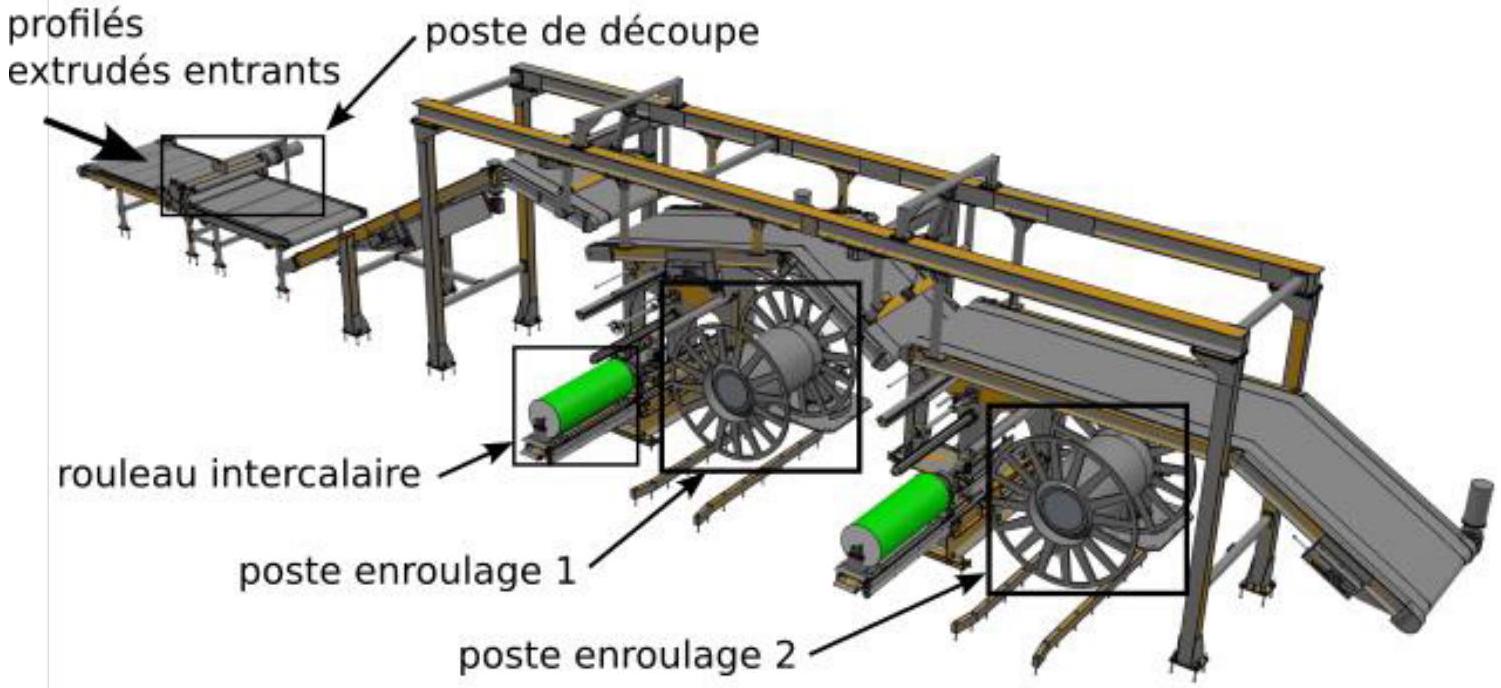
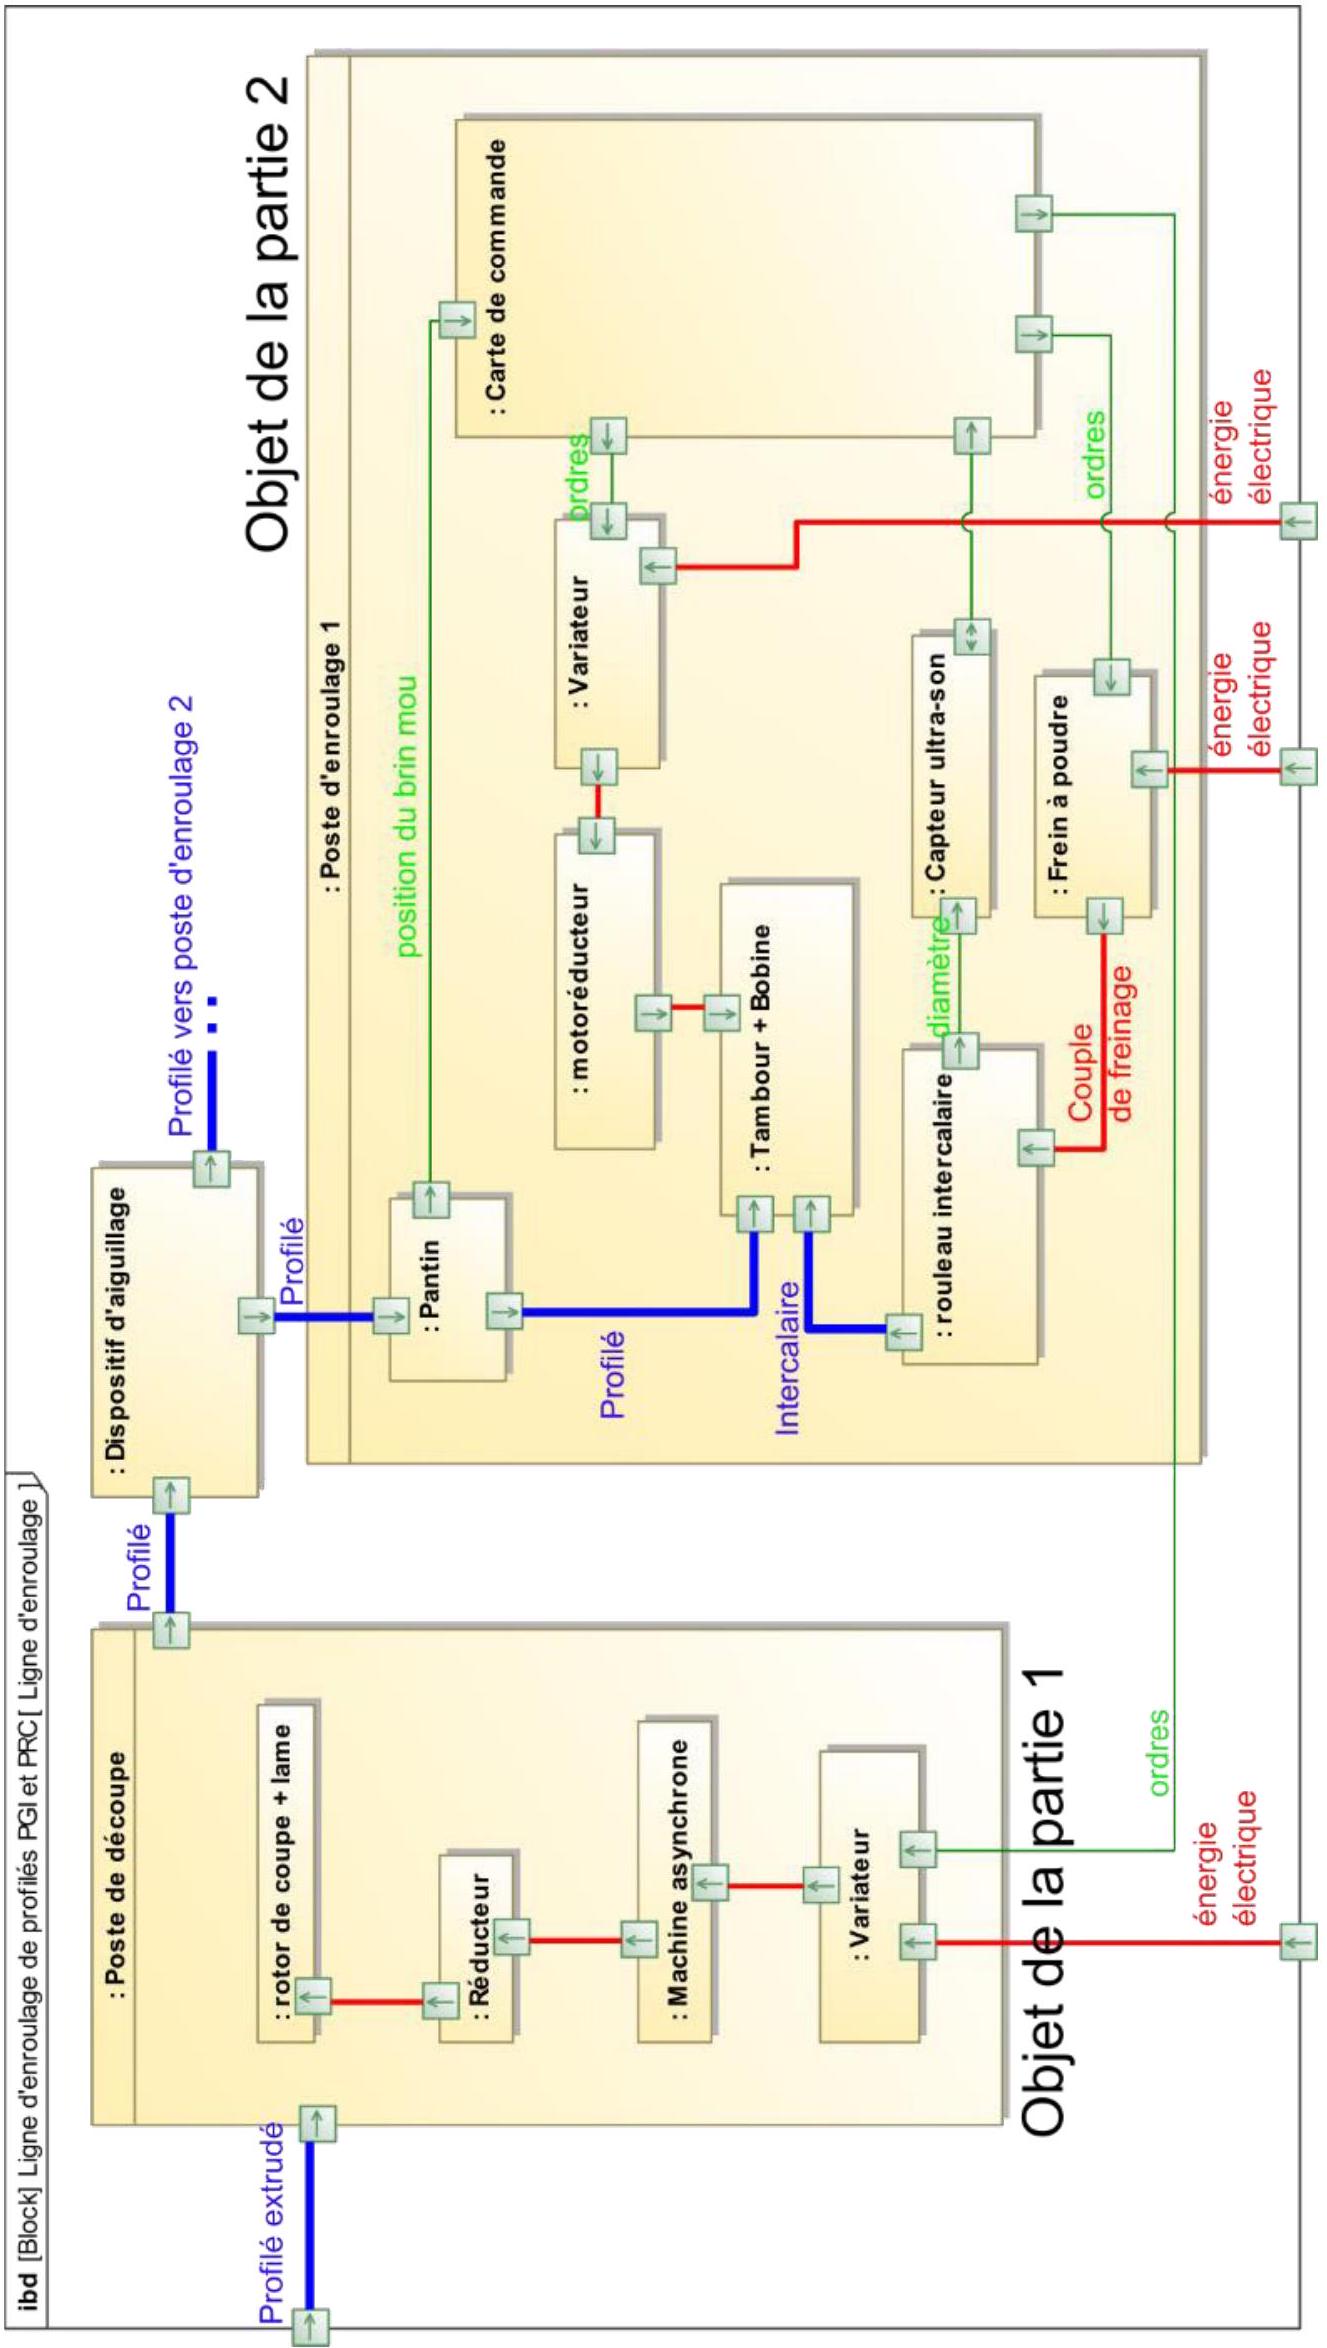
Le profilé extrudé est tout d'abord dirigé vers un poste de découpe, chargé de couper le profilé avant chaque changement de bobine. La solution technologique retenue permet de couper le profilé à la volée, c'est-à-dire sans arrêt de la ligne d'extrusion.
Comment enrouler le profilé en continu sous forme de bobines sans le déformer ?
- -Partie 1 : analyse de la fonction « découper le profilé »
- -Partie 2 : analyse de la fonction « enrouler le profilé »
- -Partie 3 : synthèse globale des études menées.
1. Analyse de la fonction « découper le profilé »
1.1 Analyse de la découpe du profilé
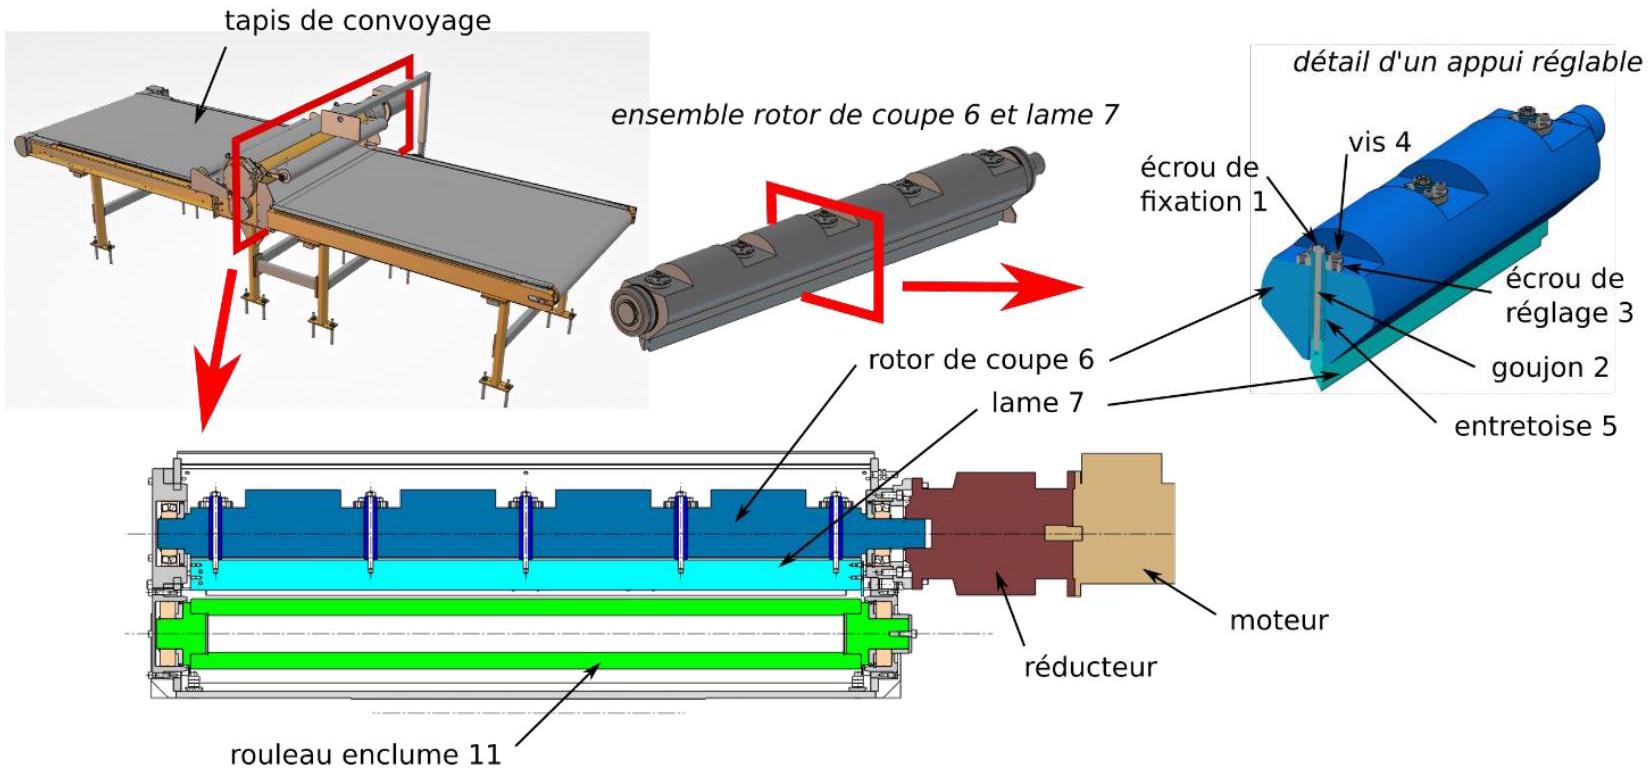
Afin de couper le profilé sur toute son épaisseur, la lame de coupe 7 doit être en contact linéique avec le rouleau enclume 11. On s'intéresse au schéma d'architecture de la figure 4 limité aux classes d'équivalence suivantes : « rotor de coupe 6 + lame 7 », rouleau enclume 11 et bâti 0. Il s'agit d'un modèle dans lequel l'épaisseur du tapis de convoyage est supposée infiniment petite (non prise en compte).
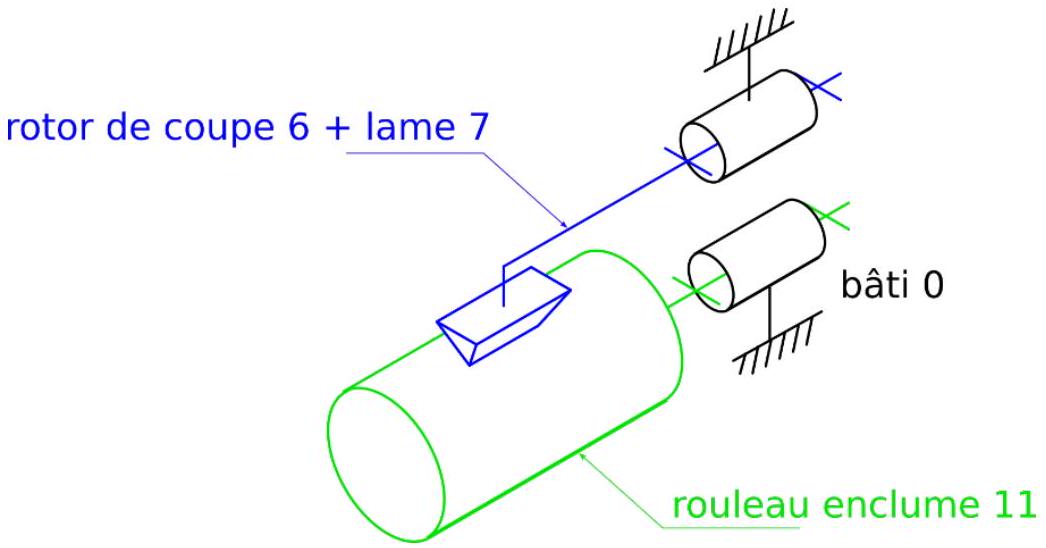
On souhaite estimer la déformation des différentes pièces qui interviennent dans la coupe du profilé. Les profilés découpés ont une épaisseur qui varie légèrement. Dans la suite de l'étude, on modélise la section des profilés par une section rectangulaire de largeur 700 mm et d'épaisseur constante 3,5 mm (ce qui correspond au cas le plus défavorable pour effectuer la coupe). La limite à la rupture au cisaillement du profilé vaut 5 MPa.
1.1.1 Estimation de la déformation du rouleau enclume
On cherche à estimer la déformation du rouleau enclume lors de la coupe. On adopte les hypothèses suivantes :
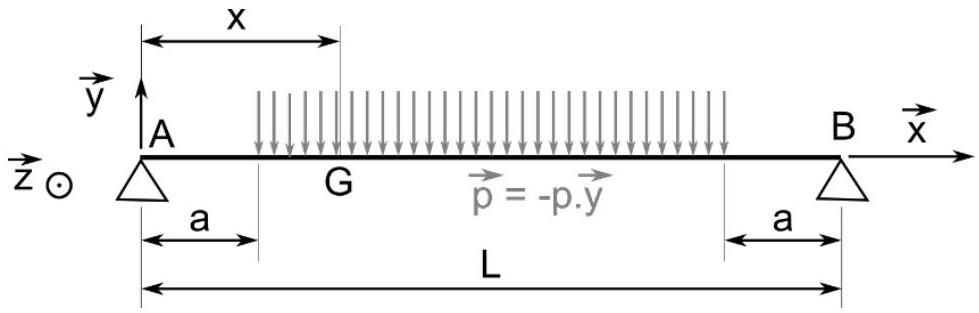
- -on simplifie l'étude par une modélisation plane (figure 5) dans le plan
(A, x→, y→) ; - -le rouleau enclume, en acier (
E = 220000MPa ) est modélisé par une poutre droite de section tubulaire, de diamètre extérieurD_e = 140 mm et de diamètre intérieurD_i = 74 mm; - -l'action mécanique qu'exerce le profilé sur le rouleau enclume est modélisée par une force linéique constante
p→ = − p ⋅ y→ avecp = 17500 N ⋅ m^(− 1) ; - -les actions mécaniques dues aux roulements sont modélisées par des forces ponctuelles, notées
F_A ⋅ y⃗ etF_B ⋅ y⃗ respectivement appliquées aux points A et B ; - -la base
(x⃗, y⃗, z⃗) est une base orthonormée directe ; - -
L = 1305 mm eta = 302, 5 mm .
Question 4. Exprimer littéralement puis déterminer la valeur du moment quadratique du rouleau enclume, notée
Question 5. Exprimer les composantes non nulles du torseur des actions mécaniques de cohésion tout le long de la poutre en fonction de
La déformée de la poutre s'exprime par
On pose
Question 6. Justifier l'étude réalisée sur la demi-longueur de la poutre. Indiquer la démarche permettant d'obtenir
La résolution du problème précédent a permis d'obtenir les relations suivantes :
1.1.2 Estimation de la déformation de la lame
On cherche désormais à estimer la déformation de la lame (en acier) lors de la coupe orsqu'elle est en position verticale. On adopte les hypothèses suivantes :
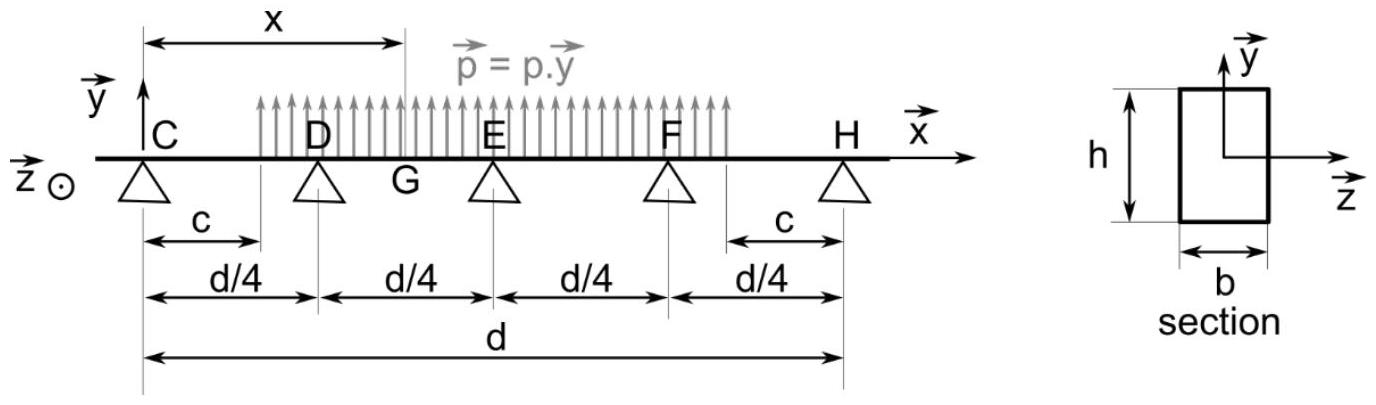
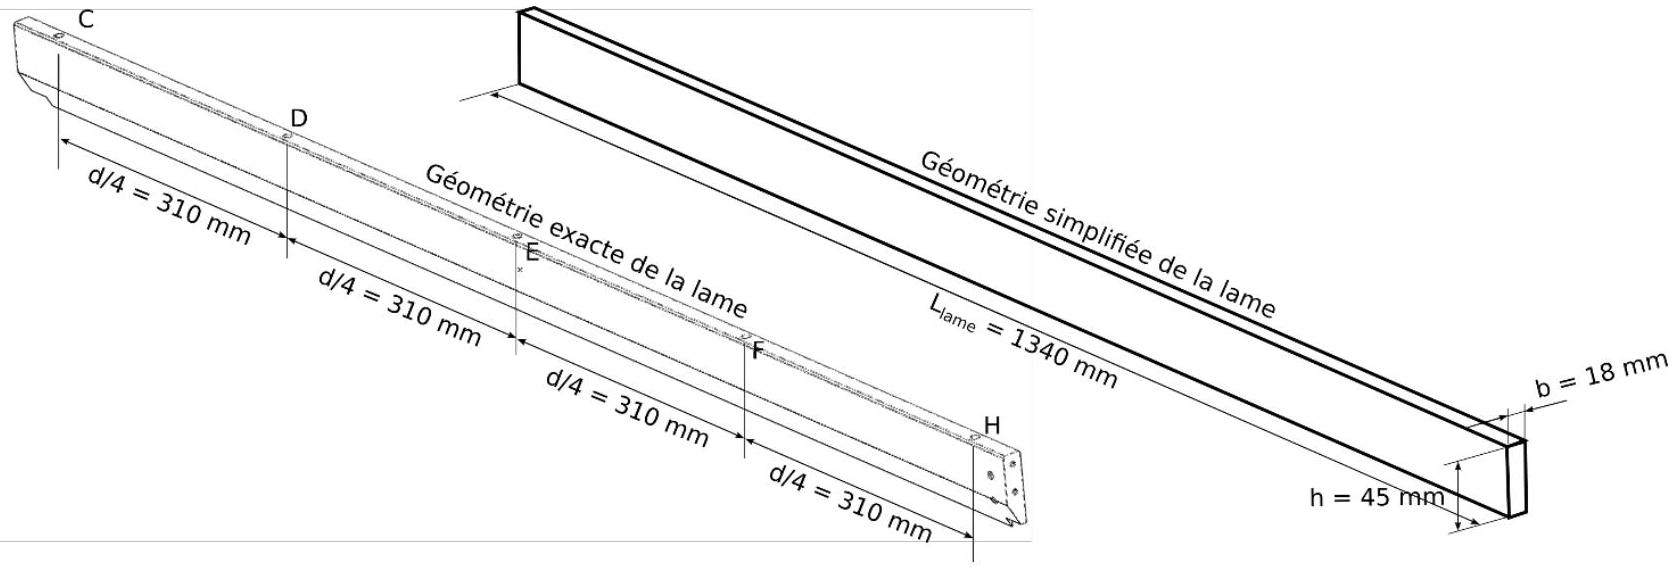
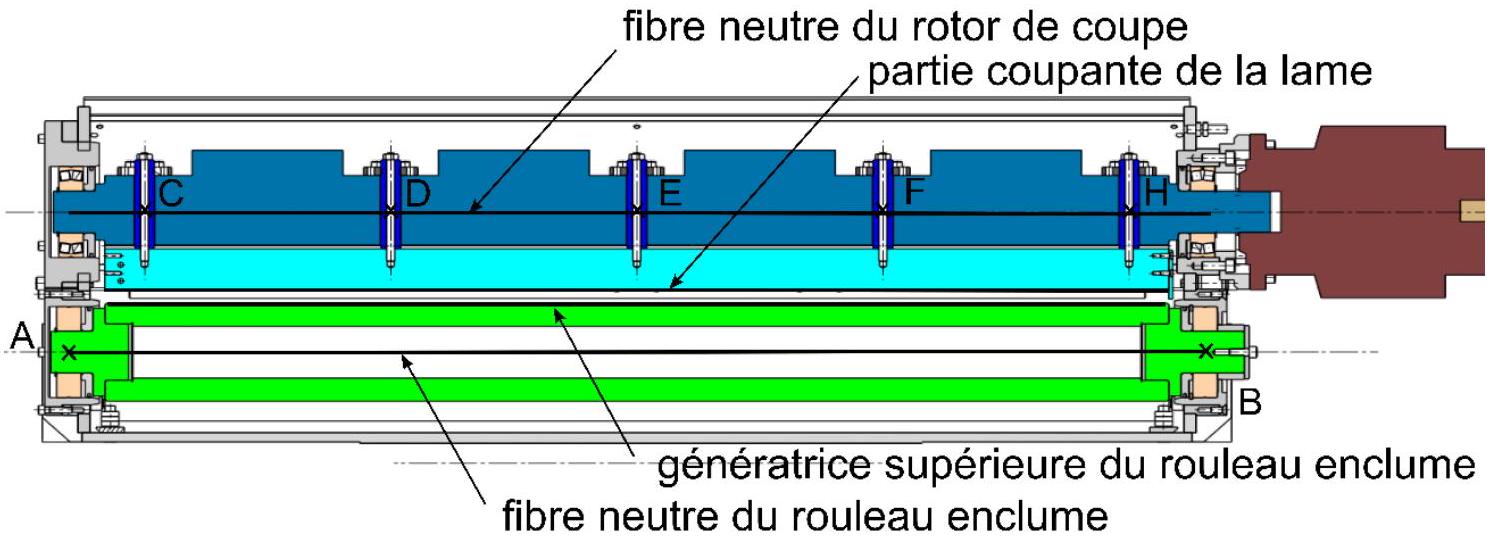
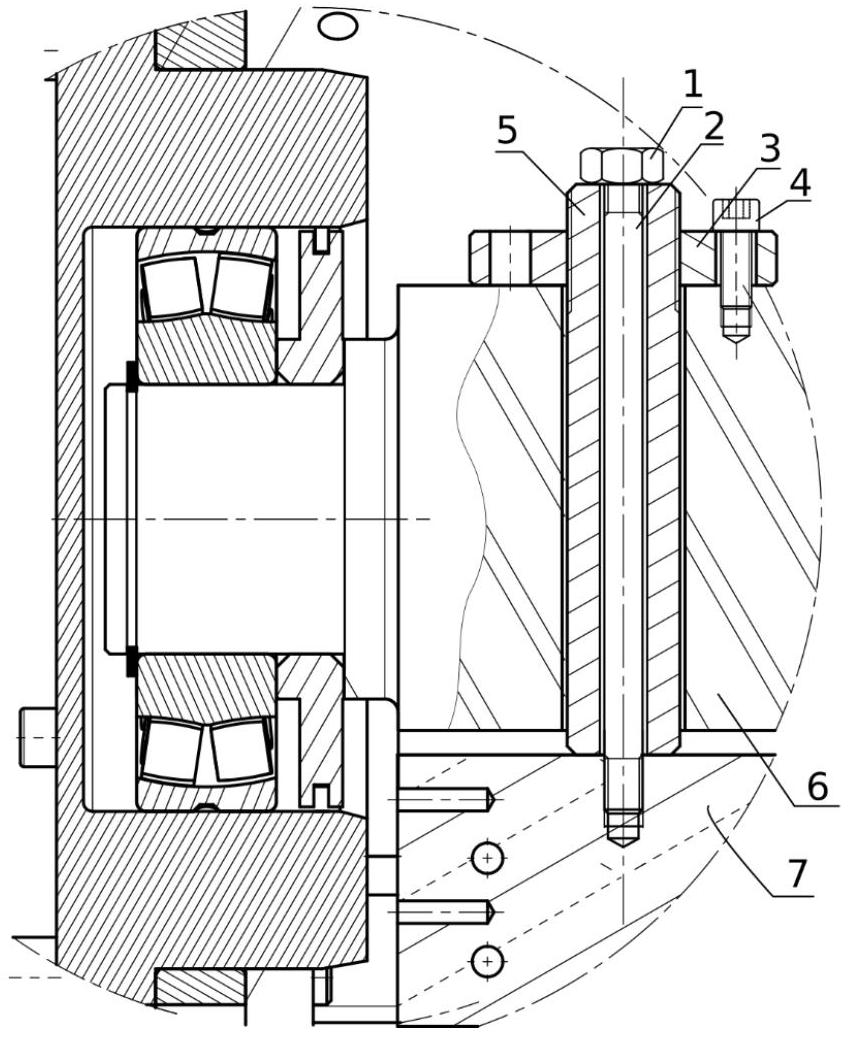
- -le rotor de coupe est indéformable et les cinq appuis réglables (en C, D, E, F et H) sont indéformables également (figures 6 et 7) ;
- -après réglage de la position de la lame sur le rotor de coupe, celle-ci est supposée parfaitement droite et repose sur les cinq appuis ;
- -on se place dans le cadre d'une modélisation plane dans le plan (C,
x→, y→ );
- -l'action mécanique qu'exerce le profilé sur la lame est modélisée par une force linéique constante
p⃗ = + p ⋅ y⃗ avecp = 17500 N ⋅ m^(− 1) (figure 6) ; - -la section de la lame est assimilée à une section rectangulaire pleine de dimensions
b = 18 mm parh = 45 mm (figures 6 et 7) ; - -
d = 1240 mm etc = 270 mm .
Afin de déterminer les forces qu'exercent les appuis en C, D, E, F et H portées par le vecteur
Question 9. Déterminer l'expression de l'aire S de la section droite et son moment quadratique, noté l
- -
F_C = F_H = 171 N - -
F_D = F_F = − 3230 N - -
F_E = − 6132N
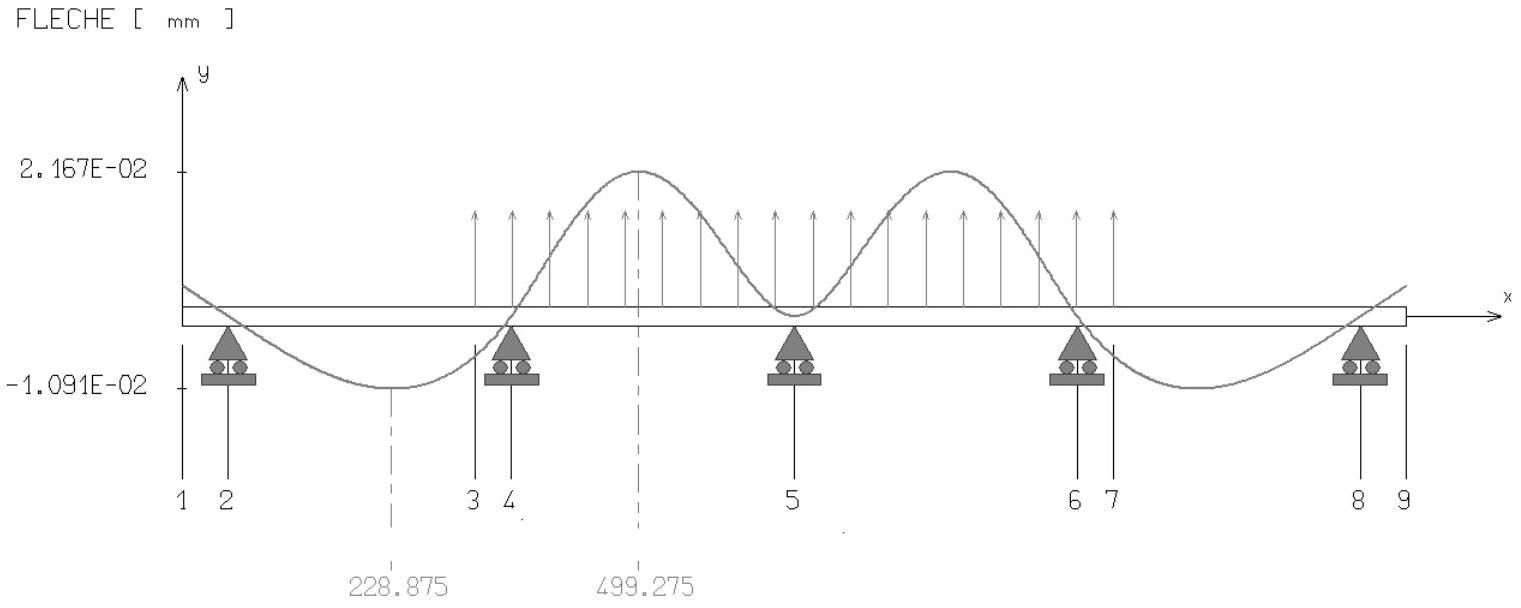
1.1.3 Conclusion sur la qualité de la coupe
La procédure de réglage de la lame impose un enfoncement de 0,75 mm dans le tapis d'épaisseur 3 mm comme le montre la figure 9 en coupe transversale. Pour une meilleure compréhension, les dimensions du tapis et du rouleau enclume ne sont pas à l'échelle sur la figure.
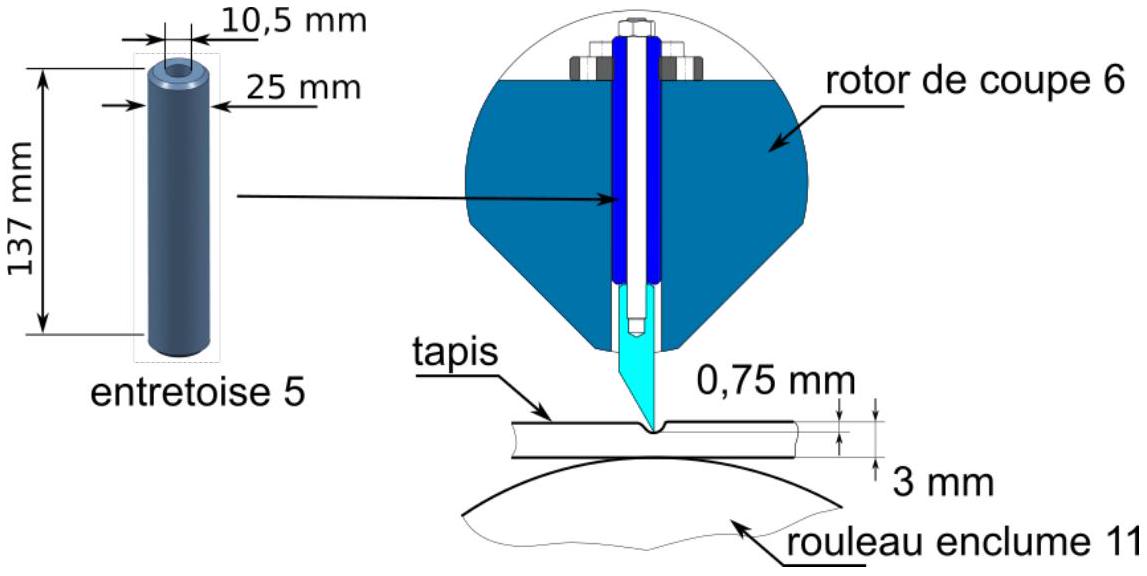
Au regard de la valeur numérique trouvée précédemment, on néglige le raccourcissement des entretoises des cinq appuis réglables. Une étude par éléments finis a permis d'estimer la flèche maximale du rotor de coupe (0,07 mm).
Proposer des pistes d'amélioration pour réduire la déformation des différentes pièces lors de la coupe.
1.2 Motoriser la lame pour effectuer la coupe
1.2.1 Détermination du moment d'inertie équivalent de l'ensemble en rotation
Sur la figure 11, le repère (
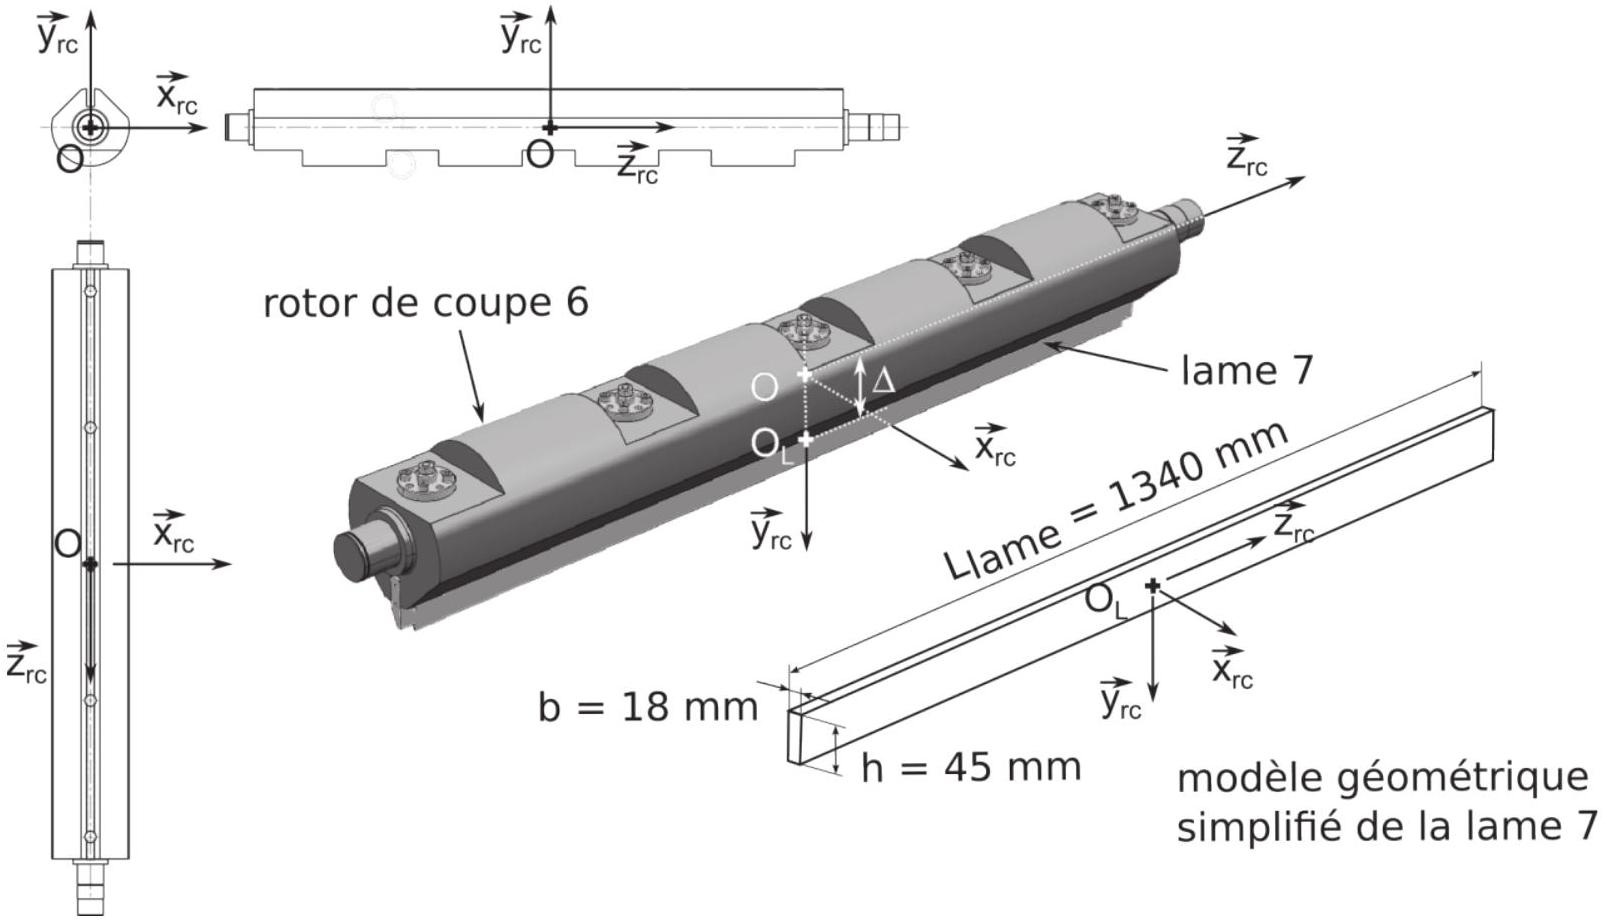
- -la géométrie de la lame est simplifiée (figure 11) ;
- -la lame est modélisée par un solide en acier, de masse volumique uniforme
ρ = 7800 kg ⋅ m^(− 3) , de forme parallélépipédique, de sectionb = 18 mm, h = 61 mm et de longueurL_(lame) = 1340 mm . On note M sa masse ; - -la matrice d'inertie
I¯^–_((O_L, L)) de la lame au pointO_L , son centre d'inertie, est donnée par :
I¯^–_((O_L, lame)) = M/(12)[h^2 + L_(lame)^2, 0, 0; 0, b^2 + L_(lame)^2, 0; 0, 0, h^2 + b^2]_((xrc_(rc)^(→−), y_(rc), r→_(rc)^(→−)))_(O_L) - -on note J le moment d'inertie de l'ensemble « rotor de coupe + lame » autour de l'axe
(O, z_(rc)^(→−)) .
Les caractéristiques du moteur (réf. LSMV 90 LU) sont fournies sur l'annexe 3. On note
1.2.2 Détermination de l'action mécanique qu'exerce le profilé sur le rotor de coupe
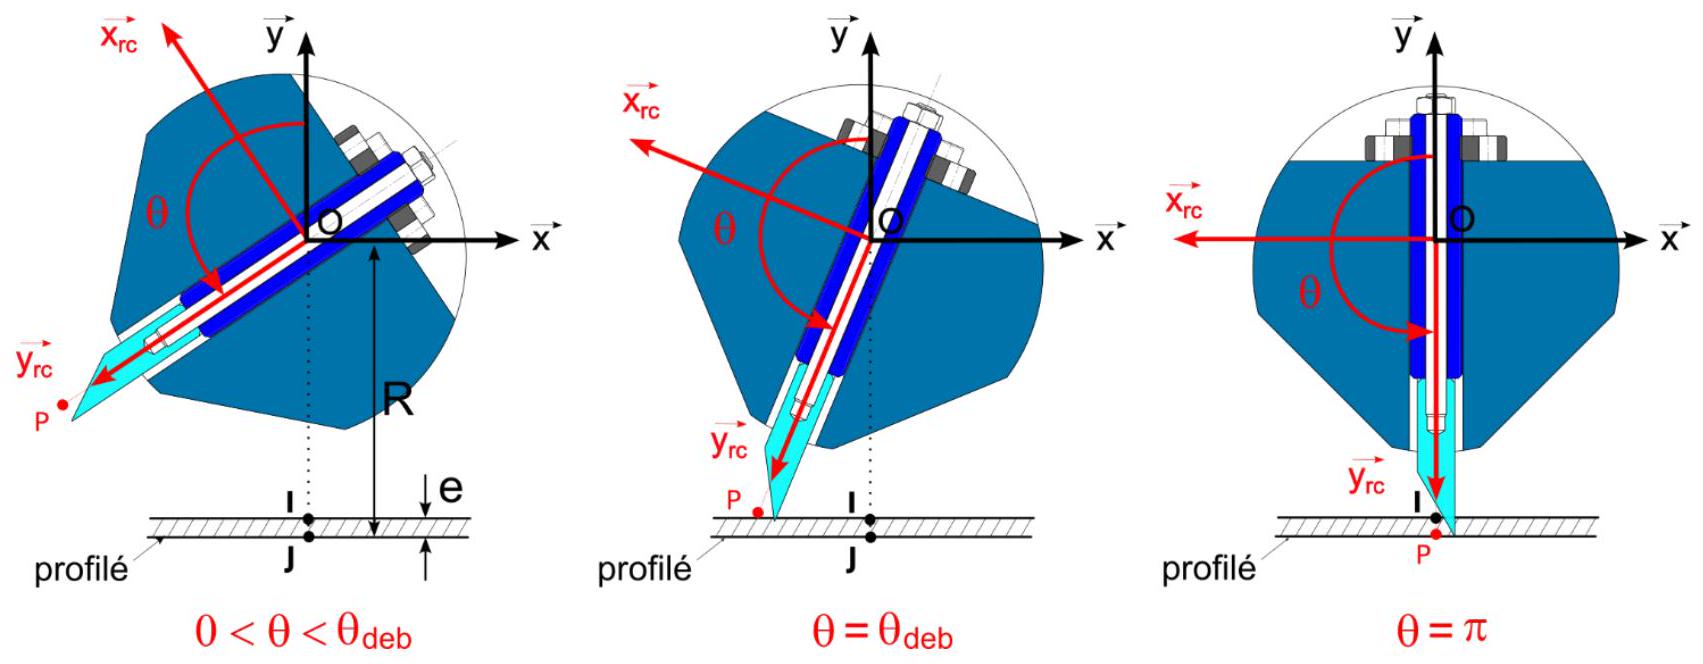
Question 17. Déterminer l'expression littérale de C en fonction de
En remarquant que
Question 18. Tracer l'allure de
1.2.3 Simulation numérique du comportement dynamique lors de la coupe
En première approximation, on néglige les frottements dans l'ensemble de la transmission mécanique, y compris les pertes de puissance dans le réducteur. Le couple moteur est noté
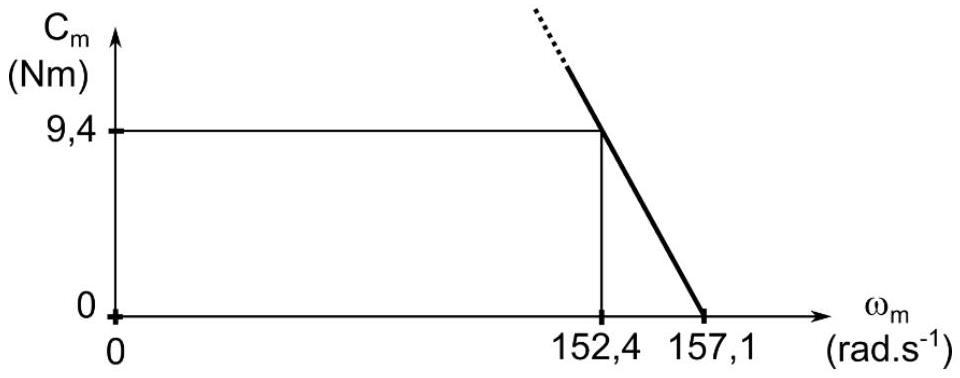
La méthode consiste à subdiviser l'intervalle
- -
θ_m[k] correspond à la valeur numérique deθ_m évaluée à l'instantt_k , i.e.θ_m(t = t_k) - -
ω_m[k] correspond à la valeur numérique deω_m évaluée à l'instantt_k , i.e.ω_m(t = t_k)
1.2.4 Conclusion sur la chaîne de puissance retenue pour assurer la coupe
La figure 14 présente les résultats de la simulation de la découpe du profilé.
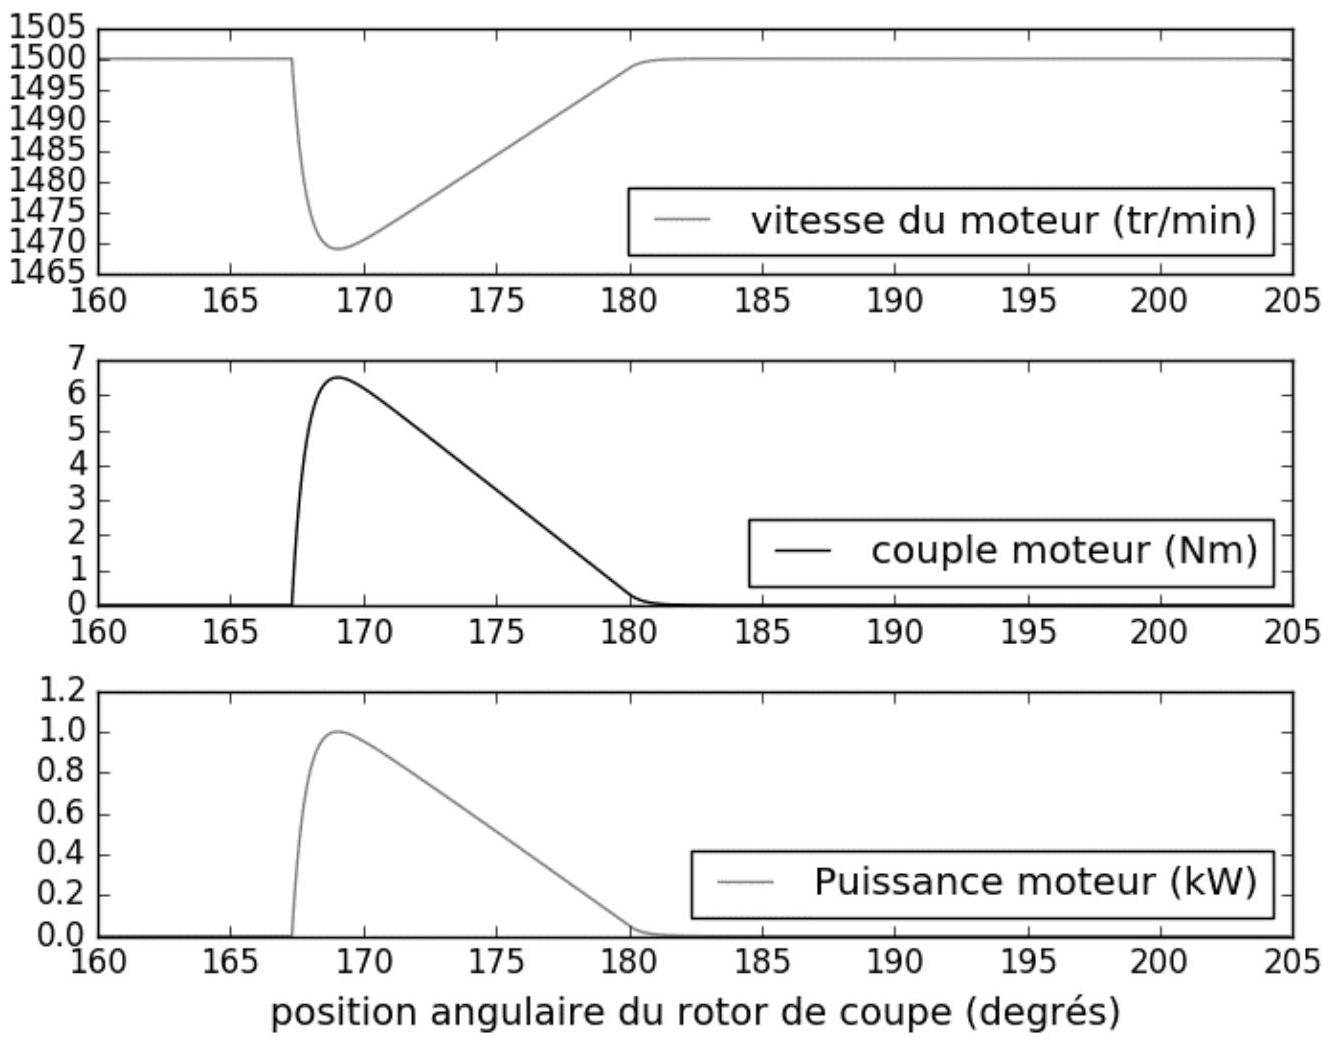
Question 21. À partir des caractéristiques du moteur, conclure sur la pertinence de l'association moteur / réducteur proposée pour effectuer la coupe en argumentant votre réponse.
1.3 Assurer la sécurité des utilisateurs
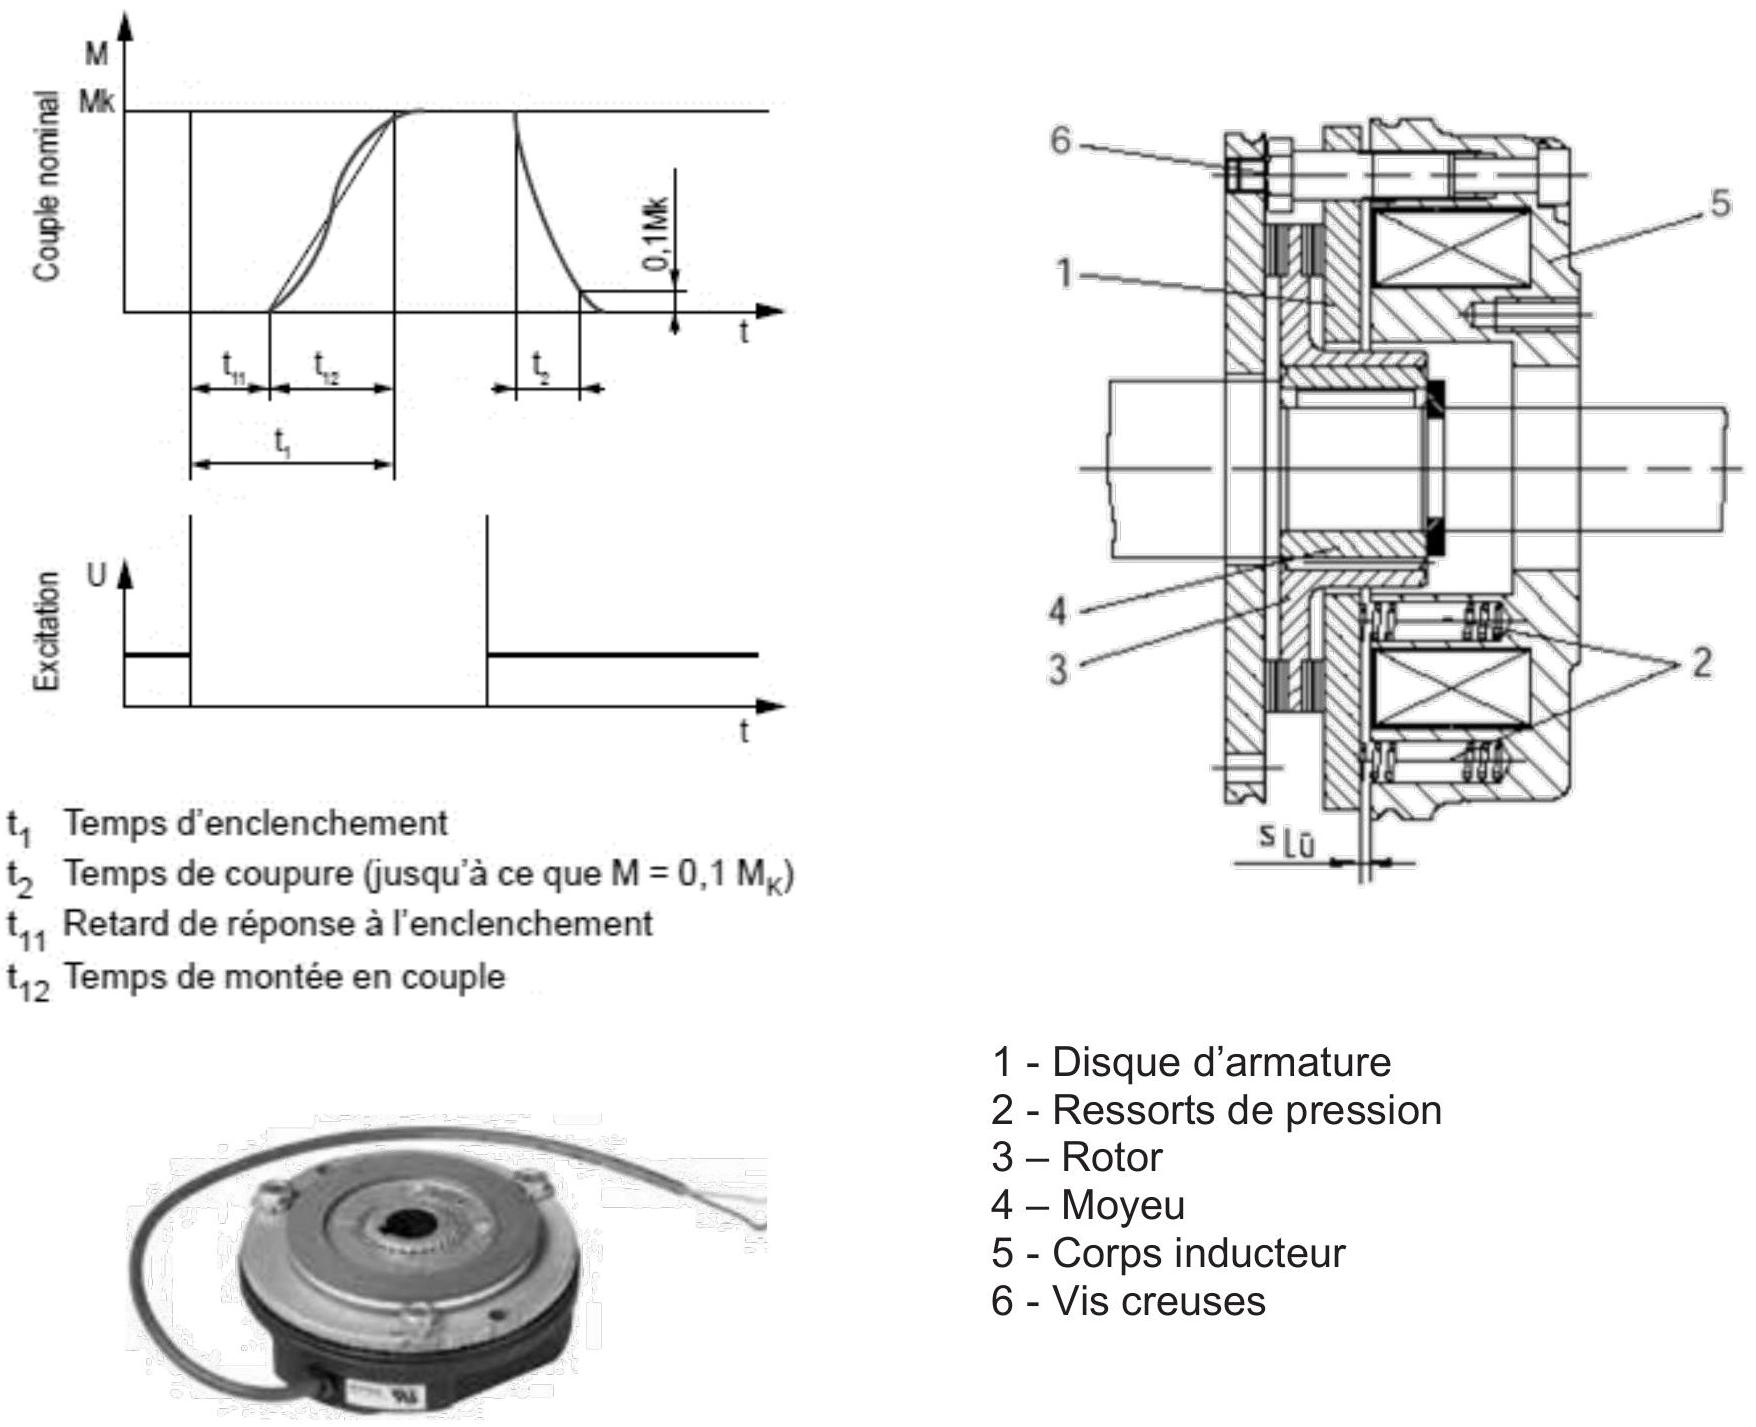
En cas d'intrusion d'un objet d'épaisseur supérieur à 15 mm trop proche du rotor de coupe, les normes en vigueur imposent un arrêt « instantané » de la rotation de la lame.
- -I'arbre moteur tourne initialement à la vitesse angulaire
ω_0 = 157rad ⋅ s^(− 1) ; - -la lame ne touche pas le profilé entre l'instant de détection de l'intrusion et l'arrêt complet ;
- -la consigne de déclenchement du frein est reçue par le frein après un délai
t_r = 10 ms (dû au temps de réaction du capteur et de traitement de l'information par la carte de commande). L'alimentation électrique du moteur est alors également supposée instantanément coupée ; - -le couple de freinage ne s'exerce qu'après un délai
t_1 = 47 ms (dû au temps de rapprochement des garnitures) ; - -le couple de freinage exercé sur l'arbre moteur est supposé constant
(C_f = 10 N ⋅ m) sur toute la plage de vitesse de rotation (c'est-à-dire de157rad ⋅ s^(− 1) à l'arrêt complet du moteur) ; - -on note Jeq le moment d'inertie de l'ensemble en rotation ramené à l'arbre moteur avec
J_(eq) = 6.10^(− 3) kg ⋅ m^2 ; - -tous les frottements sont négligés à l'exception du frottement généré par le frein.
1.4 Définition des contraintes géométriques du rotor de coupe
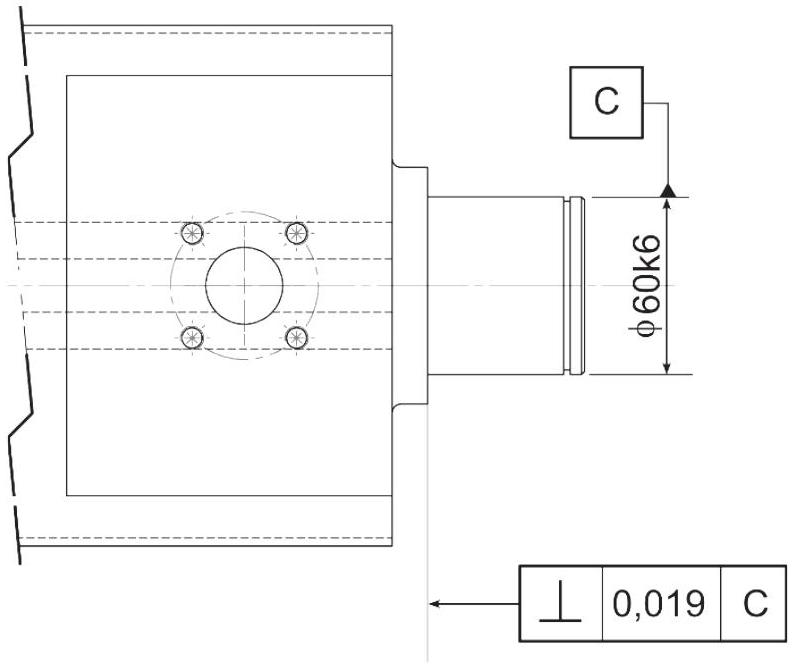
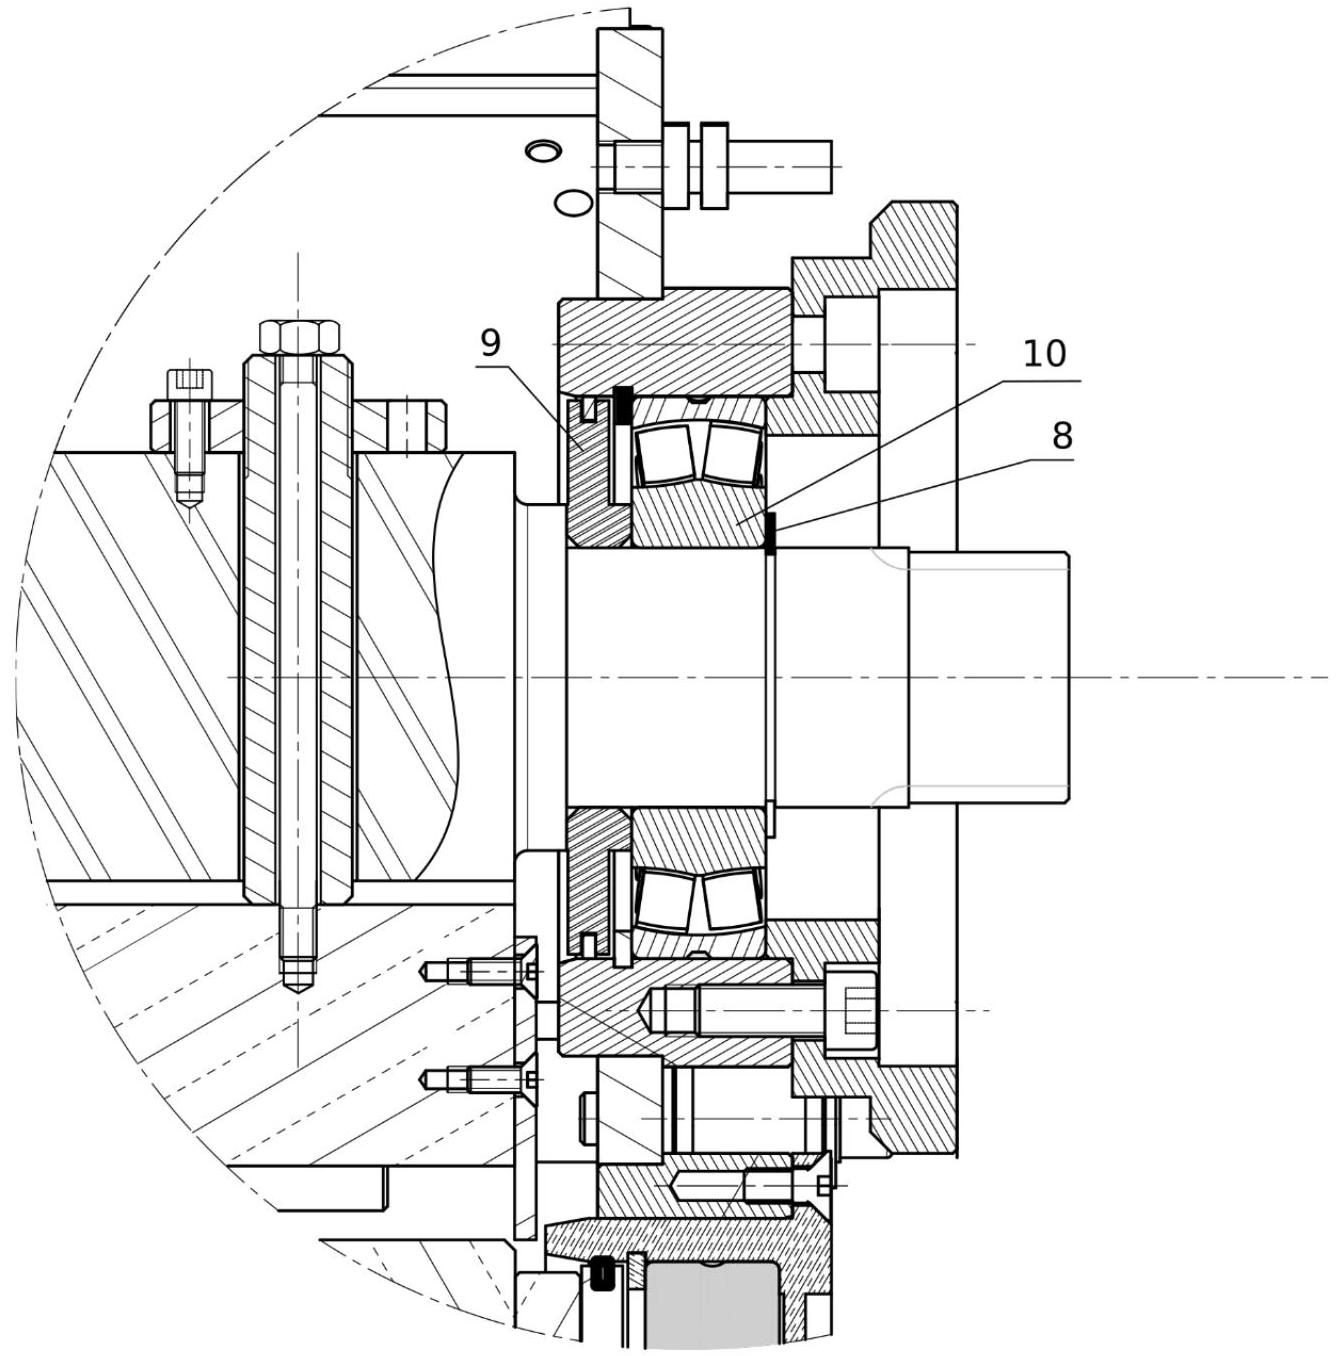
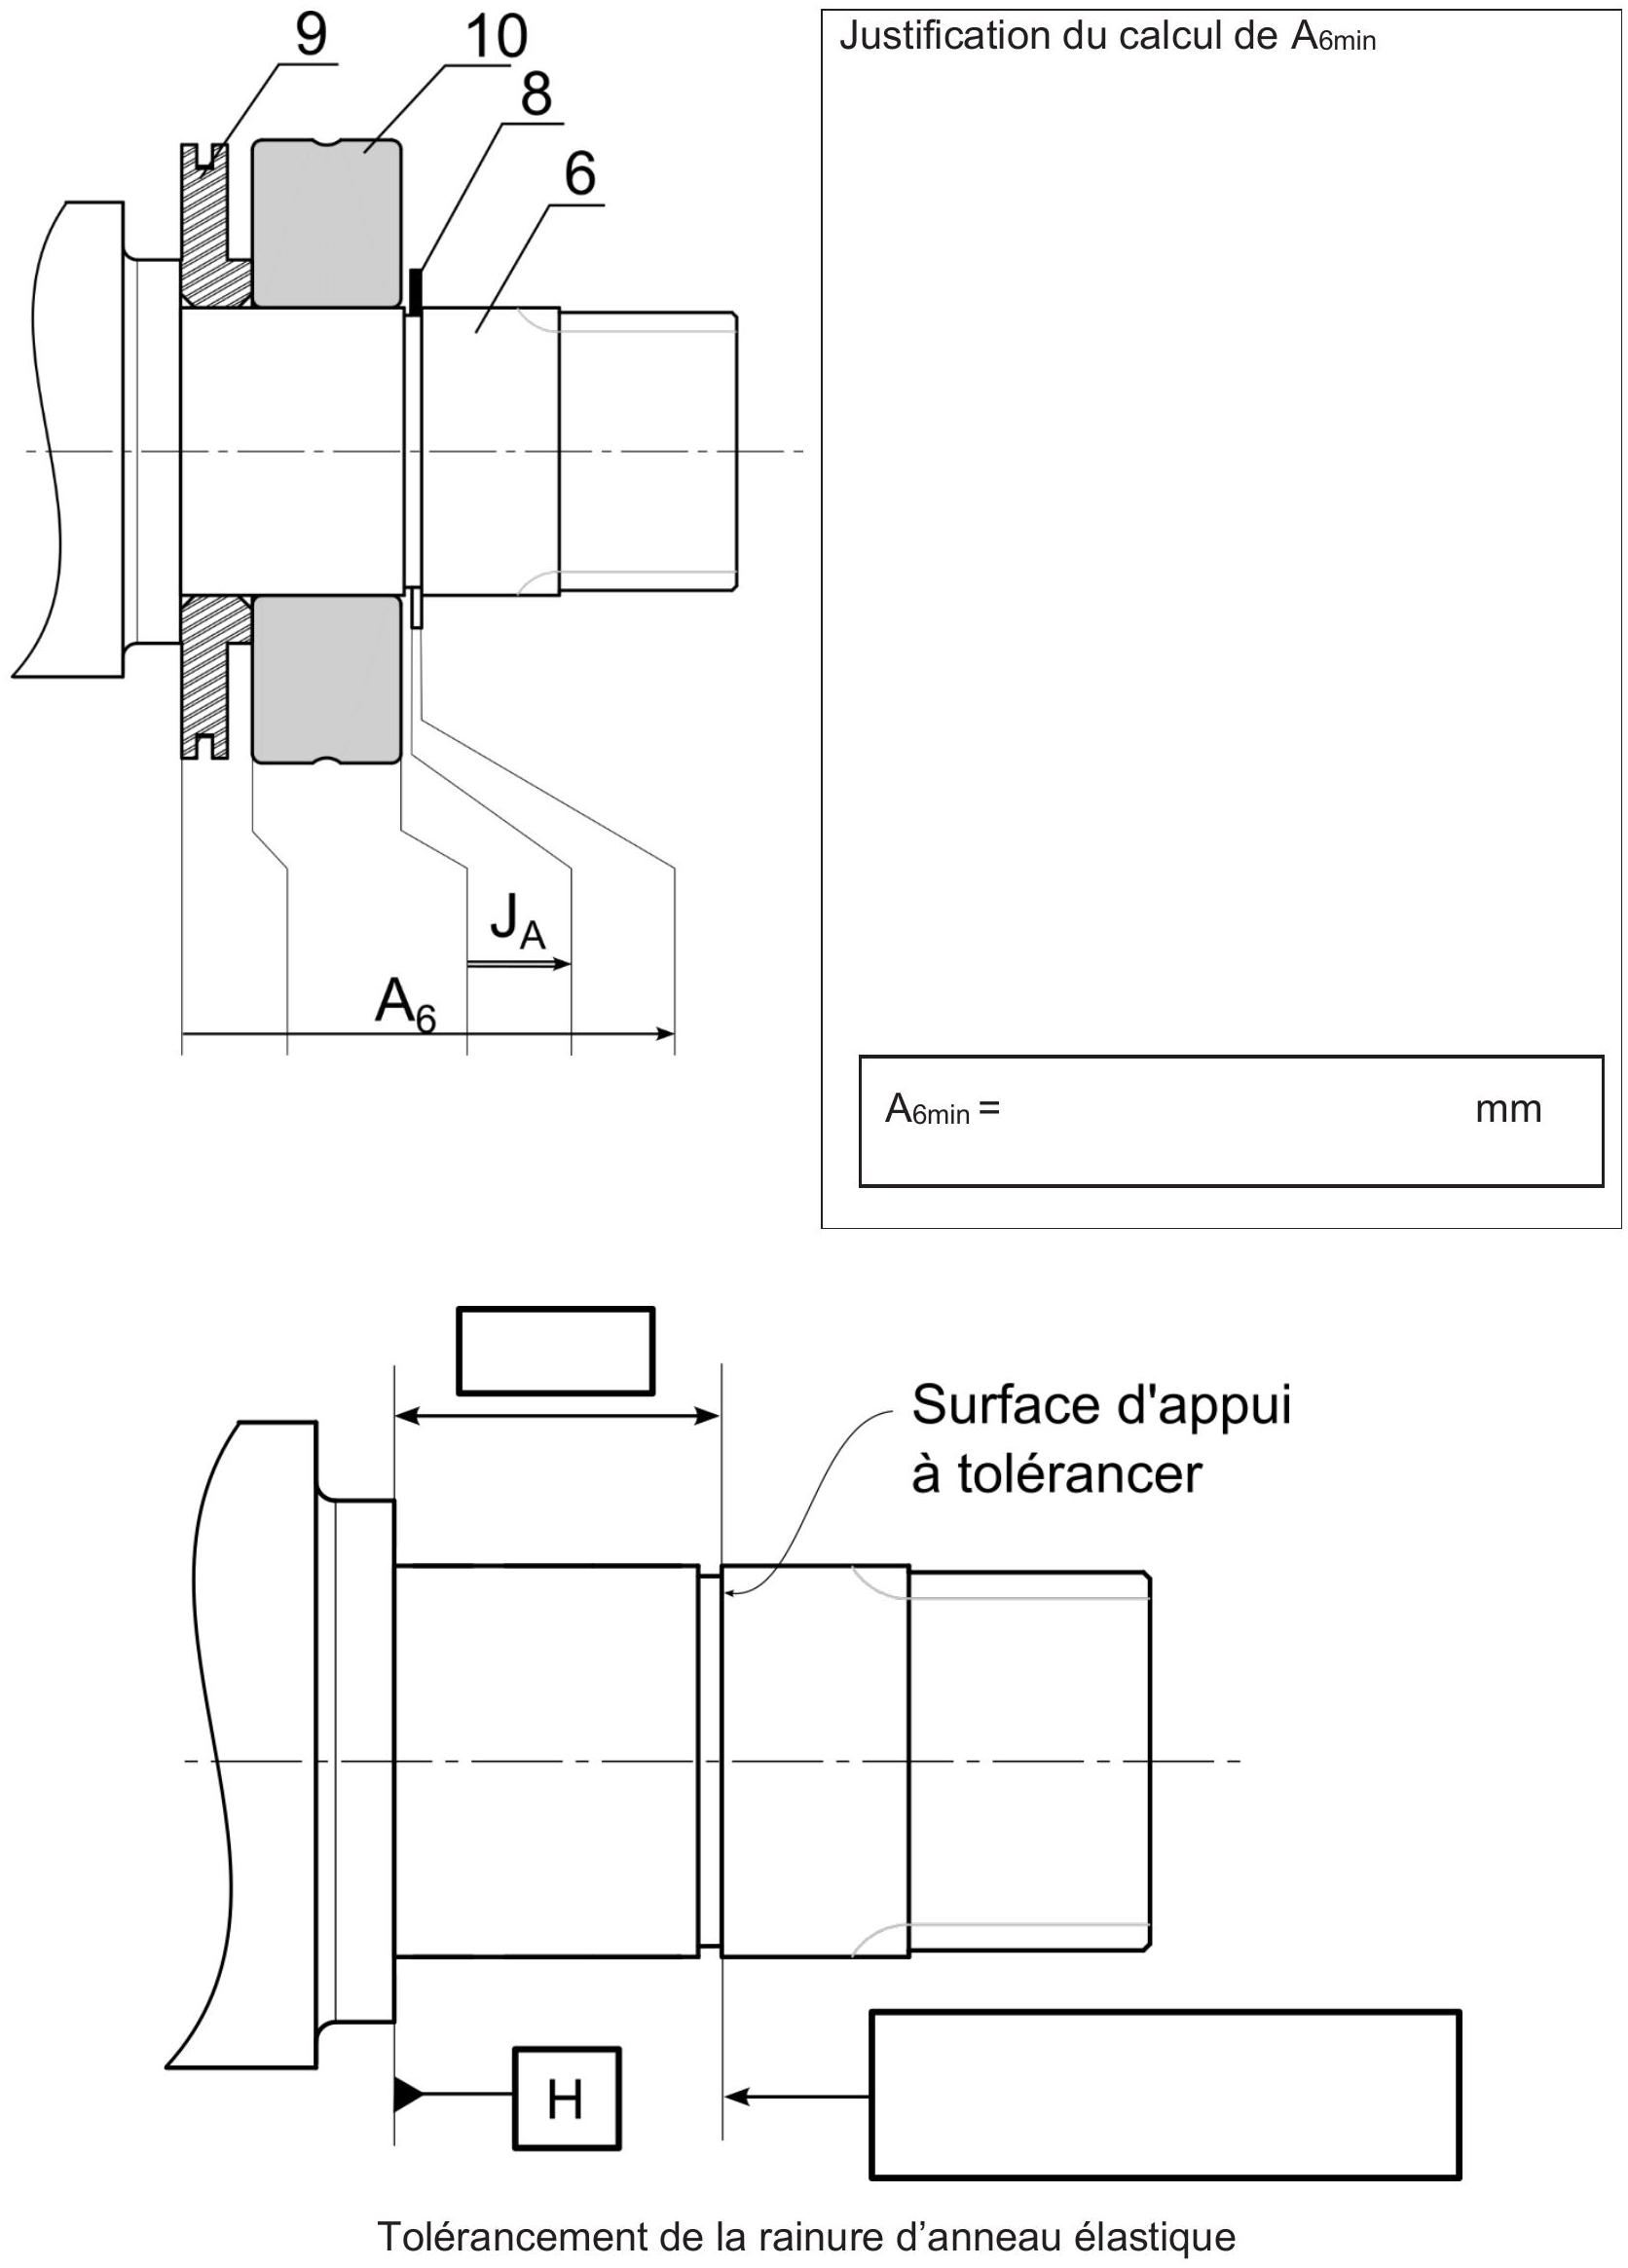
L'épaulement du rotor de coupe sur lequel l'anneau élastique est en contact est réalisable par usinage avec une incertitude de position de 0,1 mm.
On a donc
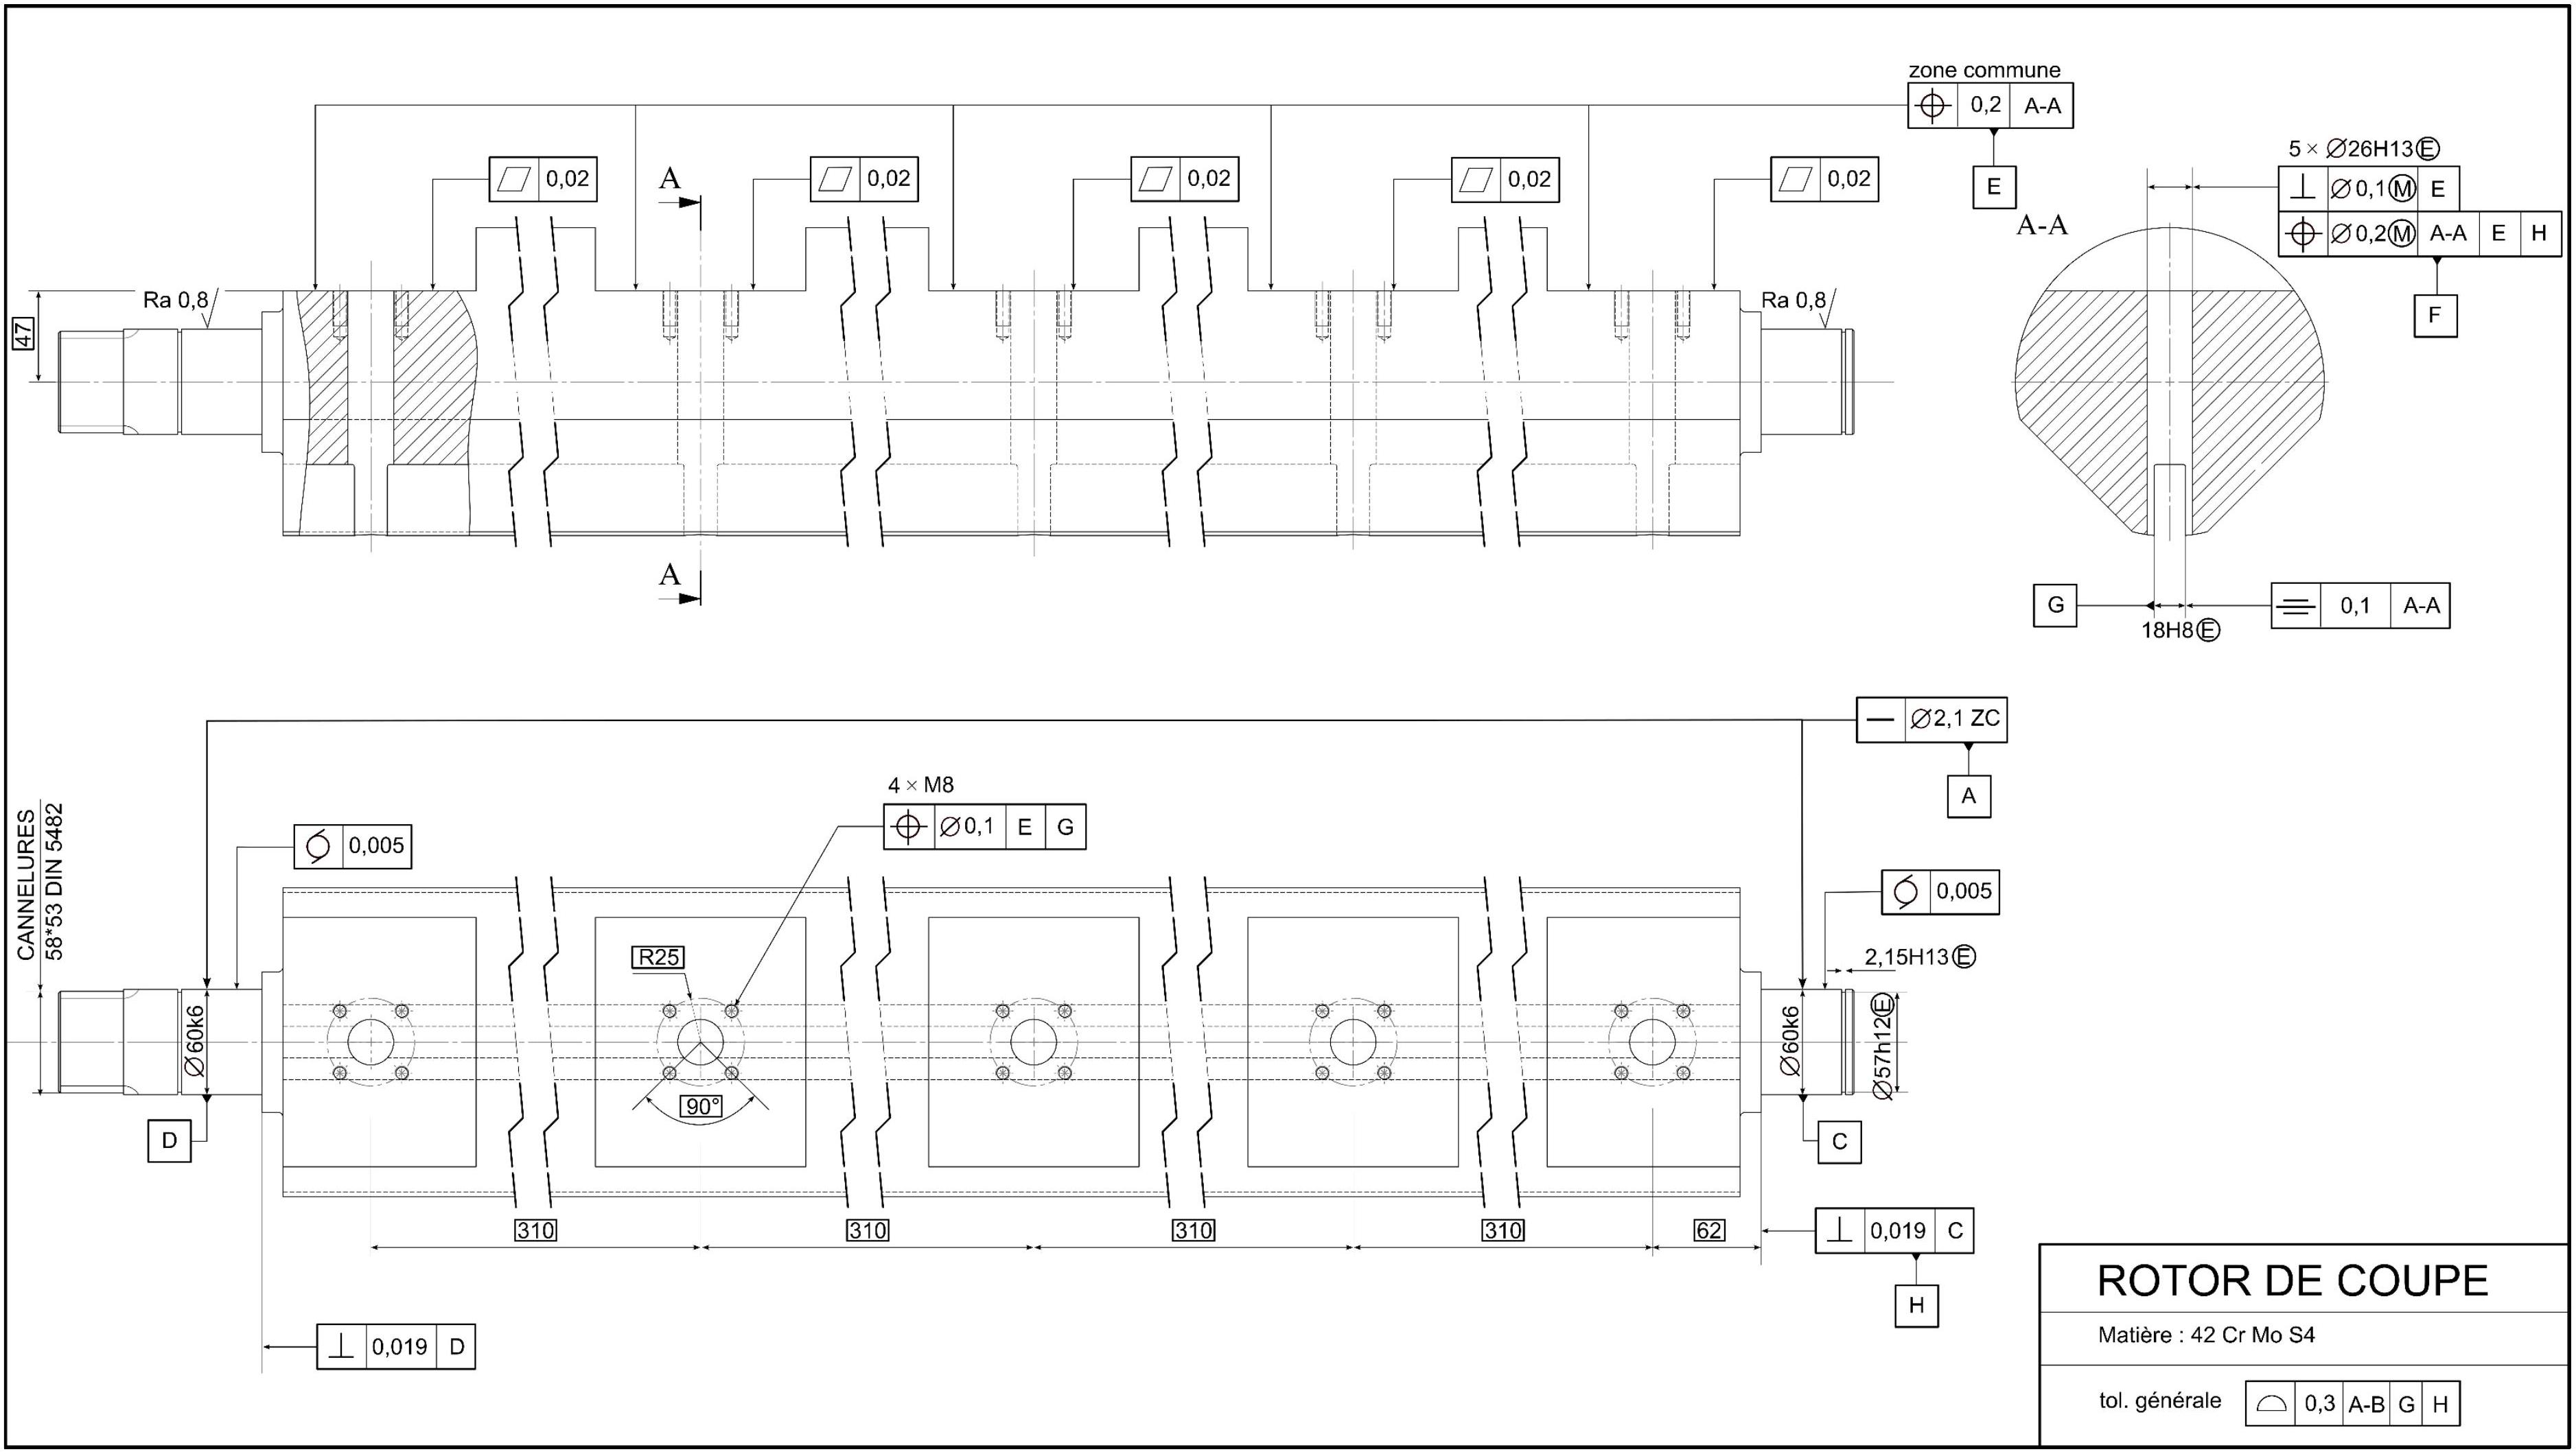
Question 24. Compléter le tolérancement de l'épaulement (la surface d'appui de l'anneau élastique sur le rotor de coupe) sur le dessin de définition partiel du document réponse DR2.
1.5 Définition d'une gamme de fabrication du rotor de coupe
On s'intéresse désormais à la fabrication du rotor de coupe (hors cannelures). Celui-ci est entièrement usiné dans la masse à partir d'un brut cylindrique laminé de diamètre 176 mm en acier allié (42 Cr Mo S4) préalablement débité à la longueur de 1550 mm..
L'atelier de fabrication dispose uniquement d'un tour deux axes, d'un centre d'usinage trois axes et d'un centre d'usinage quatre axes à broche horizontale (figure 16).
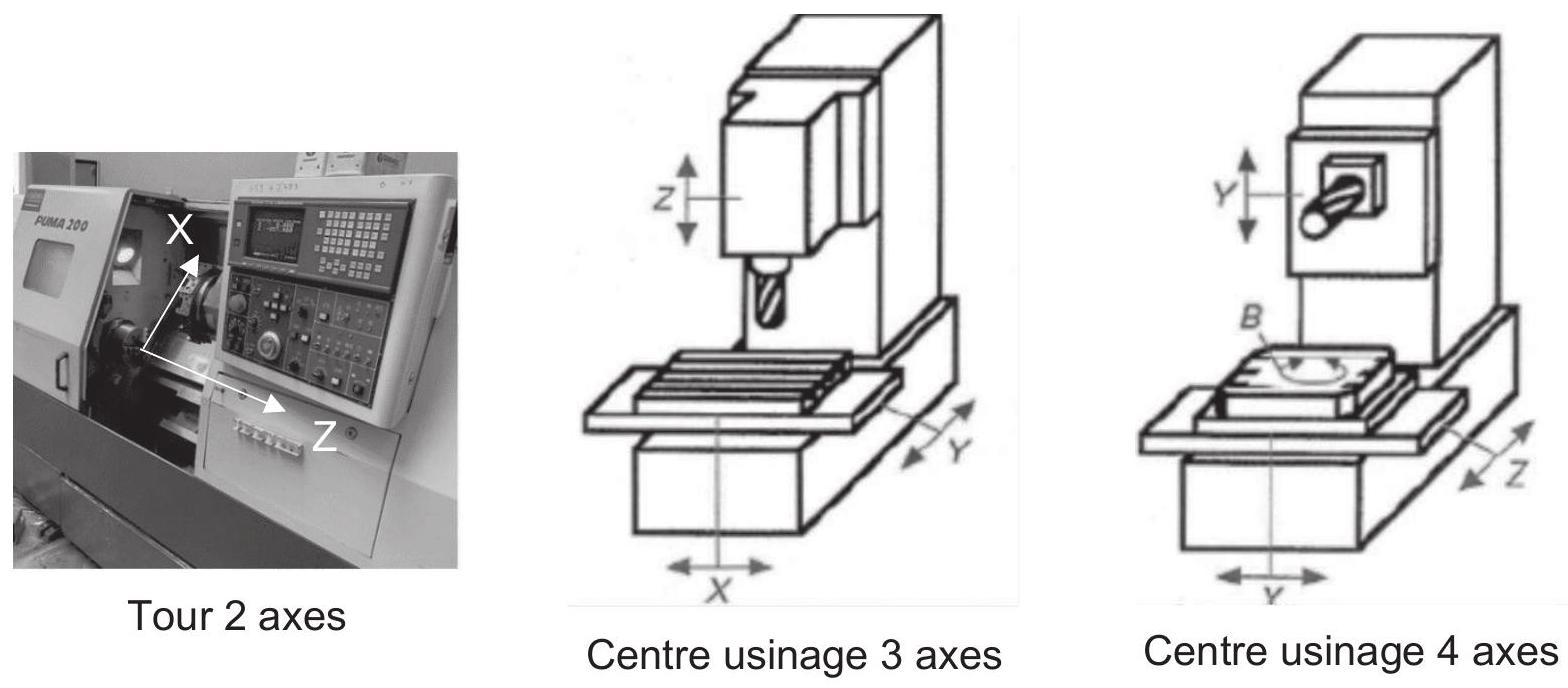
- -la machine utilisée ;
- -l'orientation des axes de la machine sur le brut en cours d'usinage ;
- -la mise en position isostatique (normales d'appui à représenter) ;
- -les opérations d'usinage réalisées en précisant l'outil utilisé ;
- -la forme du brut (approximative) en fin de phase.
2. Analyse de la fonction « enrouler le profilé »
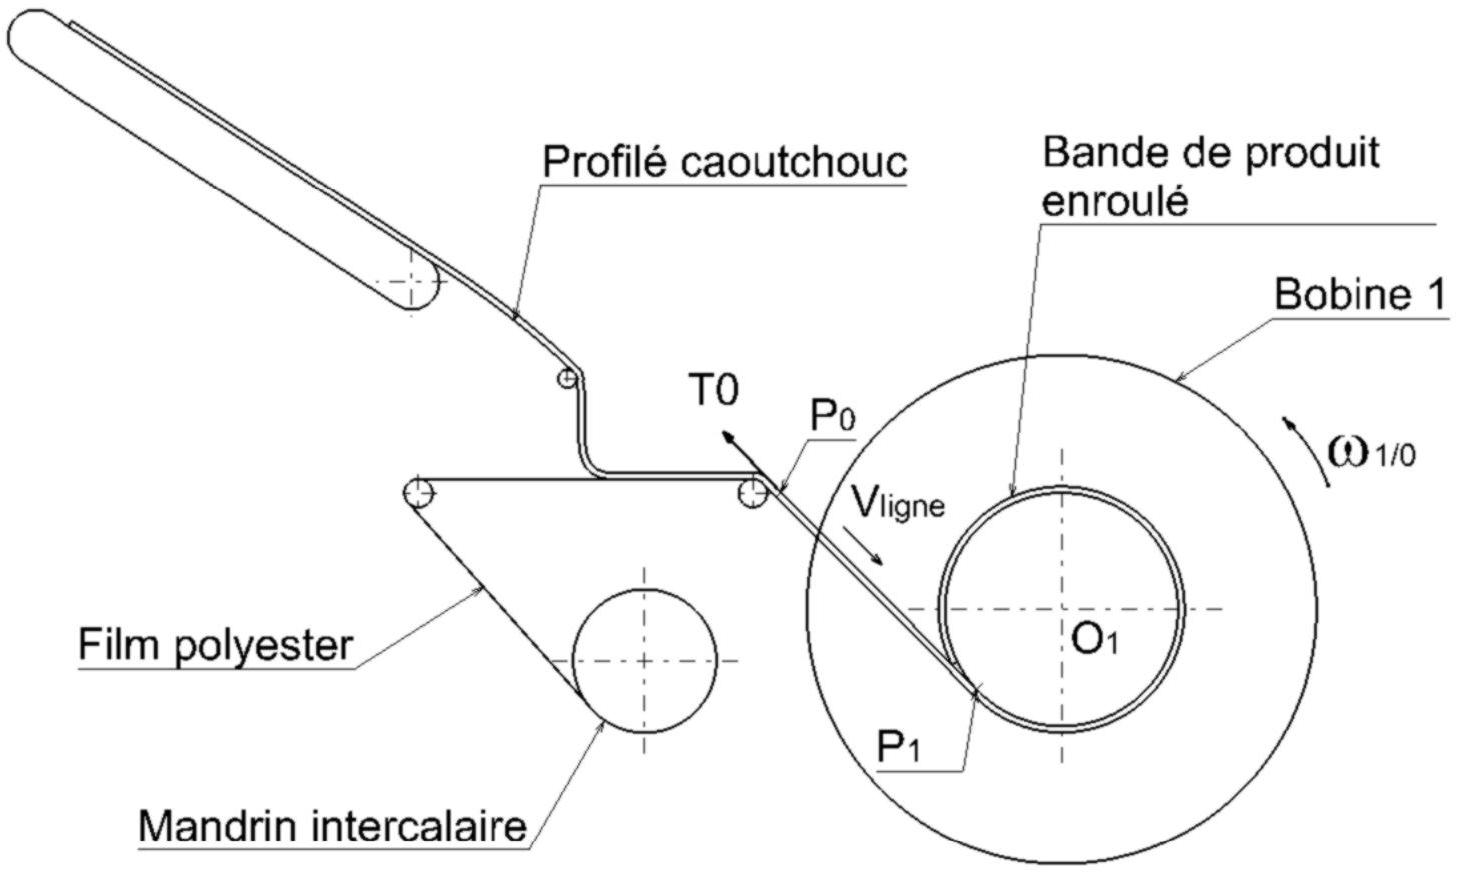
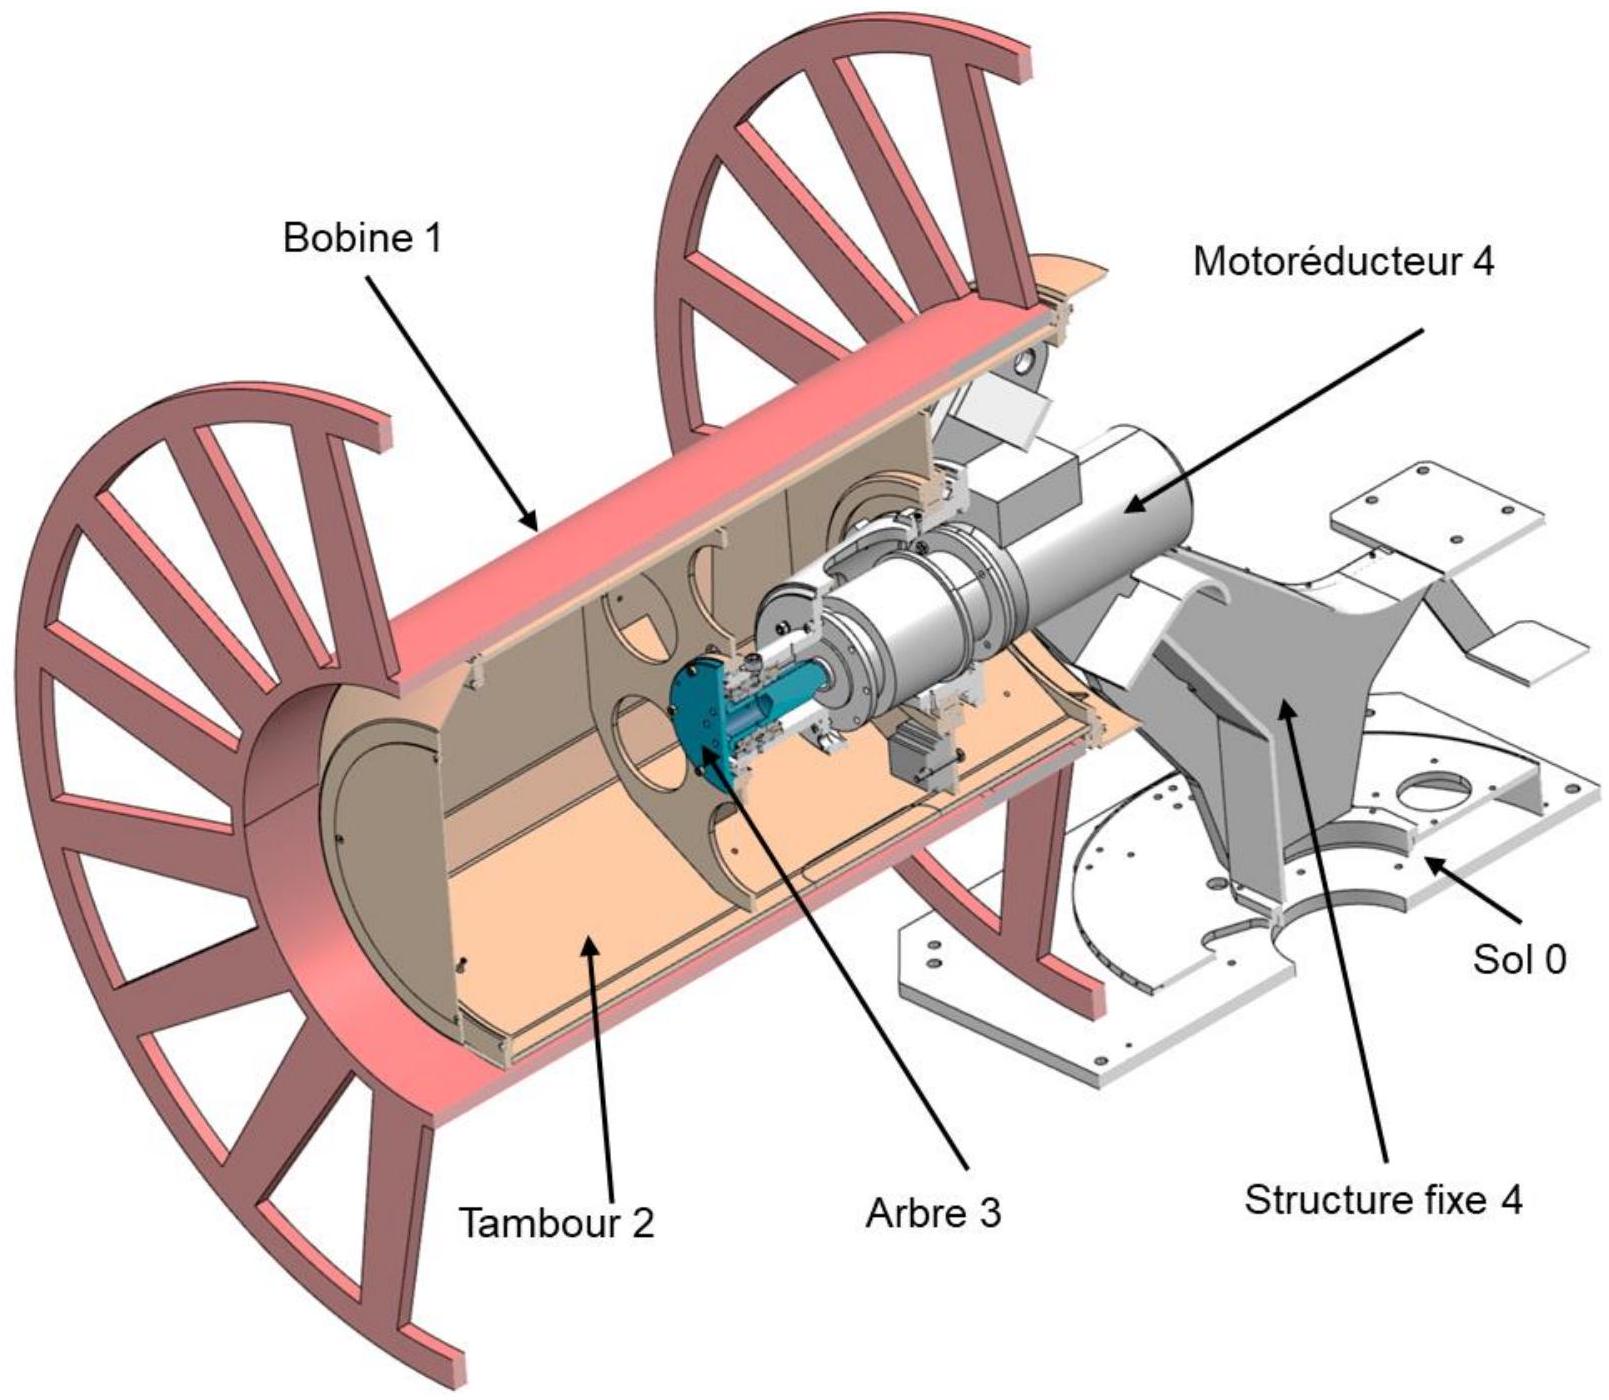
- -d'une bobine 1 autour de laquelle s'enroule la bande ;
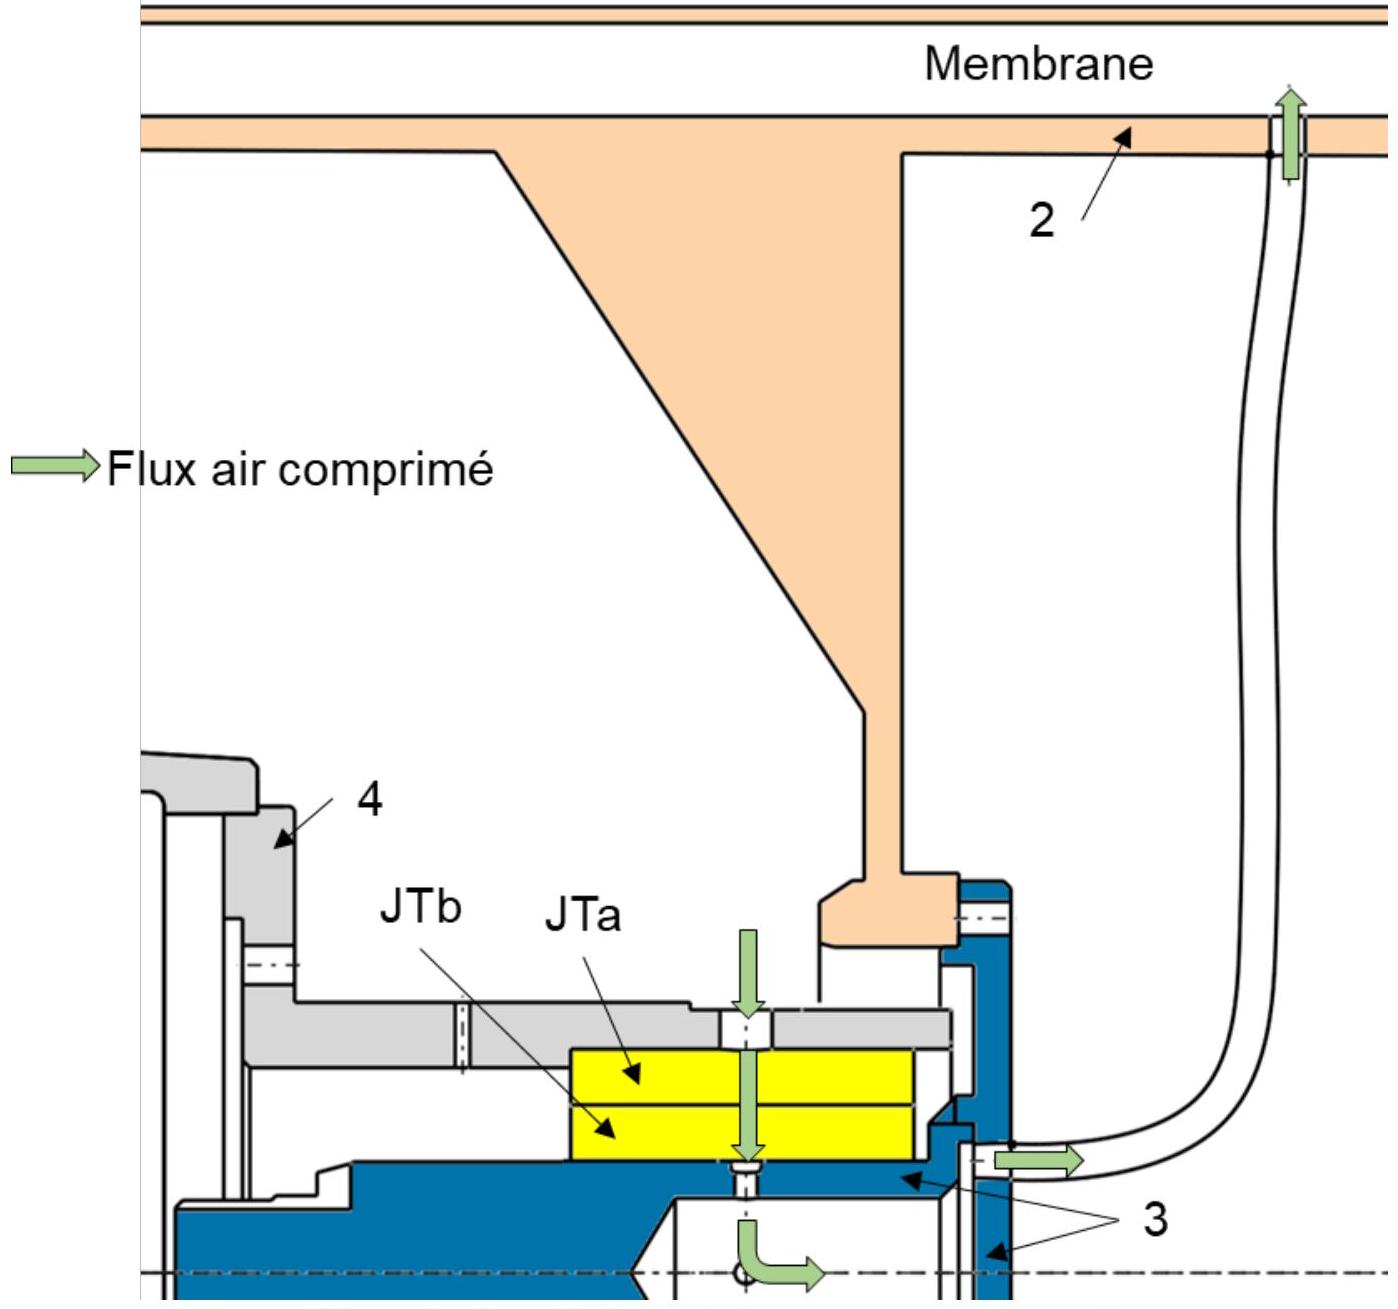
- -d'un tambour 2 qui est en liaison complète démontable avec la bobine, cette liaison est assurée par un ensemble de membranes sous pression (figure 23) ;
- -d'un ensemble motoréducteur 4 ;
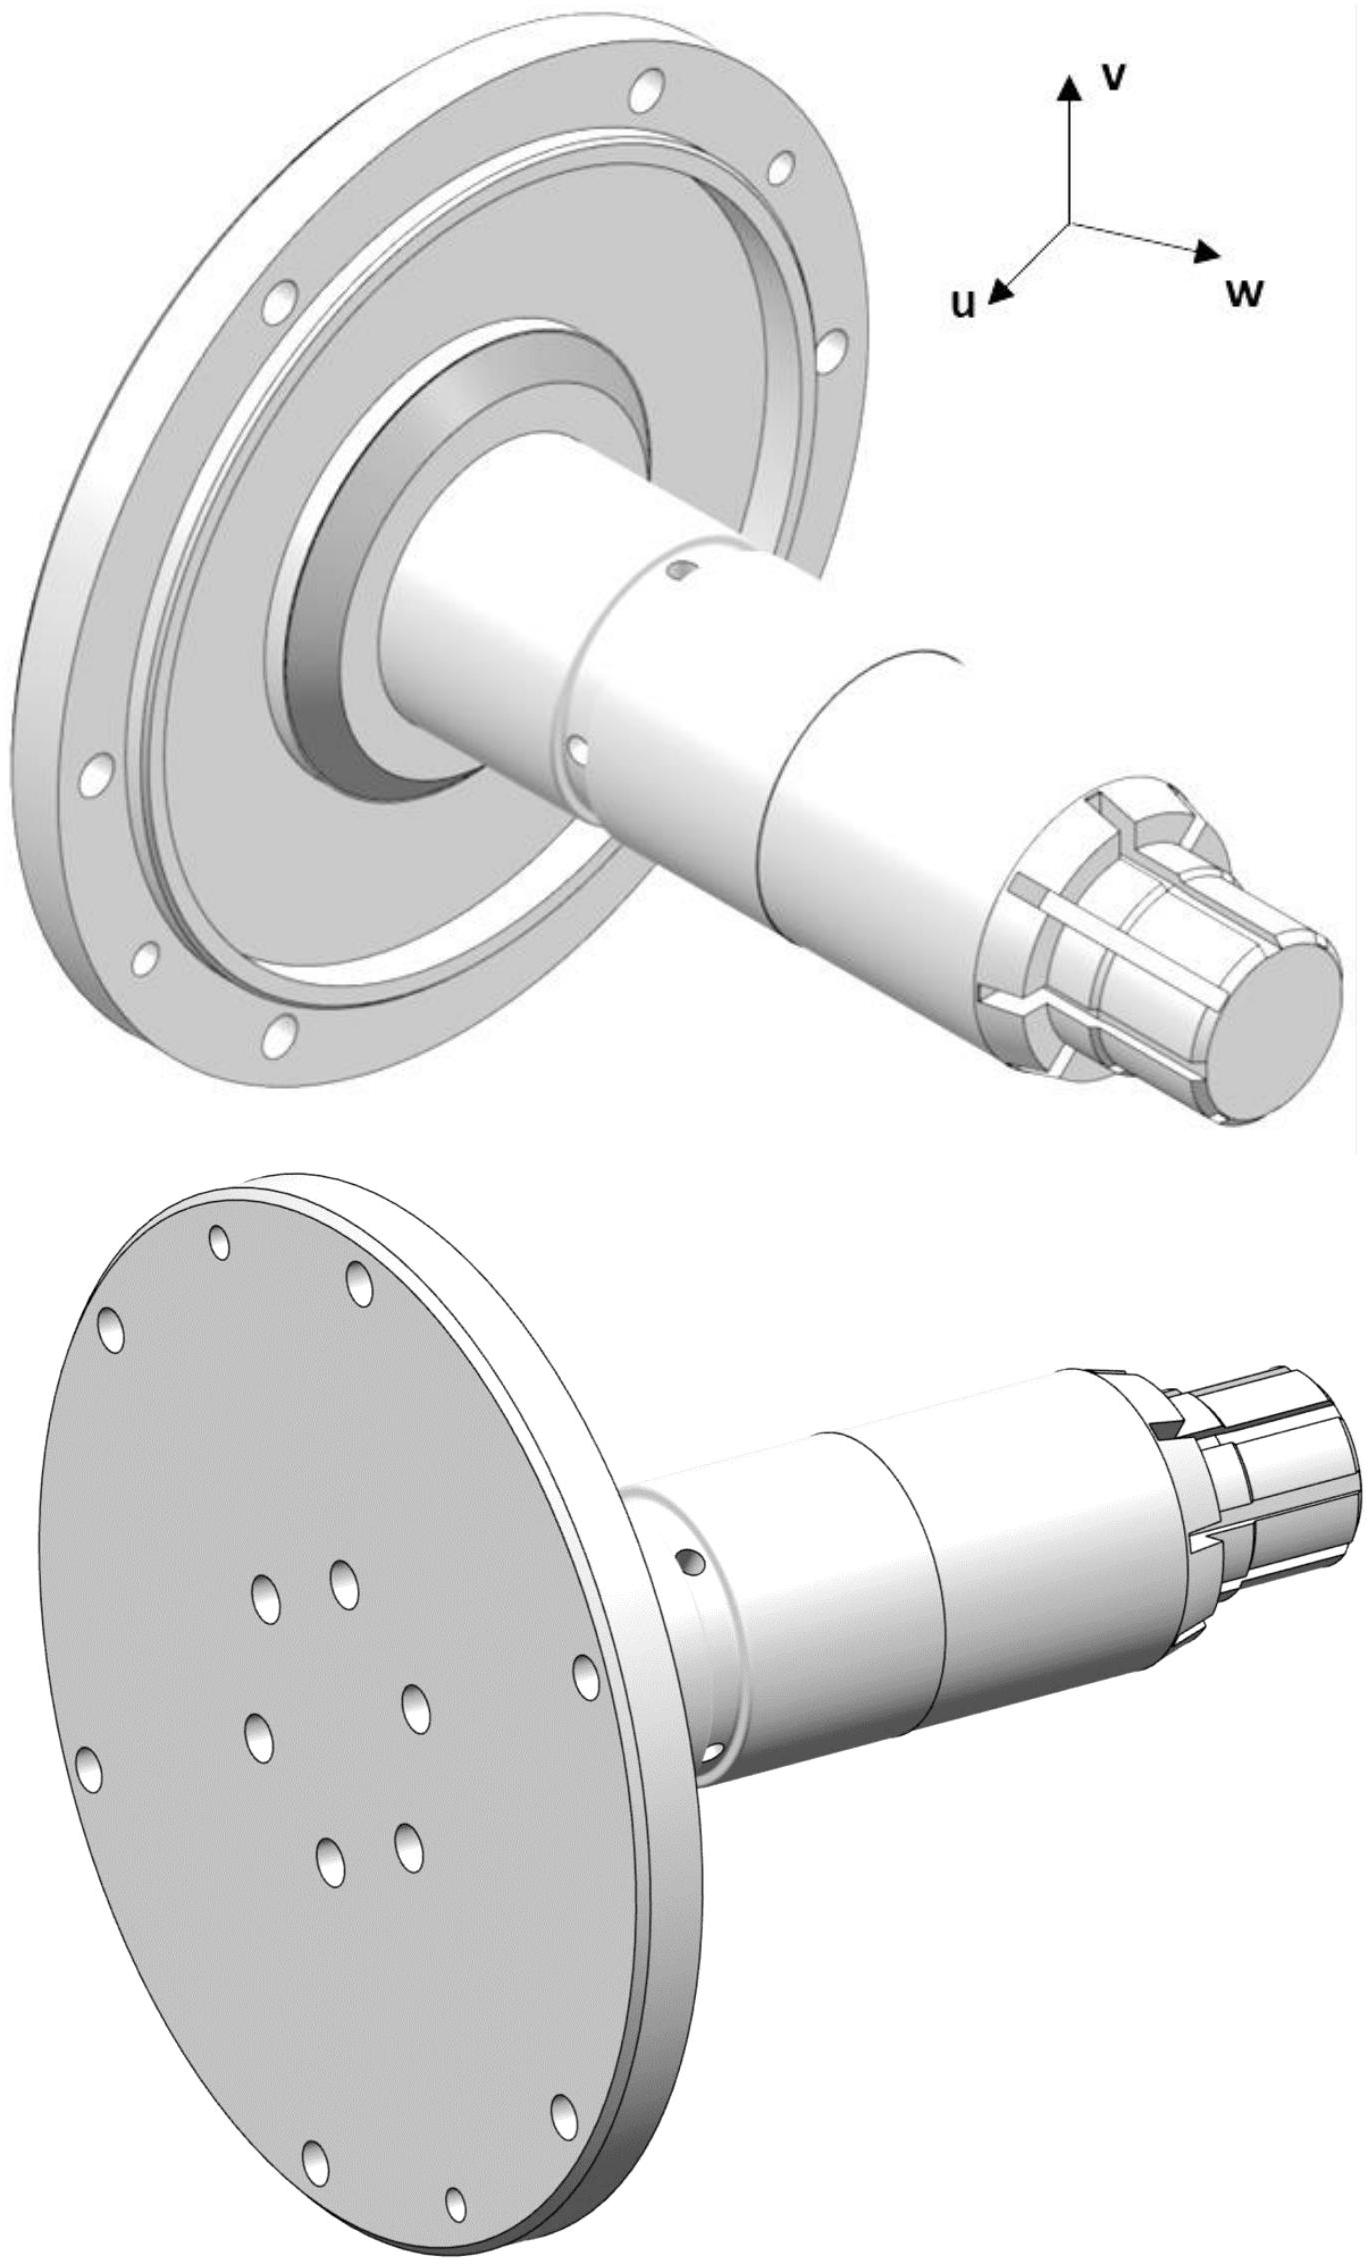
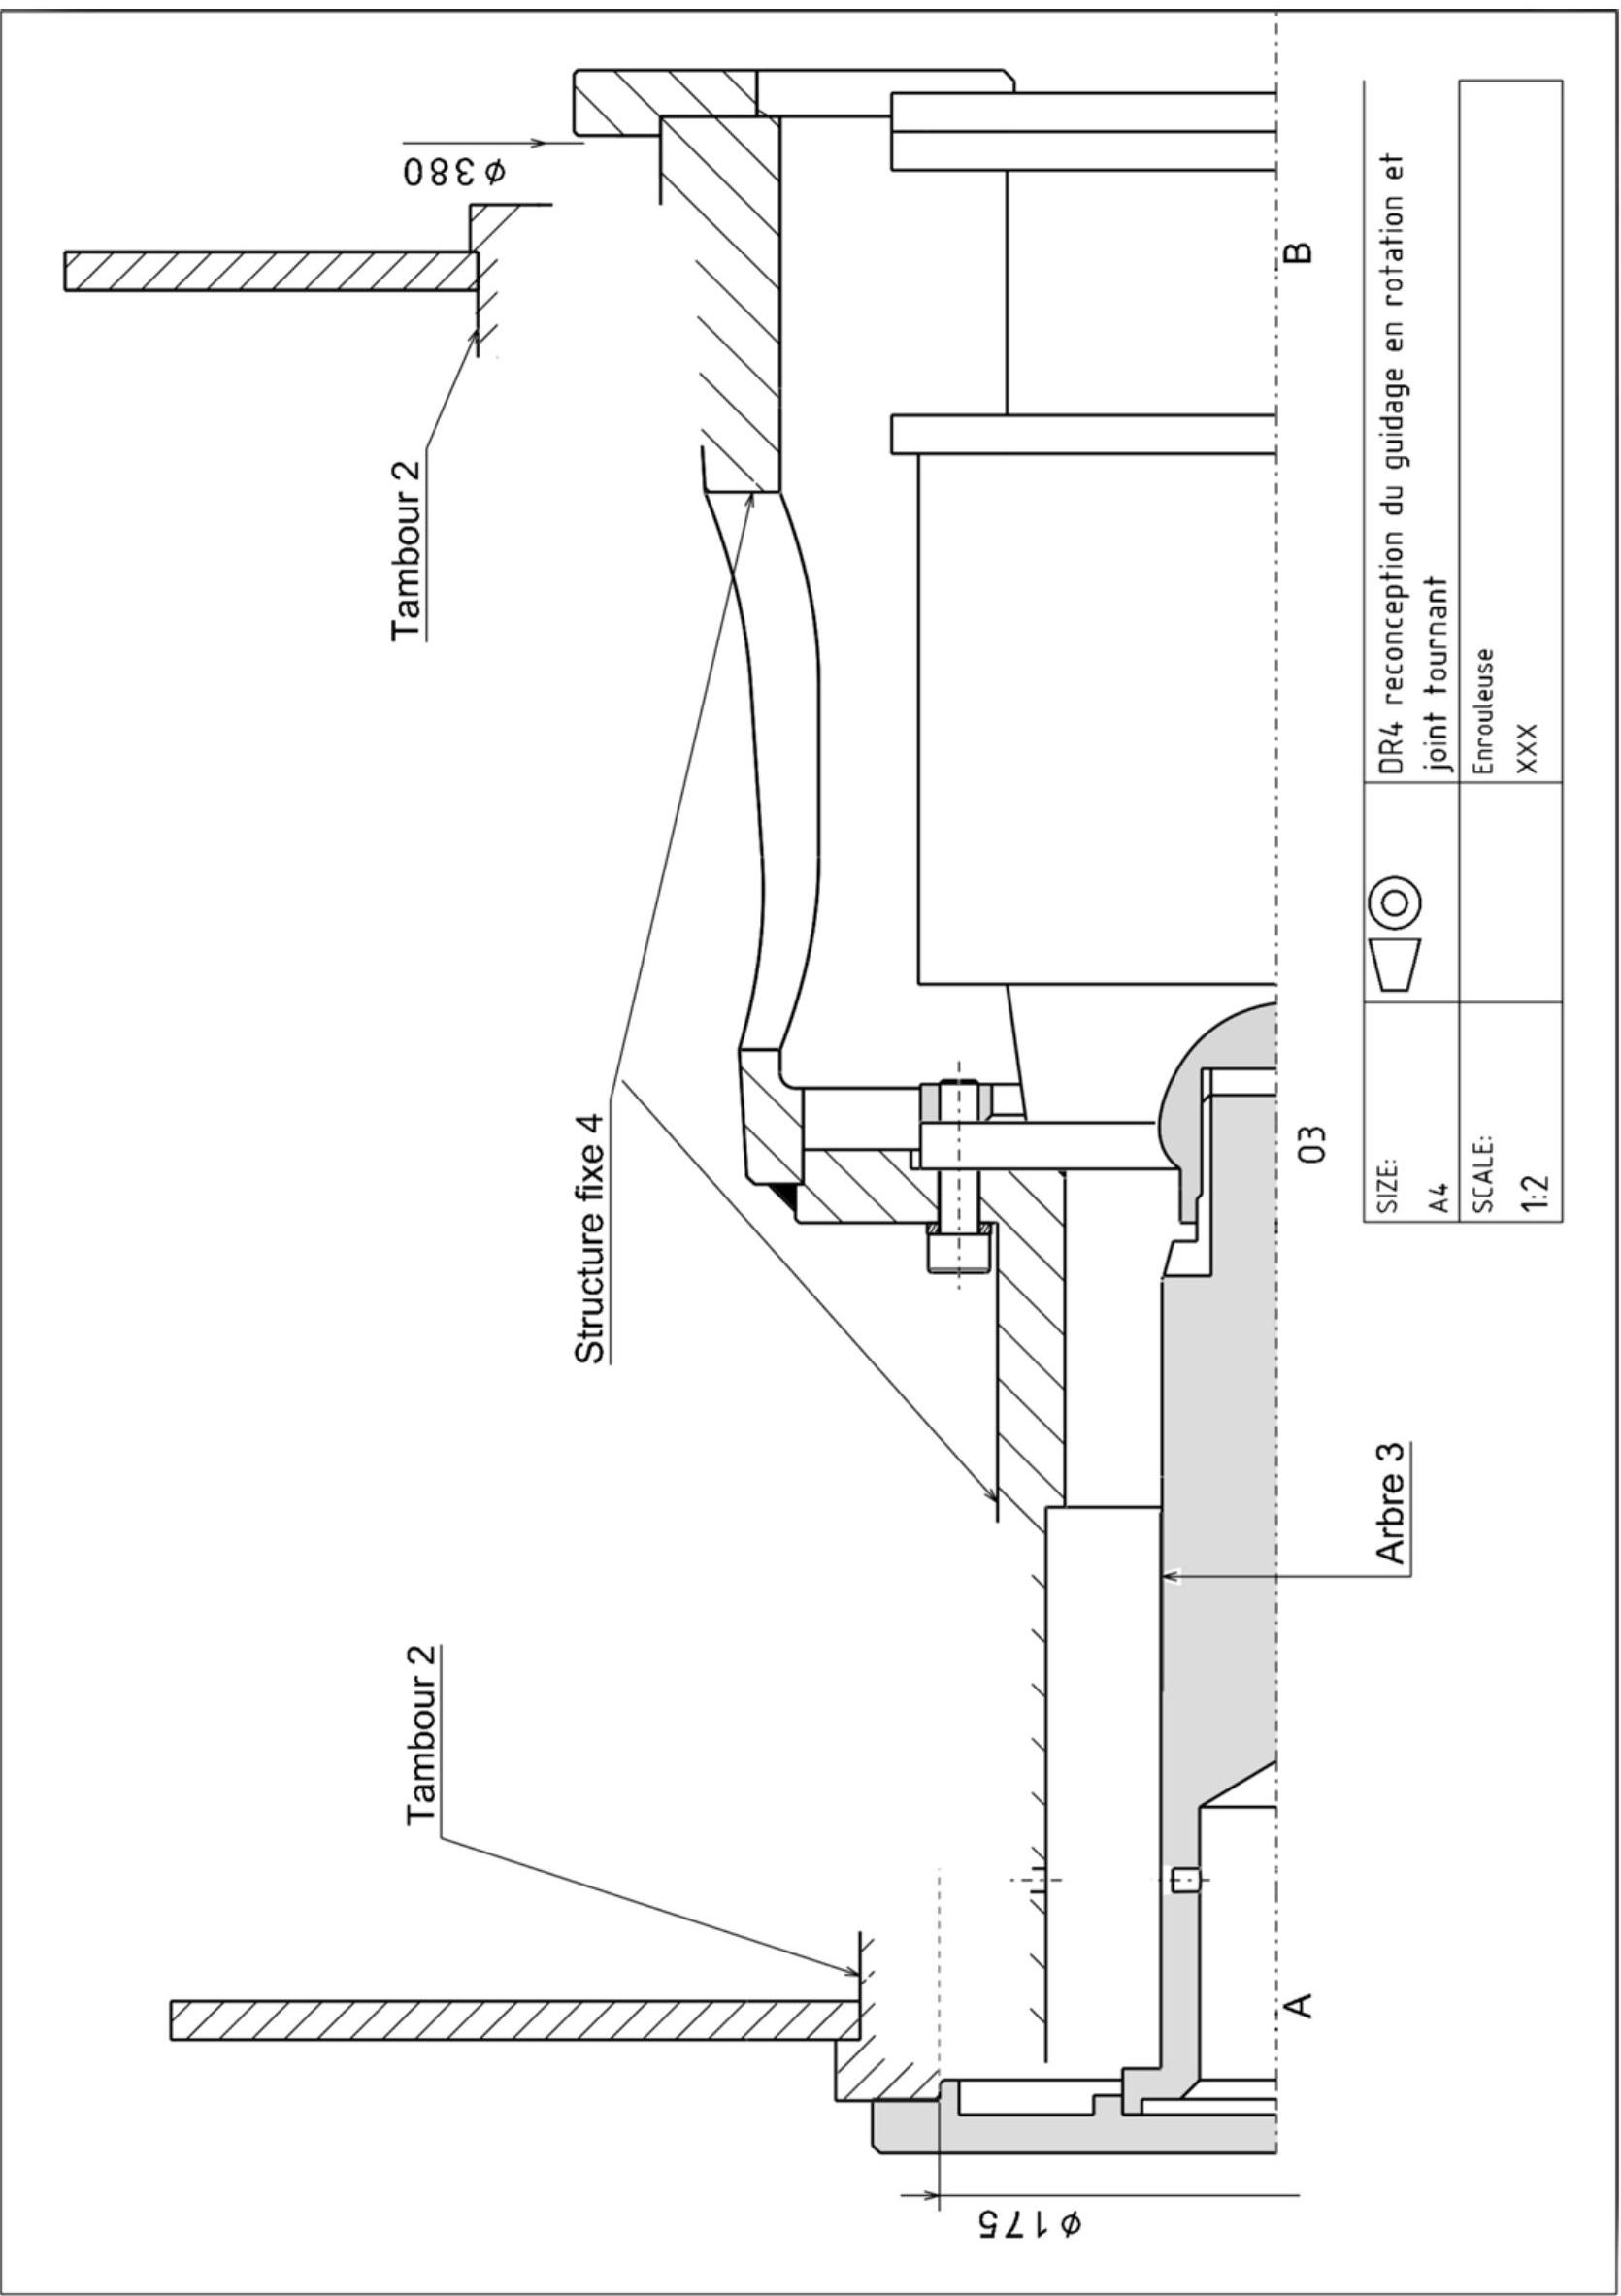
- -d'un arbre 3 qui assure la liaison entre le tambour 2 et l'ensemble motoréducteur 4 ;
- -d'une structure fixe 4 en liaison complète avec le sol 0.
- -
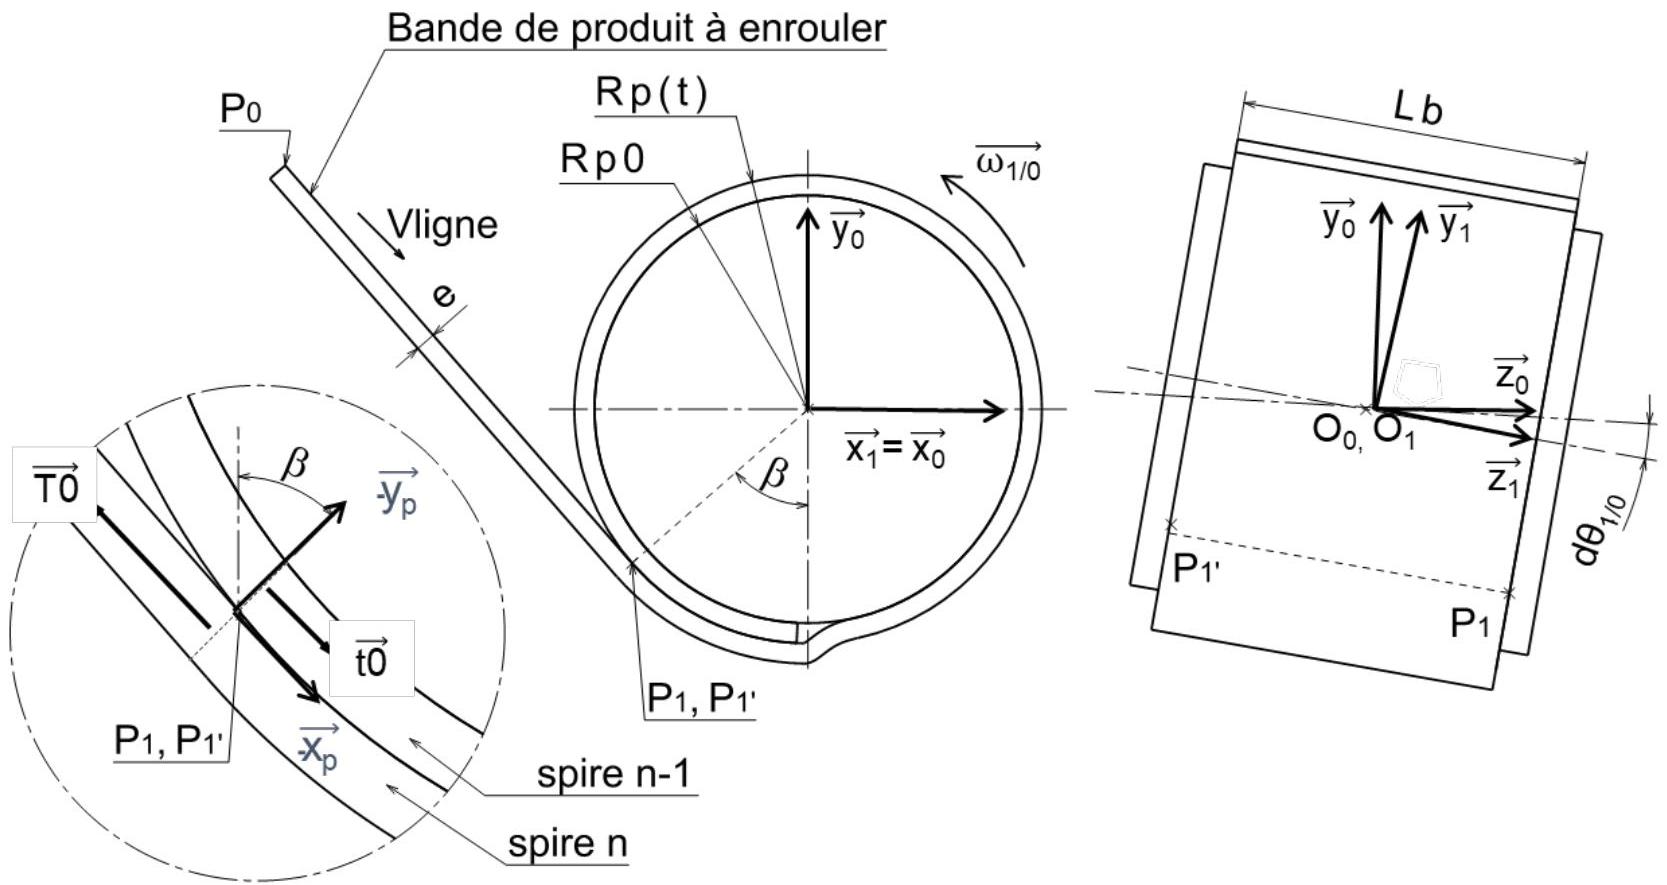
R_0 = (O_0, x_0^(→−), y_0^(→−), z_0→) le repère absolu ; - -
R_1 = (O_1, x_0^(→−), y_1^(→−), z_1^(→−)) le repère associé à la bobine 1 orienté d'un angledθ_(1/0) = (y_0^(→−), y_1^(→−)) = (z_0→, z_1→); - -
R_P = (P_1, x_P^(→−), y_P^(→−), z_0→) le repère associé à la bande de produit orienté d'un angleβ = (x_0^(→−), x_P^(→−)) = (y_0^(→−), y_P^(→−)) .
2.1 Détermination de la tension minimale à appliquer à la bande
On note :
- -
TO^(→−) = − TO.X_P^(→−) la tension dans la spire n entre les pointsP_0 etP_1(TO = 1500 N) ; - -
tO^(→−) la tension dans la spire n-1, définie par la relation suivantetO^(→−) = to ⋅ x_P^(→−) = (T0)/(e^(α ⋅ tanφ)) ⋅ x_P^(→−) ; - -
Rp(t) = √(R_(p0)^2 + (V_(ligne). t.e)/π) le rayon extérieur de la bande enroulée à l'instant t, - -M1 et Mp(t) les masses respectives de la bobine 1 et de la bande enroulée à l'instant t ;
- -Lb = 700 mm la largeur de la bande ;
- -
e = 3, 5 mm l'épaisseur de la bande ; - -
ρ = 930 kg ⋅ m^(− 3) la masse volumique de la bande de produit ; - -
f = tanφ = 0, 3 le coefficient de frottement entre les spires n et n-1 de la bande ; - -
α l'angle d'enroulement de la bande,α = 2π sur un tour complet.
| Rayon extérieur de bande enroulée Rp(t) : | Distance
|
Angle
|
|
|
|
|
|
|
|
|
2.2 Vérification des conditions de non-déformation la bande
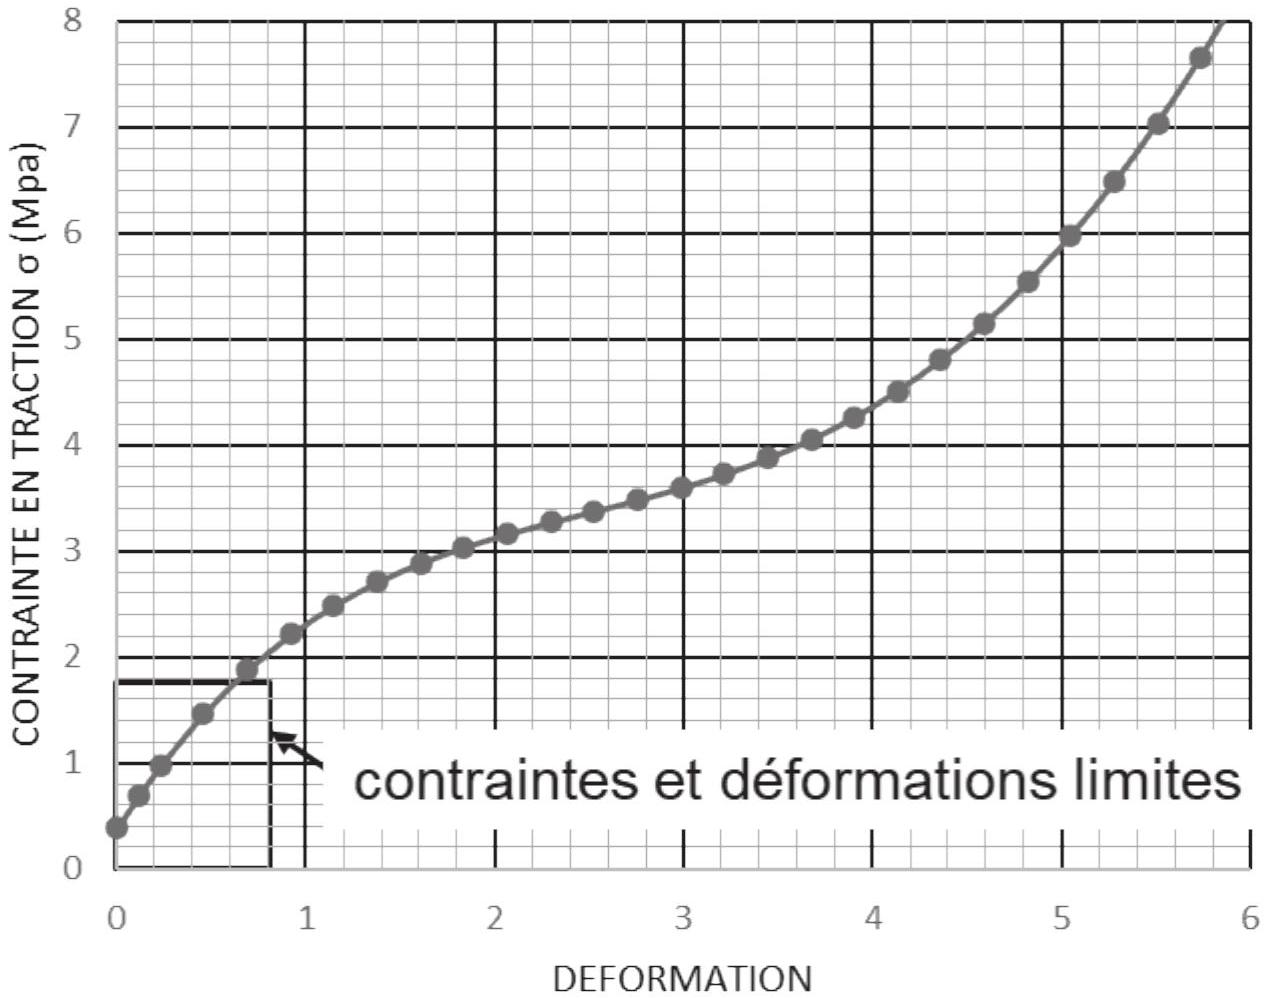
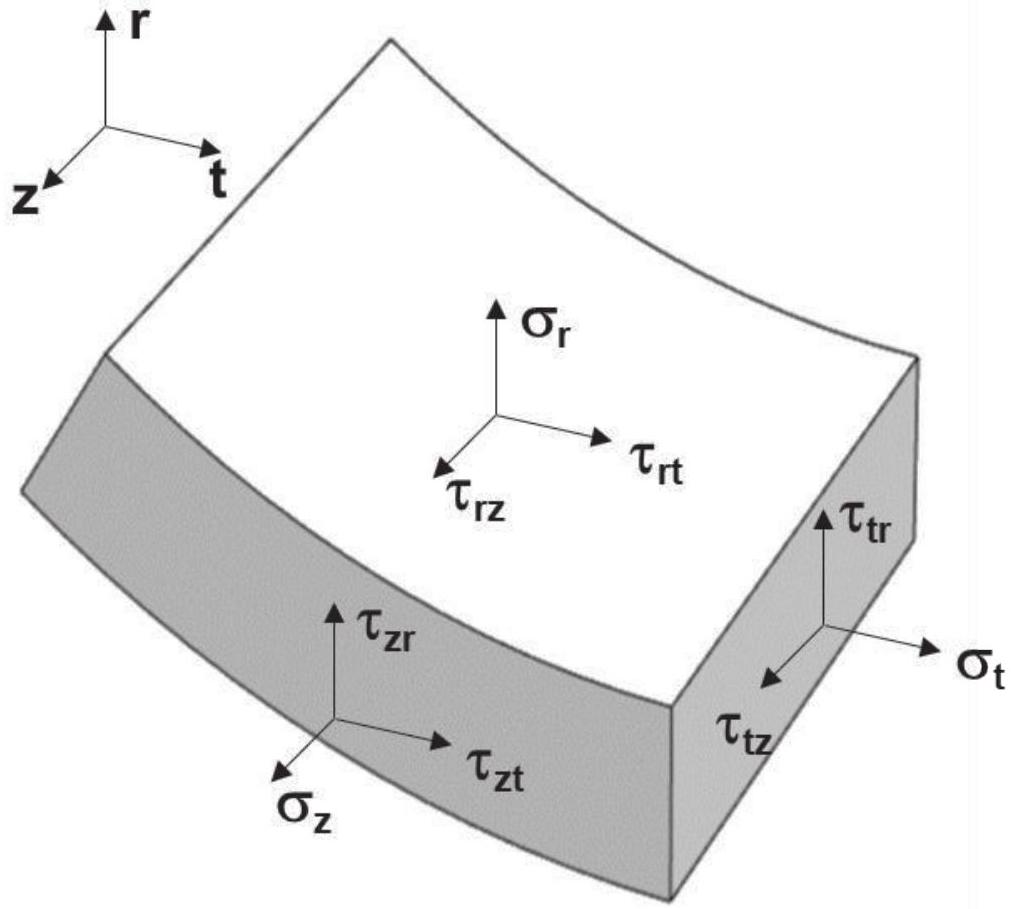
- -C1 = condition de non déformation de la bande : s.
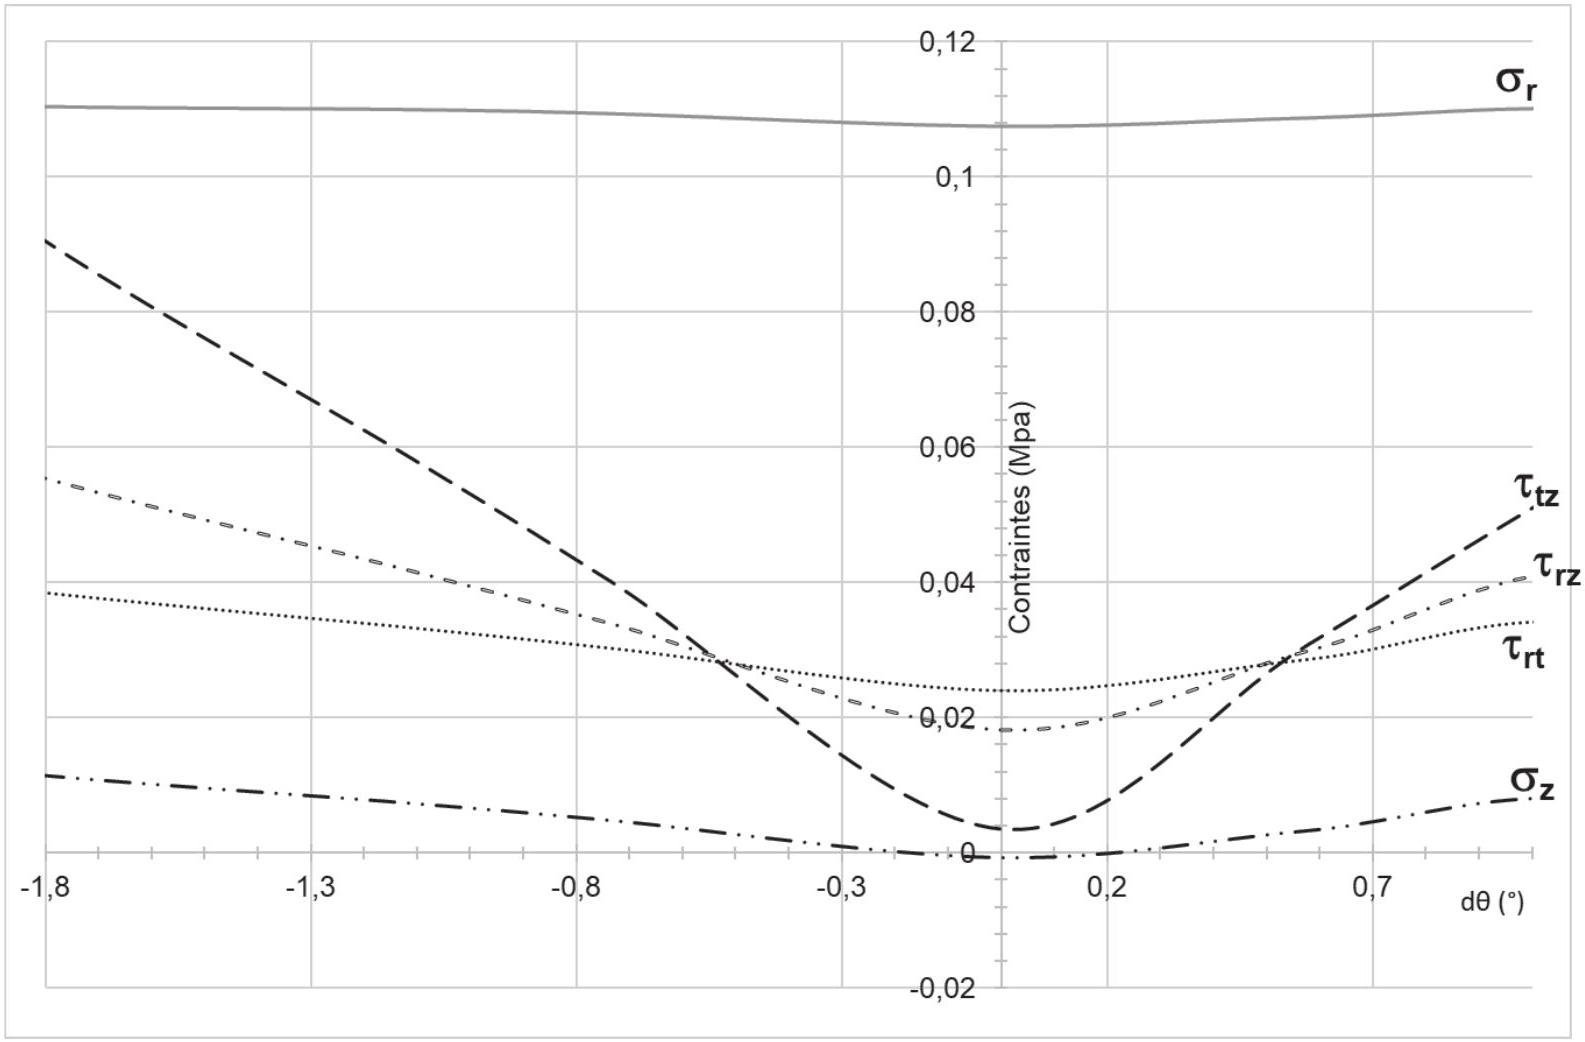
σ_t < Rpe = 1, 5MPa , s étant un facteur de sécurité à déterminer.
- -C2 = condition de non écrasement :
σ_r < σ_(comp) = 0, 4MPa ; - -C3 = condition de non glissement tangentiel :
τ_(rt) < σ_r ⋅ tanφ , avectanφ = 0, 3 ; - -C4 = condition de non glissement axial :
τ_(zr) < σ_r.tanφ , avectanφ = 0, 3 .
2.3 Dimensionnement de la liaison entre le tambour et la bobine
- -
V_(ligne)^(→−) = V_(ligne).X_P^(→−) la vitesse de la ligne, avecV_(ligne) = 30 m ⋅ min^(− 1) ; - -
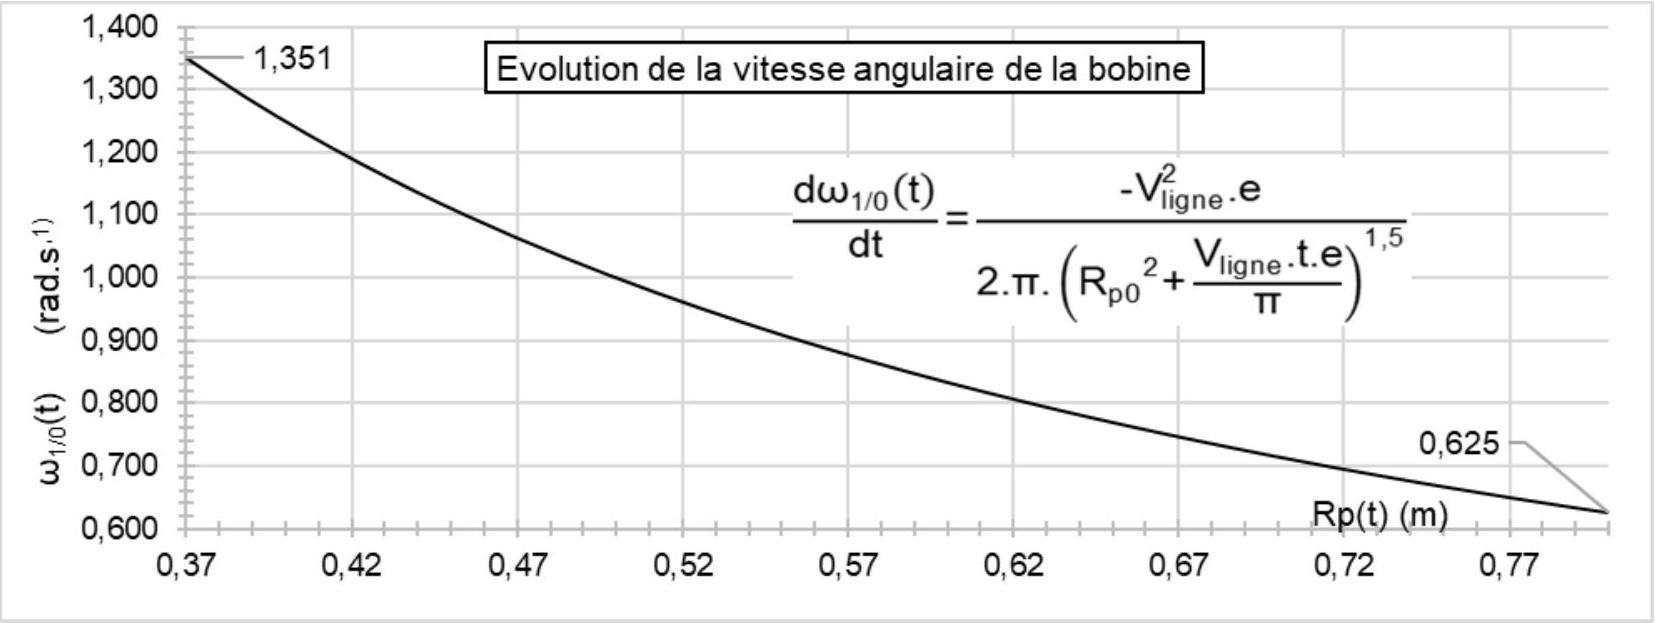
ω_(1/0)(t)^(→−) = ω_(1/0)(t).z_1→ la vitesse angulaire de la bobine 1 ; - -
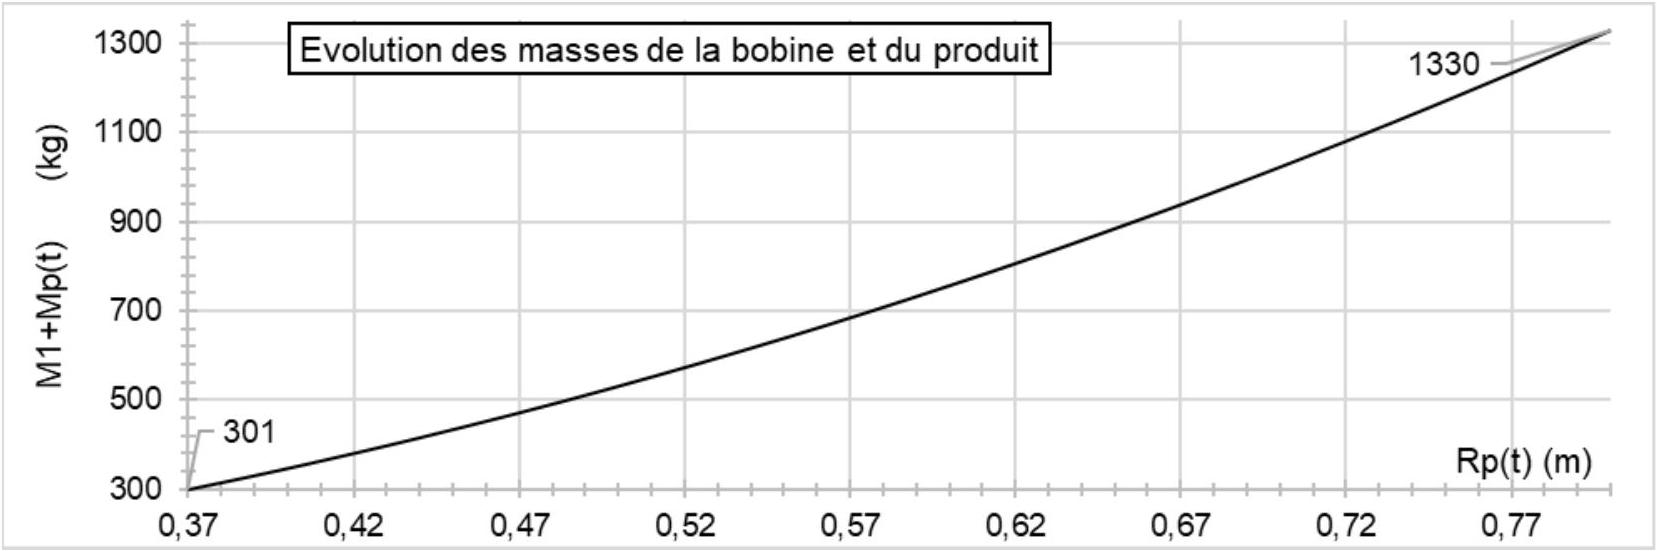
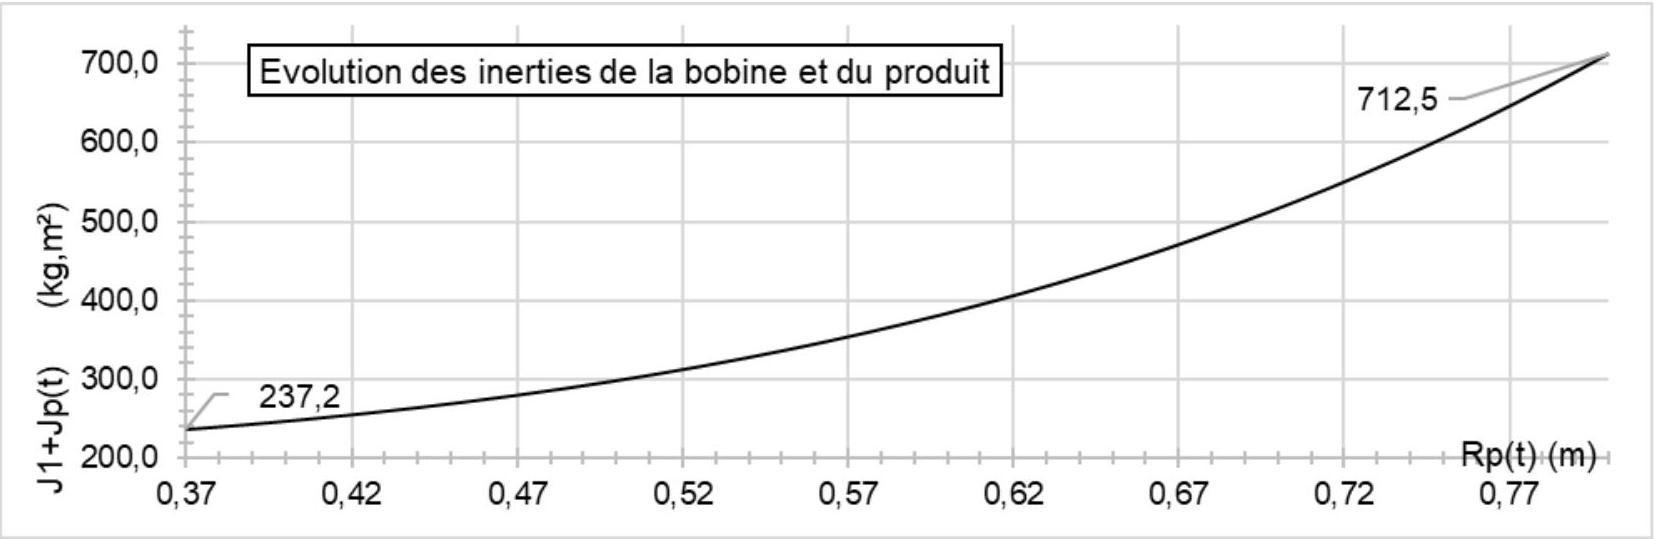
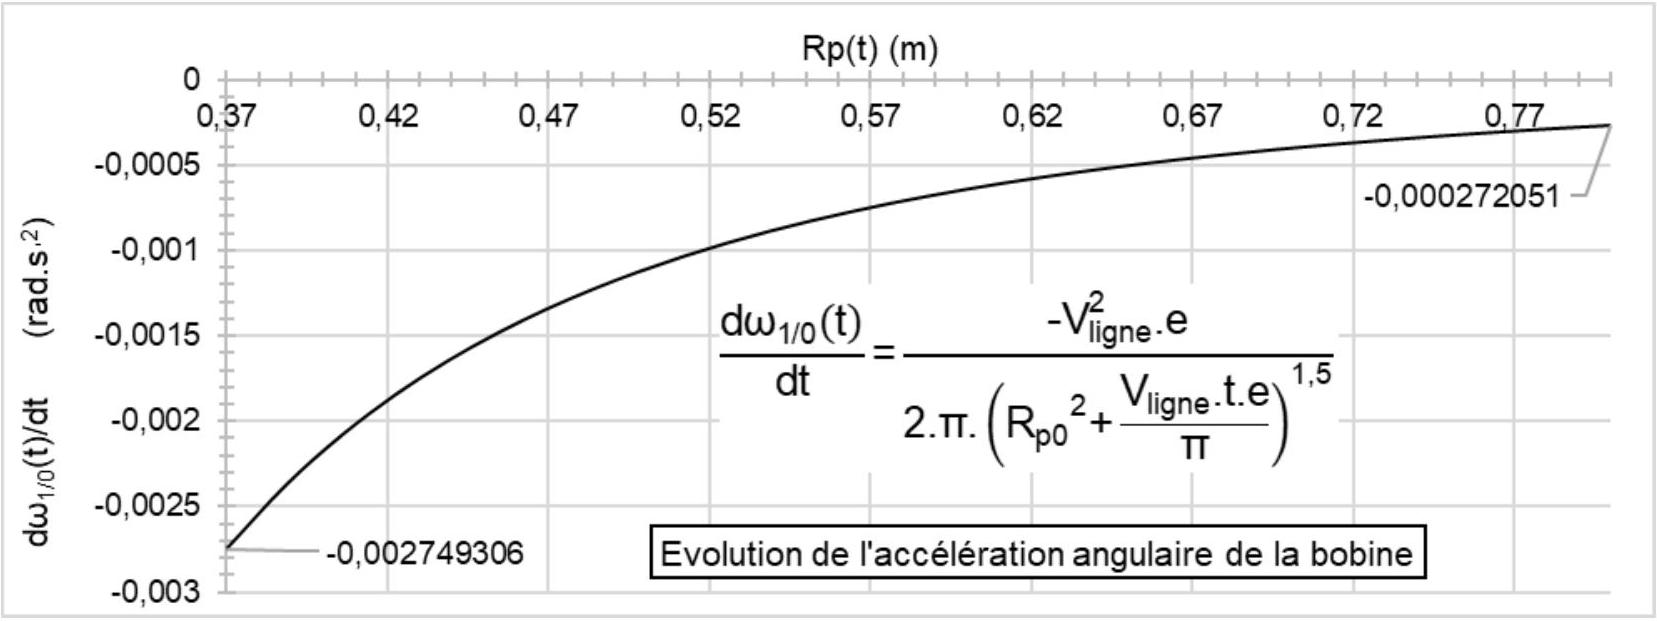
(dω_(1/0)(t)^(→−))/(dt) = (dω_(1/0)(t))/(dt).z_1→ l'accélération angulaire de la bobine 1 ; - -J1 et Jp(t) les moments d'inertie respectifs de la bobine 1 et de la bande à l'instant t selon l'axe
(O_1, y_0^(→−)) .
- -
P = 1, 8 bars la pression dans les membranes ; - -
μ_(12) = 0, 8 le coefficient d'adhérence entre les membranes du tambour 2 et la bobine 1 ; - -
Rm = 0, 345 m le rayon de frettage entre le tambour et la bobine ; - -
Lm = 1 m la longueur des membranes ; - -
Im = 0, 065 m la largeur des membranes.
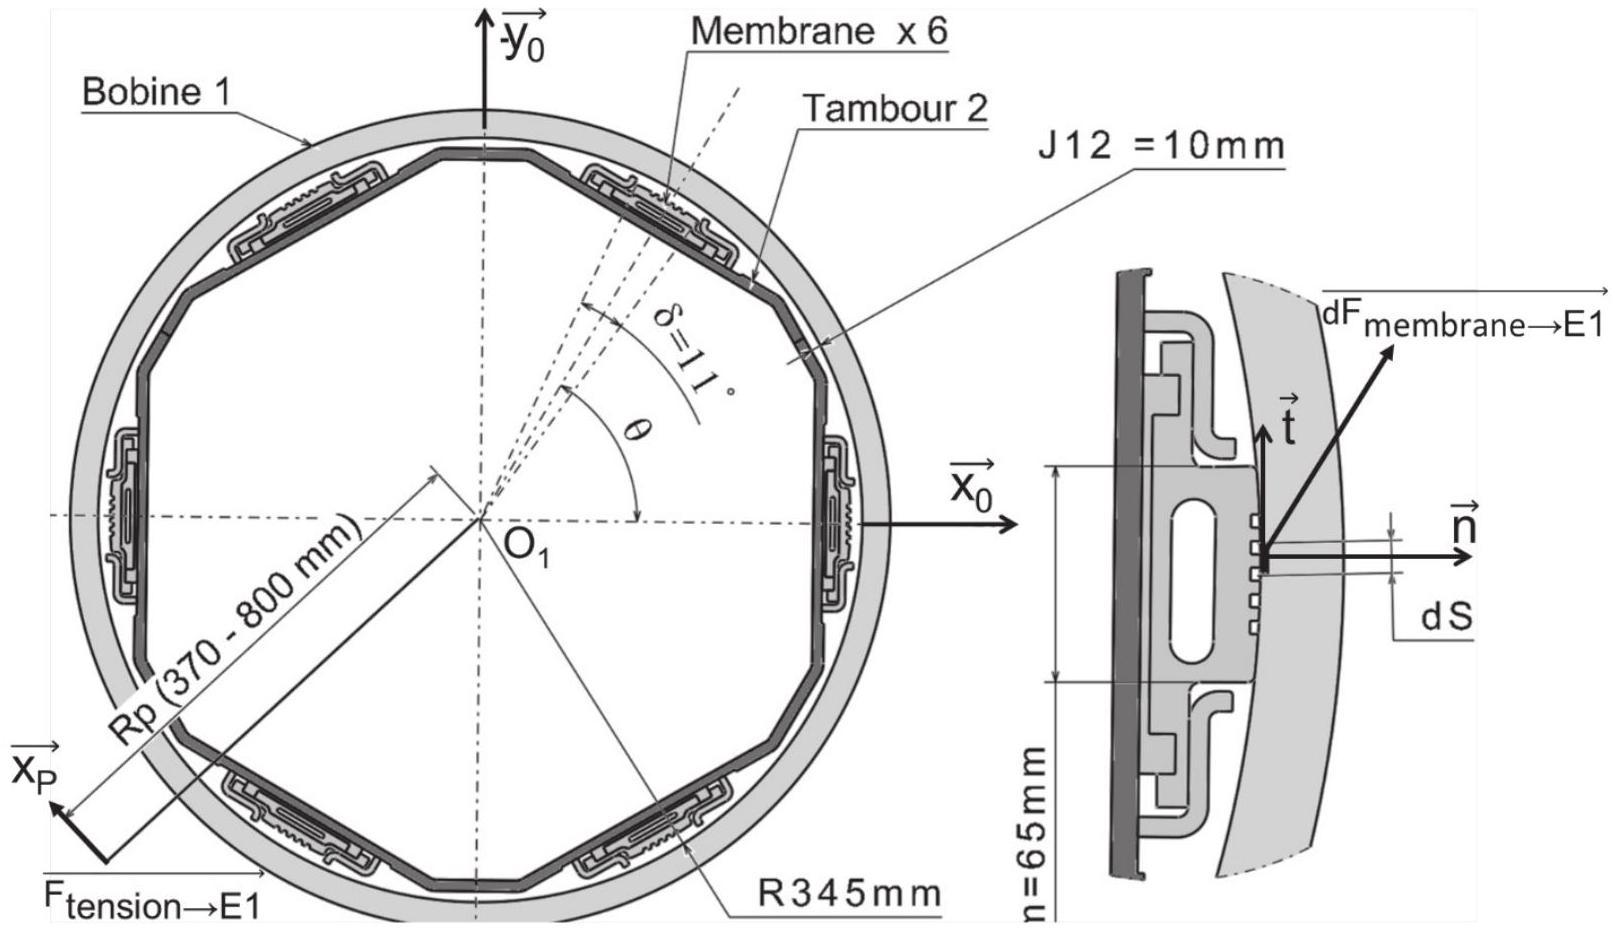
- -L'action de la tension de la bande appliquée au point
P_1 est notéeF_(tension, E1)^(→−) . Cette action s'exprime en fonction de la tensionT0 = 1500 N et d'un coefficient de frottement entre les spires(tanφ = 0, 3) .
F_(tension → E1)^(→−) = − (T0 − (T0)/(e^((tanφ ⋅ 2π)))) ⋅ x_P^(→−) - -L'action de la pesanteur est notée
F_(pesanteur → E1)^(→−) . Cette action, orientée selon l'axey_0^(→−) , s'exprime en fonction des masses de la bobine 1 et de la bande enroulée à l'instant t dont les valeurs limites sont données dans l'annexe 8. - -L'action de la pression P d'une membrane sur E1 est notée
F_(membrane → E1)^(→−) . Cette action sera obtenue par intégration de l'effortdF_((membrane → E1))^(→−) exercé sur un élément de membrane dS, défini sur la figure 23.
2.4 Dimensionnement de la liaison entre le tambour 2 et l'arbre 3
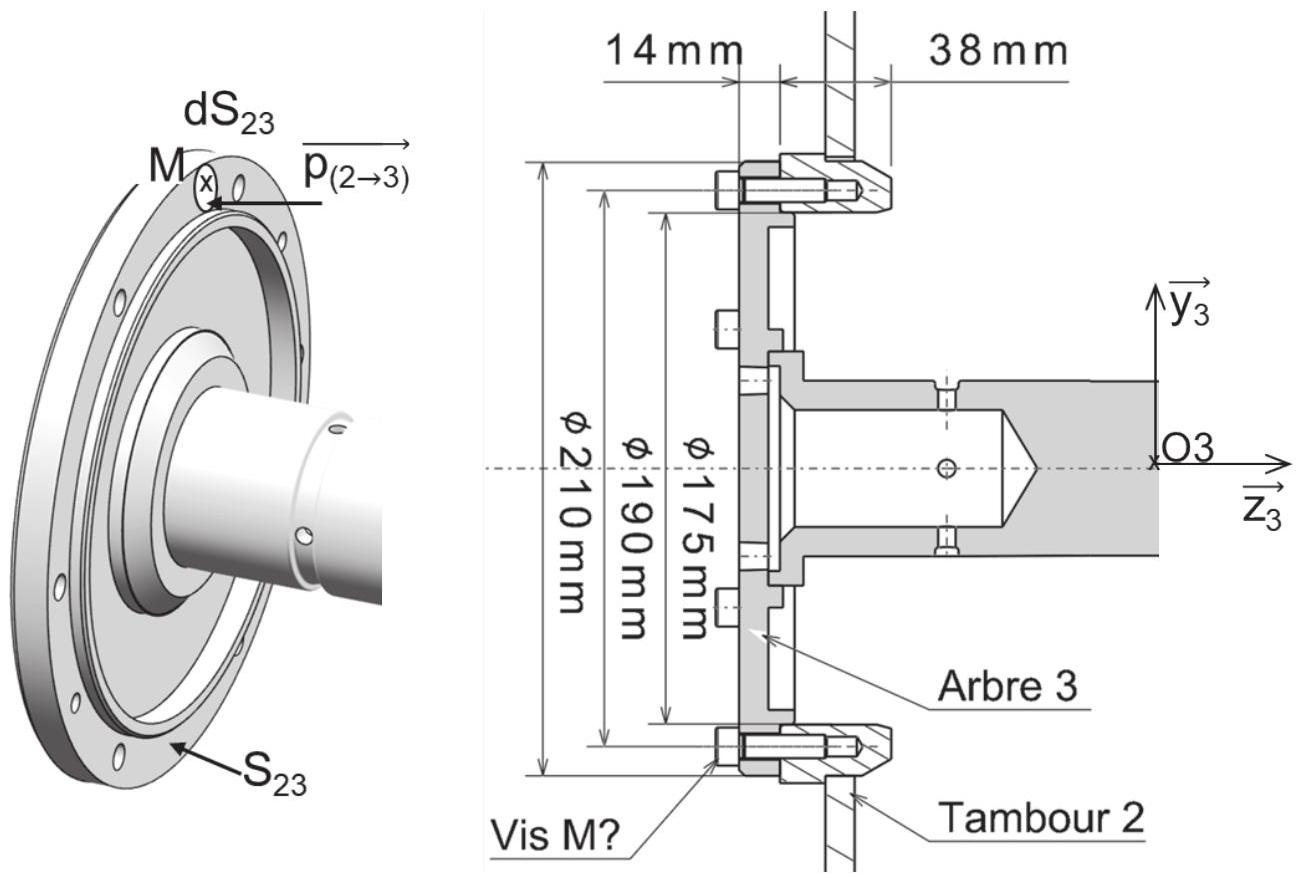
La liaison complète entre l'arbre 3 et le tambour 2, représentée sur la figure 24, est réalisée par un ensemble de n vis exerçant un effort axial qui assure l'adhérence sur la surface de contact
- -n le nombre vis assurant la liaison entre le tambour 2 et l'arbre 3 ;
- -
C_(O3(2 → 3))^(→−) = C_(O3).Z_3^(→−) le couple transmissible par la liaison filetée entre le tambour 2 et l'arbre 3 de sortie du réducteur, on prendraC_(03) = 1100 N ⋅ m ; - -
F_E^(→−) = F_E ⋅ Z_3^(→−) + T_E ⋅ y_3^(→−) l'effort extérieur exercé sur une vis ; - -
F_0^(→−) = F_0.Z_3^(→−) l'effort axial dans une vis selon la norme NF25-030-1 correspondant au couple de serrage nominal donné dans le tableau 1 ; - -
Dv = 190 mm le diamètre sur lequel sont réparties les vis ;
- -
De = 210 mm etDi = 175 mm les diamètres respectivement intérieurs et extérieurs de la surfaceS_(23) ; - -
μ_a = 0, 15 le coefficient d'adhérence entre les pièces à assembler ; - -
Ev = 210000MPa le module d'élasticité longitudinale des vis ; - -Kv la raideur d'une vis ;
- -Ka la raideur des pièces à assembler autour d'une vis, données dans le tableau 1 ;
- -Av la section résistante d'une vis, données dans le tableau 1 ;
- -
δ_(3/2) la déformation axiale de l'assemblage vissé.
| Diamètre nominal | Fomin (N) | Fomax (N) | Av (
|
Ka (N/mm) |
| M6 | 4402 | 9378 | 20,1 | 3652700 |
| M8 | 8057 | 17217 | 36,6 | 3376698 |
| M10 | 12807 | 27416 | 58 | 3040735 |
| M12 | 18660 | 39976 | 84,3 | 2645811 |
| Extrait de la norme NF25-030-1 Vis de classe 8.8 Serrage par clé dynamométrique | ||||
2.5 Conception de l'arbre 3
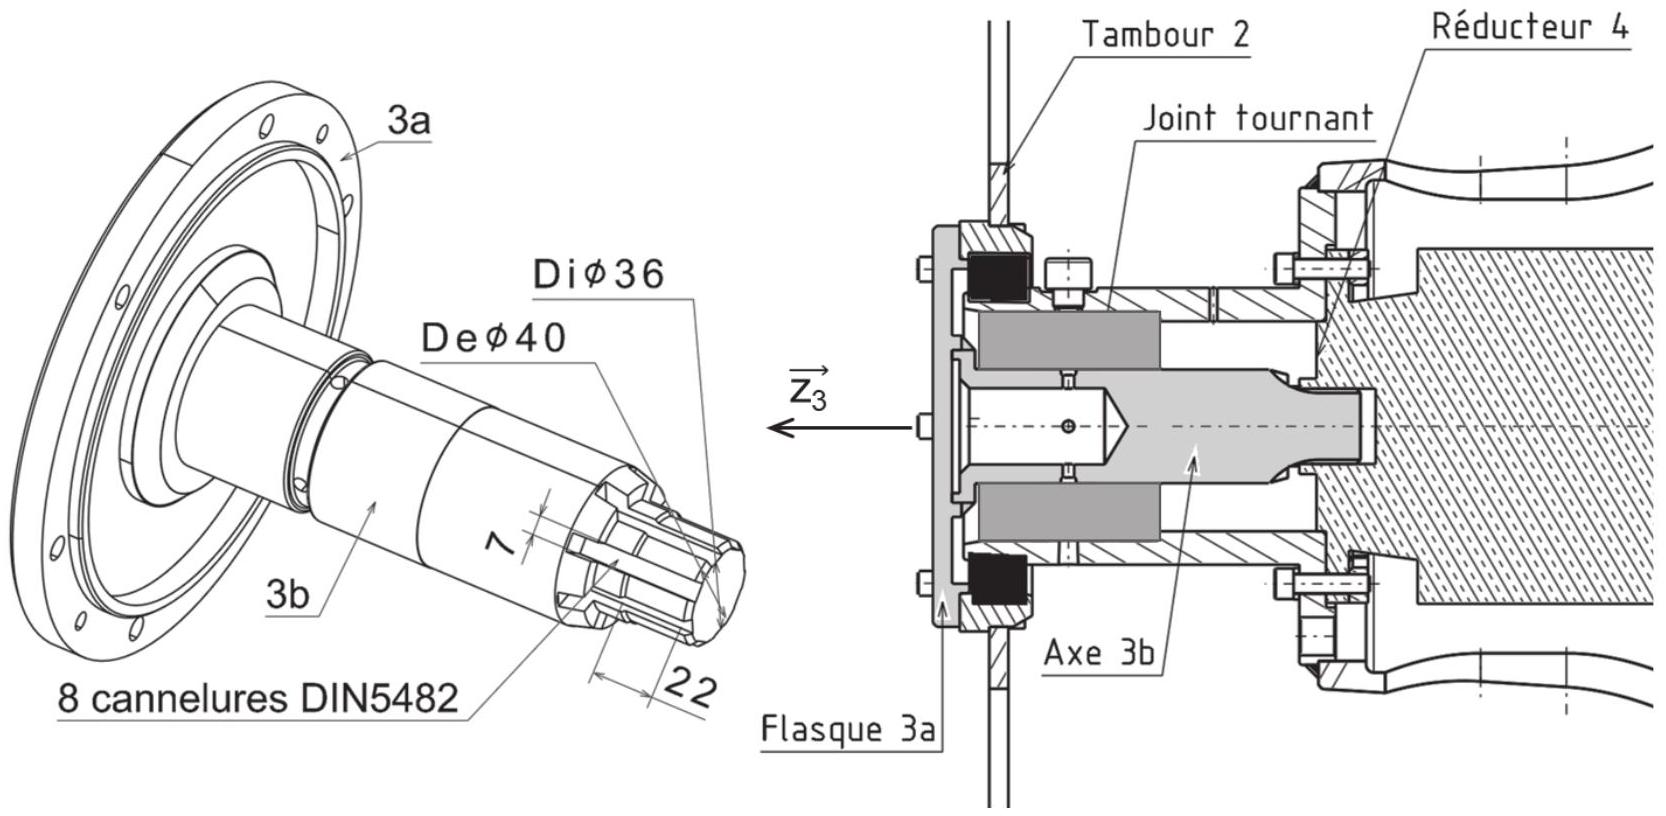
La composition chimique du matériau 25CrMo4 est donnée ci-dessous.
| C | Si | Mn | P | S | Cr | Mo |
| 0,22-0,29 |
|
0,6-0,9 |
|
|
0,9-1,2 | 0,15-0,3 |
| Masse volumique,
|
Résistance Mécanique,
|
| Module d'élasticité,
|
Coefficient de Poisson,v = 0,27-0,30 |
| Limite élastique,
|
Allongement, A >= 17% |
On note :
- -le couple exercé par les actions mécaniques extérieures sur l'arbre 3,
C_(O3(exterieures → 3))^(→−) = C_(O3).Z_3^(→−) , on prendraC_(O3) = 1100 N ⋅ m ; - -les diamètres respectifs de l'arbre extérieur et intérieur,
De = 40 mm etDi = 36 mm ; - -la longueur des cannelures,
L_c = 22 mm .
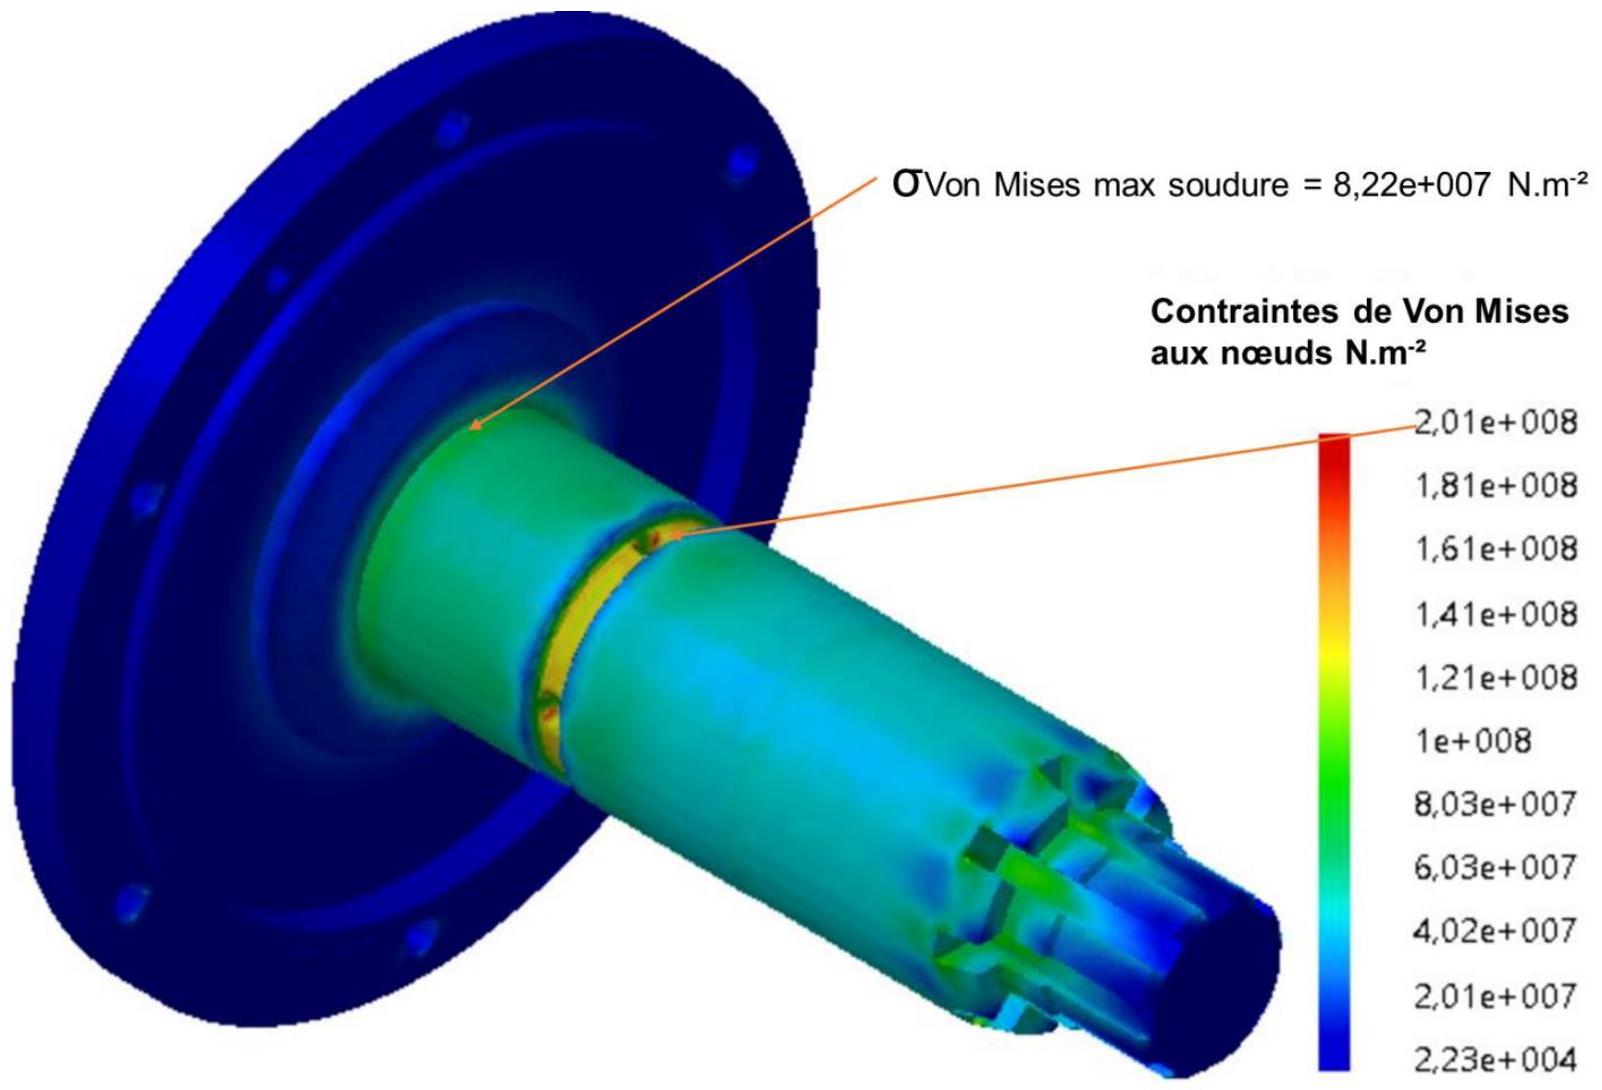
2.6 Optimisation de l'ensemble arbre 3 + tambour 2
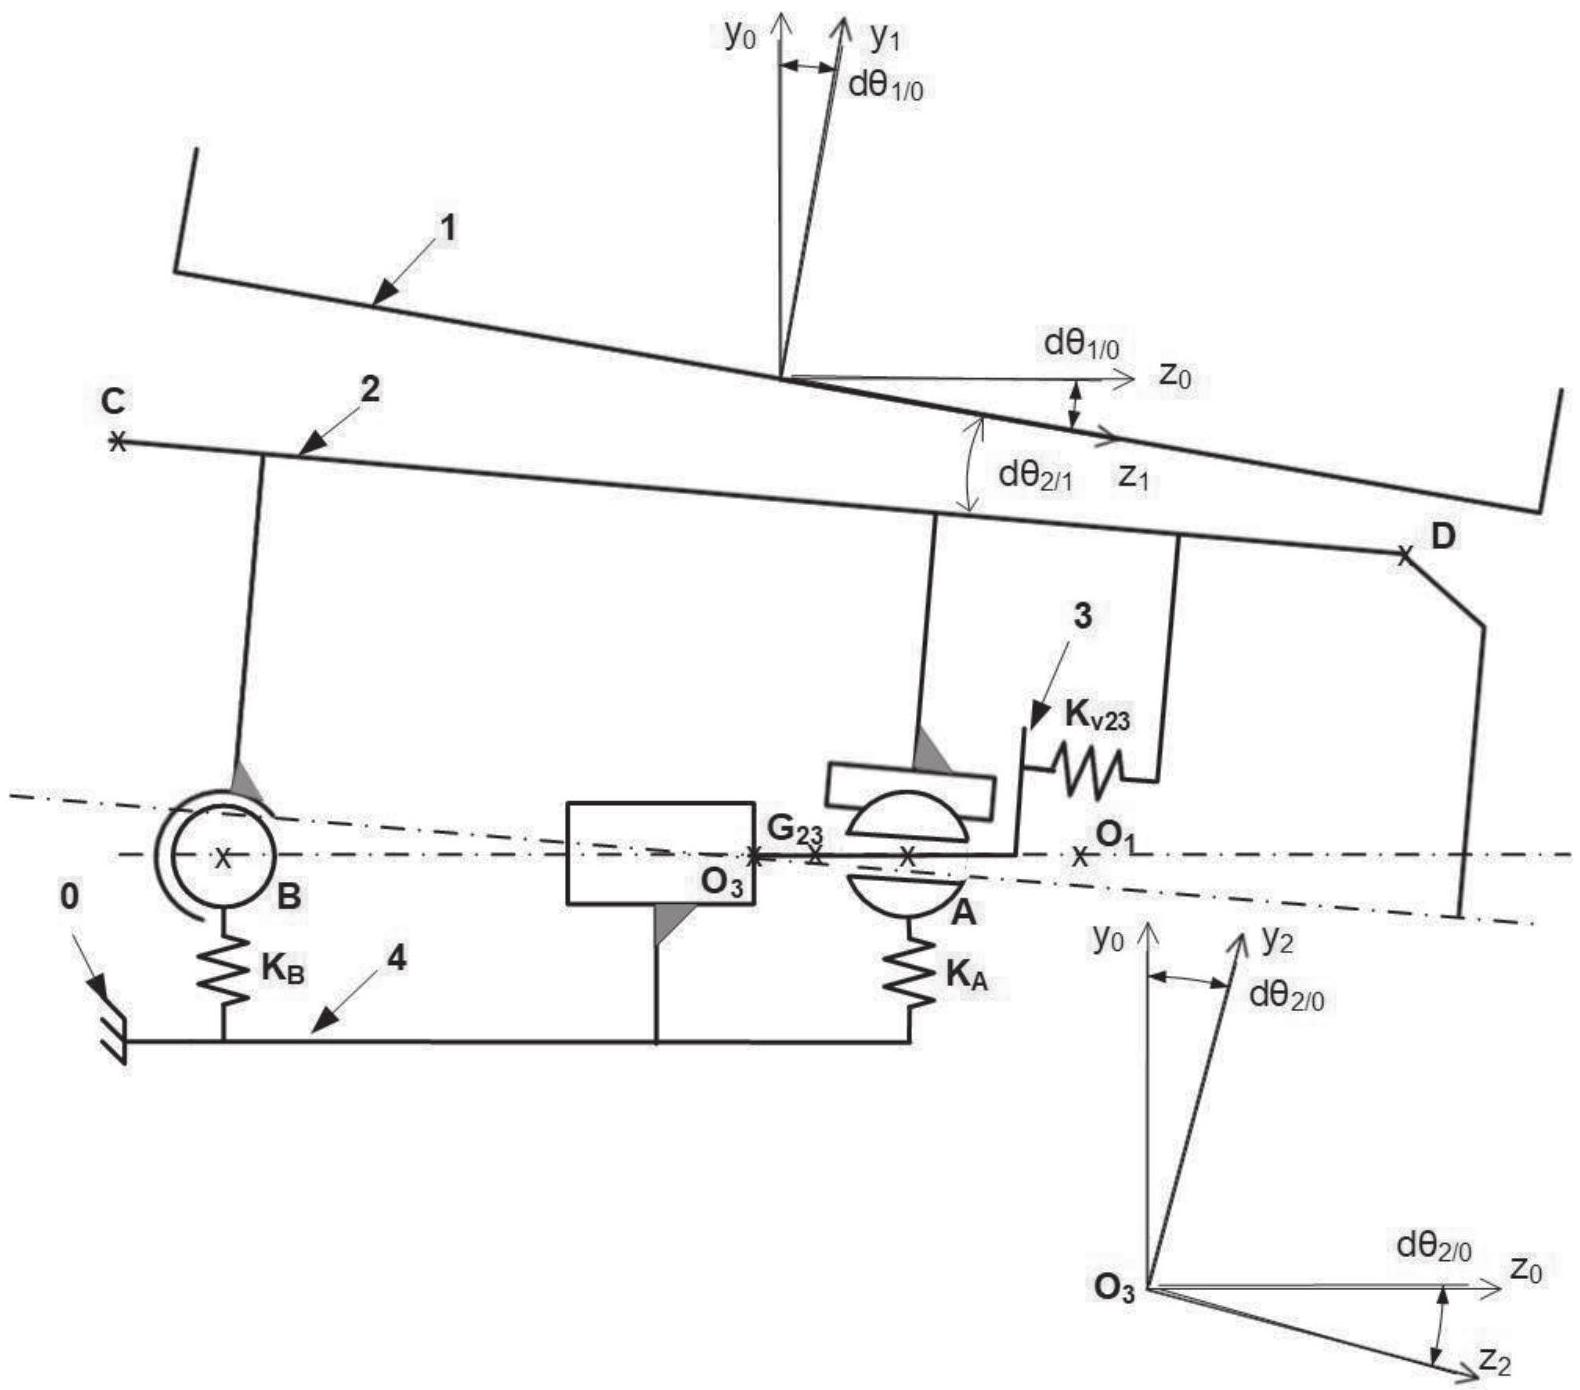
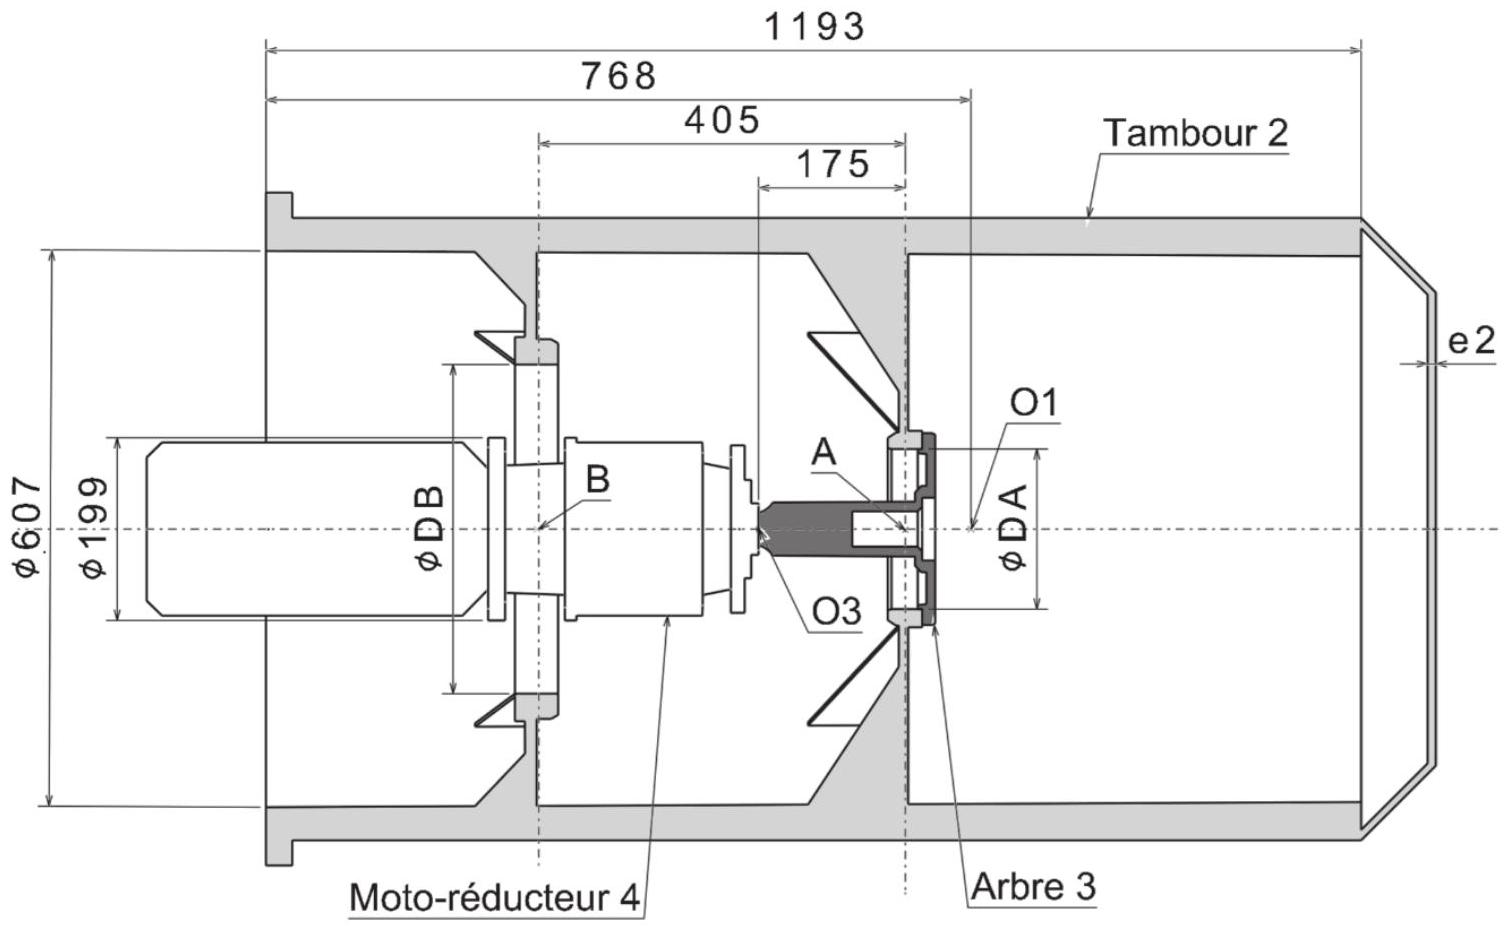
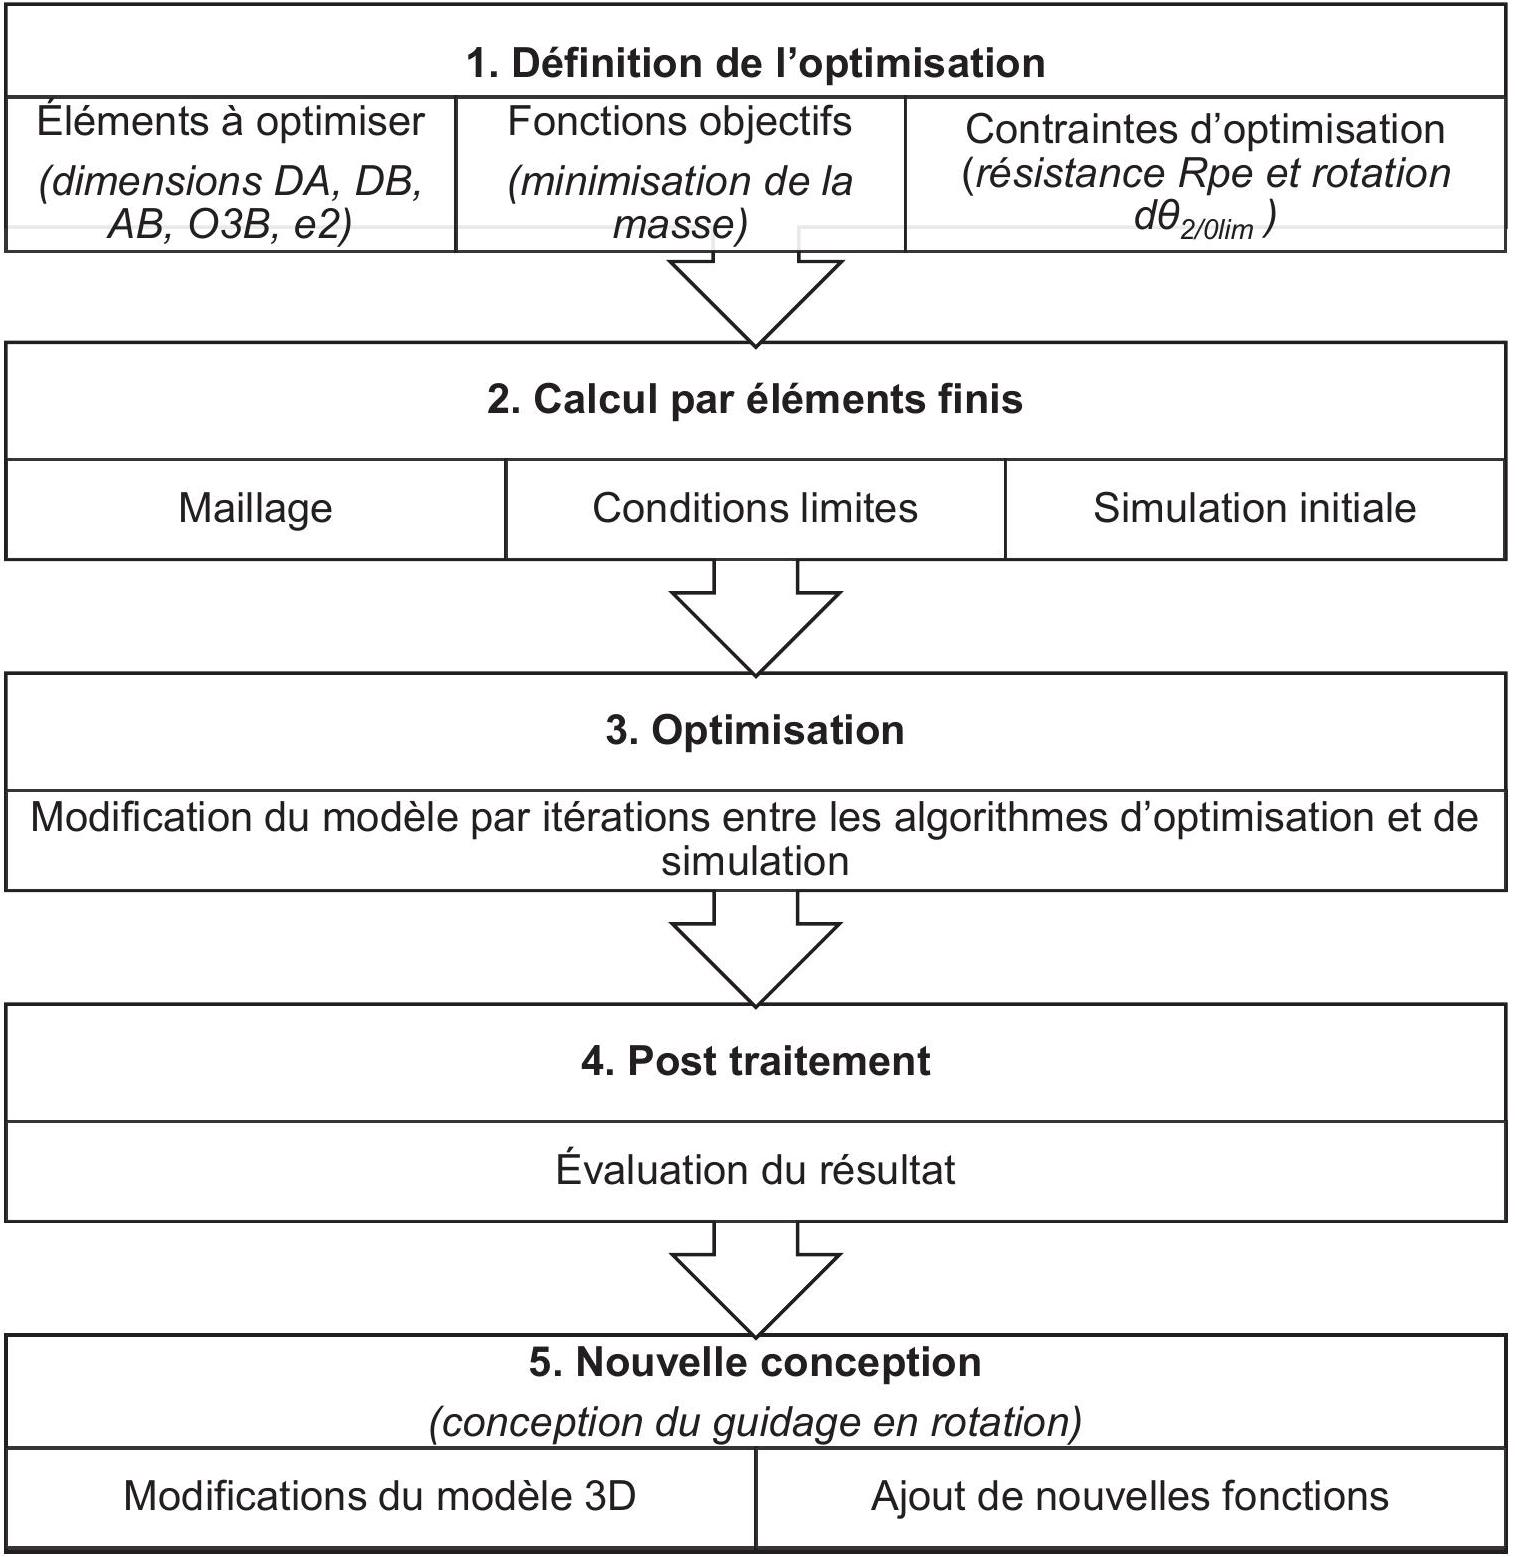
-
− {T_(E1 → E2)} = {(F_(E1 → E2)^(→−))/(M_(O1(E1 → E2)))}_(O_1, R_1) = {T_(E1 → E2) ⋅ X_1^(→−) + R_(E1 → E2) ⋅ Y_1^(→−); M_(O1(E1 → E2)) ⋅ Z_1^(→−)}}}{{_(O_1, R_1) le torseur de l'action exercée par la bobine 1 sur le tambour 2 ; - -
E_4 l'ensemble comprenant le motoréducteur et les pièces de structure fixes ; - -
{T_(E4 → E2)} = {M_(E4 → E2)^(→−)}_(A(E4 → E2)) et{T_(E4 → E2)} = {B_(E4 → E2)^(→−)}_(B(E4 → E2))}_(B, R_0) les torseurs respectifs des actions exercées par l'ensembleE_4 aux centres des roulements A et B ; - -M2 la masse du tambour 2 ;
- -le matériau du tambour 2, acier S235.
| Modification du paramètre : | Amélioration des performances : | Détérioration des performances : | ||
| Augmentation de l'épaisseur e2 du tambour |
|
|
||
| Augmentation des diamètres DA et DB | ||||
| Diminution de la distance O3A | ||||
| Augmentation de la distance AB |
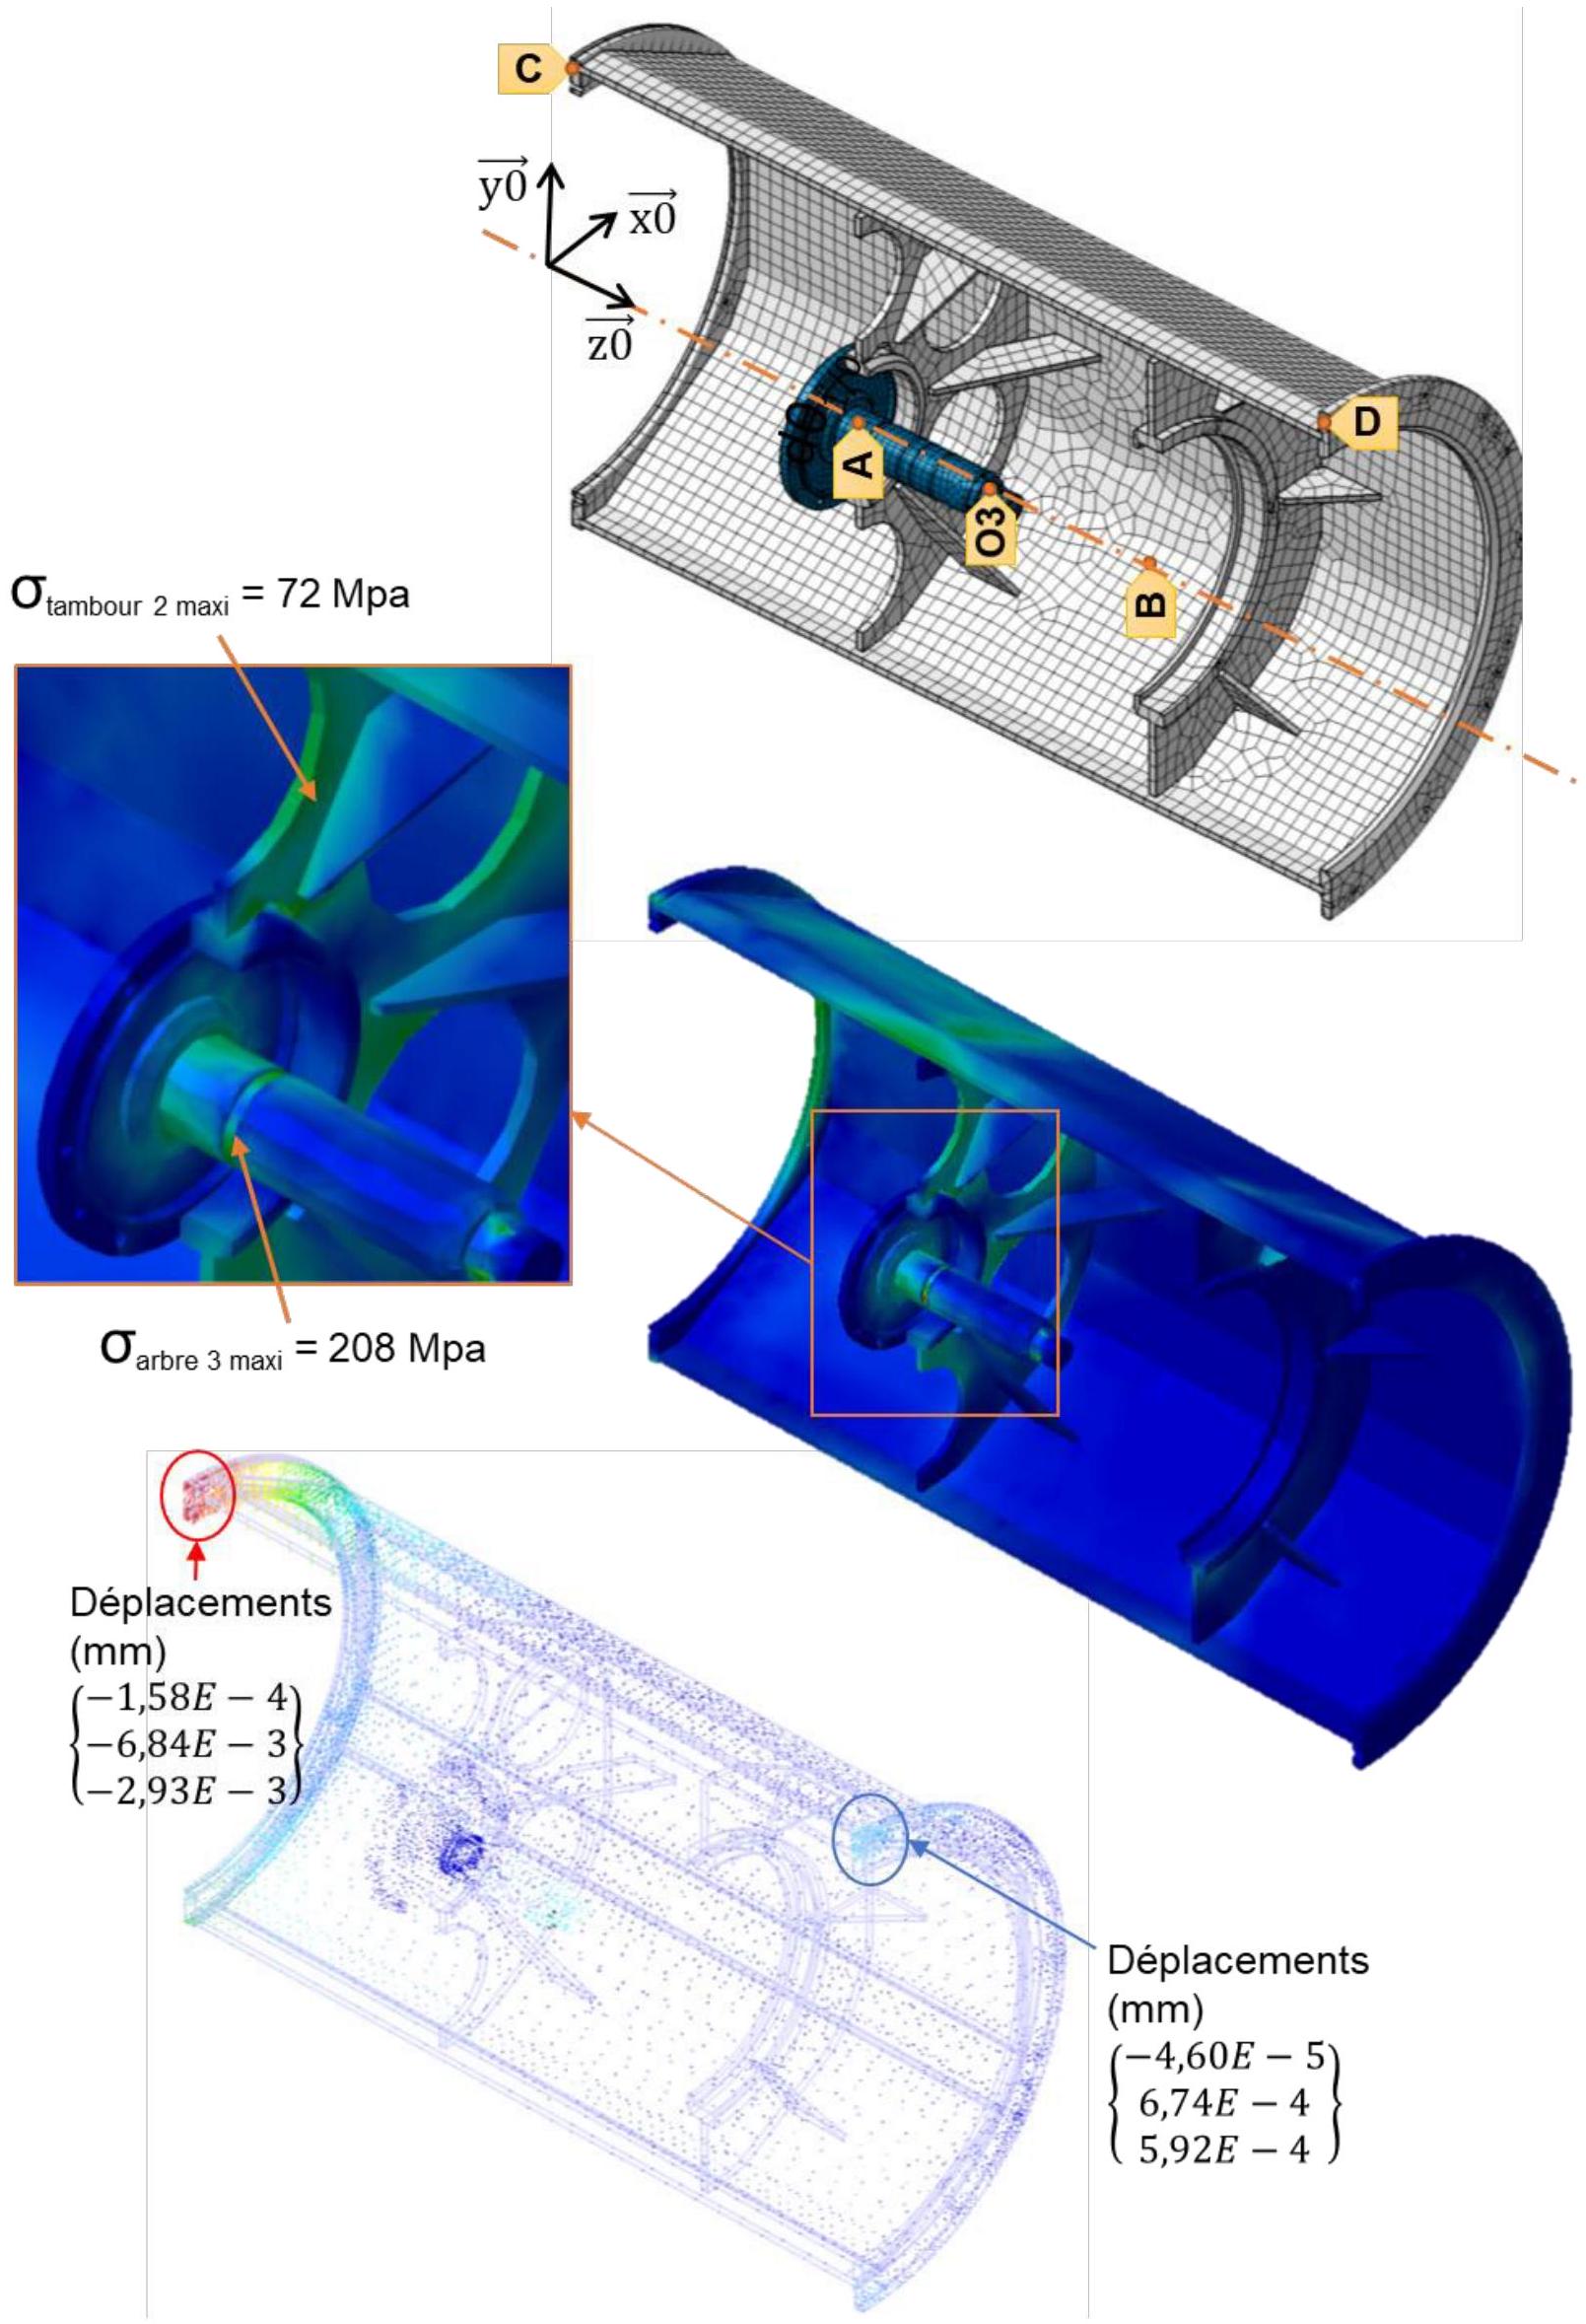
| Variables | Modèle initial | Modèle optimisé | |
| Distances : | AB (mm) | 405 | 455 |
| O3A (mm) | 175 | 202 | |
| Diamètres extérieurs des roulements : | DA (mm) | 175 | 175 |
| DB (mm) | 360 | 380 | |
| Epaisseur : |
|
10 | 9 |
| Résultats des capteurs | Modèle initial | Modèle optimisé | |
| Contraintes maximales de Von Mises : |
|
84 | 72 |
|
|
201 | 208 | |
| Déplacements des extrémités du tambour : | dCx (mm) |
|
-1,58E-04 |
| dCy (mm) | -5,90E-02 |
|
|
| dCz (mm) |
|
-2,93E-03 | |
| dDx (mm) |
|
|
|
| dDy (mm) |
|
|
|
| dDz (mm) | -8,40E-03 |
|
|
| Actions aux centres des roulements A et B : | Ax (N) | -32 | -6 |
| Ay (N) | 19595 | 16896 | |
| Az (N) | 14 | 7 | |
| Bx (N) | 21 | 6 | |
| By (N) | 12405 | 14103 | |
| Bz (N) | -14 | -7 | |
2.7 Conception de la liaison entre l'arbre 3 et la structure fixe 4
Le tableau ci-dessous donne les principales caractéristiques des roulements choisis.
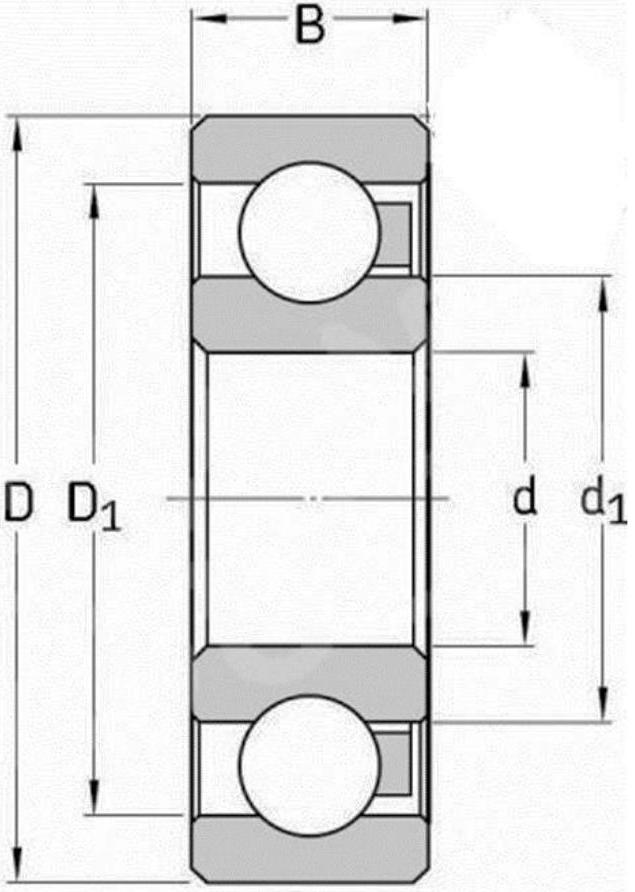
| Roulements rigides à billes | Charges de base | ||||
| Dimensions principales | dynamique | statique | |||
| Référence | d [mm] | D [mm] | B [mm] | C [kN] | C0 [kN] |
| 61828 | 140 | 175 | 18 | 39 | 46,5 |
| 61860 | 300 | 380 | 38 | 172 | 245 |
3. Synthèse
| Type | RÉSEAU 400 V 50 Hz | ||||||||||||||
| Puissance nominale | Vitesse nominale | Moment nominal | Intensité nominale | Facteur de puissance | Rendement CEI 60034-2-1 2007 | Moment maximum/ Moment nominal | Moment d'inertie | Masse | Bruit | ||||||
|
|
|
|
|
4/4 | 2/4 | 4/4 |
|
2/4 |
|
IM B3 kg | LP db(A) | ||||
| LSMV 80 LG | 0,75 | 1445 | 4,9 | 1,7 | 0,71 | 0,72 | 0,56 | 79,7 | 79,7 | 76,8 | 2,6 | 0,00265 | 11,7 | 47 | |
| LSMV 90 SL | 1.1 | 1455 | 6.7 | 2.2 | 0.81 | 0.72 | 0.57 | 83.5 | 84.2 | 83.1 | 3.2 | 0.00418 | 17.1 | 48 | |
| LSMV 90 LU | 1,5 | 1455 | 9,4 | 3,1 | 0,80 | 0,71 | 0,56 | 84,7 | 85,3 | 83,7 | 4,0 | 0,00488 | 20,4 | 48 | |
| Type | Puissance à
|
Résistance Ohm | Courant absorbé mA | Couple de freinage | Vitesse max.
|
||
|
|
|
|
|||||
| BK 08 | 25 | 1444 | 131,5 | 8 | 6,8 | 6,24 | 10100 |
| BK 16 | 30 | 1203 | 157,8 | 16 | 9,96 | 9,12 | 8300 |
| Type |
|
|
Fréquence de manœuvre par heure
|
Commutation côté courant continu Temps de réponse | |||||||
|
|
|
|
|
||||||||
| BK 08 | 8 | 7500 | 50 | 15 | 16 | 31 | 57 | ||||
| BK 16 | 16 | 12000 | 40 | 28 | 19 | 47 | 76 | ||||
| BK 32 | 32 | 24000 | 30 | 28 | 25 | 53 | 115 | ||||
| BK 60 | 60 | 30000 | 28 | 17 | 25 | 42 | 210 | ||||
| BK 80 | 80 | 36000 | 27 | 27 | 30 | 57 | 220 | ||||
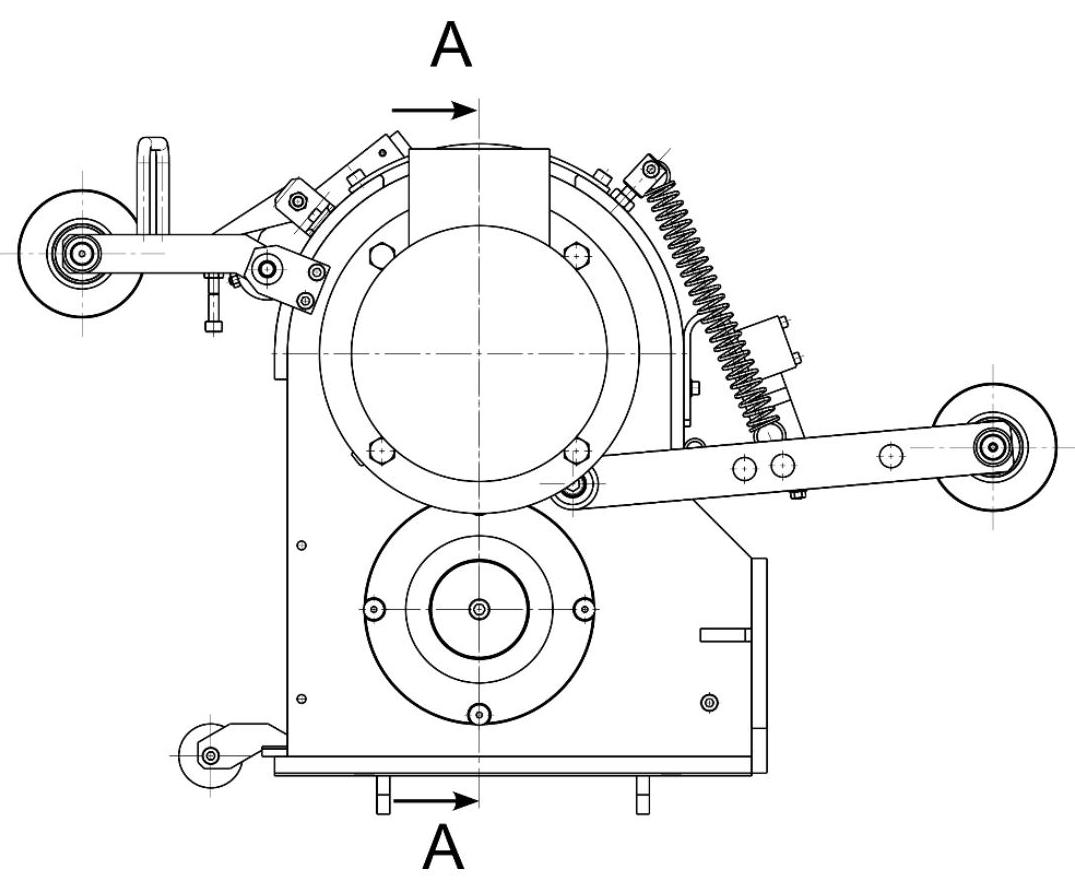
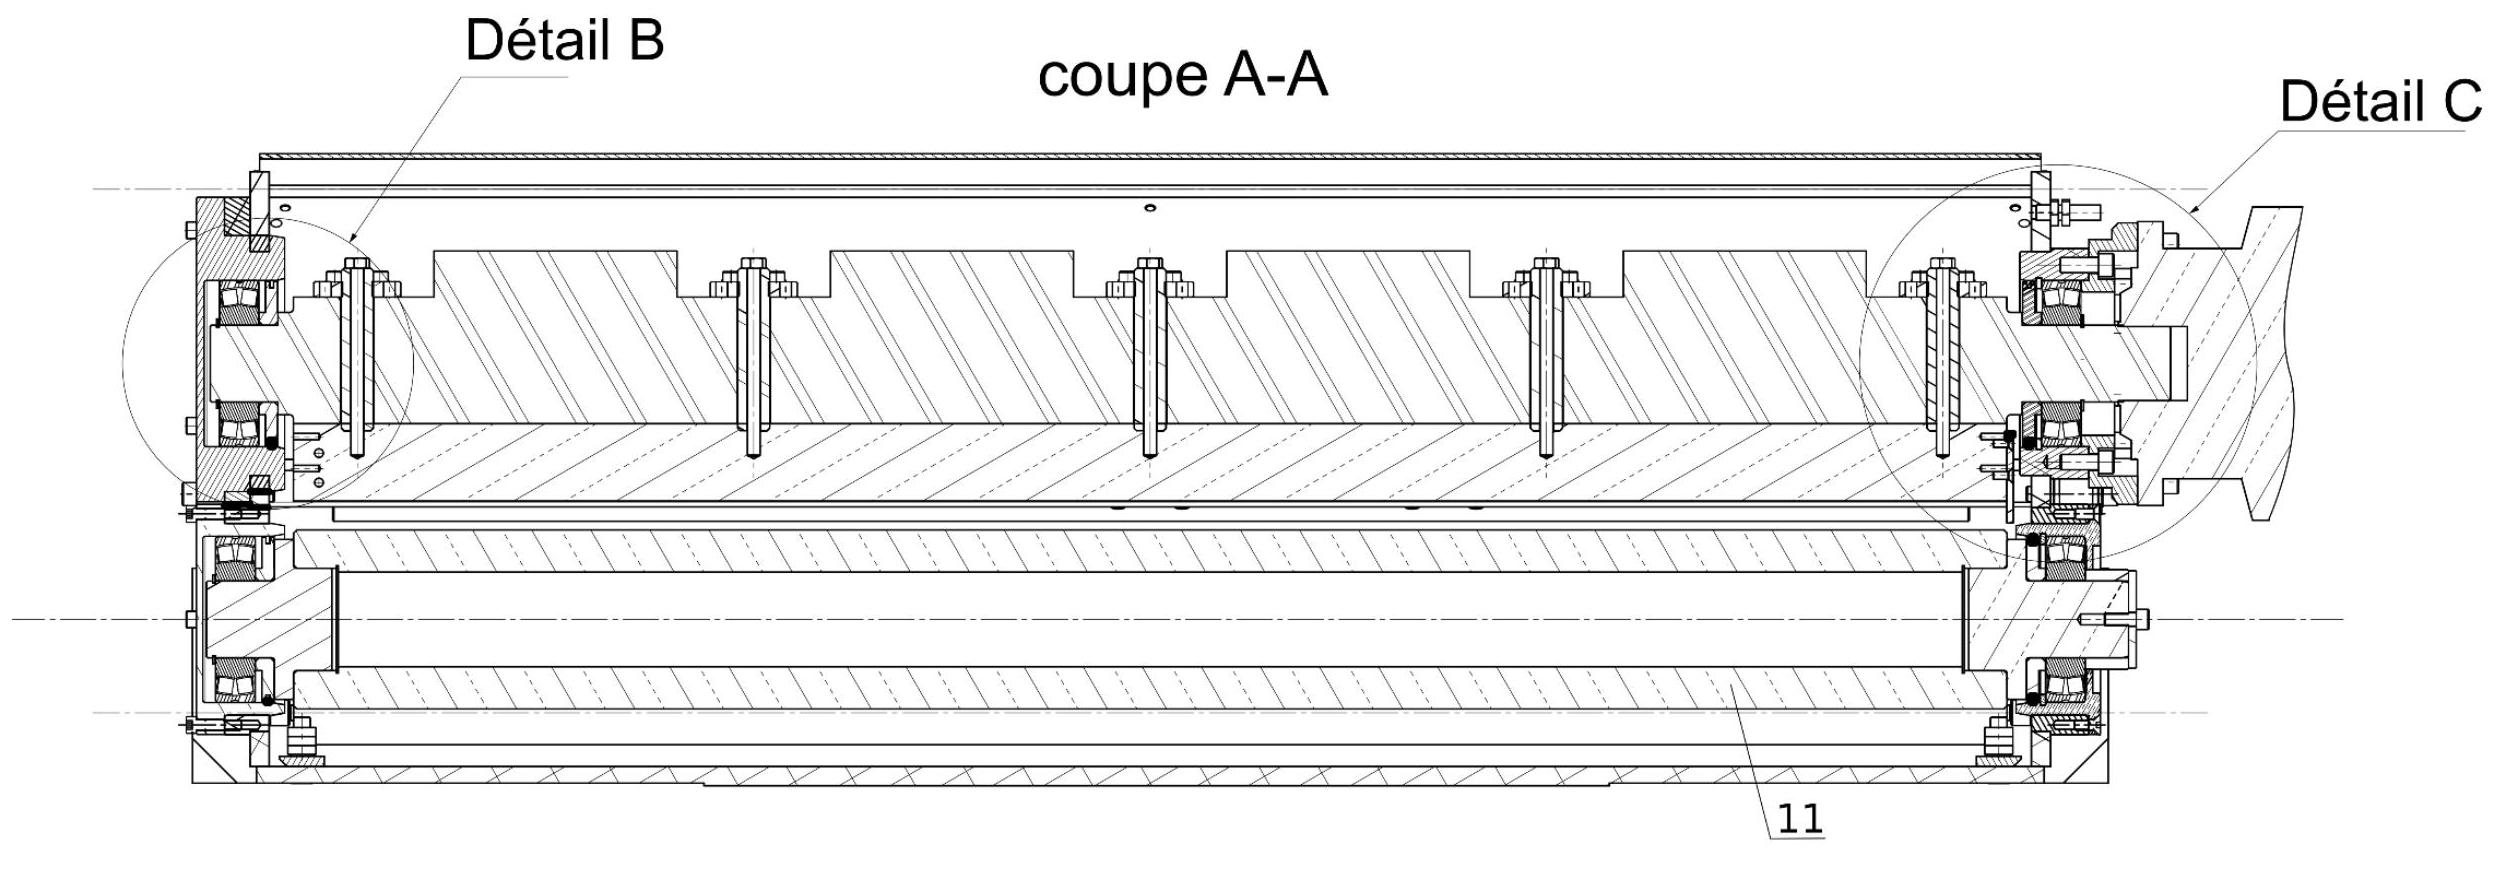
| numéro | désignation |
| 1 | Écrou |
| 2 | Goujon |
| 3 | Écrou de réglage |
| 4 | Vis CHC |
| 5 | Entretoise |
| 6 | Rotor de coupe |
| 7 | Lame |
| 8 | Anneau élastique |
| 9 | Flasque d'étanchéité |
| 10 | Roulement |
| 11 | Rouleau enclume |
ANNEXE 7 : partie du programme permettant de simuler la coupe du profilé
# -*- coding: utf-8 -*-
from math import *
import numpy as np
import matplotlib.pyplot as plt
#---------------------------------------------------------------------------
# DEFINITIONS DES CONSTANTES
N = 50000 # nombre d'intervalles
tdeb = 0 # instant de début de la simulation (s)
tfin = 0.22 # instant de fin de la simulation (s)
i = 44.6 # indice de réduction du réducteur
Jeq = ... # kg.m**2 (VALEUR DEFINIE MAIS NON VISIBLE DANS CE DOCUMENT)
Fc = 13000 # newton
R = 0.123 # mètres
#----------------------------------------------------------------------------
# DEFINITIONS DES TABLEAUX
tab_t=np.linspace(tdeb,tfin,N+1)
# création d'un tableau contenant N+1 instants compris entre tdeb et tfin
h=tab_t[1] -tab_t[0]
# calcul du pas h entre chaque instant du tableau précédent
tab_thetaM=np.zeros(N+1,float)
# création d'un tableau contenant N+1 valeurs de l'angle moteur (rad)
tab_thetaM[0]=160*pi/180*i
# initialisation de la simulation. On commence la simulation à un angle de
# rotor de coupe égale à 160 degrés
tab_omegaM=np.zeros(N+1,float)
# création d'un tableau contenant N+1 valeurs de la vitesse du moteur (rad/s)
tab_omegaM[0]=157.1
# initialisation de la simulation. On commence la simulation à une vitesse
# angulaire égale à 157.1 rad/s
#---------------------------------------------------------------------------
# DEFINITIONS DES FONCTIONS
def Cm(wm):
    # fonction qui retourne la valeur numérique du couple moteur
    # wm : valeur numérique de la vitesse de rotation du moteur (rad/s)
return Q19 : partie à recopier et compléter sur copie
def Cr(angleMoteur):
    # fonction qui retourne la valeur numérique du couple résistant du à
    # la coupe du profilé ramené à l'arbre moteur
    # angleMoteur : valeur numérique de l'angle du moteur en radians
    # FONCTION DEFINIE MAIS NON VISIBLE DANS CE DOCUMENT
def F(wm,angleMoteur):
    # fonction qui retourne la valeur de la dérivée de la vitesse moteur
    # wm : valeur numérique de la vitesse de rotation du moteur (rad/s)
    # angleMoteur : valeur numérique de l'angle du moteur (rad)
    return (Cm(wm)-Cr(angle_moteur))/Jeq
# MISE EN OEUVRE DE LA METHODE D'EULER A L'ORDRE 2
for k in range(N): # pour k (entier) variant de 0 à N-1
    tab_omegaM[k+1]=
tab_thetaM[k+1]= Q20 : partie à recopier et compléter sur copie
| Eléments Non-idéaux | Eléments Idéaux | ||||||||
| Symbole de la spécification | Élément(s) tolérancé(s) | Élément(s) de référence | Référence(s) spécifiée(s) | Zone de tolérance | |||||
|
Type de spécification
|
|
|
|
|
Situation par rapport aux Références spécifiées | ||||
| Schéma de la spécification sur le nominal | description littérale | description littérale | description littérale | description littérale | description littérale | ||||
| croquis | croquis | croquis | croquis | croquis | |||||
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve 3 (conception préliminaire) de l'agrégation SII ingénierie mécanique 2025 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve 3 (conception préliminaire) de l'agrégation SII ingénierie mécanique 2025 ?
Le sujet, sur une ligne d'enroulage de profilés en caoutchouc, mobilise la résistance des matériaux, la dynamique du solide, le tolérancement, le dimensionnement de liaisons et les procédés de fabrication.
Quelles erreurs le jury a-t-il le plus relevées sur cette épreuve de conception préliminaire 2025 ?
Un lien non fait entre hyperstatisme et contraintes géométriques, un moment d'inertie oublié dans une étude statique, et des choix de procédés de soudage non justifiés.
Quelle était la moyenne à l'épreuve de conception préliminaire de l'agrégation SII ingénierie mécanique 2025 ?
Sur 191 copies évaluées, la moyenne était de 8 sur 20, avec un écart type de 3,13 et une meilleure note de 17,07 sur 20.
Cette épreuve de conception préliminaire est-elle difficile ?
Oui, avec une moyenne de seulement 8/20, le jury relève un manque de rigueur récurrent sur les fondamentaux de mécanique générale, même chez les candidats de bon niveau.
Pas de description pour le moment