Agrégation sciences industrielles de l'ingénieur interne 2025, épreuve 2, option ingénierie mécaniqueSujet et rapport du jury
Agrégation interne section sciences industrielles de l'ingénieur option sii et ingénierie mécanique - Sujet de la seconde épreuve écrite de la session 2025
- Mécanismes et schémas cinématiques
- Trains épicycloïdaux et motoréducteurs
- Dynamique du solide (théorème du moment dynamique)
- Comportement des matériaux (titane, composites)
- Procédés d'usinage et fabrication additive
- Tolérancement et incertitudes

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
Présentation du sujet
Étude d'un système, d'un procédé ou d'une organisation, agrégation interne SII option ingénierie mécanique : mécanisme de pointage d'antenne satellite et end-fittings en titaneAfficher ou masquer la section
Présentation du sujet
Le sujet porte sur un mécanisme de pointage d'antenne embarquée sur satellite et sur les end-fittings en alliage de titane des bras mobiles associés. Il s'articule autour de trois problématiques indépendantes liées à la construction mécanique, aux relations produit-matériau et à l'industrialisation des end-fittings.
- 1Partie 1 : assurer la précision de pointage d'antenneAnalyse de la trajectoire du faisceau, dimensionnement du moteur de l'actionneur et étude du réducteur épicycloïdal.
- 2Partie 2 : étude des relations produit-matériauComportement des matériaux des bras mobiles, de l'échelle de la pièce jusqu'à sa microstructure, notamment le titane et les matériaux composites.
- 3Partie 3 : étude d'industrialisation des end-fittingsOptimisation du processus de réalisation des end-fittings en titane, gains possibles à l'usinage et intégration de la fabrication additive.
Ce qu'a observé le jury
5 erreurs relevéesSchéma cinématique minimal peu maîtrisé · Manque de rigueur dans les théorèmes fondamentaux · Lois du mouvement mal mises en pratiqueAfficher ou masquer la section
Ce qu'a observé le jury
5 erreurs relevéesLes candidats ayant les meilleurs résultats ont réussi à traiter les trois parties, en totalité ou en partie. La première partie, de construction mécanique, a été traitée par la majorité des candidats avec un spectre de notes très large. La seconde partie, sur les matériaux, a été abordée par une très large majorité de candidats, tandis que la troisième, sur l'industrialisation, révèle un manque de maîtrise général des notions de dispersion et de tolérancement.
Les erreurs les plus sanctionnées
- 1Schéma cinématique minimal peu maîtrisé
La réalisation d'un schéma cinématique minimal est une compétence incontournable que peu de candidats ont su mettre en valeur.
- 2Manque de rigueur dans les théorèmes fondamentaux
Le jury déplore le manque de rigueur dans l'énoncé et l'application des théorèmes fondamentaux de la mécanique, ainsi que dans la précision des unités et la justification des réponses.
- 3Lois du mouvement mal mises en pratiquePartie 1
Les lois du mouvement sont généralement connues mais difficilement mises en pratique dans ce cas concret, parfois accentué par un manque de connaissance sur le fonctionnement d'un moteur pas-à-pas.
- 4Notions de dispersion et de tolérancement mal maîtriséesPartie 3
Le jury note un manque de maîtrise générale des notions de dispersion, d'incertitude et de tolérancement, ce qui impacte fortement la justesse des analyses proposées.
- 5Réponses partielles et lapidaires
Le jury regrette que de nombreuses réponses données par les candidats restent partielles et lapidaires ou ne correspondent pas aux attentes.
Ce qui a été bien réussi
- Les candidats ayant le mieux réussi la deuxième partie sont ceux ayant su transférer leurs connaissances des matériaux courants en conception mécanique vers ceux utilisés dans le contexte aérospatial comme le titane ou les matériaux composites.
- Le jury a apprécié les efforts des candidats qui se sont attachés à détailler leur raisonnement et ont su mobiliser leurs connaissances pour analyser leurs résultats.
Conseils du jury
- Se préparer en balayant l'ensemble des compétences de l'ingénierie mécanique afin de pouvoir aborder, au moins partiellement, chacune des trois parties.
- Lire le sujet et les documents techniques dans leur intégralité, même si les parties sont indépendantes, pour mieux relier les problématiques entre elles.
- Soigner la rédaction et la justification des démarches, en s'appuyant sur des schémas propres, clairs et explicites.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Description
Sujet officiel Agrégation interne en sciences industrielles de l'ingénieur, session 2025.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
- Même épreuve, 2026Agrégation sciences industrielles de l'ingénieur interne 2026, épreuve 2, option ingénierie mécaniqueAgrégation · 2026Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur interne 2025, épreuve 1Agrégation · 2025Sujet seul
- Même épreuve, 2024Agrégation sciences industrielles de l'ingénieur interne 2024, épreuve 2, option ingénierie mécaniqueAgrégation · 2024Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur interne 2025, épreuve 2, option ingénierie des constructionsAgrégation · 2025Sujet seul
- Même épreuve, 2022Agrégation sciences industrielles de l'ingénieur interne 2022, épreuve 2, option ingénierie mécaniqueAgrégation · 2022Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur interne 2025, épreuve 2, option ingénierie électriqueAgrégation · 2025Sujet seul
- Même épreuve, 2021Agrégation sciences industrielles de l'ingénieur interne 2021, épreuve 2, option ingénierie mécaniqueAgrégation · 2021Sujet seul
- Même sessionAgrégation biologie interne 2025, épreuve 1Agrégation · 2025Sujet seul
- Même épreuve, 2020Agrégation sciences industrielles de l'ingénieur interne 2020, épreuve 2, option ingénierie mécaniqueAgrégation · 2020Sujet seul
- Même sessionAgrégation biologie interne 2025, épreuve 2Agrégation · 2025Sujet seul
- Même sessionAgrégation mathématiques interne 2025, épreuve 1Agrégation · 2025Sujet seul
- Même sessionAgrégation mathématiques interne 2025, épreuve 2Agrégation · 2025Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
CONCOURS INTERNE
ET CAER
Option : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR ET INGÉNIERIE MÉCANIQUE
Le fait de rendre une copie blanche est éliminatoire.
INFORMATION AUX CANDIDATS
- -Concours interne de l'Agrégation de l'enseignement public :
- -Concours interne du CAER / Agrégation de l'enseignement privé :
Parties à traiter
- -
1^(ère) partie : Dimensionnement des actionneurs rotatifs et choix technologiques pour garantir la précision et la stabilité du système. - -
2^e partie : Étude du comportement de certains éléments de la structure mécanique du point de vue produit-matériau. - -
3^e partie : Optimisation du processus de réalisation d'éléments de structure dans le cadre d'une industrialisation.
Recommandations
- -Rédigez vos réponses de manière claire et concise ;
- -Détaillez vos calculs, ainsi que les applications numériques et les unités ;
- -Justifiez vos choix, vos hypothèses.
DT - Documents techniques
- -DT01 : Principes essentiels relatifs aux antennes à réflecteur parabolique
- -DT02 : Dépointage de faisceaux
- -DT03 : Cahier des charges relatif au mécanisme de pointage d'antenne
- -DT04 : Extrait de la norme ECSS-E-ST-33-01C
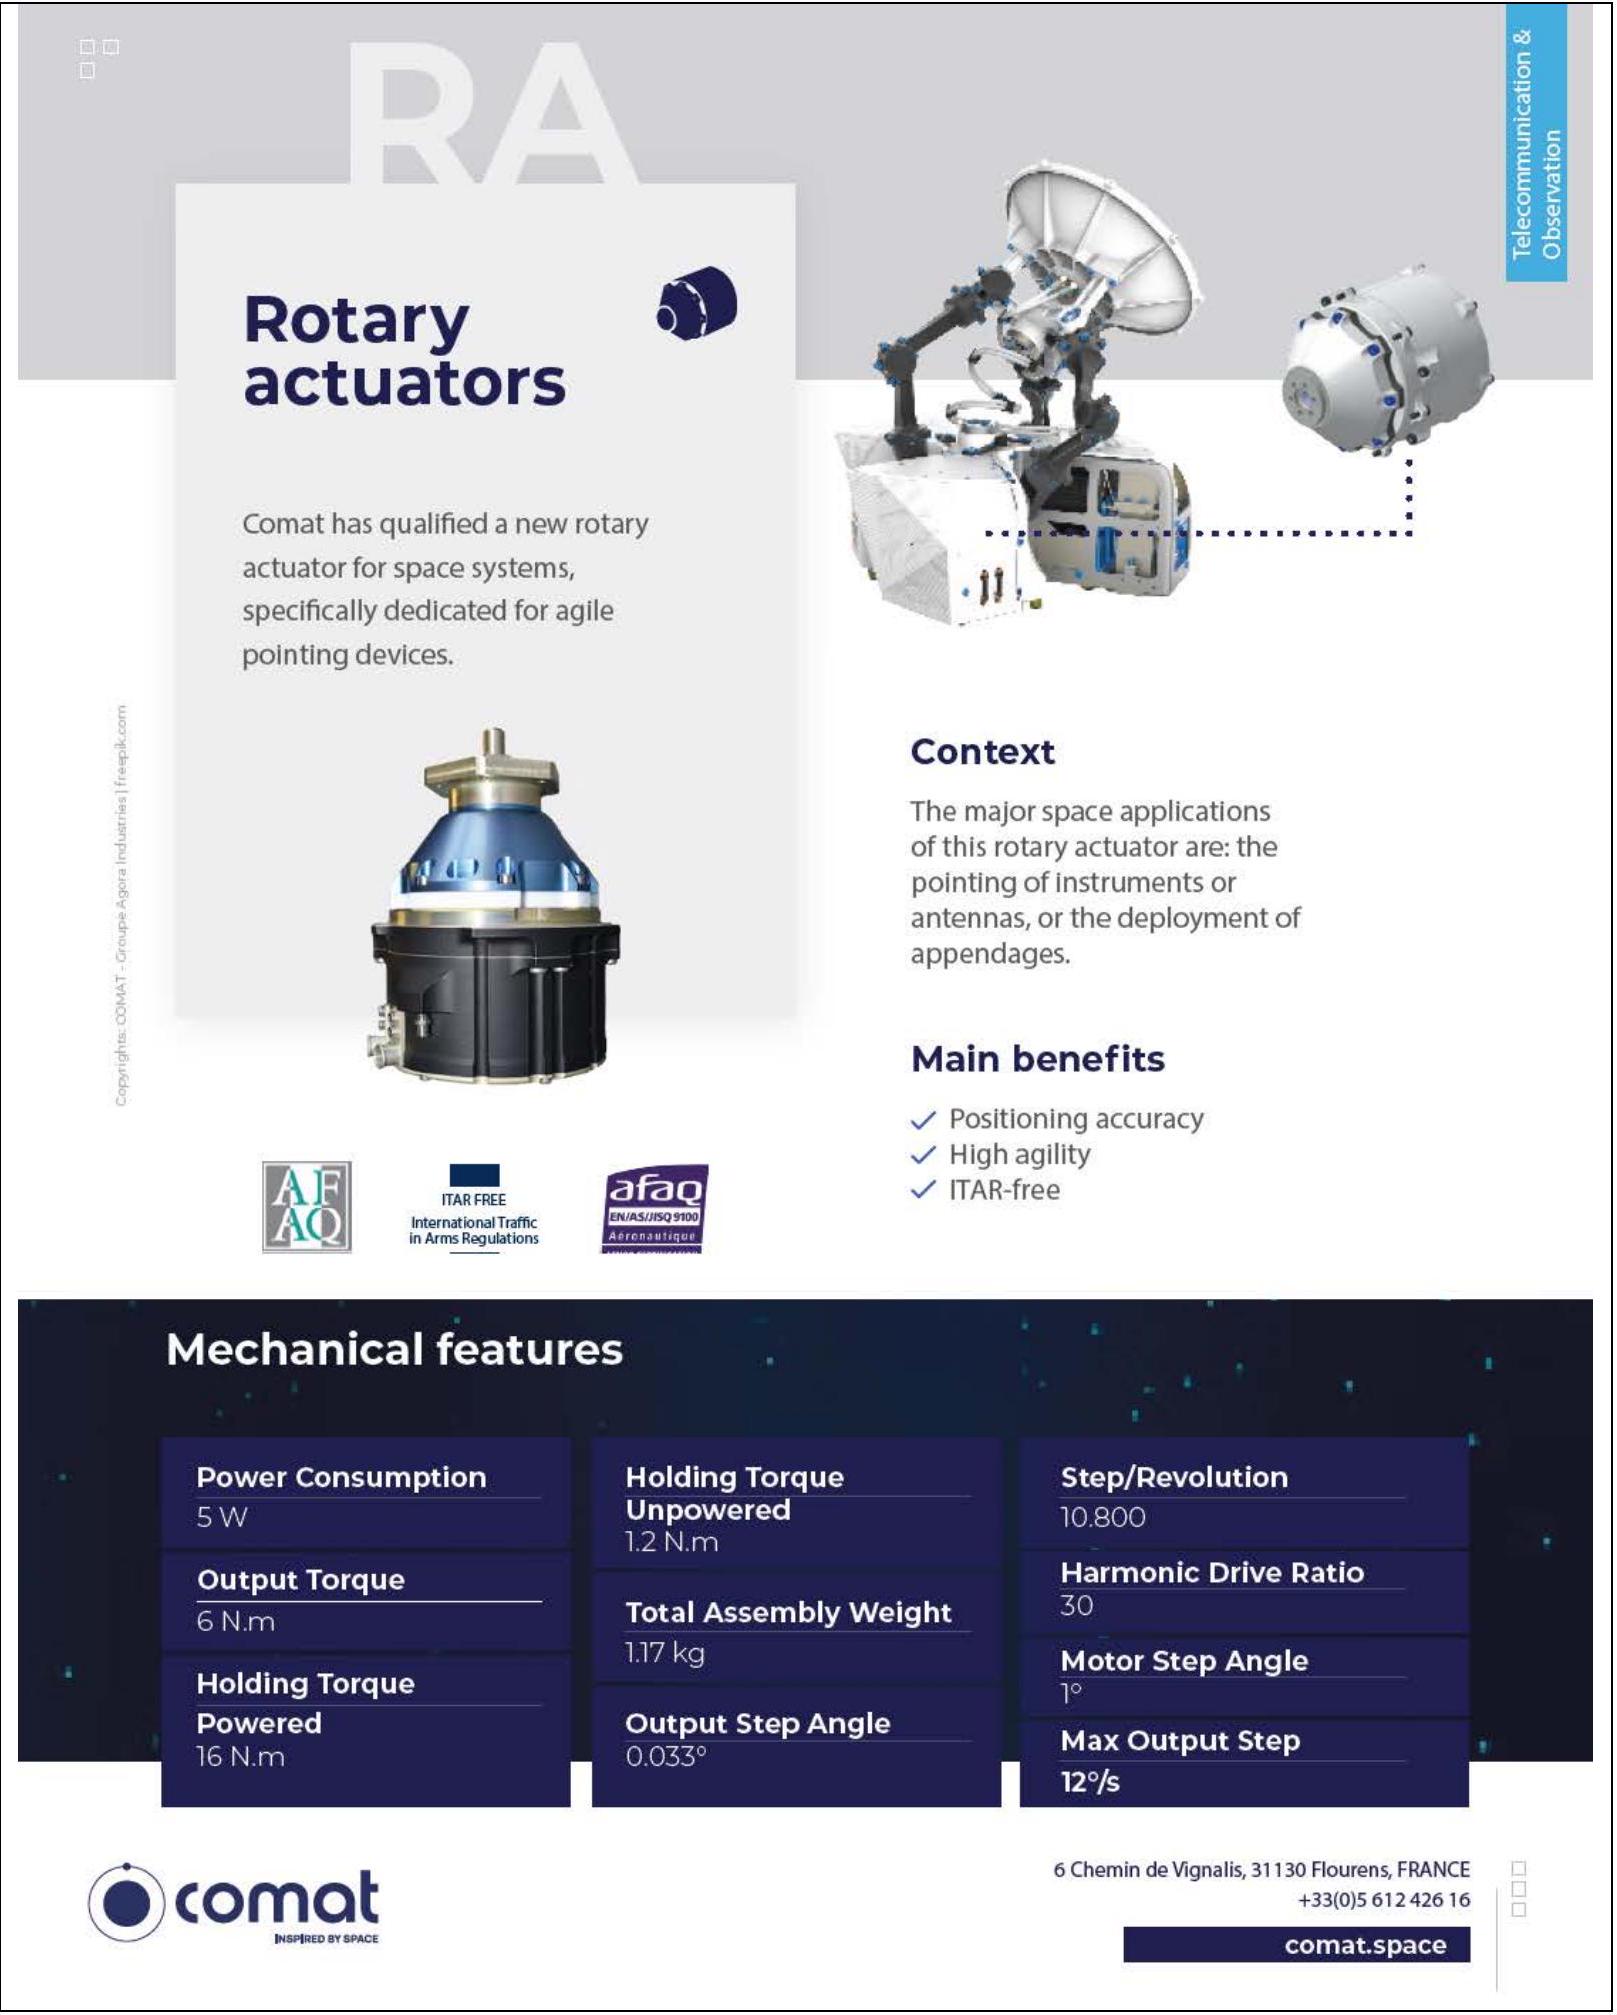
- -DT05 : Fiche produit actionneur rotatif de COMAT Space
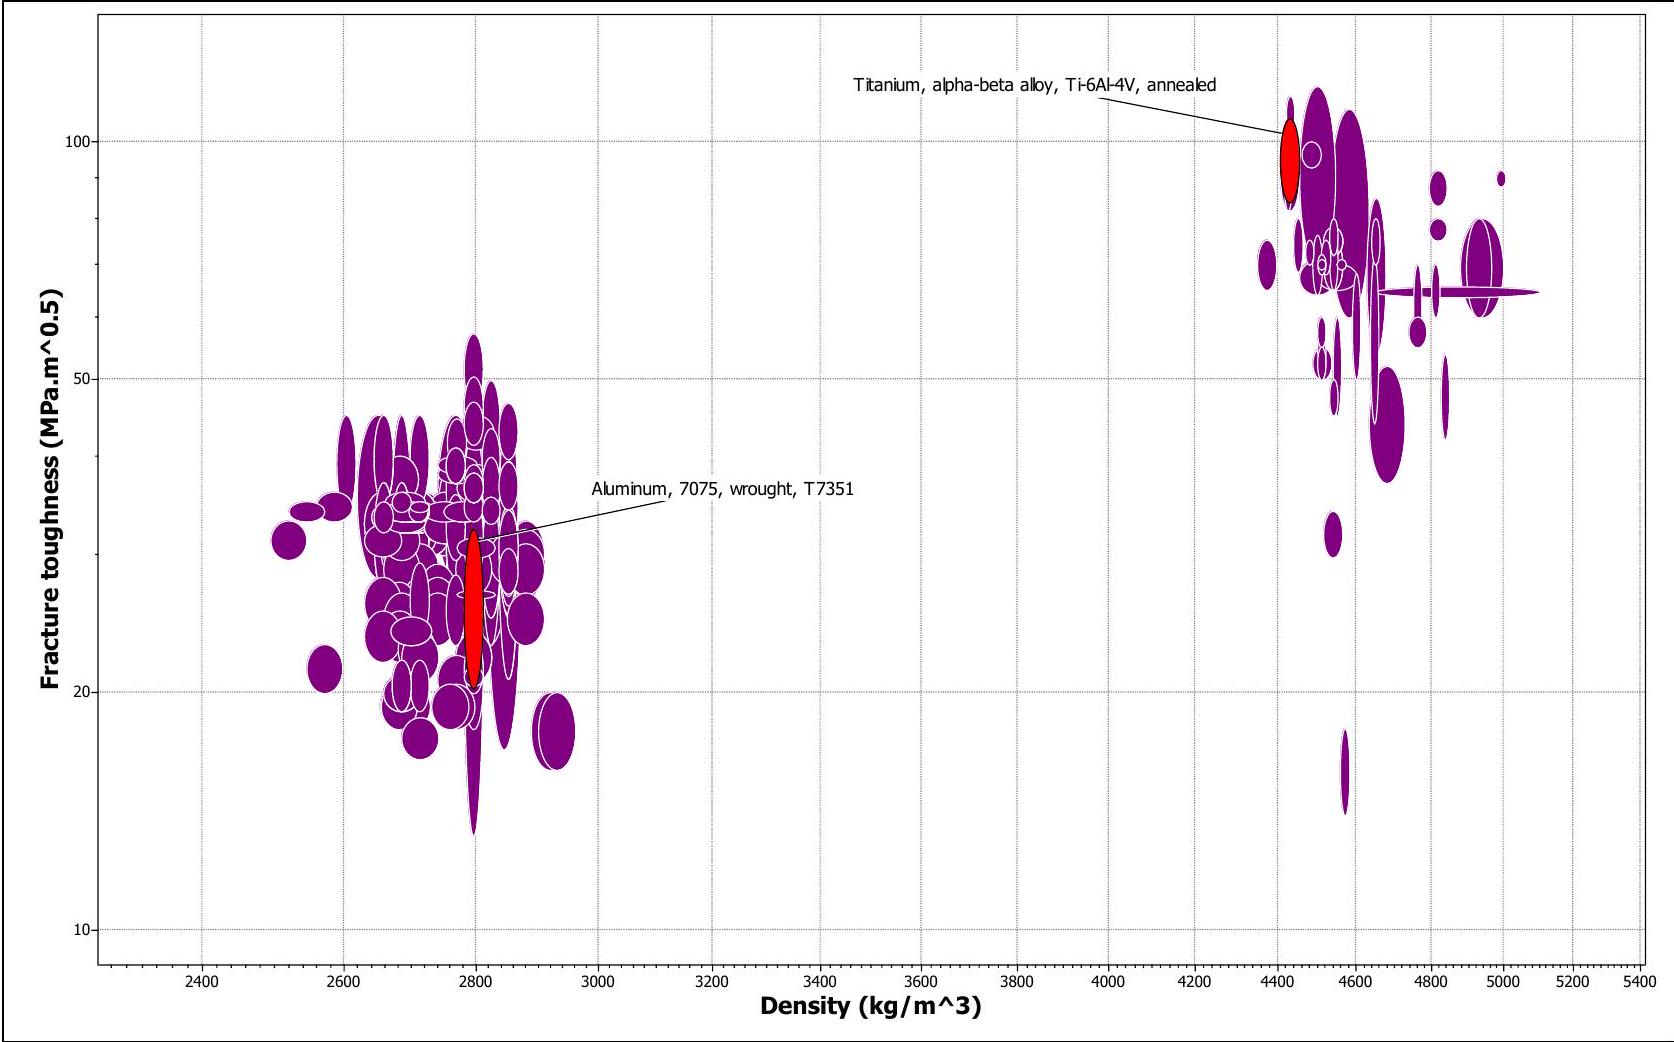
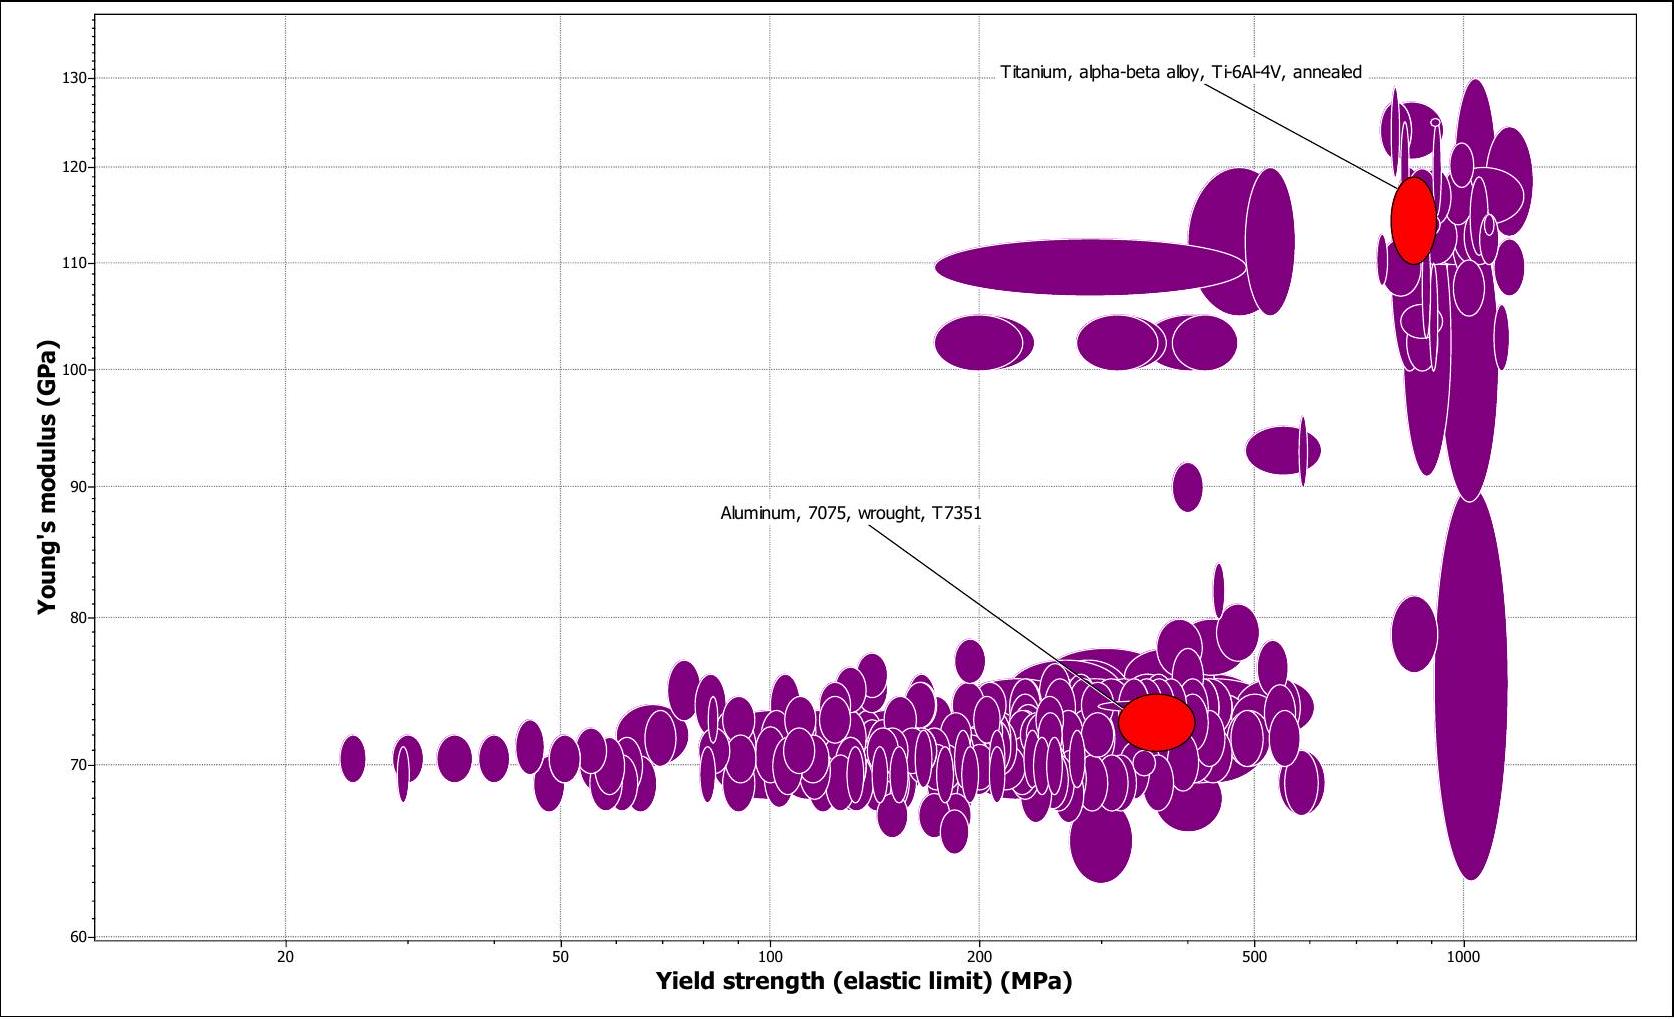
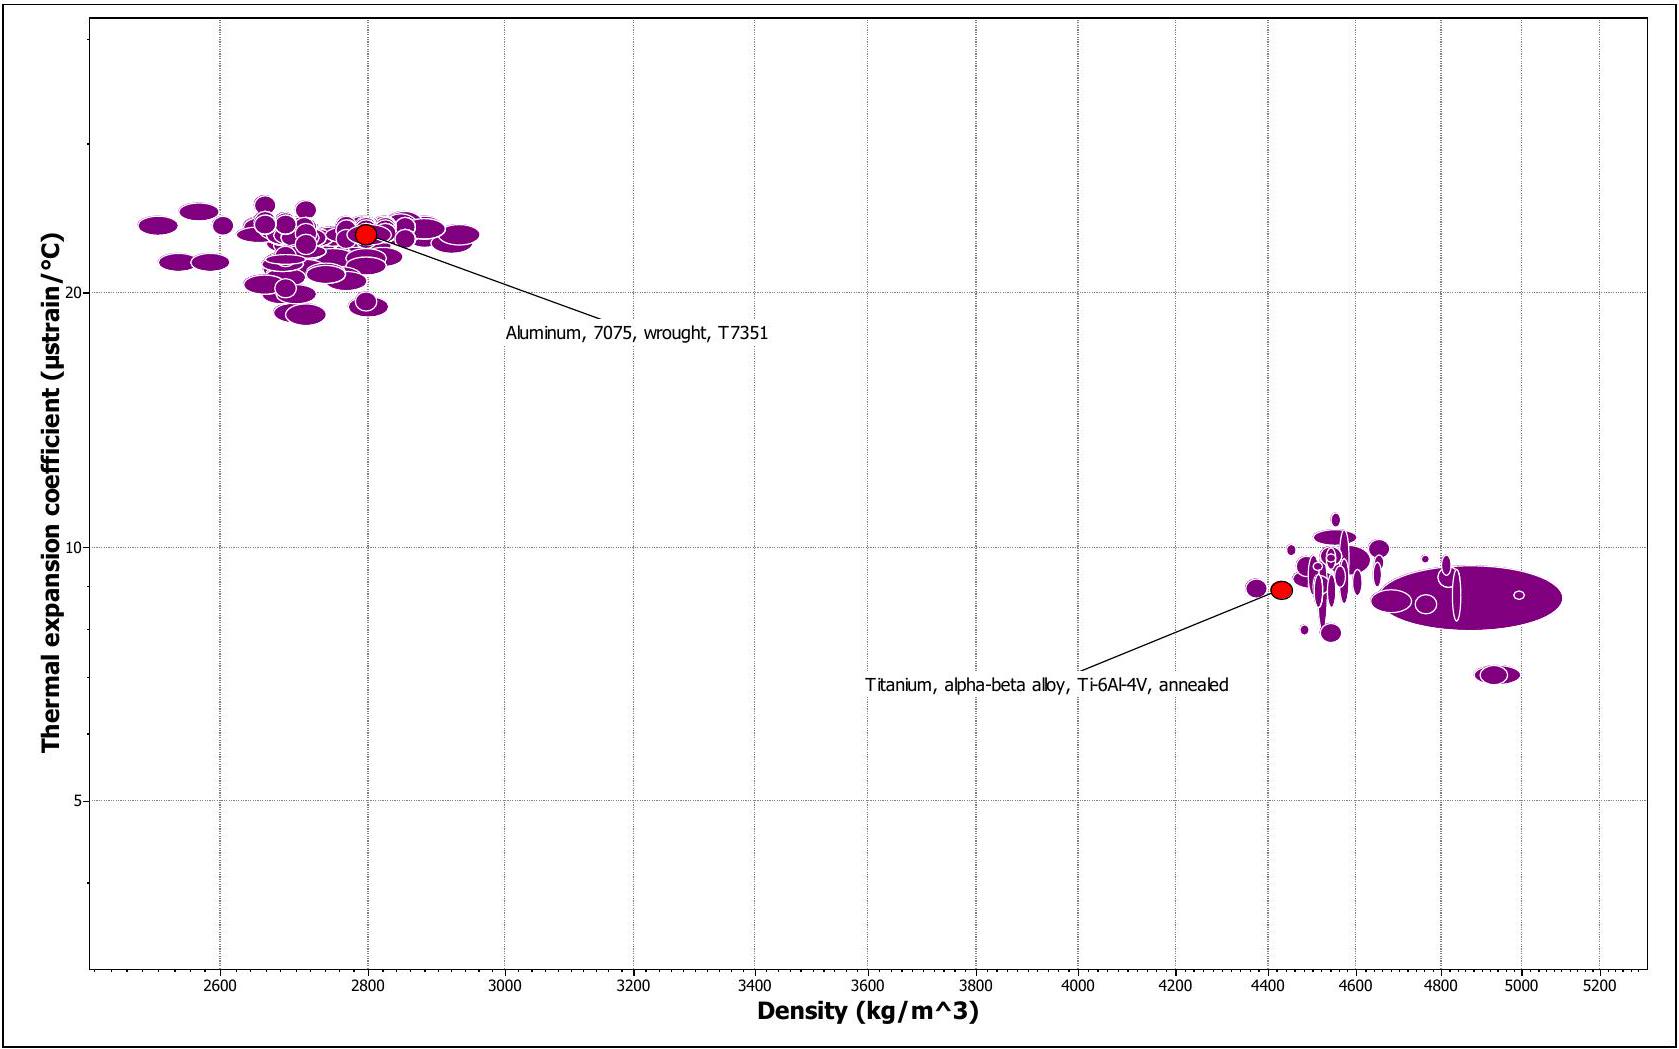
- -DT06 : Diagrammes de propriétés des matériaux
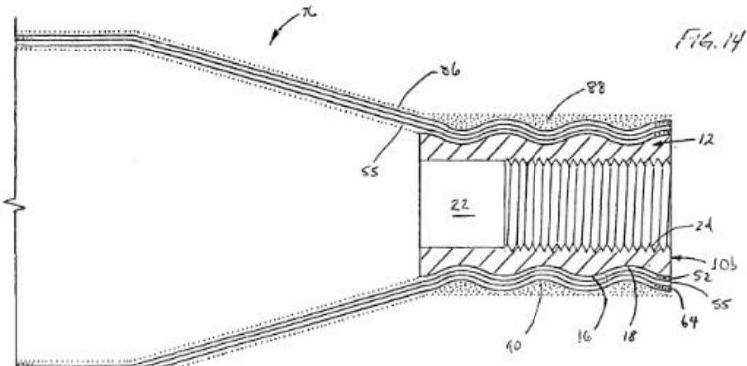
- -DT07 : Brevet - Dépôt européen (extraits)
- -DT08 : Détermination des coefficients d'expansion thermique
- -DT09 : Fiche matériau fournisseur - TA6V
- -DT10 : Caractéristiques SOMAB GENYMAB Bi-broches
- -DT11 : Définition End-fitting Type 2 « chape »
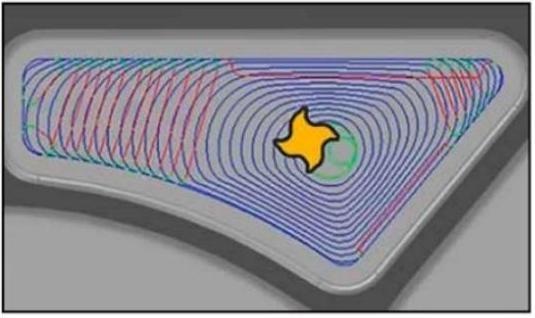
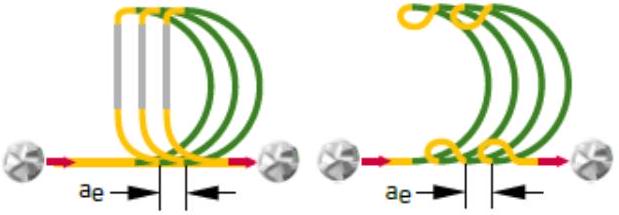
- -DT12 : Données fraisage dynamique (source Walter Prototyp)
SUJET : MÉCANISME DE POINTAGE D'ANTENNE
Afin de respecter les exigences de confidentialité des industries aérospatiales, les données techniques et les valeurs numériques fournies dans cette étude sont différentes de celles des systèmes réels, tout en étant réalistes.
Mise en situation générale
Les satellites de télécommunications
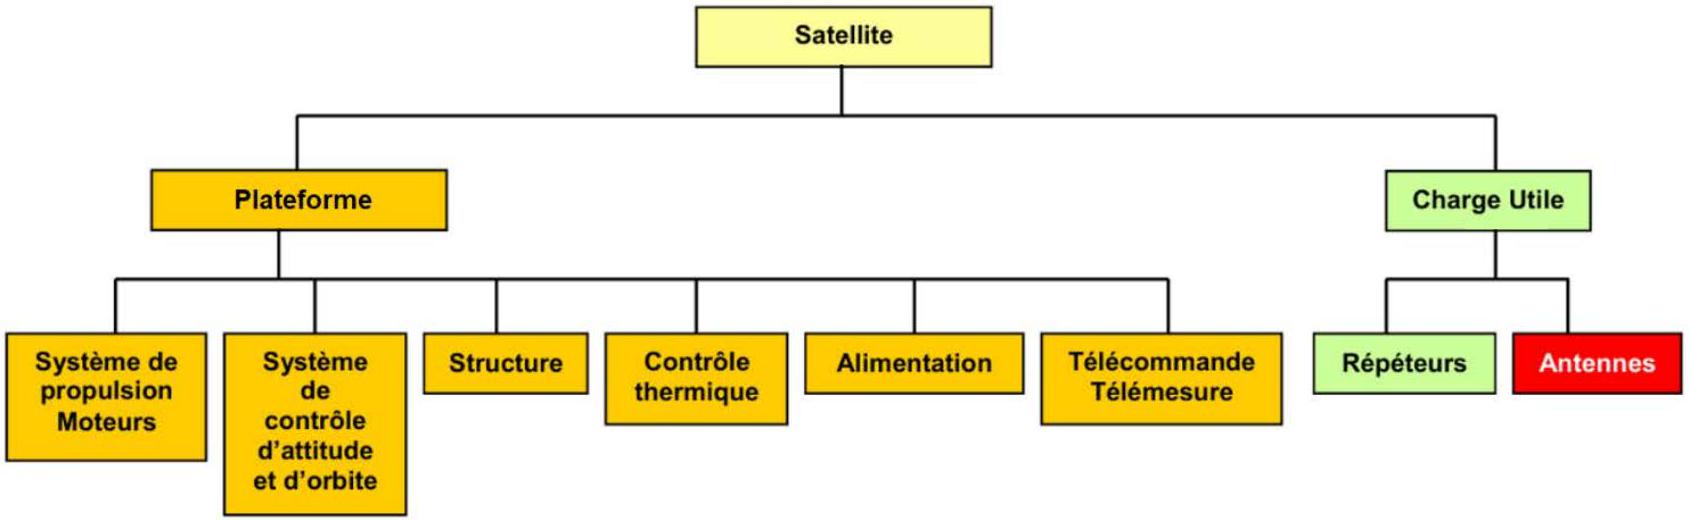
- -La charge utile qui sert de relais de communication entre stations terriennes. Elle comprend : les antennes et les répéteurs. Un répéteur est constitué d'équipements de télécommunications situés entre l'antenne d'émission et celle de réception.
- -La plateforme qui intègre les moyens logistiques indispensables à la mise en œuvre correcte de la charge utile : sous-systèmes de propulsion, de contrôle d'attitude et d'orbite, d'alimentation électrique, de contrôle thermique, de télécommande et de télémesure.
Contexte industriel
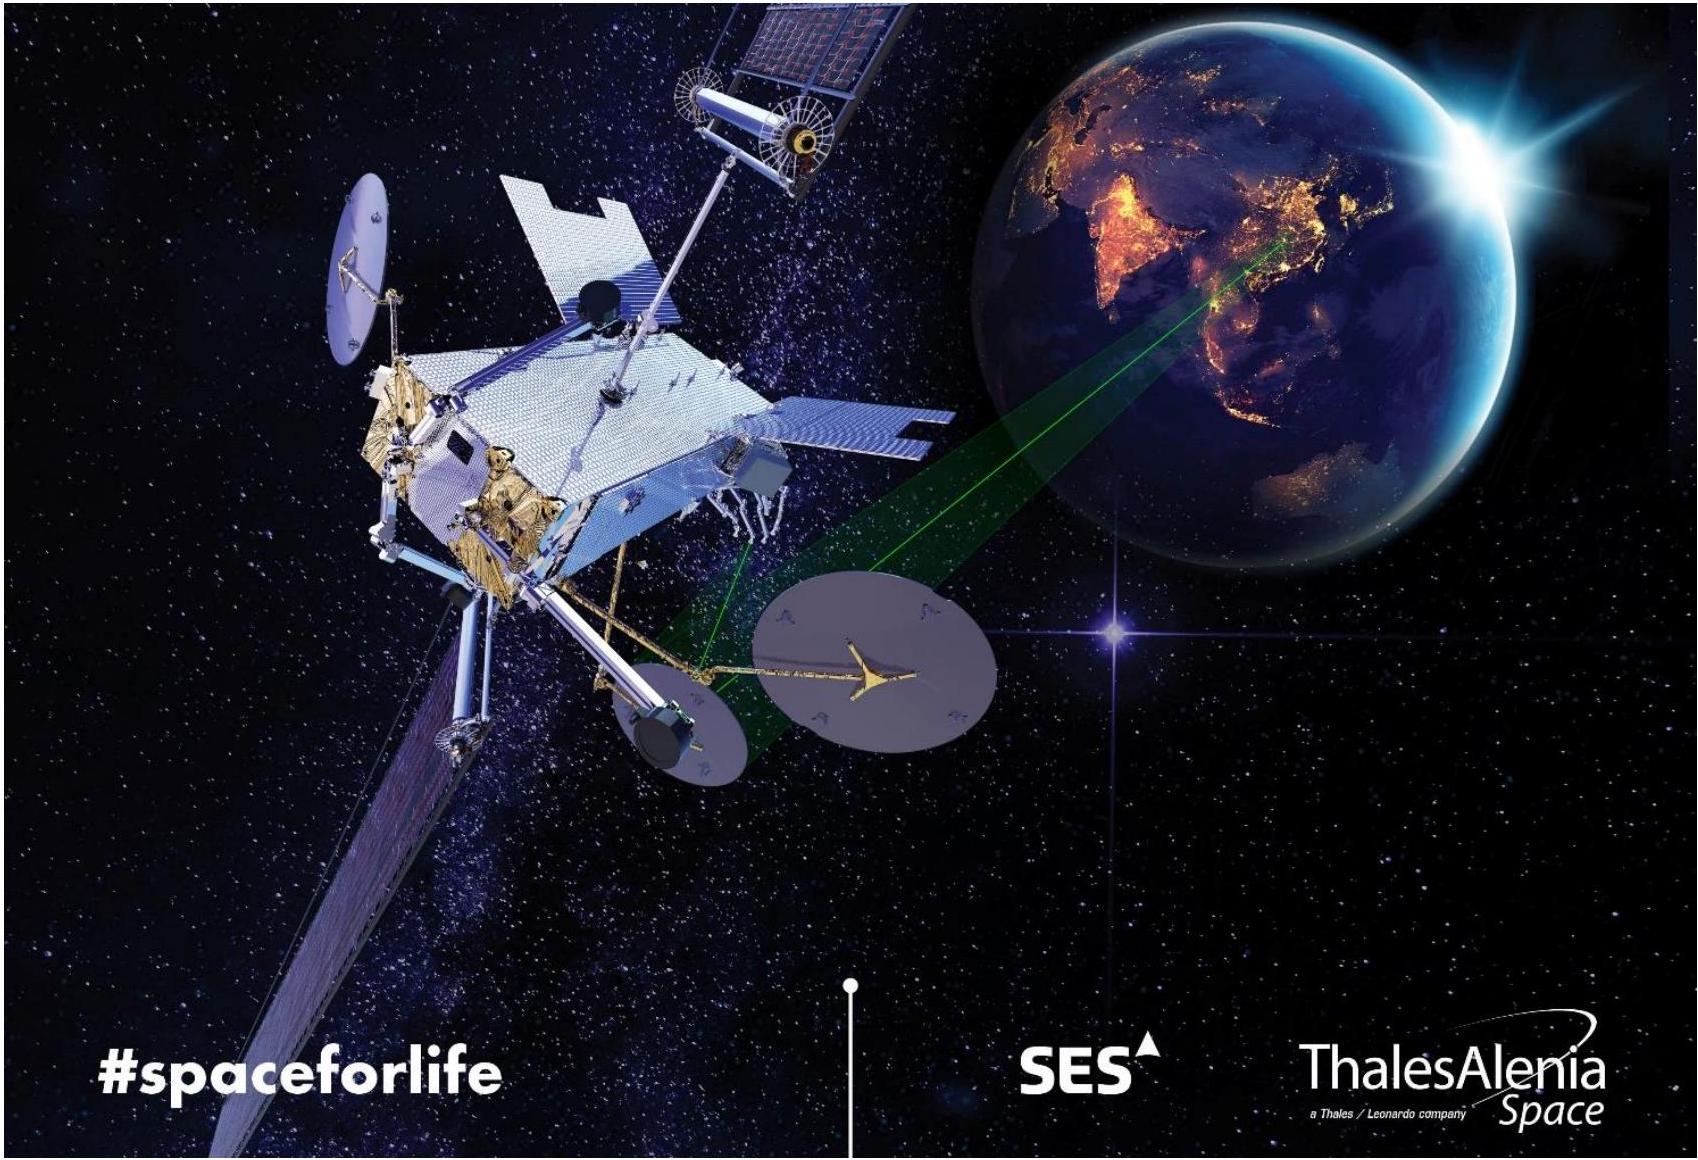
Principe de fonctionnement
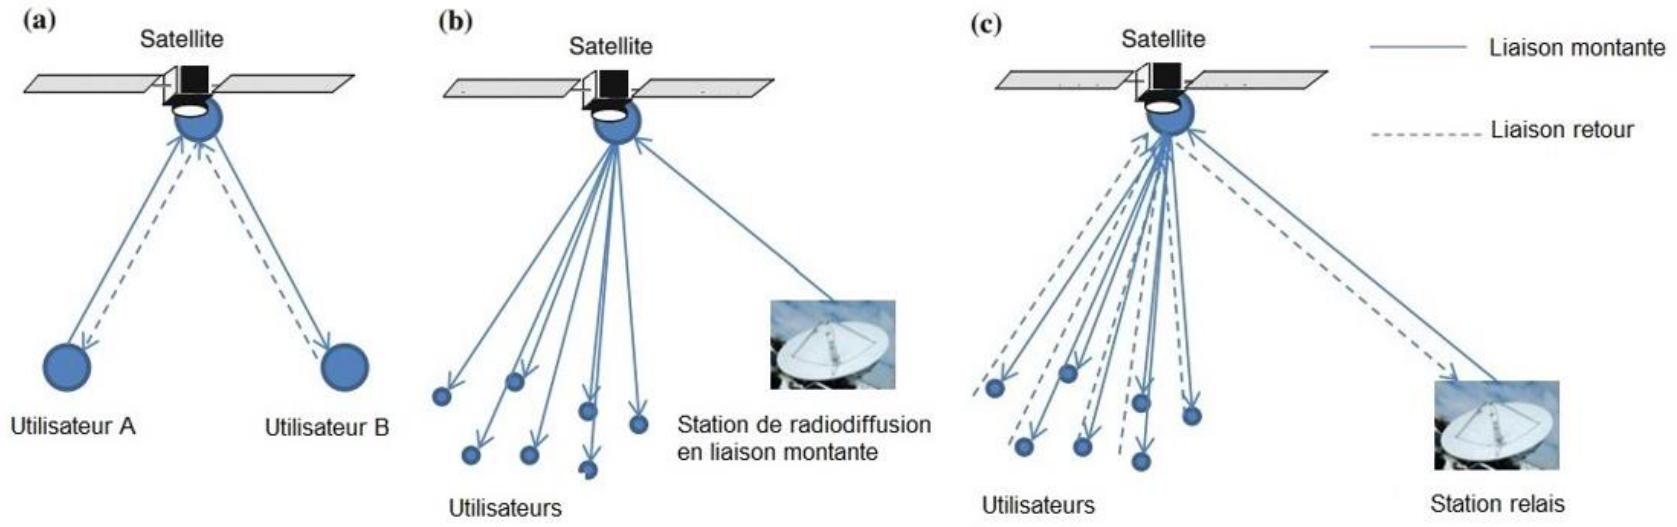
- a)Architecture à deux voies symétriques, bidirectionnelle équilibrée (one to one)
- b)Architecture de diffusion à sens unique (one to many)
- c)Architecture d'accès Internet multimedia bidirectionnelle déséquilibrée (many to one)
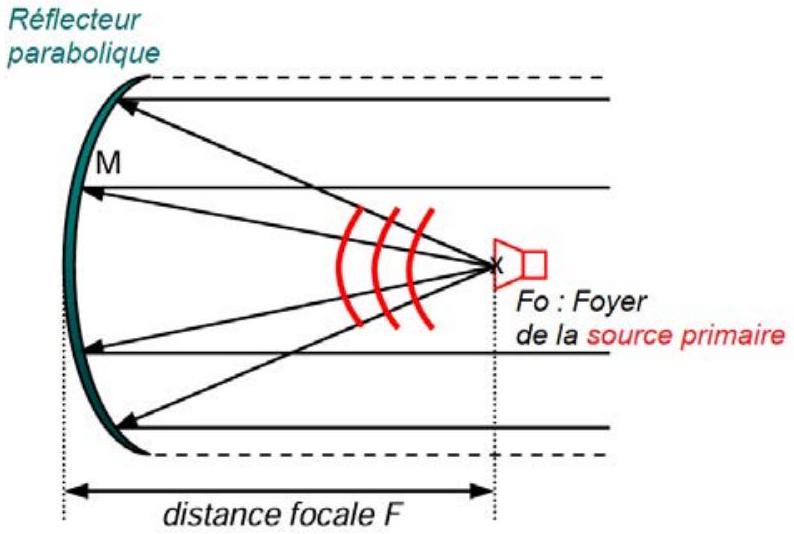
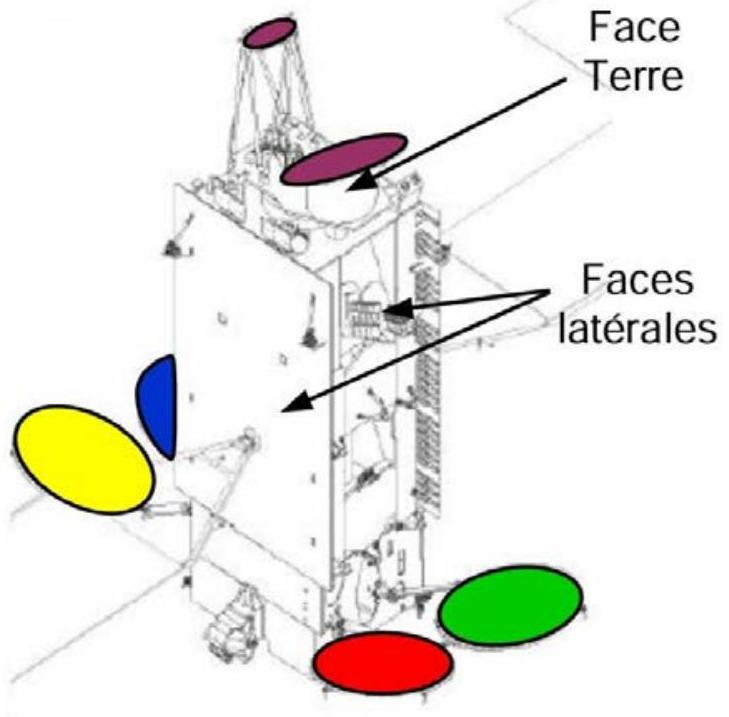
Antenne à réflecteur parabolique
(voir DT01 : Principes essentiels relatifs aux antennes à réflecteur parabolique)
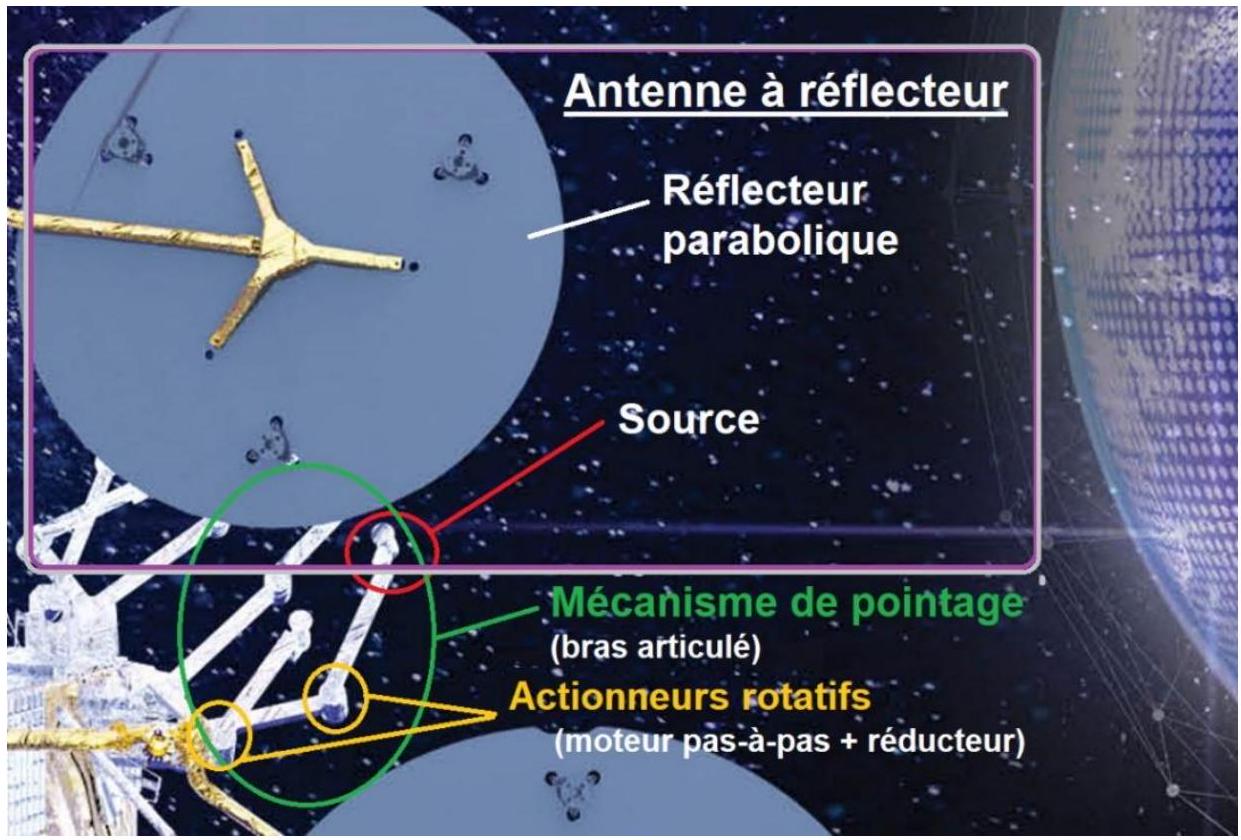
Le mécanisme de pointage
Fonctions principales de l'actionneur rotatif
- -F1 : Maintenir la source dans une position fixe ;
- -F2 : Déplacer la source à une position avec une vitesse ;
- -F3 : Fournir une télémétrie à la plate-forme.
Problématiques
- -de dimensionner les actionneurs en termes de motorisation et de réduction afin de valider les solutions technologiques permettant de satisfaire les exigences de performances fixées par le cahier des charges ;
- -d'étudier le comportement de certains éléments de la structure mécanique du point de vue produit-matériau ;
- -d'optimiser le processus de réalisation d'éléments de structure dans le cadre d'une industrialisation suite à une demande croissante.
1ere PARTIE :
Assurer la precision de pointage d'antenne
Objectif : Appréhender le fonctionnement de l'antenne et caractériser les actionneurs rotatifs qui animent le bras articulé sur lequel est montée la source à positionner.
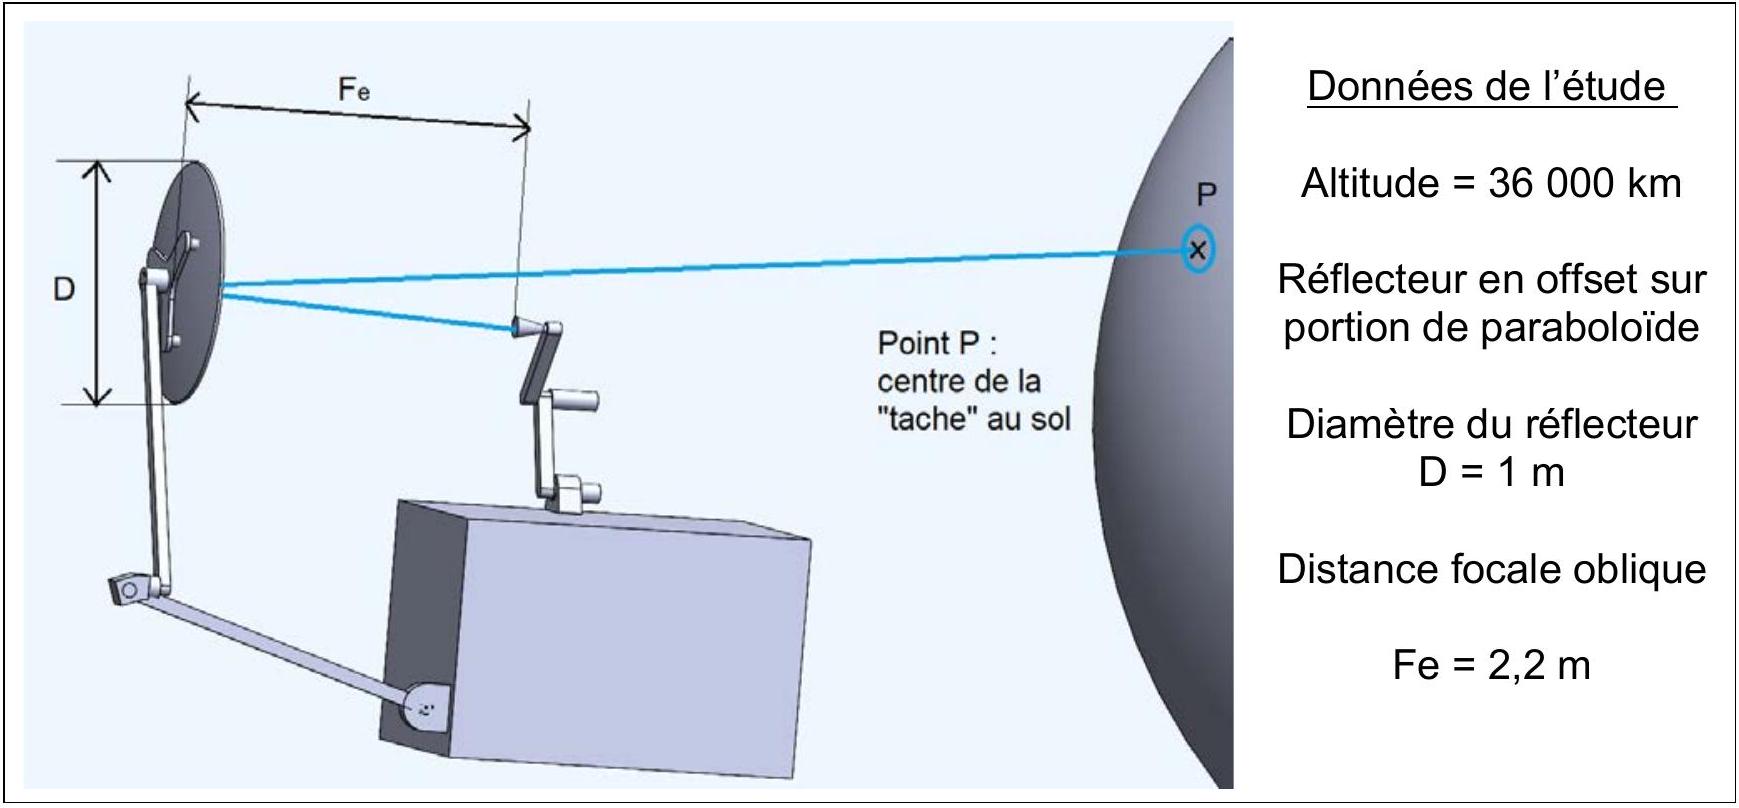
Analyse de la trajectoire du faisceau émis par la source
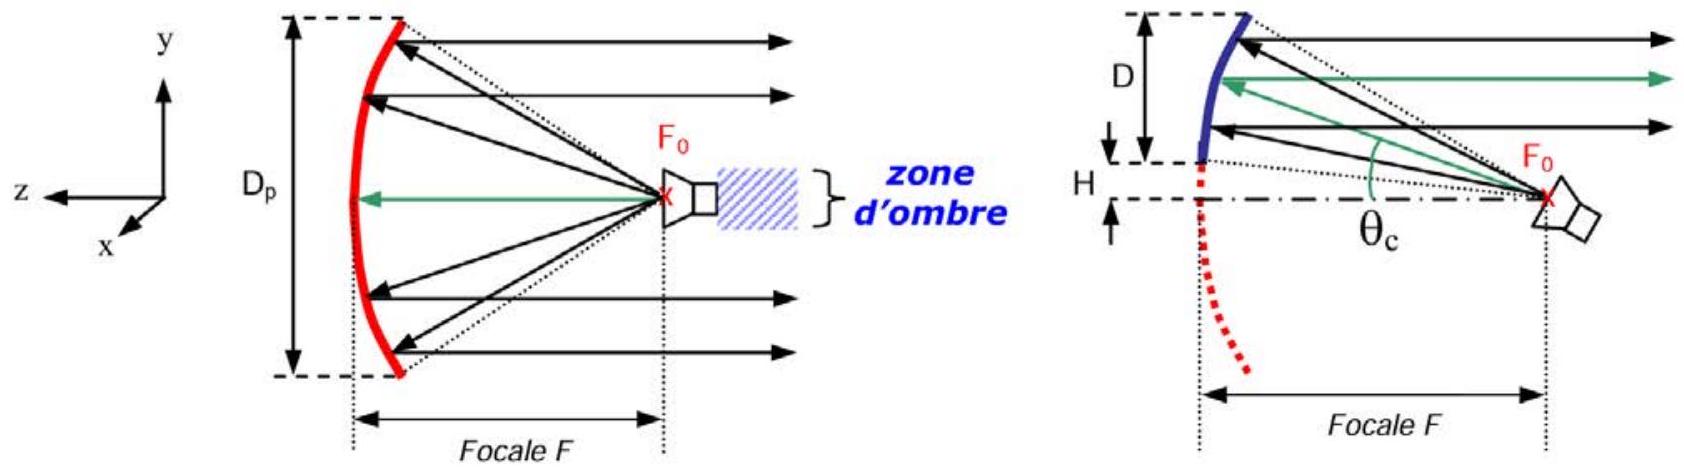
QUESTION 1.1 Donner la raison principale qui justifie que la configuration de réflecteur parabolique en offset est actuellement la géométrie la plus utilisée sur les systèmes embarqués sur satellite.
En tenant compte de l'ensemble des données fournies dans la documentation technique (voir DT02 : Dépointage de faisceaux), préciser les approximations et hypothèses à énoncer pour simplifier l'expression du dépointage
Dimensionnement du moteur de l'actionneur rotatif
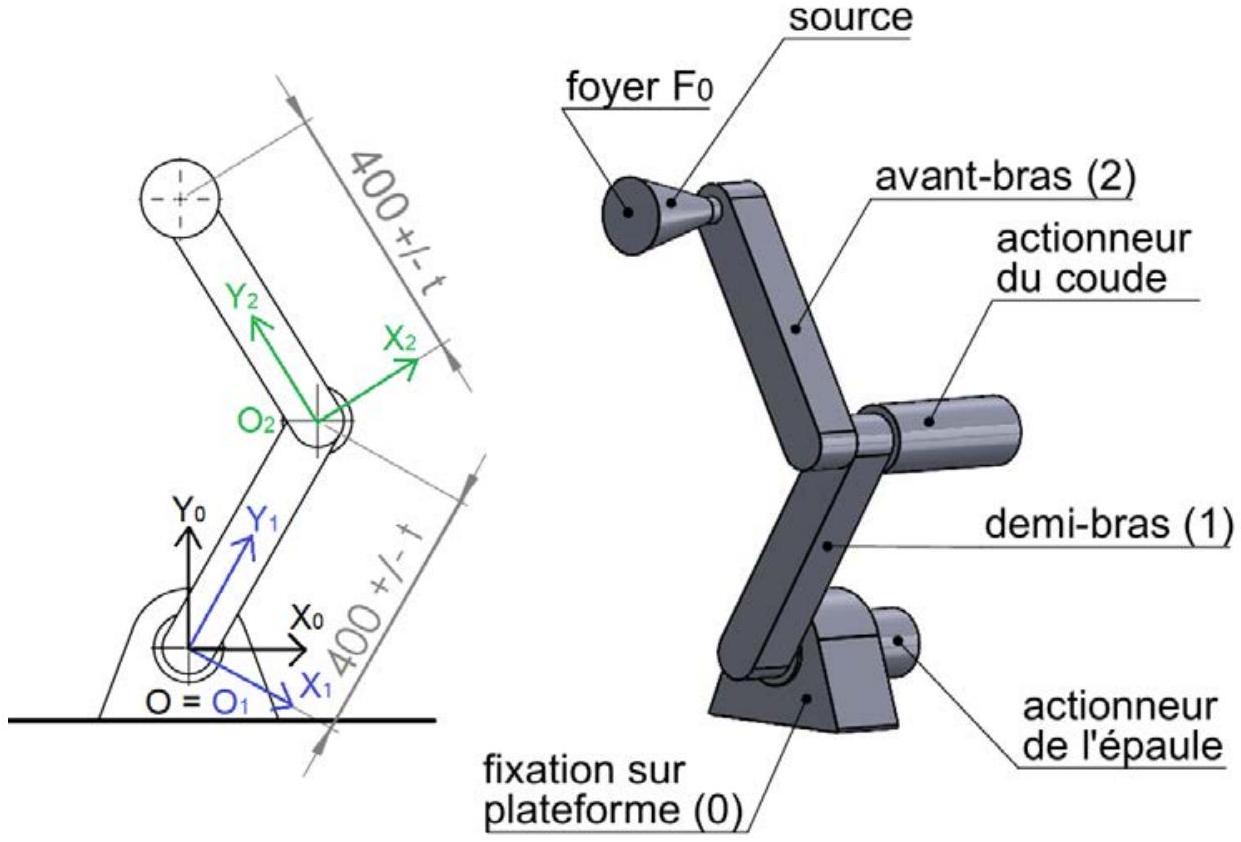
- -
θ_1 l'angle de changement de repère entre la plateforme (0) et le demi-bras (1) ; - -
θ_2 l'angle de changement de repère entre le demi-bras (1) et l'avant-bras (2) ; - -les origines respectives
O_1 etO_2 sont prises dans le plan tangent des demi-bras ; - -les valeurs dimensionnelles sont données en millimètres ;
- -les actionneurs sont représentés par des blocs cylindriques non dimensionnés.
En supposant que la résolution requise de l'actionneur soit inférieure Feuille de copie à 0,044°, calculer le rapport de réduction minimum nécessaire. Exprimer la valeur numérique sous forme d'un nombre entier.
Sur un pas, en supposant que la vitesse initiale et la vitesse finale sont Feuille de copie nulles, dessiner les profils de vitesse angulaire et d'accélération DT03 1/2 et DT03 2/2 angulaire du moteur pas-à-pas en fonction du temps.
En déduire les valeurs numériques de la vitesse et de l'accélération Feuille de copie angulaires en sortie du réducteur. DT03 1/2 et DT03 2/2
Énoncer le théorème à appliquer et déterminer le couple nécessaire Feuille de copie au déploiement du mécanisme de pointage.
Dans le cadre de référence à la norme ECSS
Préciser la valeur numérique de
Feuille de copie
DT03 1/2 et DT03 2/2
DT04
Étude du réducteur de l'actionneur rotatif
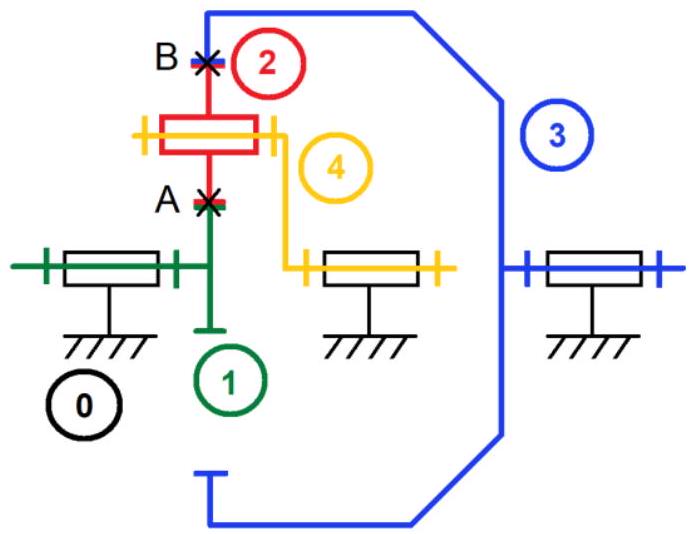
Dans le contexte de l'étude, préciser les principaux avantages de la Feuille de copie solution train épicycloïdal par rapport à un train d'engrenages simples.
Feuille de copie
QUESTION 1.15 Déterminer les diamètres primitifs des différentes roues du réducteur. Conclure sur le respect du cahier des charges en terme d'encombrement.
Préciser les modifications à apporter le cas échéant.
2^E PARTIE : ÉTUDE DES RELATIONS PRODUIT-MATERIAU D'ELEMENTS DE STRUCTURE.
Objectif: Identifier les caractéristiques pertinentes permettant d'identifier les matériaux adaptés aux composants de structure des satellites.
Feuille de copie
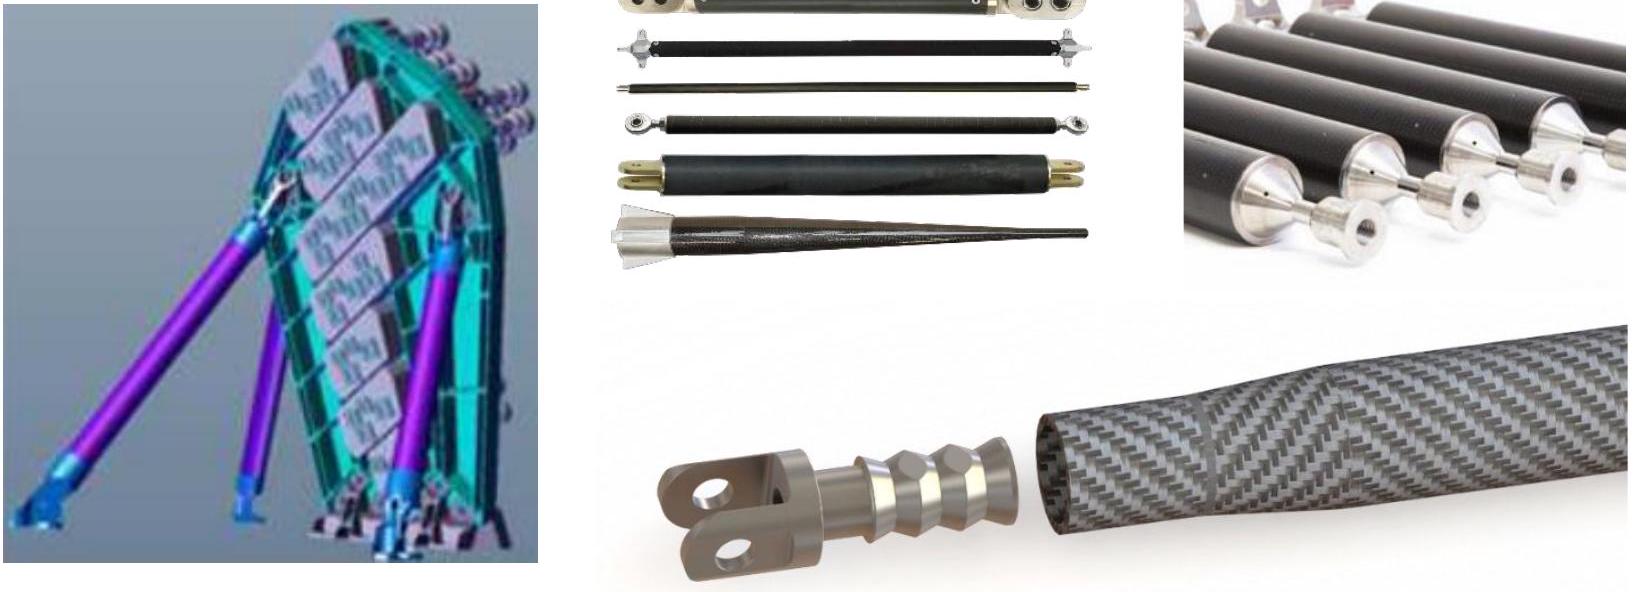
QUESTION 2.4 Le matériau retenu pour le tube du strut est un composite fibre de carbone et matrice époxy, obtenu par enroulement filamentaire. Préciser la particularité principale du comportement mécanique de ce matériau par rapport à un alliage d'aluminium, proposé également au catalogue des fournisseurs de struts.
QUESTION 2.5 À partir des données précédentes, déterminer les coefficients d'expansion thermique axial
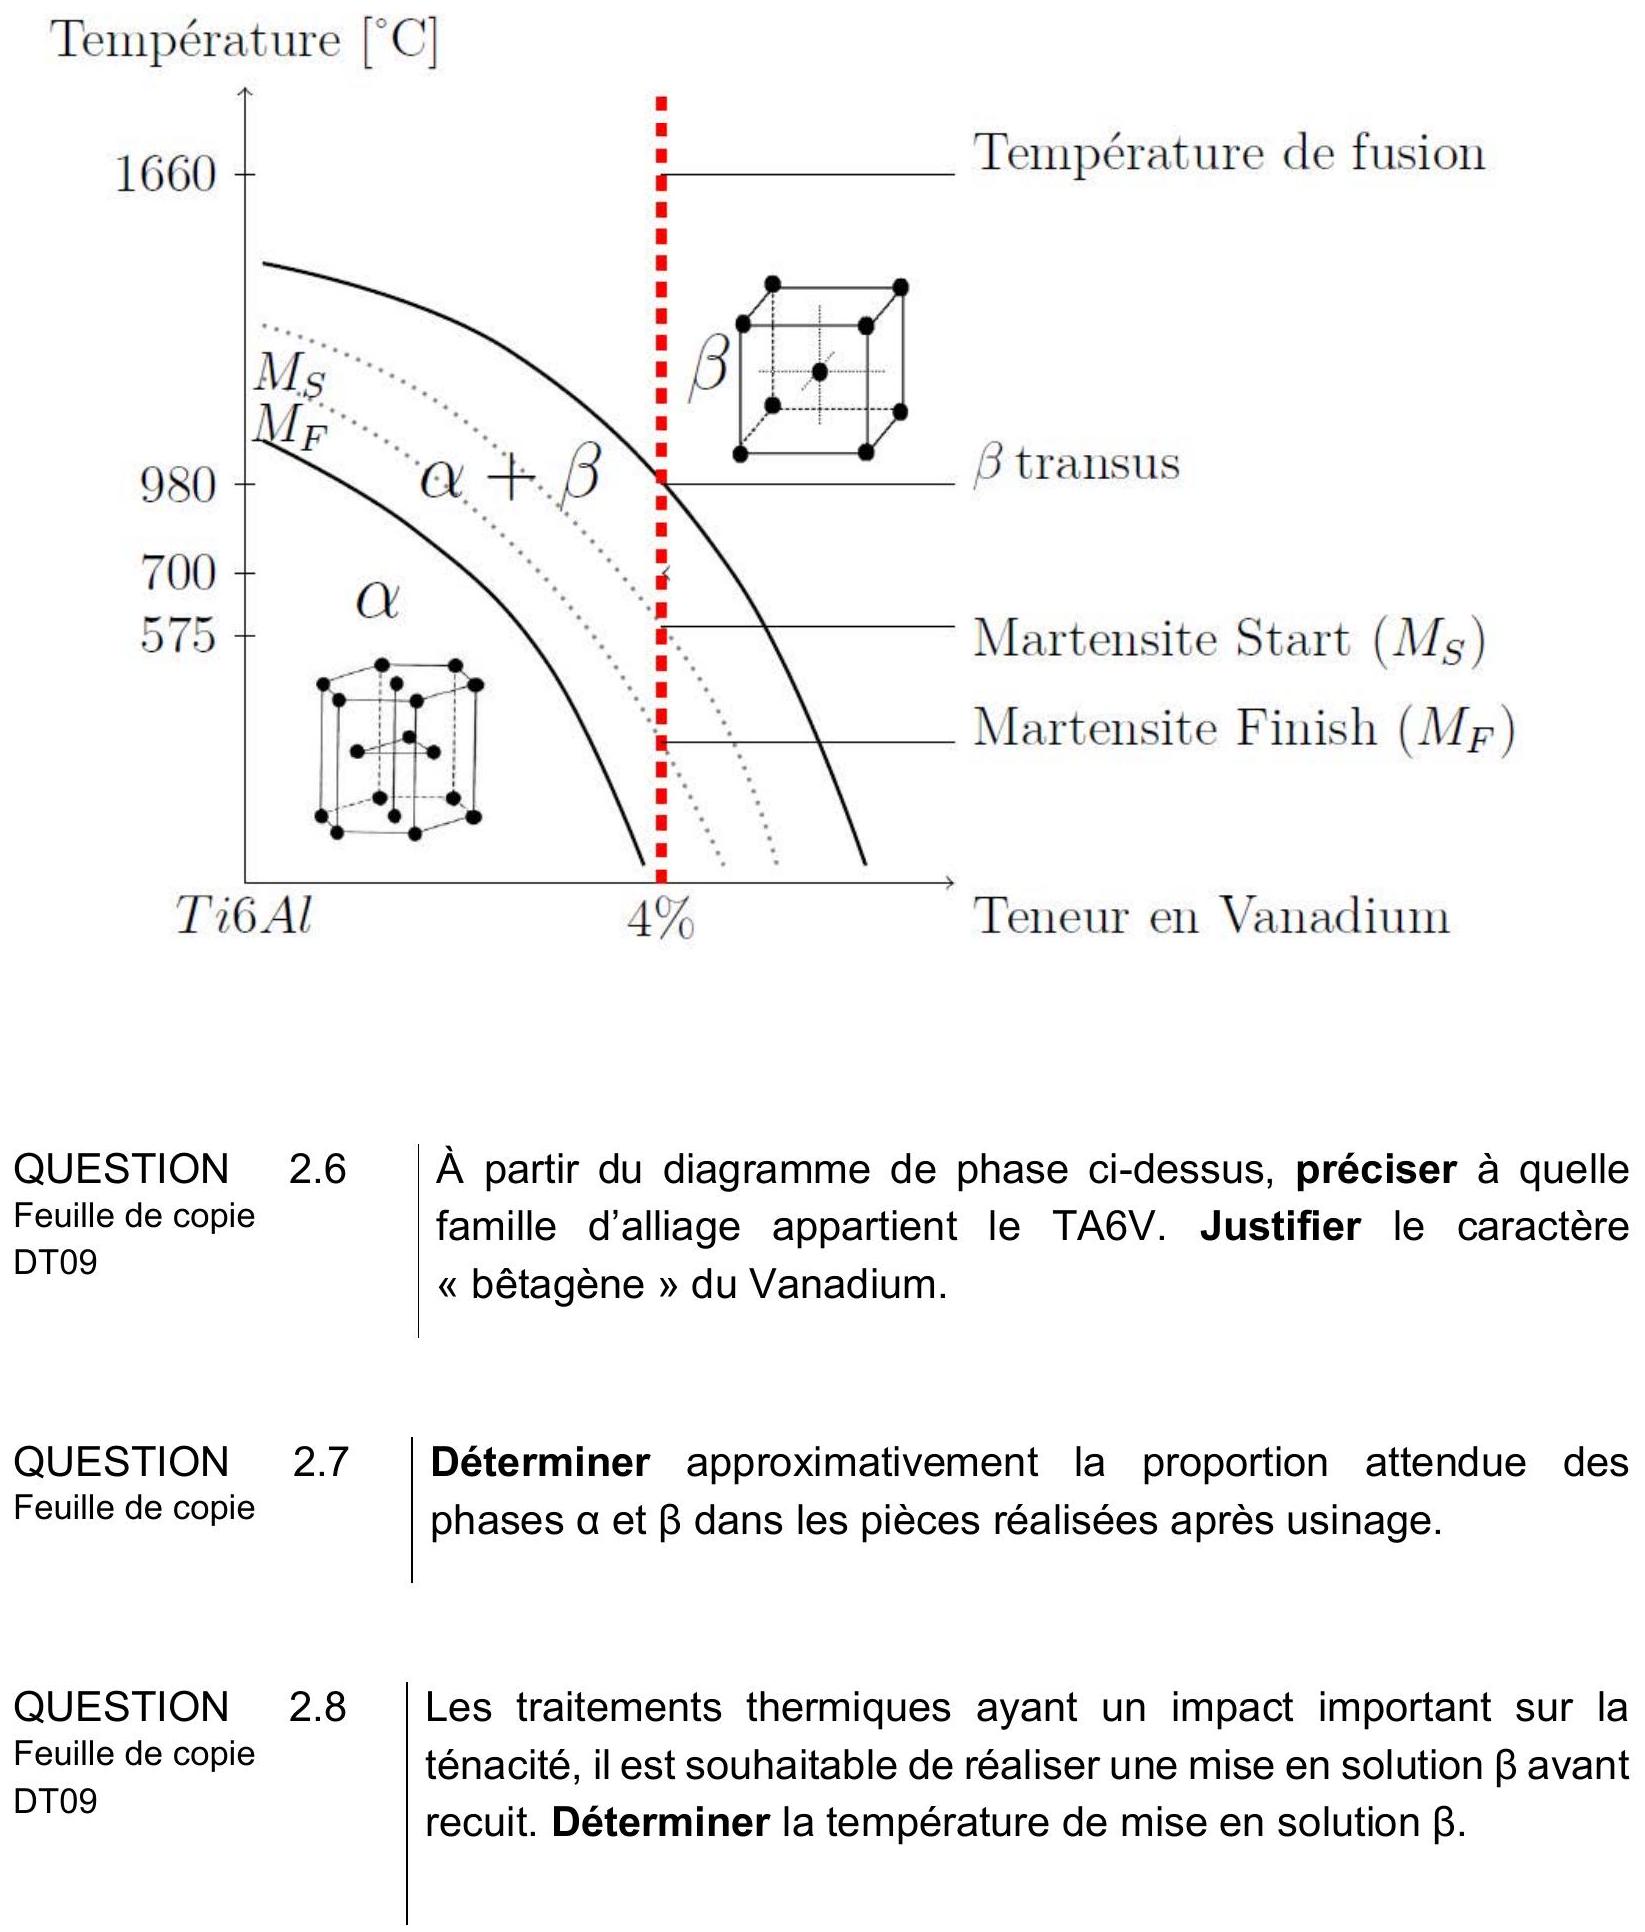
- -les alliages de type
α , dont la phase est hexagonale compacte, difficiles à déformer à froid et de résistance à la traction modeste ; - -les alliages de type
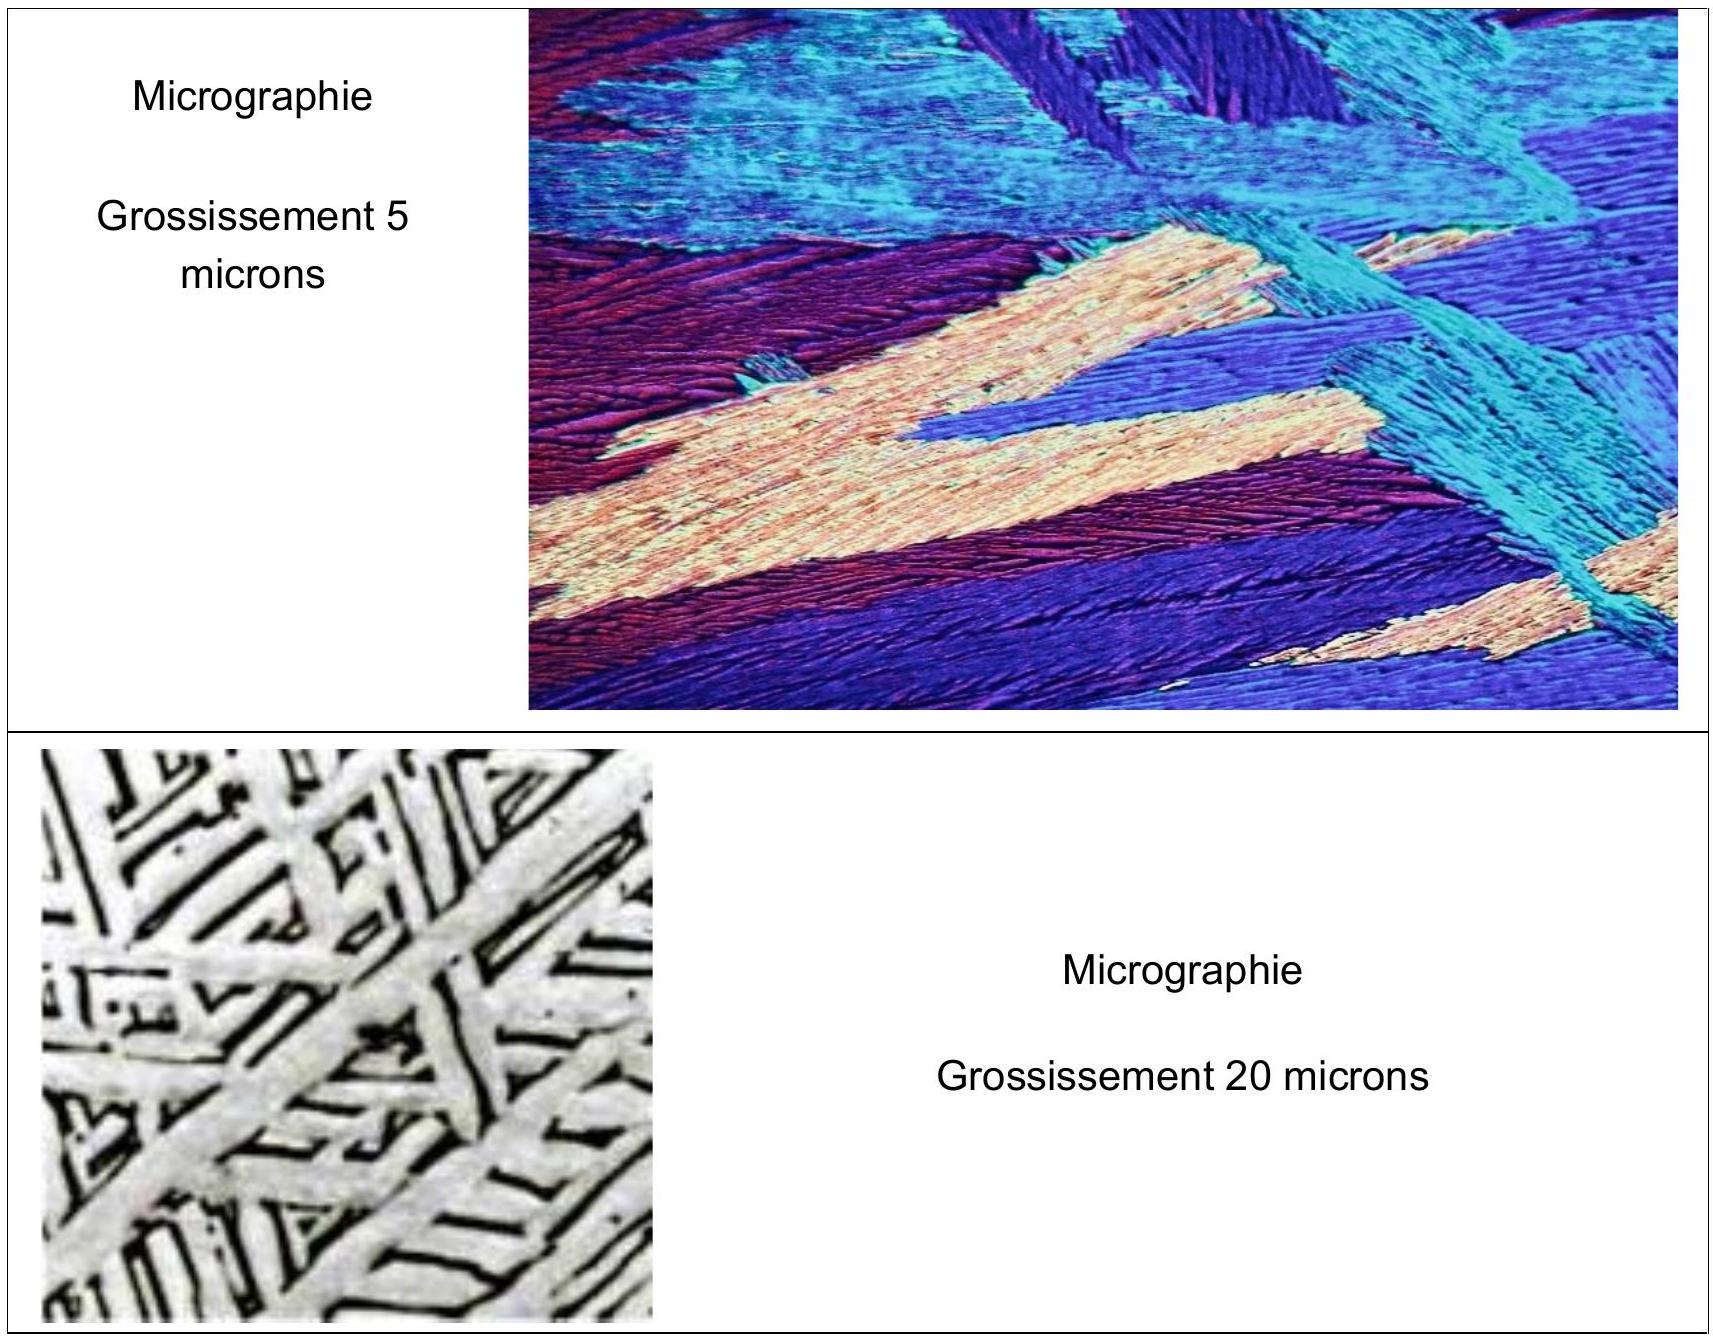
α + β , qui présentent la résistance mécanique la plus élevée et dont les caractéristiques dépendent fortement des traitements thermiques en partie en raison de la formation d'une phase de martensite lors du refroidissement ; - -les alliages de type
β , dont la microstructure est cubique centrée et présentent une bonne déformabilité à froid.
La norme ECSS impose le calcul des seuils de contrôle non destructif concernant les pièces par la détermination des facteurs d'intensité de contrainte appliqué au cas de chargement.
Critical crack-size calculation
- a.The critical crack-size (ac) shall be calculated by means of LEFM:
a_c = ((K_c)^2)/(π∑(F_i S_i)^2)
whereS_i are the maximum specified stresses andF_i are the stress intensity magnification factors for the different load cases (which depend on the crack size a) andK_c is the critical stress intensity factor.
2.10
« a » dans une pièce de volume infini et dans un cas de traction, pour lequel le facteur de forme
3^E PARTIE : ÉTUDE D'INDUSTRIALISATION D'ELEMENTS DE STRUCTURE DANS UN CONTEXTE D'AUGMENTATION DE LA DEMANDE.
Objectif : L'augmentation du nombre de produits à réaliser, en lien direct avec les projets de constellations de satellites, justifie de remettre en cause les processus de réalisation établis jusqu'alors pour des petites séries voire des commandes unitaires de pièces.
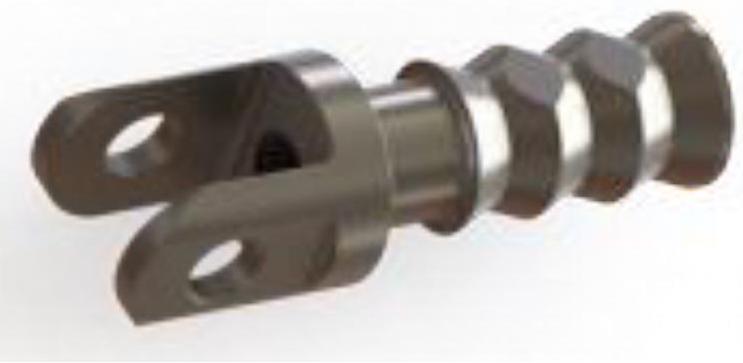
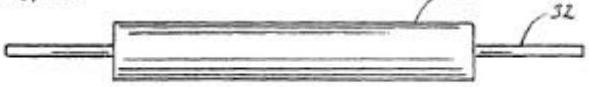
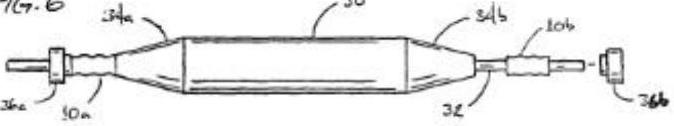
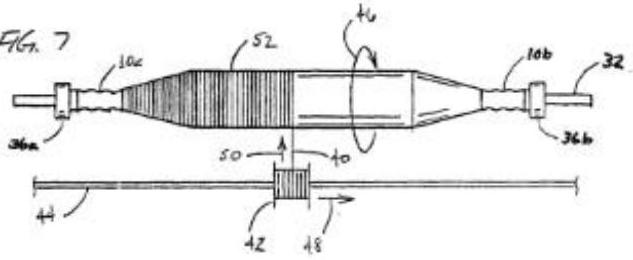
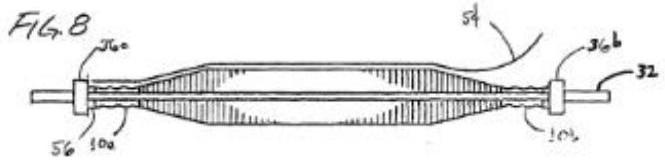
Préciser la nature de la protection apportée par le brevet en ce qui Feuille de copie concerne les end-fittings et justifier la pertinence d'intégrer la DT07 et DT11 fabrication additive dans le cadre d'une montée en cadence de cette production.
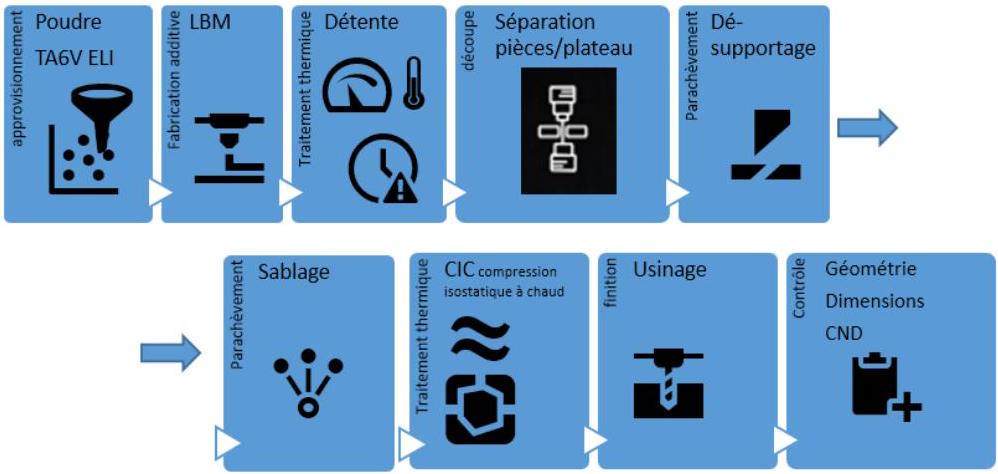
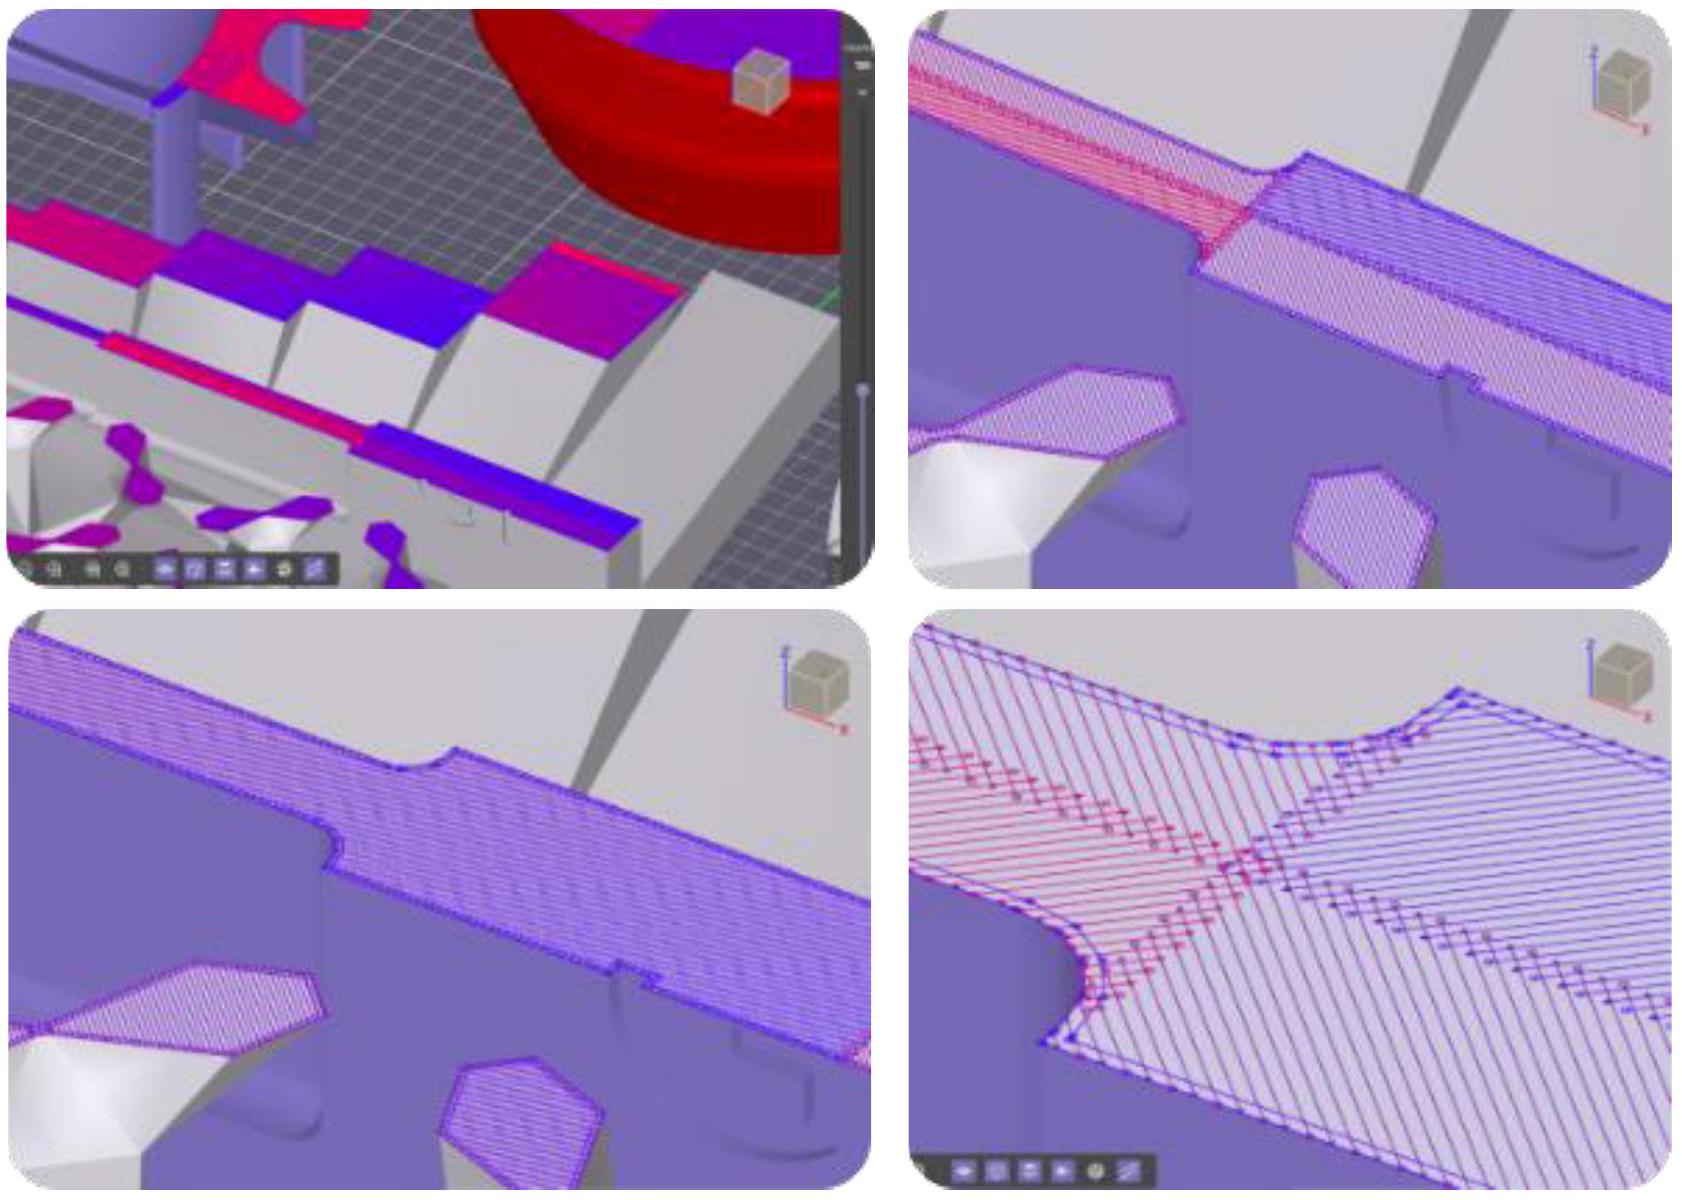
Étude d'optimisation du processus d'usinage des end-fittings.
Feuille de copie DT11
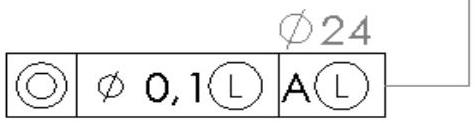
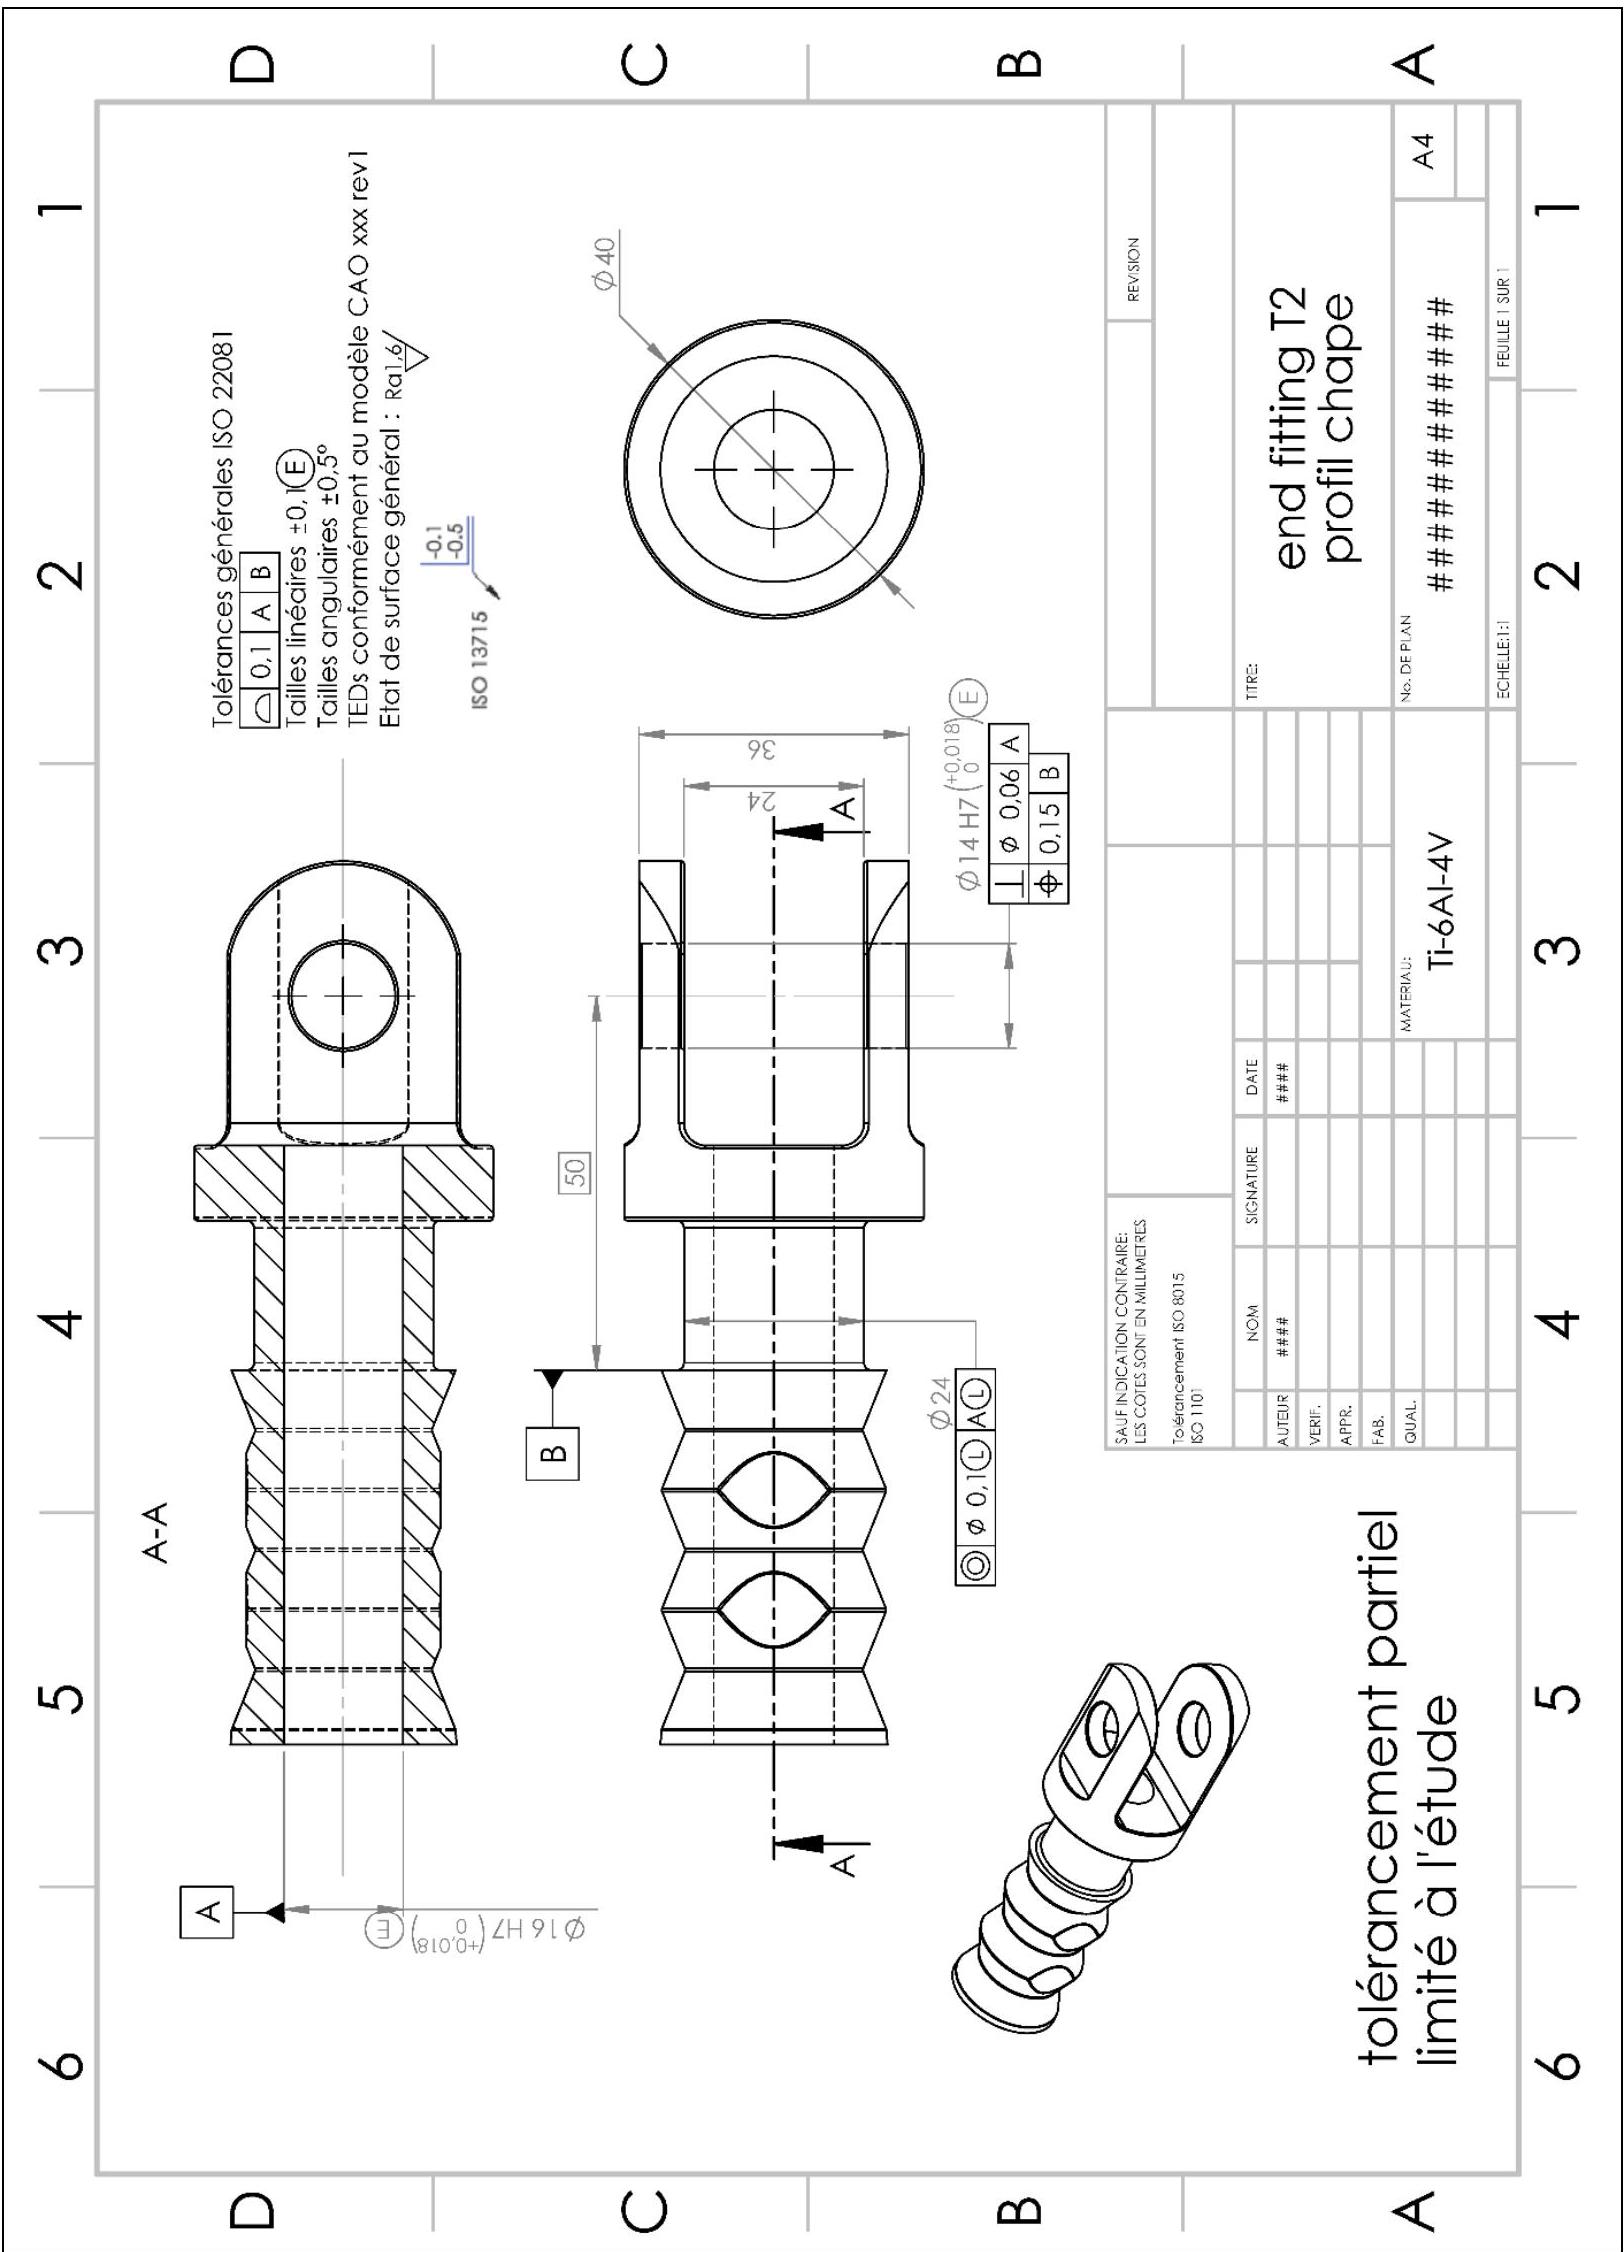
Proposer une justification fonctionnelle de ce tolérancement et expliquer l'impact que peut avoir ce type de spécification sur la gamme de fabrication.
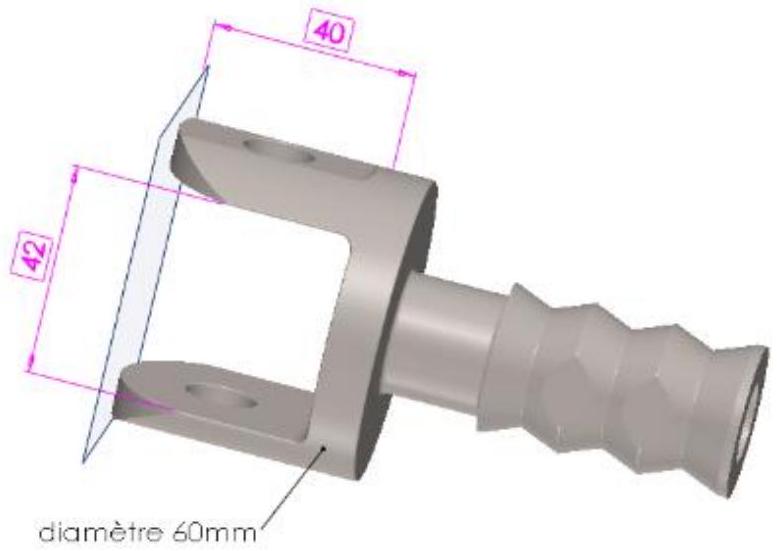
L'usinage de la rainure est actuellement réalisé avec l'outil et les paramètres suivants :
Fraise en carbure monobloc avec dentition d'ébauche
Choisir l'orientation d'outil la plus adaptée à cette opération Feuille de copie d'ébauche en travail dynamique et justifier ce choix. DT12
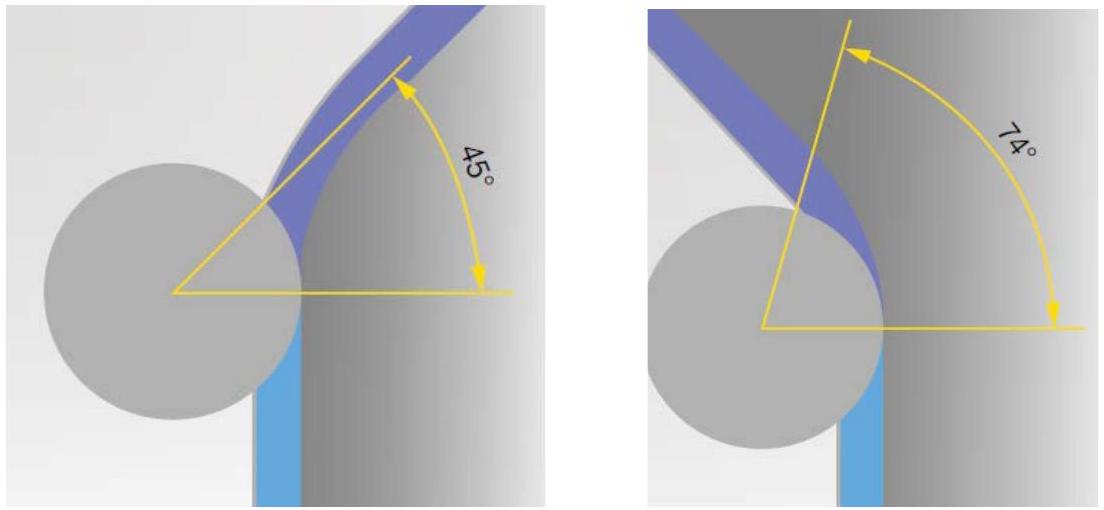
Pour ce type de stratégie dynamique, le carburier préconise une fraise spéciale de dimensions similaires à la précédente mais présentant un brise-copeaux adapté. (
DOCUMENTS TECHNIQUES
| DT01 | Principes essentiels relatifs aux antennes à réflecteur parabolique | 1 page |
| DT02 | Dépointage de faisceaux | 1 page |
| DT03 | Cahier des charges relatif au mécanisme de pointage d'antenne | 2 pages |
| DT04 | Extrait de la norme ECSS-E-ST-33-01C | 1 page |
| DT05 | Fiche produit actionneur rotatif de COMAT Space | 1 page |
| DT06 | Diagrammes de propriétés des matériaux | 2 pages |
| DT07 | Brevet - Dépôt européen (extraits) | 1 page |
| DT08 | Détermination des coefficients d'expansion thermique | 1 page |
| DT09 | Fiche matériau fournisseur - TA6V | 1 page |
| DT10 | Caractéristiques SOMAB GENYMAB Bi-broches | 2 pages |
| DT11 | Définition End-fitting Type 2 "chape" | 1 page |
| DT12 | Données fraisage dynamique (source Walter Prototyp) | 1 page |
DT01 : Principes essentiels Relatifs aux Antennes A REFLECTEUR PARABOLIQUE
- -Tous les rayons émanant du point focal
(F_0) d'une parabole de révolution sont renvoyés par le réflecteur parallèlement à son axe. - -Tout rayon émis à partir du point focal et renvoyé par le réflecteur, atteint un plan orthogonal à l'axe du réflecteur en ayant effectué le même trajet optique, soit
F_0 M + MP_0 = constante= 2F + F_0 P_0 .
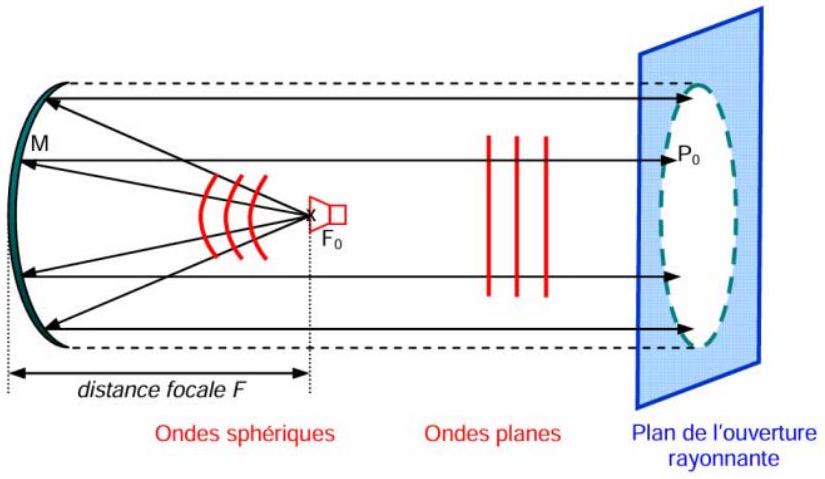
Exemple de mise en œuvre d'une antenne à réflecteur et d'un réseau des sources multiples
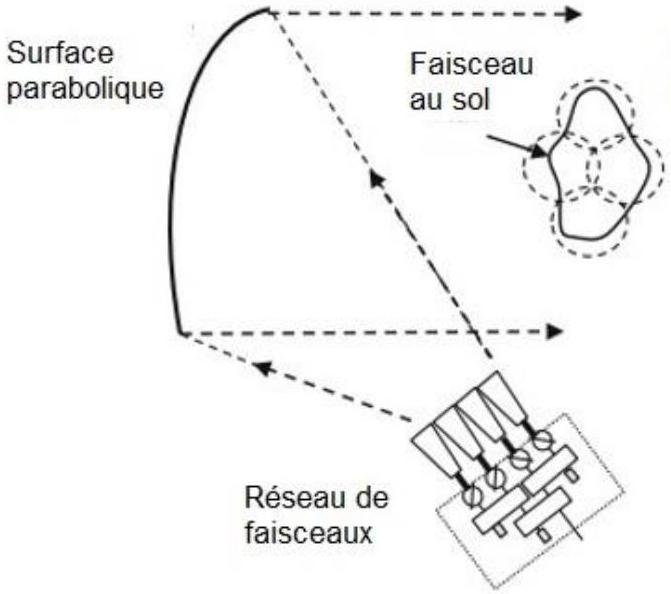
DT02 : Depointage de faisceaux
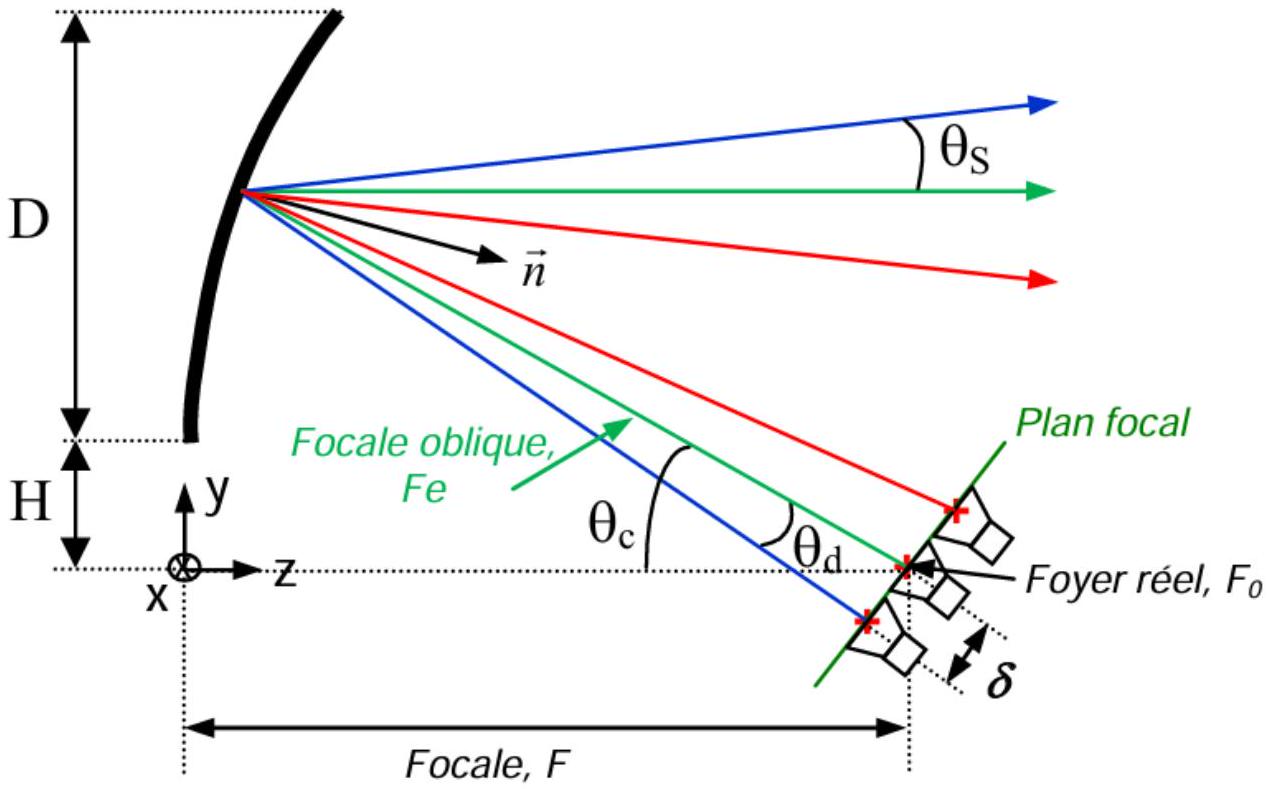
Le dépointage
Pour information, les valeurs de
DT03 1/2 : Cahier Des Charges relatif au mecanisme DE POINTAGE D'ANTENNE
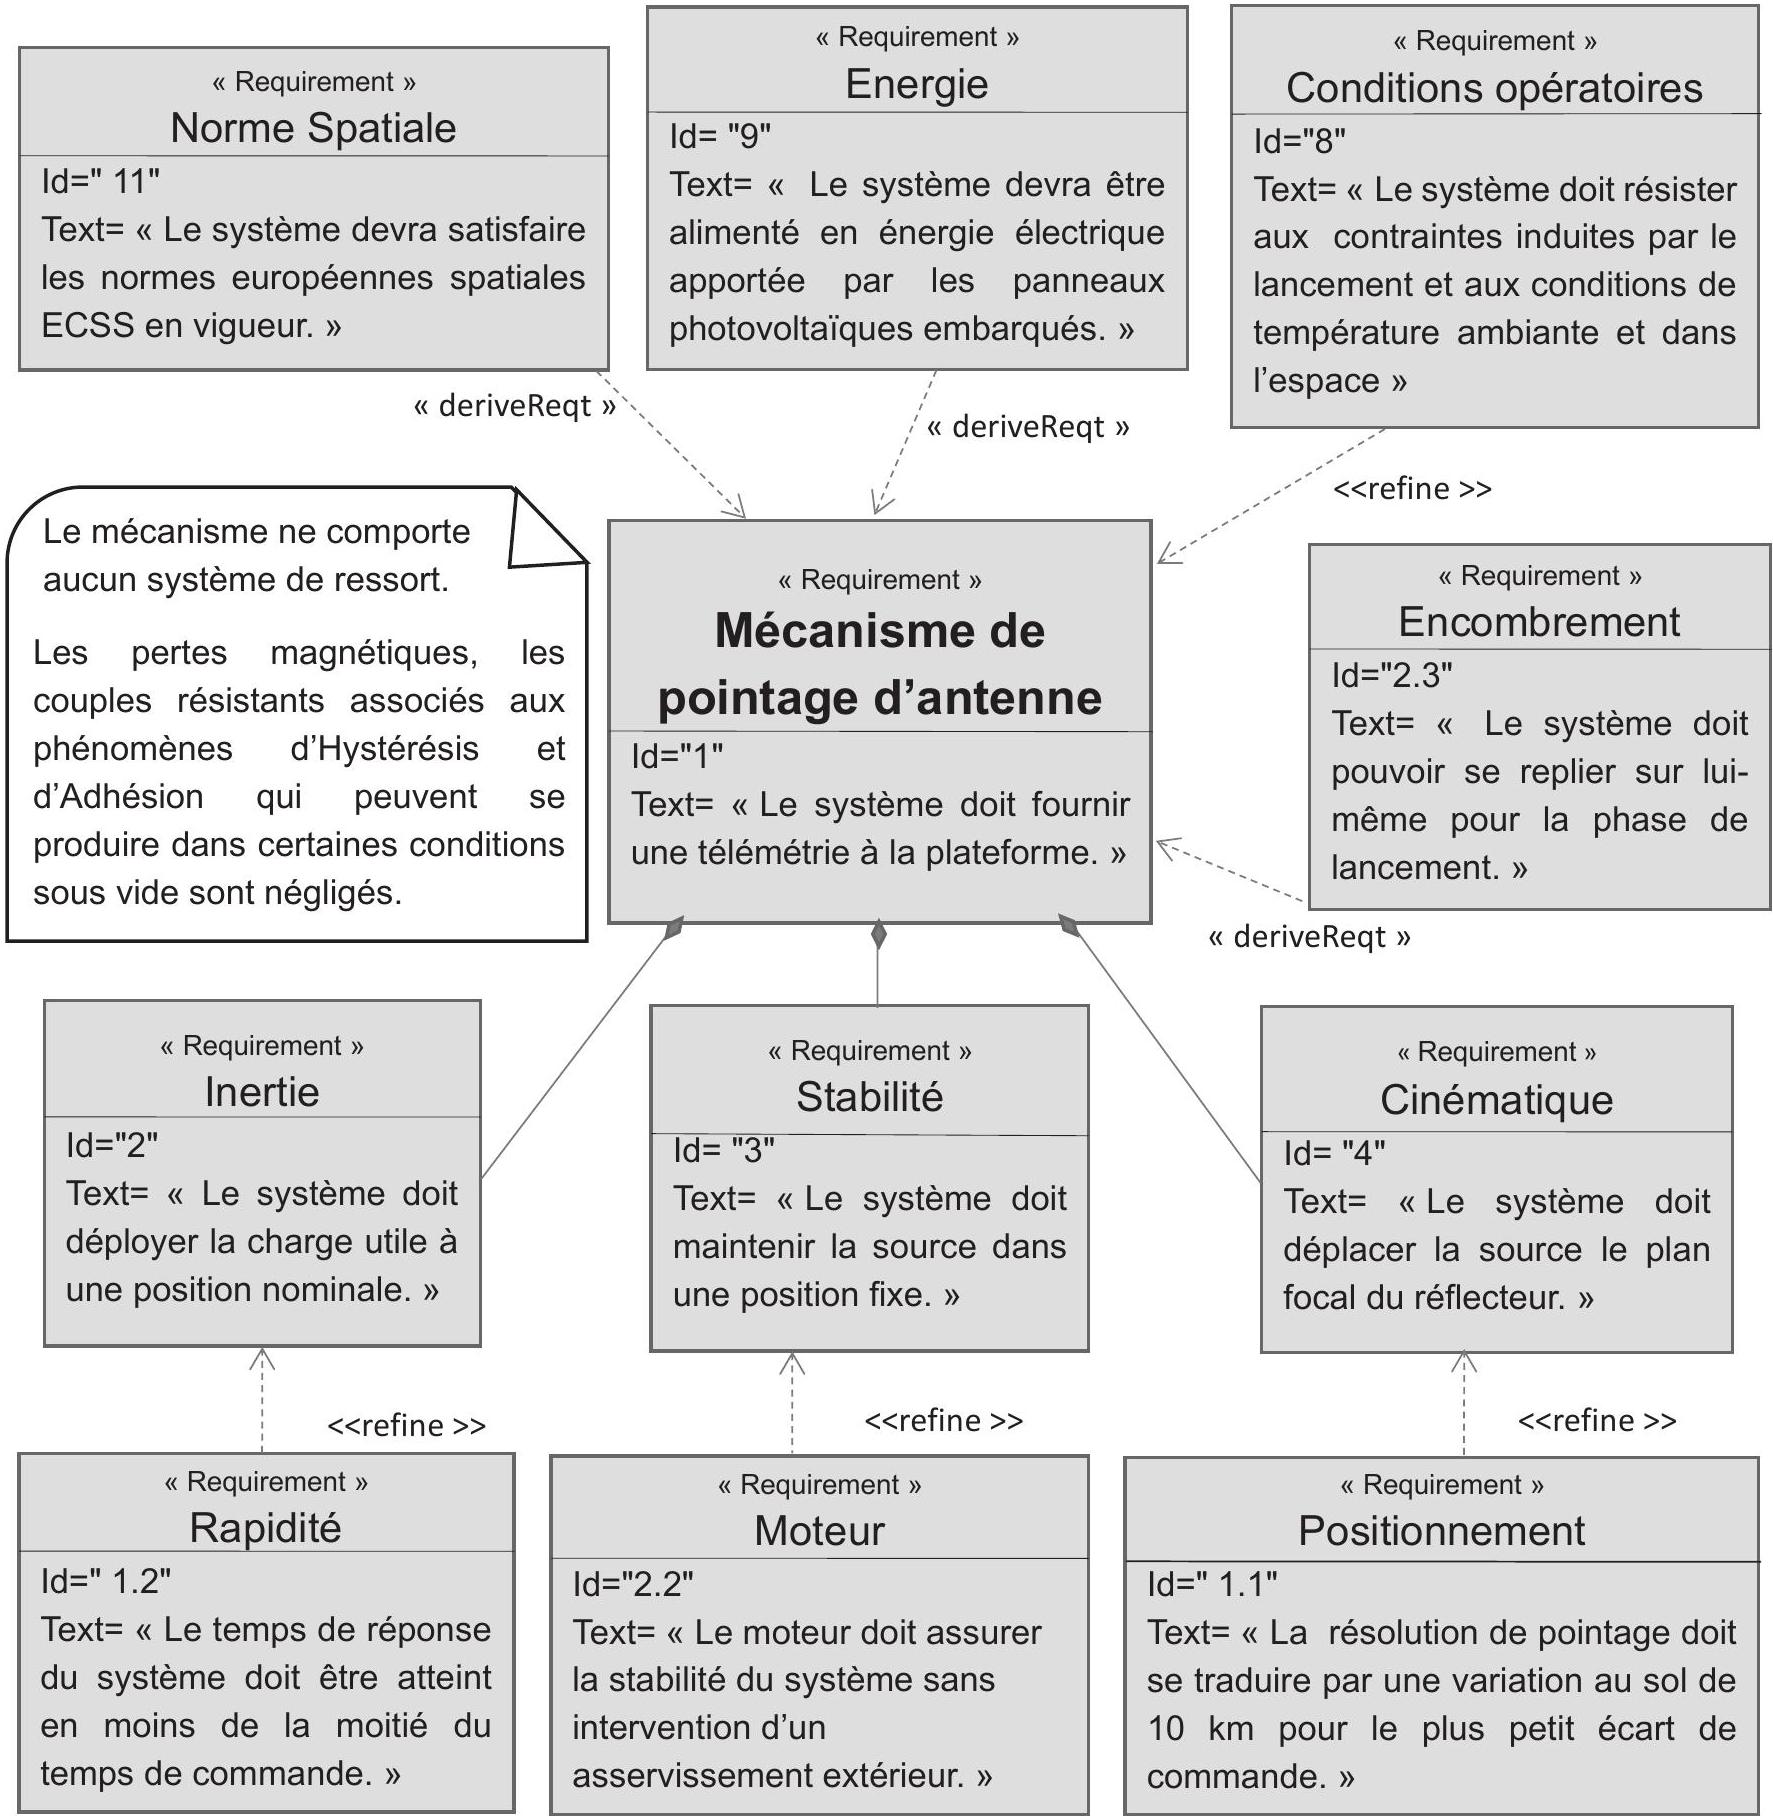
DT03 2/2 : CaHIER DES CHARGES RELATIF AU MECANISME DE POINTAGE D'ANTENNE
| Propriété | Exigence |
| Altitude géostationnaire | 36000 km |
| Réflecteur parabolique : |
|
| Distance focale oblique |
|
| Résolution de pointage | Variation au sol de 10 km |
| Température au sol pendant 12 ans | 21°C |
| Durée de vie de 15 ans en orbite |
|
| Masse maximale de l'ensemble du mécanisme |
|
| Inertie de l'ensemble du mécanisme à déployer selon l'axe
|
|
| Bras réalisé en deux demi-bras identiques |
|
| Moteur électrique pas-à-pas |
|
| Frictions internes en sortie du moteur maximales à froid |
|
| Couple résistant provenant du câblage (harnais) maximal à froid |
|
| Couples induits par les accélérations orbitales |
|
DT04 : Extrait DE LA NORME SPATIALE ECSS
4.7.5.3 Functional dimensioning
4.7.5.3.1 Motorization factors
- a.Actuators shall be sized to provide throughout the operational lifetime and over the full range of travel actuation torques or forces in conformance with 4.7.5.3.1d or 4.7.5.3.1e.
NOTE 1 Example of actuators are electrical, mechanical and thermal.
NOTE 2 Torque or force contributors providing helping torques or forces are treated as motorization. - b.To derive the factored worst-case resistive torques or forces, each contributors, considering all mission phases worst-case conditions , shall be multiplied by the applicable minimum uncertainty factor specified in Table 4-2.
NOTE 1 Example of such environmental effects over the life are vacuum, temperature, and zero G.
NOTE 2 The resistive contributors due to Magnetic effects are all but those coming from the internal design of an electrical motor (e.g. motor detent torque).
NOTE 3 Increased factors are typically applied to take into account effects that cannot be measured by test.
| Resistive torque or force contributors | Symbol | Theoretical Factor | Measured Factor |
| Inertia |
|
1,1 | 1,1 |
| Spring |
|
1,2 | 1,1 |
| Magnetic effects |
|
1,5 | 1,1 |
| Friction |
|
3 | 1,5 |
| Hysteresis |
|
3 | 1,5 |
| Others (e.g. Harness) |
|
3 | 1,5 |
| Adhesion |
|
3 | 3 |
- QUELQUES TRADUCTIONS
actuator : actionneur actuator torque : couple moteur adhesion : adhésion deliverable output torque : couple de sortie supplémentaire spécifié par le client (to) derive : déduire force : force friction : friction
harness : harnais (câblages)
hyteresis : phénomènes d'hystérésis inertia : inertie induite par le mouvement orbital magnetic effects : effets magnétiques payload : charge utile resistive torque : couple résistant spinning spacecraft : vaisseau en rotation spring : ressort torque : couple worst-case : pire des cas - c.The theoretical uncertainty factors in Table 4-2 may be reduced to the measured factors, provided that the worst-case resistive contributors are based on measurements, according to a test procedure approved by the customer.
- d.The minimum actuation torque
(T_(min)) shall be derived by the equation:
T_(min) = 2 × (1, 1I + 1, 2S + 1, 5H_M + 3F_R + 3H_Y + 3H_A + 3H_D) + 1, 25T_D + T_L
where:- -
I is the resistive inertial torque applied to a mechanism subjected to acceleration in an inertial frame of reference (e.g. spinning spacecraft, payload or other). - -
T_D is the inertial resistance torque caused by the worst-case acceleration function specified by the customer at the mechanism level. - -
T_L is the deliverable output torque, when specified by the customer.
- -
DT05 : Fiche produit actionneur rotatif Comat Space
DT06 1/2 : Diagrammes DE PROPRIETES DES MATERIAUX
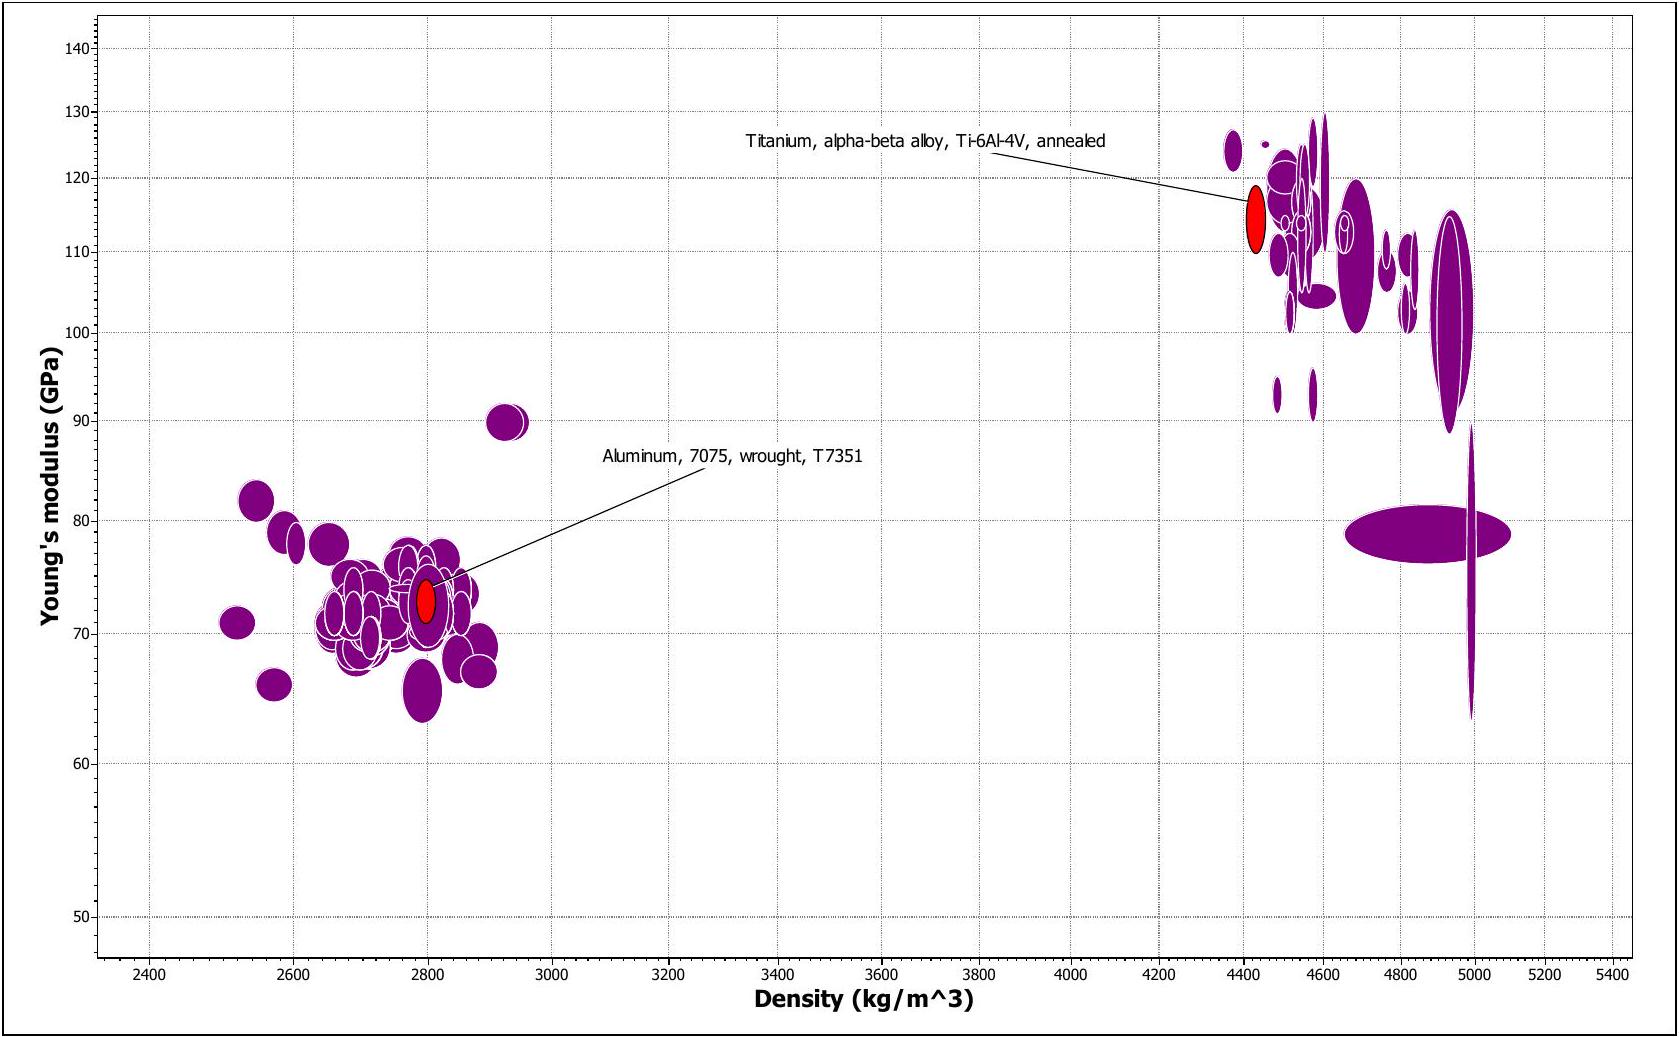
DT06 2/2 : Diagrammes DE PROPRIETES DES MATERIAUX
DT07 : BREVET - Depot EUROPEEN (EXTRAITS)
(12)
European Patent Office
Office européen des brevets
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
(11)
- (45)Date of publication and mention of the grant of the patent:
13.10.2004 Bulletin 2004/42- (51)Int CI.
^7 : F16B 7/00
- (51)Int CI.
- (22)Date of filing: 12.05.2000
- (54)Attachment fitting for composite material structures
Befestigungsanordnung für Verbundwerkstoffstrukturen
Dispositif de fixation pour structures en matériau composite - (84)Designated Contracting States:
AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE - (43)Date of publication of application:
14.11.2001 Bulletin 2001/46
Washington 98059 (US)
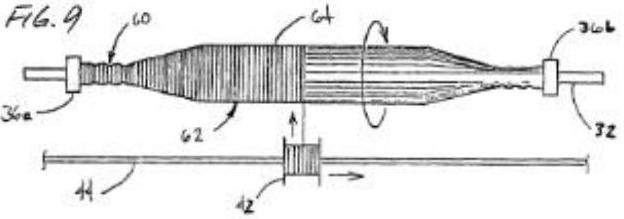
DT08 : Determination Des Coefficients D'expansion THERMIQUE - MATERIAUX COMPOSITES
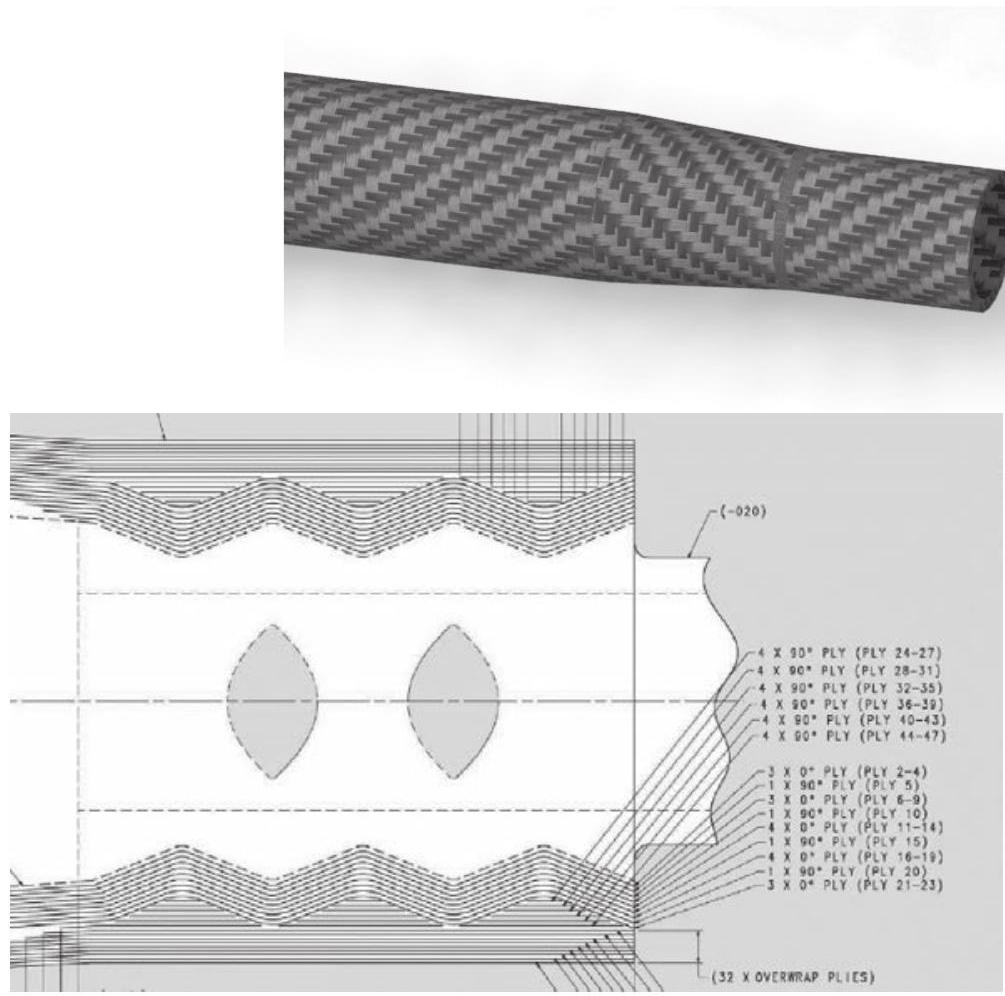
| Massc volumique | Taux volumique | Module élastique | Coefficient de Poisson | Contrainte à la rupture | Expansion thermique longitudinale | Expansion thermique transversale | |
|
|
|
|
v |
|
|
|
|
| Fibre (f) : Carbone | 1800 |
|
|
|
4500 |
|
|
| Matrice (m) : Époxy | 1260 |
|
|
|
110 | Om 30 |
|
DT09 : Fiche MATERIAU FOURNISSEUR : TA6V

TA6V
Ti-6Al-4V
Etat recuit :
- -Traction à température ambiante :
- -Résistance :
> 896 N/mm^2 - -Limite d'élasticité à 0,2 %:
> 827 N/mm^2 - -Allongement sur 5d : 10 %
- -Résistance :
- -Alliage de Titane présentant une bonne résistance à la fatigue, à la propagation des criques, à la corrosion, au fluage (jusqu'à
300^∘C ). - -Alliage de titane du type alpha + beta.
- -Recuit (Traitement d'emploi habituel) :
- -Chauffage à
700/750^∘C - -maintien 2 à 4 heures suivant sections
- -refroidissement à l'air.
- -Chauffage à
Vanadium......................................... 4,00
Carbone............................................ < 0,08
Fer..................................................... < 0,30
Oxygène............................................ < 0,20
Azote................................................ < 0,07
Titane.................................................. Base
- -Industries aéronautiques, spatiales et énergie : disques, aubes de compresseurs, pièces de structures, boulonnerie à froid et à chaud, etc.
- -Industries chimiques.
- Recuit (pour diamètres équivalents < 40 mm) :
- -Trempe
- -Chauffage 825/850 °C, refroidissement à l'eau
- -Revenu
- -Dans le domaine 450/590 °C, suivant caractéristiques désirées.
- -Densité: 4,3
- -Coefficient moyen de dilatation en m/m. °C :
- entre 20 °C et 200 °C: 9, 0 × 10^(− 6) - -Module d'élasticité en
N/mm^2 :
- à 20 °C :
110 × 10^3 - -Module de torsion en
N/mm^2 : 45000
- Conductivité thermique enW.m/m^2.^∘C :
- à 20 °C :
6,7
- -Température de dégrossissage : 1050 °C - 1100 °C
- -Température de finition : 850 °C - 950 °C
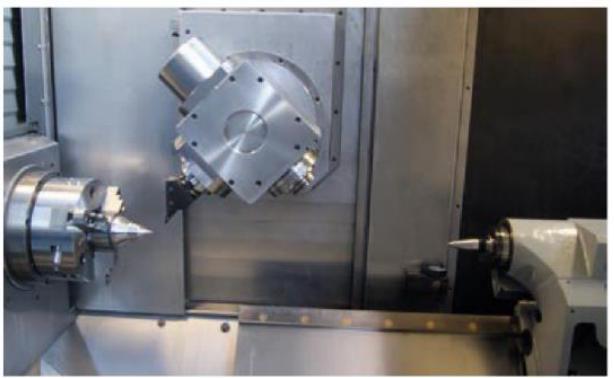
DT10 1/2 : Caracteristiques GENYMAB Bi-broches
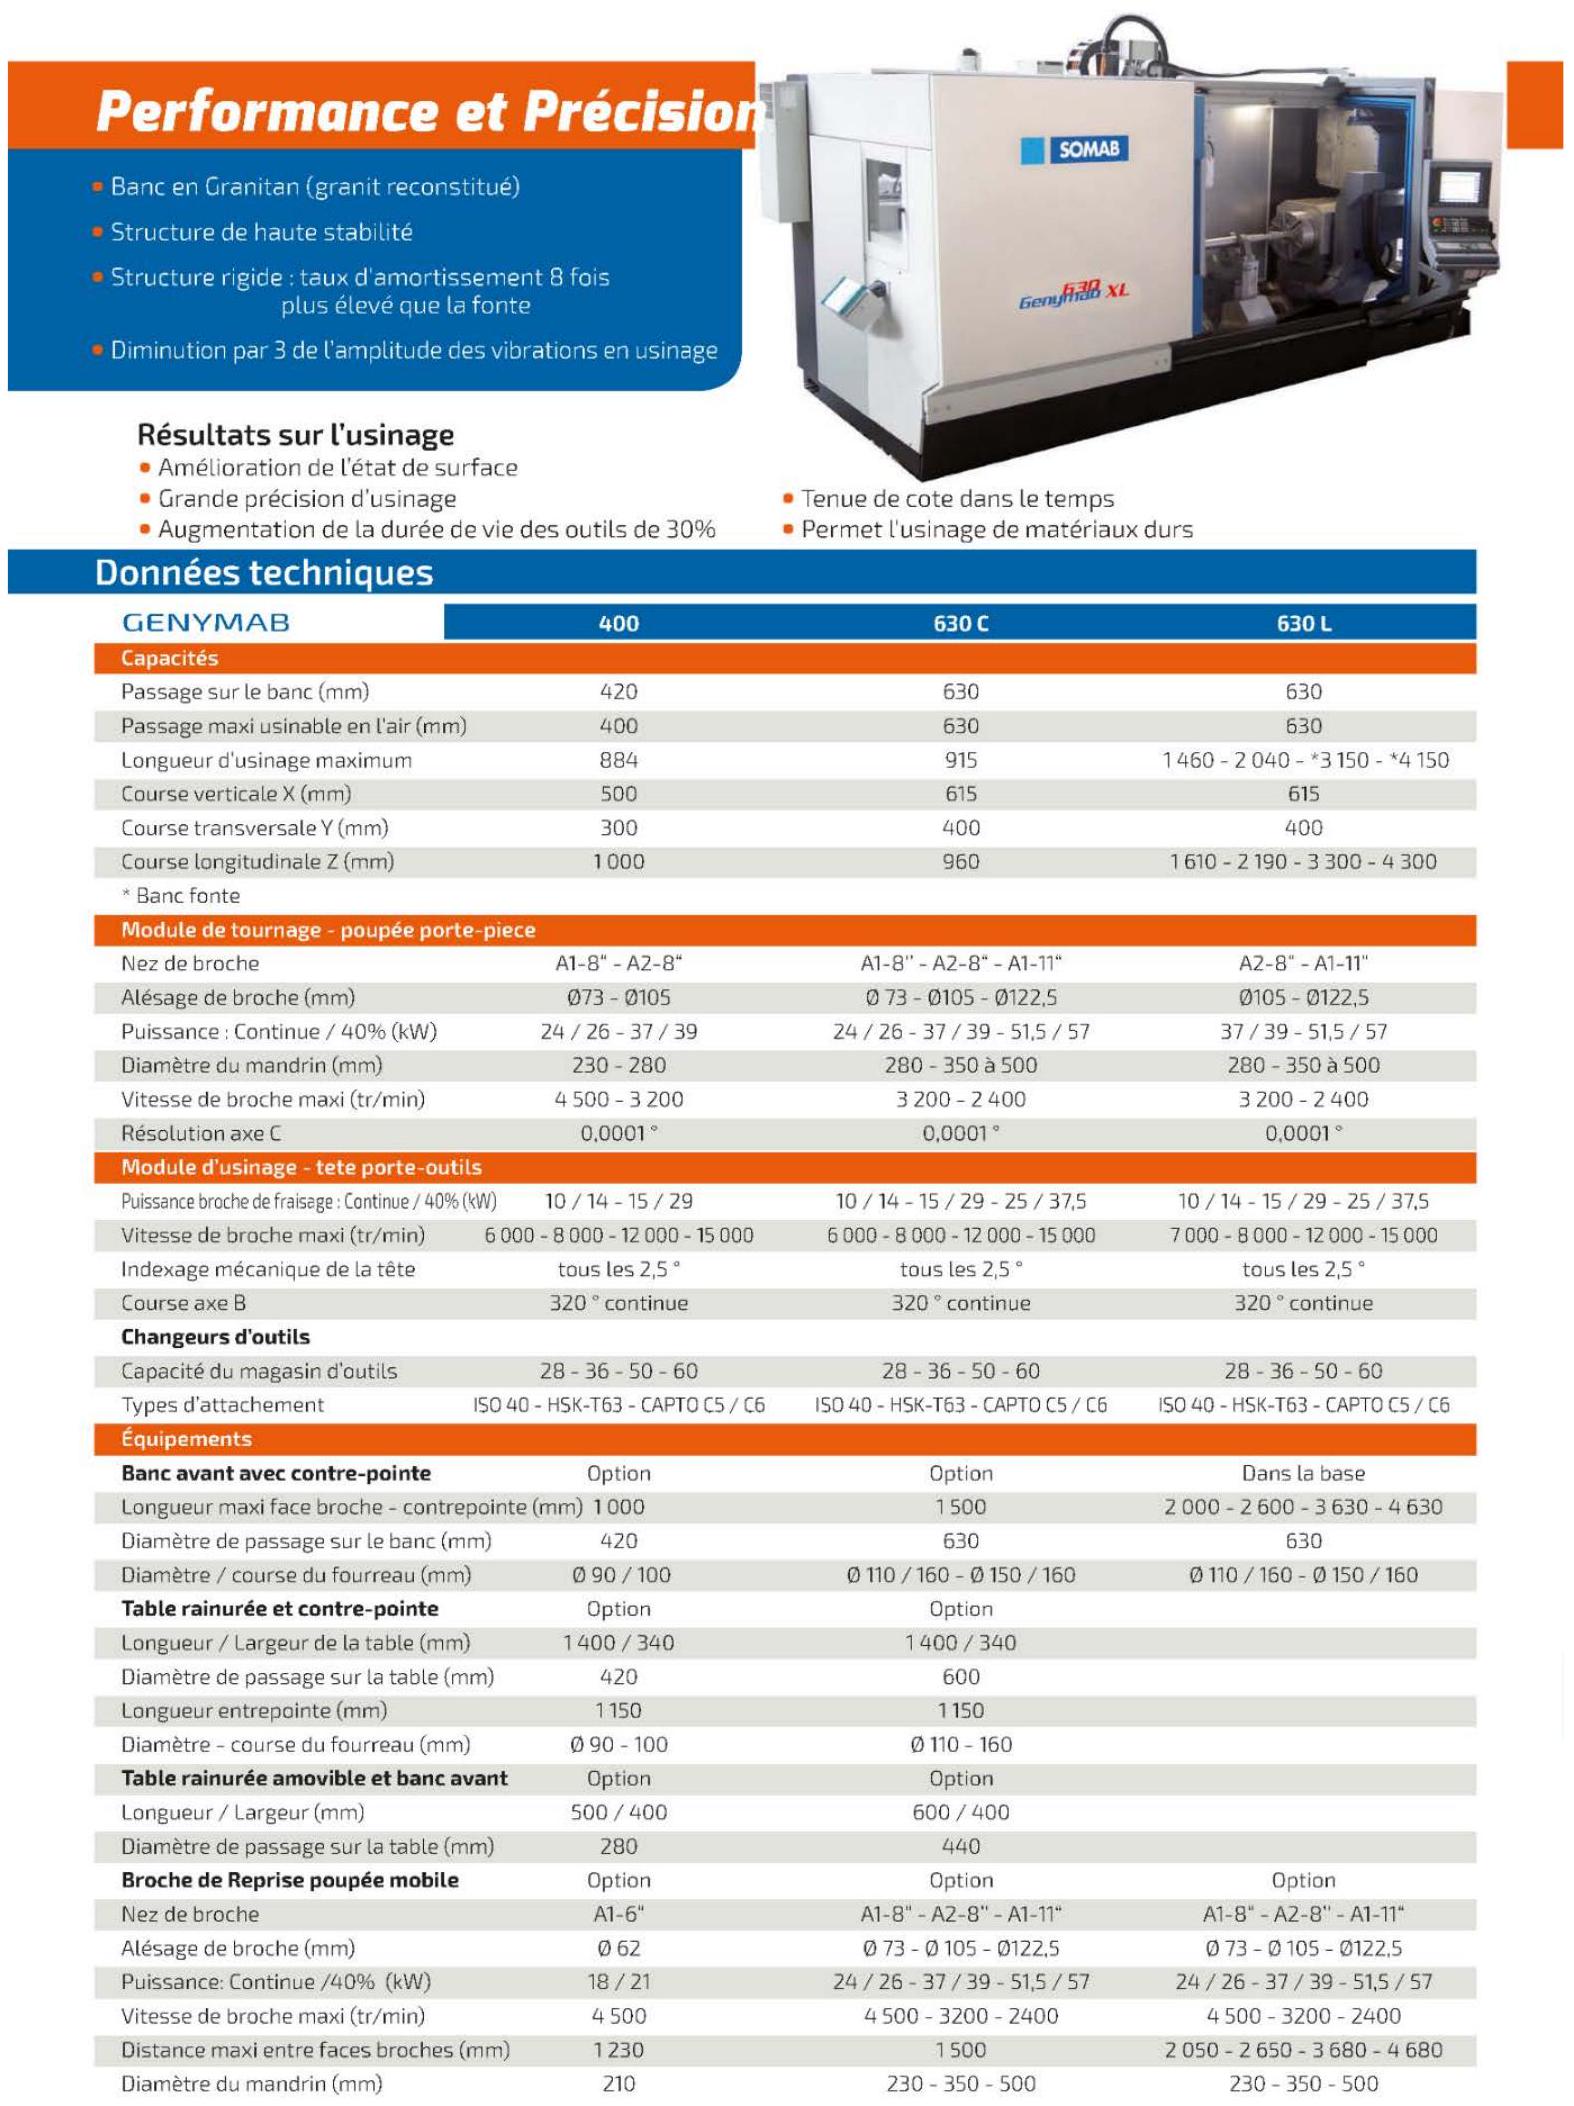
DT10 2/2 : Caracteristiques GENYMAB Bi-broches
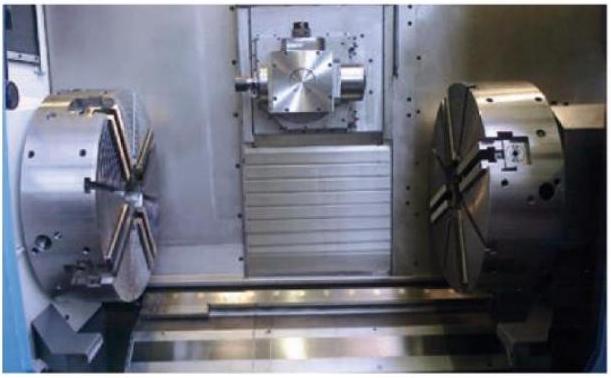
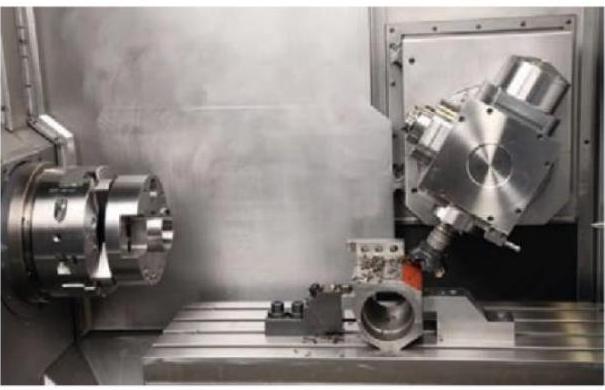
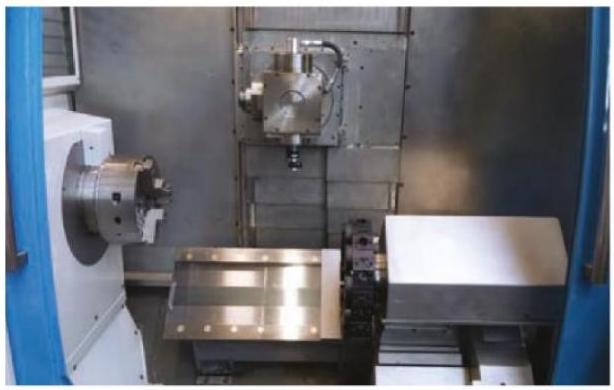
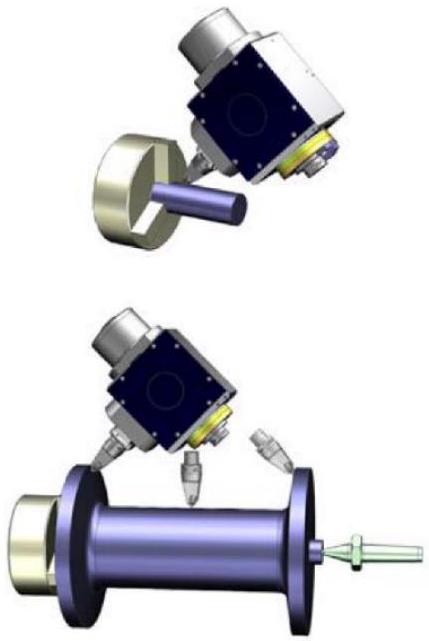
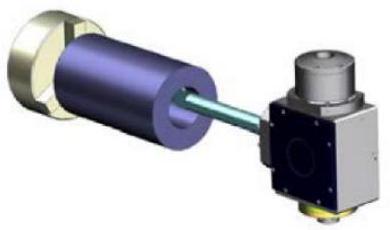
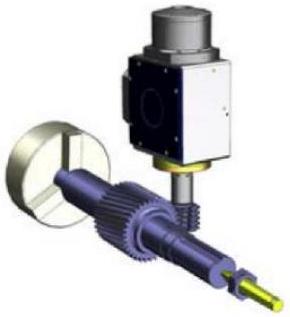
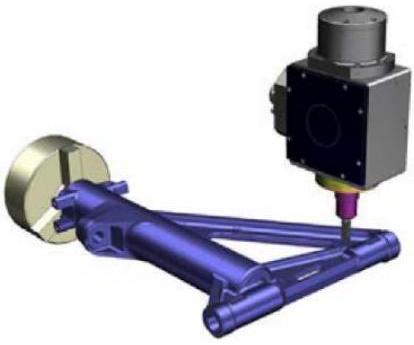
DT11 : Definition end-fitting type2 "chape"
DT12 : DONNEES FRAISAGE DYNAMIQUE (SOURCE WALTER PROTOTYP)
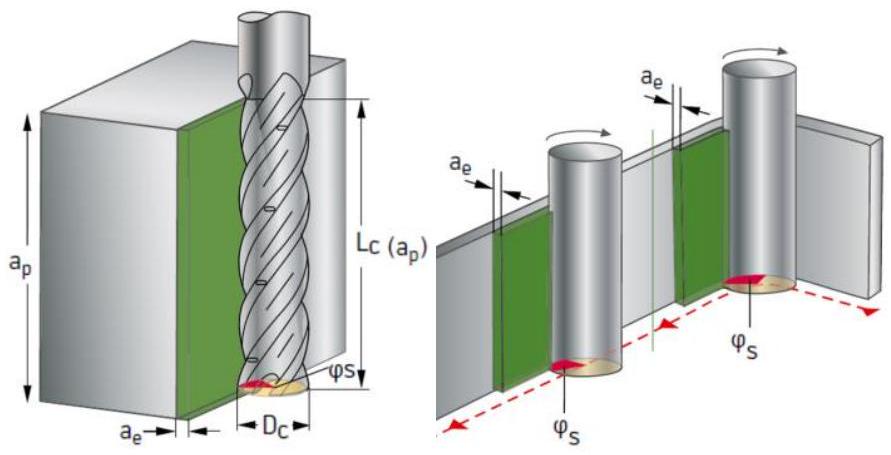
- -Débit de copeaux par unité de temps maximum
(Q_(max)) ; - -Petite largeur de coupe radiale
(a_e) ; - -Grande profondeur de coupe axiale (
a_p ) ; - -Constante
h_m = épaisseur de copeau Moyenne constante(h_m) ; - -Angle d'engagement (
φ s) déterminé en fonction du matériau à usiner.
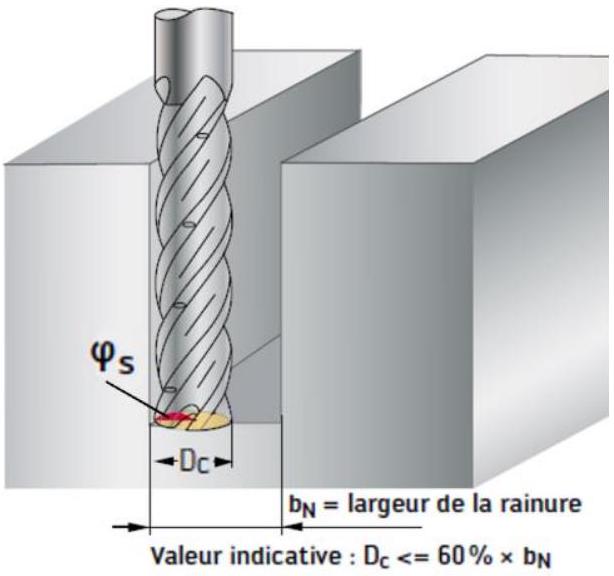
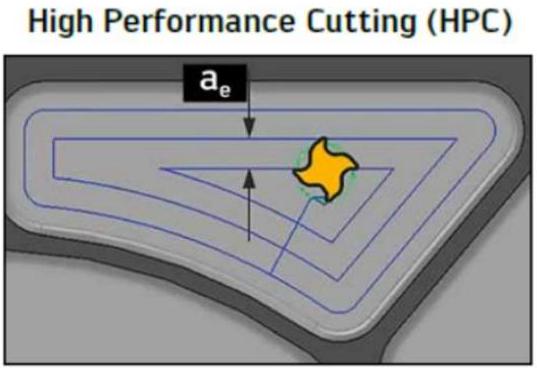
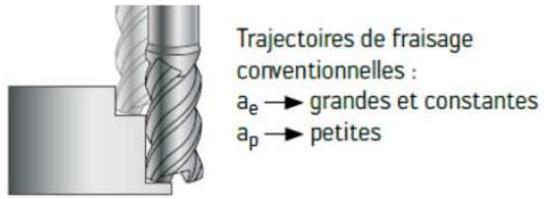
- -Identification de
D_c etL_c selon la géométrie à réaliser ; - -Détermination de
φs en fonction deD_c et du matériau ; - -Calcul de
a_e ; - -Choix de paramètres de coupe adaptés aux conditions géométriques précédentes.
|
|
ISO P | ISO M | ISO S | |
| ST37-490 N/mm
|
|
|
TAI6V4
|
|
|
|
|
|
|
28° |
|
|
42° |
|
20° |
|
|
|
|
20° |
|
|
|
|
|
18° |
|
|
^1 Article de presse Thalesgroup du 18/11/2021 : Thales Alenia Space fabriquera les satellites de nouvelle génération Astra 1P et Astra 1Q pour SES^2 ECSS : European Cooperation for Space Standardization^3 CNES : Centre national d'Études Spatiales^4 Source : « Eucap 2016 : Exemple of MFPB Tx/Rx MBA »^5 Source : Mathieu Suard - 2015^6 Source : Y. Robert - 2017
Questions fréquentes
3 questionsSur quels chapitres porte l'épreuve d'étude d'un système de l'agrégation interne SII ingénierie mécanique 2025 ?Afficher ou masquer la section
Questions fréquentes
3 questionsSur quels chapitres porte l'épreuve d'étude d'un système de l'agrégation interne SII ingénierie mécanique 2025 ?
Elle porte sur la construction mécanique d'un actionneur de pointage d'antenne (motoréducteur, trains épicycloïdaux), sur le comportement des matériaux aérospatiaux comme le titane, et sur l'industrialisation par usinage et fabrication additive.
Quelles erreurs le jury a-t-il le plus relevées à cette épreuve d'agrégation interne SII 2025 ?
Un schéma cinématique minimal peu maîtrisé, un manque de rigueur dans l'application des théorèmes fondamentaux de la mécanique, et une méconnaissance générale des notions de dispersion et de tolérancement.
Faut-il traiter les trois parties de cette épreuve d'agrégation interne SII 2025 ?
Le jury constate que les candidats ayant les meilleurs résultats ont réussi à traiter les trois parties, en totalité ou en partie, même si elles sont indépendantes.
Pas de description pour le moment