Agrégation sciences industrielles de l'ingénieur interne 2025, épreuve 2, option ingénierie électriqueSujet et rapport du jury
Agrégation interne section sciences industrielles de l'ingénieur option sii et ingénierie électrique - Sujet de la seconde épreuve écrite de la session 2025
- Aérostatique et mécanique du vol
- Automatique linéaire, correcteurs P, PI, PID et diagrammes de Bode
- Bus de communication série, I2C et CAN
- Électronique de filtrage (RC, Sallen-Key)
- Conversion et distribution de l'énergie électrique

Explorer les annales
Téléchargements
- Corrigé : pas encore disponible
Présentation du sujet
DifficileÉtude du dirigeable de transport de charge lourde LCA60T de Flying Whales : aérostatique, automatique, informatique embarquée et conversion d'énergieAfficher ou masquer la section
Présentation du sujet
DifficileLe sujet de l'épreuve d'admissibilité de modélisation d'un système porte sur un dirigeable de transport de charge lourde inspiré du LCA60T de la société Flying Whales. L'étude se décompose en cinq parties indépendantes, couvrant la portance aérostatique et le rayon d'action, la stabilisation automatique de position, l'informatique embarquée du système de contrôle de vol, la surveillance des cellules d'hélium et la chaîne de conversion et de distribution de l'énergie.
- 1Partie A : Portance aérostatique et rayon d'actionValider le dimensionnement des cellules d'hélium et l'autonomie du dirigeable à partir de bilans de forces et d'énergie.
- 2Partie B : Stabilisation automatique de positionModéliser et corriger, par des correcteurs P, PI puis PID, la stabilisation du dirigeable en vol stationnaire face au vent.
- 3Partie C : Informatique embarquée FCSÉtudier les bus de communication (série, I2C, CAN-FD) du système de contrôle de vol et programmer le calcul de position et de cap.
- 4Partie D : Surveillance des cellules d'héliumÉtudier la chaîne de mesure de température par sonde Pt100 et son filtrage électronique.
- 5Partie E : Génération, distribution et conversion de l'énergieÉtudier la génératrice, le dimensionnement des batteries, la distribution électrique et les moteurs et variateurs des propulseurs.
Difficile. Le rapport indique que les meilleures copies sont celles de candidats ayant traité en profondeur au moins 50 % du sujet, et souligne que le calcul du filtre de Sallen-Key, pourtant classique, n'a été réussi que par 5 % des candidats.
Ce qu'a observé le jury
6 erreurs relevéesConversions d'unités mal maîtrisées · Bases de l'automatique linéaire insuffisamment révisées · Méthode de calcul des applications numériques non respectéeAfficher ou masquer la section
Ce qu'a observé le jury
6 erreurs relevéesL'étude aborde l'ensemble des champs disciplinaires de l'ingénierie électrique : automatique, informatique appliquée, électronique et conversion d'énergie. Chaque partie commençait par des questions accessibles à tous les candidats, et il était souvent possible de traiter une première question sans avoir réussi la précédente. Le jury rappelle que le candidat ne peut être spécialiste de l'ensemble des domaines, mais que les meilleures copies sont celles ayant abordé toutes les parties et approfondi au moins la moitié du sujet.
Les erreurs les plus sanctionnées
- 1Conversions d'unités mal maîtrisées
Dans la partie A, le jury regrette les difficultés de certains candidats à convertir des unités, notamment des kilomètres par heure en mètres par seconde.
« Le jury a regretté les difficultés de certains candidats à manier les unités »
- 2Bases de l'automatique linéaire insuffisamment révisées
La partie B demandait la maîtrise des outils de base de l'automatique linéaire (diagrammes de Bode, correcteurs P, PI, PID) ; un travail de révision plus sérieux aurait permis de mieux réussir cette partie classique.
« aurait permis à nombre de candidats de faire mieux sur cette partie très classique. »
- 3Méthode de calcul des applications numériques non respectée
Le jury rappelle la méthode attendue pour toute application numérique, souvent non suivie par les candidats.
« il faut d'abord effectuer le développement littéral, puis remplacer chaque terme par sa valeur numérique avant de donner le résultat final. »
- 4Bus I2C et CAN mal connus des candidats en systèmes d'information
La partie C1 étudiait la liaison série, le bus I2C et le bus CAN-FD ; leur connaissance est particulièrement recommandée pour les candidats inscrits dans l'option systèmes d'information.
« Connaître les bus I2C et CAN est fortement recommandé pour les candidats inscrits dans l'option »
- 5Calcul de filtre RC simple trop peu traité
En partie D, le calcul d'un filtre RC, pourtant facile et réussi par 72 % des candidats qui l'ont traité, n'a été abordé que par 42 % des candidats.
« mais seulement 42 % des candidats ont traité cette question facile. »
- 6Calcul du filtre de Sallen-Key mal maîtrisé
Le calcul du filtre de Sallen-Key, pourtant classique en électronique, n'a été réussi que par 5 % des candidats, ce qui souligne un manque de préparation sur ce point.
Ce qui a été bien réussi
- La partie A, sur l'aérostatique et le rayon d'action, a été plutôt bien traitée.
- Les candidats ayant traité la partie C2, sur l'écriture de fonctions en C ou en Python, ont pour moitié très bien réussi.
- La partie E a obtenu des résultats corrects sur les batteries, le moteur et la distribution de l'énergie.
- Chaque partie proposait des questions accessibles en début de partie, permettant souvent de progresser sans avoir réussi la question précédente.
Conseils du jury
- Traiter l'ensemble des parties du sujet et approfondir au moins la moitié plutôt que de se concentrer sur un seul domaine.
- Rédiger une copie soignée en respectant la langue française, en numérotant les questions selon l'ordre du sujet et en mettant en évidence les résultats.
- Toujours développer littéralement une expression avant l'application numérique, en donnant systématiquement les unités.
- Réviser les bases classiques de chaque domaine des sciences industrielles de l'ingénieur, y compris hors de sa spécialité d'origine.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Description
Sujet officiel Agrégation interne en sciences industrielles de l'ingénieur, session 2025.
Ces sujets peuvent vous intéresser
Pas encore de corrigé pour ce sujet : voici des sujets proches corrigés.
- Même épreuve, 2026Agrégation sciences industrielles de l'ingénieur interne 2026, épreuve 2, option ingénierie électriqueAgrégation · 2026Sujet seul
- Même chapitre : Bus de communication série, I2C…Agrégation sciences industrielles de l'ingénieur interne 2024, épreuve 2, option ingénierie électriqueAgrégation · 2024Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur interne 2025, épreuve 1Agrégation · 2025Sujet seul
- Même épreuve, 2023Agrégation sciences industrielles de l'ingénieur interne 2023, épreuve 2, option ingénierie électriqueAgrégation · 2023Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur interne 2025, épreuve 2, option ingénierie des constructionsAgrégation · 2025Sujet seul
- Même épreuve, 2022Agrégation sciences industrielles de l'ingénieur interne 2022, épreuve 2, option ingénierie électriqueAgrégation · 2022Sujet seul
- Même sessionAgrégation sciences industrielles de l'ingénieur interne 2025, épreuve 2, option ingénierie mécaniqueAgrégation · 2025Sujet seul
- Même épreuve, 2021Agrégation sciences industrielles de l'ingénieur interne 2021, épreuve 2, option ingénierie électriqueAgrégation · 2021Sujet seul
- Même sessionAgrégation biologie interne 2025, épreuve 1Agrégation · 2025Sujet seul
- Même épreuve, 2020Agrégation sciences industrielles de l'ingénieur interne 2020, épreuve 2, option ingénierie électriqueAgrégation · 2020Sujet seul
- Même sessionAgrégation biologie interne 2025, épreuve 2Agrégation · 2025Sujet seul
- Même sessionAgrégation mathématiques interne 2025, épreuve 1Agrégation · 2025Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
CONCOURS INTERNE
ET CAER
Option : SCIENCES INDUSTRIELLES DE L'INGÉNIEUR ET INGÉNIERIE ÉLECTRIQUE
Le fait de rendre une copie blanche est éliminatoire.
INFORMATION AUX CANDIDATS
- -Concours interne de l'Agrégation de l'enseignement public :
- -Concours interne du CAER / Agrégation de l'enseignement privé :
Définition de l'épreuve
Conseils aux candidats
- -de rédiger les réponses aux différentes parties sur des feuilles de copie séparées et clairement repérées ;
- -de numéroter chaque feuille de copie et indiquer le numéro de la question traitée ;
- -d'utiliser exclusivement les notations indiquées dans le sujet lors de la rédaction des réponses ;
- -de présenter lisiblement les applications numériques, sans omettre les unités, après avoir explicité les expressions littérales des calculs ;
- -d'encadrer ou souligner les résultats ;
- -de justifier clairement les réponses ;
- -de formuler les hypothèses nécessaires à la résolution des problèmes posés si celles-ci ne sont pas indiquées dans le sujet.
Étude proposée
- -Partie A : Portance aérostatique et rayon d'action
- -Partie B : Stabilisation automatique de position
- -Partie C : Informatique embarquée FCS (Flight Control System)
- -Partie D : Surveillance des cellules d'hélium
- -Partie E : Génération, distribution et conversion de l'énergie
- -texte du sujet, pages 2 à 32 ;
- -documents techniques DT1 à DT11, pages 33 à 48 ;
- -documents réponses DR1 à DR11, pages 49 à 59, à rendre avec la copie.
Le dirigeable LCA60T de FLYING WHALES

- -aérostat rigide motorisé hybride-électrique ;
- -200 m de long, 50 m de diamètre ;
- -soute de 96 m × 7 m × 8 m ;
- -60 tonnes de charge utile, d'où le nom de LCA60T pour Large Capacity Airship ;
- -portance aérostatique obtenue grâce à des cellules d'hélium ;
- -4 turbo-générateurs produisant jusqu'à 4 MW de puissance électrique à partir de carburant SAF (Sustainable Aviation Fuel), en attendant la technologie à hydrogène ;
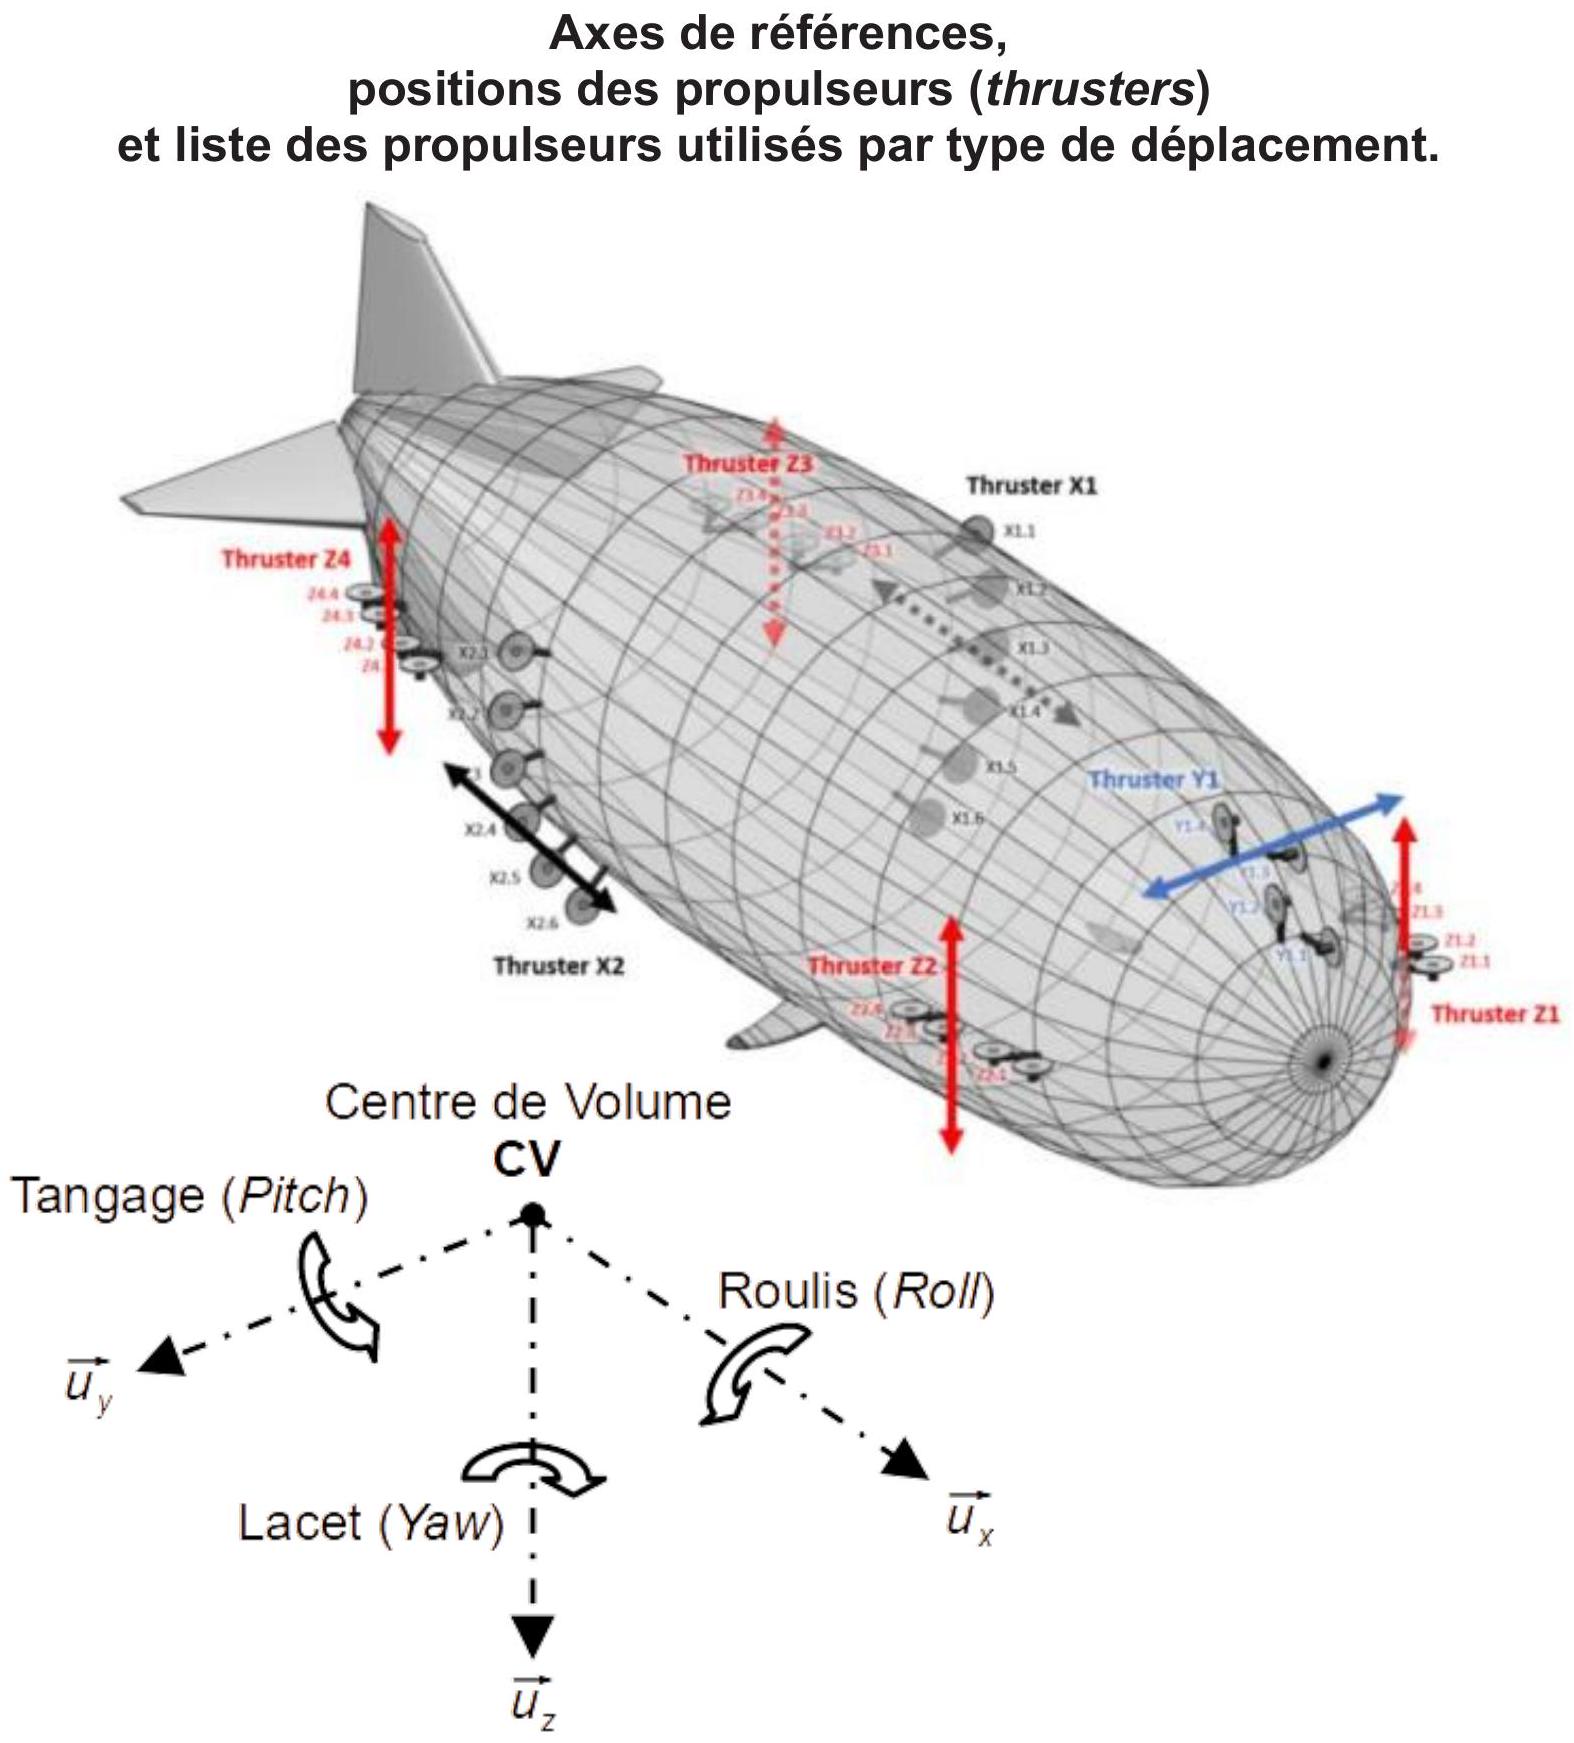
- -déplacement dans les 3 dimensions assuré par 32 hélices et par les gouvernes de queue ;
- -autonomie de 1000 km à 100 km ⋅ h
^(− 1) , altitude de vol 0 à 1000 m , passage de cols à 3000 m.
Partie A. Portance aérostatique et rayon d'action
A.1. Portance aérostatique
La propriété majeure d'un dirigeable est que son poids apparent est nul. La masse de la charge transportée est compensée par un système de ballast lors de la charge ou décharge, l'énergie embarquée sert alors à se déplacer dans les trois directions. Le gaz plus léger que l'air retenu pour la portance aérostatique est l'hélium, gaz inerte et incombustible. Il sera réparti dans 14 cellules le long du dirigeable (voir figure 1 et document technique DT1). D'un côté, l'hélium embarqué aura son propre poids, de l'autre, il contribuera à solliciter la poussée d'Archimède
Il convient de vérifier que cette force verticale, orientée vers le haut, compensera le poids total du dirigeable

- -le volume d'air déplacé par le dirigeable est constant :
V_d = 266000 m^3 ; en première approximation, le volume du dirigeable est réparti entre l'hélium et l'air embarqué tel queV_d = V_(He) + V_(air) ; - -le dirigeable a une masse
m_d , décomposée ainsi :- -structure :
m_(struct) = 110 tonnes ; - -charge utile :
m_(chu) = 60 tonnes ; - -carburant :
m_(carb) = 10 tonnes ; - -air embarqué :
m_(air) = ρ_(air) ⋅ V_(air) , avec comme valeur de référence au niveau de la mer, une masse volumiqueρ_(air) de1, 225 kg ⋅ m^(− 3) à 15 °C sous une pression de 101325 Pa ; - -hélium :
m_(He) = ρ_(He) ⋅ V_(He) , où la valeur exactem_(He) de la masse d'hélium embarquée est à déterminer ; la masse volumique de l'héliumρ_(He) est 0,138 fois celle de l'air (ρ_(He) = k ⋅ ρ_(air) aveck = 0, 138 ) dans les mêmes conditions de température et de pression ;
- -structure :
- -la poussée d'Archimède
F_A s'applique au centre de volume CV, le poids du dirigeableP_d s'applique au centre de gravité CG ; par le jeu des ballasts, ces deux vecteurs sont colinéaires et de sens opposés ; - -l'intensité de la pesanteur est
g = 9, 81 m ⋅ s^(− 2) .
D'après les valeurs ISA (International Standard Atmosphere), la masse volumique de l'air à cette altitude est
Les cellules d'hélium vont se dilater: il convient de vérifier que le volume de
Question 2 : Exprimer en fonction des masses
Question 4 : En déduire la masse d'hélium
Question 5 : À 3000 m, déterminer le volume occupé par les cellules d'hélium (en
A.2. Rayon d'action
Le dirigeable a une portée de 1000 km à
Il convient de vérifier cette portée lorsque le dirigeable embarque 10 tonnes de carburant.
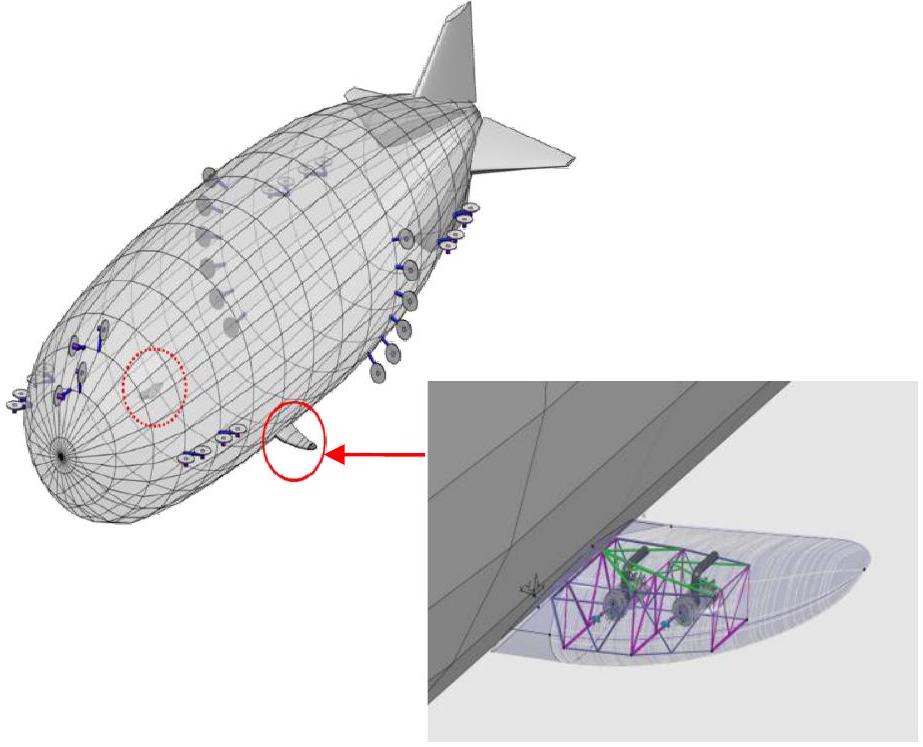
La production d'électricité est assurée par quatre turbo-générateurs installés dans les « nageoires », deux de chaque côté. Chaque turbo-générateur alimente trois propulseurs selon X (figure 2 et document technique DT5).
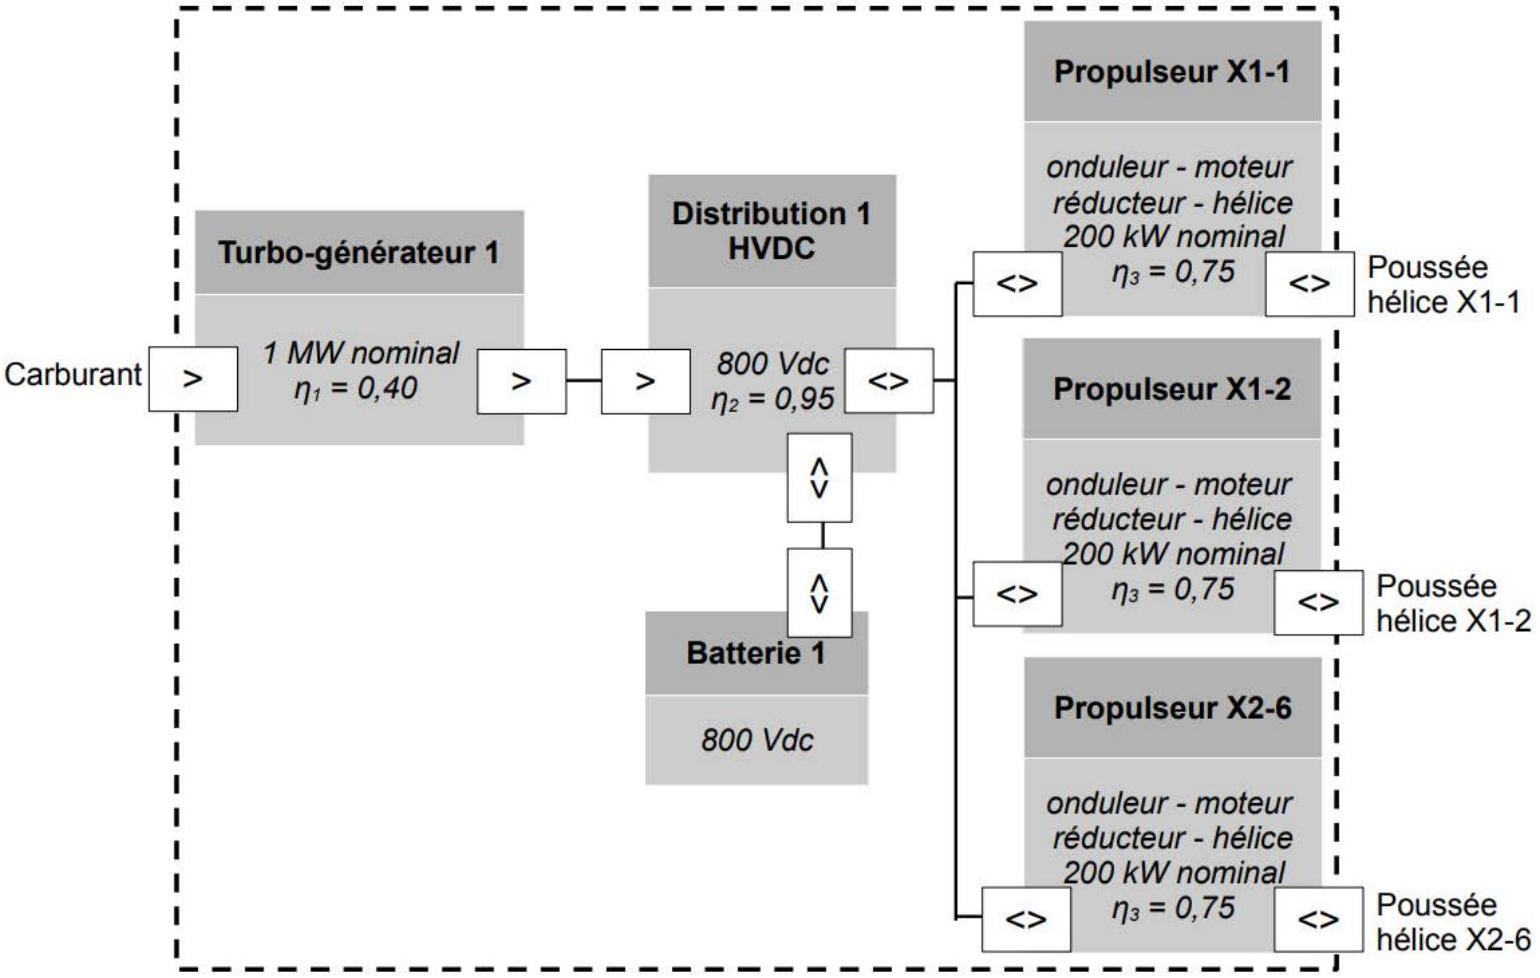
Question 8 : Le rendement d'un turbo-générateur est indiqué figure 2. Exprimer en MJ (méga-Joules) l'énergie consommée par heure et par turbo-générateur. Sachant que le PCI (Pouvoir Calorifique Inférieur) du carburant est de
Question 9 : Calculer la consommation de carburant du dirigeable lors d'un parcours de 1000 km à
Partie B. Stabilisation automatique de position
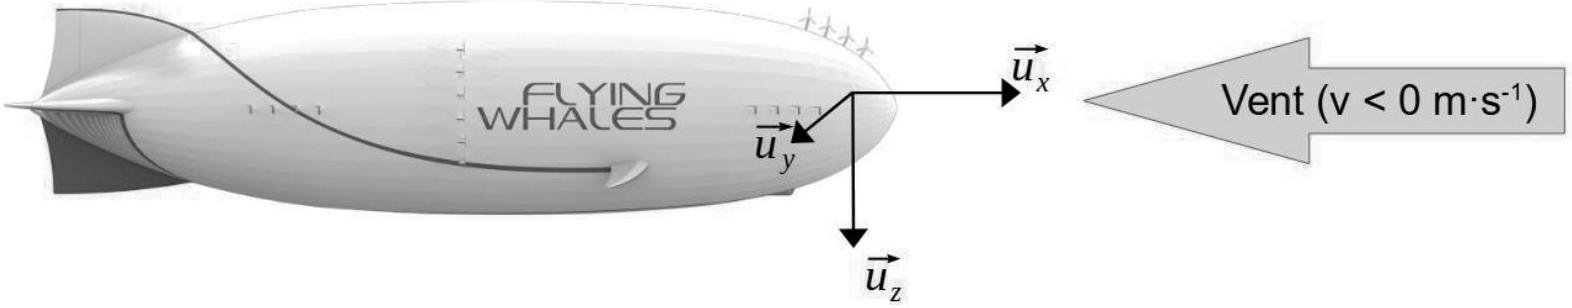
Pour pouvoir opérer en toute sécurité, il est essentiel de stabiliser le dirigeable autour d'une position fixe. Le cahier des charges indique un décalage maximum de +/- 10 m autour de la position demandée, dans les conditions suivantes :
- -
11 m ⋅ s^(− 1) de vent ; - -
+ / − 5 m ⋅ s^(− 1) de rafale ou saute de vent.
B.1. Modélisation
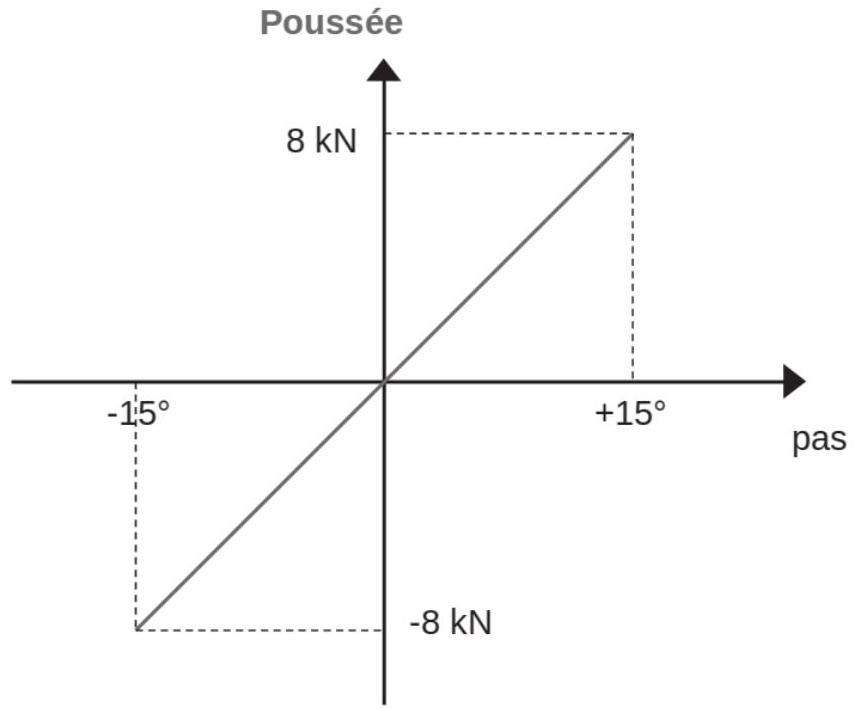
Dans le cas du dirigeable étudié, suivant la formule exposée dans la première partie, en marche avant et à basse altitude, la résistance aérodynamique appelée traînée se modélise ainsi et est toujours dans le sens opposé à
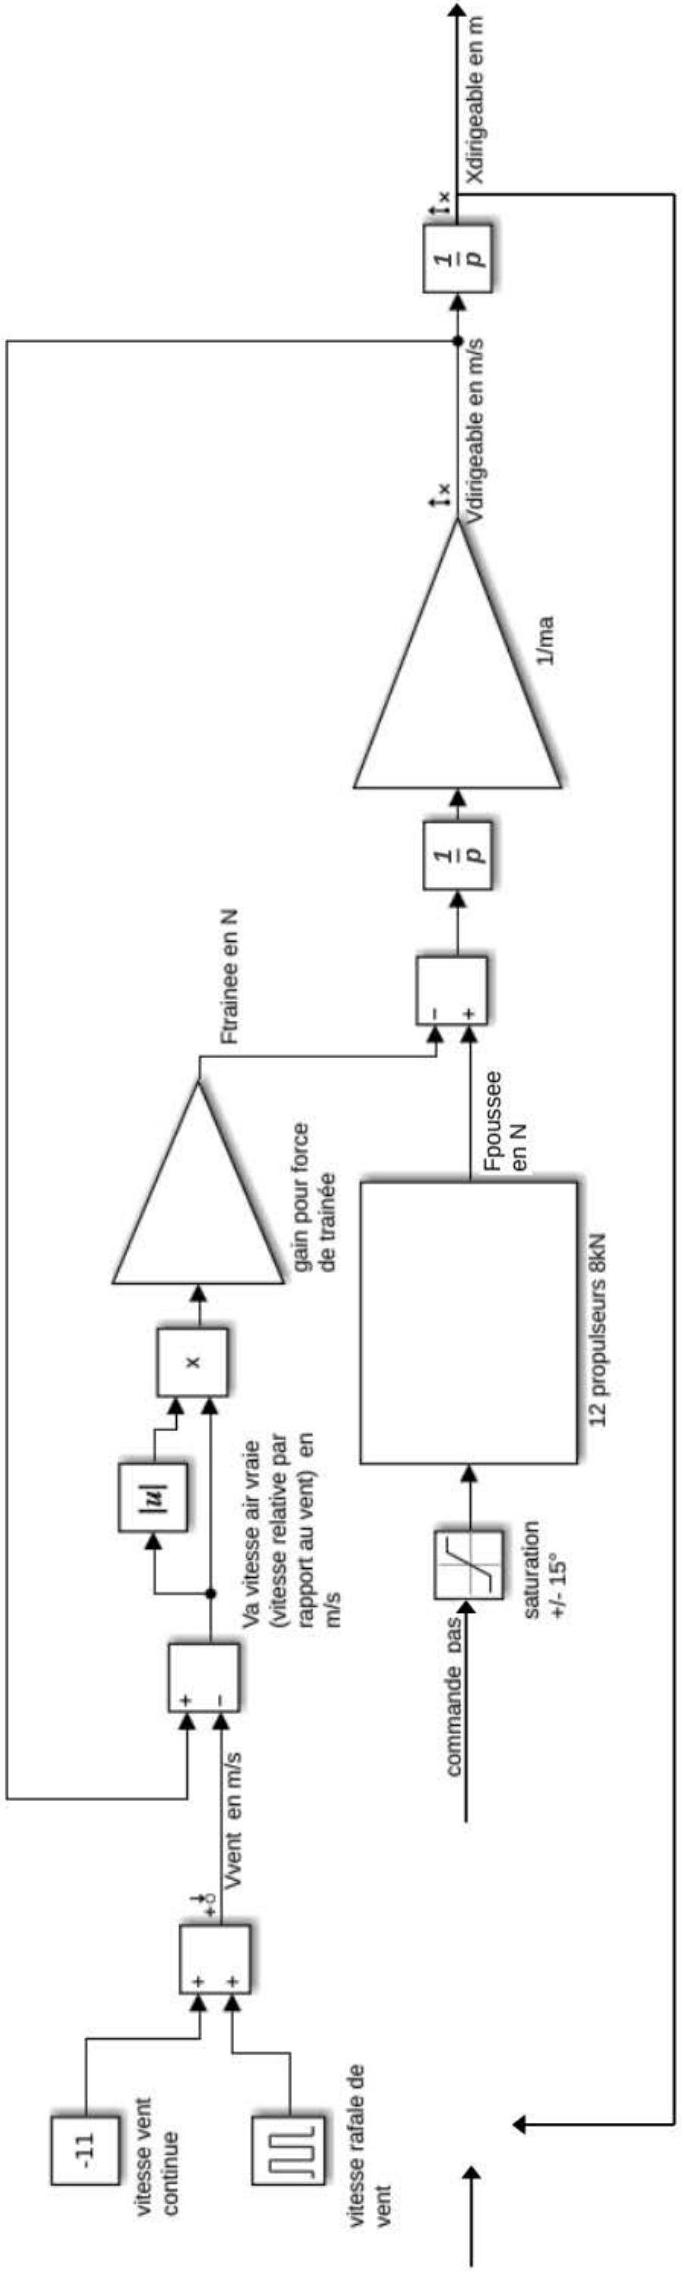
Question 12 : Compléter les trois blocs vides du modèle du document réponse DR2, avec les fonctions de transfert sous forme numérique.
B.2. Choix et calcul du correcteur
- -consigne ;
- -mesure ;
- -erreur ;
- -un bloc soustracteur ;
- -un bloc correcteur
C(p) .
B.2.1. Correcteur P
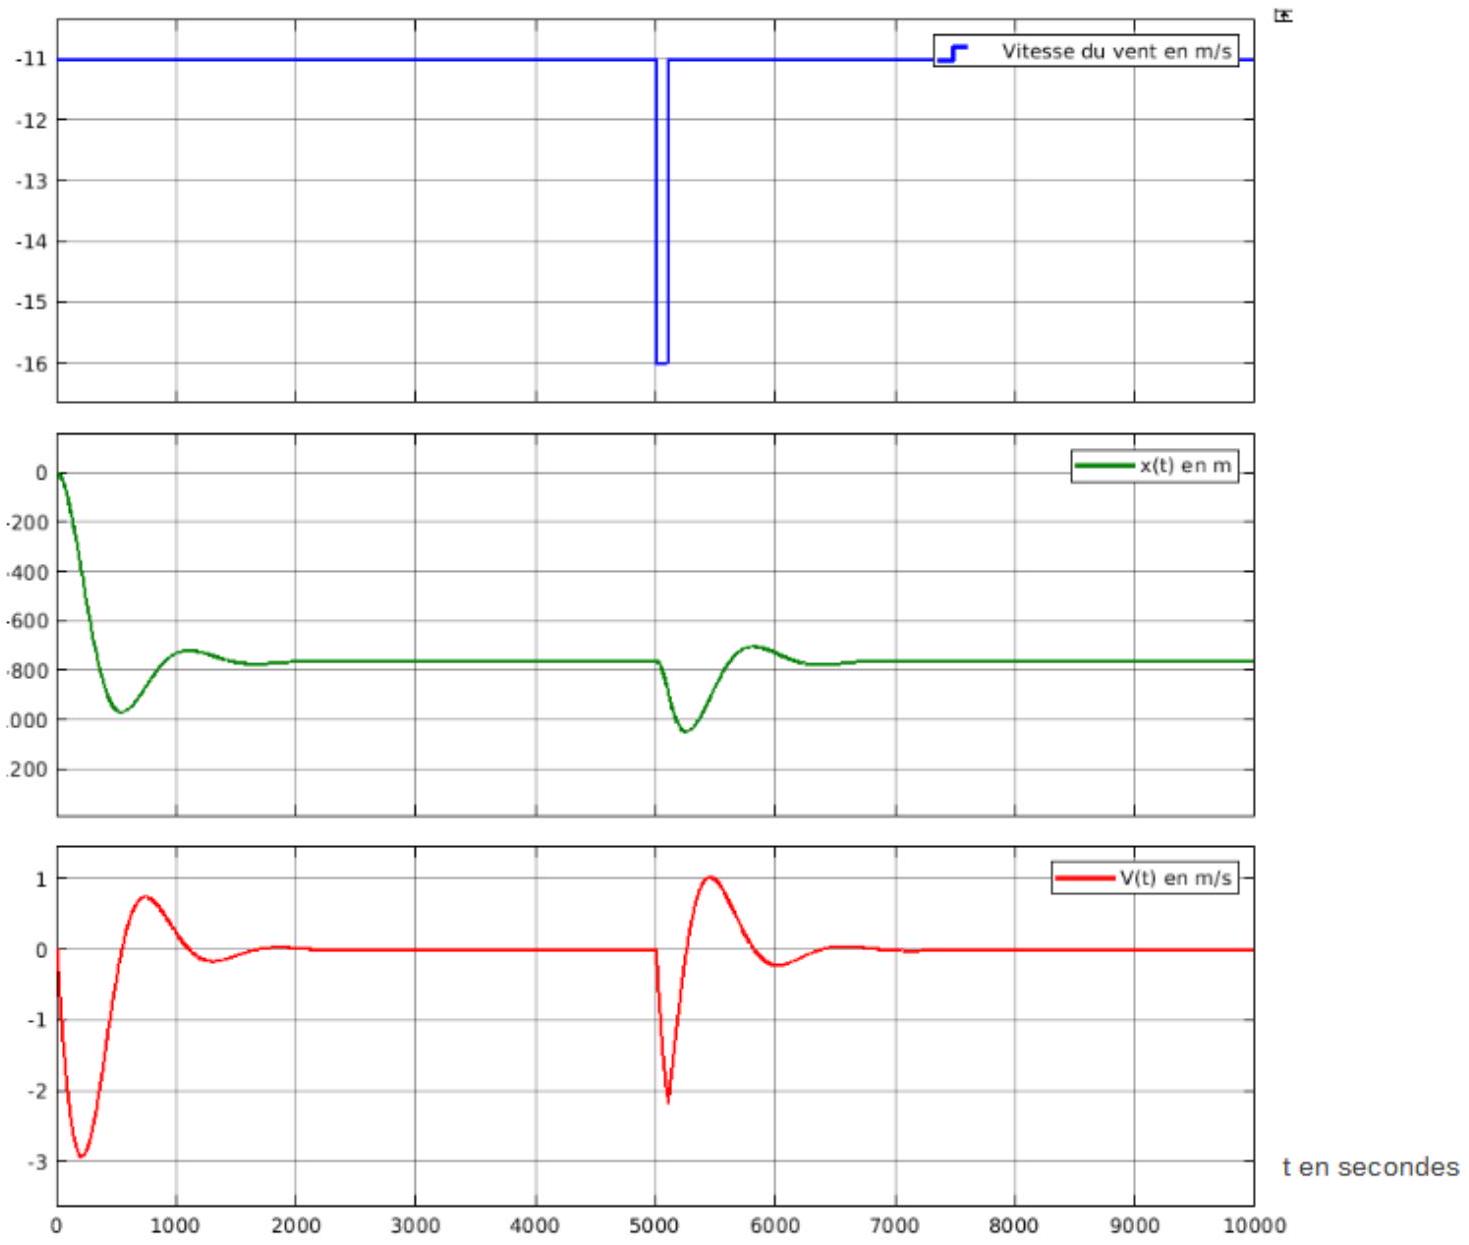
B.2.2. Correcteur PI
Question 16 : Écrire le correcteur

B.2.3. Correcteur PID
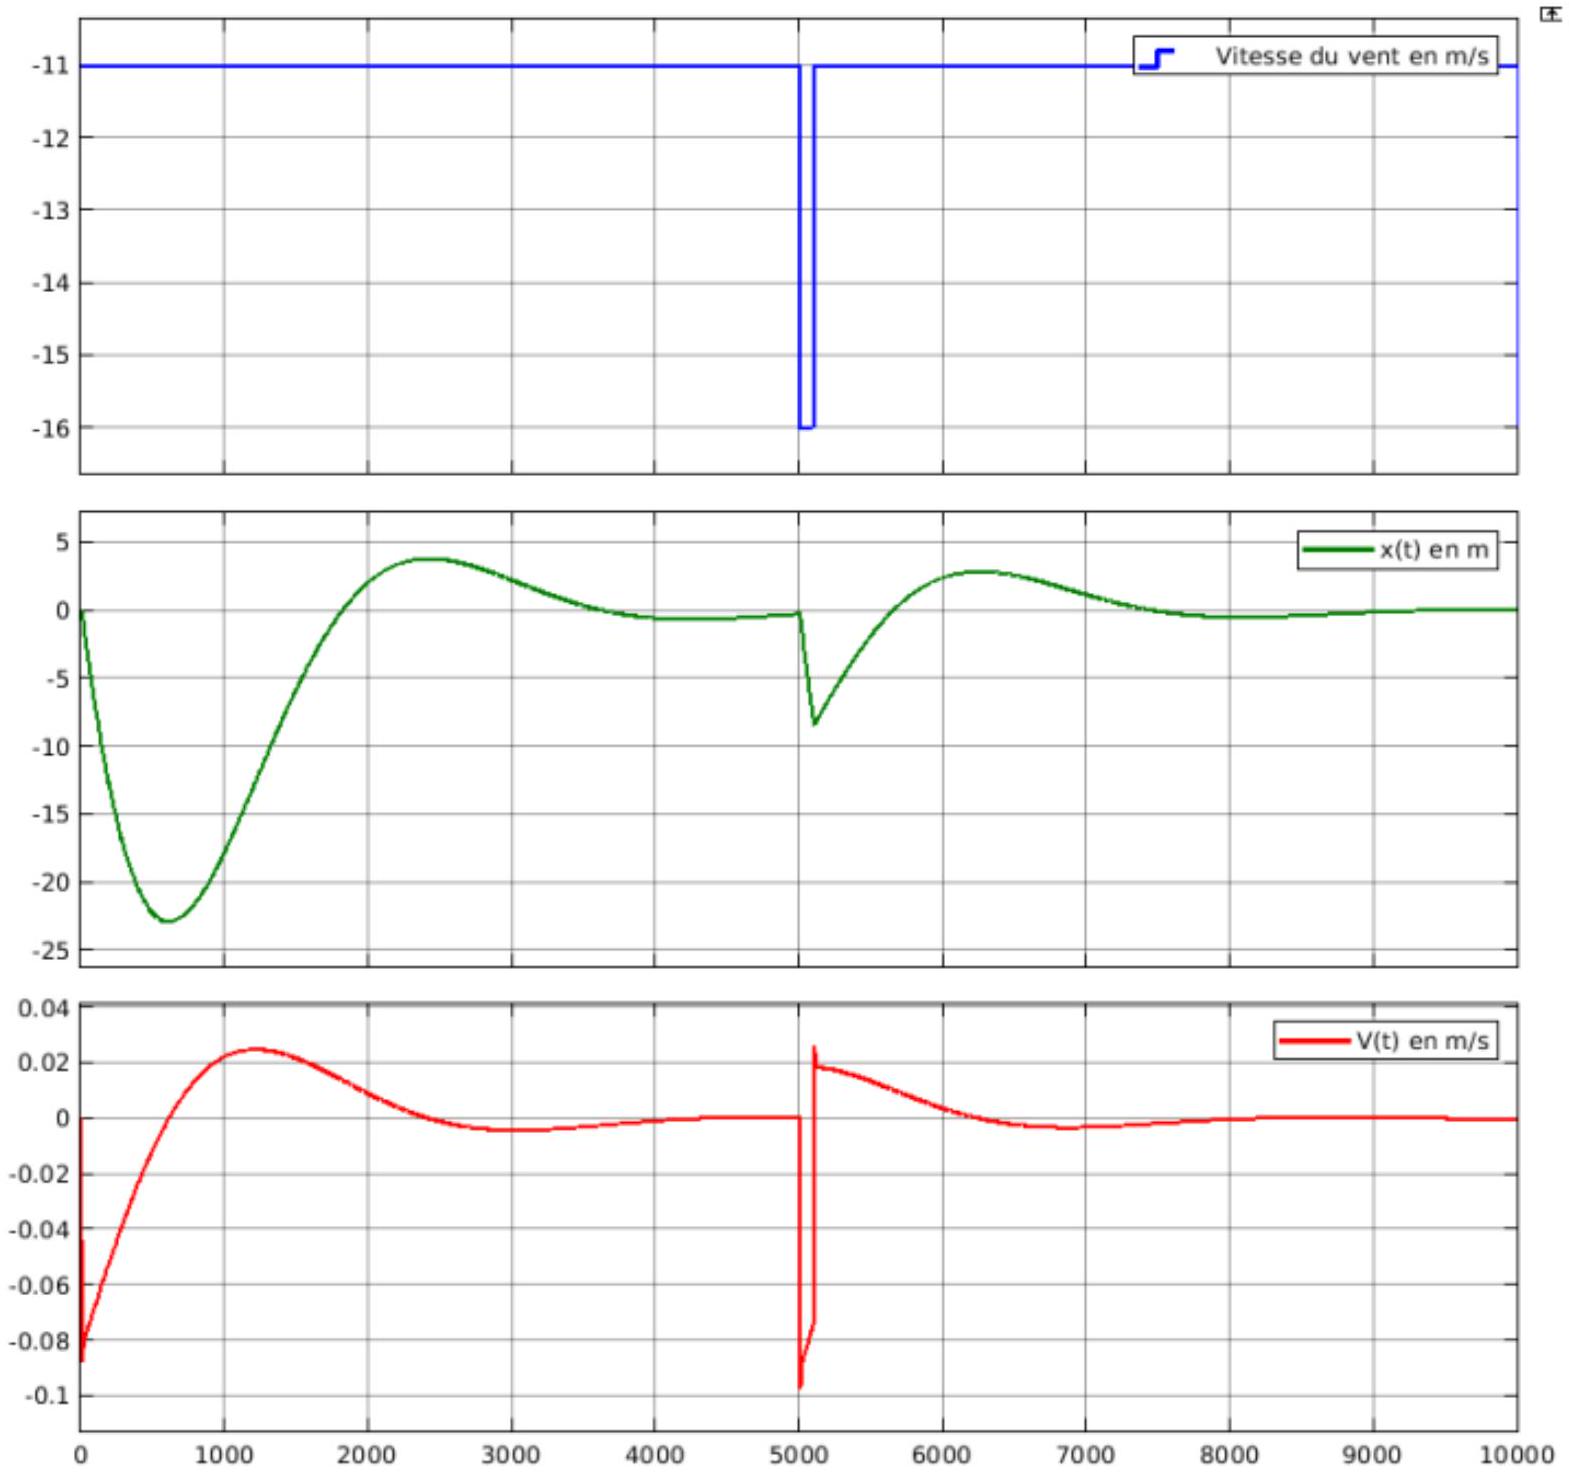
Partie C. Informatique embarquée FCS (Flight Control System)
La première sous-partie interroge le choix des bus de communication pour les échanges entre les capteurs et unités de calcul en charge de la localisation du dirigeable.
La seconde sous-partie amène à calculer l'orientation du dirigeable à partir des informations issues des deux récepteurs GNSS (Géolocalisation et Navigation par un Système de Satellites) avant et arrière.
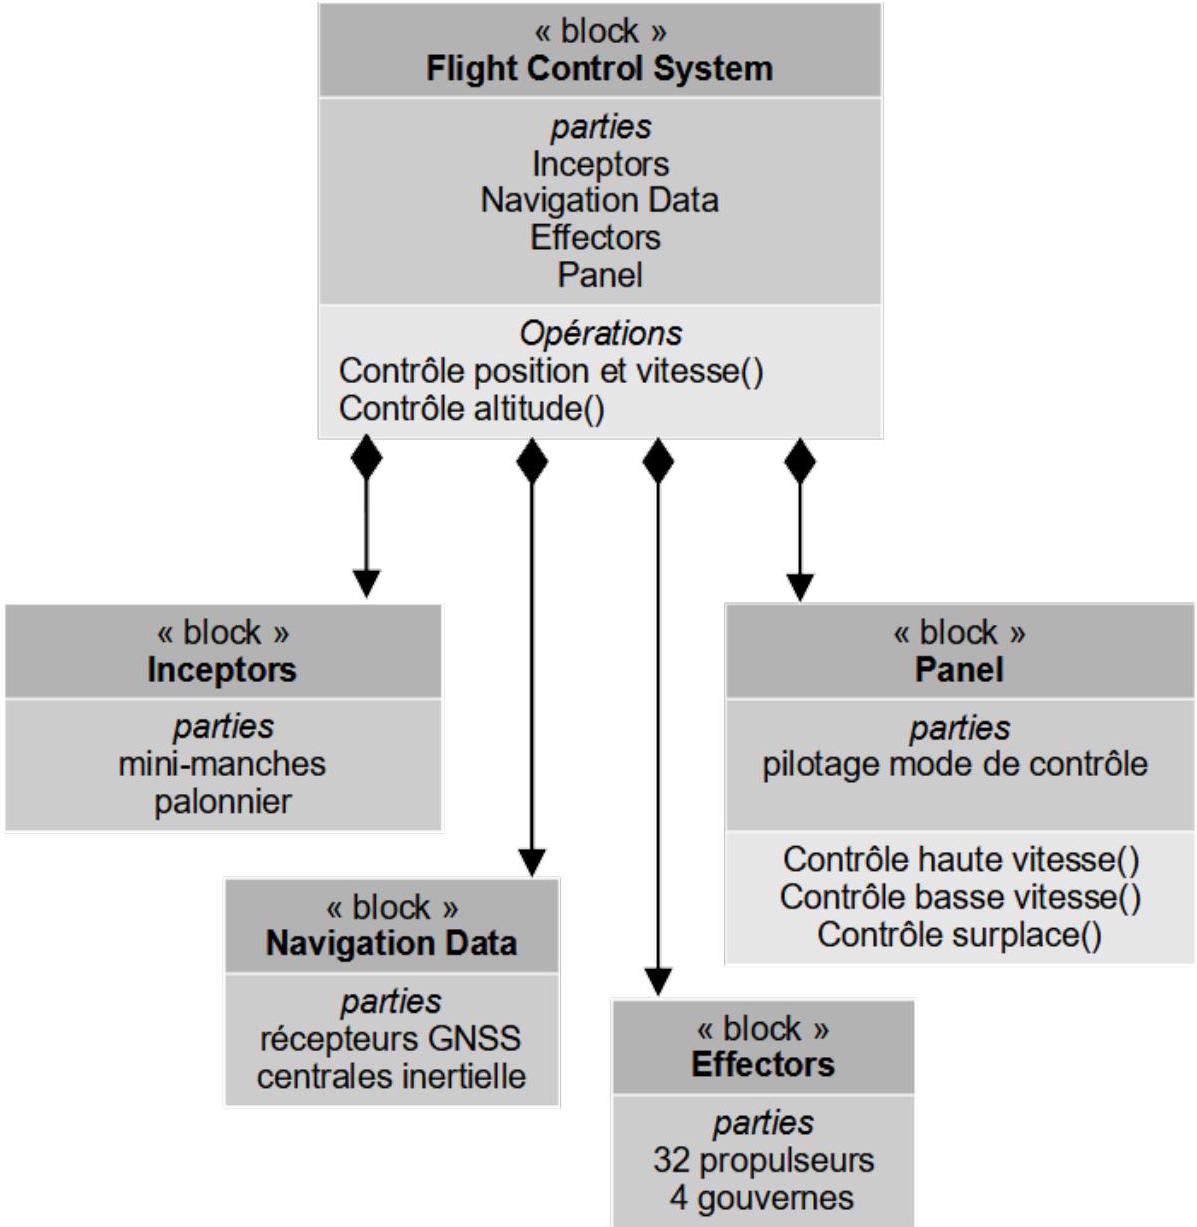
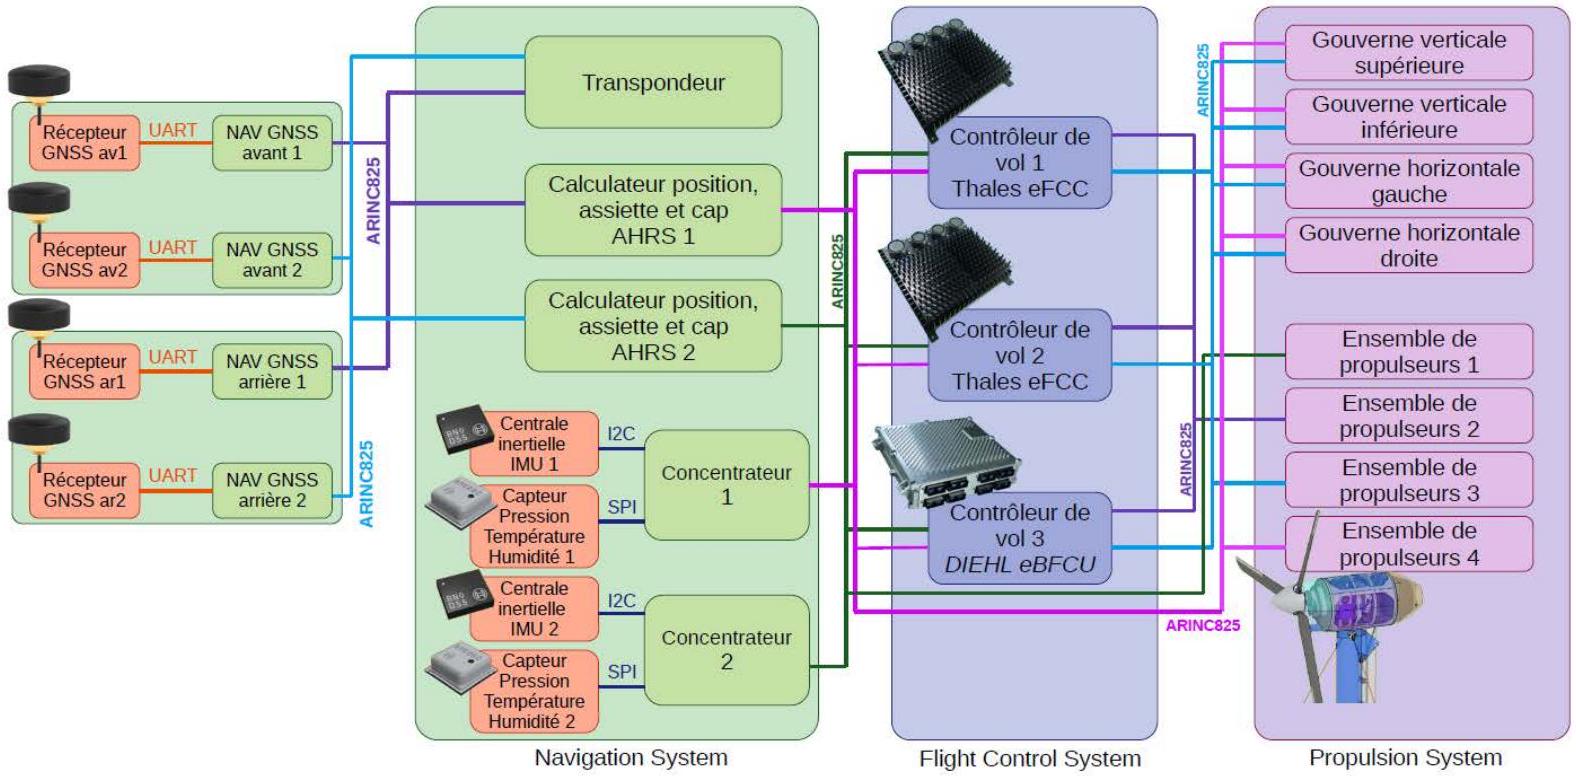
Il y a redondance de tous les éléments (composants et bus) liés à la navigation et les contrôleurs reprennent la solution FlytRise de Thales pour l'aviation légère : deux calculateurs eFCC Thales et un calculateur Diehl Aerospace, recevant chacun toutes les informations et calculant chacun toutes les commandes. Un vote est alors fait entre les commandes pour exclure celle qui serait erronée.
C.1. Bus de communication
C.1.1. Communication avec les récepteurs GNSS
Par ailleurs, pour compenser les imprécisions dues aux perturbations du temps de trajet des signaux GNSS dans la ionosphère, un cinquième récepteur peut être placé au sol, proche de la zone de chargement/déchargement. Recevant les mêmes signaux GNSS, mais avec une localisation connue, il permet de calculer les éventuels décalages des positions GNSS dans la zone. Avec la mesure de phase par les récepteurs, la précision obtenue est de l'ordre du centimètre.
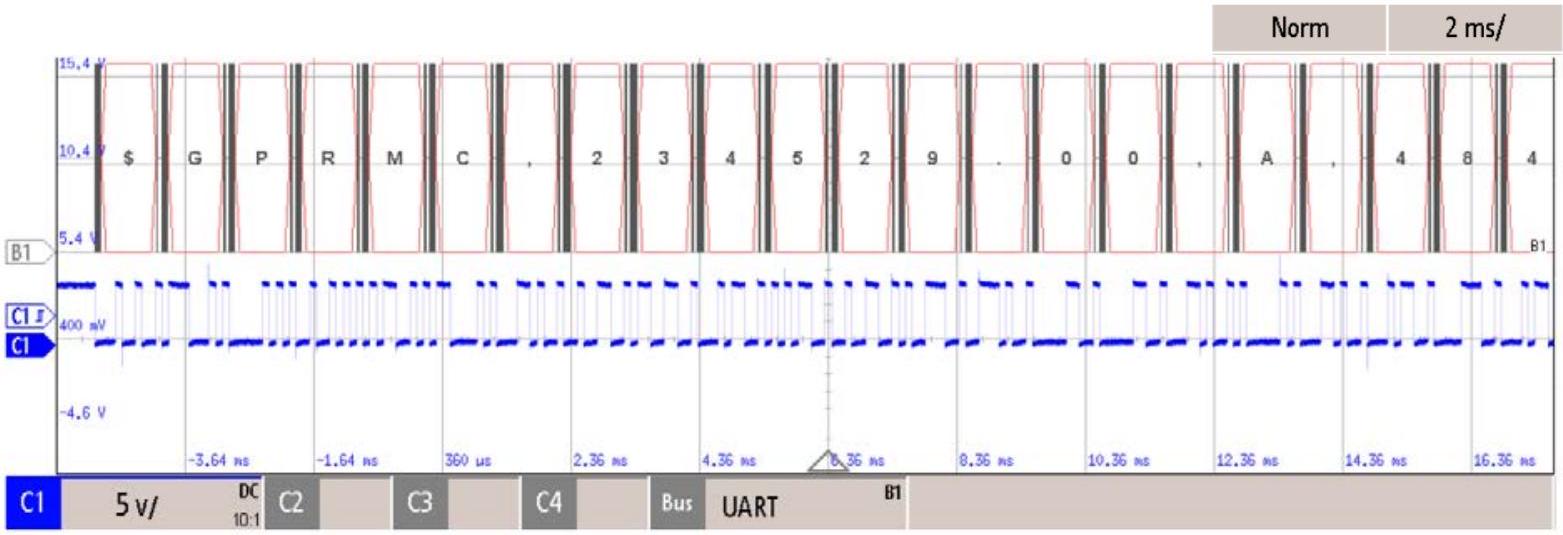
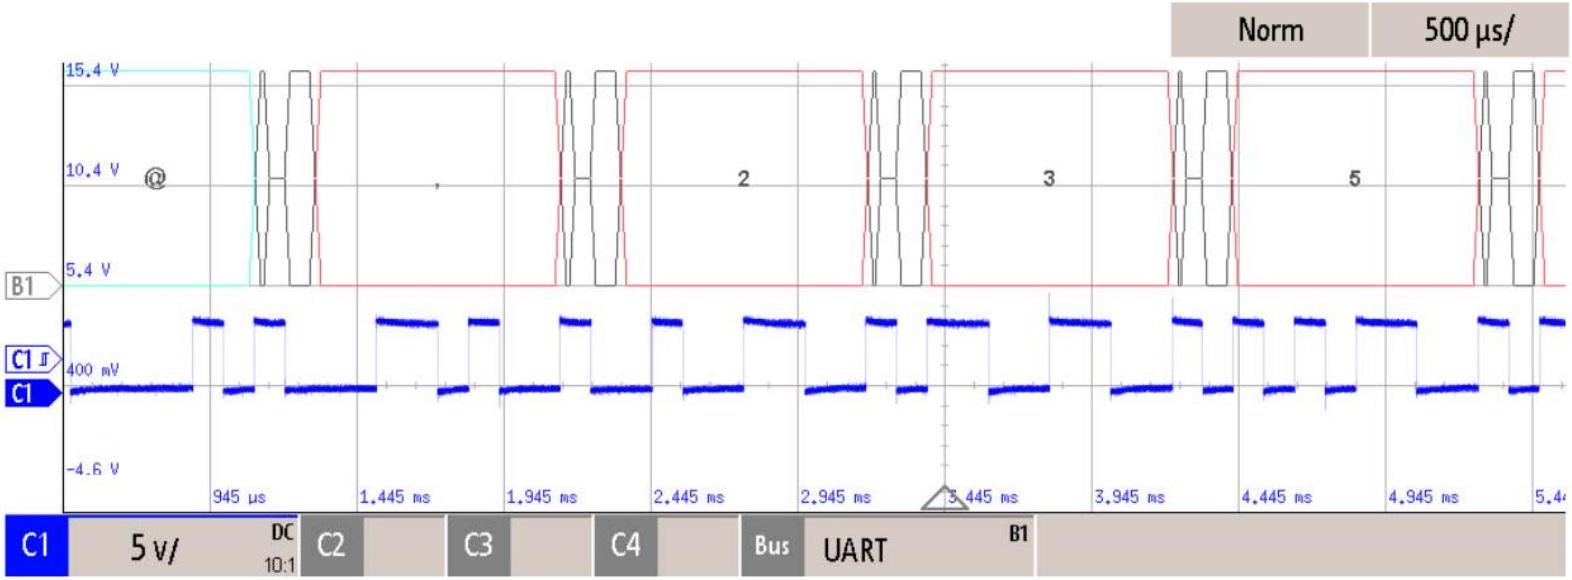
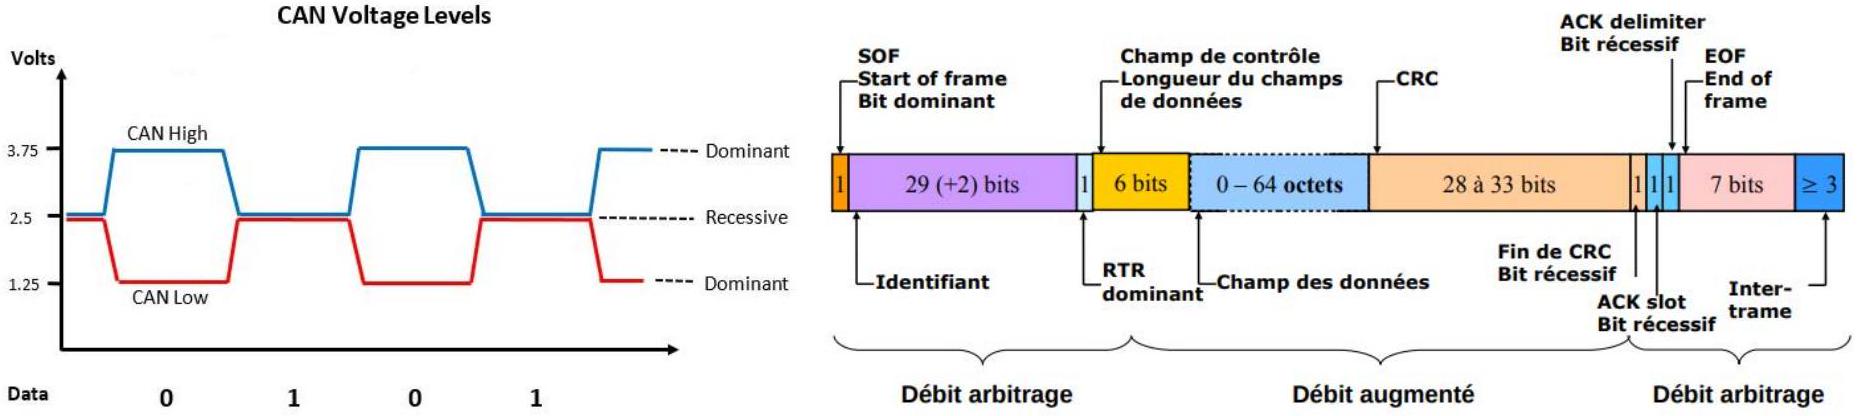
Question 23 : Remplir la colonne 2 du document réponse DR5, à l'aide de la figure 10 et de la figure 11 et de connaissances sur la liaison série.
C.1.2. Communication avec la centrale inertielle

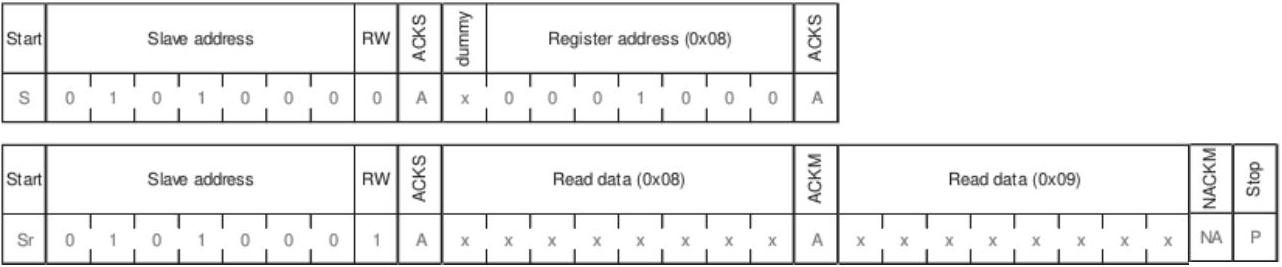
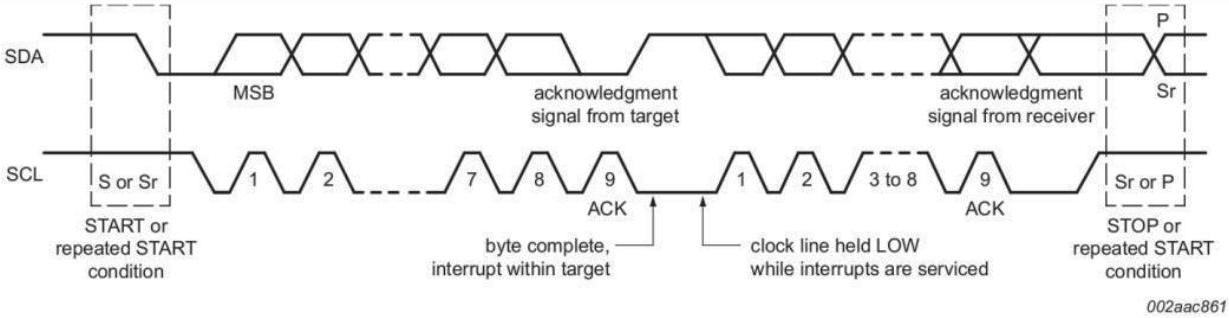
Question 27 : Remplir la colonne 3 du document réponse DR5, à l'aide de la figure 12 et de connaissances sur le bus I2C (certaines sont dans le document technique DT2).
Question 28 : À l'aide du tableau fourni dans le document technique DT2, indiquer quelles informations permet d'obtenir l'échange de la figure 12.
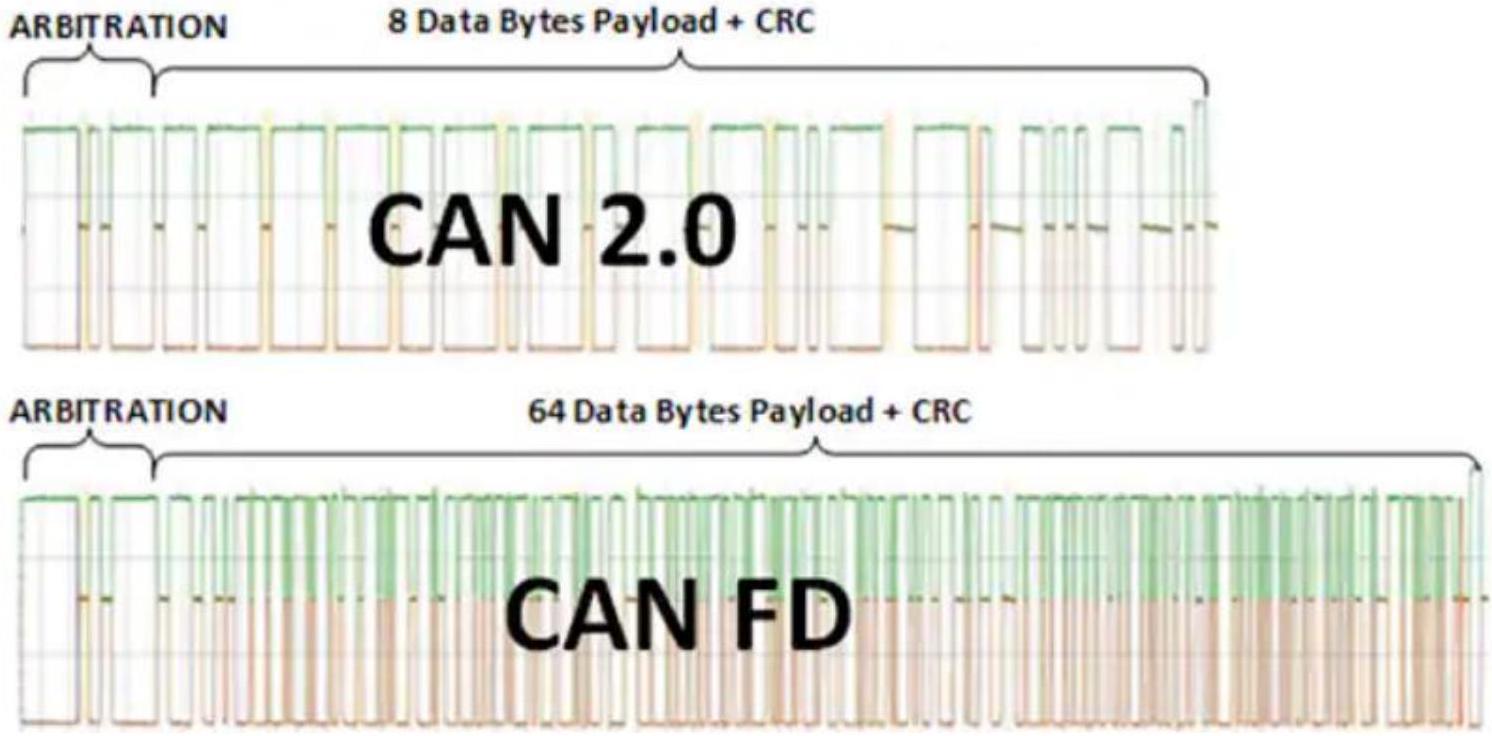
C.1.3. Communication entre les nœuds ARINC 825
Quelques informations sur ARINC 825 sont données dans le document technique DT3.
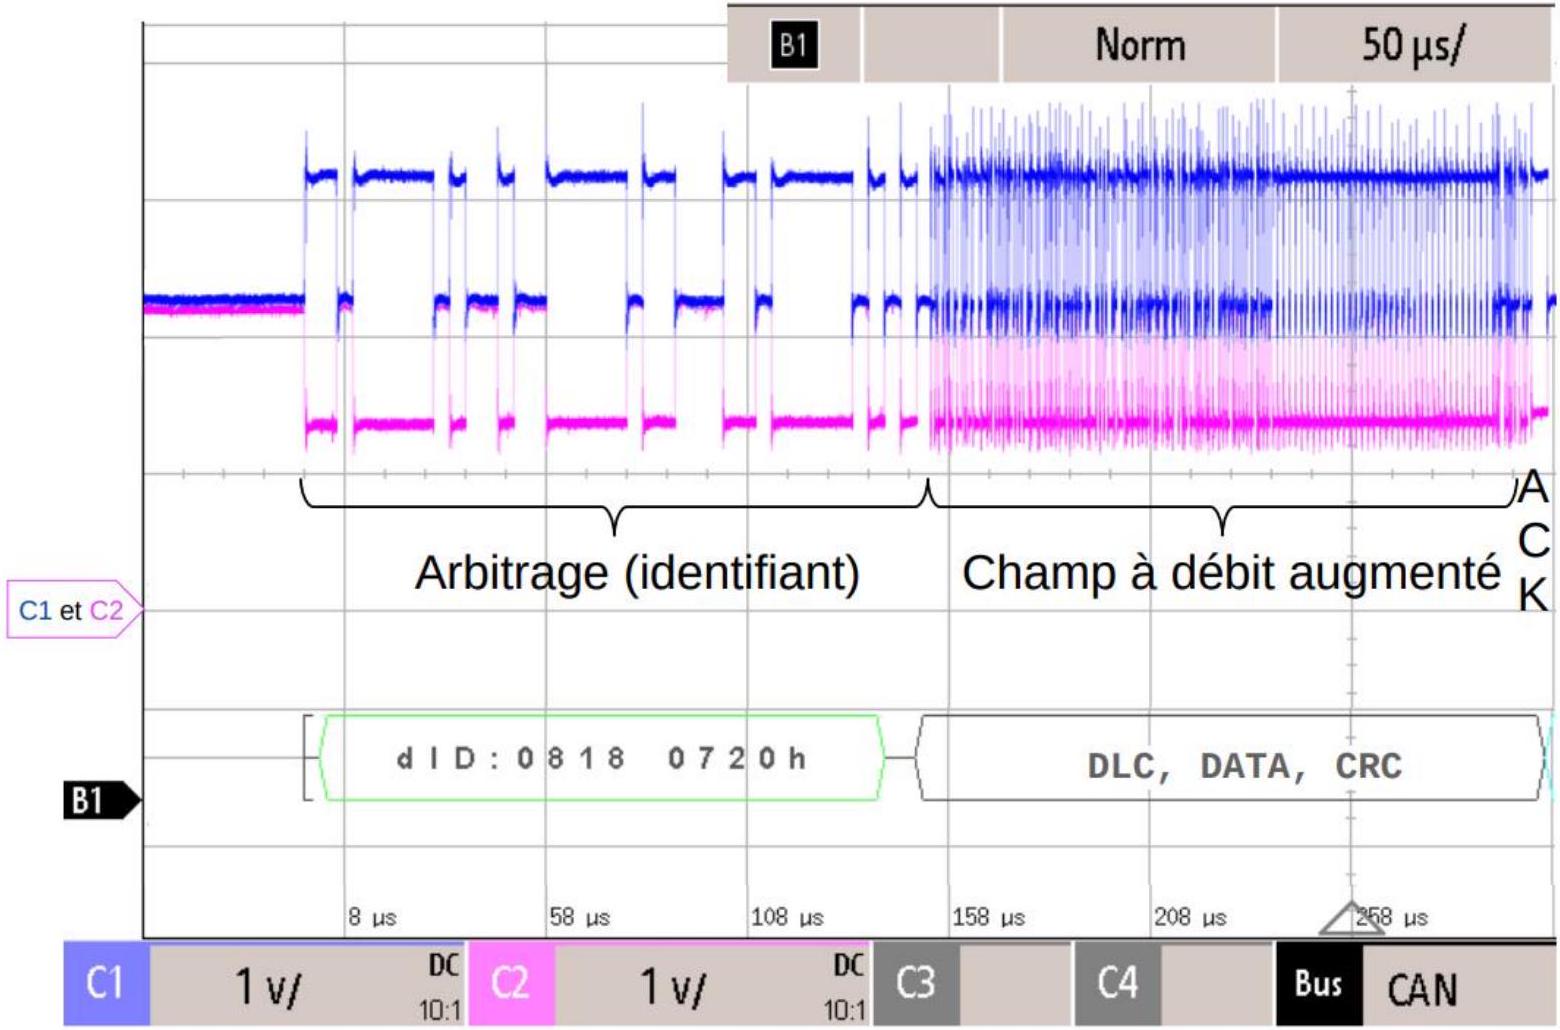
C.2. Calcul de l'orientation du dirigeable à partir de deux positions GNSS (avant et arrière)
En langage C, les fonctions trigonométriques (cos(), atan2()...) utilisent ou renvoient des radians et la constante M_PI peut être utile.
Question 33 : Écrire, sur le document réponse DR6, en C OU en Python, la fonction calcul_position(pointAv,pointAr) renvoyant les coordonnées du dirigeable. Le dirigeable ayant un diamètre de 50 m, le roulis étant négligé et le tangage faible, les coordonnées de la position du dirigeable (celle de son centre de gravité) sont le point à 40 m sous le milieu du segment fait par les récepteurs avant et arrière.
Partie D. Surveillance des cellules d'hélium
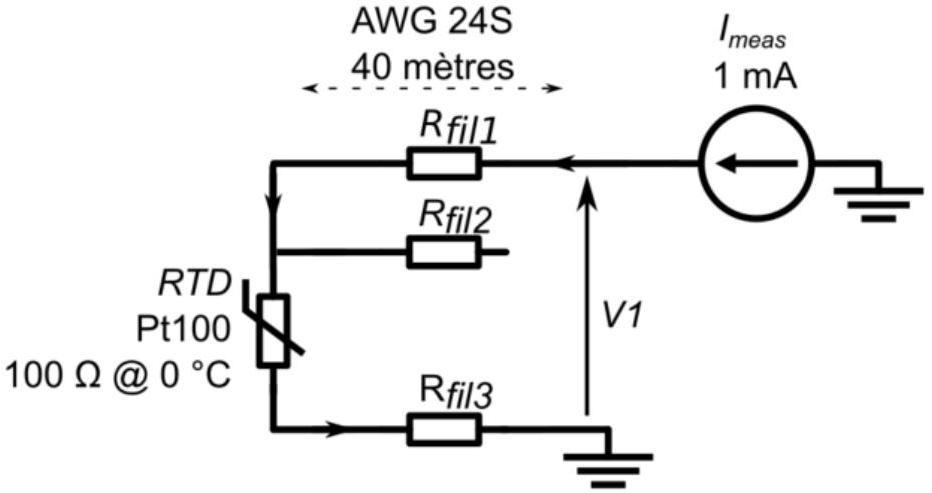
Si l'hélium contenu dans les cellules n'a pas la même température que l'air ambiant, sous l'effet du soleil notamment, la portance aérostatique change et le dirigeable risque de devenir incontrôlable. La température des 14 cellules d'hélium est donc mesurée en permanence.
Quatre capteurs de température de type « Pt100 - 3 fils » sont implantés en périphérie de chaque cellule, et sont raccordés à huit concentrateurs répartis de chaque côté du dirigeable.
Dans le cas le plus défavorable, la sonde est à 40 mètres du concentrateur. Il faut s'assurer que le câble de liaison ne perturbe pas la mesure, et que la précision globale reste meilleure que 0,5 °C. Une partie des équipements du dirigeable étant alimentée en 115/230 Vac triphasé 400 Hz , la mesure sera également filtrée avec une réjection du 400 Hz meilleure que 60 dB et une bande passante à 3 dB de 0 à 5 Hz.
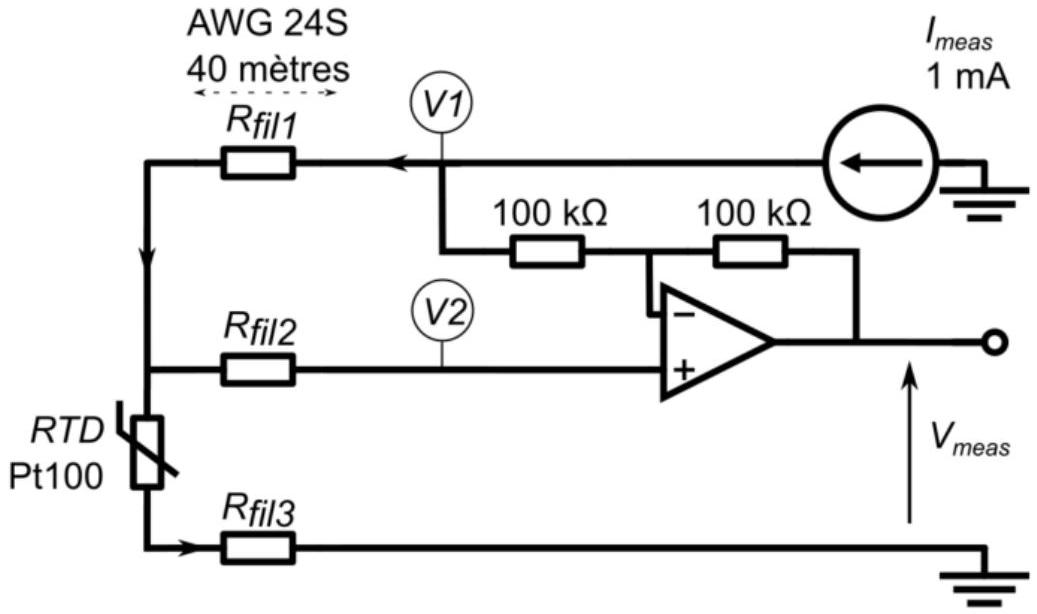
Le concentrateur injecte un courant de mesure
L'ALI (Amplificateur Linéaire Intégré) est supposé parfait, et le courant dérivé par les deux résistances de
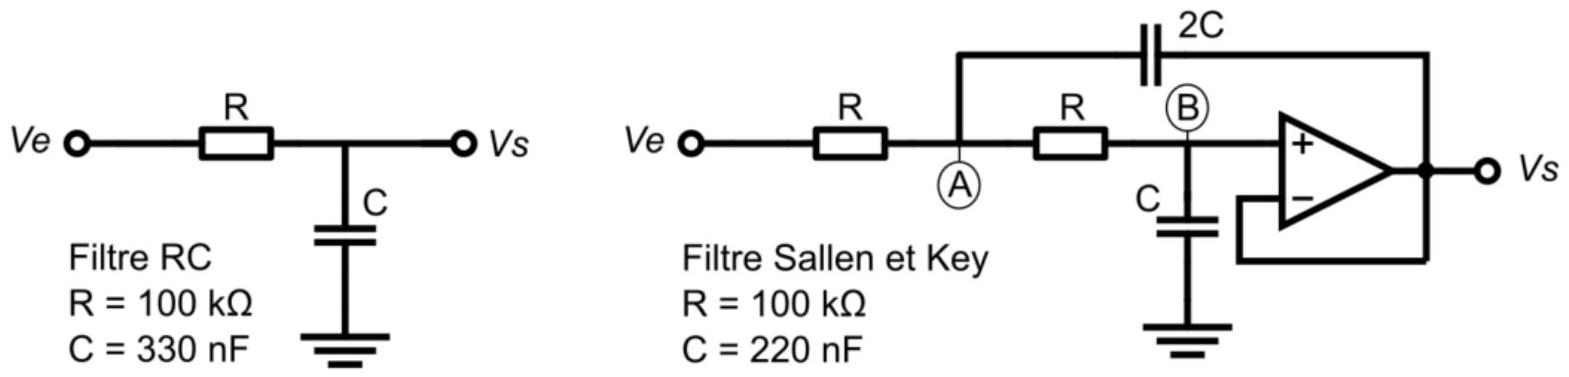
Calculer le gain en décibel pour les fréquences 5 Hz et 400 Hz :
Partie E. Génération, distribution et conversion de l'énergie
- -génération de l'électricité à partir de carburant SAF (Sustainable Aviation Fuel) par turbo-générateur comprenant un ensemble {turbine PT6C-67F, multiplicateur (gearbox GBX), génératrice, redresseur} ;
- -batterie et distribution de l'énergie sur le bus continu HVDC 800Vdc ;
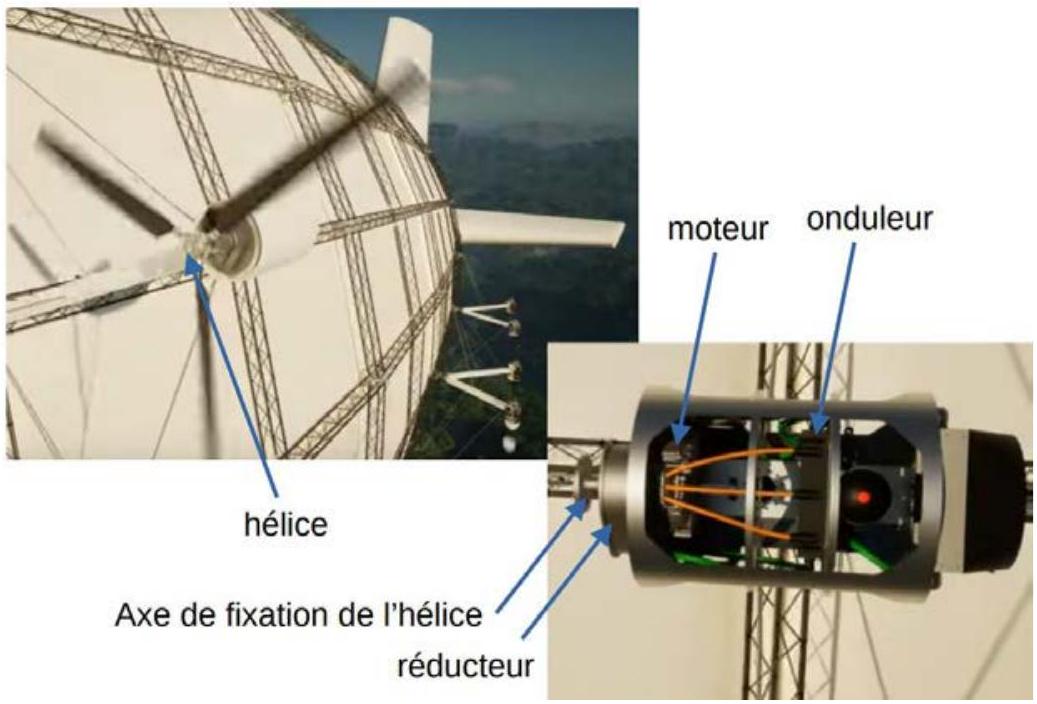
- -propulseurs (thrusters) comprenant un ensemble {onduleur (inverter), moteur, réducteur, hélice}; les propulseurs sont organisés en grappes d'au moins 4, chacun alimenté par une chaine de puissance différente.
E.1. Génération de l'électricité
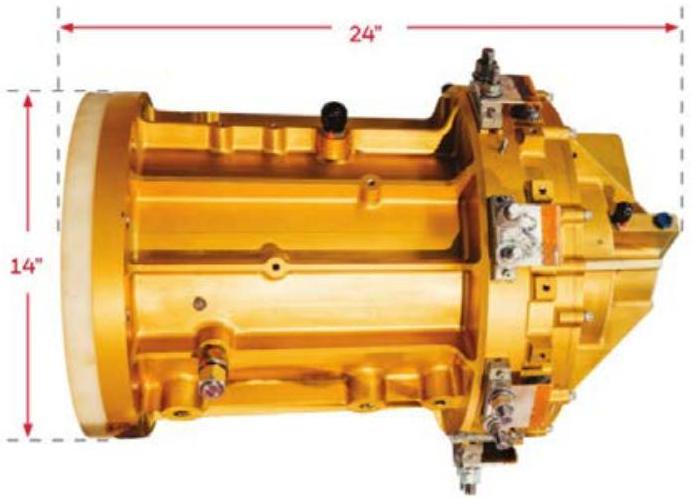
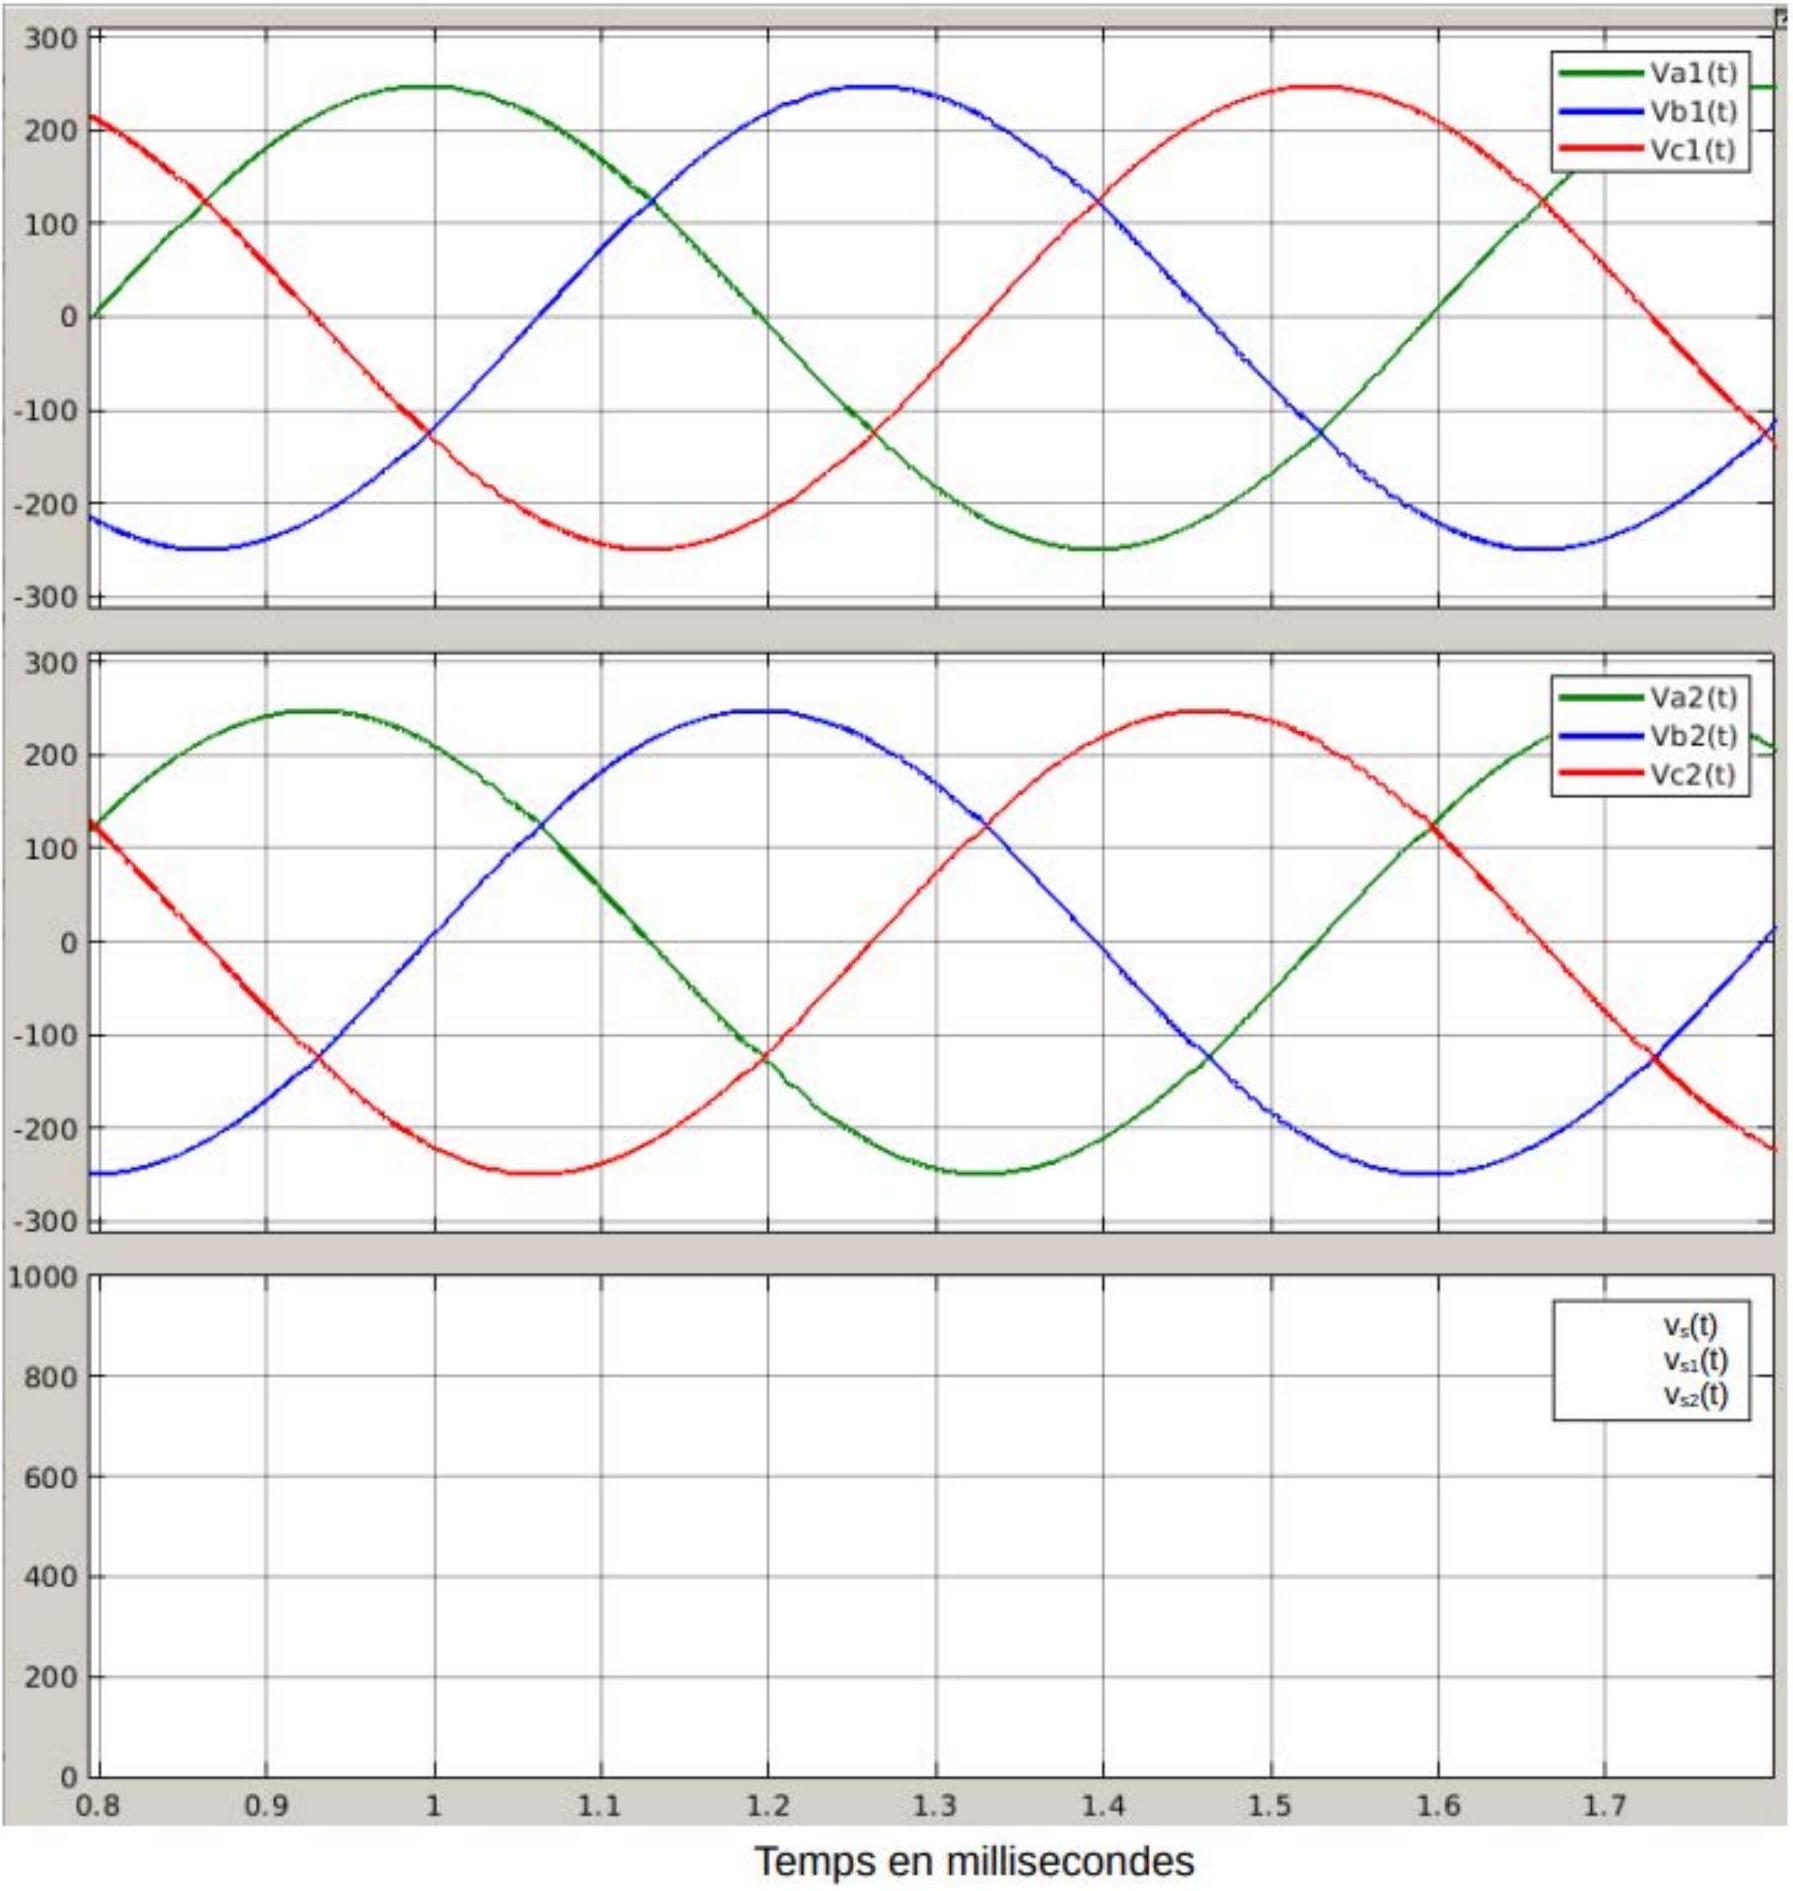
Question 43 : Calculer la fréquence des courants dans les bobinages de la génératrice (machine synchrone).
Le schéma de la figure 19 représente le dispositif de rotor bobiné auto-alimenté. Pour alléger le schéma, un seul des deux bobinages statoriques principaux (induit 3) est représenté.

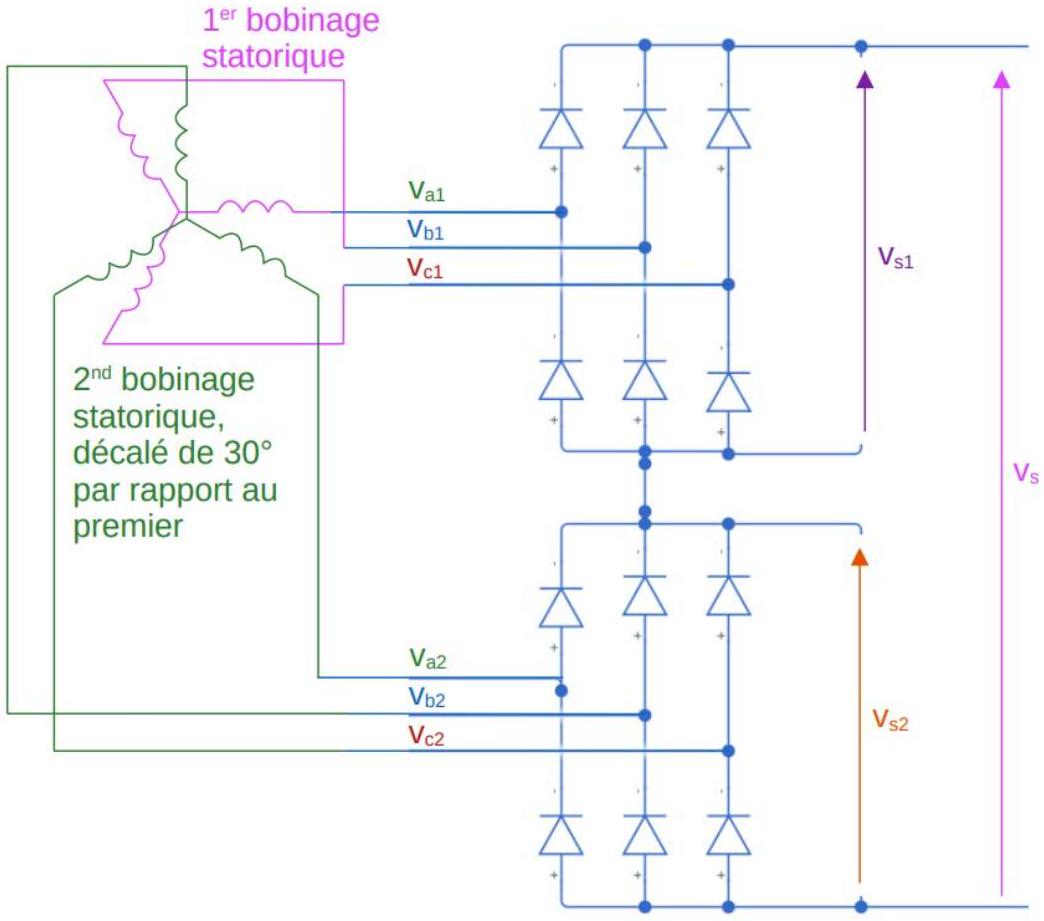
Question 46 : Préciser l'apport du double bobinage statorique à cette génératrice destinée à l'aviation.
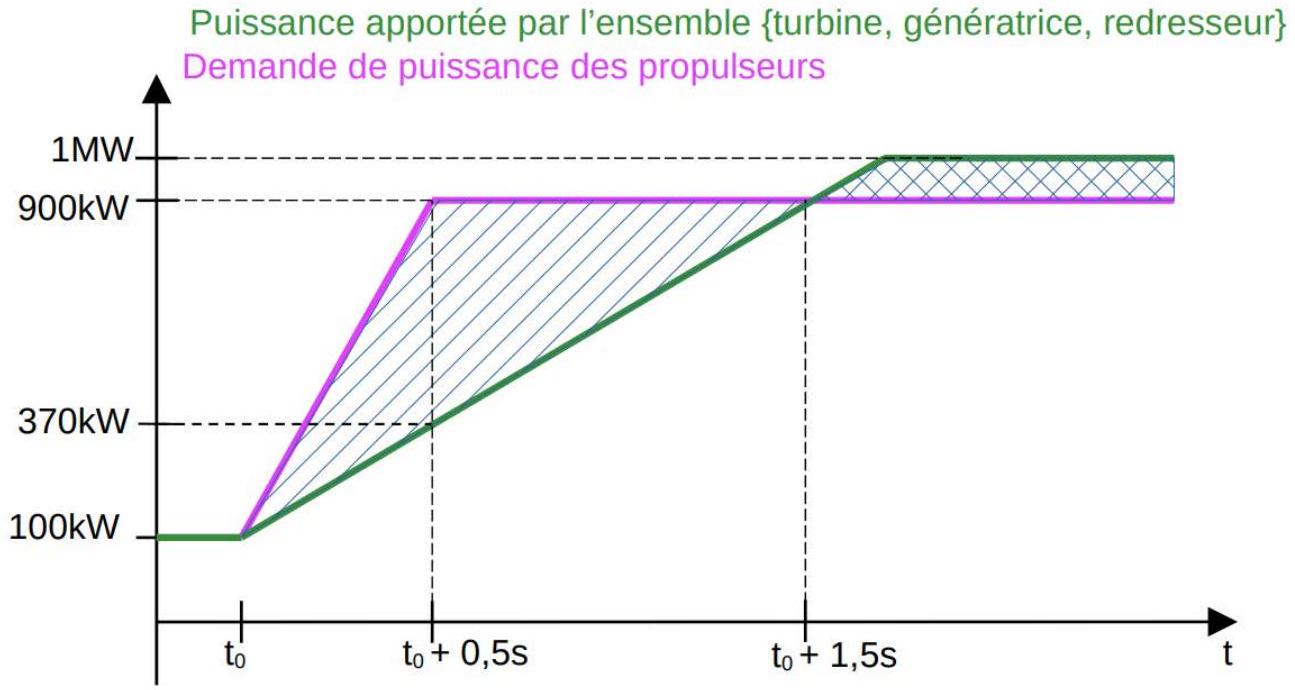
E.2. Dimensionnement des batteries
Pour l'ensemble de cette partie E.2, une seule des quatre chaînes de puissance (une seule génératrice) est considérée.
E.3. Distribution de l'énergie
Trois sections de câbles monoconducteurs à âme aluminium de la gamme NEXANS ABS 0949 AD sont proposées : AWG 0, AWG 00 ou AWG 000 (voir DT8).
Question 52 : La résistance en Ohm par kilomètre à 20 °C des câbles est donnée par le constructeur. La résistivité de l'aluminium augmente de 0,4 % par degré K. Pour une température à cœur de
E.4. Moteurs et réducteurs des propulseurs
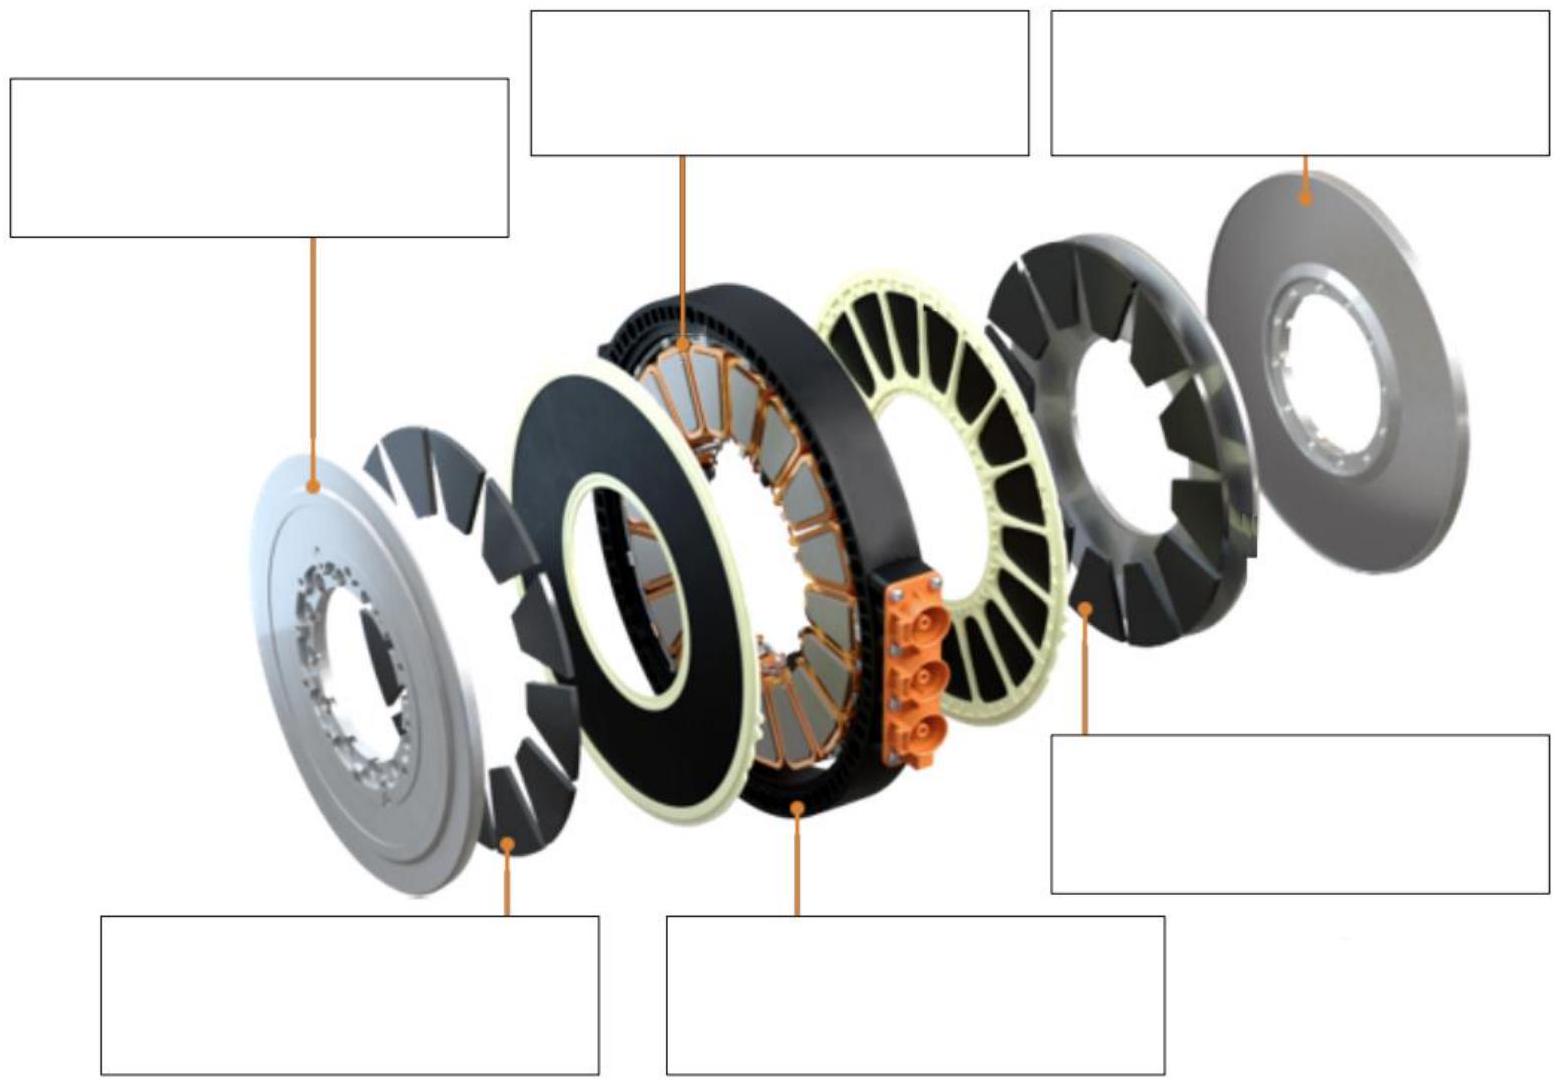
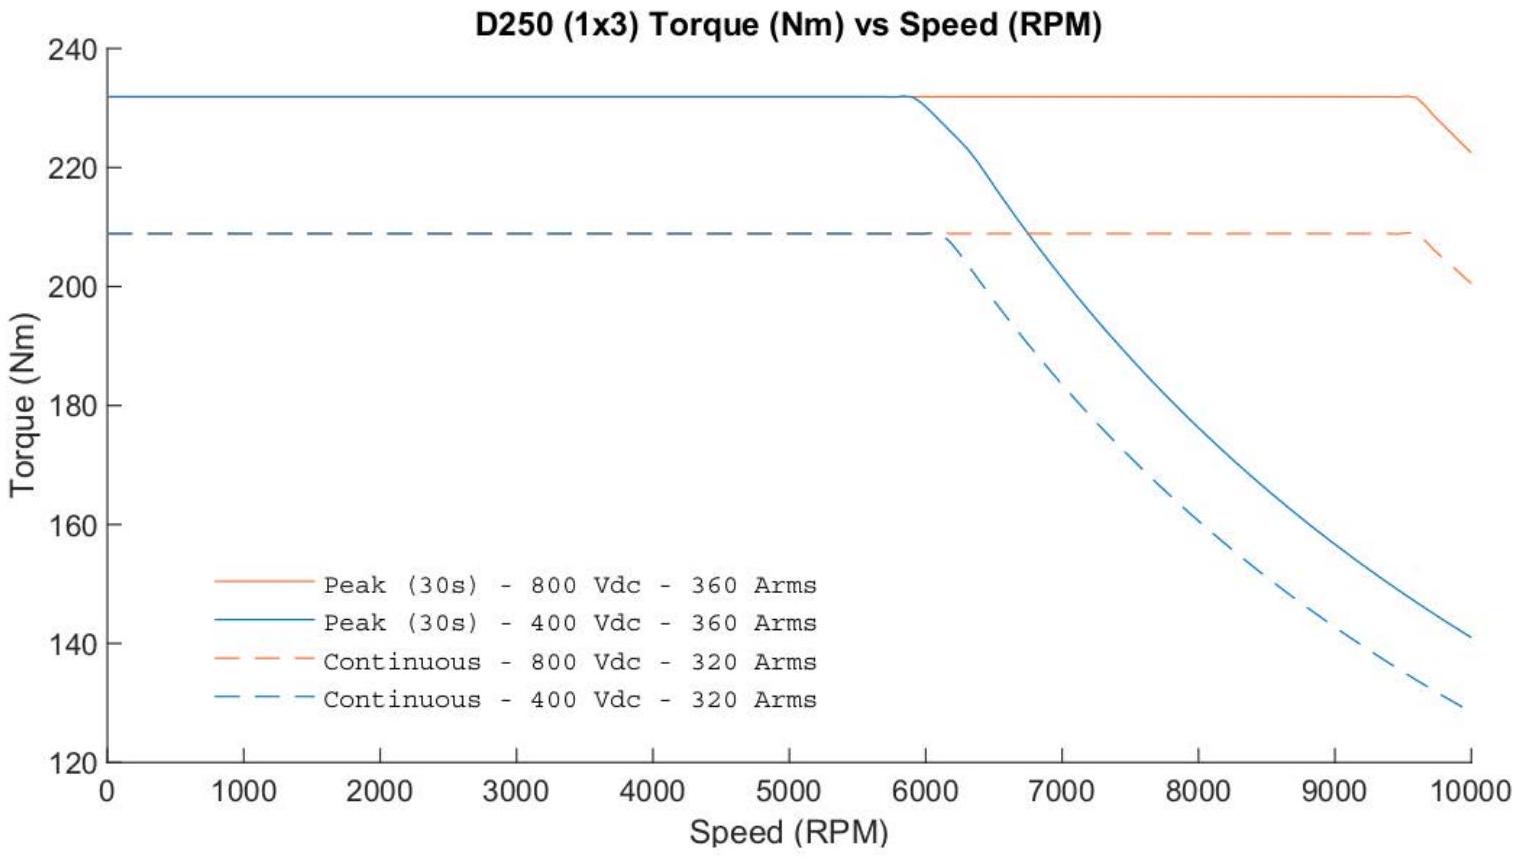
Indépendamment des résultats obtenus partie A, une solution possible pour la motorisation des propulseurs est le moteur triphasé à flux axial Evolito D250 (document technique DT9).
Question 54 : Calculer sa puissance nominale massique.
Question 55 : Compléter la légende de l'éclaté du moteur triphasé Evolito D250 sur le document réponse DR7 avec les termes suivants, certains apparaissant plusieurs fois, et indiquer, également sur le document réponse DR7, le nombre de paires de pôles de ce moteur :
- -tôle rotorique ;
- -aimant permanent ;
- -carter de stator ;
- -bobinage.
E.5. Onduleurs des propulseurs
Les moteurs sont alimentés par des onduleurs (inverter) à transistors MOSFET SiC (figure 23).
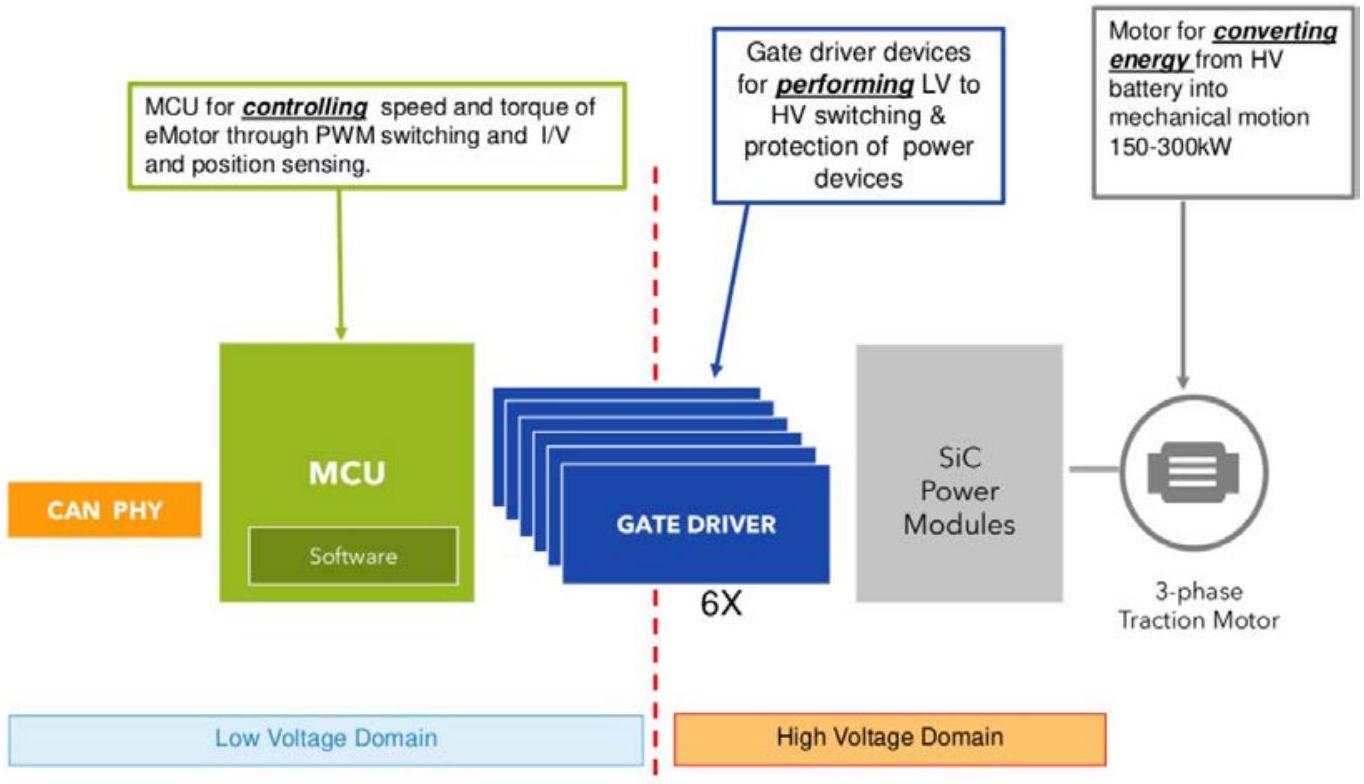
Question 60 : D'après le schéma bloc (figure 23), citer les capteurs nécessaires au contrôle de vitesse du moteur.

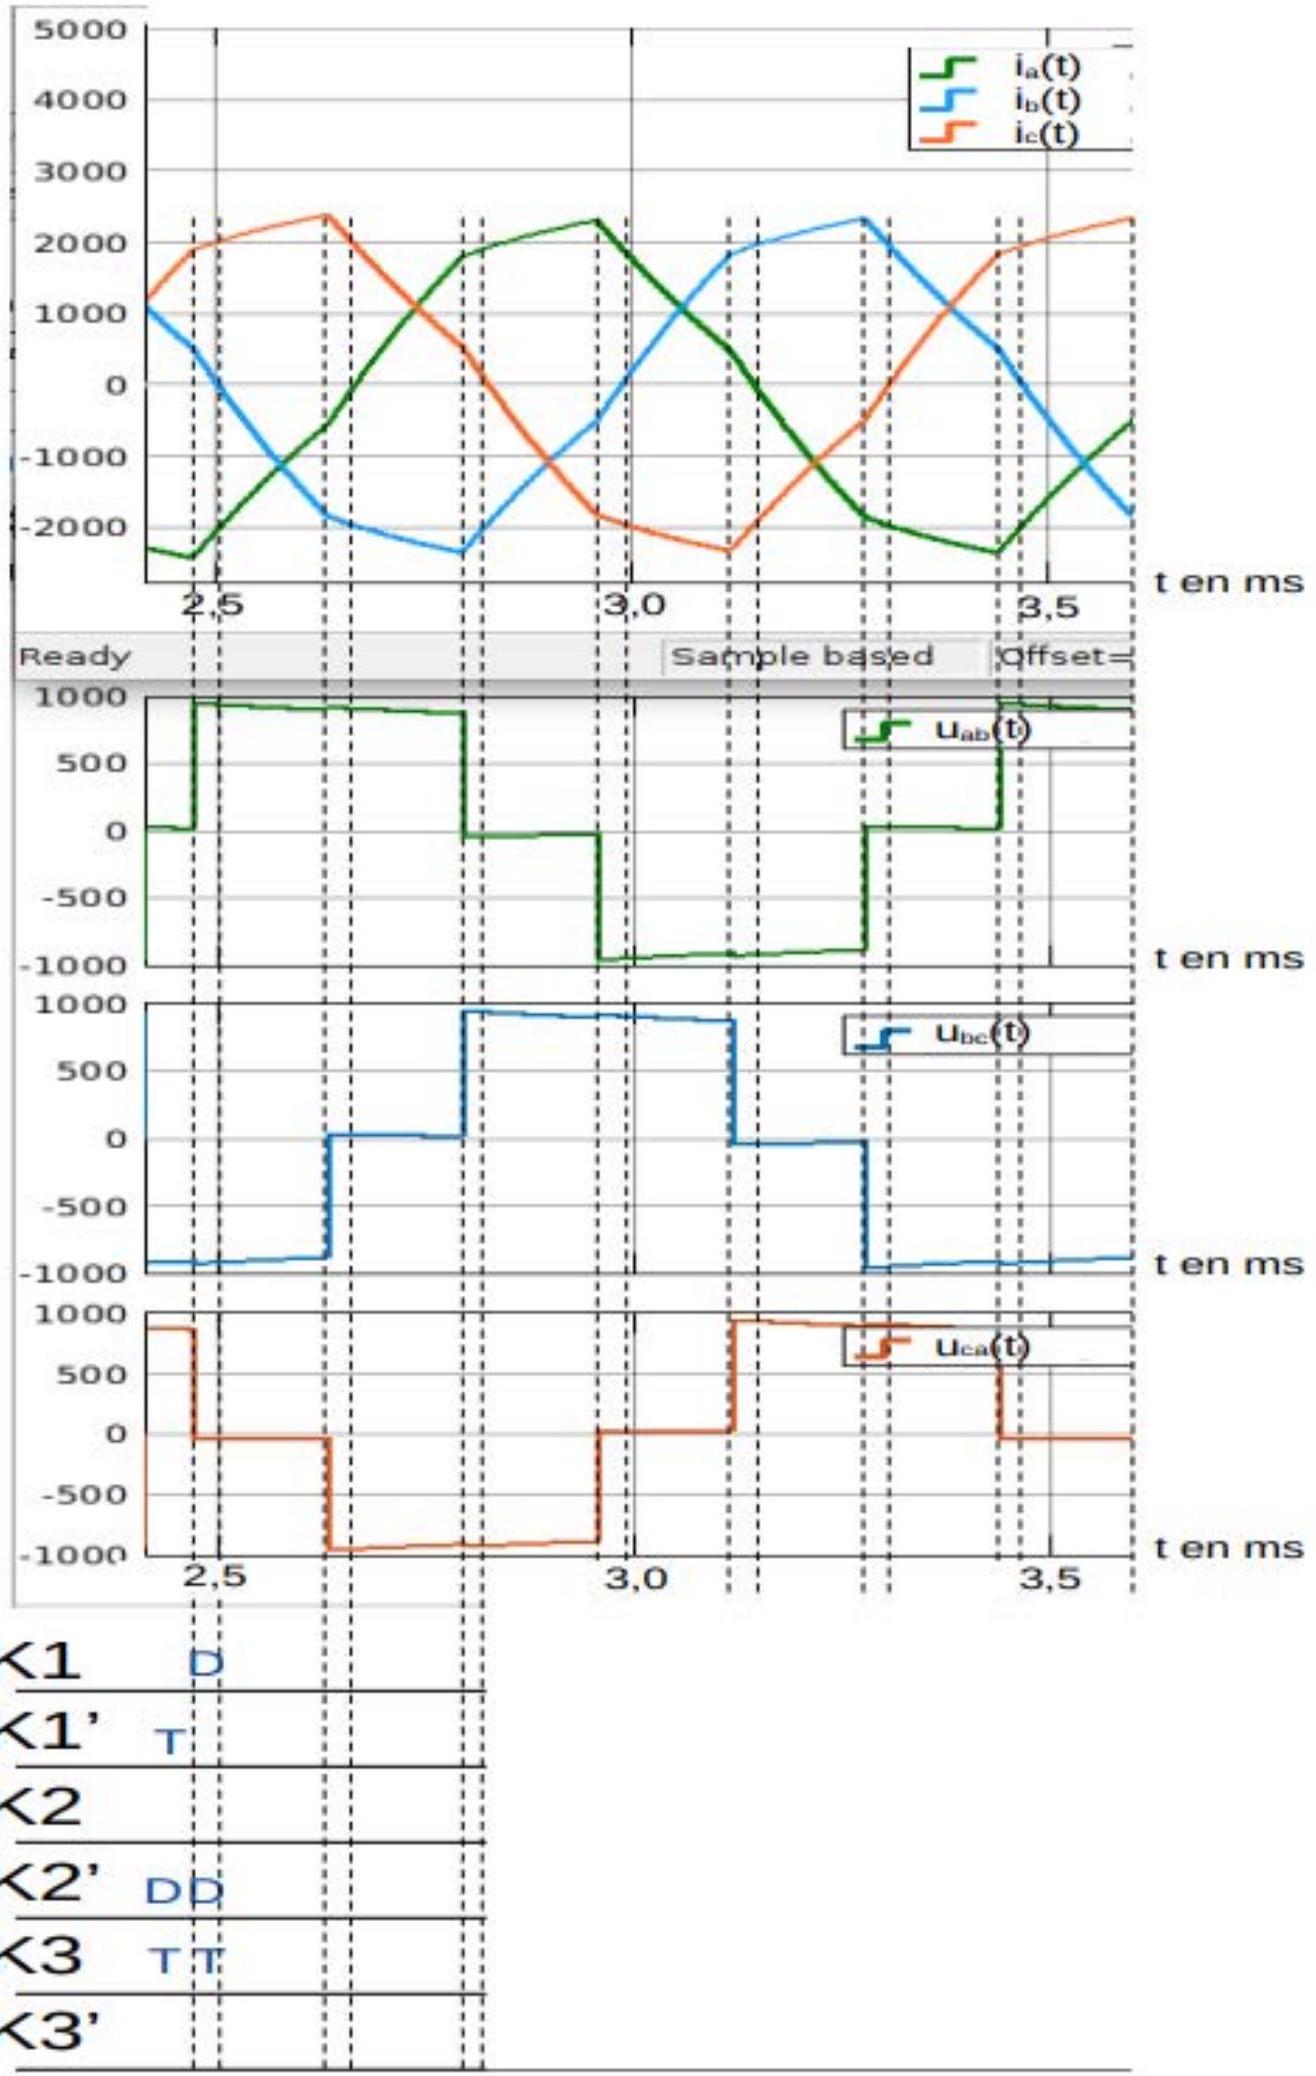
Question 61 : À l'aide de la figure 24, compléter le document réponse DR10 en indiquant pour chacun des 4 intervalles de temps, de 2,5 à 2,8 ms, les composants passants D ou T, en face de l'interrupteur associé
Proches de leur régime nominal, il est supposé que les composants sont à
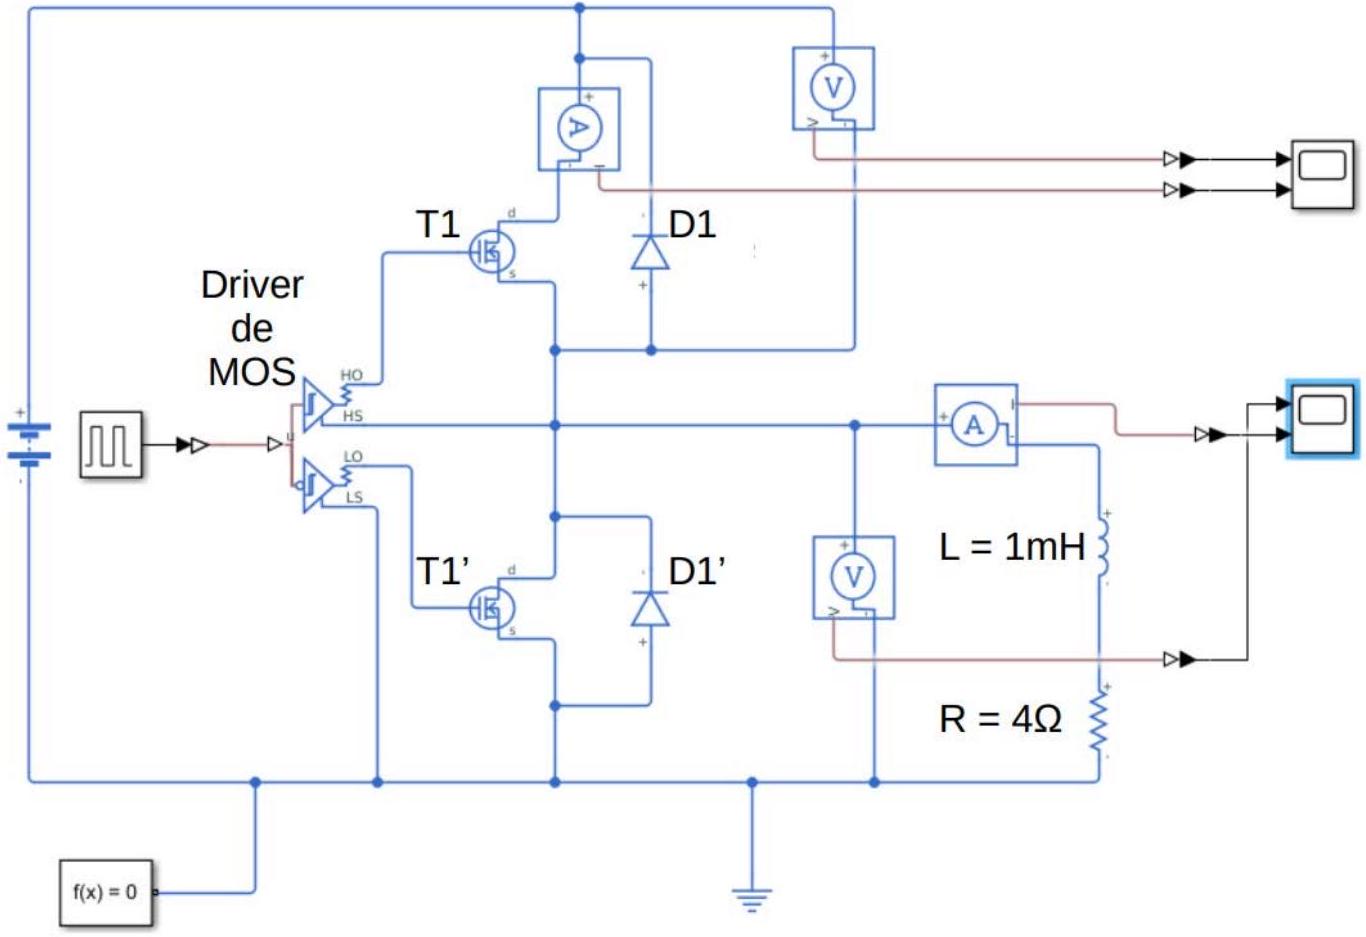
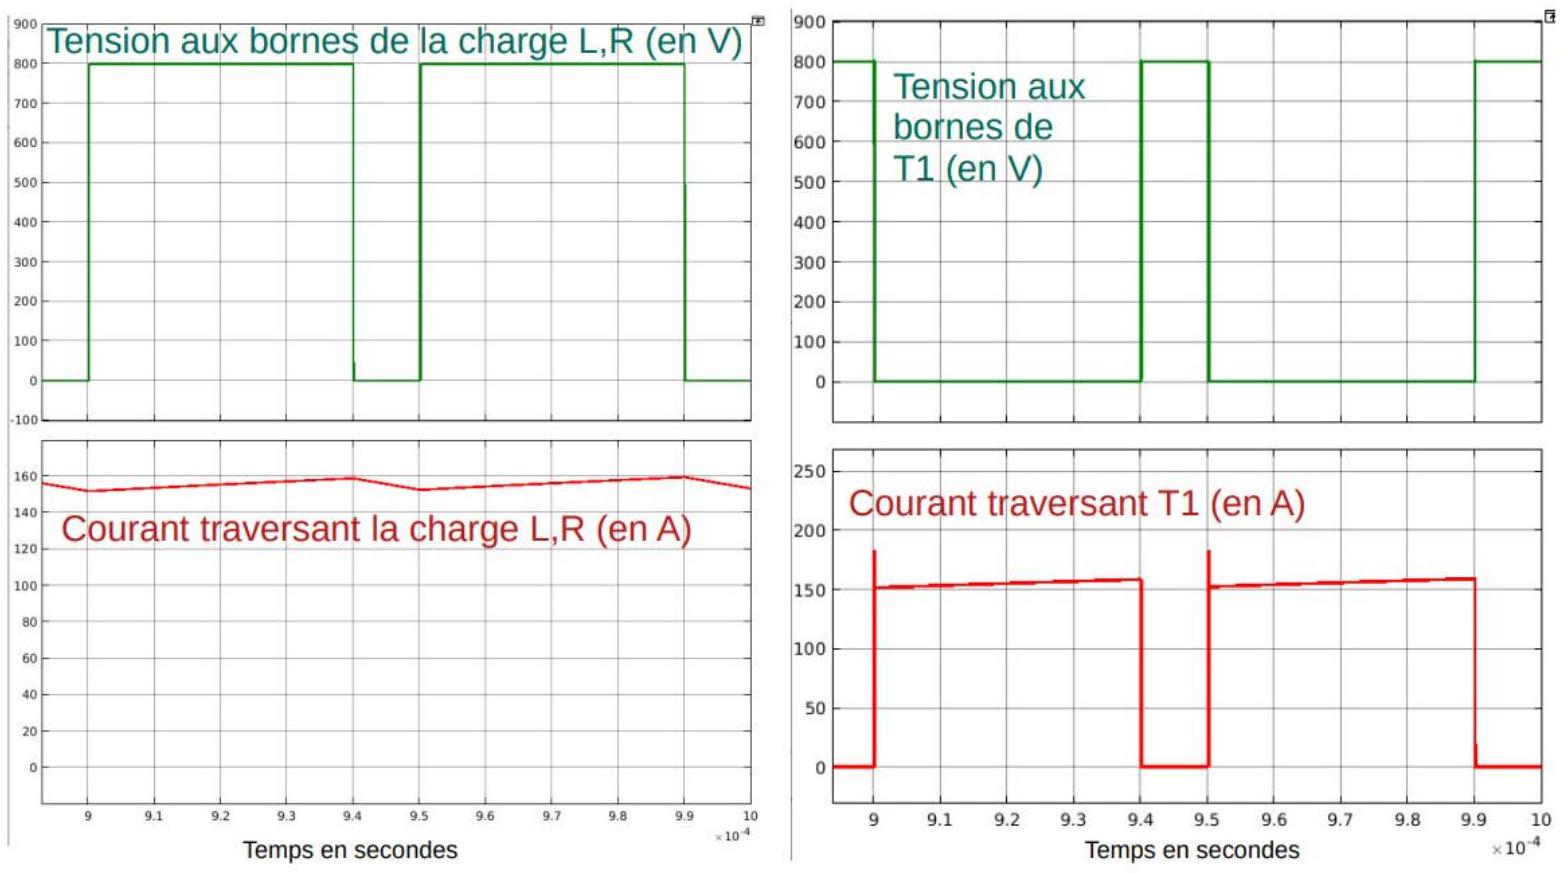
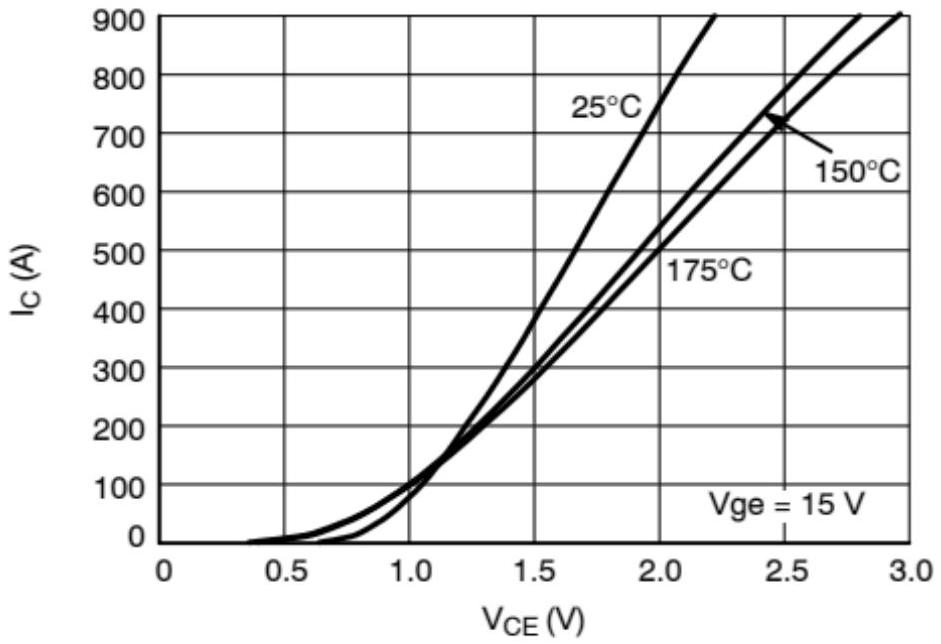
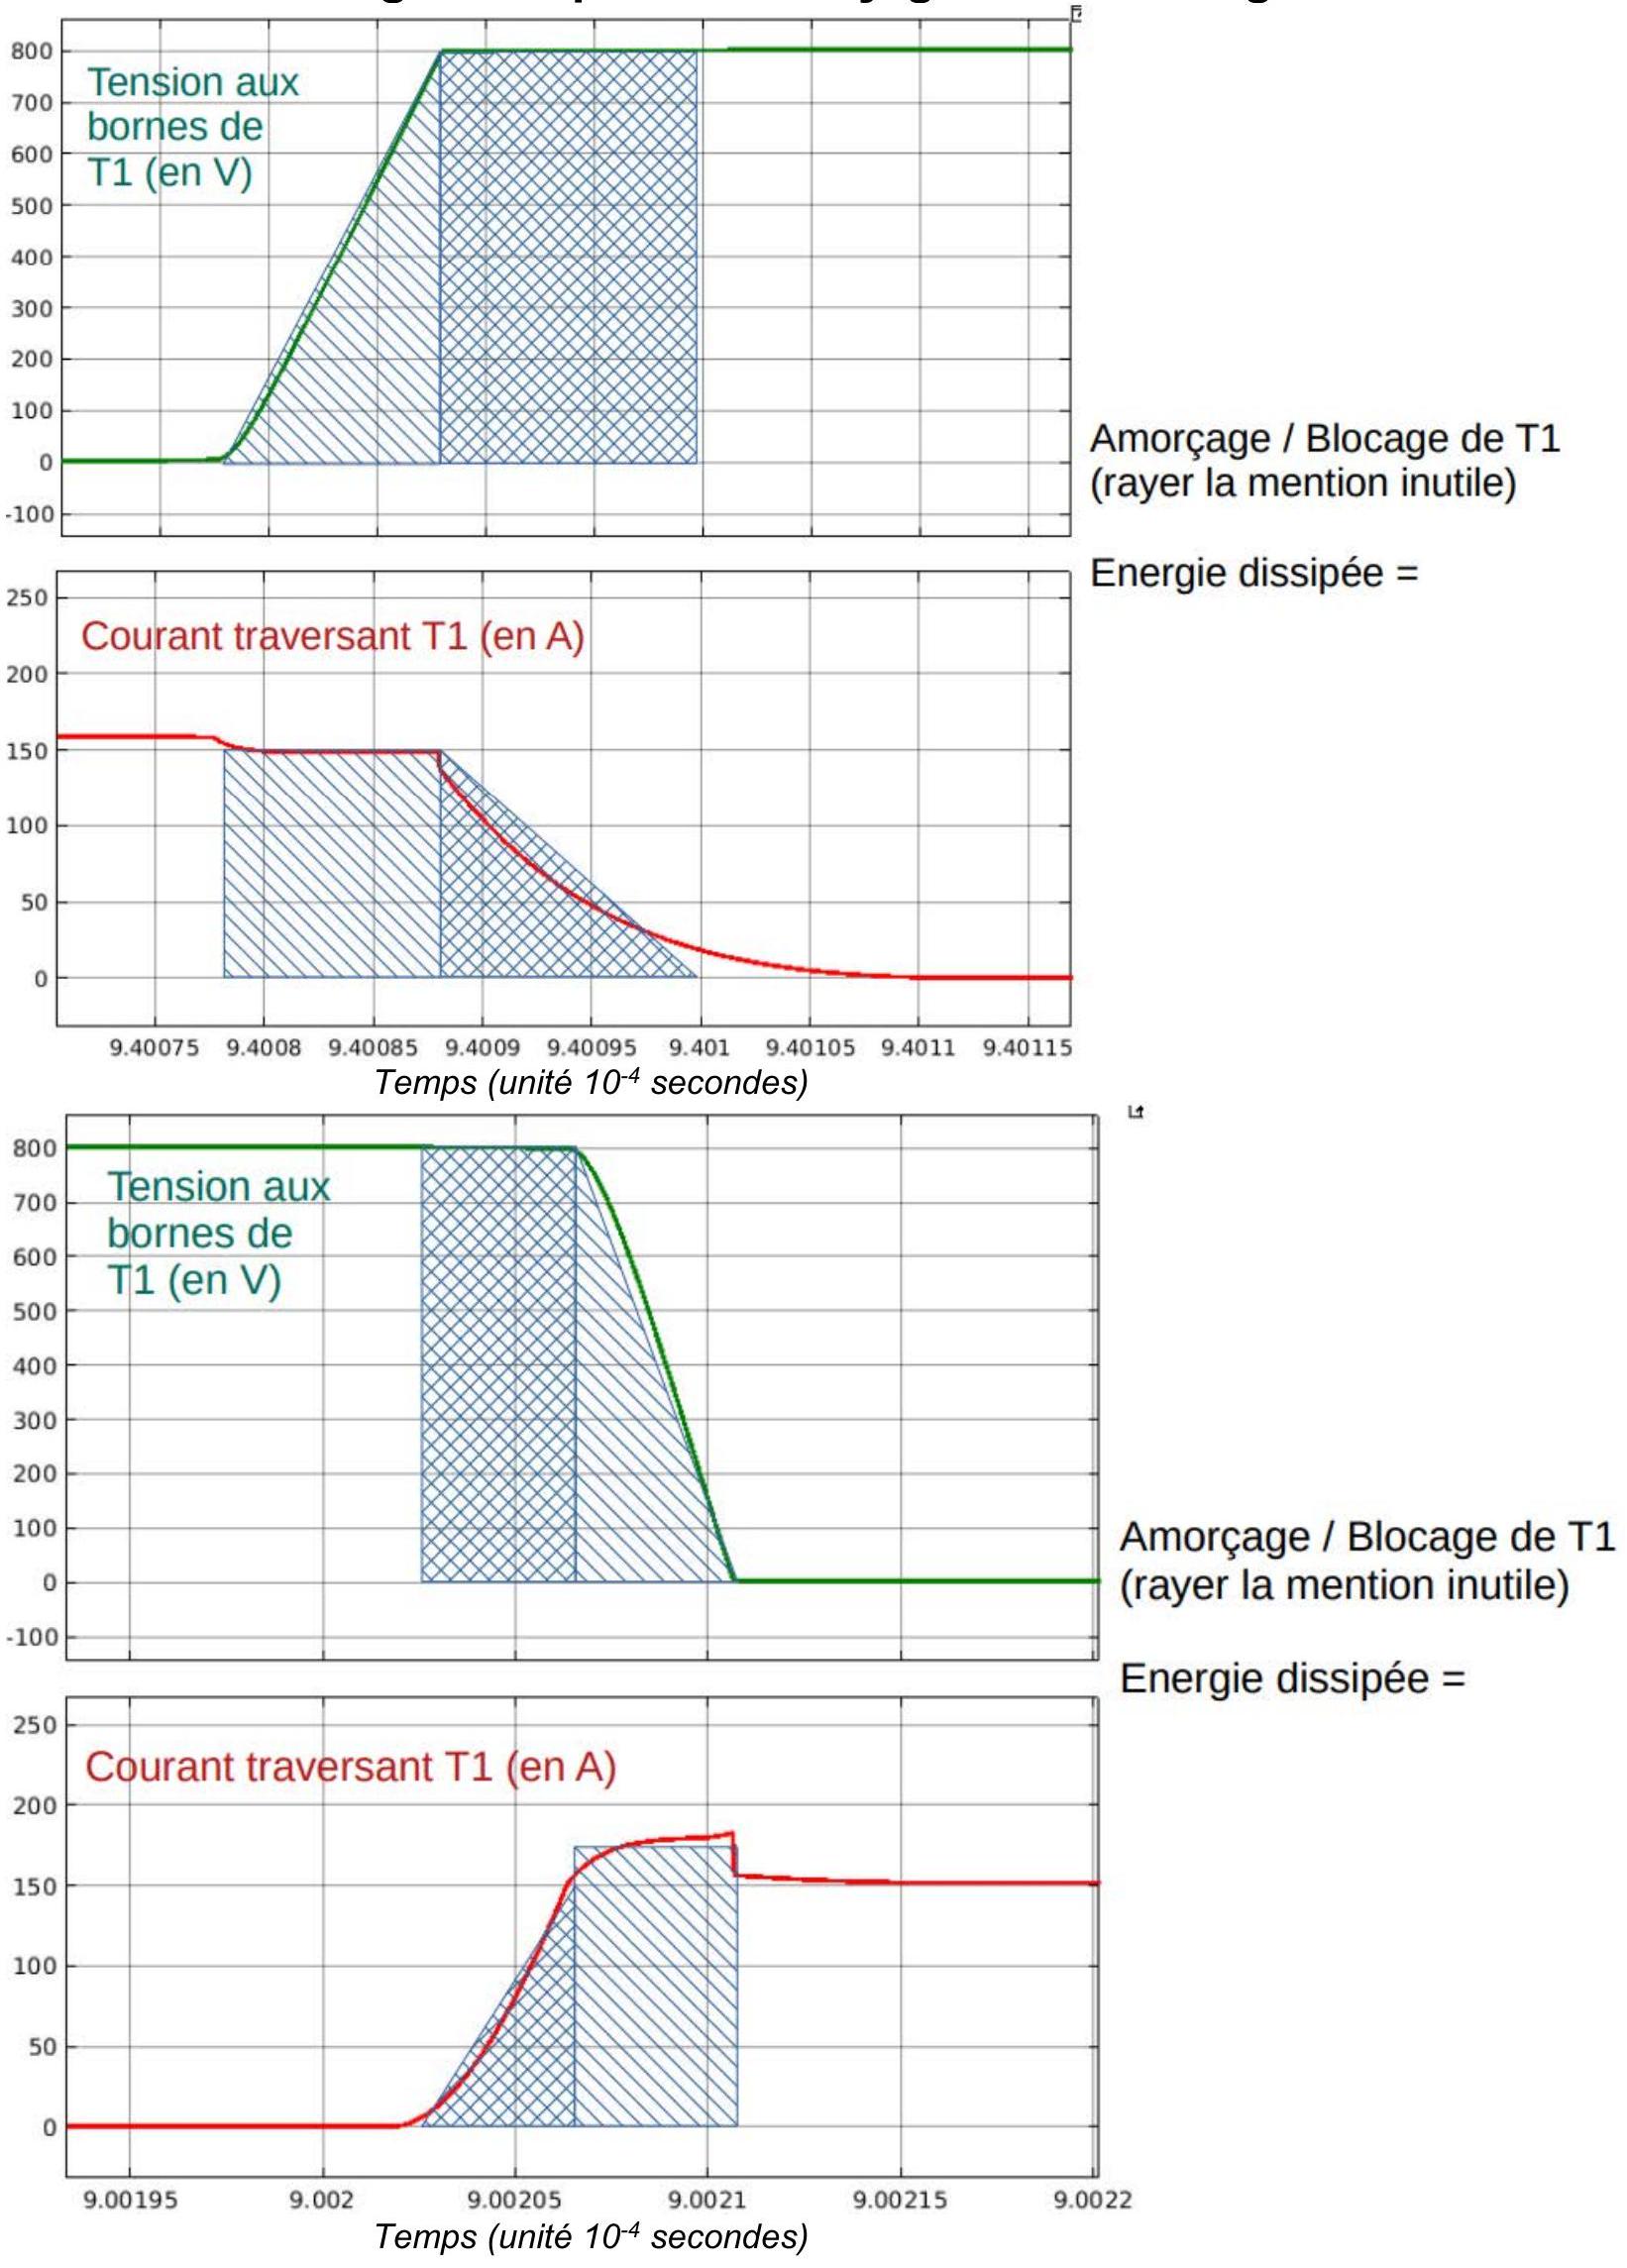
Question 63 : Sur la figure 26, lorsque le transistor est passant, avec 150 A, la simulation indique 0,75 V à ses bornes. Déterminer la résistance R
Question 65 : Estimer les pertes totales dans le transistor avec une fréquence de commutation de 1 kHz.
Document technique DT1 (2 pages)
ARCHITECTURE GÉNÉRALE
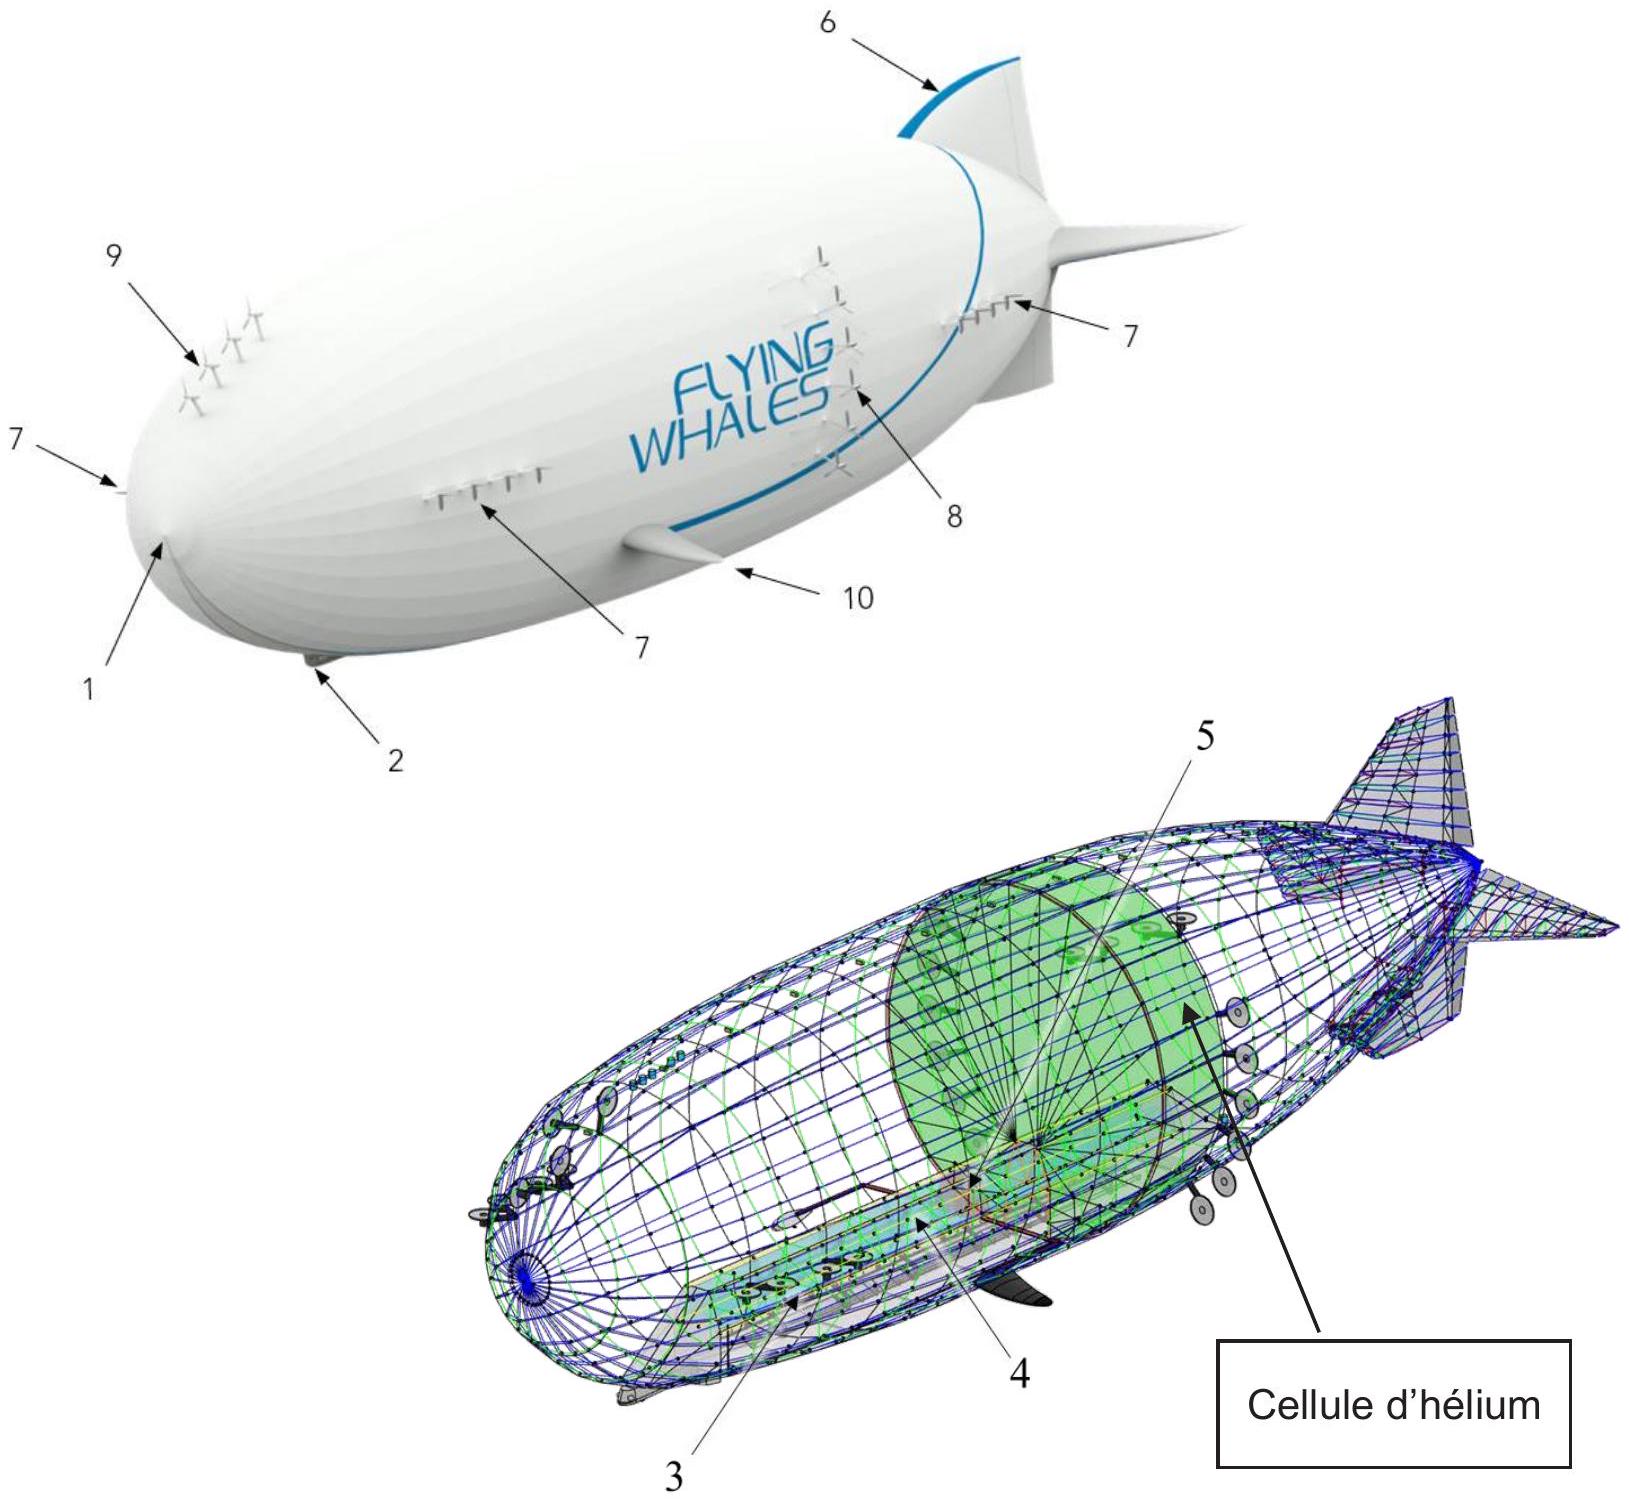
| 1 | Cône de nez | 6 | Empennage |
| 2 | Cabine | 7 | Propulsion selon Z |
| 3 | Soute | 8 | Propulsion selon X |
| 4 | Ballasts | 9 | Propulsion selon Y |
| 5 | Carburant | 10 | Nageoires |
Document technique DT2 (2 pages)
Documentation technique BNO055 Communication I2C
Data sheet Page 91
4.6 I2C Protocol
| I2C configuration | COM3_state | I2C address |
| Slave | HIGH |
|
| Slave | LOW |
|
I^2 C read access:
The register address is automatically incremented and, therefore, more than one byte can be sequentially read out. Once a new data read transmission starts, the start address will be set to the register address specified in the latest I
| Register Address | Register Name | Default Value | bit7 | bit6 | bit5 | bit4 | bit3 | bit2 | bit1 | bit0 |
| 1F | EUL_Pitch_MS B | 0x00 | Pitch Data <15:8> | |||||||
| 1E | EUL_Pitch_LSB | 0x00 | Pitch Data <7:0> | |||||||
| 1D | EUL_Roll_MSB | 0x00 | Roll Data <15:8> | |||||||
| 1C | EUL_Roll_LSB | 0x00 | Roll Data <7:0> | |||||||
| 1B | EUL_Heading_ MSB | 0x00 | Heading Data <15:8> | |||||||
| 1A | EUL_Heading_ LSB | 0x00 | Heading Data <7:0> | |||||||
| 19 | GYR_DATA_Z_ MSB | 0x00 | Gyroscope Data Z <15:8> | |||||||
| 18 | GYR_DATA_Z_ LSB | 0x00 | Gyroscope Data Z <7:0> | |||||||
| 17 | GYR_DATA_Y_ MSB | 0x00 | Gyroscope Data Y <15:8> | |||||||
| 16 | GYR_DATA_Y_ LSB | 0x00 | Gyroscope Data Y<7:0> | |||||||
| 15 | GYR_DATA_X_ MSB | 0x00 | Gyroscope Data X <15:8> | |||||||
| 14 | GYR_DATA_X_ LSB | 0x00 | Gyroscope Data X <7:0> | |||||||
| 13 | MAG_DATA_Z_ MSB | 0x00 | Magnetometer Data Z <15:8> | |||||||
| 12 | MAG_DATA_Z_ LSB | 0x00 | Magnetometer Data Z <7:0> | |||||||
| 11 | MAG_DATA_Y MSB | 0x00 | Magnetometer Data
|
|||||||
| 10 | MAG_DATA_Y LSB | 0x00 | Magnetometer Data Y<7:0> | |||||||
| F | MAG_DATA_X MSB | 0x00 | Magnetometer Data
|
|||||||
| E | MAG_DATA_X LSB | 0x00 | Magnetometer Data X <7:0> | |||||||
| D | ACC_DATA_Z_ MSB | 0x00 | Acceleration Data Z <15:8> | |||||||
| C | ACC_DATA_Z_ LSB | 0x00 | Acceleration Data Z <7:0> | |||||||
| B | ACC_DATA_Y_ MSB | 0x00 | Acceleration Data Y <15:8> | |||||||
| A | ACC_DATA_Y_ LSB | 0x00 | Acceleration Data Y <7:0> | |||||||
| 9 | ACC_DATA_X_ MSB | 0x00 | Acceleration Data
|
|||||||
| 8 | ACC_DATA_X_ LSB | 0x00 | Acceleration Data X <7:0> | |||||||
| 7 | Page ID | 0x00 | Page ID | |||||||
Document technique DT3
Protocole de communication ARINC 825
Driven by esdACC (Advanced CAN Core)
- -CAN ISO 11898-1:2015 protocol compatibility
- -Tested and certified acc. to ISO CAN Conformance Test "ISO 16845:2004 Road vehicles - Controller area network (CAN) - Conformance test plan"
- -11-bit and 29-bit CAN Ds
- -Supported bit rates:
CAN interfaces: From 10 kbit/s up to 1 Mbit/s CAN FD interfaces: From 10 kbit/s up to 5 Mbit/s - -Receive buffer (64 CAN messages)
- -Complete access to CAN error counters
- -Programmable error waming limit
- -Error code capture register
- -Error interrupt for each CAN bus error
- -Arbitration lost internupt with detailed bit position
Document technique DT4 (3 pages) Programme de I'ECU AHRS (langages Python et C)
Programme langage Python
#Programme de l'ECU calculateur position, assiette et cap AHRS (1 & 2)
import math
# Identifiant des messages envoyées par ECU NAV GNSS
ID_GNSS_AVANT = 0x08180720
ID_GNSS_ARRIERE = 0x08180722
# Classe Point_GNSS
class Point GNSS :
    def __init__(self):
        self.latitude = 0
        self.longitude = 0
        self.altitude = 0
# Fonction calculant l'orientation du dirigeable à partir
# des valeurs renvoyées par les ECU NAV GNSS
def calcul_cap(pointAv, pointAr):
À compléter sur le document réponse DR6
    return cap
# Fonction calculant le tangage du dirigeable à partir
# des valeurs renvoyées par les ECU NAV GNSS
def calcul_tangage(pointAv, pointAr):
    tangage = 180/math.pi*math.asin((pointAv.altitude - pointAr.altitude)/150)
    return tangage
# Fonction calculant la position du centre du dirigeable à partir
# des valeurs renvoyées par les ECU NAV GNSS
def calcul_position(pointAv,pointAr):
À compléter sur le document réponse DR6
    return PointMilieu
pointAvant = Point_GNSS()
pointArriere = Point_GNSS()
# Fonction vérifiant si un message est arrivé
def DataRdyCAN():
    ...
# Fonction transmettant les données calculées sur AHRS vers le contrôleur de vol
def TransmitCAN(coordGNSS, cap, tangage) :
    ...
# Fonction récupérant le message CAN (identifiant et données)
def ReadCAN():
    ...
# Fonction corrigeant les valeurs reçues à l'aide des valeurs obtenues
# de la station GNSS au sol
def CorrectionDataGNSS(data) :
    (...)
    return point
while True :
    # Lorsqu'un message arrive sur le bus CAN
    if DataRdyCAN() :
        # Récupération du message (identifiant et données)
        (identifiant, data_recue) = ReadCAN()
        # Si c'est un message venant de l'ECU NAV GNSS avant
        if identifiant == ID_GNSS_AVANT :
            pointAvant = CorrectionDataGNSS(data_recue)
        # Si c'est un message venant de l'ECU NAV GNSS arrière
        if identifiant == ID_GNSS_ARRIERE :
            pointArriere = CorrectionDataGNSS(data_recue)
        #Calcul de la position, du cap et du tangage du dirigeable avec la nouvelle valeur reçue
        positionGNSSDirigeable = calcul_position(pointAvant, pointArriere)
        capDirigeable = calcul_cap(pointAvant, pointArriere)
        tangageDirigeable = calcul_tangage(pointAvant, pointArriere)
        TransmitCAN(positionGNSSDirigeable, capDirigeable, tangageDirigeable)
Programme langage C
#include <stdio.h>
#include <math.h>
#define ID_GNSS_AVANT 0x08180720
#define ID_GNSS_ARRIERE 0x08180722
// Structure pour stocker les coordonnées GNSS
Btypedef struct {
    double latitude;
    double longitude;
    double altitude;
} Point_GNSS;
// Fonction calculant l'orientation du dirigeable
#double calcul_cap(Point_GNSS pointAv, Point_GNSS pointAr) {
À compléter sur le document réponse DR6
    return cap;
}
// Fonction calculant le tangage du dirigeable
#double calcul_tangage(Point_GNSS pointAv, Point_GNSS pointAr) {
    double tangage = 180 / M_PI * asin((pointAv.altitude - pointAr.altitude) / 150);
    return tangage;
}
// Fonction calculant la position du centre du dirigeable
>Point_GNSS calcul_position(Point_GNSS pointAv, Point_GNSS pointAr) {
À compléter sur le document réponse DR6
    return PointMilieu;
}
// Fonction vérifiant si un message est arrivé
>char DataRdyCAN(void) {
    ...
}
// Fonction transmettant les données calculées sur AHRS vers le contrôleur de vol
#void TransmitCAN(Point_GNSS coordGNSS, double cap, double tangage){
    ...
}
// Fonction récupérant le message CAN (identifiant et données)
#unsigned int ReadCAN(char* data){
    ...
}
-// Fonction corrigeant les valeurs reçues à l'aide des valeurs obtenues
    // de la station GNSS au sol
<>Point_GNSS CorrectionDataGNSS(char* data) {
        Point_GNSS point;
        ...
        return point;
    }
<int main() {
        unsigned int identifiant;
        char data_recue[64];
        double capDirigeable, tangageDirigeable;
        Point_GNSS pointAvant, pointArriere,positionGNSSDirigeable;
        while(1) {
            // Lorsqu'un message arrive sur le bus CAN
            if (DataRdyCAN()){
                // Récuperation du message (identifiant et données)
                identifiant = ReadCAN(data_recue);
                // Si c'est un message venant de l'ECU NAV GNSS avant
                if(identifiant == ID_GNSS_AVANT)
                    pointAvant = CorrectionDataGNSS(data_recue);
                // Si c'est un message venant de l'ECU NAV GNSS arrière
                if(identifiant == ID_GNSS_ARRIERE)
                    pointArriere = CorrectionDataGNSS(data_recue);
                //Calcul de la position, du cap et du tangage du dirigeable avec la nouvelle valeur reçue
                positionGNSSDirigeable = calcul_position(pointAvant, pointArriere);
                capDirigeable = calcul_cap(pointAvant, pointArriere);
                tangageDirigeable = calcul_tangage(pointAvant, pointArriere);
                TransmitCAN(positionGNSSDirigeable, capDirigeable, tangageDirigeable);
            }
        }
        return 0;
    }
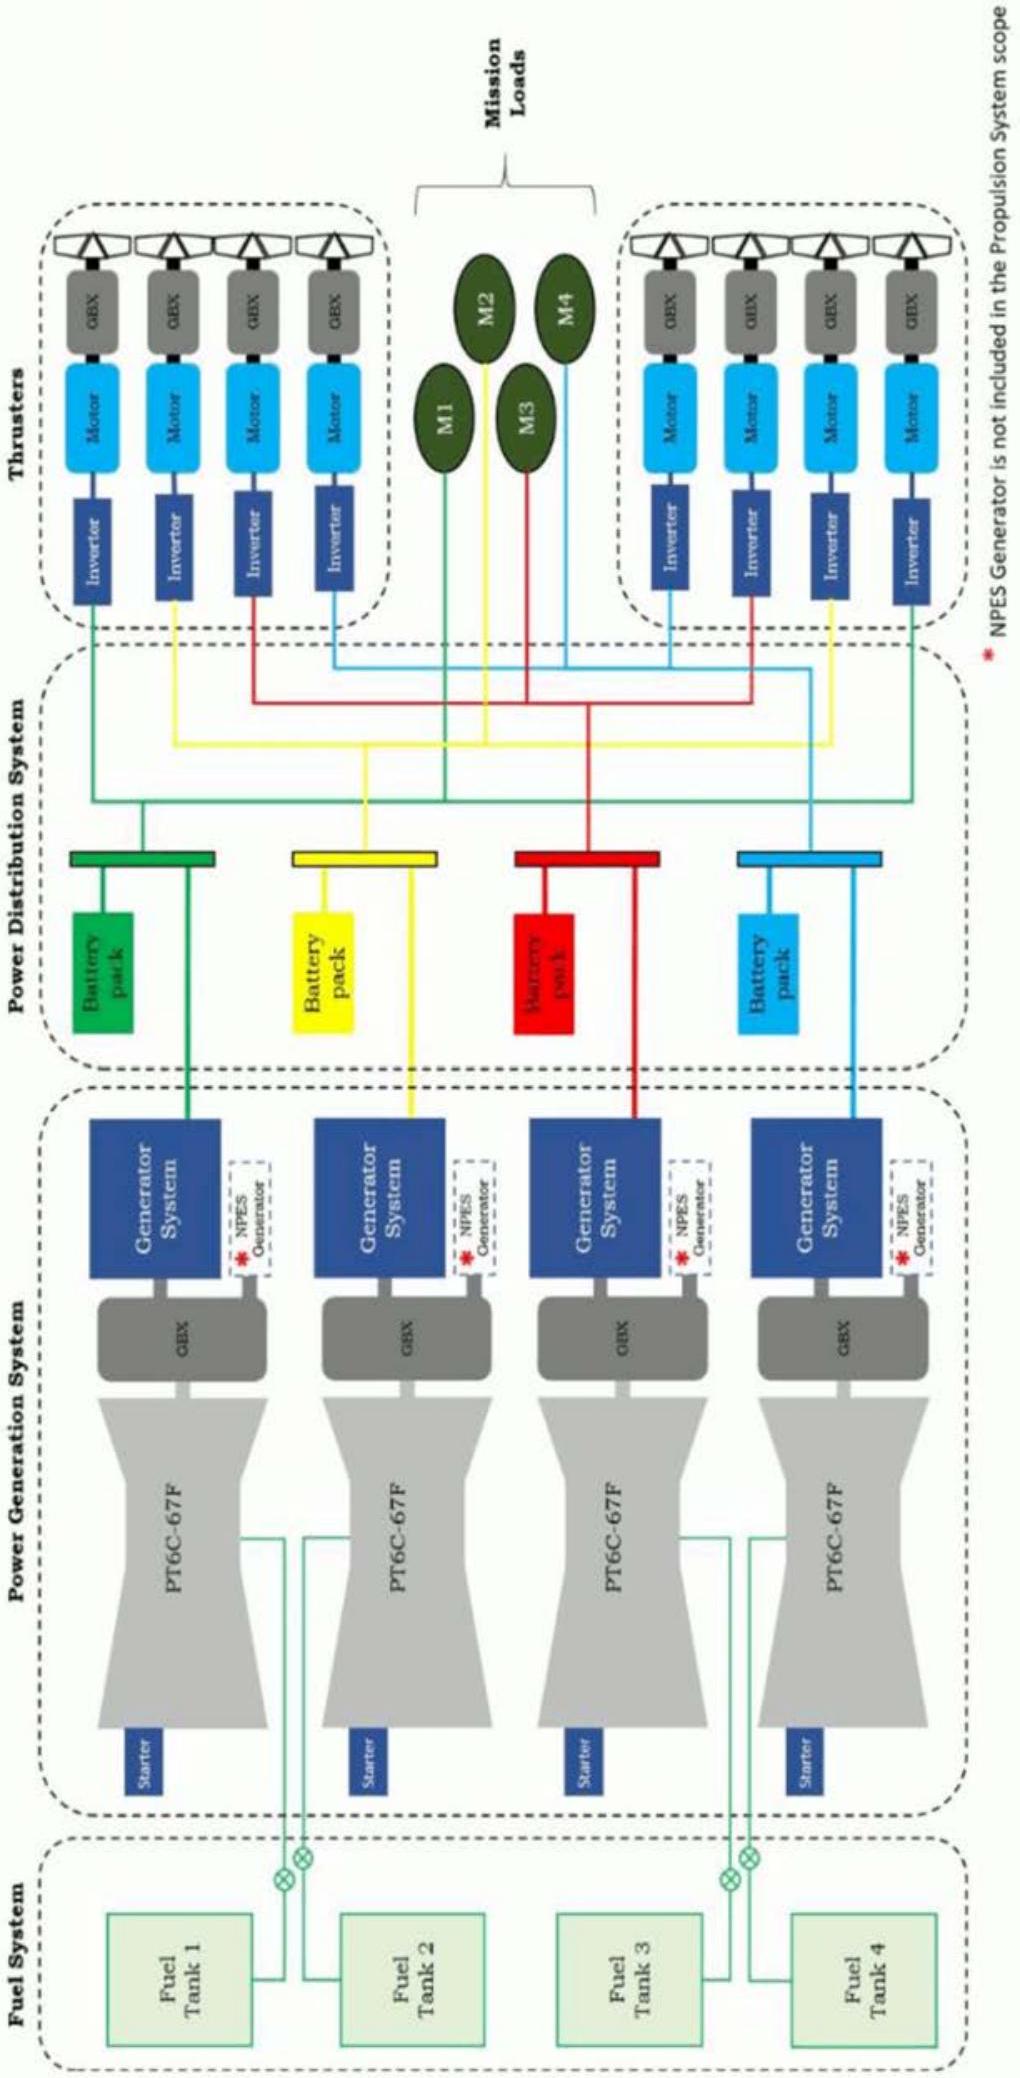
- -Turbine PT6C-67F
- -Réducteur (Gearbox GBX)
- -Génératrice + redresseur (Generator System)
- -Génératrice auxiliaire pour les fonctions autres que la propulsion
- (NPES Non Propulsive Electrical System)
- -Propulseur (thruster) composé d'un onduleur (inverter), d'un moteur, d'un réducteur (GBX) et d'une hélice
Document technique DT6
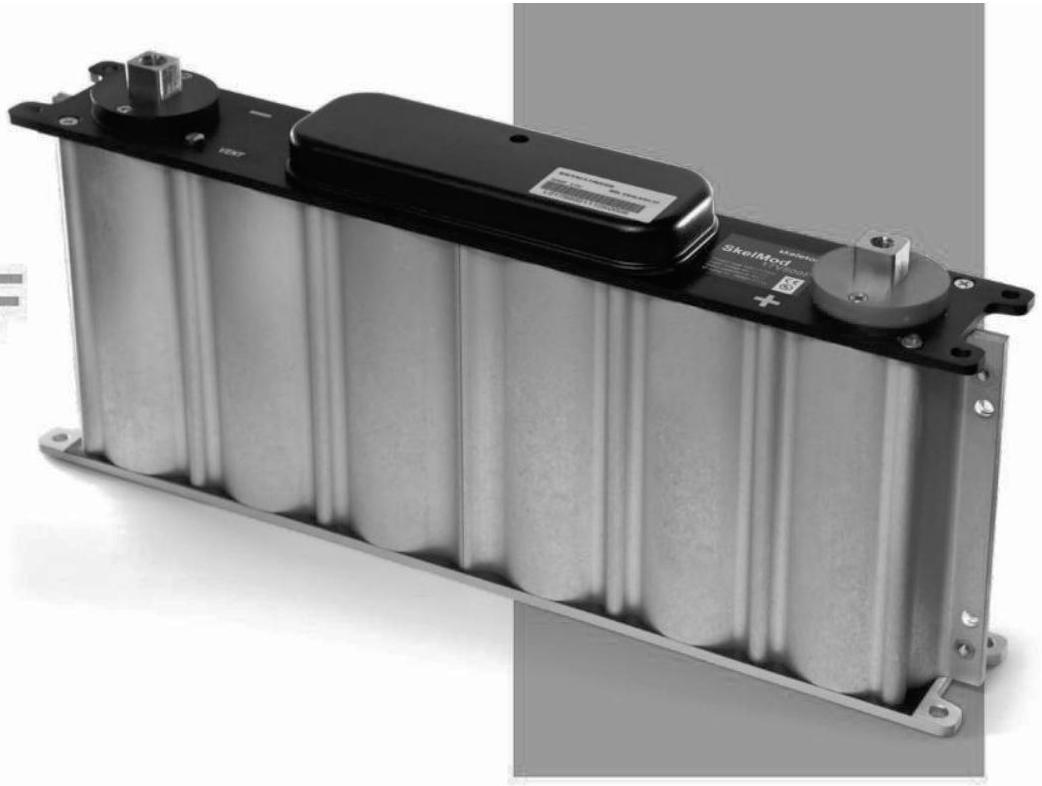
Supercondensateur Skeleton
SkelMod
- 17V DC nominal voltage
- Ultra-low ESR
- 750V series voltage
- High power density
- Passive balancing
- High power output
| Electrical | ||
| Product code | 6730097 | |
| Rated voltage | 17 | V |
| Surge voltage
|
18 | V |
| Rated capacitance
|
500 | F |
| Initial capacitance | 525 | F |
| DC 1s ESR rated | 1.86 |
|
| Maximum series voltage | 750 | V |
| Rated maximum peak current (for 1 s duration)
|
2202 | A |
| Maximum stored energy | 20 | Wh |
| Typical short circuit current (For informational purposes do not use as operating current.) | 9.14 | kA |
| Cells in total | 6 | pcs |
| Cell type | SCK3000 | F |
| High-pot capability | 2500 | VDC |
Passive balancing
| Physical parameters | Value | Unit |
| Mass, typical | 5.5 | kg |
| Dimensions, L × W × H |
|
mm |
| Temperature and Life | Value | Unit |
| Operating temperature range* | ||
| Minimum | -40 |
|
| Maximum | +65 |
|
| Storage temperature range (uncharged) | ||
| Minimum | -40 |
|
| Maximum | +50 |
|
| Life | ||
| Lifetime @
|
1500 | Hours |
| Storage life @ RT, uncharged | 10 | Years |
| Projected cycle life @ RT, between
|
1,000,000 | Cycles |
| Capacitance decrease 20% from rated value; resistance increase 100% from rated value | ||
| Specific Practical Power,
|
7.06 | kW/kg |
| Max stored Energy,
|
20.0 | Wh |
| Specific Energy,
|
3.6 | Wh/kg |
Document technique DT7
Cellules de batterie forte puissance Toshiba SCiB
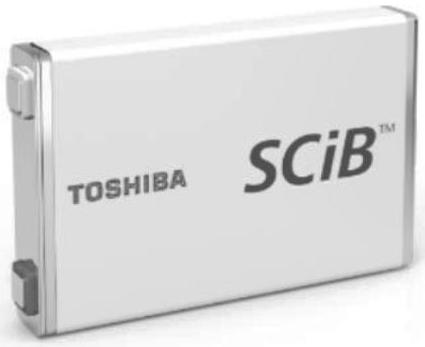
2.9Ah cell
| Product name |
|
|||
| Rated capacity | 2.9Ah | |||
| Nominal voltage | 2.4V | |||
| Output Power | 520W* (SOC 50%, 10sec, 25°C) | |||
| Input Power | 410W* (SOC 50%, 10sec, 25°C) | |||
| Energy density (volume) | 85Wh/L | |||
| Energy density (mass) | 46Wh/kg | |||
| Dimensions |
|
|||
| Weight | Approx. 150g |
Document technique DT8 Câbles de puissance NEXANS
ABS 0949 AD AWG 3 to 000

UV laser printable.
CABLE DESIGN
Conductor
Nickel plated aluminium rope-lay conductor
Insulation
High performance polyimide tape,
Special UV PTFE tape
| NEXANS REFERENCE | PTITE | CONDUCTOR | FINISHED CABLE | ||||||
| Strands
|
Max. DC Resistance at 20°C (
|
Diameter (mm) | Diarneter (mm) | Weight (g/m) | |||||
| Min. | Max. | Min. | Max. | Nom. | Max. | ||||
| ABS 0949 AD 3 | 3 |
|
1.18 | 6.5 | 7.1 | 7.28 | 7.74 | 91.26 | 94.00 |
| ABS 0949 AD 2 | 2 |
|
0.94 | 7.4 | 8.0 | 8.07 | 8.57 | 113.1 | 116.5 |
| ABS 0949 AD 1 | 1 |
|
0.75 | 8.3 | 8.9 | 8.94 | 9.50 | 139.17 | 143.5 |
| ABS 0949 AD 0 | 0 |
|
0.60 | 9.7 | 10.3 | 10.29 | 10.93 | 175.81 | 181.0 |
| ABS 0949 AD 00 | 00 |
|
0.43 | 11.1 | 11.7 | 11.65 | 12.37 | 222.96 | 230.0 |
| ABS 0949 AD 000 | 000 |
|
0.36 | 12.4 | 13 | 12.91 | 13.71 | 267.57 | 276.0 |
| Taille |
|
| AWG 0 | 325 A |
| AWG 00 | 370 A |
| AWG 000 | 430 A |
Document technique DT9
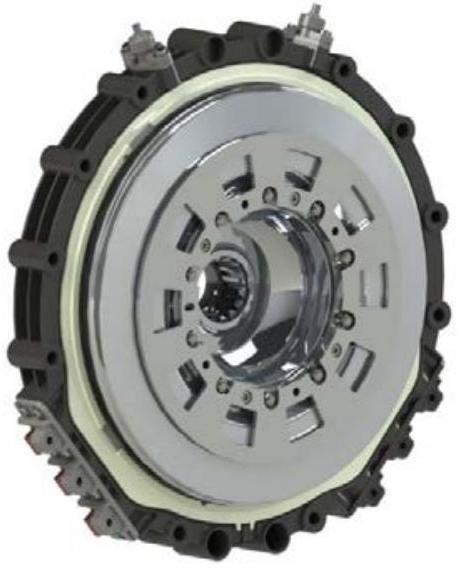
Documentation du moteur Evolito D250
D250 (1×3)
AXIAL FLUX ELECTRIC MOTOR
Evolito
The Power of Electric Flight
- -Single and multi-propeller, fixed wing aviation applications
- -E-VTOL and UAM applications
- -Rotary aircraft solutions
- -Indirect (geared) propulsion applications
| Key Specifications | (Preliminary data) |
| Peak Torque* | 230Nm |
| Peak Power* | 230kW @ 9500rpm |
| Maximum Cruise Torque** | 208Nm |
| Maximum Cruise Power** | 207kW @ 9500rpm |
| Max Speed | 10.000rpm |
| Mass*** | 8.3kg |
| Size*** | 315mm (D) × 126mm (L) |
- -Best-in-class power density. Peak power density > 27.7kW/kg
- □Peak torque density >27.7Nm/kg
- -Integrated position and temperature sensors
- -Through-shaft mounting, may be stacked for increased torque and power

Document technique DT10
Silicon Carbide (SiC)
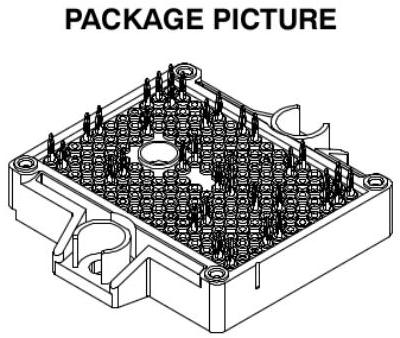
Module - EliteSic, 3 mohm SiC M3 MOSFET, 1200 V, 2-PACK Half Bridge Topology, F2 Package with Si3N4 DBC
NXH003P120M3F2PTNG
- -
3 mΩ/1200 V M3S SiC MOSFET Half-Bridge - -Si3N4 DBC
- -Thermistor
- -Pre-Applied Thermal Interface Material (TIM)
- -Press-Fit Pins
- -These Devices are Pb-Free, Halide Free and are RoHS Compliant
- -Solar Inverter
- -Uninterruptible Power Supplies
- -Electric Vehicle Charging Stations
- -Industrial Power

| Parameter | Test Conditions | Symbol | Min | Typ | Max | Unit |
| SiC MOSFET CHARACTERISTICS | ||||||
| Zero Gate Voltage Drain Current |
|
|
- | - | 300 |
|
| Drain-Source On Resistance |
|
|
- | 3.19 | 5 |
|
|
|
- | 5.25 | - | |||
|
|
- | 5.88 | - | |||
| Turn-on Delay Time |
|
|
- | 48 | - | ns |
| Rise Time |
|
- | 15 | - | ||
| Turn-off Delay Time |
|
- | 154 | - | ||
| Fall Time |
|
- | 15 | - | ||
| Turn-on Switching Loss per Pulse |
|
- | 1.94 | - | mJ | |
| Turn off Switching Loss per Pulse |
|
- | 1.12 | - | ||
| Diode Forward Voltage |
|
|
- | 4.8 | 7.5 | V |
|
|
- | 4.5 | - | |||
|
|
- | 4.4 | - | |||
Automotive 1200 V, 450 A Dual Side Cooling Half-Bridge Power Module VE-Trac
^™ Dual NVG450A120L5DSC
The NVG450A120L5DSC is a member of the VE-Trac Dual power module family with dual side cooling and compact footprints for Hybrid (HEV) and Electric Vehicle (EV) traction inverter application.
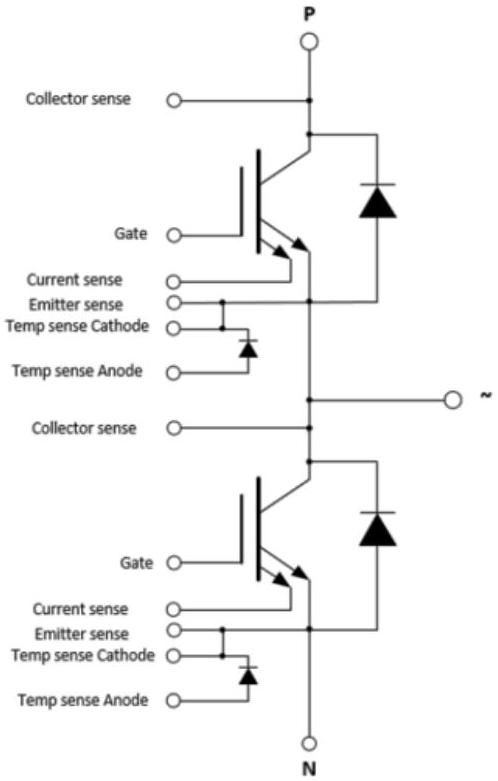
The module consists of two latest 1200 V Ultra Field Stop (UFS) IGBTs in a half-bridge configuration. The chipset utilizes the proven Trench Ultra Field Stop IGBT technology in providing high current density while offering robust short circuit protection and increased blocking voltage. Additionally, UFS IGBT and copacked soft diode deliver a low power loss operation and soft switching simultaneously, which helps to improve overall system efficiency in HEV/EV traction applications.
- -Dual-Side Cooling
- -Integrated Chip Level Temperature & Current Sensor
- -
T_(vj max) = 175^∘C - -Low Stray Inductance
- -Low Conduction and Switching Losses
- -Automotive Grade
- -4.2 kV Isolated DBC Substrate
- -This is a Pb-Free Device

CASE 100DD
CASE 100DD
- -Hybrid and Electric Vehicle Traction Inverter
- -High Power DC-DC Converter
VE-Trac™ Dual NVG450A120L5DSC
| Parameters | Conditions | Min | Typ | Max | unit | |||||
|
|
Collector to Emitter Saturation Voltage (Terminal) |
|
|
- | 1.38 | 1.6 | V | |||
|
|
- | 1.50 | - | |||||||
|
|
- | 1.53 | - | |||||||
|
|
|
- | 1.59 | - | ||||||
|
|
- | 1.82 | - | |||||||
|
|
- | 1.87 | - | |||||||
|
|
Collector to Emitter Leakage Current |
|
- | - | 1 | mA | ||||
| - | 7 | - | ||||||||
|
|
Gate - Emitter Leakage Current |
|
- | - |
|
nA | ||||
|
|
Threshold Voltage |
|
5.8 | 6.8 | 7.6 | V | ||||
|
|
Total Gate Charge |
|
- | 1.45 | - |
|
||||
|
|
Internal Gate Resistance | - | 0 | - |
|
|||||
|
|
Input Capacitance |
|
- | 61 | - | nF | ||||
|
|
Output Capacitance |
|
- | 1.5 | - | nF | ||||
|
|
Reverse Transfer Capacitance |
|
- | 0.7 | - | nF | ||||
|
|
Turn On Delay, Inductive Load |
|
|
- | 128 | - | ns | |||
|
|
|
- | 121 | - | ||||||
| Rg.on
|
|
- | 118 | - | ||||||
|
|
Rise Time, Inductive Load |
|
|
- | 59 | - | ns | |||
|
|
|
- | 66 | - | ||||||
| Rg.on
|
|
- | 68 | - | ||||||
|
|
Turn Off Delay, Inductive Load |
|
|
- | 1070 | - | ns | |||
|
|
|
- | 1132 | - | ||||||
| Rg.off
|
|
- | 1157 | - | ||||||
|
|
Fall Time, Inductive Load |
|
|
- | 103 | - | ns | |||
|
|
|
- | 250 | - | ||||||
| Rg.off
|
|
- | 281 | - | ||||||
|
|
Turn-On Switching Loss (Including Diode Reverse Recovery Loss) |
|
|
- | 18 | - | mJ | |||
|
|
|
- | 28 | - | ||||||
| Rg.on
|
|
- | 30 | - | ||||||
|
|
||||||||||
|
|
Tum-Off Switching Loss |
|
|
- | 19 | - | mJ | |||
|
|
|
- | 34 | - | ||||||
| Rg.off
|
|
- | 37 | - | ||||||
|
|
||||||||||

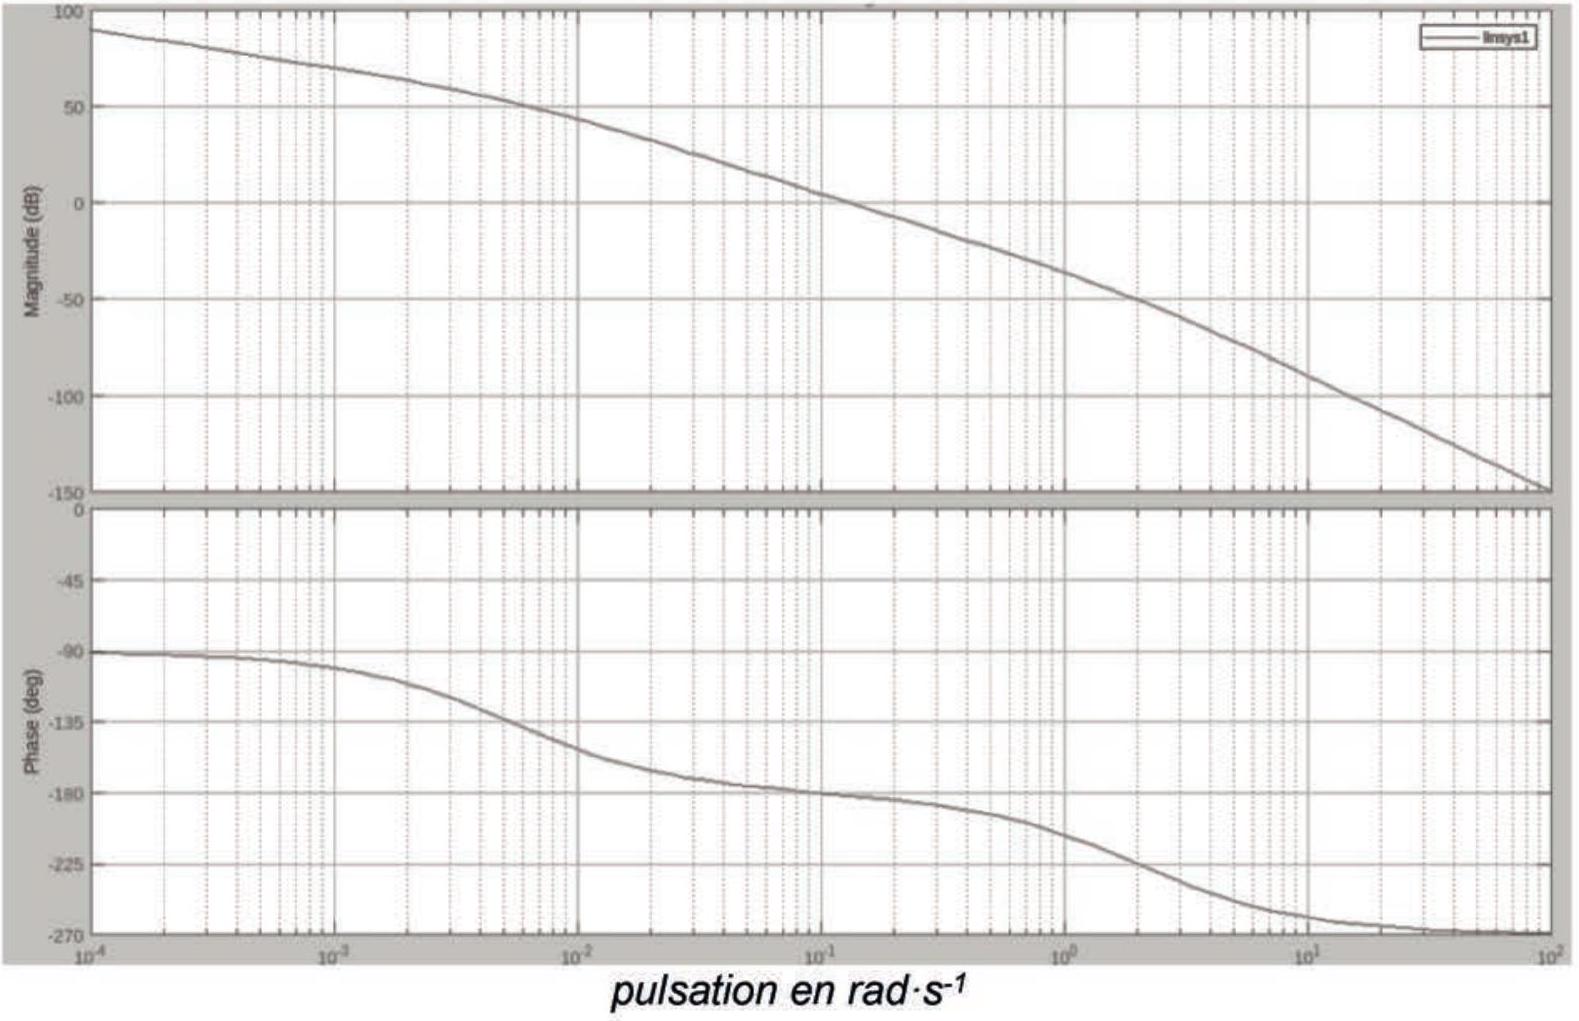
Document réponse DR1 (Question 14)
Document réponse DR3 (Question 17)
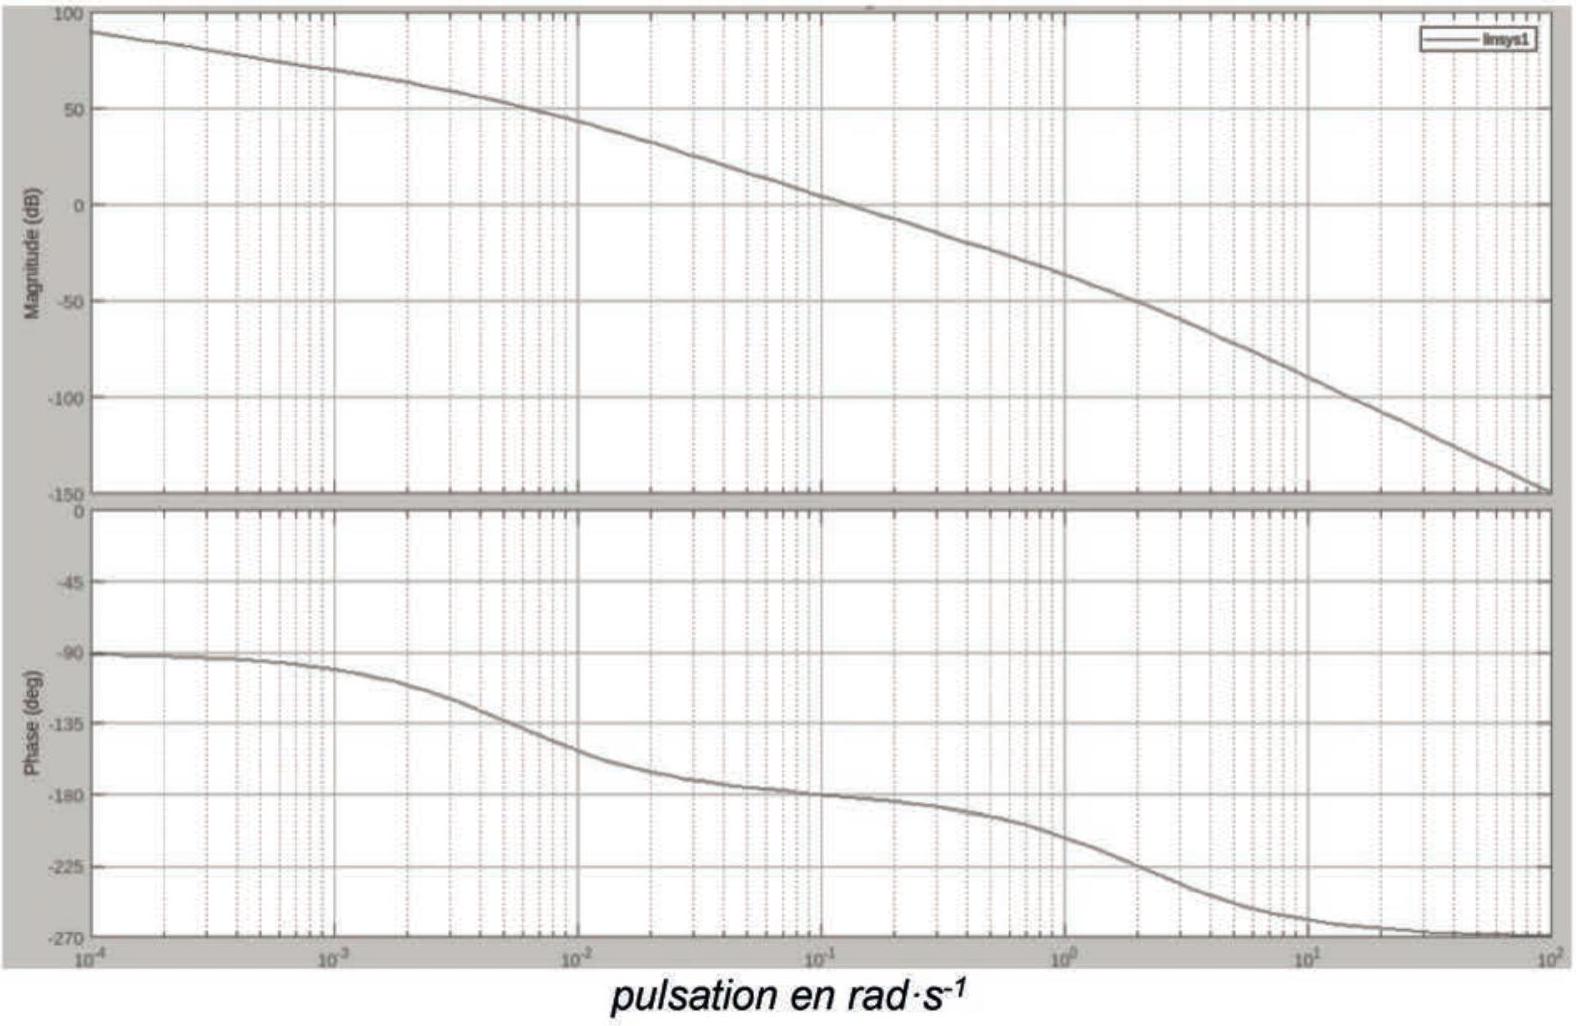
- -le diagramme de Bode asymptotique du correcteur proportionnel intégral PI ;
- -le diagramme de Bode en boucle ouverte du système corrigé.

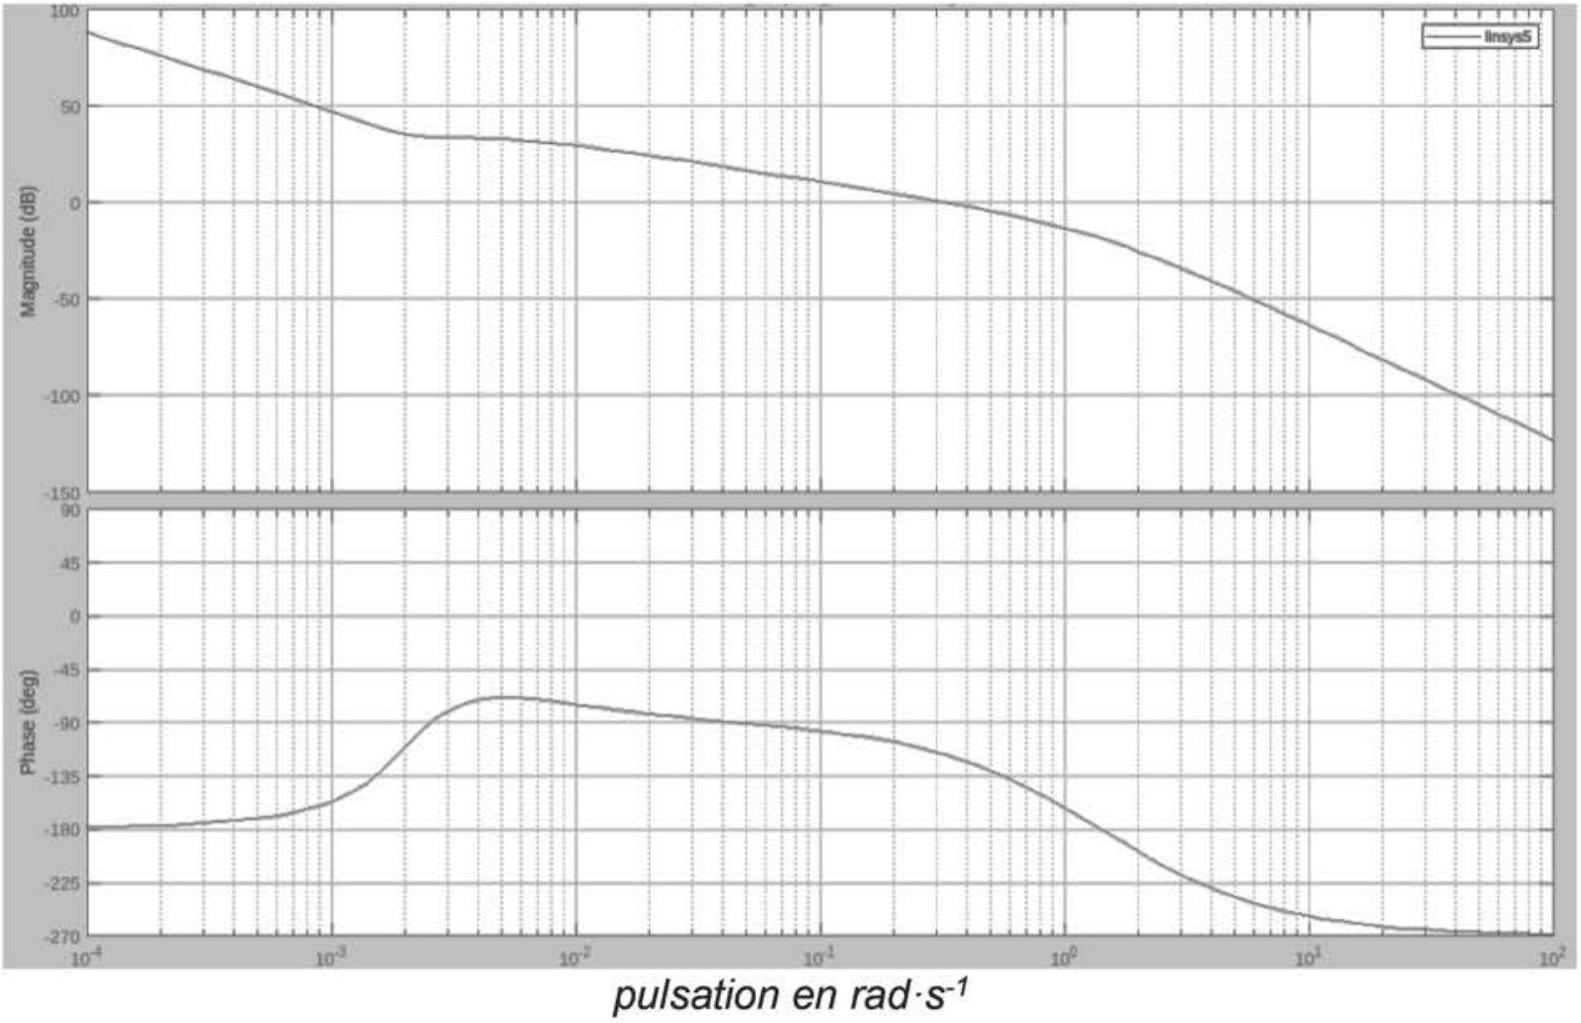
Document réponse DR4 (Question 20)
Document réponse DR5 (Questions 23, 27, 29)
| Communication | Avec récepteur GNSS | Avec centrale inertielle | Avec capteur pression | Avec Contrôleur de vol | ||
| Série (Question 23) | I2C (Question 27) | SPI | ARINC 825 (CAN) (Question 29) | |||
| Débit | 1 Mbit/s | (Juste celui du champ d'arbitrage) | ||||
| Niveau(x) de tension 0 logique | 0 |
|
||||
| Niveau(x) de tension 1 logique |
|
|
||||
| Signal asymétrique ou paire différentielle ? | asymétrique | |||||
| Communication synchrone ou asynchrone ? | synchrone | |||||
| Communication Simplex / HalfDuplex / Full Duplex ? | Full duplex |
Document réponse DR6 - Python ou C (Questions 32, 33) Langage Python
# Fonction calculant l'orientation du dirigeable à partir
# des valeurs renvoyées par les ECU NAV GNSS
def calcul_cap(pointAv, pointAr):
    return cap
# Fonction calculant la position du centre du dirigeable à partir
# des valeurs renvoyées par les ECU NAV GNSS
def calcul_position(pointAv,pointAr):
return PointMilieu
langage C (Questions 32, 33)
    // Fonction calculant l'orientation du dirigeable
-double calcul_cap(Point_GNSS pointAv, Point_GNSS pointAr) {
return cap;
}
// Fonction calculant la position du centre du dirigeable
- Point_GNSS calcul_position(Point_GNSS pointAv, Point_GNSS pointAr) {
Question 33
return PointMilieu;
}

Éclaté du moteur D250 (source : Evolito)
Document réponse DR8 (Question 45)
- -l'allure des tensions
v_(s1)(t), v_(s2)(t) - -l'allure de la tension de sortie du redresseur
v_s(t)
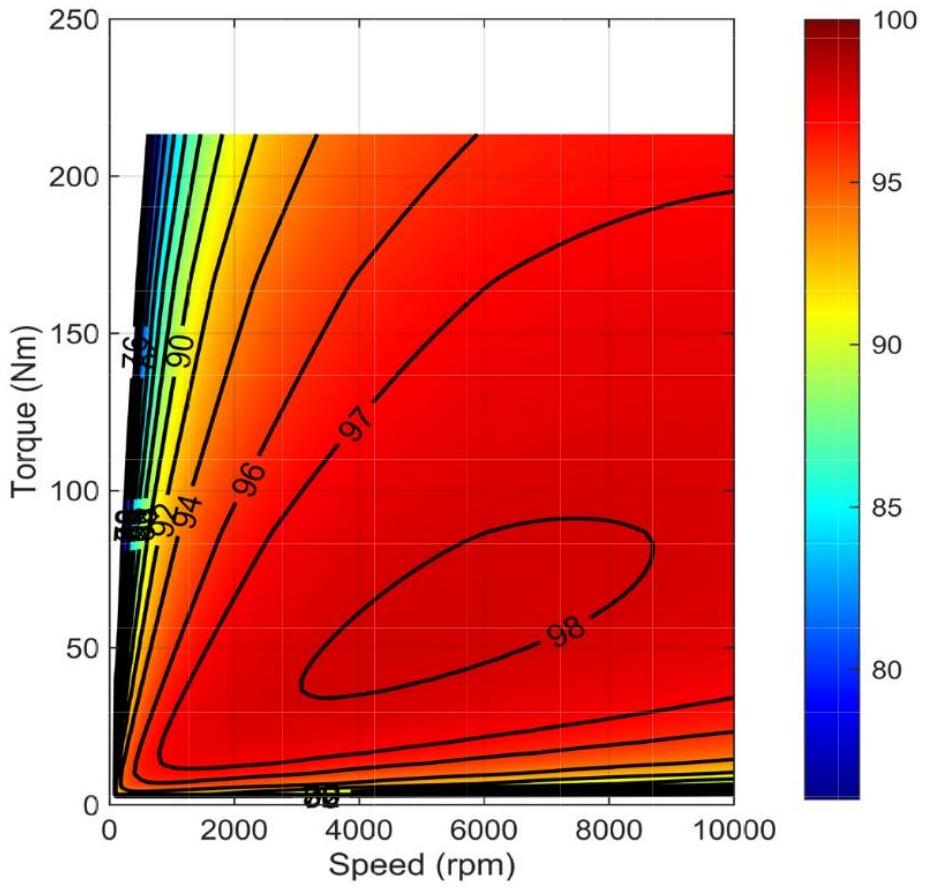
Document réponse DR9 (Question 58)
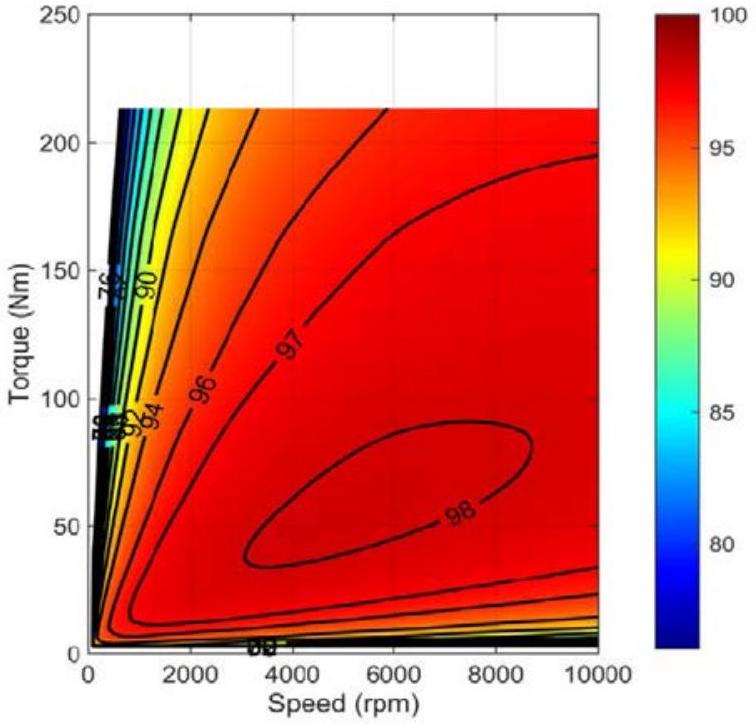
Cartographie du rendement du moteur Evolito
Document réponse DR10 (Question 61)
L'unité sur les axes des ordonnées est le Volt pour les tensions et 0,1 Ampère pour les courants.
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve 2 de l'agrégation interne SII ingénierie électrique 2025 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quels chapitres porte l'épreuve 2 de l'agrégation interne SII ingénierie électrique 2025 ?
Elle porte sur l'aérostatique et la mécanique du vol, l'automatique linéaire avec des correcteurs P, PI et PID, les bus de communication série, I2C et CAN, l'électronique de filtrage, et la conversion et distribution de l'énergie électrique.
Quelles erreurs le jury a-t-il le plus relevées sur cette épreuve de modélisation de l'agrégation interne SII IE 2025 ?
Des difficultés à convertir les unités, des bases de l'automatique linéaire insuffisamment révisées, une méthode de calcul des applications numériques non respectée, et un calcul du filtre de Sallen-Key mal maîtrisé malgré son caractère classique.
Cette épreuve de modélisation de l'agrégation interne SII ingénierie électrique 2025 est-elle difficile ?
Oui, le rapport indique que les meilleures copies sont celles ayant traité en profondeur au moins la moitié du sujet, et que certaines questions pourtant classiques, comme le calcul du filtre de Sallen-Key, n'ont été réussies que par 5 % des candidats.
Le sujet de l'agrégation interne SII IE 2025 porte-t-il sur le dirigeable Flying Whales ?
Oui, le sujet de l'épreuve de modélisation porte sur un dirigeable de transport de charge lourde inspiré du LCA60T de la société Flying Whales.
Pas de description pour le moment