WikiPrépaLivrets

Banque PT Modélisation PT 2026Sujet, corrigé et rapport du jury

Étude et modélisation de phénomènes de communication sous-marine

2,0(4 votes)

Faisable en sup ?

Faisable en partie en PTSI : 36 questions sur 50. Autres questions faisables en PTSI

Autres premières années : PCSI 42 · MP2I 38 · BCPST1 42 questions.

Détail par partie

Téléchargements

Présentation du sujet

Difficulté moyenne
Communication sous-marine : pression au fond des océans, rayons sonores et canal SOFAR, ondes radio dans l'eau de mer et classification de sons par k plus proches voisins
Afficher ou masquer la section

Le sujet étudie la communication sous-marine. La partie physique (40 % du barème) traite des forces de pression sur un capteur immergé, de la trajectoire d'un rayon sonore dans un milieu stratifié par analogie avec la réfraction, puis de l'atténuation d'une onde électromagnétique dans l'eau de mer conductrice. La partie informatique (60 % du barème) simule les rayons sonores (schéma d'Euler, réfraction et réflexion totale), interroge une base de mesures en SQL, localise le minimum de célérité par dichotomie et classe des sons par l'algorithme des k plus proches voisins.

  1. 11.1 Pression au fond des océansStatique des fluides, forces pressantes sur un capteur cylindrique et poussée d'Archimède.
  2. 21.2 Communication acoustique sous-marineLois analogues à celles de Snell-Descartes pour un rayon sonore et équation différentielle de sa trajectoire.
  3. 31.3 Communication par ondes radioLoi d'Ohm locale, courant de déplacement négligé, équation de diffusion du champ, épaisseur de peau et atténuation.
  4. 42.1 et 2.2 Modèle de propagation des rayons sonoresSchéma d'Euler explicite, conditions aux limites, angle critique, fonctions de réfraction et de réflexion totale, construction du trajet complet.
  5. 52.3 Choix d'une loi d'évolution de la céléritéRequêtes SQL sur une base de mesures, modèle de Munk, dérivée et recherche du minimum de célérité par dichotomie, interprétation du canal SOFAR.
  6. 62.4 Reconnaissance de signaux acoustiquesAlgorithme des k plus proches voisins, choix de k, distance euclidienne, sélection des plus proches et matrice de confusion.

Difficulté moyenne. Le jury décrit de nombreuses questions relativement simples accessibles à un candidat moyen, d'autres plus difficiles pour départager les meilleures copies, et une réussite comparable aux années précédentes.

Ce qu'a observé le jury

6 erreurs relevées
Domaine du spectre électromagnétique · Choix du pas du schéma d'Euler non justifié · Sens de propagation du rayon oublié
Afficher ou masquer la section

Le jury juge les candidats bien préparés dans l'ensemble, avec des copies bien présentées. Les bases de Python et la traduction d'un schéma numérique en code sont maîtrisées. Les algorithmes classiques (Euler, dichotomie, distance, tri) ne sont restitués sans erreur que par environ la moitié des candidats, et la partie sur l'intelligence artificielle est moins bien maîtrisée.

Les erreurs les plus sanctionnées

  1. 1
    Domaine du spectre électromagnétiqueQ21

    Pour une fréquence de 5.10^14 Hz, le visible était attendu. Les réponses ont cité gamma, X, UV, IR ou ondes radio, et même des ondes sonores.

  2. 2
    Choix du pas du schéma d'Euler non justifiéQ26

    Il fallait discuter une valeur de dx permettant de suivre les variations de la trajectoire sans temps de calcul excessif, en s'aidant des simulations fournies.

  3. 3
    Sens de propagation du rayon oubliéQ28, Q33, Q34

    La variable direction devait être prise en compte pour ne pas inverser les célérités et pour mettre à jour les coordonnées, y compris en cas de réflexion totale.

  4. 4
    Dichotomie mal écriteQ41, Q42

    Algorithme classique rarement correct : erreurs sur la condition d'arrêt liée à la taille de l'intervalle et sur le test de signe. La tolérance à choisir a aussi été très peu trouvée.

  5. 5
    Principe des k plus proches voisinsQ45, Q46

    Peu de candidats expliquent le calcul des distances à la base d'apprentissage, la sélection des k plus proches puis le vote majoritaire.

    « Peu de candidats expliquent correctement le principe de »
  6. 6
    Matrice de confusion non exploitéeQ49

    Il fallait quantifier les performances à partir de la matrice de confusion, pas donner un avis qualitatif.

    « Il ne s’agissait pas de porter un jugement qualitatif sur ses performances. »

Ce qui a été bien réussi

  • Les questions sur l'équation de propagation dans un conducteur en basse fréquence et sur l'épaisseur de peau sont bien traitées (questions 17 à 20).
  • Le schéma d'Euler est bien connu dans l'ensemble (question 23).
  • La démonstration de l'angle critique et la condition de transmission sont bien menées (questions 30 et 32).
  • Les requêtes SQL sont bien traitées dans l'ensemble (questions 37 et 38).

Conseils du jury

  • Aborder à la fois la partie physique et la partie informatique : en délaisser une n'est jamais une bonne idée selon le jury.
  • Donner les lois sous forme vectorielle quand elle est demandée, et soigner les conversions d'unités dans les applications numériques.
  • Justifier les choix de paramètres numériques (pas, tolérance) en lien avec le phénomène physique modélisé.
  • Connaître le rôle de k dans les k plus proches voisins : surapprentissage si k est trop petit, sous-apprentissage s'il est trop grand.
  • Éviter les couleurs claires et le crayon de papier, qui passent mal au scan.

Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.

Corrigé détaillé

50 questions
Indice, stratégie puis corrigé complet pour chaque question.
Afficher ou masquer la section

50 questions corrigées une à une : un indice, puis la stratégie, puis le corrigé complet avec le résultat encadré. Chaque question est vérifiée avant publication.

  1. Q1Donner l'équation locale de la statique des fluides appliquée à un fluide de masse volumique uniforme, en…
  2. Q2En déduire l'expression du champ de pression dans l'eau des océans modélisée par un fluide statique de masse…
  3. Q3Donner la résultante vectorielle des forces pressantes exercées par l'eau sur la face A. Faire de même pour…
  4. Q4Faire l'application numérique pour la face A. Quelle masse, exprimée en tonne, donnerait la même force si…
  5. Q5Montrer que la résultante des forces de pression exercées par l'eau sur le pourtour restant du cylindre est…
  6. Q6En déduire la résultante totale des forces de pressions (air et eau) exercées sur le capteur. Quel résultat…
  7. Q7De quelles lois d'optique géométrique ces relations sont-elles l'analogue ?
  8. Q8Faire un schéma montrant que l'angle de transmission d'un dioptre correspond à l'angle d'incidence du…
Voir les 42 autres questions
  1. Q9Montrer que la quantité est indépendante de et donner sa valeur en fonction de et.
  2. Q10Quel est le lien géométrique entre, et ?
  3. Q11En déduire une équation différentielle faisant intervenir, et la constante.
  4. Q12En déduire l'équation qui pilote la trajectoire des rayons sonores:
  5. Q13Montrer qu'en introduisant une fonction, l'équation qui pilote la trajectoire des rayons sonores peut se…
  6. Q14Proposer une interprétation géométrique de.
  7. Q15Rappeler l'expression de la loi d'Ohm locale, reliant la densité volumique de courant à dans le cas d'un…
  8. Q16Montrer que, en norme, le courant de déplacement qui apparaît dans l'expression ci-dessus est négligeable…
  9. Q17Dans le cadre des approximations précédentes, montrer que le champ électrique vérifie:
  10. Q18Déterminer les valeurs de possibles dans le contexte d'une onde plane du type se propageant dans de l'eau de…
  11. Q19En déduire que l'onde plane se propageant dans l'eau de mer entre et est une onde atténuée de la forme: où…
  12. Q20Donner l'expression du facteur d'atténuation de l'amplitude à une profondeur, pour une onde radio de…
  13. Q21À quel domaine du spectre électromagnétique correspond une fréquence ?
  14. Q22Quelle observation expérimentale permet de justifier que communiquer depuis la surface avec un sous-marin…
  15. Q23En utilisant un schéma d'Euler explicite, écrire les trois relations de récurrence permettant de calculer…
  16. Q24Compléter la fonction rayon_Euler qui prend en argument les bornes du domaine de définition x0 et xf, le pas…
  17. Q25Quel angle représente a0 ?
  18. Q26Expliquer brièvement, en 2 ou 3 phrases maximum, comment choisir le pas dx. Proposer alors une valeur…
  19. Q27Écrire une fonction conditions_limites traduisant le changement de direction du rayon aux limites qui prend…
  20. Q28Donner une fonction calculer_celerite qui prend en argument la profondeur z, la hauteur de chaque couche h…
  21. Q29Exprimer la longueur en fonction des célérités et, de l'angle et de la hauteur d'une couche. Distinguer les…
  22. Q30Montrer qu'il existe un rayon transmis si et seulement si l'angle est inférieur à une valeur critique…
  23. Q31Écrire une fonction angle_critique avec en argument d'entrée les deux célérités c1 et c2 et renvoyant…
  24. Q32Préciser la condition CONDITION_1.
  25. Q33Écrire une fonction refraction qui prend en argument les coordonnées x_I, z_I du point I, l'angle…
  26. Q34Écrire une fonction reflexion_totale qui prend en argument les coordonnées x_I, z_I du point I, l'angle…
  27. Q35Écrire la ou les lignes du BLOC2 permettant de mettre à jour les listes valeurs_x et valeurs_z et…
  28. Q36Écrire une fonction trajet_rayon qui prend en argument: - x_emission, l'abscisse du point d'émission; -…
  29. Q37Écrire une requête SQL renvoyant les profondeurs, températures et salinités dans la région 1 à la date du 17…
  30. Q38Écrire une requête SQL renvoyant le nombre de mesures faites dans la région 2 en été.
  31. Q39Écrire une fonction munk qui prend en argument la profondeur et renvoie la célérité à cette profondeur.
  32. Q40Calculer la dérivée, au sens mathématique, de la fonction par rapport à la profondeur et écrire une fonction…
  33. Q41Écrire une fonction Python dichotomie qui prend en argument la fonction dérivée du profil de célérité dmunk…
  34. Q42Quelle valeur donner à la tolérance dans l'appel effectué de la fonction dichotomie ?
  35. Q43Quelles instructions permettent de retourner la profondeur de la célérité minimum et la valeur de cette…
  36. Q44En un court paragraphe (5 lignes maximum), expliquer par analogie l'origine de l'effet SOFAR. À partir du…
  37. Q45Rappeler le principe de l'algorithme des plus proches voisins en 5 à 10 lignes maximum.
  38. Q46Expliquer comment choisir une valeur optimale en précisant les inconvénients de valeurs extrêmes.
  39. Q47Écrire une fonction distance_euclidienne, qui renvoie la distance euclidienne entre deux points A et B du…
  40. Q48Écrire une fonction plus_proches qui reçoit en argument une liste distances de nombres réels représentants…
  41. Q49À partir de la matrice de confusion et de la représentation des prédictions (figure 11), expliquer si le…
  42. Q50Comment améliorer les performances de la classification par la méthode des plus proches voisins ?

Description

Le sujet étudie la communication sous-marine. La partie physique (40 % du barème) traite des forces de pression sur un capteur immergé, de la trajectoire d'un rayon sonore dans un milieu stratifié par analogie avec la réfraction, puis de l'atténuation d'une onde électromagnétique dans l'eau de mer conductrice. La partie informatique (60 % du barème) simule les rayons sonores (schéma d'Euler, réfraction et réflexion totale), interroge une base de mesures en SQL, localise le minimum de célérité par dichotomie et classe des sons par l'algorithme des k plus proches voisins.

Ces sujets peuvent vous intéresser

Lecture du sujet en ligne

L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.
Afficher ou masquer la section

Epreuve d'Informatique et Modélisation de Systèmes Physiques

Durée 4 h
Si, au cours de l'épreuve, un candidat repère ce qui lui semble être une erreur d'énoncé, d'une part il le signale au chef de salle, d'autre part il le signale sur sa copie et poursuit sa composition en indiquant les raisons des initiatives qu'il est amené à prendre.

L'usage de calculatrices est interdit.

AVERTISSEMENT

La présentation, la lisibilité, l'orthographe, la qualité de la rédaction, la clarté et la précision des raisonnements entreront pour une part importante dans l'appréciation des copies. En particulier, les résultats non justifiés ne seront pas pris en compte. Les candidats sont invités à encadrer les résultats de leurs calculs.
CONSIGNES :
  • -Composer lisiblement sur les copies avec un stylo à bille à encre foncée : bleue ou noire.
  • -L'usage de stylo à friction, stylo plume, stylo feutre, liquide de correction et dérouleur de ruban correcteur est strictement interdit. Les surveillants et surveillantes se réservent le droit de les confisquer.
  • -Remplir sur chaque copie en MAJUSCULES toutes vos informations d'identification : nom, prénom, numéro inscription, date de naissance, le libellé du concours, le libellé de l'épreuve et la session.
  • -Une feuille, dont l'entête n'a pas été intégralement renseigné, ne sera pas prise en compte.
  • -Il est interdit aux candidats de signer leur composition ou d'y mettre un signe quelconque pouvant indiquer sa provenance. La présence d'une information d'identification en dehors du cartouche donnera lieu à un point de pénalité et la page concernée pourra être soustraite de la correction.
" Les applications numériques sont attendues avec un (voire deux) chiffres significatifs. Le jury prendra pleinement en compte le fait que l'épreuve est sans calculatrice et de ce fait sera tout à fait tolérant sur la précision des résultats numériques, l'essentiel étant l'ordre de grandeur ".

Étude et modélisation de phénomènes de communication sous-marine

La communication sous-marine représente un défi technique majeur, tant pour les applications scientifiques que pour la préservation des écosystèmes marins. Ce sujet explore certains des phénomènes physiques qui régissent la propagation des ondes acoustiques et électromagnétiques dans les océans. Pour les ondes acoustiques, l'approche physique est complétée par une modélisation numérique. Enfin, une étude portant sur la classification des sons sous-marins par intelligence artificielle permet d'aborder les enjeux environnementaux liés aux nuisances sonores anthropiques.

1 Propagation des ondes sonores dans les océans

1.1 Pression au fond des océans
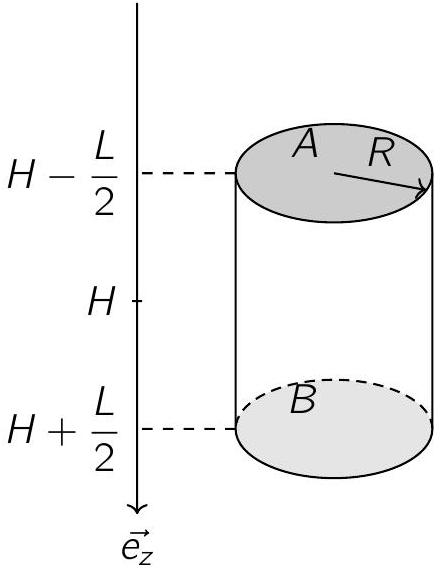
Pour étudier les ondes sonores se propageant dans l'océan, il est nécessaire de pouvoir placer un ou plusieurs capteurs au fond de l'océan. Cette première section a pour but d'étudier quelques contraintes mécaniques exercées sur le capteur.
Figure 1 - Capteur cylindrique à la profondeur H.
On cherche à déterminer l'ordre de grandeur des efforts exercés sur le système qui contient le capteur, immergé à la profondeur typique des océans, à savoir H = 4 km. On modélise le système par un cylindre de rayon R = 2 cm et de longueur L = 10 cm. Ce cylindre est d'axe vertical. On note e_z→ le vecteur unitaire dans le sens de la verticale descendante. On suppose qu'à la surface des océans (z = 0), la pression est P_0 = 10^5 Pa, pression atmosphérique. On donne également l'intensité de l'accélération de pesanteur g = 10 m.s^(− 2).
Question 1 : Donner l'équation locale de la statique des fluides appliquée à un fluide de masse volumique uniforme μ, en présence d'un champ d'accélération de pesanteur uniforme g⃗.
Question 2 : En déduire l'expression du champ de pression P(z) dans l'eau des océans modélisée par un fluide statique de masse volumique uniforme μ = 1000 kg.m^(− 3).
On cherche à déterminer la résultante des forces de pressions exercées sur le capteur.
Question 3 : Donner la résultante vectorielle f_A^(→−) des forces pressantes exercées par l'eau sur la face A. Faire de même pour f_B^(→−), résultante des forces pressantes exercées par l'eau sur la face B.
Question 4 : Faire l'application numérique pour la face A. Quelle masse, exprimée en tonne, donnerait la même force si elle était posée sur la face A?
Question 5 : Montrer que la résultante des forces de pression f_C^(→−) exercées par l'eau sur le pourtour restant du cylindre est nulle.
Le capteur est rempli d'air à la pression P_0 supposée uniforme à l'intérieur du capteur.
Question 6 : En déduire la résultante totale des forces de pressions (air et eau) exercées sur le capteur. Quel résultat connu retrouvez-vous?

1.2 Communication acoustique sous-marine
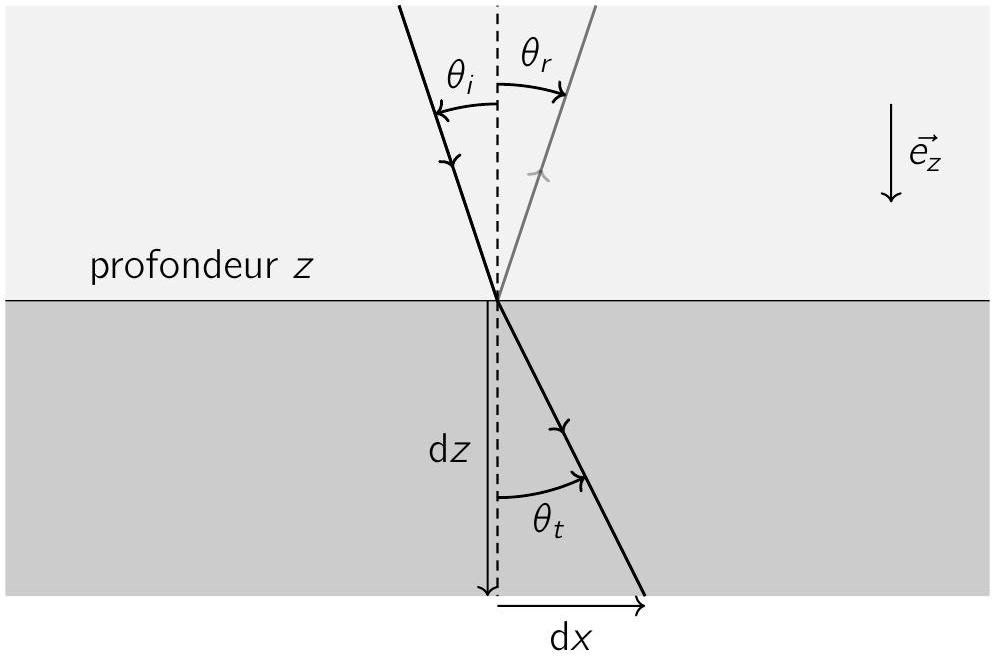
On s'intéresse maintenant à la propagation des ondes acoustiques dans l'eau. On admet que les ondes sonores se comportent de façon similaires aux ondes lumineuses dans l'air, et que l'on peut adopter un modèle de « rayon sonore » analogue à celui d'un « rayon lumineux ».
Soit une surface horizontale, le dioptre, située à la profondeur z. Cette surface sépare une couche d'eau où la célérité des ondes sonores est c_1(z) (en haut) d'une autre couche d'eau où la célérité des ondes sonores est c_2(z) (en bas). Ces deux couches sont d'épaisseur infinitésimale (qui sera notée h dans la partie informatique). On nomme θ_i(z) l'angle d'incidence associé à un rayon sonore qui arrive sur ce dioptre. On nomme θ_t(z) l'angle associé au rayon transmis, s'il existe. On nomme θ_r(z) l'angle associé au rayon réfléchi. Tous ces angles sont définis et orientés à partir de la normale au point d'incidence.
Figure 2 - Transmission d'un rayon sur un dioptre à la profondeur z
On admet les lois physiques suivantes :
{θ_r(z), = − θ_i(z); (sinθ_i(z))/(c_1(z)), = (sinθ_t(z))/(c_2(z))
Question 7 : De quelles lois d'optique géométrique ces relations sont-elles l'analogue?
La célérité des ondes sonores c dépend de la profondeur z, en raison des variations de température et de salinité de l'eau. On note n(z) = (c_0)/(c(z)), où c_0 est la célérité en z = 0^+. On modélise l'océan par une succession de couches horizontales, d'épaisseur infinitésimale.
Question 8 : Faire un schéma montrant que l'angle de transmission d'un dioptre correspond à l'angle d'incidence du dioptre suivant.
On ne s'intéresse qu'aux rayons transmis. Grâce au résultat de la question précédente, on peut définir de façon générale un angle θ(z) qui caractérise l'angle que forme le rayon avec la verticale. On note θ_0 = θ(z = 0^+).
Question 9 : Montrer que la quantité A(z) = (sin(θ(z)))/(c(z)) est indépendante de z et donner sa valeur en fonction de θ_0 et c_0.
Question 10 : Quel est le lien géométrique entre sin(θ(z)), dz et dx ?
Question 11 : En déduire une équation différentielle faisant intervenir ((dz)/(dx))^2, n et la constante sinθ_0.
Question 12 : En déduire l'équation qui pilote la trajectoire des rayons sonores :
(d^2 z)/(dx^2) = 1/(2sin^2 θ_0)d/(dz)(n^2)
Cette équation n'est pas facilement soluble de façon générale. La partie informatique s'attachera à tracer la trajectoire des rayons de façon numérique, dans le cas particulier où on peut modéliser l'évolution de n avec la profondeur de la façon suivante :
n(z) = √(1 − βz^2)
où β est une constante phénoménologique.
Question 13 : Montrer qu'en introduisant une fonction x ↦ α(x), l'équation qui pilote la trajectoire des rayons sonores peut se mettre sous la forme du système différentiel suivant :
{(dz(x))/(dx) = α(x); (dα(x))/(dx) = − β/(sin^2 θ_0)z(x)
Question 14 : Proposer une interprétation géométrique de α.
On remarque que le résultat que nous avons obtenu décrit la trajectoire d'un rayon transmis à travers chaque dioptre. Si l'angle d'incidence sur le dioptre devient trop grand, le rayon sera réfléchi. Ce cas sera envisagé dans la partie informatique.

1.3 Communication par ondes radio

Pour communiquer dans l'air, les ondes radio sont souvent utilisées. Pourtant, on ne les utilise pas pour communiquer sous l'eau. On se pose donc la question de la propagation des ondes électromagnétiques sous l'eau. On étudie la propagation d'une onde plane de fréquence typique du domaine radio. On envisage une onde plane monochromatique de champ électrique E⃗, du type :
E_–→(x, y, z, t) = E_0 e^(i(ωt − k_–z))e_x^(→−)
où E_0, ω sont des constantes réelles, i est le nombre tel que i^2 = − 1, et k_– est un nombre complexe.
On modélise l'eau de mer par un conducteur ohmique de conductivité γ = 4Ω^(− 1).m^(− 1). On envisage, pour le moment, uniquement des ondes électromagnétiques de basse fréquence, c'est-à-dire de l'ordre de 10 kHz à 100 kHz .
Question 15 : Rappeler l'expression de la loi d'Ohm locale, reliant la densité volumique de courant j⃗ à E⃗ dans le cas d'un conducteur ohmique de conductivité réelle γ.
On admet que cette loi n'est valide que pour des champs dont les composantes fréquentielles ne dépassent pas f_m = 10^(13) Hz. On nomme B⃗ le champ magnétique. On rappelle la relation de Maxwell-Ampère locale, dans un milieu comme l'eau :
rot^(→−)B⃗ = μ_0(j⃗ + ε(∂E⃗)/(∂t))
avec μ_0 ≈ 10^(− 6)H.m^(− 1). On suppose que dans l'eau, la seule différence avec le vide est la présence de ε en lieu et place de ε_0 ≈ 10^(− 11) F.m^(− 1), avec ε ≈ 80ε_0.
Question 16 : Montrer que, en norme, le courant de déplacement qui apparaît dans l'expression ci-dessus est négligeable devant le courant de conduction, lorsque la pulsation ω de l'onde de champ E⃗ considérée est inférieure à une valeur critique dont on déterminera l'expression.
On admet que, dans ces conditions, la densité volumique de charge ρ est nulle dans l'eau.
Question 17 : Dans le cadre des approximations précédentes, montrer que le champ électrique vérifie :
ΔE⃗ − μ_0 γ(∂E⃗)/(∂t) = 0→
Question 18 : Déterminer les valeurs de k_– possibles dans le contexte d'une onde plane du type E_–→(x, y, z, t) = E_0 e^(i(ωt − k_–z))e_x^(→−) se propageant dans de l'eau de mer.
Question 19 : En déduire que l'onde plane se propageant dans l'eau de mer entre z = 0 et z = + ∞ est une onde atténuée de la forme :
E_–→(x, y, z, t) = E_0 e^(i(ωt − z/δ))e^(− z/δ)e_x^(→−)
où δ est une constante réelle dont on précisera l'expression en fonction de μ_0, γ et ω. Calculer la valeur numérique de ce paramètre, pour une fréquence de l'ordre de 100 kHz.
Question 20 : Donner l'expression du facteur d'atténuation de l'amplitude à une profondeur L = 1 km, pour une onde radio de fréquence f = 100kHz. Conclure.
Pour les fréquences d'ondes électromagnétiques plus élevées, le modèle de conducteur ohmique n'est plus valide, le courant de déplacement n'est plus négligeable également. Les conclusions précédentes ne sont donc plus valides.
Question 21 : À quel domaine du spectre électromagnétique correspond une fréquence f = 5.10^(14) Hz ?
Question 22 : Quelle observation expérimentale permet de justifier que communiquer depuis la surface avec un sous-marin situé à L = 1 km de profondeur via des ondes électromagnétiques de ce domaine n'est pas envisageable?
La modélisation a montré que la communication par ondes radio sous l'eau est irréaliste, tandis que les ondes sonores représentent une alternative viable. Bien que nous n'ayons pas déterminé avec précision les trajectoires exactes des rayons sonores, nous avons formulé un système différentiel permettant de les calculer. La partie informatique va montrer que ces rayons peuvent être guidés sous la surface océanique, de manière analogue à la propagation de la lumière dans une fibre optique.
Cette propriété est exploitée dans le canal SOFAR (SOund Fixing and Ranging). Les ondes sonores de basse fréquence y peuvent parcourir plusieurs milliers de kilomètres avant de se dissiper, et ce canal est utilisé par certains cétacés pour communiquer sur de grandes distances.

2 Modélisation numérique du canal SOFAR (SOund Fixing and Ranging)

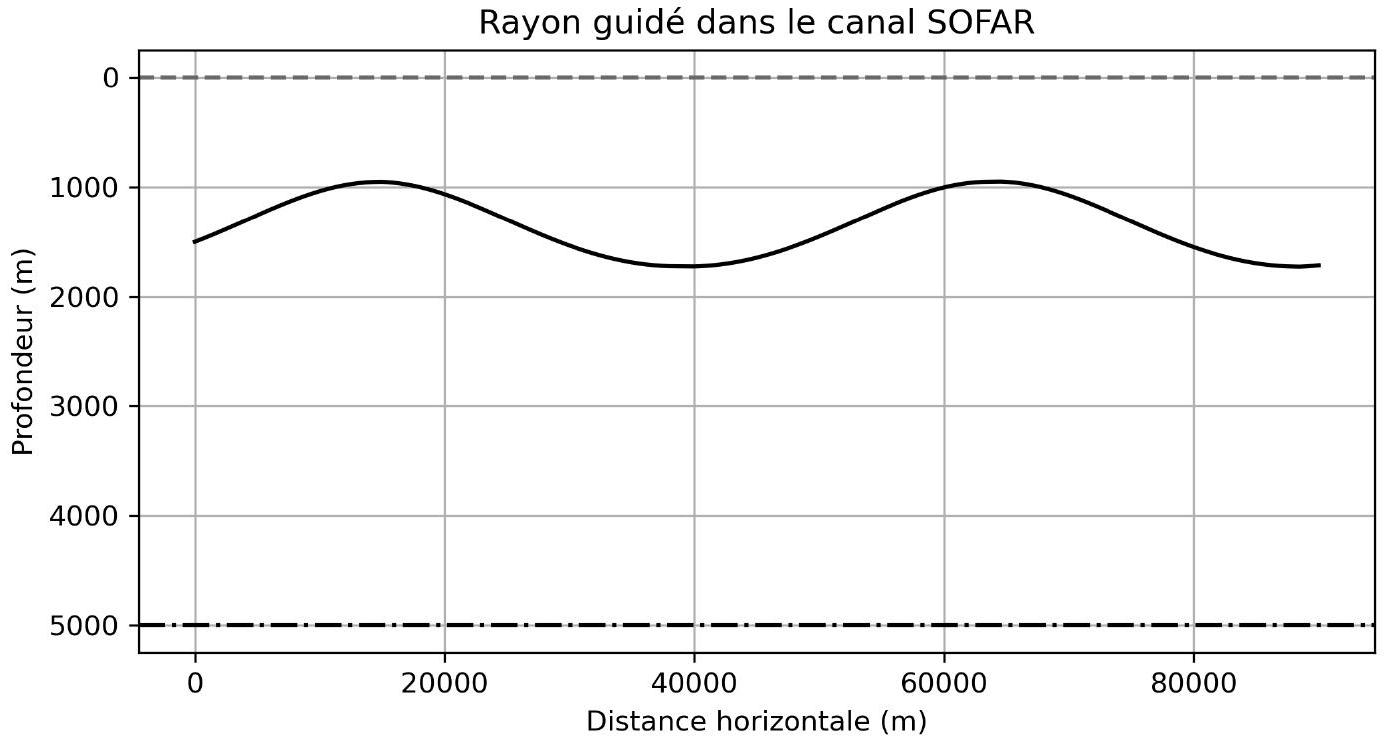
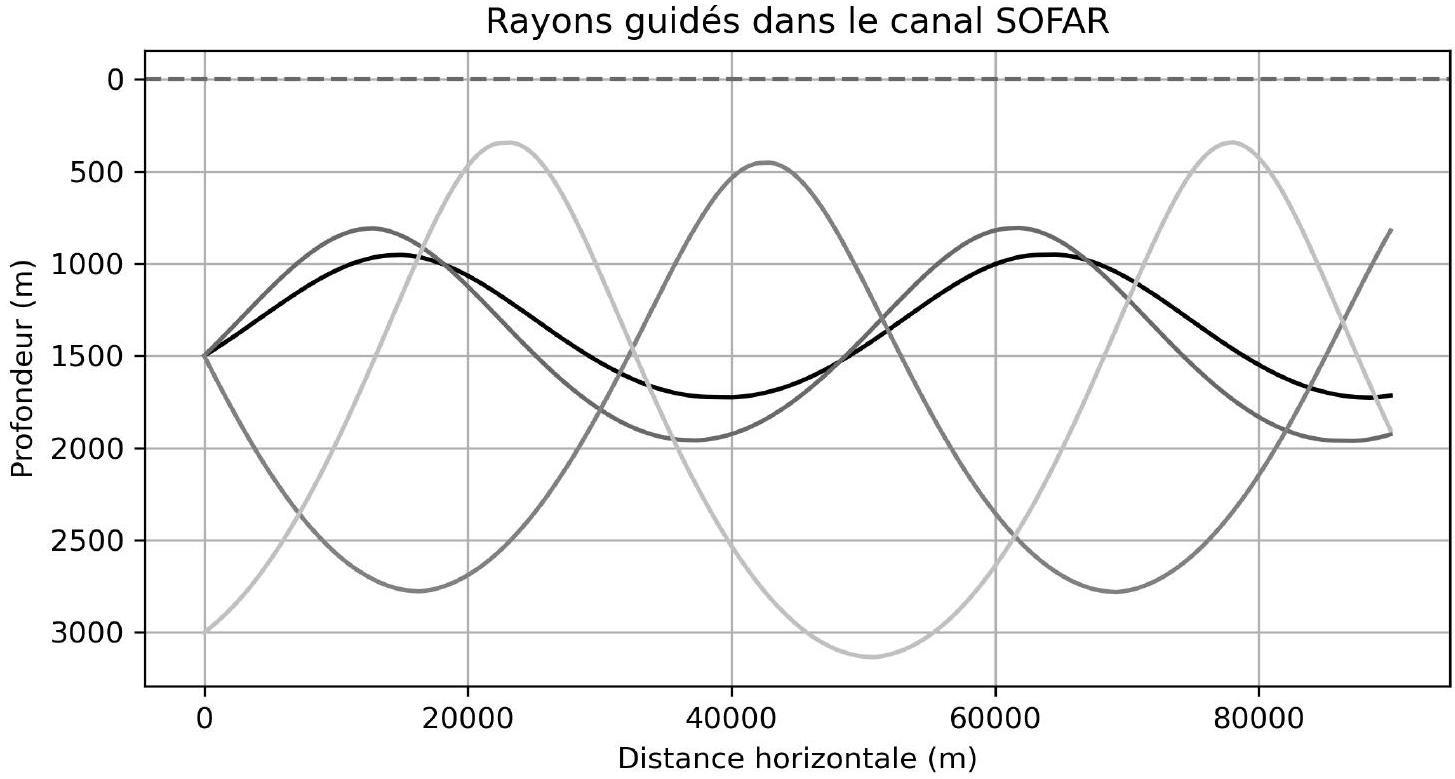
La propagation du son dans l'océan dépend principalement de la vitesse du son dans l'eau. Celle-ci est influencée par la profondeur et par les conditions océanographiques telles que la température et la salinité. La vitesse du son varie généralement entre 1450 et 1550 m.s^(− 1). Ces variations, bien que faibles, ont un impact significatif sur la propagation des rayons sonores. Le canal SOFAR, par exemple, permet la propagation des ondes sonores sur de très longues distances en raison de la canalisation des ondes dans une couche de minimum de vitesse, limitant ainsi leur dispersion et leur atténuation. La figure 3 donne un exemple de trajet simulé d'un rayon sonore avec ce modèle lorsque le rayon est dans le canal SOFAR. Ce phénomène trouve des applications dans les communications sous-marines aussi bien humaines (sous-marins) qu'animales (baleines).
On se propose d'étudier dans une première partie un modèle de propagation du son afin de calculer le trajet d'un rayon sonore. Dans un second temps, un modèle de classification des sons sous-marins sera construit afin de définir leur origine, animale ou humaine.
Dans toute la suite, on pourra utiliser les fonctions Python au programme. On fournit également quelques fonctions utiles et dont on supposera l'importation déjà réalisée.
  • -cos, sin et tan
  • -acos, asin et atan
  • -la constante pi
Figure 3 - Exemple d'un rayon sonore guidé dans le canal SOFAR

2.1 Modèle de propagation des rayons sonores : résolution de l'équation différentielle

On a établi dans la première partie l'équation différentielle qui régit la propagation des rayons sonores dans un milieu d'indice variable. On cherche dans un premier temps à résoudre cette équation différentielle par la méthode d'Euler explicite.
On réécrit le système d'équations différentielles trouvé à la question 12 et faisant intervenir les fonctions continues z(x) et α(x) sous la forme :
{(dz(x))/(dx) = α(x); (dα(x))/(dx) = − Az(x)
On discrétise l'ensemble de définition de la variable x avec un pas de taille dx. On note z_n et a_n les versions discrètes de z et α aux points x_n = ndx.
Question 23 : En utilisant un schéma d'Euler explicite, écrire les trois relations de récurrence permettant de calculer x_(n + 1), z_(n + 1) et a_(n + 1) en fonction de x_n, z_n, a_n, dx et A.
Question 24 : Compléter la fonction rayon_Euler qui prend en argument les bornes du domaine de définition x0 et xf, le pas dx, les conditions initiales z0 (profondeur d'émission), a0 et la constante A du système d'équations différentielles et renvoie deux listes valeurs_x et valeurs_z contenant les valeurs successives des variables x et z.
def rayon_Euler(x0, xf, dx, z0, a0, A):
    # Initialisation des listes
    valeurs_x = [x0]
    valeurs_z = [z0]
valeurs_a = [a0]
x, z, a = x0, z0, a0 # Valeurs courantes des variables
# Schéma d'Euler explicite
while .......:
    x_nouveau = ....... # Calcul de x{n+1}
    z_nouveau = ....... # Calcul de z{n+1}
    a_nouveau = ....... # Calcul de alpha{n+1}
    # Ajout des nouveaux éléments
    valeurs_x.append(........)
    valeurs_z.append(........)
    valeurs_a.append(........)
    # Actualisation des variables
    x, z, a = ..................
return valeurs_x, valeurs_z
Question 25 : Quel angle représente a0 ?
Question 26 : Expliquer brièvement, en 2 ou 3 phrases maximum, comment choisir le pas dx. Proposer alors une valeur numérique pour cette variable dans le cas d'un canal SOFAR. On pourra s'aider de la figure 3.

2.2 Modèle de propagation des rayons sonores pour des milieux non-uniformes

On se propose de modéliser le trajet du rayon sonore en tenant compte de la réflexion et de la réfraction des ondes à travers les différentes couches de l'océan. Le fonctionnement de l'algorithme est le suivant :
  • 1.on considère un dioptre à la profondeur z séparant deux couches infinitésimales de même épaisseur h, qui permet de discrétiser la profondeur ;
  • 2.on dispose d'une fonction permettant de connaître la célérité dans chacune de ces deux couches ;
  • 3.on utilise une variable direction pour savoir si le rayon remonte vers la surface (la variable vaut alors -1 car z diminue) ou descend en profondeur (la variable vaut alors +1 car z augmente);
  • 4.pour un dioptre donné, on regarde s'il existe un rayon transmis ou pas.
    • -Si oui, on passe au dioptre suivant en ne retenant que le rayon transmis ;
    • -Si non, il y a réflexion totale, on change la valeur de la variable direction et on passe au dioptre suivant.
  • 5.on calcule à l'étape précédente la distance parcourue par le rayon dans la direction × que l'on stocke dans une liste.
La fonction trajet_rayon simule le trajet d'un rayon sonore émis à une certaine profondeur avec un angle initial.

2.2.1 Gestion des conditions aux limites
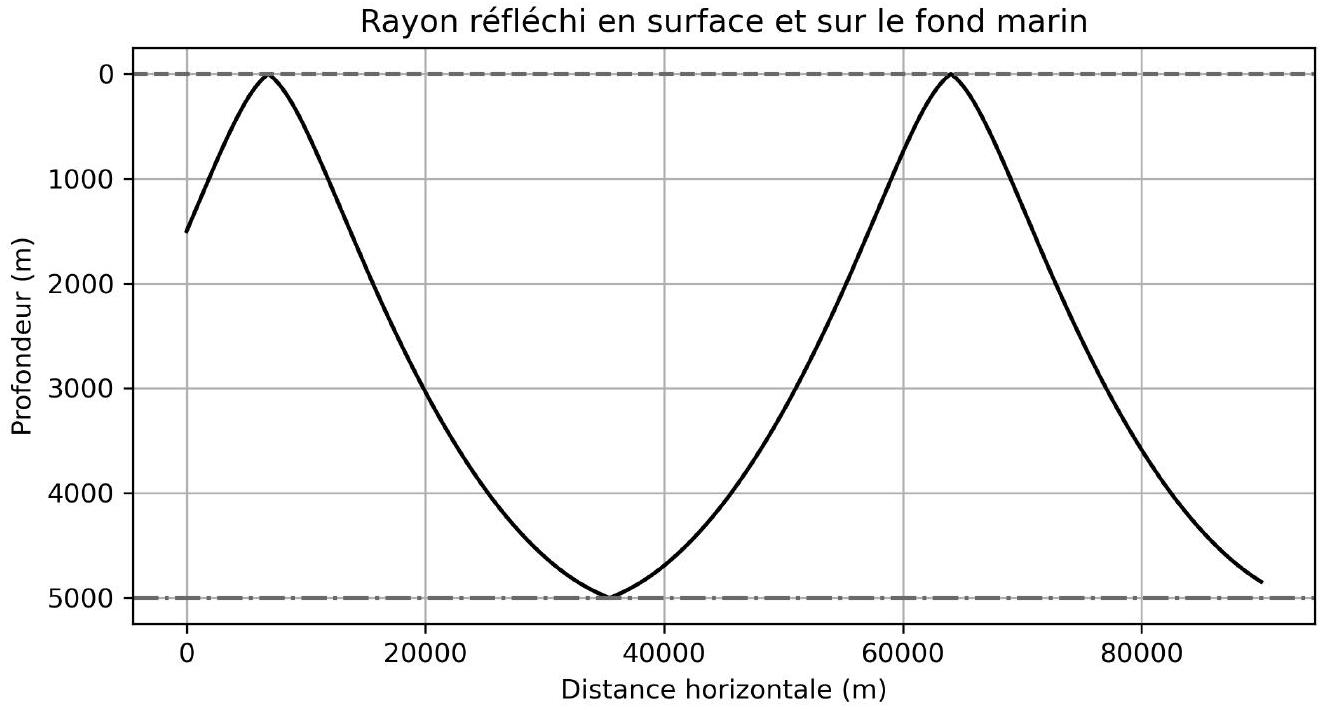
On considère que le rayon ne peut pas sortir de l'espace compris entre la surface et le fond marin de profondeur (5000 m), comme le montre un exemple de propagation possible sur la figure 4. Cela revient à condidérer que la surface et le fond marin réfléchissent totalement et guident les ondes sonores.
Question 27 : Écrire une fonction conditions_limites traduisant le changement de direction du rayon aux limites qui prend en argument la profondeur du dernier dioptre franchi, z_I, l'épaisseur de
Figure 4 - Effet des conditions aux limites sur un rayon sonore
couche h et la direction du rayon stockée dans la variable direction, et qui retourne la direction du rayon actualisée selon que le rayon ait atteint la surface (z = 0 m) ou le fond marin (z = 5000 m).

2.2.2 Calcul des célérités des deux milieux séparés par le dioptre

Dans la suite, les valeurs des célérités dans chacun des deux milieux séparés par le dioptre à la profondeur z , sont notées c1 et c2 : c1 est la célérité du rayon dans le milieu depuis lequel il arrive et c2 est la célérité du rayon dans l'autre milieu. Une fonction celerite, qui peut intégrer plusieurs modèles continus mathématiques, renvoie la célérité du son en fonction de la profondeur z donnée en argument.
Question 28 : Donner une fonction calculer_celerite qui prend en argument la profondeur z, la hauteur de chaque couche h et la variable direction et qui renvoie deux nombres flottants, la célérité c1 dans la couche actuelle et la célérité c2 dans l'autre couche. Il pourra être utile d'évaluer les vitesses aux points z + h/2 et z − h/2. On suppose que la fonction celerite a été implémenté précédemment.

2.2.3 Lois de passage entre deux couches de célérités c_1 et c_2

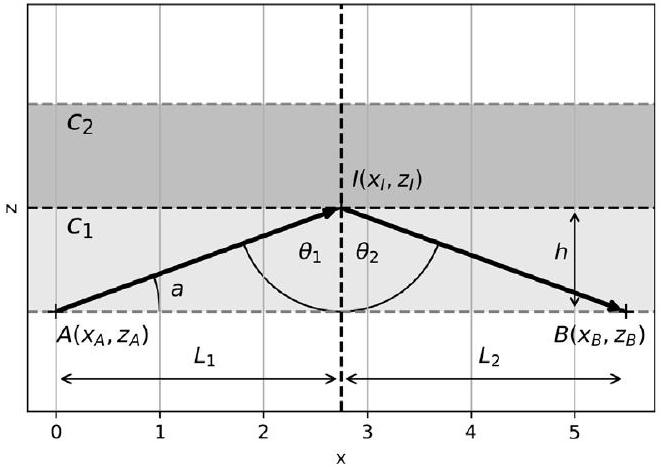
On souhaite construire un modèle simple de propagation des rayons sonores dans les profondeurs. Pour cela, on construit deux fonctions refraction et reflexion qui décrivent les deux cas possibles à une interface. Le rayon sonore suit les lois de passage de dioptres décrites dans la partie 1.2 Communication acoustique. On rappelle que dans cet algorithme, on ne suit que le trajet du rayon transmis (=réfracté) sauf en cas de réflexion totale. Les figures 5 et 6 définissent les paramètres de la modélisation pour les deux situations possibles.
  • - a : angle entre la direction horizontale et le rayon;
  • - A(x_A, z_A) : point d'incidence du dioptre précédent ;
  • - I(x_1, z_1) : point d'incidence du dioptre courant;
  • - B(x_B, z_B) : point d'incident du dioptre suivant;
  • - θ_1 : angle entre la normale au dioptre courant et le rayon incident;
  • - θ_2 : angle entre la normale au dioptre courant et le rayon suivant.
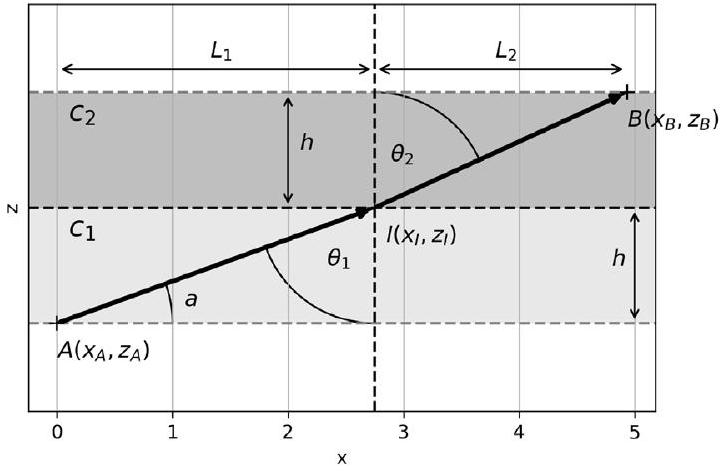
Figure 5 - Réfraction
Figure 6 - Réflexion totale
Question 29 : Exprimer la longueur L_2 en fonction des célérités c1 et c2, de l'angle θ_1 et de la hauteur d'une couche h. Distinguer les cas de la réfraction et de la réflexion totale.
On rappelle les relations données dans la partie 1.2, avec des notations adaptées à l'absence d'orientation des angles et où θ_i, θ_r et θ_t sont respectivement les angles d'incidence, de réflexion et de réfraction.
{θ_r = θ_i; (sinθ_i)/(c_1) = (sinθ_t)/(c_2)
Question 30 : Montrer qu'il existe un rayon transmis si et seulement si l'angle θ_i est inférieur à une valeur critique, notée θ_c. On montrera soigneusement que θ_c = arcsin((c_1)/(c_2)).
Question 31 : Écrire une fonction angle_critique avec en argument d'entrée les deux célérités c1 et c2 et renvoyant l'angle critique.
On donne ci-dessous un extrait du modèle numérique de propagation du rayon sonore. Ce script permet le calcul de la nouvelle position du rayon sonore après passage d'un dioptre.
c1, c2 = calculer_celerite(z, h, direction)
if CONDITION_1 : # Test de réfraction
    theta2, x_B, z_B = refraction(x_I, z_I, theta1, h, c1, c2)
else: # Réflexion totale
    theta2, x_B, z_B = reflexion_totale(x_I, z_I, theta1, h)
BLOC2
Question 32 : Préciser la condition CONDITION_1.
Question 33 : Écrire une fonction refraction qui prend en argument les coordonnées x_−I, z_−I du point I, l'angle d'incidence theta1, les célérités des couches c1 et c2 et la hauteur de couche h et la variable direction et qui renvoie l'angle réfracté theta2 et les coordonnées x_B, z_B du point B.
Question 34 : Écrire une fonction reflexion_totale qui prend en argument les coordonnées x_I, z_I du point I, l'angle d'incidence theta1 et la hauteur de couche hauteur_couche et qui renvoie l'angle réfléchi theta2 et les coordonnées x_B, z_B du point B.
Question 35 : Écrire la ou les lignes du BLOC2 permettant de mettre à jour les listes valeurs_x et valeurs_z et d'actualiser la variable z en fonction de direction. On n'oubliera pas de vérifier si l'on atteint les conditions aux limites.

2.2.4 Construction du rayon sonore - Synthèse

Question 36 : Écrire une fonction trajet_rayon qui prend en argument :
  • -x_emission, l'abscisse du point d'émission;
  • -y_emission, l'ordonnée du point d'émission;
  • -angle_emission, l'angle d'émission du rayon par rapport à l'horizontale;
  • -h, la hauteur d'une couche;
  • -distance_x_max, la distance maximale de propagation du rayon.
et qui renvoie la liste rayon, liste de tuples ( x, y ), coordonnées de tous les points du rayon sonore. On n'oubliera pas d'initialiser la liste rayon. Le rayon se propage de la gauche vers la droite.
La figure 7 présente un exemple de calculs de rayons sonores se propageant dans le canal SOFAR.
Figure 7 - Exemple de plusieurs rayons sonores émis avec des angles différents et pour deux positions d'émission

2.3 Choix d'une loi d'évolution de la célérité

La vitesse du son peut être mesurée directement ou calculée à l'aide de formules empiriques. La vitesse augmente avec la profondeur, mais peut être influencée par les variations saisonnières et journalières de température, notamment dans les couches de surface et la thermocline (zone sousmarine de transition thermique rapide entre les eaux superficielles chaudes et les eaux profondes plus froides).

2.3.1 Construction d'une base de données de mesures des caractéristiques de l'eau en profondeur

On souhaite construire une base de données pour identifier des modèles de célérités à partir de relevés expérimentaux. La base de données est constituée de trois tables dont les attributs respectifs sont les suivants :

Description des tables

Table regions : contient les informations sur les différentes régions.
  • -id_region : identifiant unique de la région ;
  • -region : nom de la région (Region1, Region2, Region3).
Table periodes : contient les informations sur les périodes de l'année.
  • -id_periode : identifiant unique de la période;
  • -periode : nom de la période (Hiver, Printemps, Éte, Automne).
Table mesures : contient les mesures de température et de salinité en fonction de la profondeur, de la période et de la région.
  • -id_mesure : identifiant unique de la mesure;
  • -id_region : identifiant de la région (clé étrangère);
  • -id_periode : identifiant de la période (clé étrangère);
  • -profondeur : profondeur à laquelle la mesure a été effectuée (en mètres);
  • -temperature : température de l'eau (en °C);
  • -salinite : salinité de l'eau (en PSU);
  • -date : date à laquelle la mesure a été effectuée.
Question 37 : Écrire une requête SQL renvoyant les profondeurs, températures et salinités dans la région 1 à la date du 17 avril 2025.
Question 38 : Écrire une requête SQL renvoyant le nombre de mesures faites dans la région 2 en été.

2.3.2 Modèle de célérité grand fond

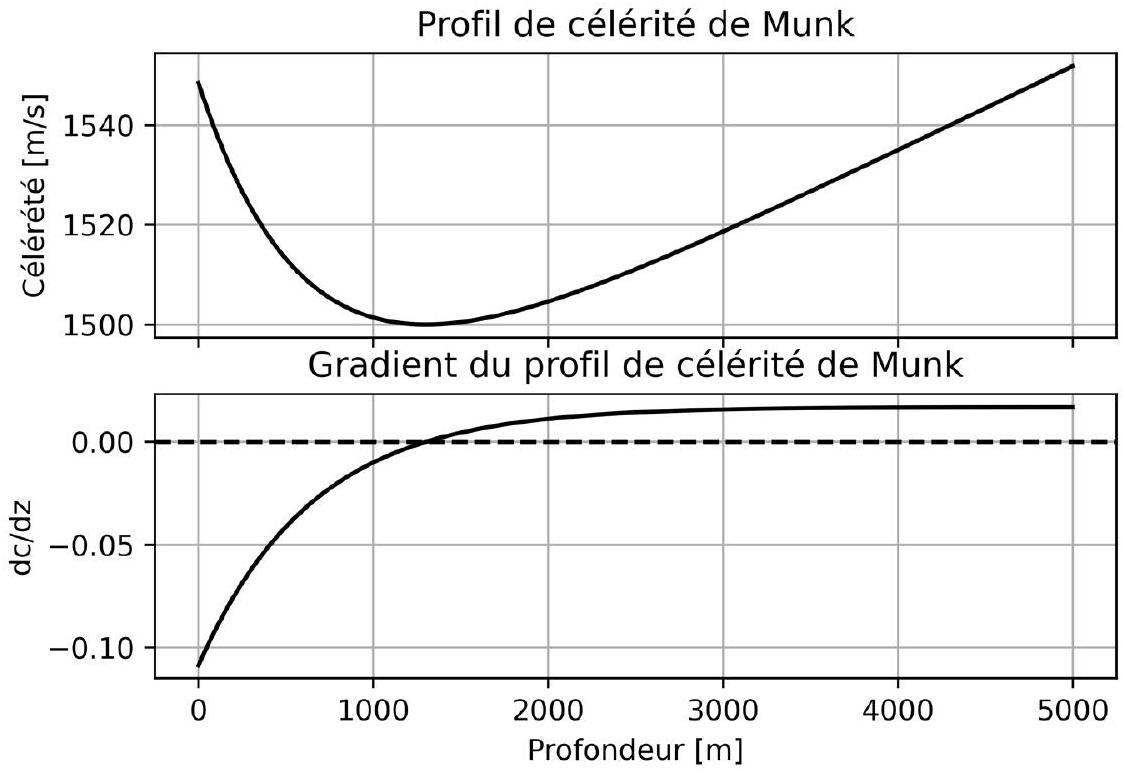
Le profil de Munk, représenté sur la figure 8, est un profil de célérité idéalisé qui permet une bonne représentation de la vitesse du son dans les profondeurs sous-marines. c est donnée en m.s^(− 1) et z en m.
c(z) = 1500 ⋅ [1 + 0.00737(z¯ − 1 + e^(− z¯))] avec z¯ = (2(z − 1300))/(1300)
Question 39 : Écrire une fonction munk qui prend en argument la profondeur z et renvoie la célérité à cette profondeur.
La variation particulière du profil de Munk permet de reproduire l'effet du canal SOFAR agissant comme un guide d'onde.
Question 40 : Calculer la dérivée, au sens mathématique, de la fonction c par rapport à la profondeur z et écrire une fonction dmunk qui prend en argument la profondeur et retourne la valeur de la dérivée dc/dz en ce point.
Figure 8 - Tracés du profil de Munk et de sa dérivée
Question 41 : Écrire une fonction Python dichotomie qui prend en argument la fonction dérivée du profil de célérité dmunk, les bornes de l'intervalle de profondeur borne_debut et borne_fin, et la tolérance portant sur la taille de l'intervalle de recherche tolerance, et qui retourne la profondeur de la célérité minimum en utilisant l'algorithme de la résolution dichotomique. On cherchera entre la surface de la mer et la profondeur 5000 m.
On souhaite identifier la profondeur de célérité minimum à 10 m près.
Question 42 : Quelle valeur donner à la tolérance dans l'appel effectué de la fonction dichotomie?
Question 43 : Quelles instructions permettent de retourner la profondeur de la célérité minimum et la valeur de cette dernière?
Question 44 : En un court paragraphe ( 5 lignes maximum), expliquer par analogie l'origine de l'effet SOFAR. À partir du profil de Munk, déterminer autour de quelles profondeurs les ondes seront guidées.

2.4 Reconnaissances de signaux acoustiques sous-marins
Les activités humaines, telles que la navigation commerciale, les prospections sismiques et l'utilisation de sonars, génèrent des bruits sous-marins qui perturbent les écosystèmes marins. Ces sons anthropiques (d'origine humaine) peuvent masquer les communications essentielles des mammifères marins comme les baleines, entravant leur capacité à trouver des proies, éviter les dangers ou naviguer efficacement.
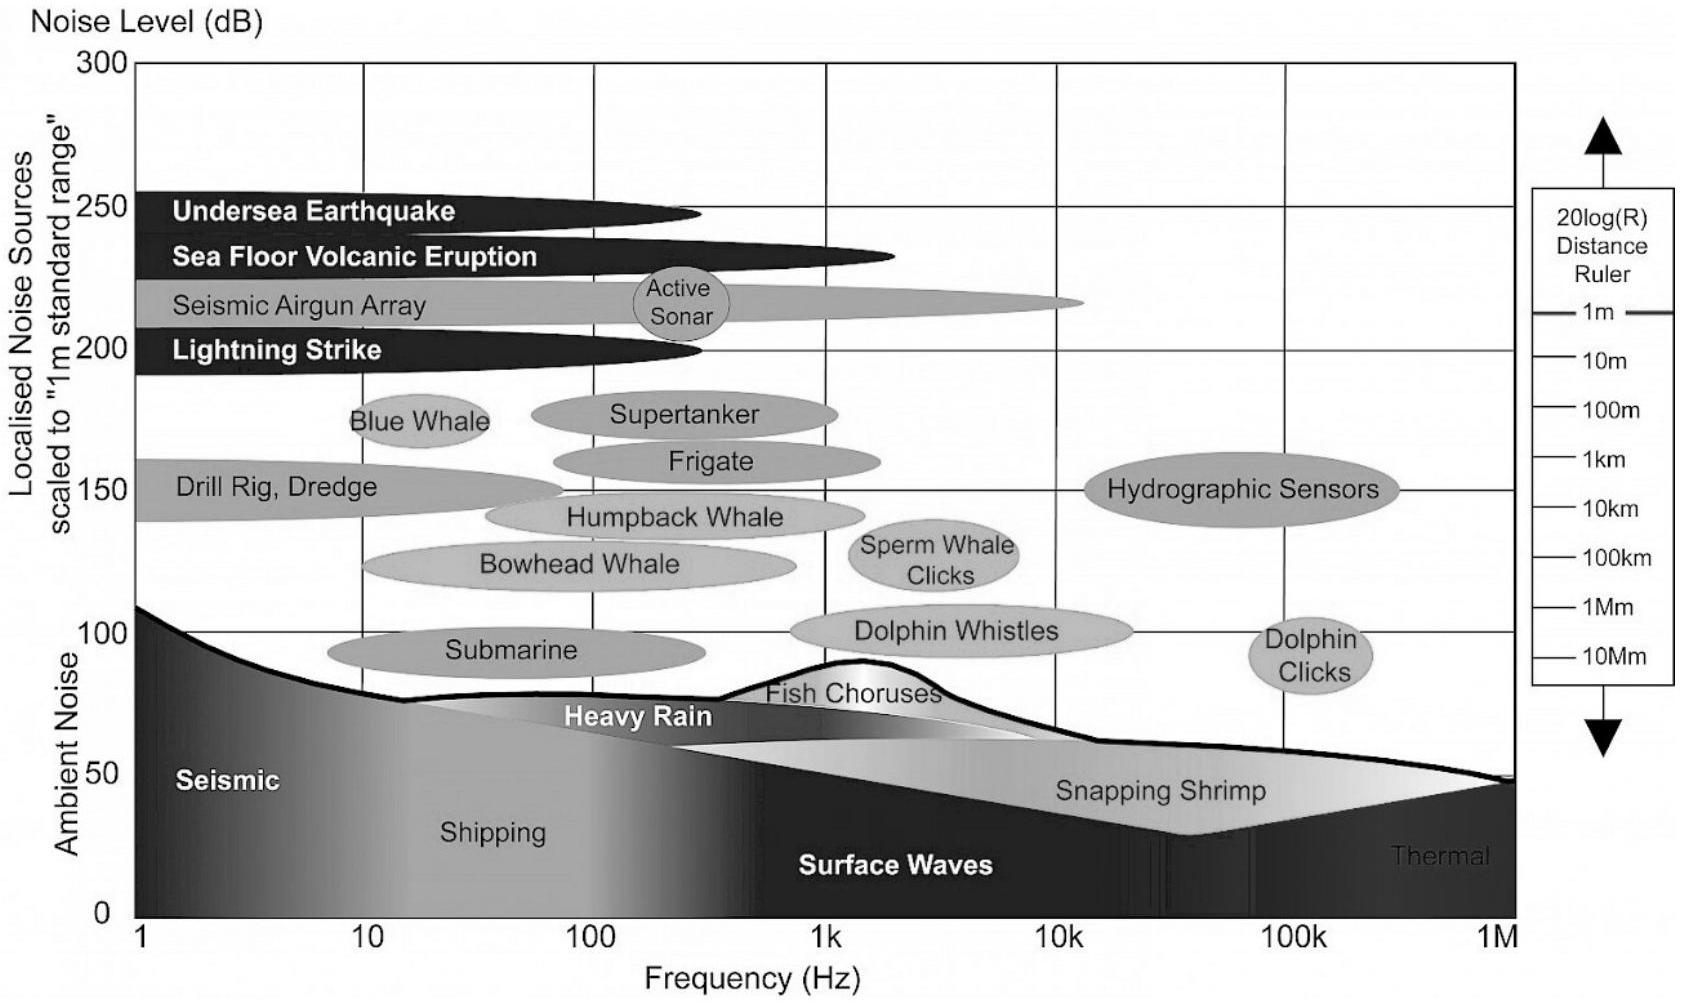
Pour atténuer ces impacts, il est essentiel de surveiller et d'analyser les sources sonores sousmarines dans les zones de vies des mammifères marins. La figure 9 représente différentes familles de sons sous-marins d'origine anthropique, géophonique ou biophonique dans le plan fréquence-niveau sonore.
On envisage l'utilisation de modèles d'intelligence artificielle sur les enregistrements acoustiques sous-marins pour identifier et catégoriser les différentes sources de bruit. Cette approche faciliterait la distinction entre les sons naturels et anthropiques, contribuant ainsi à une meilleure compréhension et gestion des nuisances sonores dans les habitats marins.
Figure 9 - Densité spectrale d'intensité acoustique (niveau sonore par la suite) en fonction de la fréquence (mesurée en Hertz) présentant les niveaux et fréquences des sources sonores anthropiques et naturelles (géophonie et biophonie) présentes en milieu marin. Référence : OSPAR

2.4.1 Représentation des données étudiées

Une campagne de surveillance a permis de réaliser des mesures de sons sous-marins d'origines anthropique et animale. Les fichiers audios ont été post-traités afin d'en extraire deux informations représentatives : le niveau sonore et la fréquence. La méthode de détermination de ces deux grandeurs n'est pas étudié dans ce problème.
Les données sont compilées dans un fichier texte dont les premières colonnes sont affichées cidessous.
"Fréquence (Hz)", "Niveau sonore (dB)", "Catégorie", "Origine"
21.236, 186.37, "Baleine bleue", "Animale"
31.959, 174.75, "Baleine bleue", "Animale"
...
63.917, 230.89, "Prospection sismique", "Anthropique"
...
359.474, 186.10, "Opérations pétrolières et gazières", "Anthropique"
296.618, 204.26, "Opérations pétrolières et gazières", "Anthropique"
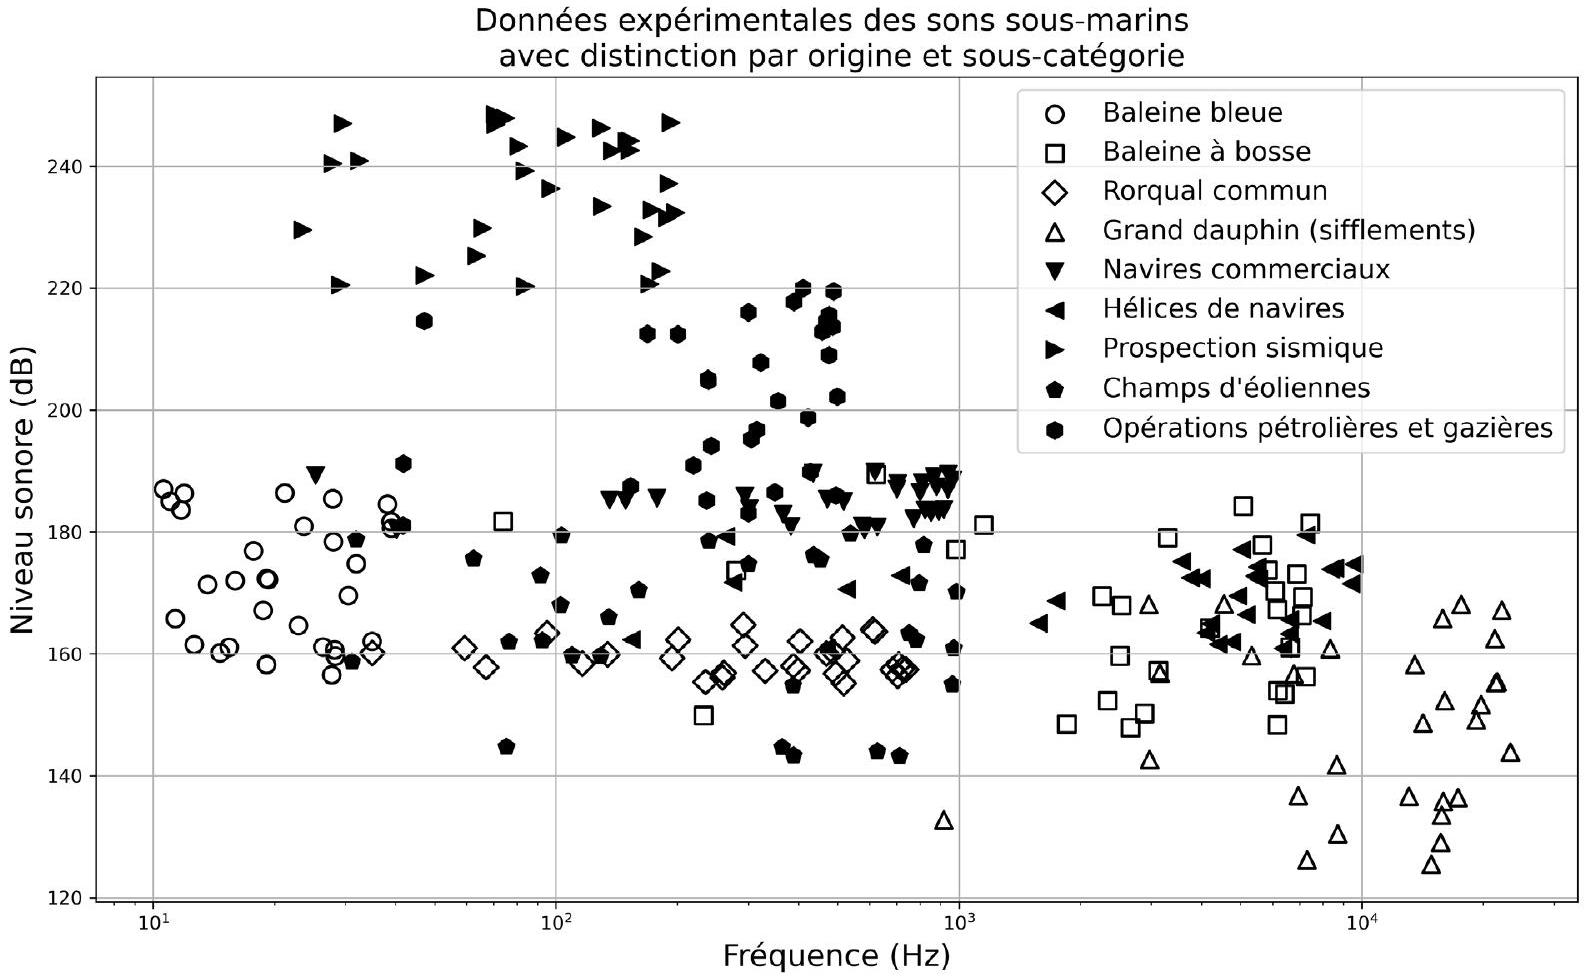
La figure 10 représente l'ensemble des enregistrements audios dans le plan niveau sonore-fréquence et précise leur origine et la sous-catégorie d'appartenance.
Figure 10 - Représentation des mesures expérimentales en fonction du niveau sonore et de la fréquence, classées par origine anthropique (symbole plein) ou animal (symbole vide)

2.4.2 Implémentation des k plus proches voisins

On met en œuvre l'algorithme des k plus proches voisins afin de déterminer l'origine de nouveaux enregistrements.
Question 45 : Rappeler le principe de l'algorithme des k plus proches voisins en 5 à 10 lignes maximum.
Question 46 : Expliquer comment choisir une valeur optimale k en précisant les inconvénients de valeurs extrêmes.
L'algorithme des k plus proches voisins nécessite de définir une métrique pour le calcul des distances. Par défaut, la distance euclidienne est utilisée.
Question 47 : Écrire une fonction distance_euclidienne, qui renvoie la distance euclidienne entre deux points A et B du fichier de valeurs expérimentales dont les coordonnées sont stockées dans des tuples (freq_A, dB_A) et (freq_B, dB_B).
II est enfin nécessaire d'identifier les plus proches voisins dans la liste des distances entre la nouvelle donnée à classifier et chaque donnée de la base d'apprentissage.
Question 48 : Écrire une fonction plus_proches qui reçoit en argument une liste distances de nombres réels représentants la distance entre le point à classifier et chaque point de la base d'apprentissage et un entier k strictement positif, et qui retourne les indices des k plus petites distances de la liste distances. L'utilisation des fonctions de tri prédéfinies comme sorted est interdit.
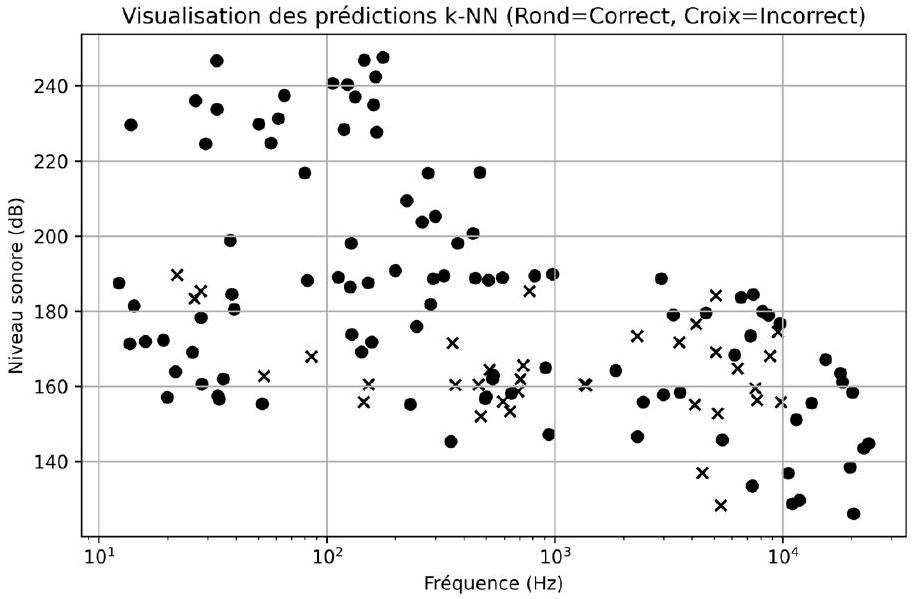
Figure 11 - Visualisation des prédictions
Après exploitation du modèle k plus proches voisins, on obtient la matrice de confusion suivante :
Confusion Matrix :
    [[52 13]
    [22 48]]
Question 49 : À partir de la matrice de confusion et de la représentation des prédictions (figure 11), expliquer si le modèle permet une bonne prédiction de l'origine du son. Calculer la précision globale et les précisions pour chacune des origines.
Question 50 : Comment améliorer les performances de la classification par la méthode des k plus proches voisins?

Questions fréquentes

4 questions
Sur quoi porte l'épreuve de modélisation Banque PT 2026 ?
Afficher ou masquer la section

Sur quoi porte l'épreuve de modélisation Banque PT 2026 ?

Sur la communication sous-marine : pression sur un capteur immergé, trajectoire des rayons sonores et canal SOFAR, atténuation des ondes radio dans l'eau de mer, puis simulation numérique en Python, SQL, dichotomie et classification par k plus proches voisins.

Quelle est la part de physique et d'informatique dans le sujet de modélisation PT 2026 ?

Le rapport indique 40 % du barème pour la partie physique et 60 % pour la partie informatique et numérique.

Quelles erreurs le jury a-t-il relevées en informatique et modélisation PT 2026 ?

Des dichotomies mal écrites (condition d'arrêt, test de signe), un pas du schéma d'Euler non justifié, l'oubli du sens de propagation du rayon et une explication confuse de l'algorithme des k plus proches voisins.

Les questions de physique de la modélisation Banque PT 2026 étaient-elles réussies ?

Les questions classiques sur la propagation dans un conducteur et l'effet de peau sont bien traitées. En revanche, la question sur le domaine d'une onde de fréquence 5.10^14 Hz est très mal traitée, et l'interprétation géométrique demandée à la question 14 est souvent imprécise.

Pas de description pour le moment