CCINP Modélisation TSI 2026Sujet et corrigé
Stabilisation d'un robot serpentiforme
Faisable en sup ?
Faisable en partie en TSI1 : 36 questions sur 52, partie III en entier. Autres questions faisables en TSI1
Autres premières années : PCSI 37 · BCPST1 16 questions.
Détail par partie
- Partie I : Modélisation et stabilisation d'un flotteur8/17En partie
- Partie II : Modélisation géométrique9/16En partie
- Partie III : Stabilisation du roulis19/19Faisable

Explorer les annales
Téléchargements
- Rapport du jury : pas encore publié
Présentation du sujet
Modélisation et stabilisation d'un robot serpentiforme aquatique NATRIX : géométrie d'un flotteur, espace des configurations SE(3) et stabilité de l'angle de roulisAfficher ou masquer la section
Présentation du sujet
Le sujet étudie le robot serpentiforme NATRIX, conçu pour intervenir en surface de l'eau. La première partie modélise la géométrie d'un flotteur par série de Fourier, son équilibre statique via le centre de carène, puis sa stabilisation dynamique asservie par un servomoteur. La deuxième partie construit l'espace des configurations de la tête du robot comme groupe de Lie SE(3). La troisième partie modélise le mouvement de roulis du robot complet par un pendule à base mobile et étudie sa stabilité face à une résonance paramétrique.
- 1Partie I - Modélisation et stabilisation d'un flotteurDécrit le profil d'un flotteur par série de Fourier, étudie son équilibre statique par la position du centre de carène, puis sa stabilisation dynamique par un asservissement électromécanique de l'angle de roulis.
- 2Partie II - Modélisation géométriqueConstruit l'espace des configurations de la tête du robot comme sous-ensemble de matrices 4x4, le groupe de Lie SE(3), et vérifie ses propriétés de groupe.
- 3Partie III - Stabilisation du roulisModélise le roulis du robot complet par un pendule simple à base mobile, établit une équation d'oscillateur forcé puis étudie sa stabilité par la méthode de Poincaré-Lindstedt face à une résonance paramétrique.
L'épreuve en chiffres
Moyenne 8,47 / 20 · écart-type 3,01 · 1 385 présents · où vous situez-vous ?Afficher ou masquer la section
L'épreuve en chiffres
- Moyenne
- 8,47/ 20
- Écart-type
- 3,01
- Présents
- 1 385
- Coefficient
- 8
- Durée
- 3 h
Votre note sur 20 à ce sujet, en conditions de concours.
Source : document officiel du concours, épreuve du 21 avril 2026. Notes publiées par le concours (après harmonisation le cas échéant). Courbe : estimation par une loi normale.
Corrigé détaillé
52 questionsIndice, stratégie puis corrigé complet pour chaque question.Afficher ou masquer la section
Corrigé détaillé
52 questions52 questions corrigées une à une : un indice, puis la stratégie, puis le corrigé complet avec le résultat encadré. Chaque question est vérifiée avant publication.
- Q1Justifier que la fonction est bornée sur.
- Q2On note et les coefficients trigonométriques de Fourier de la fonction. On note aussi pour tout entier et…
- Q3Exprimer une condition sur la fonction pour que le profil soit symétrique par rapport à la droite.
- Q4Soit. En admettant que soit une fonction paire, donner une expression simplifiée de.
- Q5Énoncer le théorème de Dirichlet pour la fonction.
- Q6Expliquer comment obtenir numériquement à partir de ce nuage de points l'expression des paramètres d'une…
- Q7Justifier que le centre d'inertie du flotteur appartient à la droite.
- Q8En appliquant le principe fondamental de la statique au flotteur, au point, montrer qu'il n'est en équilibre…
Voir les 44 autres questionsMasquer les autres questions
- Q9Expliquer précisément à quoi correspondent les points et de la figure 4. En, indiquer si l'angle de gîte va…
- Q10Justifier que la matrice d'inertie au point dans la base du flotteur soit diagonale.
- Q11Justifier la forme de la matrice d'inertie au point dans la base du segment intérieur.
- Q12Déterminer une expression du vecteur taux de rotation du segment intérieur par rapport au référentiel…
- Q13En appliquant le principe fondamental de la dynamique au flotteur au point, établir l'équation…
- Q14En supposant que, déterminer une expression du couple de redressement en fonction de et de.
- Q15Montrer que l'on peut alors linéariser l'équation de dynamique du flotteur sous la forme: Préciser…
- Q16Préciser ce que peut représenter.
- Q17Déterminer une expression de la fonction de transfert en boucle ouverte du système. En déduire la classe…
- Q18Donner la matrice de la rotation d'axe orientée par et d'angle dans la base.
- Q19En déduire l'élément de correspondant à la configuration de la position 2 de la figure 6 sachant que la tête…
- Q20Donner l'élément de correspondant à la configuration de la position 3 de la figure 6 sachant que la tête de…
- Q21Décrire les déplacements subis par la tête du serpent pour passer de la position initiale à la position
- Q22On note. Montrer que est une matrice orthogonale.
- Q23Montrer que est une matrice du groupe spécial orthogonal.
- Q24Ainsi est la matrice d'une rotation de. Donner l'axe de cette rotation. On choisira l'orientation de cet axe…
- Q25Retrouver l'angle de la rotation pour l'orientation fixée par le vecteur.
- Q26Soit une position fixée de. En déduire, à l'aide des questions Q24 et Q25, les déplacements subis par la…
- Q27Justifier que est stable par produit matriciel.
- Q28Soit, calculer le déterminant de. En déduire que est inversible.
- Q29Soit. En cherchant sous la forme, avec, et, déterminer l'inverse de. En déduire que est stable par passage à…
- Q30Déterminer le tableau de variations complet de sur l'intervalle. On donnera la valeur maximale de sous forme…
- Q31Tracer le graphe de la fonction sur.
- Q32En utilisant la relation, compléter le graphe de sur et donner la signification graphique de cette relation.
- Q33Sachant que chacune des 5 liaisons pivot d'axes parallèles entre les 6 segments du corps est pilotée avec…
- Q34Déterminer l'accélération du centre de gravité dans le référentiel galiléen en fonction de,, et de.
- Q35Déterminer une expression du travail élémentaire du poids exercé sur la masse dans le référentiel galiléen…
- Q36Expliquer comment déterminer une expression de la tension dans le fil en fonction de, et de.
- Q37Montrer que l'équation différentielle (4) peut alors se mettre sous la forme: et préciser les expressions…
- Q38On se place dans le cas où. Résoudre l'équation (5) dans.
- Q39On se place, à présent, dans le cas où. Résoudre l'équation (5) dans.
- Q40Commenter l'amplitude du mouvement de balancier (évolution de) pour chacun des deux cas.
- Q41Sachant que, montrer que.
- Q42En injectant dans l'équation (6), montrer qu'on obtient:
- Q43Montrer que l'équation (8) se réécrit:
- Q44En notant,, et, montrer que la famille est une famille libre de l'espace des fonctions continues.
- Q45En déduire que,.
- Q46Avec les conditions initiales et, en déduire finalement que:
- Q47Déterminer les valeurs propres, réelles ou complexes, de.
- Q48Dans le cas où, déterminer si la matrice est diagonalisable dans.
- Q49Toujours dans le cas où, justifier qu'il existe et tels que avec.
- Q50En résolvant l'équation, où est une fonction en de classe, montrer que si, alors les solutions réelles du…
- Q51Préciser ce qu'il advient si.
- Q52En déduire les gammes de pulsations pour lesquelles le robot est stable. Conclure quant à la possibilité…
Description
Le sujet étudie le robot serpentiforme NATRIX, conçu pour intervenir en surface de l'eau. La première partie modélise la géométrie d'un flotteur par série de Fourier, son équilibre statique via le centre de carène, puis sa stabilisation dynamique asservie par un servomoteur. La deuxième partie construit l'espace des configurations de la tête du robot comme groupe de Lie SE(3). La troisième partie modélise le mouvement de roulis du robot complet par un pendule à base mobile et étudie sa stabilité face à une résonance paramétrique.
Ces sujets peuvent vous intéresser
- Même épreuve, 2025CCINP Modélisation TSI 2025CCINP · 2025Sujet seul
- Même sessionCCINP Informatique Commune TSI 2026CCINP · 2026Sujet seul
- Même épreuve, 2024CCINP Modélisation TSI 2024CCINP · 2024Sujet seul
- Même sessionCCINP Mathématiques TSI 2026CCINP · 2026Sujet seul
- Même épreuve, 2023CCINP Modélisation TSI 2023CCINP · 2023Sujet seul
- Même sessionCCINP Physique Chimie TSI 2026CCINP · 2026Sujet seul
- Même épreuve, 2022CCINP Modélisation TSI 2022CCINP · 2022Sujet seul
- Même épreuve, 2021CCINP Modélisation TSI 2021CCINP · 2021Corrigé
- Même épreuve, 2020CCINP Modélisation TSI 2020CCINP · 2020Sujet seul
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
ÉPREUVE SPÉCIFIQUE - FILIÈRE TSI
MODÉLISATION
N.B. : le candidat attachera la plus grande importance à la clarté, à la précision et à la concision de la rédaction. Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d'énoncé, il le signalera sur sa copie et devra poursuivre sa composition en expliquant les raisons des initiatives qu'il a été amené à prendre.
- -Utiliser uniquement un stylo noir ou bleu foncé non effaçable pour la rédaction de votre composition ; d'autres couleurs, excepté le vert, bleu clair ou turquoise, peuvent être utilisées, mais exclusivement pour les schémas et la mise en évidence des résultats.
- -Ne pas utiliser de correcteur.
- -Écrire le mot FIN à la fin de votre composition.
Stabilisation d'un robot serpentiforme
Le robot NATRIX
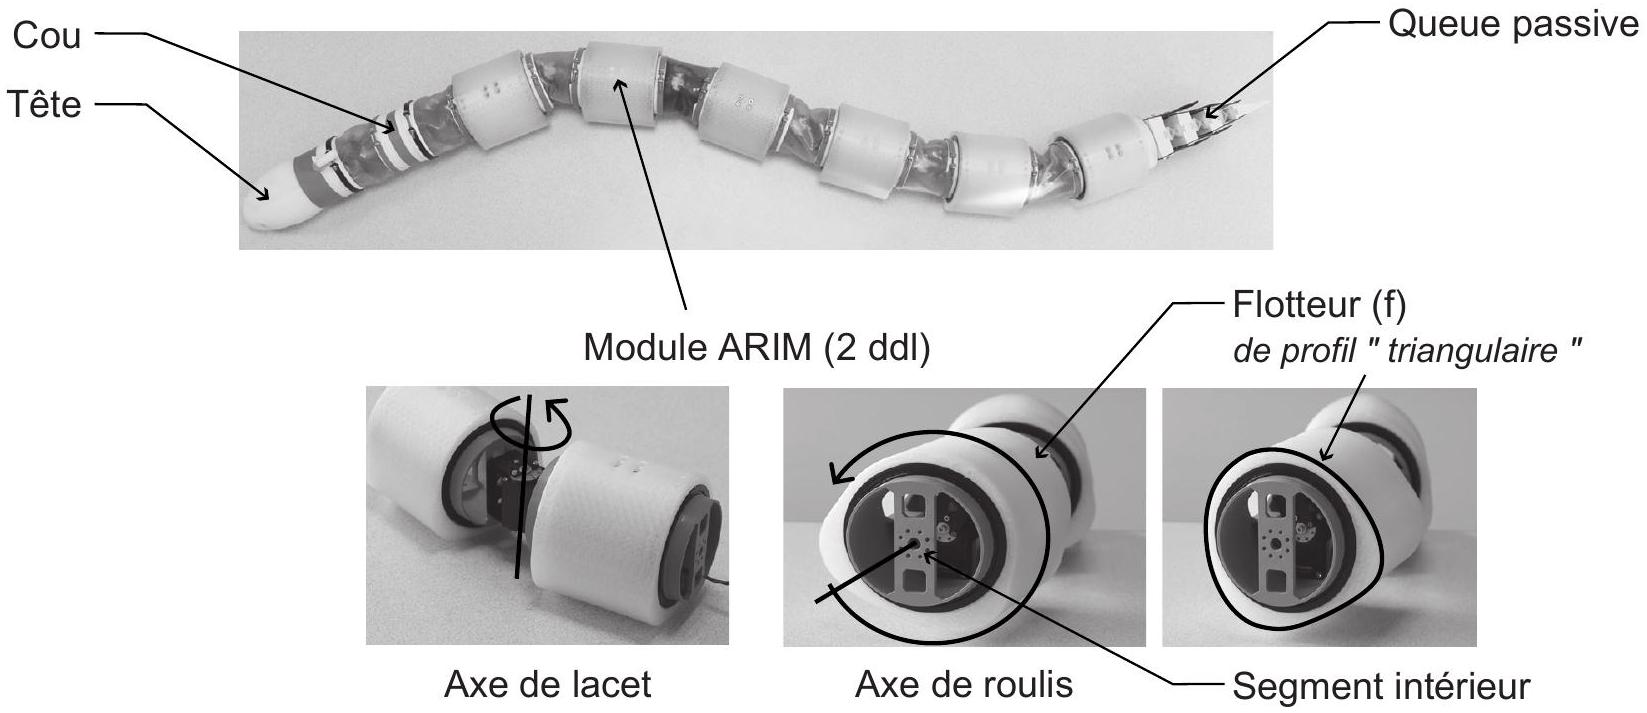
Partie I - Modélisation et stabilisation d'un flotteur
I. 1 - Géométrie d'un flotteur
Le profil intérieur est un cercle de rayon
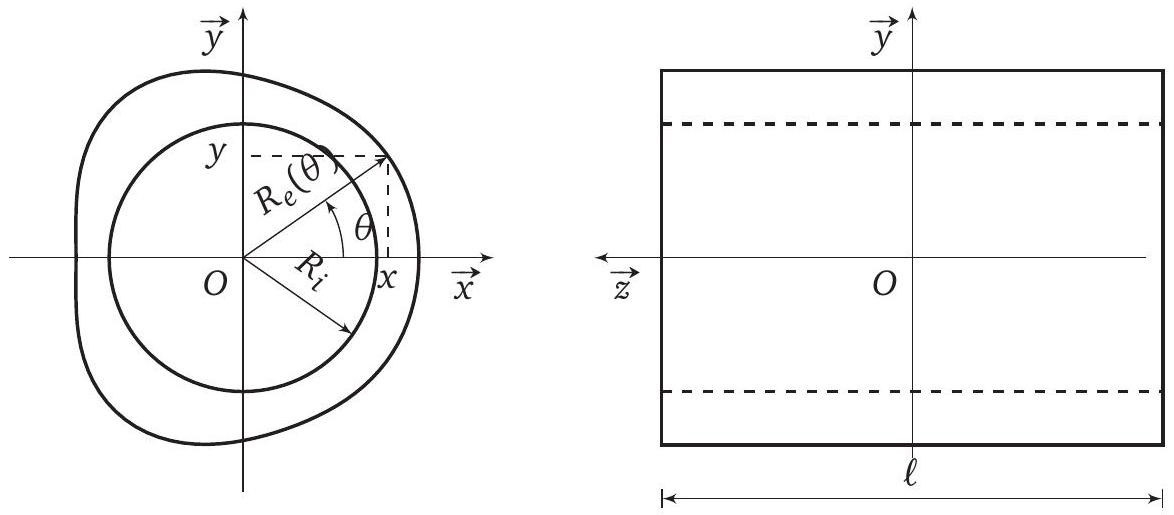
Q3. Exprimer une condition sur la fonction
Q4. Soit
Pour la suite, on va approcher la fonction
On suppose que l'on dispose d'un nuage de points
Q7. Justifier que le centre d'inertie
1.2 - Équilibre d'un flotteur
- -l'action du poids
P⃗ = − mgx_0^(→−) induite par le champ de pesanteur supposé uniformeg⃗ = − gx_0^(→−) . C'est un glisseur tel que :
{𝒯_(pes → f)} = _G{− mgx_0^(→−); 0→}}}{{,
oùG est le centre d'inertie du flotteur (fixe dans le référentiel du flotteur); - -l'action de la poussée d'Archimède
F⃗ = ρVgx_0^(→−) correspondant à l'opposé du poids du volume d'eau déplacéV , de masse volumiqueρ . C'est un glisseur tel que :
{𝒯_(eau → f)} = _C{ρVgx_0^(→−); 0→}}}{{,
oùC est le centre de carène, qui correspond à la position du centre d'inertie du volume d'eau correspondant au flotteur immergé.
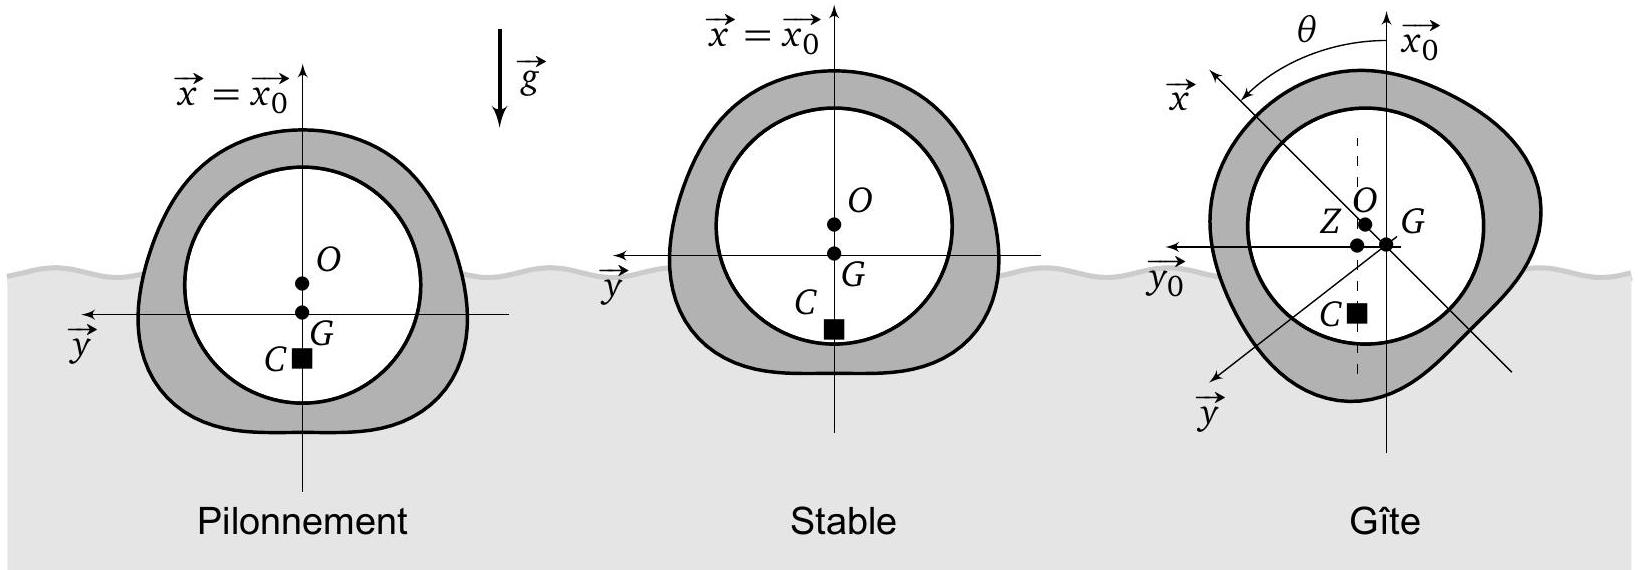
- Q8.En appliquant le principe fondamental de la statique au flotteur, au point
G , montrer qu'il n'est en équilibre que si les pointsG etZ sont confondus. Préciser ce qui se passe dans le cas contraire.
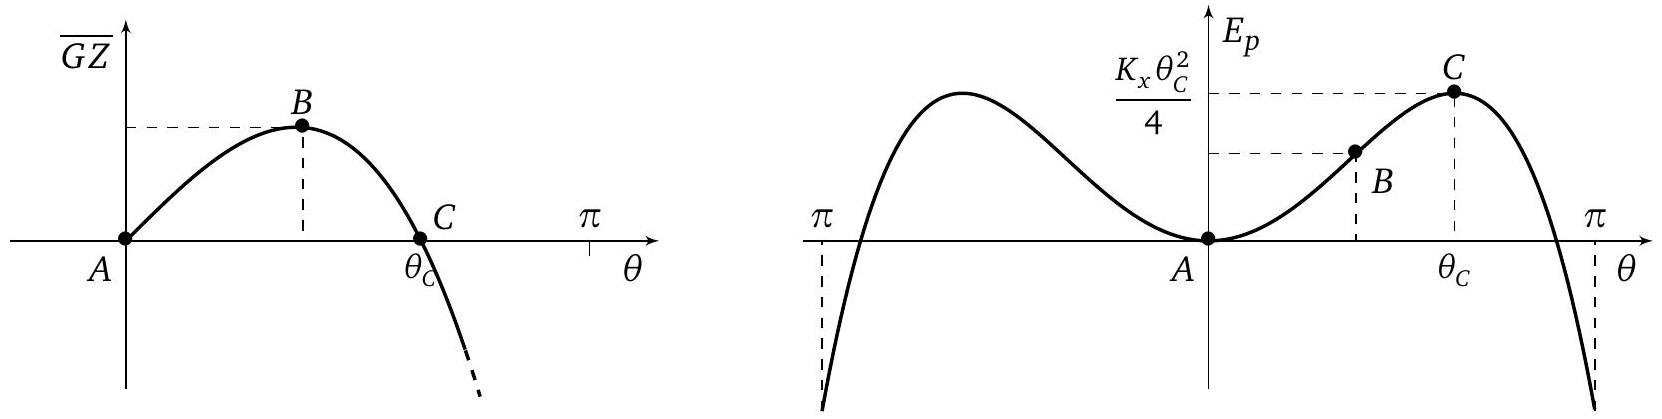
1.3 - Stabilité dynamique
Q10. Justifier que la matrice d'inertie au point
Q11. Justifier la forme de la matrice d'inertie au point
Q12. Déterminer une expression du vecteur taux de rotation du segment intérieur par rapport au référentiel galiléen, noté
- Q13.En appliquant le principe fondamental de la dynamique au flotteur au point
O , établir l'équation différentielle régissant son mouvement dans un référentiel galiléen. - Q14.En supposant que
m = ρV , déterminer une expression du couple de redressementΓ en fonction dem, g, b, c et deθ .
- Q15.Montrer que l'on peut alors linéariser l'équation de dynamique du flotteur sous la forme :
C_f θ¨ = C_m − K_x θ.
L'axe de roulis permettant de faire tourner le flotteur par rapport au segment intérieur est mû par un servomoteur qui présente l'avantage de posséder une très faible inertie. Le comportement électromécanique de ce type de moteur est donné par les équations suivantes :
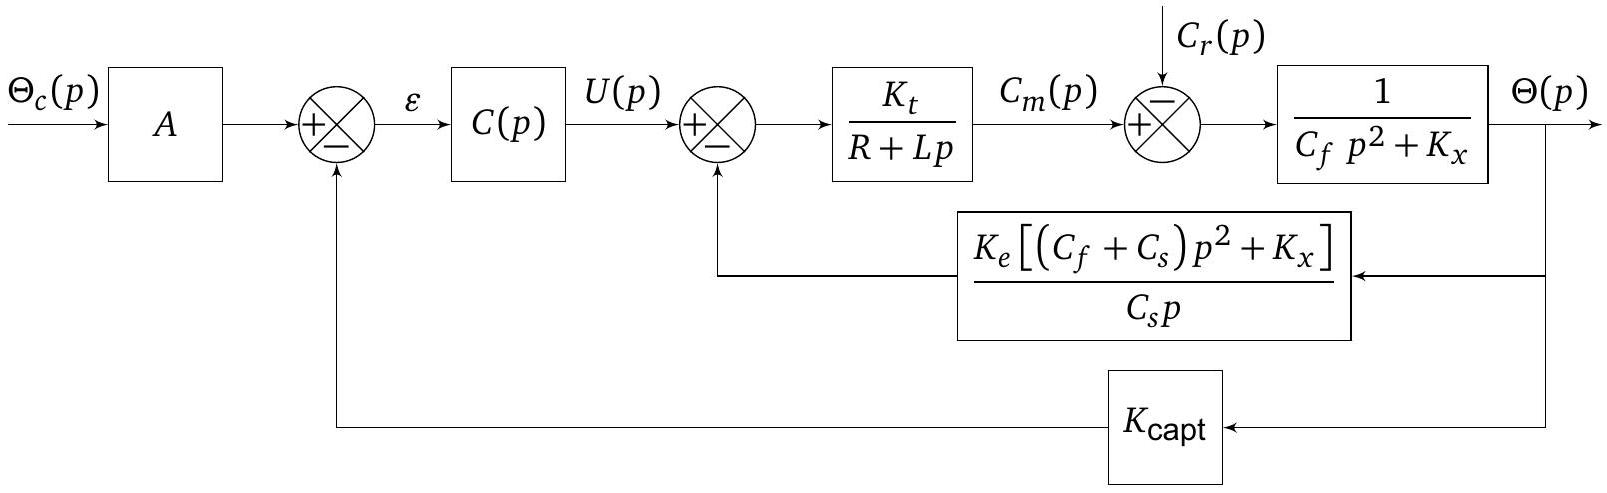
- Q16.Préciser ce que peut représenter
C_r(p) . - Q17.Déterminer une expression de la fonction de transfert en boucle ouverte du système. En déduire la classe minimale du correcteur à utiliser pour que le système ait une erreur nulle en réponse à un échelon de consigne et à un échelon de perturbation. Proposer une fonction de transfert pour
C(p) .
Partie II - Modélisation géométrique
II. 1 - Espace des configurations
- -la tête est placée au point
M_i ; - -la tête est dans la direction
y_i→ ; - -le haut de la tête est dirigé par
z_i→ .
Ainsi, une configuration de la tête est la donnée d'une position
Ainsi, la position 0 (celle de référence) de la figure 6 correspond à la matrice
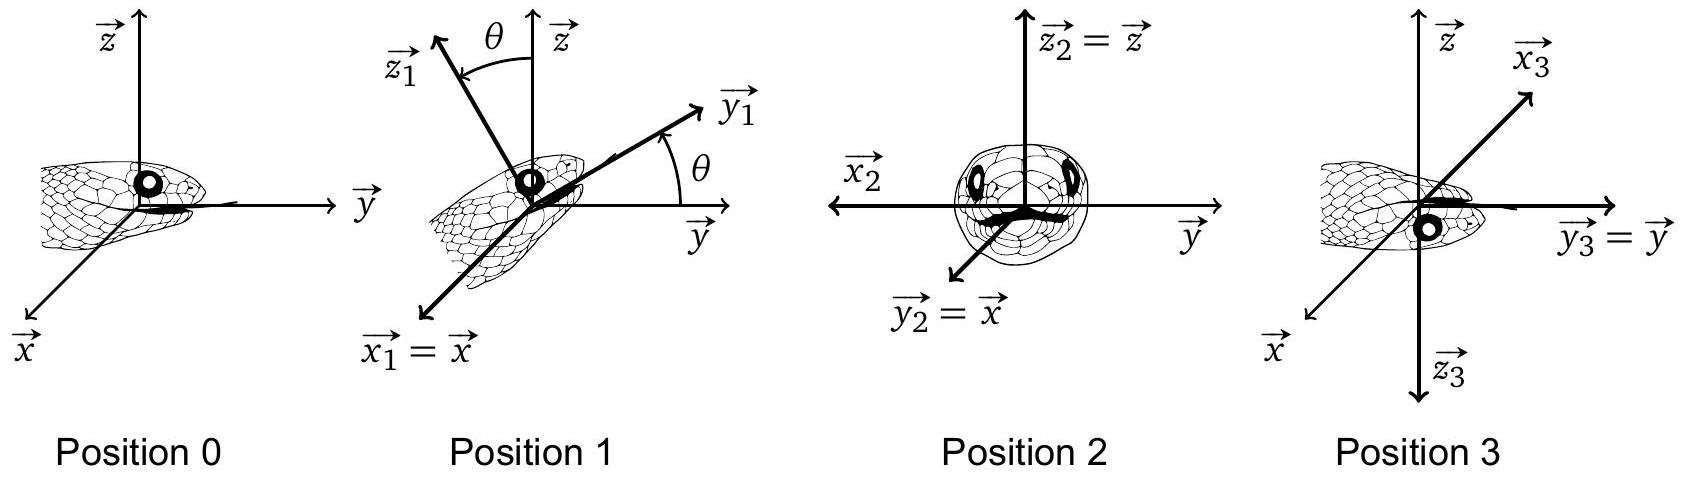
- Q18.Donner la matrice
R_2 de la rotation d'axeVect(z⃗) orientée parz⃗ et d'angle− π/2 dans la base(x⃗, y⃗, z⃗) . - Q19.En déduire l'élément de
SE(3) correspondant à la configurationg_2 de la position 2 de la figure 6 sachant que la tête de la configurationg_2 est positionnée au pointM_2 = (− 1, 3, 1) . - Q20.Donner l'élément de
SE(3) correspondant à la configurationg_3 de la position 3 de la figure 6 sachant que la tête de la configurationg_3 est positionnée au pointM_3 = (5, 2, 0) .
- Q21.Décrire les déplacements subis par la tête du serpent pour passer de la position initiale
g_0 = I_4 à la positiong_4 = ((√2)/2, − (√2)/2, 0, 1; (√2)/2, (√2)/2, 0, 2; 0, 0, 1, 3; 0, 0, 0, 1) ∈ SE(3) .
On noteR = 1/3(2, − 1, − 2; 2, 2, 1; 1, − 2, 2) ∈ ℳ_3(ℝ) . - Q22.Montrer que
R est une matrice orthogonale. - Q23.Montrer que
R est une matrice du groupe spécial orthogonalSO_3(ℝ) . - Q24.Ainsi
R est la matrice d'une rotationr deℝ^3 . Donner l'axe de cette rotation.
- Q25.Retrouver l'angle
θ ∈ ] − π; π] de la rotationr pour l'orientation fixée par le vecteura⃗ . - Q26.Soit
p une position fixée deℝ^3 . En déduire, à l'aide des questions Q24 et Q25, les déplacements subis par la tête du serpent pour passer de la positiong_0 à la positiong_5 = (R, p; 0_(1, 3), 1) .
II. 2 - Intérêt d'une telle modélisation
Pour cela, on admettra que si
- Q27.Justifier que
SE(3) est stable par produit matriciel. - Q28.Soit
g = (R, p; 0_(1, 3), 1) ∈ SE(3) , calculer le déterminant deg . En déduire queg est inversible. - Q29.Soit
g = (R, p; 0_(1, 3), 1) ∈ SE(3) . En cherchantg^(− 1) sous la forme(S, q; 0_(1, 3), b) ∈ ℳ_4(ℝ) , avecS ∈ ℳ_3(ℝ), q ∈ ℝ^3 etb ∈ ℝ , déterminer l'inverse deg .
En déduire queSE(3) est stable par passage à l'inverse.
II. 3 - Simulateur
- Q30.Déterminer le tableau de variations complet de
f sur l'intervalle[0, τ] . On donnera la valeur maximale def sous forme d'une fraction irréductible. - Q31.Tracer le graphe de la fonction
f sur[0, τ] . - Q32.En utilisant la relation
∀t ∈ [τ, 2τ], f(t) = − f(t − τ) , compléter le graphe def sur[0, 2τ] et donner la signification graphique de cette relation. - Q33.Sachant que chacune des 5 liaisons pivot d'axes parallèles entre les 6 segments du corps est pilotée avec cette fonction
f , expliquer quelles sont les configurations extrêmes et donner la différence d'orientation en degrés entre la tête et la queue.
Partie III - Stabilisation du roulis
III. 1 - Modélisation du mouvement
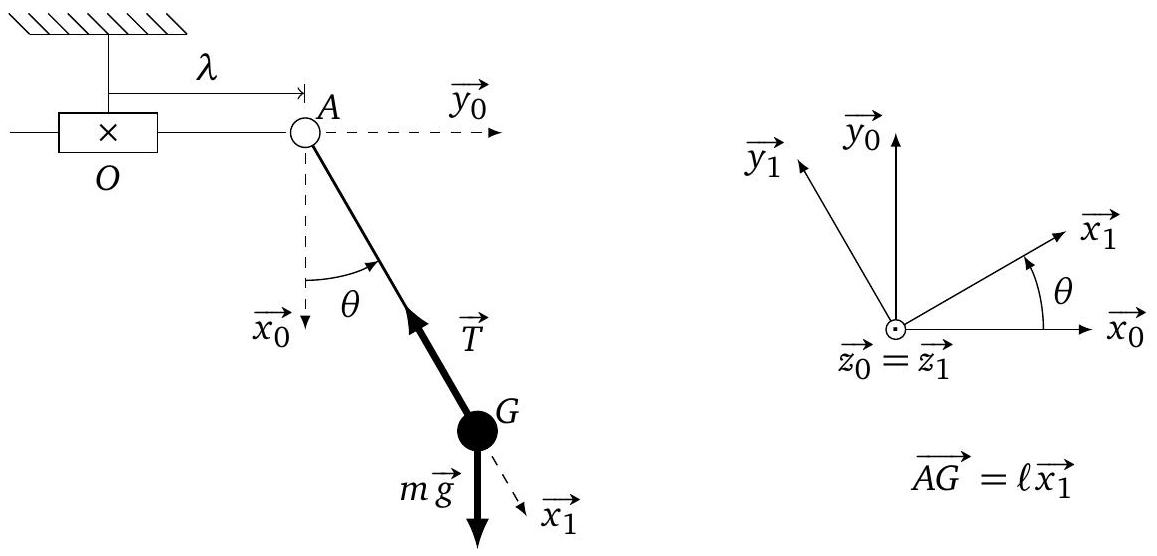
- Q34.Déterminer l'accélération du centre de gravité
G dans le référentiel galiléen en fonction deλ¨ ,ℓ, θ˙ et deθ¨ . - Q35.Déterminer une expression du travail élémentaire du poids exercé sur la masse
m dans le référentiel galiléen. Préciser rigoureusement si cette force est conservative. - Q36.Expliquer comment déterminer une expression de la tension dans le fil
T en fonction dem, g ,ℓ, θ et deλ¨ .
- Q37.Montrer que l'équation différentielle (4) peut alors se mettre sous la forme :
θ¨(t) + ω^2 θ(t) = Γsin(Ωt),
et préciser les expressions des constantesω etΓ en fonction deℓ, g, X et deΩ . - Q38.On se place dans le cas où
Ω ≠ ω . Résoudre l'équation (5) dansℝ . - Q39.On se place, à présent, dans le cas où
Ω = ω . Résoudre l'équation (5) dansℝ . - Q40.Commenter l'amplitude du mouvement de balancier (évolution de
θ ) pour chacun des deux cas.
III. 2 - Stabilité de l'équation linéaire
On remarque que pour
La résonance la plus " dangereuse " se situe au voisinage de la pulsation
III.2.1 - Théorie de perturbation naïve au premier ordre
L'idée est à présent de déterminer une solution approchée
Q41. Sachant que
Q42. En injectant
En injectant
Q45. En déduire que
Q46. Avec les conditions initiales
III.2.2 - Utilisation de la méthode de Poincaré-Lindstedt
Q48. Dans le cas où
Q49. Toujours dans le cas où
Q50. En résolvant l'équation
Q51. Préciser ce qu'il advient si
Q52. En déduire les gammes de pulsations
FIN
- XIE, Xiao. Processus de stabilisation d'un robot serpentiforme à la surface de l'eau : modélisation, contrôle et stabilité. 2023. Thèse de doctorat. École nationale supérieure Mines-Télécom Atlantique.
Questions fréquentes
4 questionsSur quels chapitres porte le sujet de modélisation TSI CCINP 2026 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quels chapitres porte le sujet de modélisation TSI CCINP 2026 ?
Il porte sur la mécanique du solide et l'automatique appliquées à un flotteur, sur les matrices de rotation et le groupe SE(3), puis sur les équations différentielles et la résonance paramétrique.
Quelles parties sont indépendantes dans le sujet de modélisation TSI CCINP 2026 ?
Les trois parties (stabilisation d'un flotteur, modélisation géométrique, stabilisation du roulis) sont indépendantes entre elles.
Le sujet de modélisation TSI CCINP 2026 demande-t-il des connaissances en automatique ?
Oui, la fin de la partie I porte sur un asservissement de l'angle de roulis à l'aide d'un schéma-blocs et de la classe minimale d'un correcteur.
Ce sujet de modélisation TSI CCINP 2026 autorise-t-il la calculatrice ?
Non, l'énoncé précise que les calculatrices sont interdites.
Pas de description pour le moment