Mines Physique 2 PSI 2026Sujet, corrigé et rapport du jury
Conversion de puissance électromécanique
Faisable en sup ?
Faisable en partie en PCSI : 1 question sur 40. Autres questions faisables en PCSI
Détail par partie
- Partie I : Moteur électrostatique à capacité variable0/112e année
- Partie II : Moteur électromagnétique monophasé à inductance variable0/92e année
- Partie III : Alimentation électrique du moteur monophasé à inductance variable.0/82e année
- Partie IV : Comparaison des deux types de moteurs. Lois d'échelle et « downsizing ».1/12En partie

Explorer les annales
Téléchargements
Présentation du sujet
Difficulté moyenneConversion de puissance électromécanique : moteur électrostatique à capacité variable, moteur à inductance variable et lois d'échelleAfficher ou masquer la section
Présentation du sujet
Difficulté moyenneLe sujet compare deux convertisseurs électromécaniques. Il étudie d'abord un moteur électrostatique à capacité variable alimenté par une tension en créneaux, puis ses versions multicouche et sans contact glissant. Il passe ensuite à un moteur électromagnétique monophasé à inductance variable et à son alimentation par transistors et diodes. Une étude des lois d'échelle conclut que le moteur électrostatique convient aux micromoteurs, tandis que l'échelle macroscopique reste celle des moteurs électromagnétiques.
- 1Partie I : moteur électrostatique à capacité variableCapacité d'un condensateur plan, loi C(θr) du rotor, couple, alimentation en créneaux, puissance moyenne, version à p paires d'électrodes, moteur multicouche et architecture sans contact glissant.
- 2Partie II : moteur électromagnétique monophasé à inductance variableLecture de simulations de champ magnétique, champ dans les entrefers, volumes d'entrefer, inductance minimale et maximale, couple et puissance moyenne.
- 3Partie III : alimentation électrique du moteur à inductance variableÉquation électrique du bobinage, montage à un transistor et une diode, lecture d'un diagramme synchrone, puis montage amélioré à deux transistors et deux diodes.
- 4Partie IV : comparaison des deux moteurs, lois d'échelle et downsizingPuissances maximales comparées, champ disruptif lu sur la courbe de Paschen, lois d'échelle des grandeurs électriques, du temps et de la puissance volumique.
Difficulté moyenne. Le jury décrit un sujet long mais peu calculatoire, dont la principale difficulté était de comprendre rapidement le fonctionnement de plusieurs dispositifs successifs.
Ce qu'a observé le jury
6 erreurs relevéesLoi C(θr) sinusoïdale au lieu de triangulaire · Période du créneau et vitesse de rotation · Moteur multicouche et ordres de grandeurAfficher ou masquer la section
Ce qu'a observé le jury
6 erreurs relevéesLe sujet privilégiait la compréhension des dispositifs et l'analyse de documents (cartes de lignes de champ, solutions numériques, courbe de Paschen). Beaucoup de candidats ont survolé l'épreuve en grappillant des points sans comprendre le fonctionnement des moteurs. Le jury salue l'intuition et le sens physique de nombreuses copies, mais regrette une présentation et une rédaction très dégradées.
Les erreurs les plus sanctionnées
- 1Loi C(θr) sinusoïdale au lieu de triangulaireQ4
La capacité varie linéairement par morceaux, de façon symétrique. Le choix d'une sinusoïde a compromis une bonne partie des questions suivantes.
« un très grand nombre d'entre eux ont opté pour une fonction sinusoïdale alors que la réponse attendue était une loi triangulaire périodique »
- 2Période du créneau et vitesse de rotationQ7, Q19
La période de la tension en créneaux correspond à un demi-tour du rotor. Beaucoup l'ont manqué et l'erreur s'est propagée dans toute l'épreuve, y compris pour le moteur à inductance variable.
« La période temporelle du créneau doit correspondre à un demi-tour du rotor. »
- 3Moteur multicouche et ordres de grandeurQ10
Les 2N condensateurs soumis à la même tension sont en parallèle, ce que beaucoup n'ont pas vu. Les puissances obtenues étaient parfois aberrantes, faute de contrôle de l'ordre de grandeur.
« les ordres de grandeur sont méconnus par une majorité de candidats »
- 4Champ dans les entrefers et volumesQ14, Q15
Le résultat donné a souvent été forcé avec un contour d'Ampère mal défini. La géométrie des entrefers a été mal comprise, d'où des volumes faux alors que l'aire d'un secteur circulaire suffisait.
« La confusion entre ligne de champ et ligne de courant reste trop fréquente. »
- 5Angles en degrés dans les calculs littérauxQ18
Dans l'expression du couple moyen du moteur à inductance variable, des angles apparaissent en degrés au dénominateur, ce qui fausse les résultats numériques.
« il est indispensable d'utiliser les radians dans les calculs littéraux »
- 6Unités et lecture de la courbe de PaschenQ30, Q31
L'unité du champ électrique et la relation entre c, μ0 et ε0 ne sont pas toujours connues. L'exploitation de la courbe de Paschen a été laborieuse et a donné des valeurs très éloignées des valeurs attendues.
Ce qui a été bien réussi
- Le schéma du condensateur (Q1) et l'expression de la capacité d'un condensateur plan (Q2) sont réussis par presque tous les candidats.
- Le choix des intervalles où appliquer la tension et le calcul du couple moyen (Q6) sont souvent corrects.
- Les questions sur l'état des diodes et le montage amélioré de la partie III sont majoritairement bien traitées.
- L'expression de la résistance d'un câble conducteur cylindrique est bien connue.
Conseils du jury
- Connaître parfaitement le cours de première et de deuxième année et ses applications élémentaires.
- Lire l'énoncé pour comprendre le fonctionnement de chaque dispositif avant de calculer.
- Structurer les réponses aux questions à plusieurs items et mettre en évidence les résultats intermédiaires.
- Préférer un schéma simple ou un tableau à une longue explication confuse.
- Donner les applications numériques sous forme décimale avec leur unité : le sigle « USI » n'est pas accepté.
- Dire qu'une diode est passante ou bloquée plutôt que fermée ou ouverte.
Synthèse rédigée par WikiPrépa à partir du rapport officiel du jury (à télécharger en PDF). Les citations sont extraites du rapport.
Corrigé détaillé
40 questionsIndice, stratégie puis corrigé complet pour chaque question.Afficher ou masquer la section
Corrigé détaillé
40 questions40 questions corrigées une à une : un indice, puis la stratégie, puis le corrigé complet avec le résultat encadré. Chaque question est vérifiée avant publication.
- Q1Faire un schéma du condensateur en faisant apparaître la tension à ses bornes, les charges et portées par…
- Q2Proposer une définition de la capacité du condensateur. Exprimer, en d'étaillant votre raisonnement, le…
- Q3Pour quelles valeurs respectives de la capacité du condensateur atteint-elle sa valeur maximale et sa valeur…
- Q4Proposer une expression de la capacité du condensateur sur l'intervalle. On exprimera en fonction de, et de…
- Q5Donner la relation liant le couple et la dérivée de par rapport à. Que doit vérifier le couple moyen si l'on…
- Q6Préciser sur quels intervalles angulaires il convient d'appliquer la tension. Tracer la courbe des…
- Q7Le moteur fonctionnant en régime permanent de rotation à la vitesse angulaire, quelle est la relation entre…
- Q8En déduire que la puissance mécanique moyenne du moteur s'écrit sous la forme où désigne la fréquence de la…
Voir les 32 autres questionsMasquer les autres questions
- Q9Que devient la période de la fonction ? Sur quels intervalles angulaires doit-on maintenant appliquer la…
- Q10Quelle est la relation entre la capacité de cette structure à couches et la capacité de la structure à une…
- Q11Proposer un schéma électrique équivalent au moteur ainsi câblé. À quelle condition sur l'amplitude de la…
- Q12Laquelle des deux simulations 1 ou 2 donne-t-elle l'intensité du champ magnétique ? On justifiera la réponse.
- Q13Justifier qu'il est légitime de négliger, dans l'air, le champ magnétique en dehors des minces entrefers…
- Q14On suppose dorénavant la perméabilité magnétique du rotor et du stator infinies. Montrer que l'intensité du…
- Q15Dessiner tout d'abord l'allure de l'entrefer pour si, déterminer l'expression simplifiée de son volume total…
- Q16Proposer une définition énergétique de l'inductance du système. Déduire des questions 14 et 15 les valeurs…
- Q17Exprimer le couple en fonction de et. Peut-on alimenter ce système par un courant constant si l'on veut…
- Q18En reproduisant la courbe des variations de, préciser sur quels intervalles angulaires il convient…
- Q19Le moteur fonctionnant en régime permanent de rotation à la vitesse angulaire, quelle relation la pulsation…
- Q20En déduire que la puissance mécanique moyenne du moteur se met sous la forme où désigne la fréquence du…
- Q21Montrer que l'équation différentielle liant la tension et le courant se met sous la forme dans laquelle on…
- Q22Quel est l'état de la diode D lorsque le transistor T est passant ? Que vaut alors la tension aux bornes du…
- Q23Justifier qu'au cours de cette phase où T est passant,, rapport noté. Écrire l'équation différentielle…
- Q24Quel est alors l'état de la diode D ? Quelles sont alors les valeurs successives prises par la dérivée ? En…
- Q25Interpréter qualitativement les variations plus ou moins rapides du courant.
- Q26Quel est le défaut de ce montage ? À quoi est-il dû ?
- Q27Pour chacune des trois phases définies ci-dessus, préciser la valeur de la tension aux bornes du moteur…
- Q28Comparer l'évolution du courant observée avec les deux montages. Préciser en quoi le montage n°2 est plus…
- Q29Justifier que, moyennant cette approximation, on peut écrire: où et désignent respectivement les volumes…
- Q30Sachant que le champ magnétique est limité par la saturation du fer, et que, quel est l'ordre de grandeur du…
- Q31Déduire de la courbe de Paschen la valeur du champ disruptif de l'air sous la pression atmosphérique. Le…
- Q32Quelles sont les unités usuelles des constantes fondamentales et ? En déduire qu'une capacité et une…
- Q33Comment les charges sont-elles réparties sur les armatures ? En déduire que.
- Q34En considérant le théorème de l'énergie cinétique appliqué au rotor, démontrer que le temps vérifie la loi…
- Q35En déduire la loi d'échelle régissant ainsi que celle régissant la puissance mécanique volumique moyenne…
- Q36Donner sans démonstration l'expression de la résistance d'un câble conducteur cylindrique en fonction de sa…
- Q37Quelle est, en régime permanent, la relation liant et la puissance moyenne dissipée par effet Joule ? En…
- Q38En procédant comme à la question 34, démontrer qu'ici.
- Q39En déduire la loi d'échelle régissant ainsi que celle régissant la puissance mécanique volumique moyenne…
- Q40Comparer les résultats obtenus pour les deux types de moteurs. Conclure.
Description
Le sujet compare deux convertisseurs électromécaniques. Il étudie d'abord un moteur électrostatique à capacité variable alimenté par une tension en créneaux, puis ses versions multicouche et sans contact glissant. Il passe ensuite à un moteur électromagnétique monophasé à inductance variable et à son alimentation par transistors et diodes. Une étude des lois d'échelle conclut que le moteur électrostatique convient aux micromoteurs, tandis que l'échelle macroscopique reste celle des moteurs électromagnétiques.
Ces sujets peuvent vous intéresser
- Même épreuve, 2025Mines Physique 2 PSI 2025Mines · 2025Corrigé
- Même chapitre : Électromagnétisme (+1)Mines Physique 2 PSI 2022Mines · 2022Corrigé
 Même année, X-ENSX ENS Physique U PSI 2026X-ENS · 2026Sujet seul
- Même sessionMines Physique 1 PSI 2026Mines · 2026Sujet seul
- Même épreuve, 2024Mines Physique 2 PSI 2024Mines · 2024Corrigé
 Même chapitre : Conversion de puissance (+1)ENS Physique PSI 2020, épreuve UENS · 2020Corrigé
- Même sessionMines Mathématiques 1 PSI 2026Mines · 2026Sujet seul
- Même épreuve, 2023Mines Physique 2 PSI 2023Mines · 2023Corrigé
- Même chapitre : ÉlectromagnétismeX ENS Physique U PSI 2025X-ENS · 2025Corrigé
- Même sessionMines Mathématiques 2 PSI 2026Mines · 2026Sujet seul
- Même épreuve, 2021Mines Physique 2 PSI 2021Mines · 2021Corrigé
- Même chapitre : ÉlectromagnétismeX ENS Physique PSI 2025X-ENS · 2025Corrigé
Lecture du sujet en ligne
L'énoncé complet, avec les formules et les figures, sans ouvrir le PDF.Afficher ou masquer la section
Lecture du sujet en ligne
ÉCOLE NATIONALE DES PONTS et CHAUSSÉES, ISAE-SUPAERO, ENSTA, TÉLÉCOM PARIS, MINES PARIS - PSL, MINES SAINT-ÉTIENNE, MINES NANCY, IMT ATLANTIQUE, ENSAE PARIS, CHIMIE PARISTECH - PSL.
Durée de l'épreuve : 4 heures
L'usage de la calculatrice ou de tout dispositif électronique est interdit.
Si, au cours de l'épreuve, un candidat repère ce qui lui semble être une erreur d'énoncé, il le signale sur sa copie et poursuit sa composition en expliquant les raisons des initiatives qu'il est amené à prendre.
Conversion de puissance électromécanique
Les parties II et III sont principalement indépendantes de la partie I. Les résultats (issus des parties I, II et III) utiles à la résolution de la partie IV sont fournis. Les applications numériques sont à réaliser avec un seul chiffre significatif. On donne
I Moteur électrostatique à capacité variable
- □- 1. Faire un schéma du condensateur en faisant apparaître la tension
u à ses bornes, les chargesq et− q portées par ses armatures ainsi que le champ électriqueE⃗ qui règne en son sein. On supposerau > 0 etq > 0 pour les besoins de ce schéma maisu etq seront a priori des grandeurs algébriques dans toute la partie I.
En déduire l'expression de la capacité
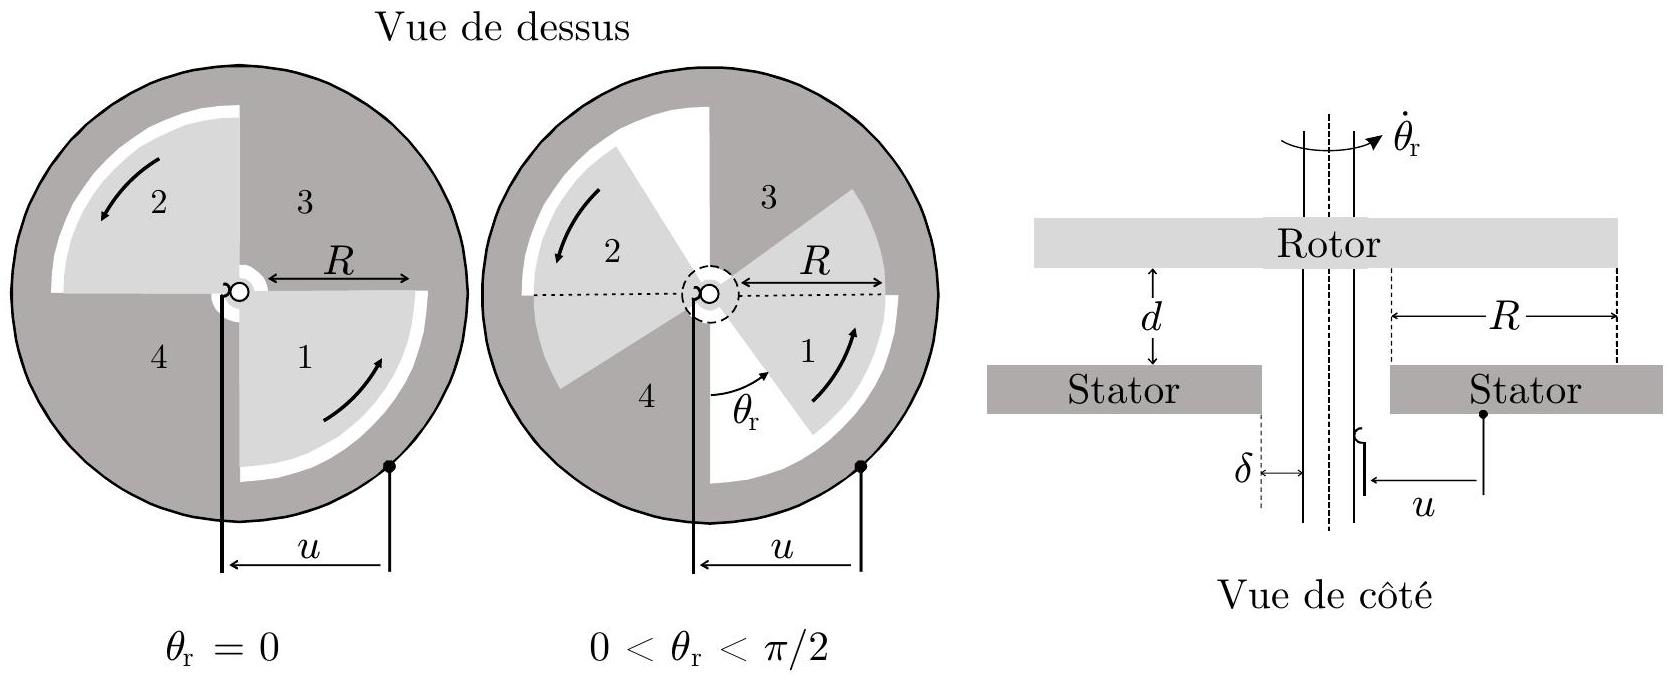
de symétrie, perpendiculaire au plan de la figure vue de dessus) conducteur plan constitué des deux électrodes (1) et (2) formant également chacune un quart de disque. La position angulaire du rotor est repérée par l'angle
- □- 3. Pour quelles valeurs respectives de
θ_r la capacitéC(θ_r) du condensateur atteint-elle sa valeur maximaleC_(max) et sa valeur minimaleC_(min) ?
En négligeant les effets de bord, exprimerC_(max) en fonction notamment deR etd . - □- 4. Proposer une expression de la capacité
C(θ_r) du condensateur sur l'intervalle[0, π] . On exprimeraC(θ_r) en fonction deC_(max), C_(min) et deθ_r .
Tracer sa courbe représentative sur l'intervalle[0, 2π] en précisant sa période.
On admet que le couple subi par le rotor est donné par l'expression :Γ = (∂E_(el))/(∂θ_r)|_u oùE_(el) désigne l'énergie électrostatique stockée dans le condensateur. - □- 5. Donner la relation liant le couple
Γ et la dérivée deC par rapport àθ_r .
Que doit vérifier le couple moyen⟨Γ⟩ si l'on veut réaliser un moteur?
Peut-on alimenter le système par une tension constante?
On envisage d'alimenter le moteur électrostatique par une tension en créneaux oscillant entre les valeursu = 0 etu = U > 0 . - □- 6. Préciser sur quels intervalles angulaires il convient d'appliquer la tension
U .
Tracer la courbe des variations deΓ(θ_r) et donner l'expression du couple moyen⟨Γ⟩ . - □- 7. Le moteur fonctionnant en régime permanent de rotation à la vitesse angulaire
Ω = θ˙_r , quelle est la relation entre la pulsationω du fondamental de la tension en créneauxu(t) etΩ ? - □- 8. En déduire que la puissance mécanique moyenne du moteur s'écrit sous la forme
⟨P_(m, el)⟩ = 1/2fU^2(C_(max) − C_(min)) oùf désigne la fréquence de la tension en créneauxu(t) .
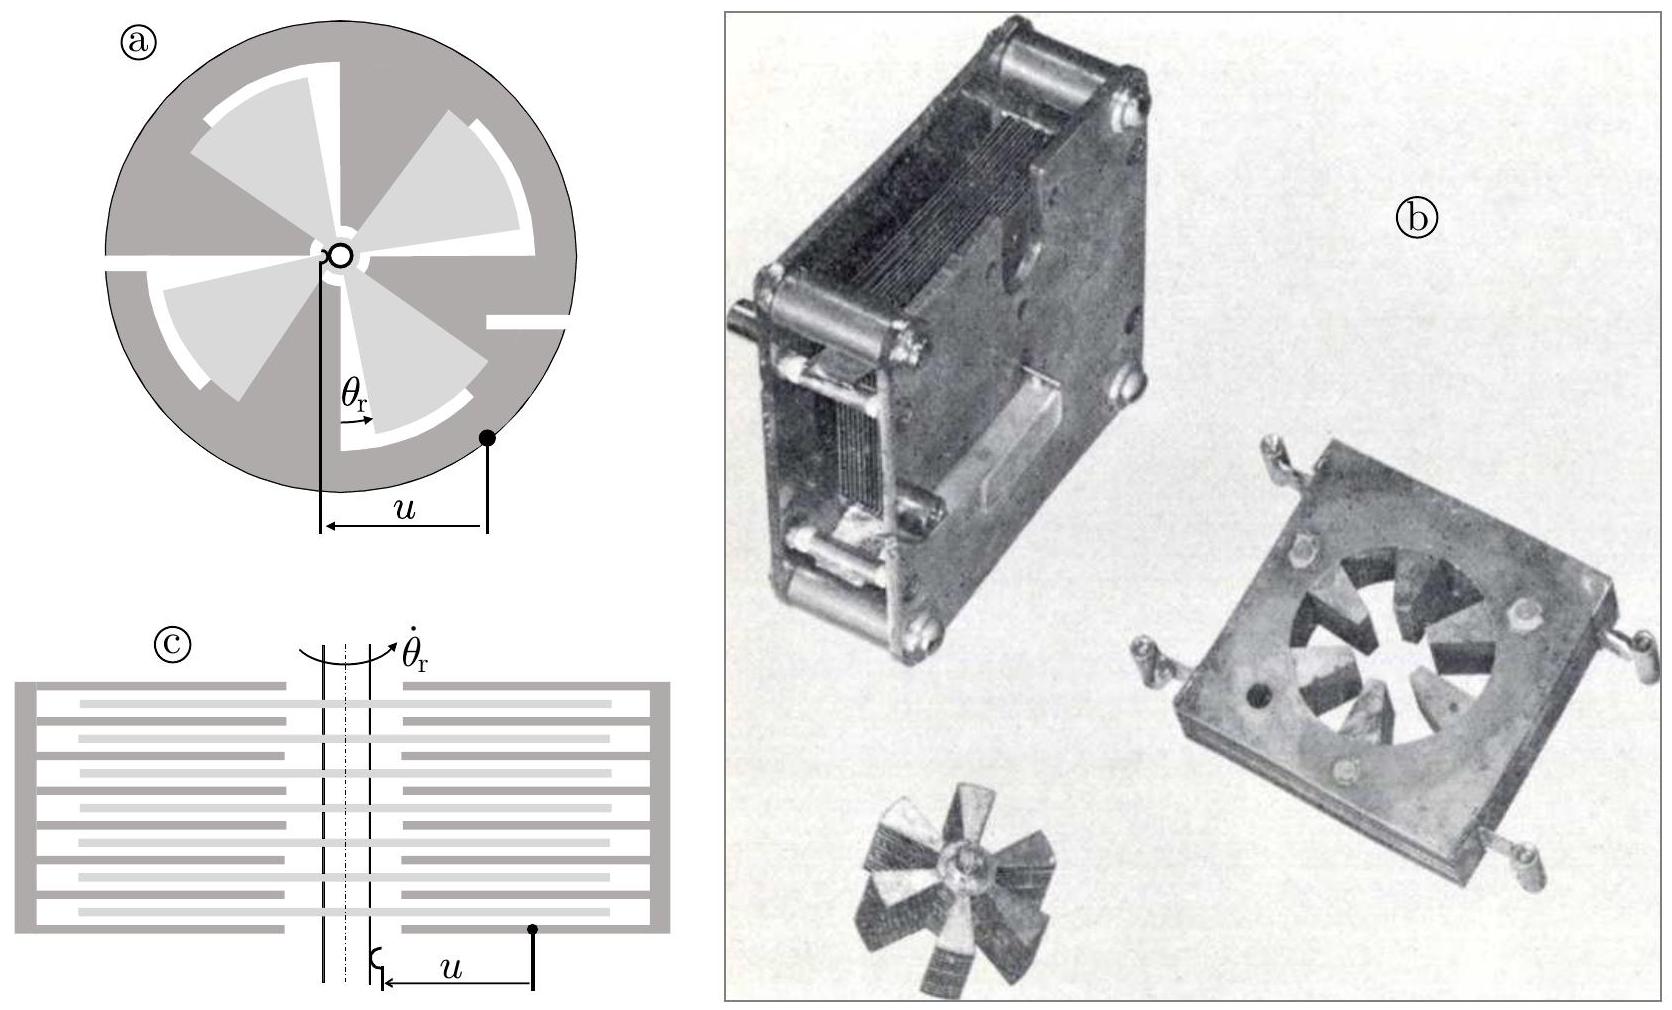
On suppose maintenant que le rotor et le stator sont constitués dep paires d'électrodes formant des portions de disque d'angle au sommetπ/2p régulièrement espacés d'un angleπ/2p . Le casp = 2 est illustré sur la figure 2-(a). - □- 9. Que devient la période de la fonction
C(θ_r) ?
Sur quels intervalles angulaires doit-on maintenant appliquer la tensionU ?
Que devient le couple moyen⟨Γ⟩ ?
Quelle relation la pulsationω du fondamental de la tension en créneauxu(t) doit-elle maintenant vérifier par rapport àΩ , toujours supposée constante?
Que peut-on dire de la puissance moyenne⟨P⟩ du moteur ?
On cherche maintenant à augmenter la puissance du moteur. Pour cela, on envisage la réalisation conçue et fabriquée dans l'usine Philips de Tilburg (Pays-Bas) dans les années 1960 illustrée sur la figure 2-(b).
Le rotor est constitué deN = 14 plaques conductrices d'épaisseur300μ m intercalées entre lesN + 1 = 15 plaques conductrices constituant le stator (de même épaisseur, soit300μ m ). Sur cet exemple, le nombre de paires d'électrodes « à chaque étage» vautp = 3 . La distance entre deux étages statorique et rotorique plus proches voisins vautd = 150μ m . Le rayon utile des électrodes vautR = 10 mm .
La figure 2-© est une vue de côté du schéma de principe du moteur Philips destinée à faciliter la compréhension du dispositif, pour des raisons pratiques, il a été dessiné pourN = 7 .
- □- 10. Quelle est la relation entre la capacité
C_N(θ_r) de cette structure àN couches et la capacitéC(θ_r) de la structure à une couche considérée jusqu'à présent? On justifiera la réponse. Que devient la puissance moyenne développée par le moteur électrostatique? Évaluer numériquementC_(N, max) et la puissance moyenne⟨P⟩ développée par le moteur dans le casN = 14 . On supposera que le moteur est alimenté par un créneau positif d'amplitudeU = 100 V , de rapport cyclique50% et de fréquencef = 1kHz . Commenter.
Un problème inhérent au moteur électrostatique étudié est la présence d'un contact glissant au niveau de l'axe du rotor qui provoque inévitablement de l'usure et des pertes par frottement. Pour pallier ce problème, on envisage la solution suivante : le rotor est isolé (et donc il n'est connecté à rien). Le stator est constitué de deux demi-stators isolés entre eux. La tensionu est appliquée entre ces deux demi-stators. Le schéma de principe d'un tel moteur est réprésenté sur la figure 3. Figure 3 - Principe du moteur électrostatique « brushless »
- □- 11. Proposer un schéma électrique équivalent au moteur ainsi câblé. À quelle condition sur l'amplitude
U de la tension en créneauxu(t) la puissance moyenne développée par cette nouvelle structure est-elle inchangée par rapport au système initial?
II Moteur électromagnétique monophasé à inductance variable
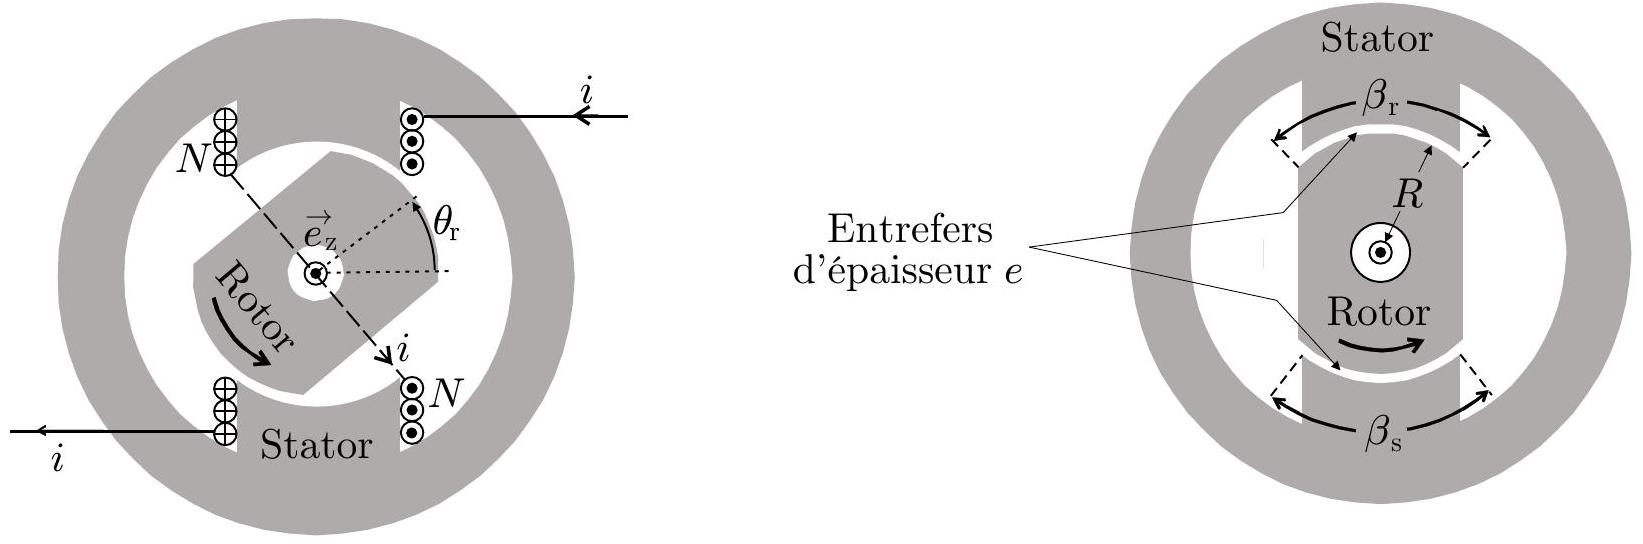
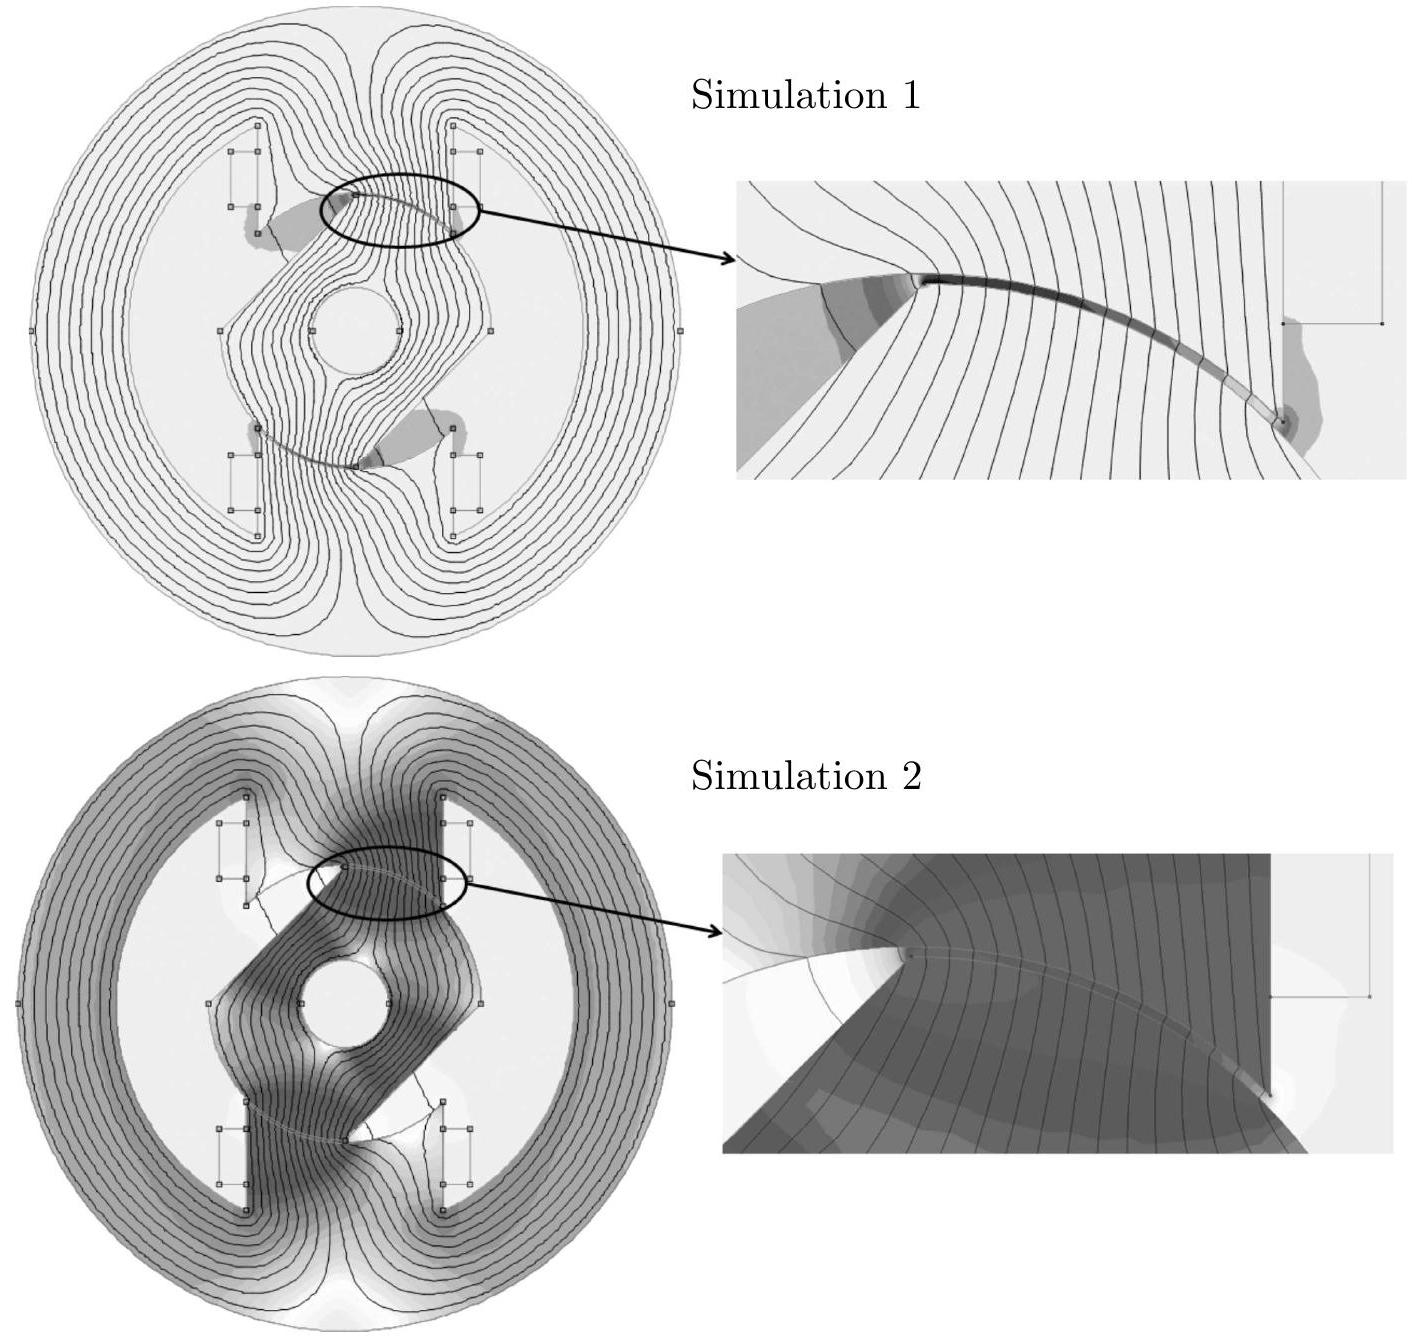
La figure 5 propose les résultats de simulations obtenus avec le logiciel femm permettant de visualiser les lignes de champ du champ magnétique
- □- 12. Laquelle des deux simulations 1 ou 2 donne-t-elle l'intensité
‖B⃗‖ du champ magnétique? On justifiera la réponse. - □- 13. Justifier qu'il est légitime de négliger, dans l'air, le champ magnétique en dehors des minces entrefers d'épaisseur
e . - □- 14. On suppose dorénavant la perméabilité magnétique du rotor et du stator infinies. Montrer que l'intensité du champ magnétique en un point quelconque des deux entrefers est donnée par la relation
B_a = μ_0 Ni/e
On noteR le rayon de la paroi circulaire du rotor (figure 4) etℓ la longueur du rotor et du stator, mesurée selon l'axe de rotation. On supposeℓ≫R≫e . On introduit par ailleurs les deux anglesβ_r etβ_s définis sur la partie droite de la figure 4. On suppose dans un premier temps queβ_r = π/2 + 2ε etβ_s = π/2 − ε avecε≪1rad .
- □- 15. Dessiner tout d'abord l'allure de l'entrefer pour
θ_r = kπ sik ∈ ℕ , déterminer l'expression simplifiée de son volume total (minimal dans cas précis) en fonction deR, ℓ, e etε . Dessiner maintenant l'allure de l'entrefer pourθ_r = (2k + 1)π/2 sik ∈ ℕ , déterminer alors l'expression simplifiée de son volume total (maximal dans cas précis) en fonction dee, R , etℓ . - □- 16. Proposer une définition énergétique de l'inductance du système.
Déduire des questions 14 et 15 les valeurs minimaleL_(min) et maximaleL_(max) de l'inductance.
Comment varie l'inductance entre ces deux valeurs extrêmes ?
En pratique, en choisissant convenablementε et en prenant compte les effets de bord, on obtient une courbe des variations deL(θ_r) symétrique semblable à celle représentée sur la figure 6 pour laquelle l'angleΔβ≪β_r de saturation est identique pour les valeurs maximales et minimales. On rappelle que le couple subi par le rotor est donné par l'expressionΓ = (∂E_(ma))/(∂θ_r)|_i oùE_(ma) désigne l'énergie magnétique stockée dans le système. - □- 17. Exprimer le couple
Γ en fonction deL eti .
Peut-on alimenter ce système par un courant constant si l'on veut réaliser un moteur?
On envisage d'alimenter ce moteur par un courant en créneaux oscillant entre les valeurs 0 etI > 0 .
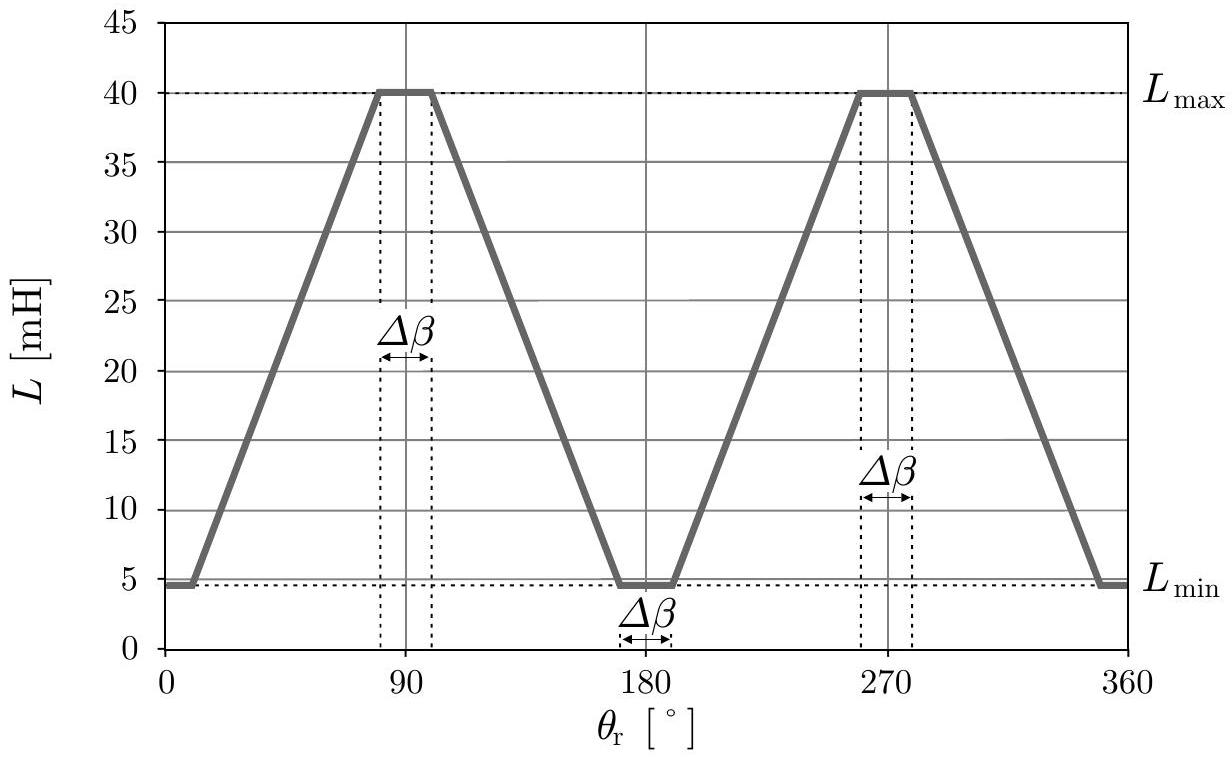
- □- 18. En reproduisant la courbe des variations de
L(θ_r) , préciser sur quels intervalles angulaires il convient d'appliquer le courantI . On représentera sur ce même schéma le créneau de courant ainsi que le coupleΓ(θ_r) correspondant.
Déterminer avec cette alimentation l'expression du couple moyen⟨Γ⟩ en fonction deL_(max) ,L_(min) etI . - □- 19. Le moteur fonctionnant en régime permanent de rotation à la vitesse angulaire
Ω = θ_r˙ , quelle relation la pulsationω du fondamental du courant en créneauxi(t) doit-elle vérifier par rapport àΩ ? - □- 20. En déduire que la puissance mécanique moyenne du moteur se met sous la forme
⟨P_(m, ma)⟩ = 1/2fI^2(L_(max) − L_(min)) oùf désigne la fréquence du courant en créneauxi(t) .
III Alimentation électrique du moteur monophasé à inductance variable.
On suppose que le bobinage parcouru par le courant
- □- 21. Montrer que l'équation différentielle liant la tension
u(t) et le couranti(t) se met sous la forme
[r + Ω(dL)/(dθ_r)]i(θ_r) + ΩL(θ_r)(di)/(dθ_r) = u(θ_r)
dans laquelle on rappelera l'expression deΩ .
On envisage pour cela un premier montage, représenté sur la figure 7, mettant en œuvre un transistor T de puissance et une diode D de puissance, tous deux supposés idéaux.
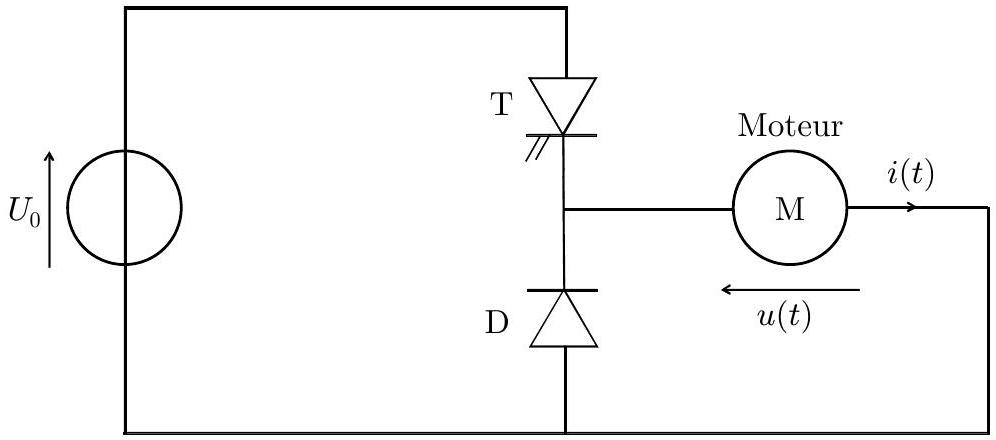
- □- 22. Quel est l'état de la diode D lorsque le transistor T est passant ?
Que vaut alors la tensionu aux bornes du moteur?
Que peut-on dire du signe du couranti qui le traverse ?
Les règles d'interconnexion des sources de tension et de courant sont-elles respectées ? On justifiera la réponse. - □- 23. Justifier qu'au cours de cette phase où T est passant,
(dL)/(dθ_r) = (L_(max) − L_(min))/(π/2 − Δβ) , rapport notéρ . Écrire l'équation différentielle régissant le couranti(θ_r) au cours de cette phase. On fera intervenir les grandeursr, ρ, Ω, L(θ_r) etU_0 .
- □- 24. Quel est alors l'état de la diode D ?
Quelles sont alors les valeurs successives prises par la dérivée(dL)/(dθ_r) ?
En déduire les équations différentielles successives régissant le couranti(θ_r) lorsque T est ouvert en distinguant les domaines de variation deθ_r dans l'intervalle[π/2 − (Δβ)/2, π + (Δβ)/2] .
Les équations différentielles déterminées aux questions 23 et 24 pour le montage 1 peuvent être résolues numériquement. Les solutions correspondantes sont représentées schématiquement dans un diagramme synchrone sur la figure 8. Figure 8 - Solutions numériques pour le montage 1.
- □- 25. Interpréter qualitativement les variations plus ou moins rapides du courant
i(θ_r) - □- 26. Quel est le défaut de ce montage? À quoi est-il dû?
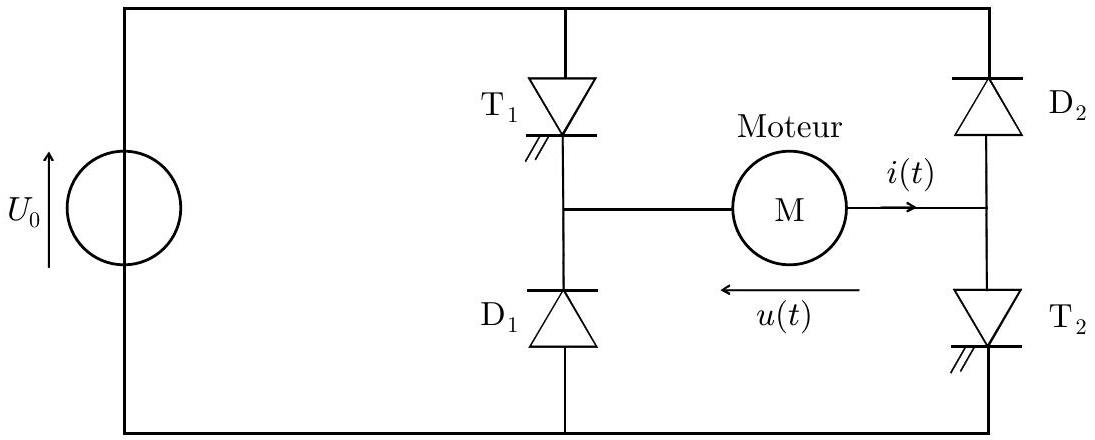
- -Phase 1 : les deux transistors
T_1 etT_2 sont passants; - -Phase 2 : les deux transistors
T_1 etT_2 sont ouverts; - -Phase 3 : le transistor
T_2 est passant tandis que le transistorT_1 est ouvert. - □- 27. Pour chacune des trois phases définies ci-dessus, préciser la valeur de la tension
u aux bornes du moteur ainsi que l'état des deux diodesD_1 etD_2 .
Une étude non demandée ici, permet d'écrire les équations différentielles issues du nouveau montage. On peut alors les résoudre numériquement pour obtenir les solutions correspondantes qui sont représentées schématiquement dans un diagramme synchrone sur la figure 10. Figure 10 - Solutions numériques pour le montage 2.
- □- 28. Comparer l'évolution du courant
i(θ_r) observée avec les deux montages.
IV Comparaison des deux types de moteurs. Lois d'échelle et « downsizing ».
- □- 29. Justifier que, moyennant cette approximation, on peut écrire :
{⟨P_(m, el)⟩ ≈ (ε_0)/2fV_(a, max)E_a^2; ⟨P_(m, ma)⟩ ≈ 1/(2μ_0)fV_(e, max)B_e^2
oùV_(a, max) etV_(e, max) désignent respectivement les volumes maximum de l'espace inter armatures du condensateur et des entrefers du moteur à inductance variable, etE_a etB_e désignent respectivement les normes du champ électrique régnant dans le condensateur et du champ magnétique régnant dans l'entrefer du moteur à inductance variable. - □- 30. Sachant que le champ magnétique
B_e est limité par la saturation du fer, et queB_(sat) ≈ 1 T , quel est l'ordre de grandeur du champ électriqueE_a qu'il faudrait atteindre pour que deux moteurs capacitif et inductif de mêmes dimensions développent la même puissance?
La tension de claquage est la tension au-delà de laquelle un arc électrique apparaît entre les armatures du condensateur : l'air s'ionise et perd donc ses propriétés isolantes.
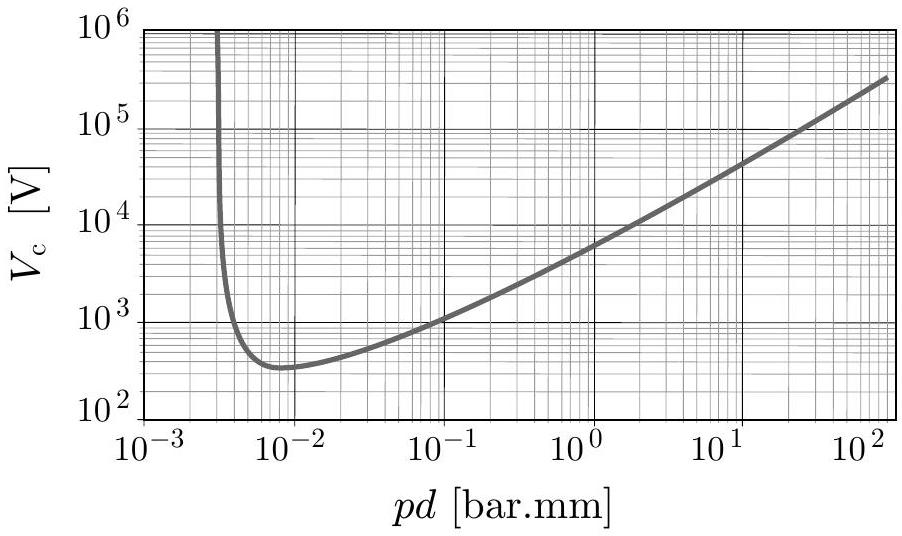
- □- 31. Déduire de la courbe de Paschen la valeur du champ disruptif
E_d de l'air sous la pression atmosphérique. Le champ disruptif est la valeur du champ électrique au-delà de laquelle l'air s'ionise.
Évaluer le rapportκ = ⟨P_(m, el)⟩_(max)/⟨P_(m, ma)⟩_(max) sous la pression atmosphérique.
Conclure quant à la faisabilité de moteurs électrostatiques macroscopiques sous la pression atmosphérique.
Sous quelle pression faudrait-il travailler pour queκ soit de l'ordre de 1 ?
Pour mener à bien cette étude, il va falloir mettre en évidence des « lois d'échelle » que nous présentons succinctement.
Considérons un dispositif de dimensions
- □- 32. Quelles sont les unités usuelles des constantes fondamentales
ε_0 etμ_0 ?
En déduire qu'une capacitéC et une inductanceL vérifient les lois d'échelleC ∼ h etL ∼ h .
- □- 33. Comment les charges sont-elles réparties sur les armatures ? En déduire que
U ∼ h . - □- 34. En considérant le théorème de l'énergie cinétique appliqué au rotor, démontrer que le temps
t vérifie la loi d'échellet ∼ h . - □- 35. En déduire la loi d'échelle régissant
⟨P_(m, el)⟩ ainsi que celle régissant la puissance mécanique volumique moyenne⟨𝒫_(m, el)⟩ . Conclure.
On s'intéresse maintenant aux lois d'échelle régissant le moteur électromagnétique. Celui-ci étant parcouru par un courant, il est nécessairement le siège d'un effet Joule impliquant un échauffement. - □- 36. Donner sans démonstration l'expression de la résistance
r d'un cable conducteur cylindrique en fonction de sa conductivité et de ses paramètres géométriques. En déduire quer ∼ h^(− 1) .
- □- 37. Quelle est, en régime permanent, la relation liant
P_(th) et la puissance moyenneP_(Joule) dissipée par effet Joule? En déduire queI ∼ h^(3/2) . - □- 38. En procédant comme à la question 34, démontrer qu'ici
t ∼ h^(1/2) . - □- 39. En déduire la loi d'échelle régissant
⟨P_(m, ma)⟩ ainsi que celle régissant la puissance mécanique volumique moyenne⟨𝒫_(m, ma)⟩ . Conclure. - □- 40. Comparer les résultats obtenus pour les deux types de moteurs. Conclure.
FIN DE L'ÉPREUVE
- Les sujets sont la propriété du GIP CCMP. Ils sont publiés sous les termes de la licence Creative Commons Attribution - Pas d'Utilisation Commerciale - Pas de Modification 3.0 France.
Questions fréquentes
4 questionsSur quoi porte le sujet de physique 2 Mines Ponts PSI 2026 ?Afficher ou masquer la section
Questions fréquentes
4 questionsSur quoi porte le sujet de physique 2 Mines Ponts PSI 2026 ?
Sur la conversion de puissance électromécanique : un moteur électrostatique à capacité variable, un moteur électromagnétique monophasé à inductance variable avec son alimentation par transistors et diodes, puis une comparaison des deux par des lois d'échelle.
Quelles erreurs le jury de physique 2 PSI Mines 2026 a-t-il le plus relevées ?
Une loi de capacité sinusoïdale au lieu de triangulaire, une mauvaise relation entre la période du créneau et la rotation du rotor, des ordres de grandeur aberrants, des angles en degrés dans les calculs et une présentation très négligée.
Le sujet de physique 2 Mines PSI 2026 est-il calculatoire ?
Non. Le jury le décrit comme peu calculatoire mais long : il demande surtout de comprendre les dispositifs, d'analyser des documents et d'interpréter les résultats.
Quels chapitres réviser pour la physique 2 Mines PSI 2026 ?
L'électrostatique du condensateur, la magnétostatique avec milieux ferromagnétiques et inductance, la conversion électromécanique, l'électronique de puissance et l'analyse dimensionnelle. Le rapport rappelle que le cours des deux années est nécessaire.
Pas de description pour le moment